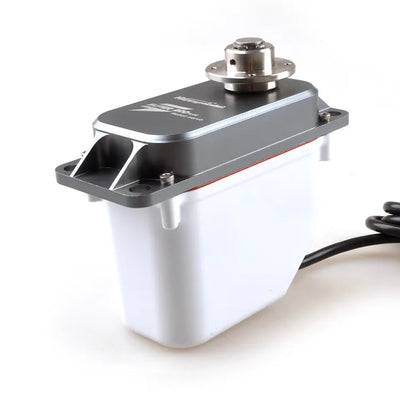
DSpower DS-R047 PWM-Servomotor, 7,4–8,4 V, 280° Drehbereich für kompakte Roboter
DSpower DS-R047 PWM-Servomotor, 7,4–8,4 V, 280° Drehbereich für kompakte Roboter
DSpower
Regulärer Preis
$35.00 USD
Regulärer Preis
Verkaufspreis
$35.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der DSpower DS-R047 ist ein PWM Servomotor für kompakte Robotermechanismen, einschließlich humanoider Roboter, Roboterarme und Desktop-Roboter. Er arbeitet mit 7,4–8,4 V DC und bietet einen Betriebsweg von 280° ±10° mit einem Pulsbreitenbereich von 500–2500 µs. Bei 7,4 V umfasst die spezifizierte Leistung mindestens 1,8 kgf·cm Stallschub und eine Leerlaufgeschwindigkeit von 0,05 sec/60° oder weniger.
Eigenschaften
- Kompakte Konfiguration mit Kunststoffgehäuse und einem spritzgegossenen Getriebesatz.
- Angaben zum Kupplungsdrehmoment: 1,2 kgf·cm; die Kupplungsstruktur wird als widerstandsfähig gegen äußere Einflüsse beschrieben und soll helfen, mechanische Schäden durch Überlastung zu reduzieren.
- Angaben zur Ausgangswelle: Ø4,85 mm × 40T.
- Das Produktmaterial beschreibt geringeren Betriebsgeräusch, hohe Präzision, sanfteren Betrieb, flexible Handhabung und lange Lebensdauer.
- Zusätzliche angegebene Merkmale umfassen Anti-Brenneigenschaften und Anti-Schüttelmerkmale, reduzierte Zahnreinigung und einen Kostenreduktionsplan, der darauf abzielt, die Lebensdauer zu verlängern.
- Die Lebensdauer der Kupplung soll im Vergleich zur ersten Generation DS-S006L erheblich verlängert sein.
Technische Daten
| Parameter | Wert |
|---|---|
| Betriebsspannung | 7.4–8.4 V DC |
| Stromaufnahme | ≤20 mA |
| Stillstandsstrom | ≤1.5 A bei 7.4 V |
| Stillstandsmoment | ≥1.8 kgf·cm bei 7.4 V |
| Angaben zum Sperrmoment | 1.8 kgf·cm |
| Angaben zum Kupplungsmoment | 1.2 kgf·cm |
| Rotationsrichtung | CCW (500–2500 µs) |
| Leerlaufdrehzahl | ≤0.05 sec/60° bei 7.4 V |
| Pulsbreitenbereich | 500–2500 µs |
| Arbeitswinkel | 280° ±10° |
| L&R-Winkelabweichung | ≤7° |
| Gewicht | 11 ±0.5 g |
| Kommunikationsschnittstelle | PWM |
| Ausgangswelle | Ø4.85 mm × 40T |
| Spiel | ≤1.5° |
Anwendungen
- Humanoide Roboter und KI-Begleitpuppen: kompakte Servo-Aktoren für gegliederte Mechanismen.
- Robotergelenke und Desktop-Roboter: PWM-Steuerung und 280° ±10° Bewegungsunterstützung für die Entwicklung von Gelenkbewegungen und kompakte Strukturdesigns.
- Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter: geeignet für Forschungs- und Entwicklungsprojekte von Robotermechanismen und Servomotoren, bei denen die angegebenen Spannungs-, Drehmoment-, Reise- und Stromgrenzen zum Design passen.
Technische Dokumente
DS R047 1 DSpower Servomotor — Produktdokument (PDF)
ds r047b 1 6 DSpower Servomotor — 3D-Modell (STP)
Visuelle Details
Merkmale und Design