


EYOU PH08N Innenläufer-Drehmomentmotor, 51/101 Übersetzungsverhältnis, Dual-Encoder für Robotik
EYOU PH08N Innenläufer-Drehmomentmotor, 51/101 Übersetzungsverhältnis, Dual-Encoder für Robotik
EYOU
Regulärer Preis
$609.00 USD
Regulärer Preis
Verkaufspreis
$609.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der EYOU PH08N ist ein Innenrotor Torque-Motor , der ohne Bremse angeboten wird, mit wählbaren Übersetzungsverhältnissen von 51 oder 101 für humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter. Beide Optionen verwenden eine Betriebsspannung von 24–36 V, eine Nennleistung von 36 W, einen 19-Bit-Dualmagnetencoder und einen angegebenen Durchmesser von 40 mm. Wählen Sie das Verhältnis entsprechend der angegebenen Geschwindigkeit, dem Nennmoment und dem Spitzenmoment.
Eigenschaften
- Innenrotor-Torque Motor mit einem Dualmagnetencoder.
- Ausgangsseitiges Ende mit einer zentralen runden Öffnung, kreisförmigem Montagemuster und Umfangsverbindern.
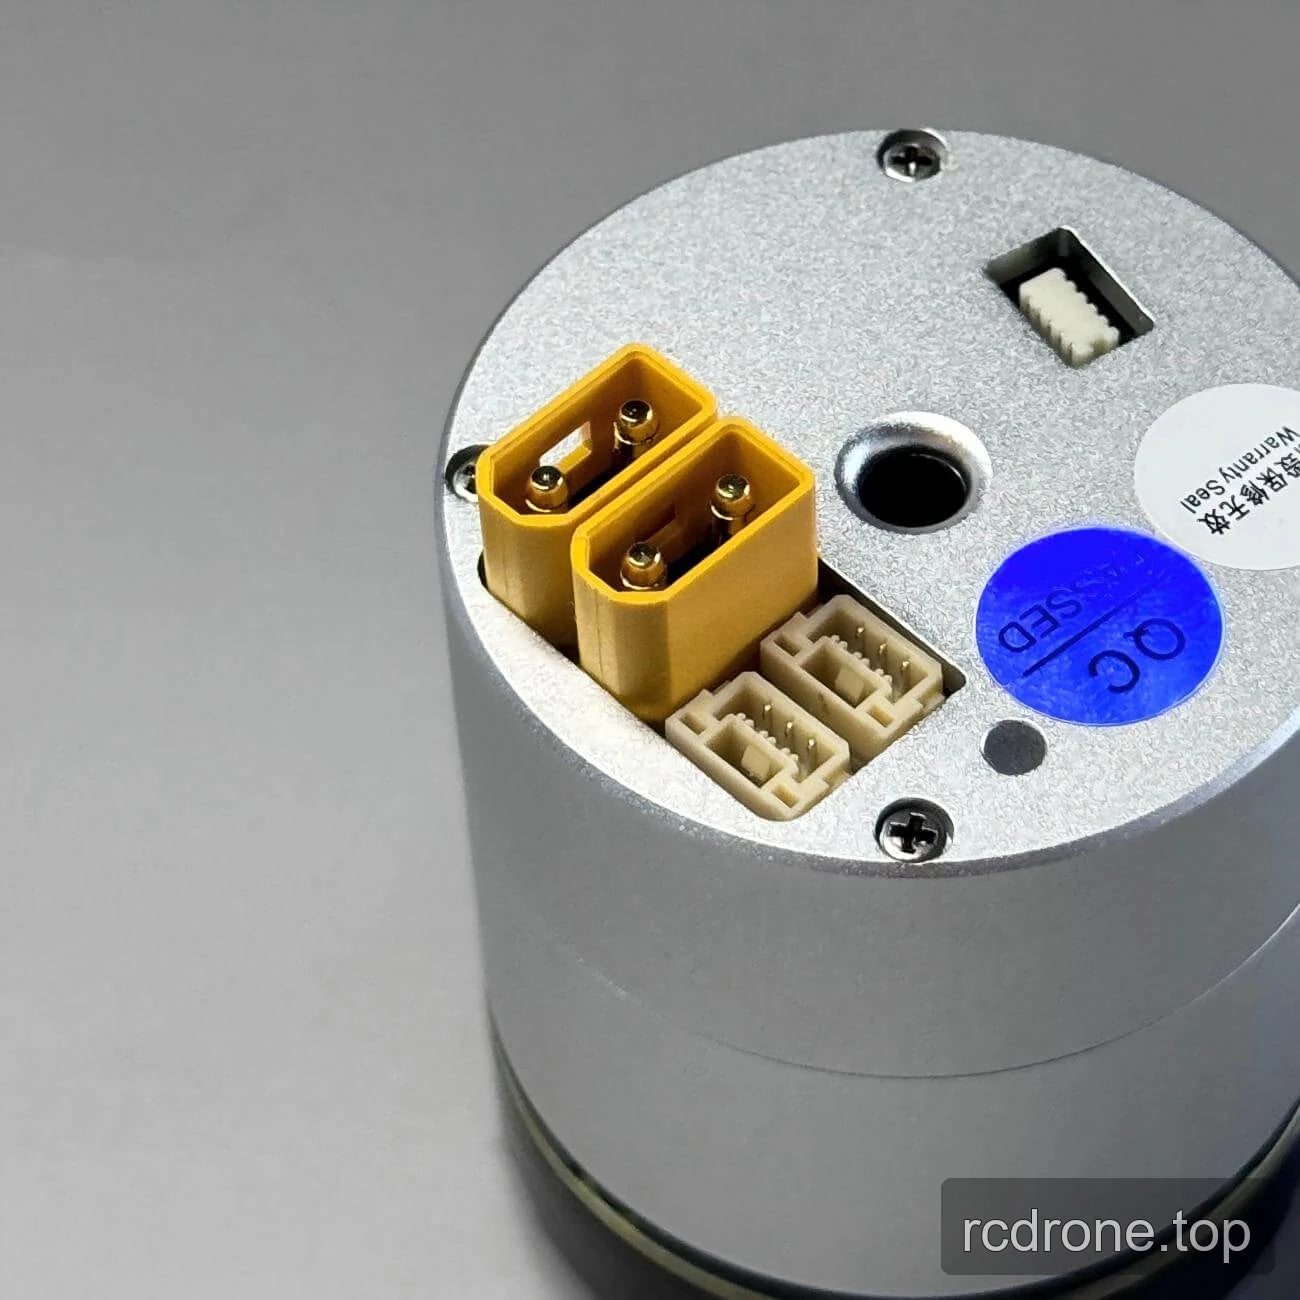
- Rückwand mit zwei gelben Zweikontaktsteckern, zwei weißen Mehrfachsteckern, einem kleinen rechteckigen Anschluss oder einer Vertiefung und einem versenkten weißen gezahnten Stecker.
- Silberner zylindrischer Körper mit einem schwarzen Ring am Ausgangsende.
Technische Daten
Leistungs- und elektrische Spezifikationen
| Parameter | Übersetzungsverhältnis 51 | Übersetzungsverhältnis 101 |
|---|---|---|
| Modell | PH08 | PH08 |
| Motortyp | Innenrotor-Drehmomentmotor | Innenrotor-Drehmomentmotor |
| Durchmesser | 40 mm | 40 mm |
| Durchgangsbohrung ID | 4,6 mm | 4.6 mm |
| Gewicht (Mit Bremse / Ohne Bremse) | /185 g | /185 g |
| Rückschlag | 15 Bogensekunden | 15 Bogensekunden |
| Geräusch | <70 dB | <70 dB |
| Temperaturbereich | -20 bis 80 °C | -20 bis 80 °C |
| Betriebsspannung | 24–36 V | 24–36 V |
| Nennleistung | 36 W | 36 W |
| Übersetzungsverhältnis | 51 | 101 |
| Nennumdrehungen | 60 U/min | 30 U/min |
| Nennmoment | 1 N·m | 1.6 N·m |
| Spitzenmoment | 2.8 N·m | 3.5 N·m |
| Encoder-Genauigkeit | 19 Bit | 19 Bit |
| Encoder-Typ | Doppelter Magnet-Encoder | Doppelter Magnet-Encoder |
Installationszeichnung Abmessungen
Die folgenden Abmessungen und Montageverweise sind in der Installationszeichnung PH08 angegeben.
| Zeichnungsreferenz | Wert |
|---|---|
| Gesamter Durchmesser des Gehäuses | Ø39.5 ±0.1 |
| Gesamtlänge | 43.8 ±0.05 |
| Montagemuster | Ø36 mit 8-M2 Gewindebohrungen, Tiefe 4 |
| Montagemuster | Ø26 mit 8-M1.6 Gewindebohrungen, Tiefe 3 |
| Bohrungen | Acht Ø2 Bohrungen, Tiefe 5 |
| Zentralöffnung auf der Rückseite | Ø4.4 |
| Winkelreferenz der Vorderseite | 22.5° |
| Durchmesser der Seitenoberfläche | Ø29.5 |
| Abmessung der Schnittstelle | 30 |
| Abmessungen der Vorderseite der Schnittstelle | 9 und 4.5 |
| Detailierte Schnittstelle | 2.5 ±0.02 |
| Detailierte Schnittstelle Sektion | 3.5 |
| Positionsreferenz | „Position mit diesem Standort verwenden.“ |
EYOU PH08 Motor — 3D Modell (STP)
PH08 — Installationszeichnung (PDF)
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Visuelle Details
Produktansichten


Schnittstellen und Verbindungen


Abmessungen und Konstruktion



