EYOU PH11 Innenläufer-Drehmomentmotor, 24–36 V, für humanoide Roboter
EYOU PH11 Innenläufer-Drehmomentmotor, 24–36 V, für humanoide Roboter
EYOU
Regulärer Preis
$759.00 USD
Regulärer Preis
Verkaufspreis
$759.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
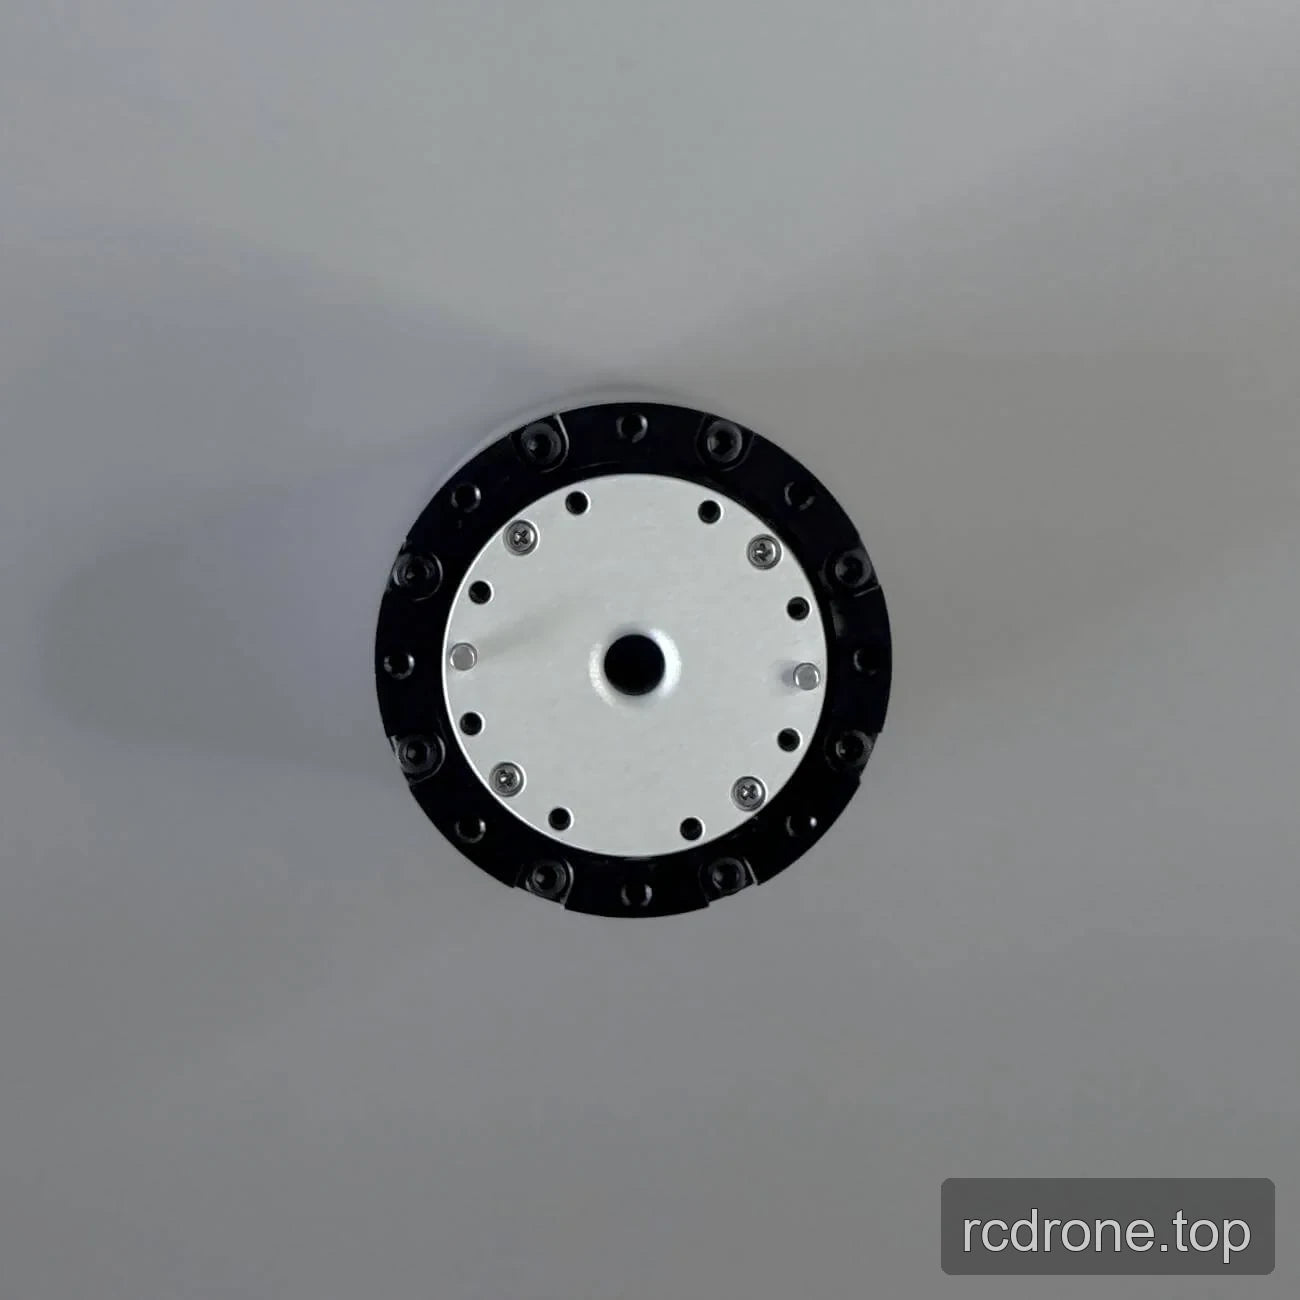
Der EYOU PH11 ist ein Innenrotor Drehmomentmotor für humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter. Er arbeitet bei 24–36 V und wird als PH11B mit Bremse oder PH11N ohne Bremse angeboten, mit 51 oder 101 Übersetzungswahlmöglichkeiten. Die Übersetzungswahlmöglichkeiten bieten unterschiedliche Nennwerte für Geschwindigkeit und Drehmoment, um den Motor an das erforderliche Bewegungsprofil anzupassen.
Merkmale
- Innenrotor-Drehmoment Motor Design
- Duale magnetische Encoder mit 19-Bit Encoder-Genauigkeit
- 6 mm Durchgangsbohrung
- 15 Bogensekunden Spiel
- Geräusch: <70 dB
- Betriebstemperaturbereich: −20 bis 80 °C
Technische Daten
| Parameter | Übersetzungsverhältnis 51 | Übersetzungsverhältnis 101 |
|---|---|---|
| Modell | PH11 | PH11 |
| Motorart | Innenrotor-Drehmomentmotor | Innenrotor-Drehmomentmotor |
| Durchmesser | 52 mm | 52 mm |
| Durchgangsbohrung ID | 6 mm | 6 mm |
| Gewicht (mit Bremse / ohne Bremse) | 495 / 434 g | 495 / 434 g |
| Spiel | 15 Bogensekunden | 15 Bogensekunden |
| Geräusch | <70 dB | <70 dB |
| Temperaturbereich | −20 bis 80 °C | −20 bis 80 °C |
| Betriebsspannung | 24–36 V | 24–36 V |
| Nennleistung | 120 W | 120 W |
| Übersetzungsverhältnis | 51 | 101 |
| Nenn-Drehzahl | 60 U/min | 30 U/min |
| Nenn-Drehmoment | 3.5 N·m | 6.8 N·m |
| Spitzenmoment | 6.8 N·m | 13 N·m |
| Encodergenauigkeit | 19-Bit | 19-Bit |
| Encodertyp | Doppelter magnetischer Encoder | Doppelter magnetischer Encoder |
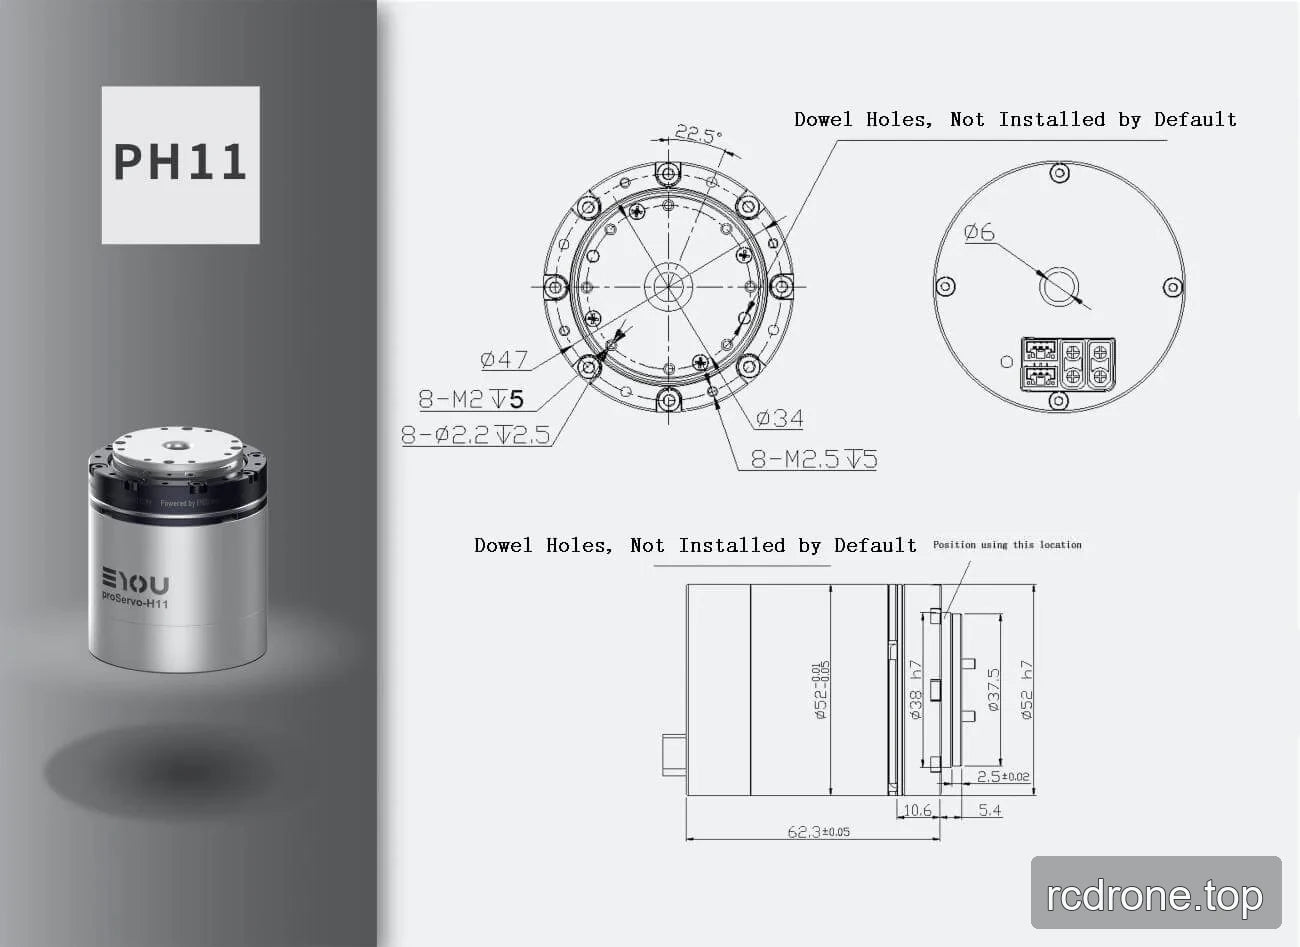
Installationszeichnung Details
| Zeichnungsposition | Festgelegter Wert |
|---|---|
| Gesamtlänge | 62.3 ±0.05 |
| Gehäusedurchmesser | Ø58 ±0.2 |
| Montagekreis-Dimension | Ø47 |
| Dimension | Ø34 |
| Zentrale Merkmale | Ø6 |
| Merkmal | Ø38 H7 |
| Merkmal | Ø52 H7 |
| Dimension | 23.7 |
| Dimension | 2.5 ±0.02 |
| Dimensionen | 10.6 und 5.4 |
| Gewindebohrungen | 8 × M2, Tiefe 5 |
| Bohrungen | 8 × Ø2.2, Tiefe 2.5 |
| Gewindebohrungen | 8 × M2.5, Tiefe 5 |
| Abstand des Montagelochmusters | 22.5° |
| Dübel Löcher | Nicht standardmäßig installiert |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Technische Dokumente
EYOU PH11 Motor — 3D Modell (STP)
PH11 — Installationszeichnung (PDF)
Visuelle Details
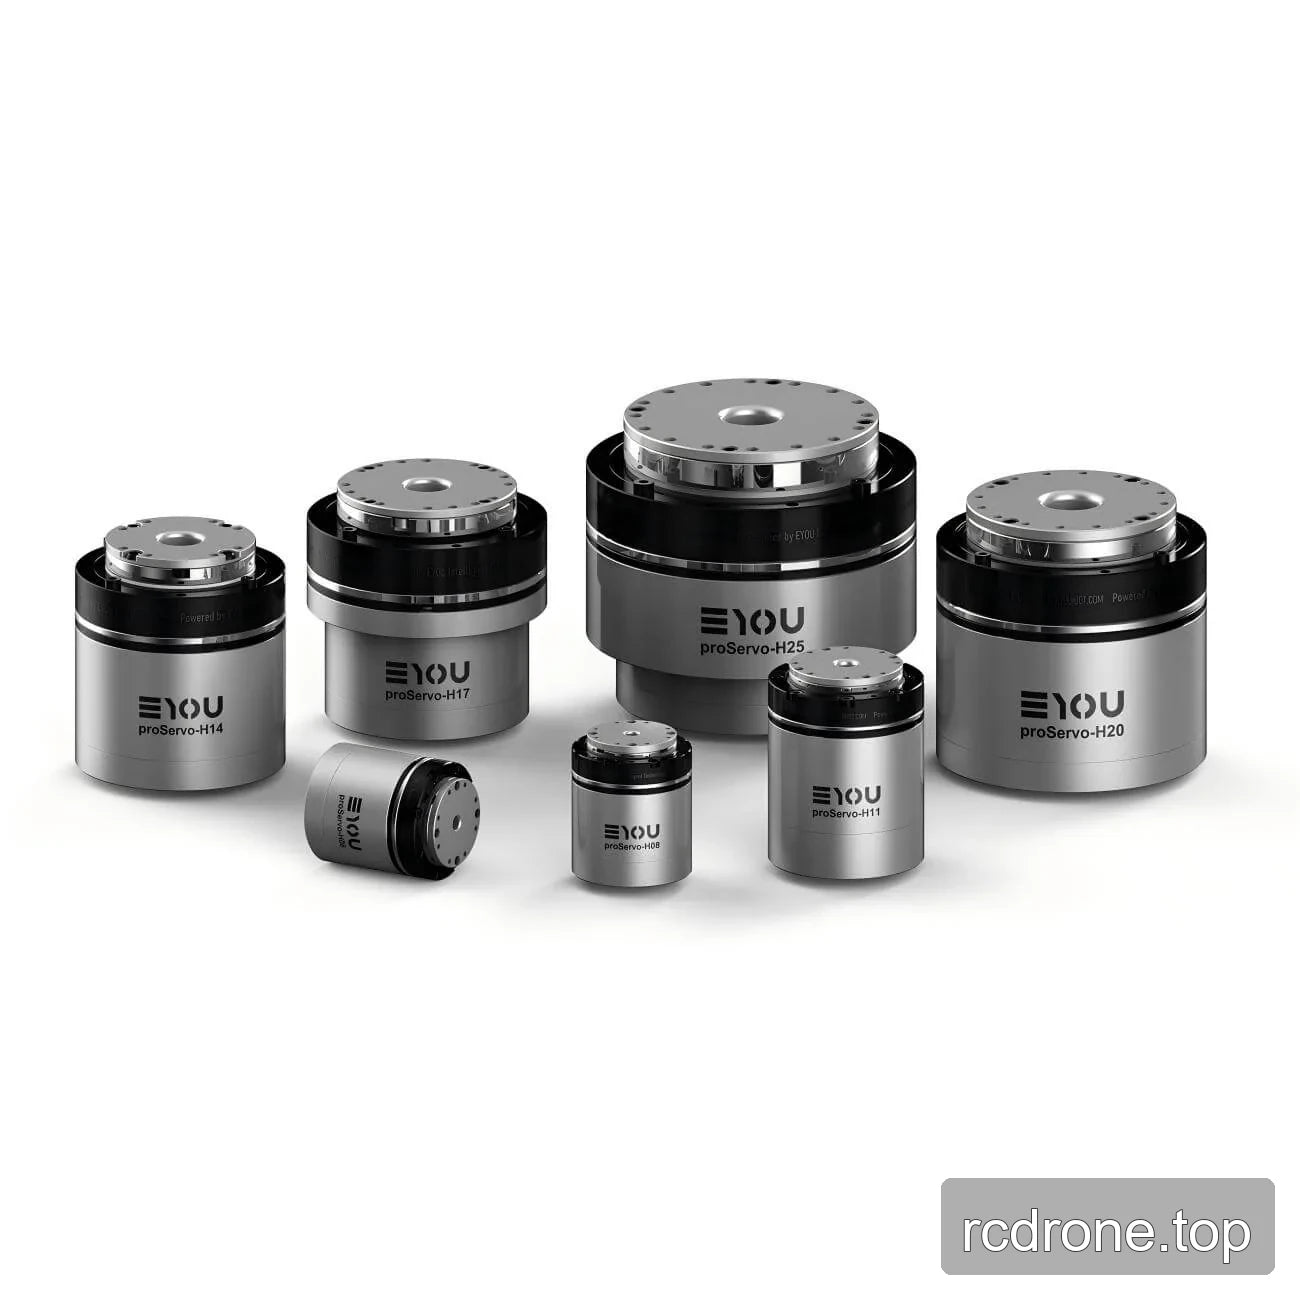
Zusätzliche Produktdetails
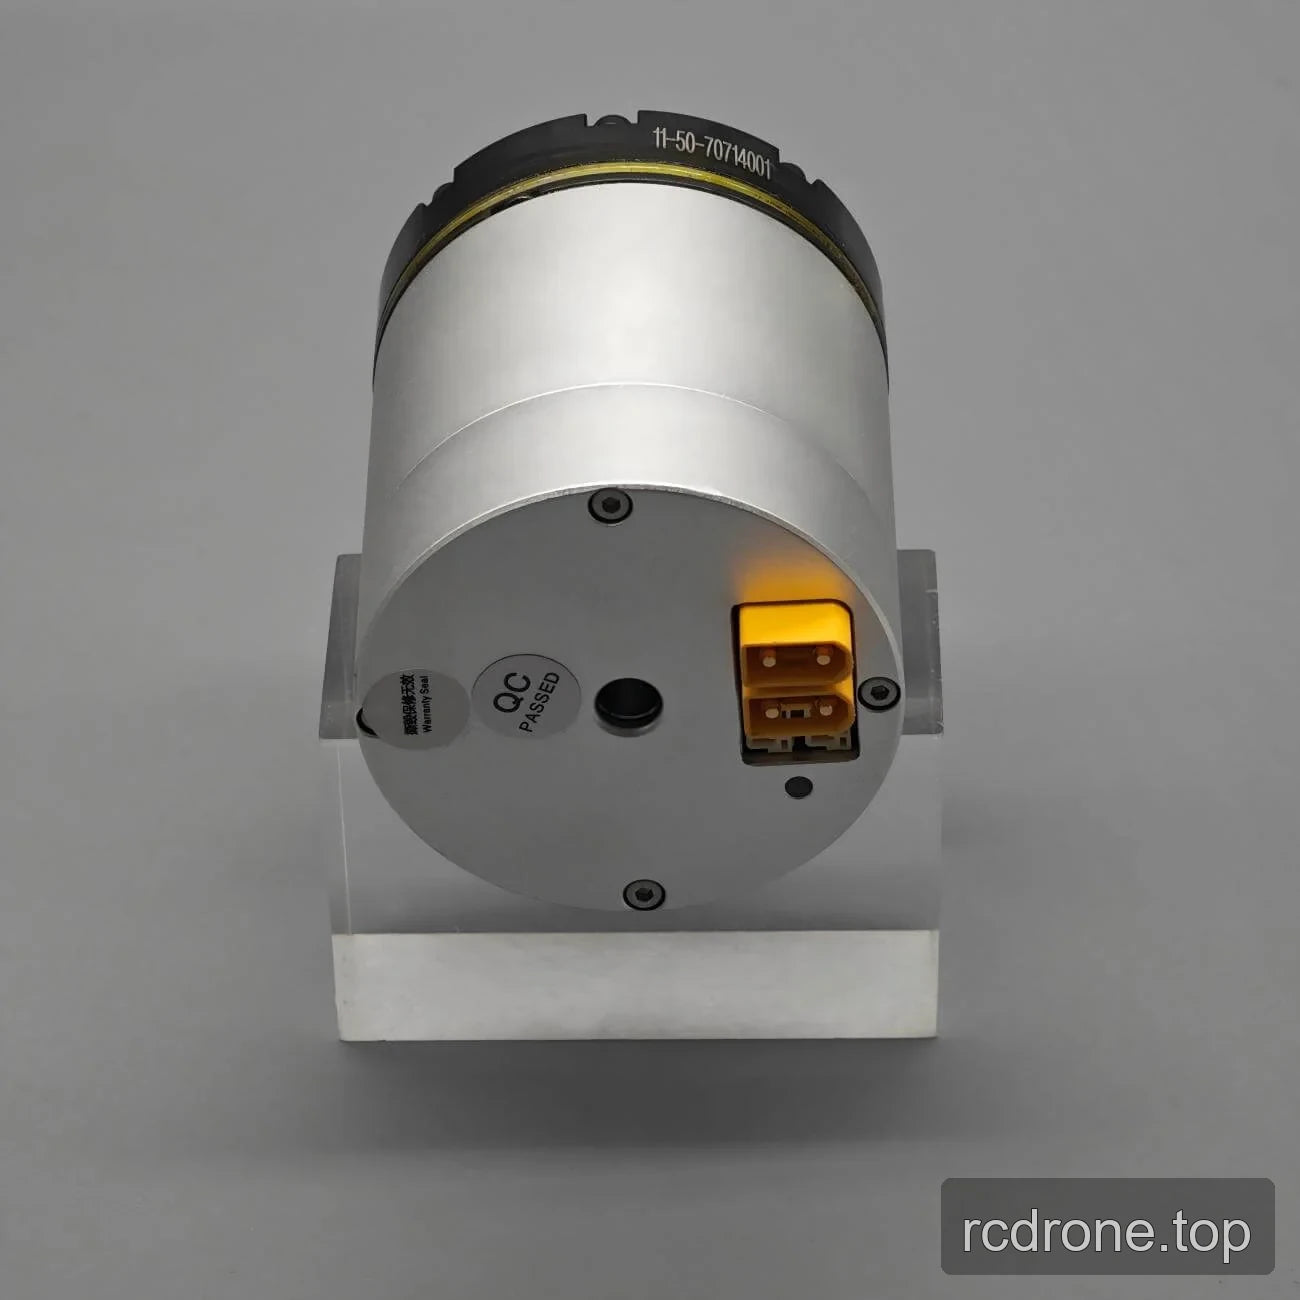
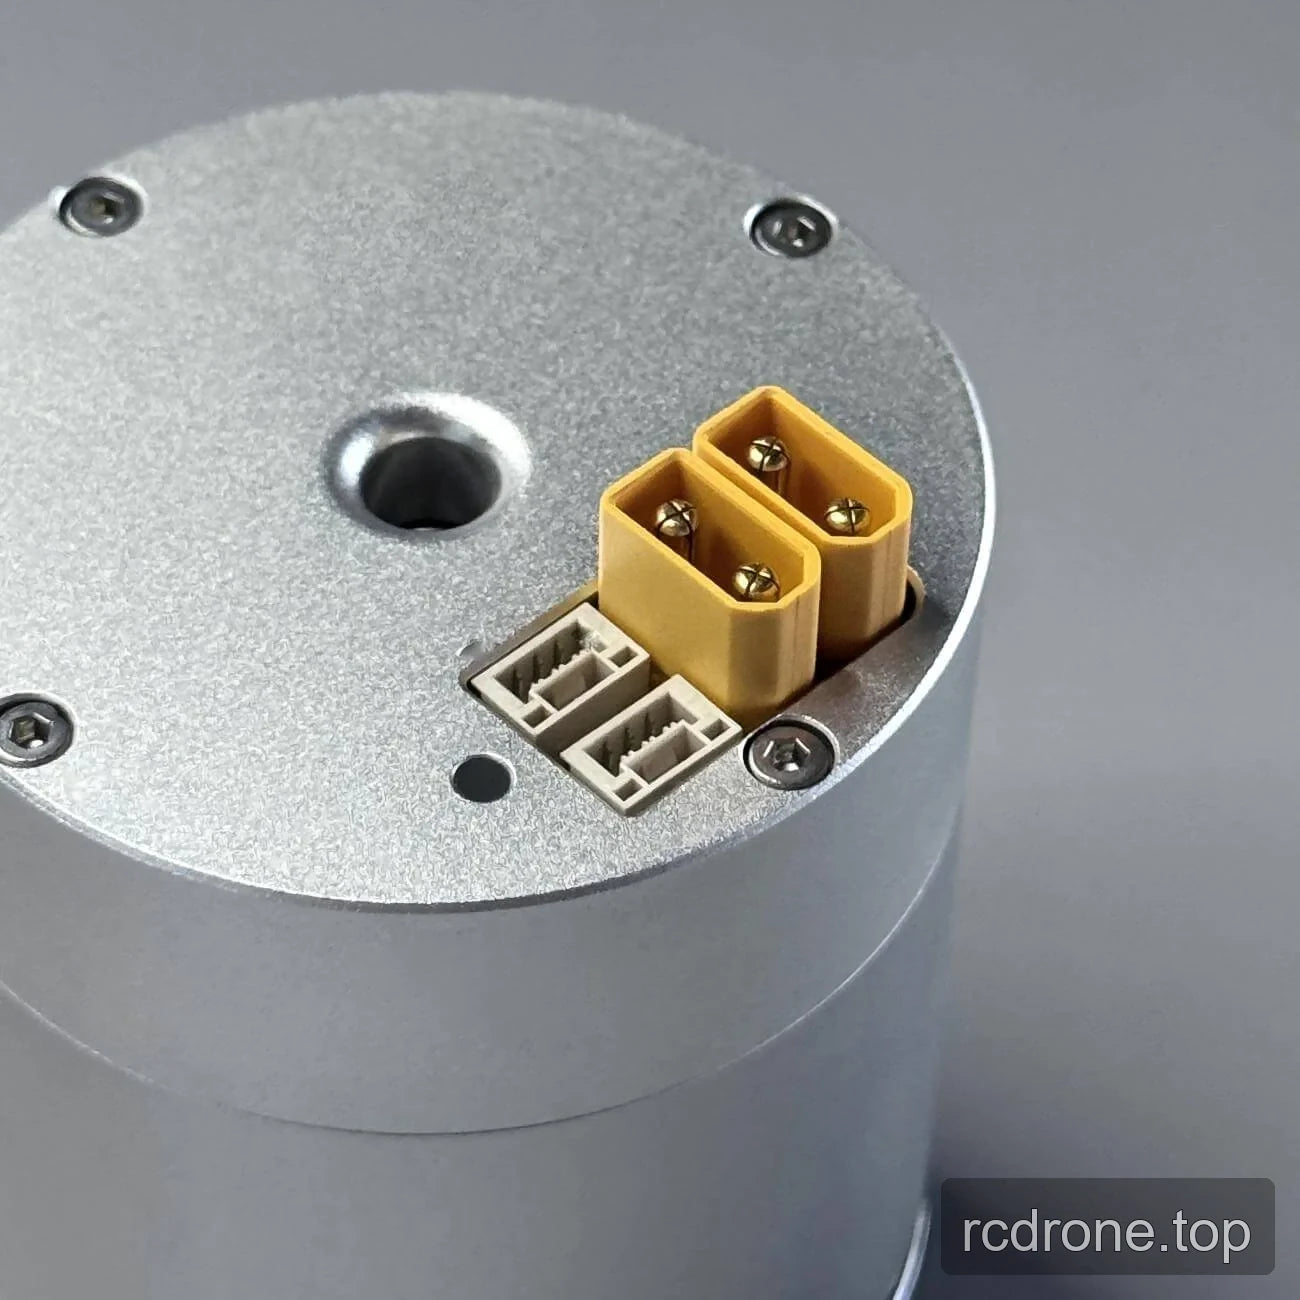
Schnittstellen und Verbindungen
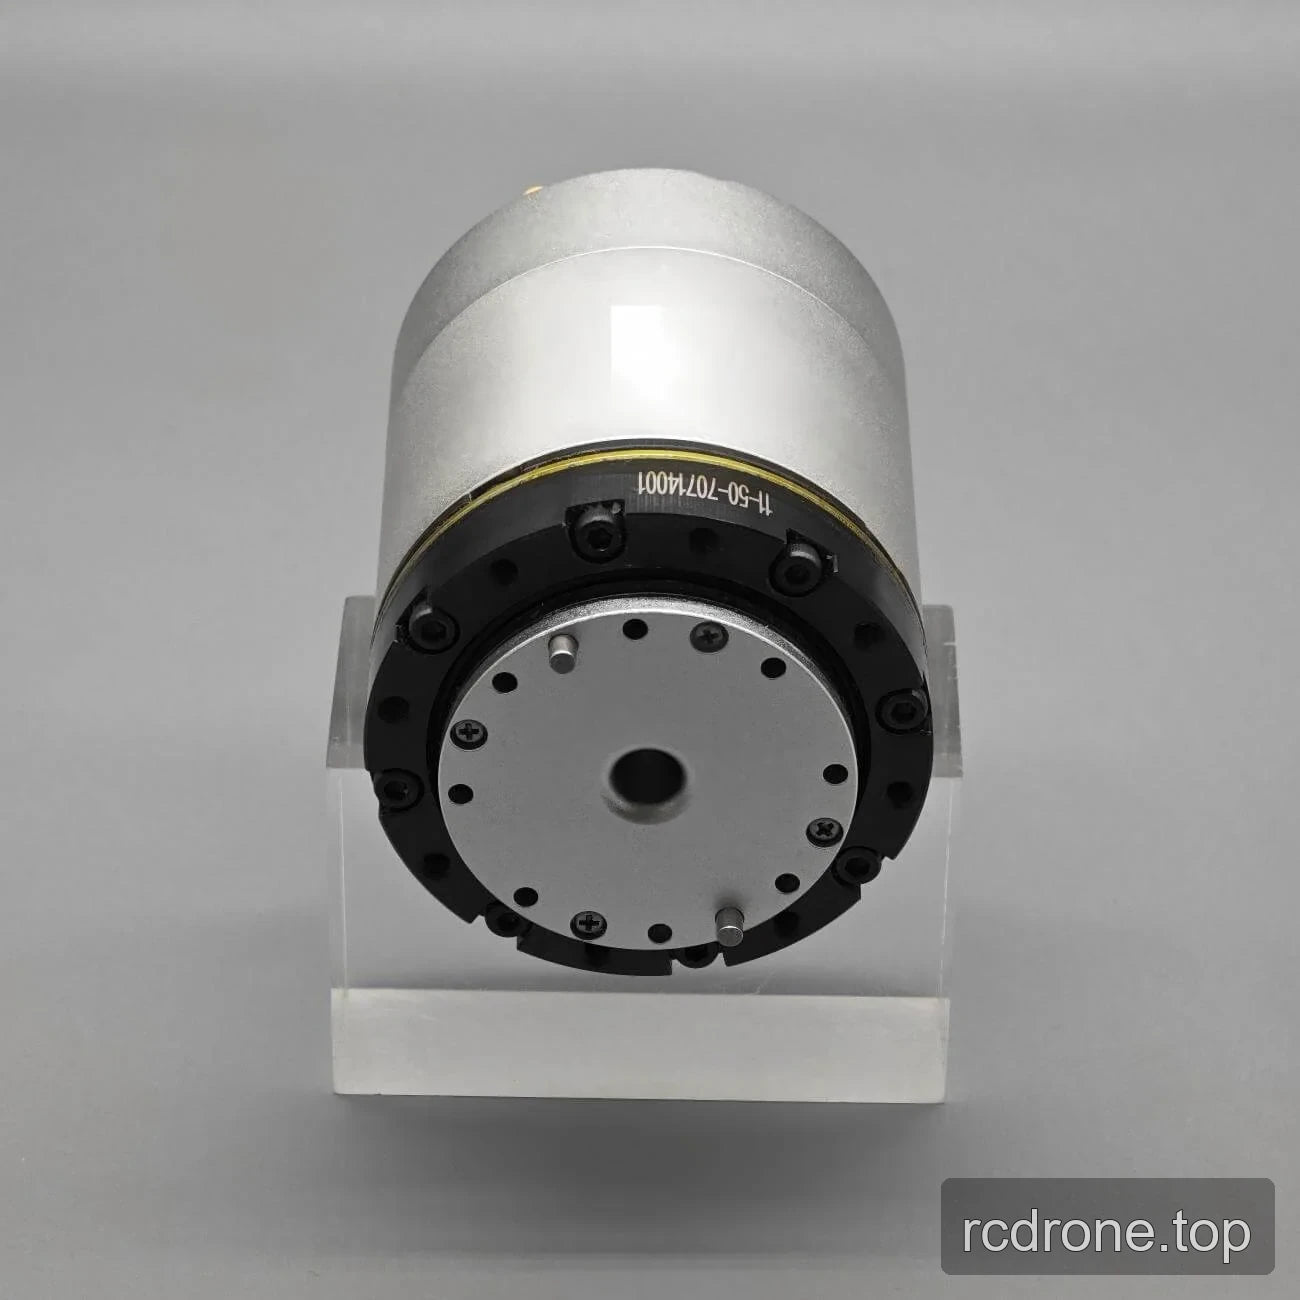
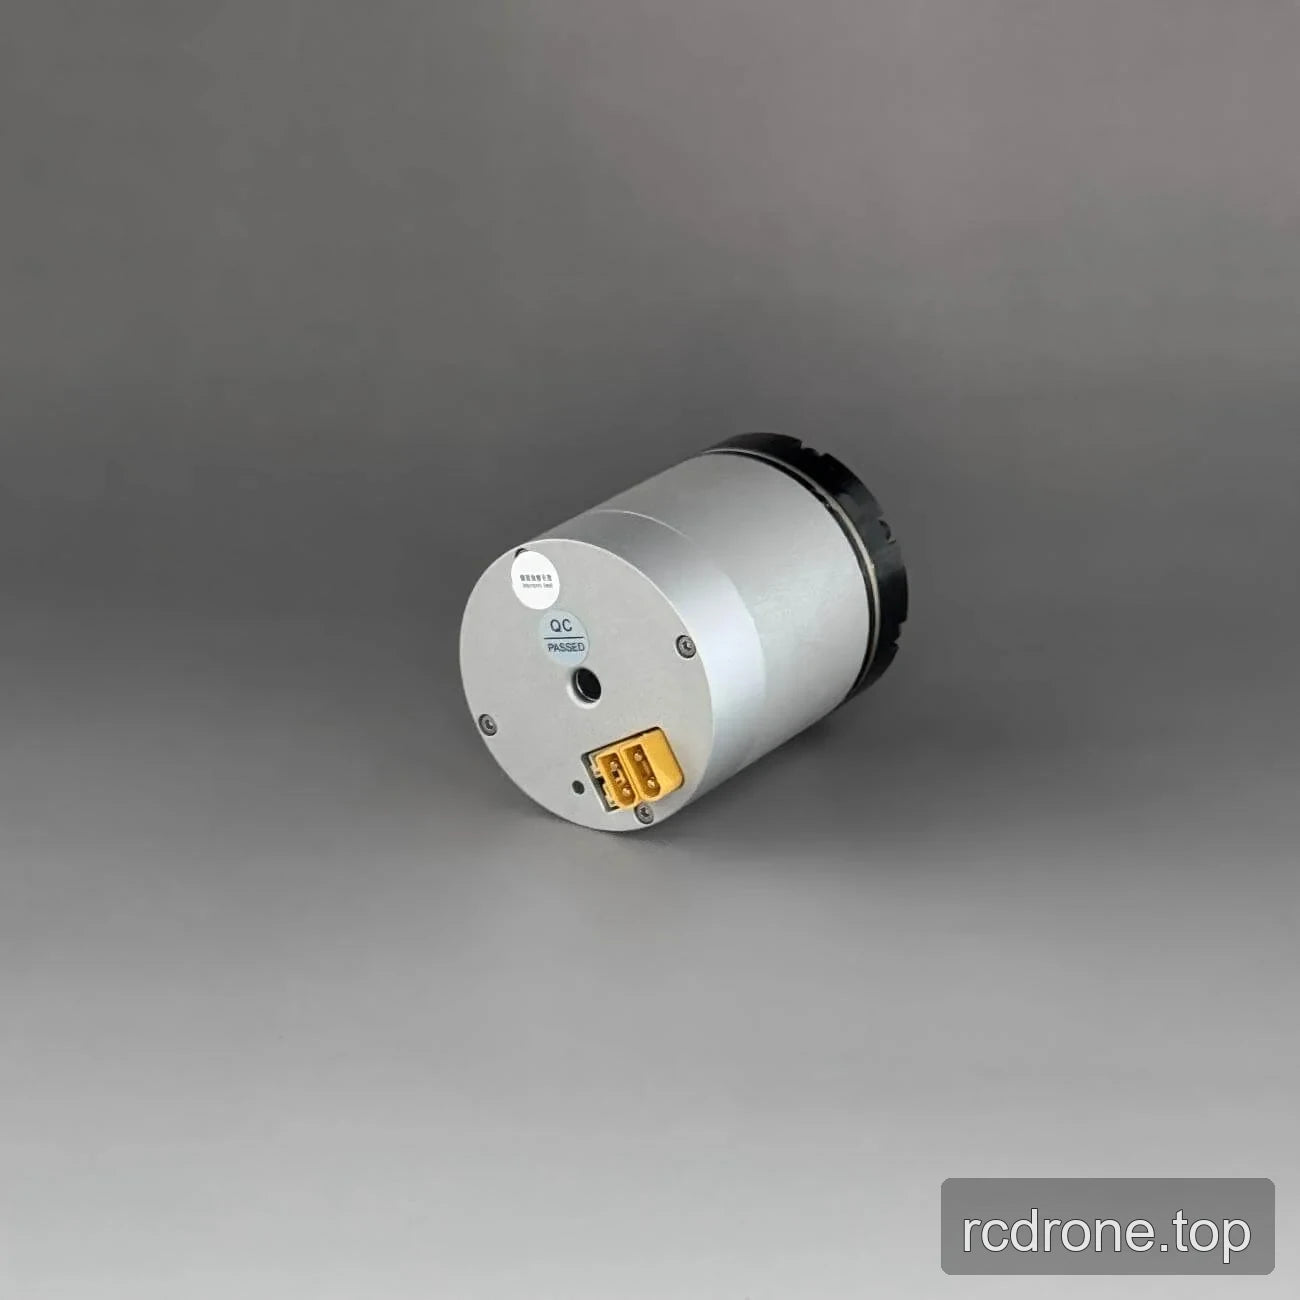
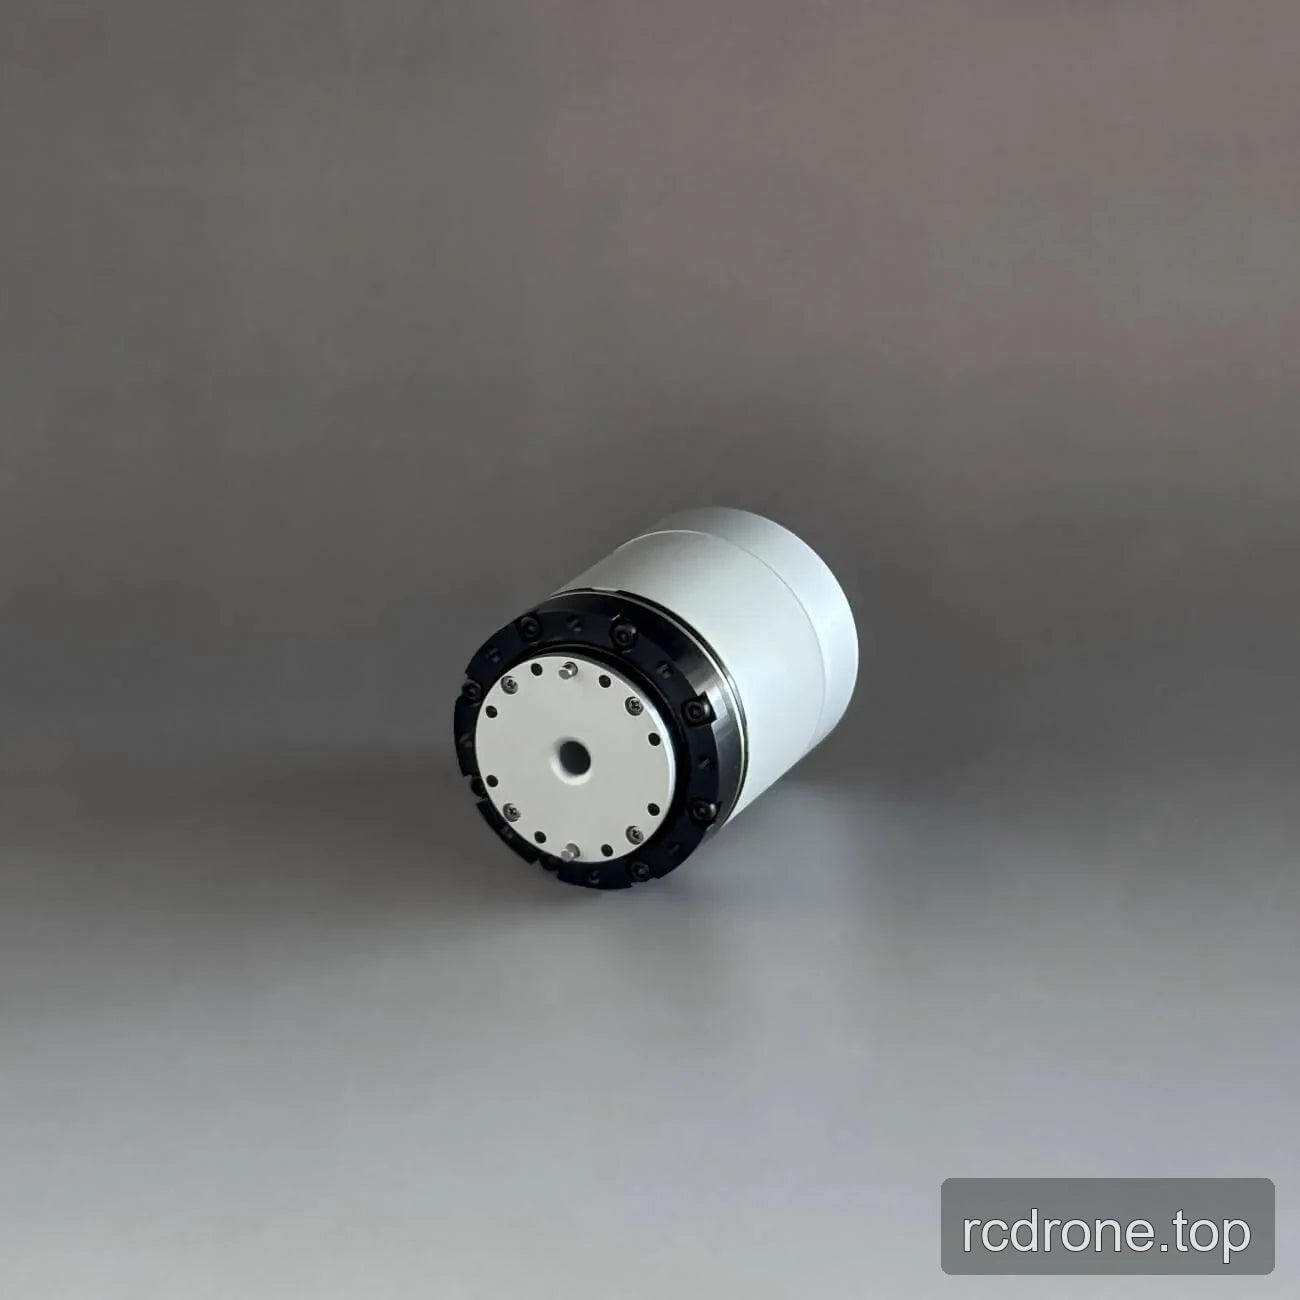
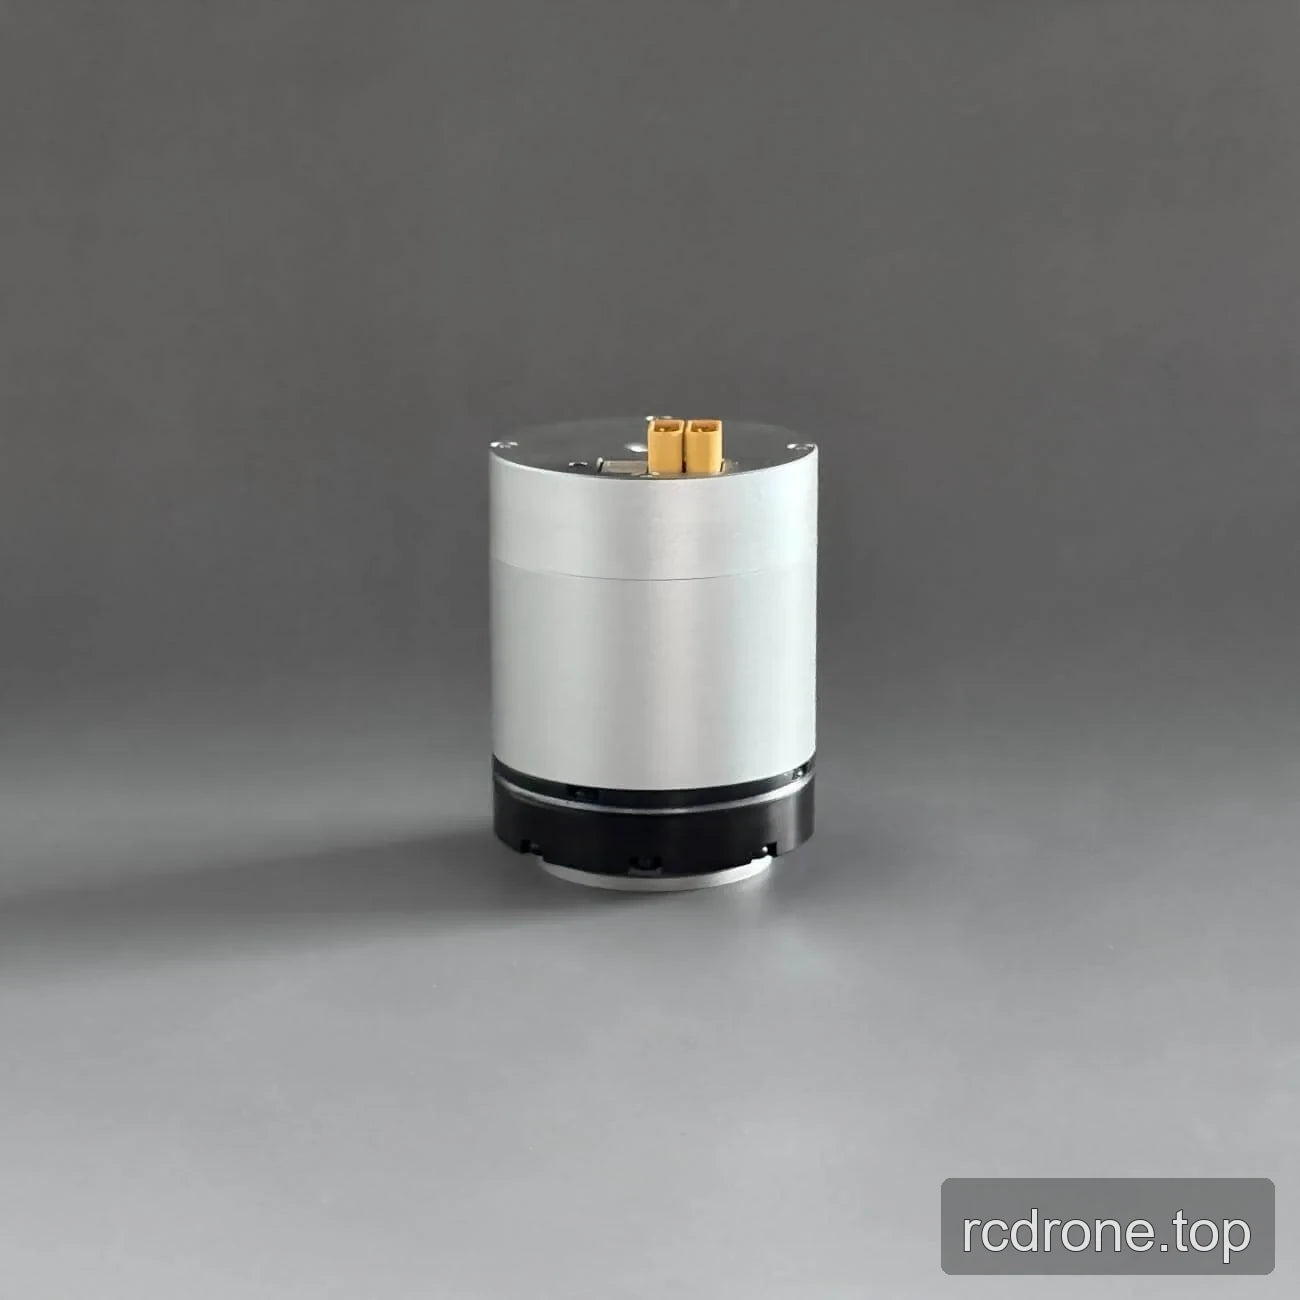
Produktansichten
Abmessungen und Konstruktion