EYOU PH17 Roboter-Gelenkmotor, 80 mm Innenläufer-Drehmomentmotor, 51/101 Übersetzung
EYOU PH17 Roboter-Gelenkmotor, 80 mm Innenläufer-Drehmomentmotor, 51/101 Übersetzung
EYOU
Regulärer Preis
$873.00 USD
Regulärer Preis
Verkaufspreis
$873.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der EYOU PH17 Robotergelenkmotor ist ein Innenläufer Drehmomentmotor für robotische Gelenke, mit einem zylindrischen Gehäuse von 80 mm, 14 mm Durchgangsbohrung, dualem magnetischen Encoder und wählbarem Übersetzungsverhältnis von 51 oder 101.
Wählen Sie die PH17B-Version mit Bremse oder die PH17N-Version ohne Bremse und dann das Übersetzungsverhältnis von 51 oder 101. Das 51-Verhältnis bietet eine Nenn-Drehzahl von 60 U/min und ein Nenn-Drehmoment von 22 N·m; das 101-Verhältnis bietet 30 U/min und 38 N·m.
Eigenschaften
- Innenläufer-Drehmomentmotor -Design mit einem zylindrischen Gehäuse und kreisförmiger Ausgangsflansch.
- 14 mm Durchgangsbohrung und 80 mm Nenn-Durchmesser.
- Dualer magnetischer Encoder mit 19-Bit Encoder-Genauigkeit.
- Wählbare PH17B-Version mit Bremse oder PH17N-Version ohne Bremse.
- Wählbare Übersetzungsverhältnisse von 51 und 101.
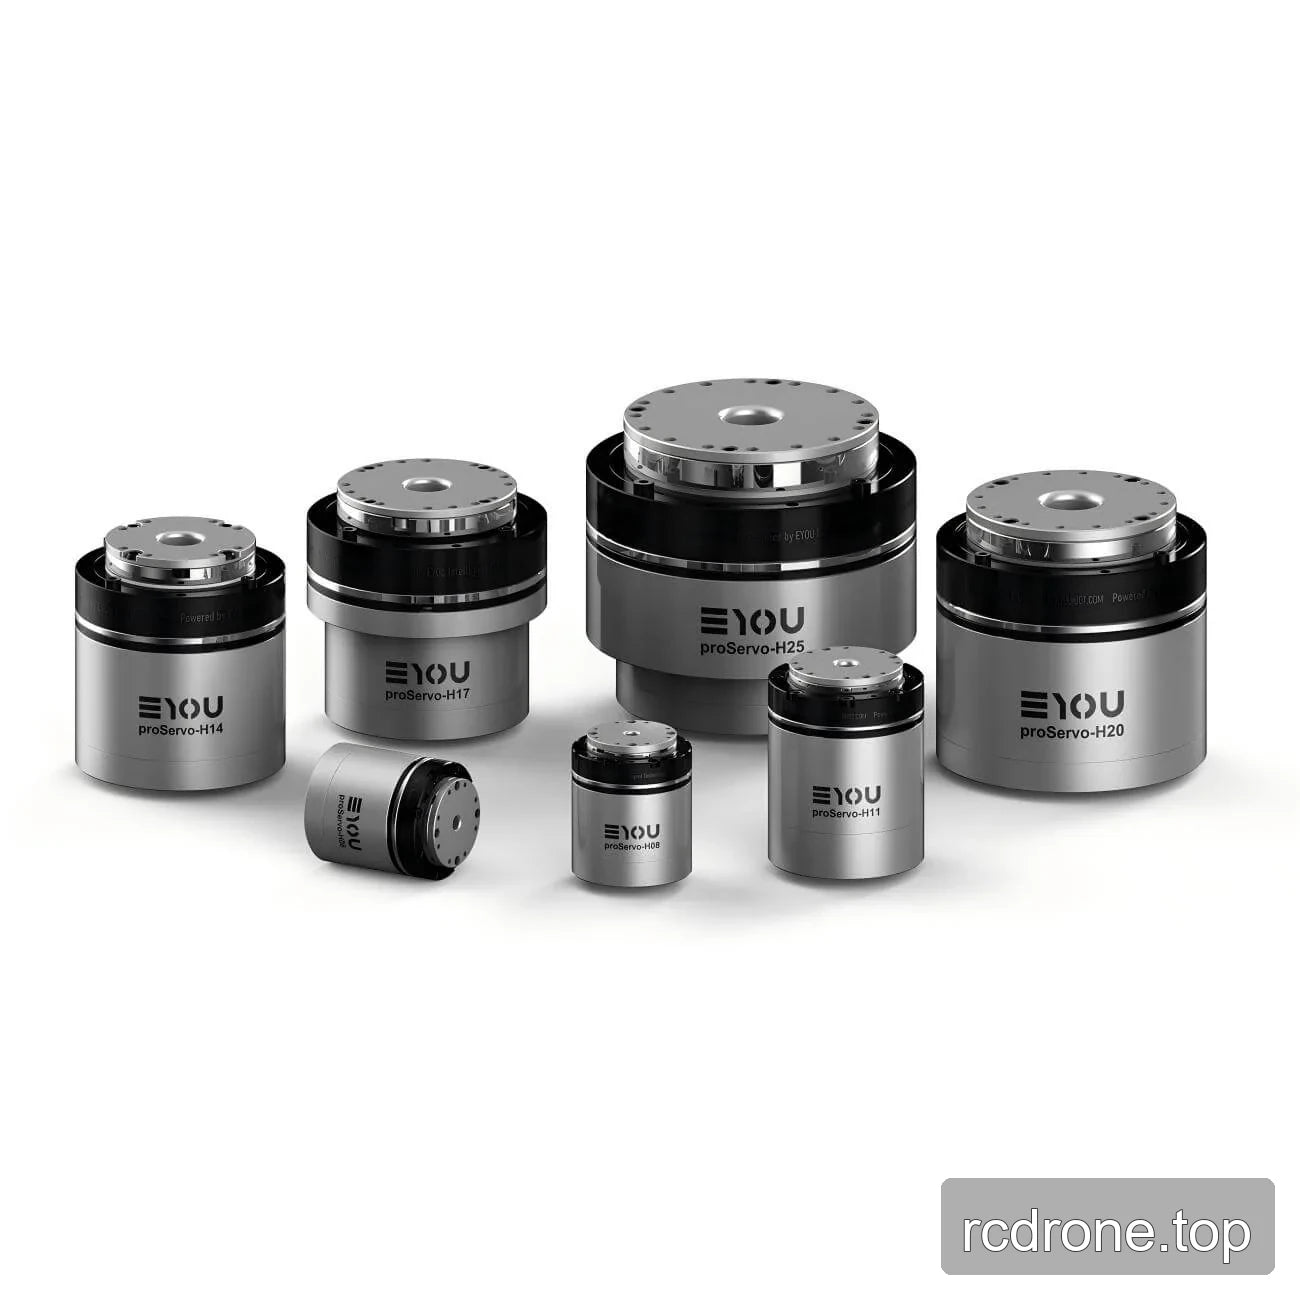
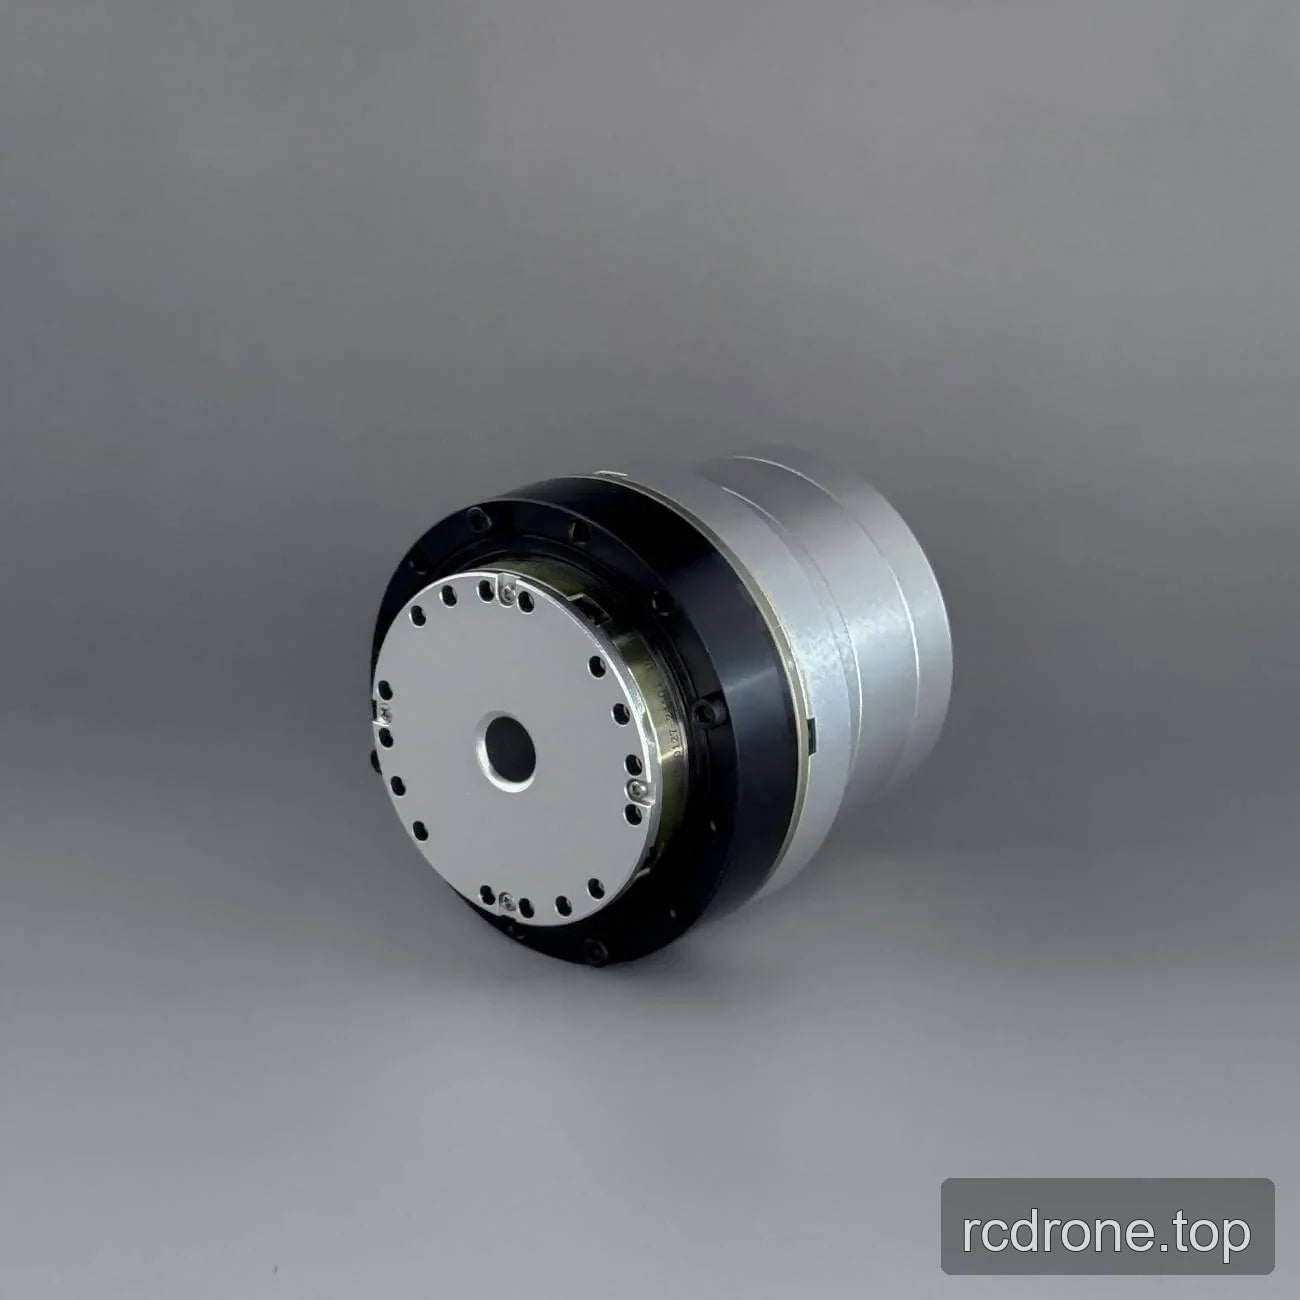
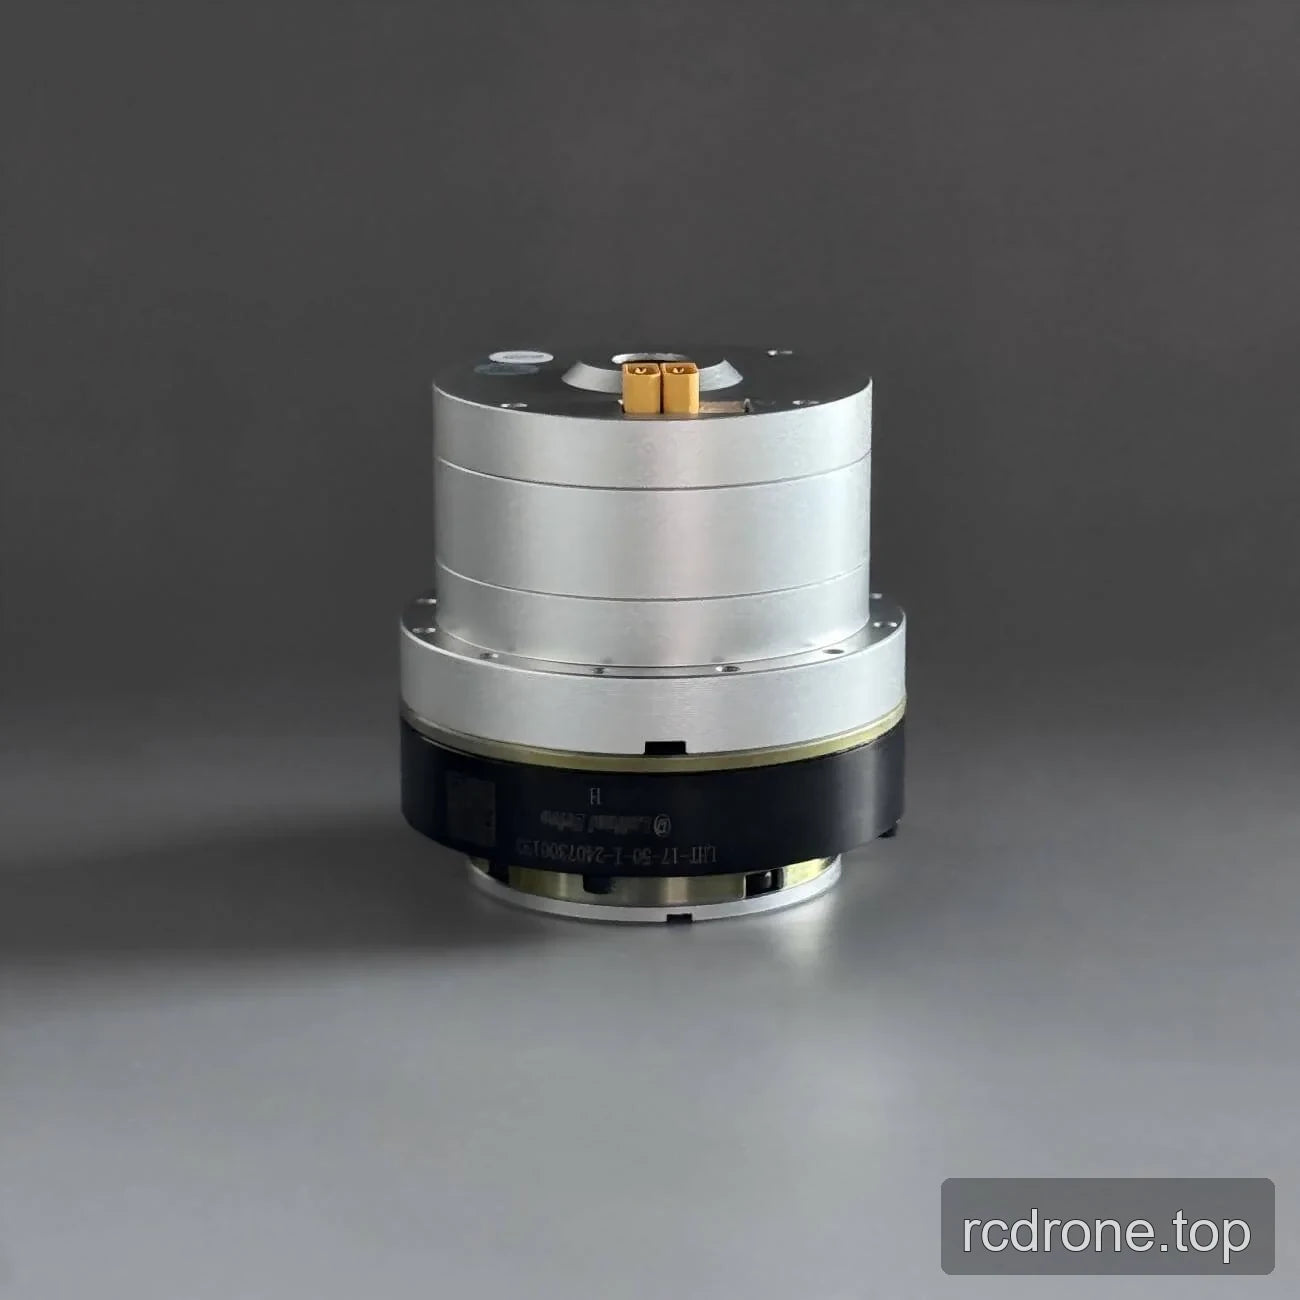
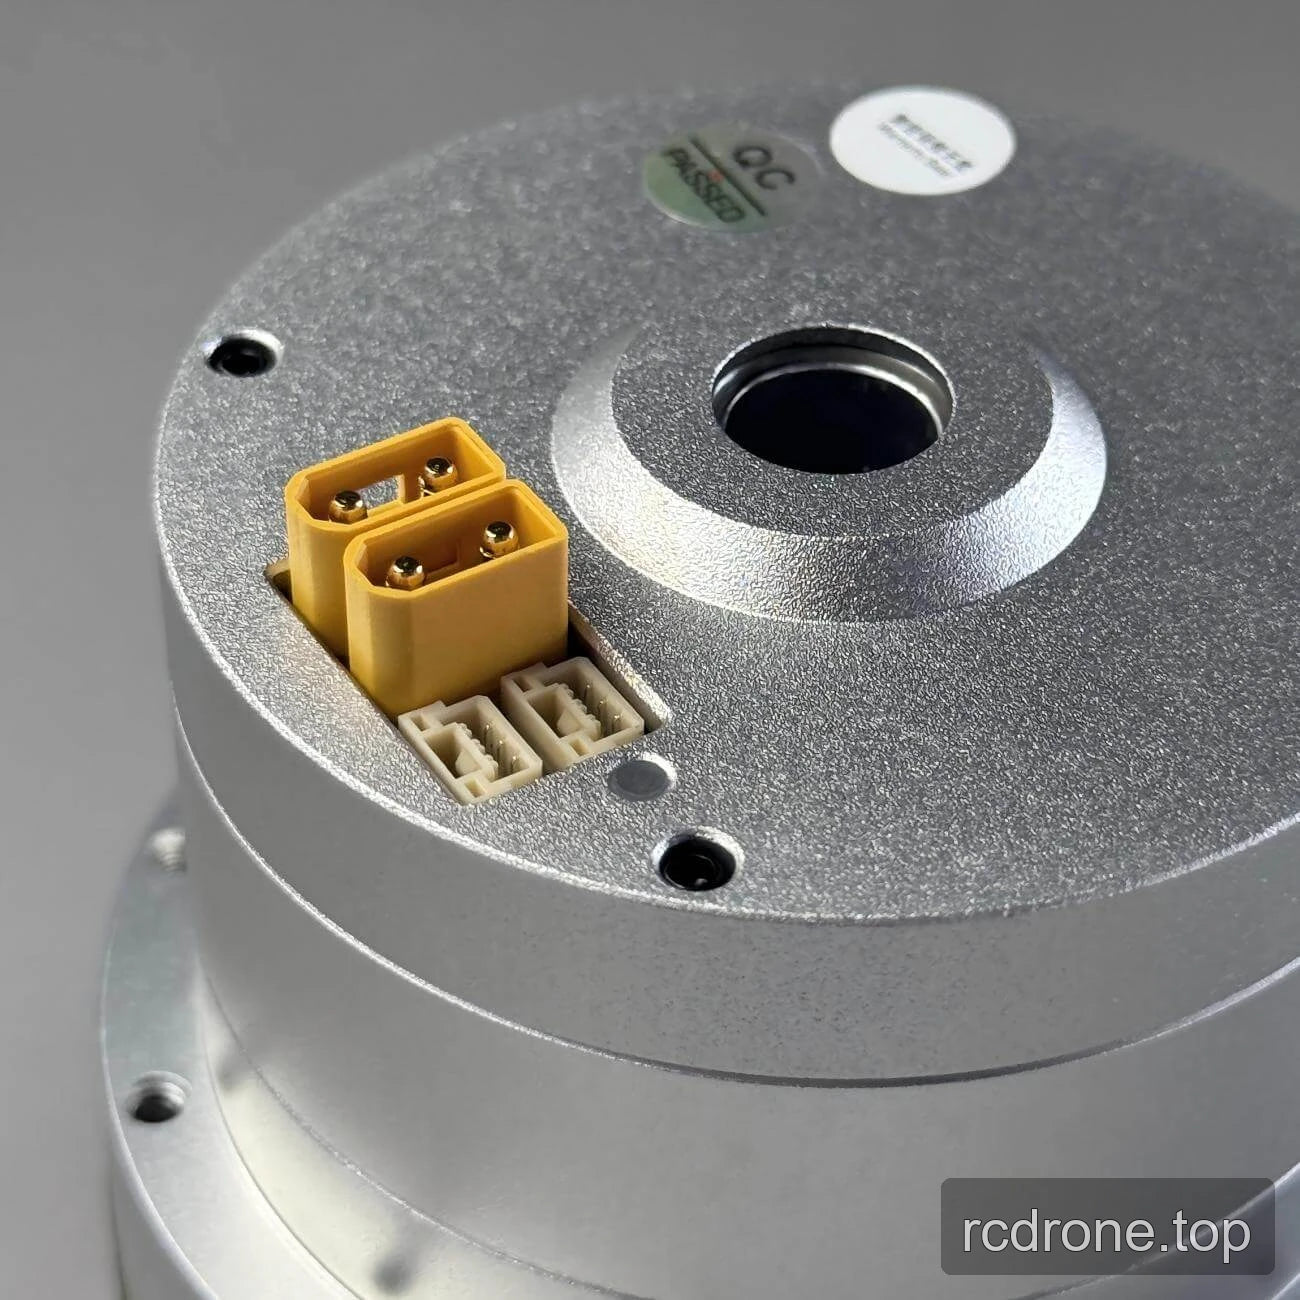
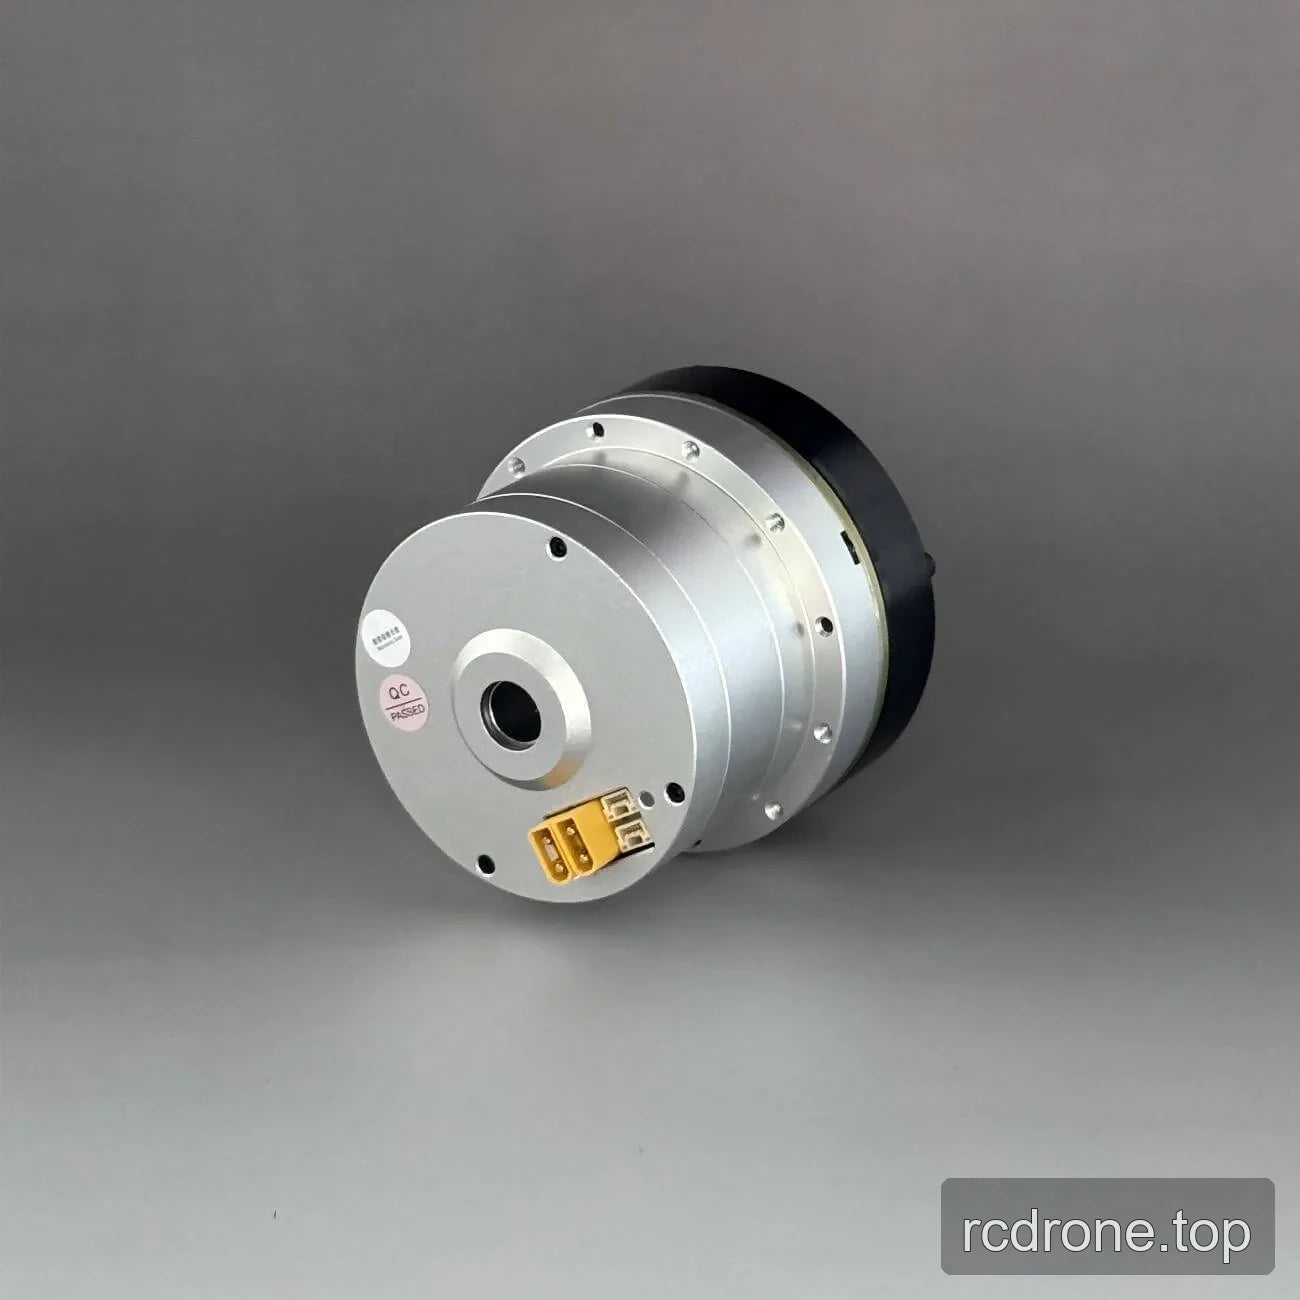
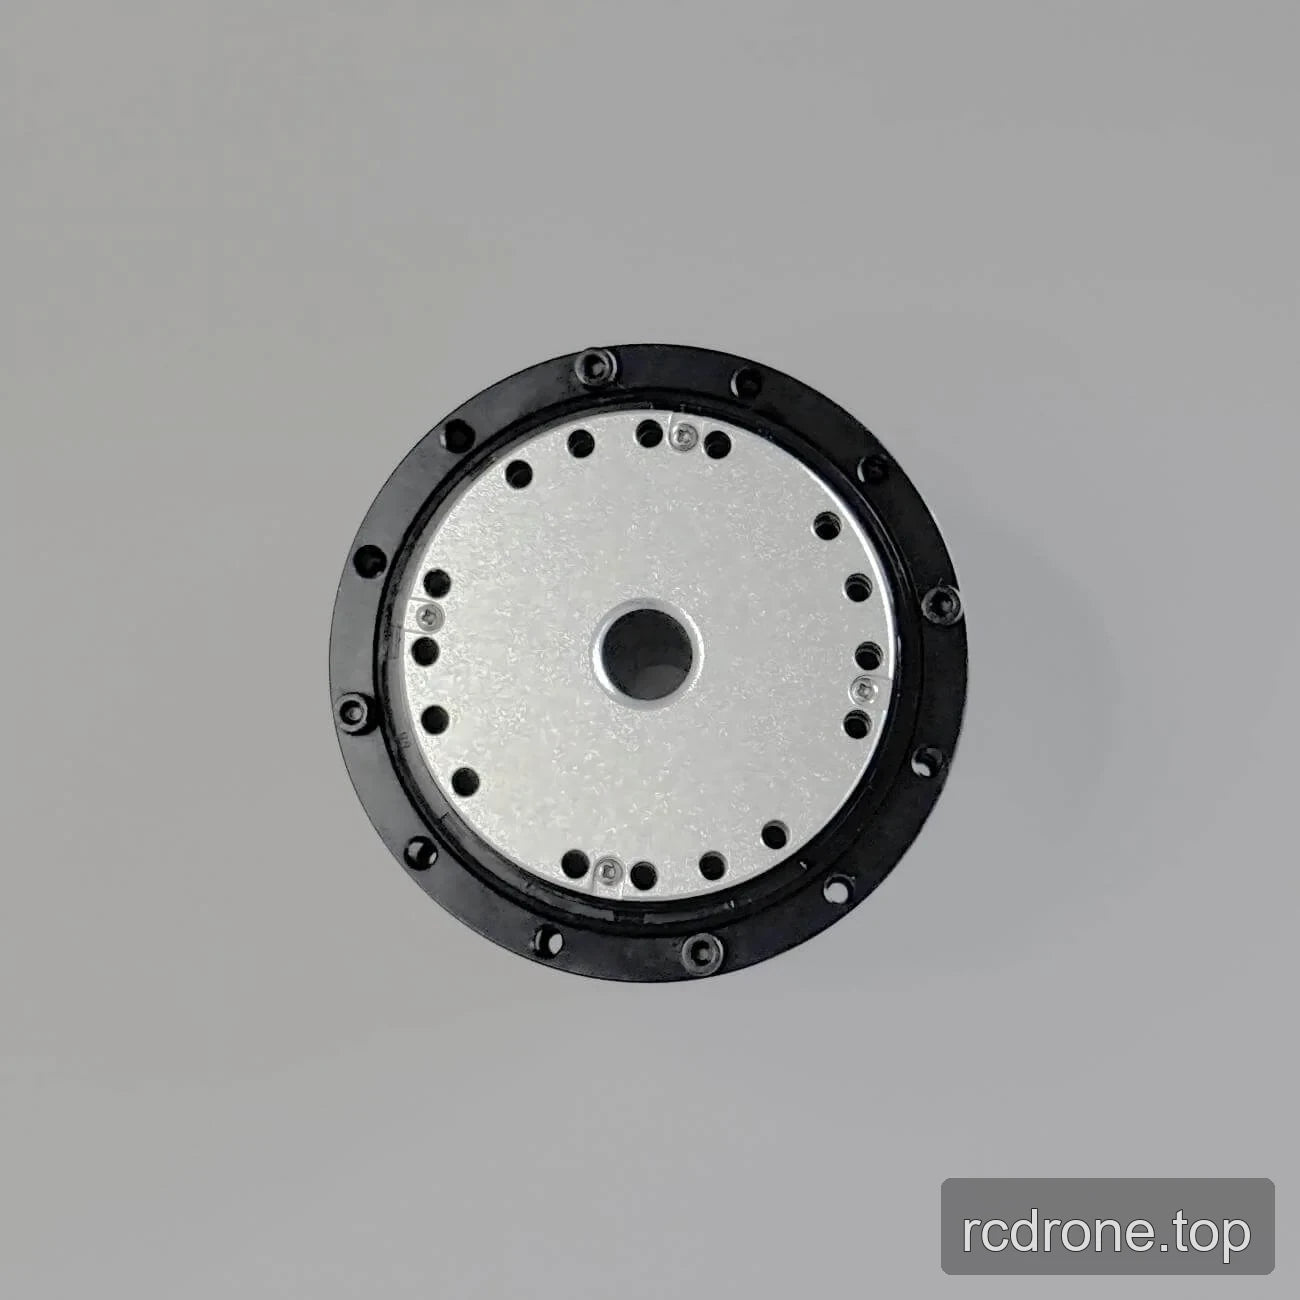
- Die Produktansichten umfassen kreisförmige Montageringe, radiale Lochmuster und mehrere Gehäuse für elektrische Anschlüsse.
Technische Daten
| Parameter | PH17, Übersetzungsverhältnis 51 | PH17, Übersetzungsverhältnis 101 |
|---|---|---|
| Modell | PH17 | PH17 |
| Motortyp | Innenrotor-Drehmomentmotor | Innenrotor-Drehmomentmotor |
| Durchmesser | 80 mm | 80 mm |
| Durchgangsbohrung ID | 14 mm | 14 mm |
| Gewicht | 1,350 g mit Bremse / 1,223 g ohne Bremse | 1,350 g mit Bremse / 1,223 g ohne Bremse |
| Spiel | 15 Bogensekunden | 15 Bogensekunden |
| Geräusch | <70 dB | <70 dB |
| Temperaturbereich | -20 bis 80 °C | -20 bis 80 °C |
| Betriebsspannung | 24 bis 48 V | 24 bis 48 V |
| Nennleistung | 200 W | 200 W |
| Übersetzungsverhältnis | 51 | 101 |
| Nenn-Drehzahl | 60 U/min | 30 U/min |
| Nenn-Drehmoment | 22 N·m | 38 N·m |
| Spitzen-Drehmoment | 52 N·m | 66 N·m |
| Encoder-Genauigkeit | 19 Bit | 19 Bit |
| Encoder-Typ | Doppelter Magnet-Encoder | Doppelter Magnet-Encoder |
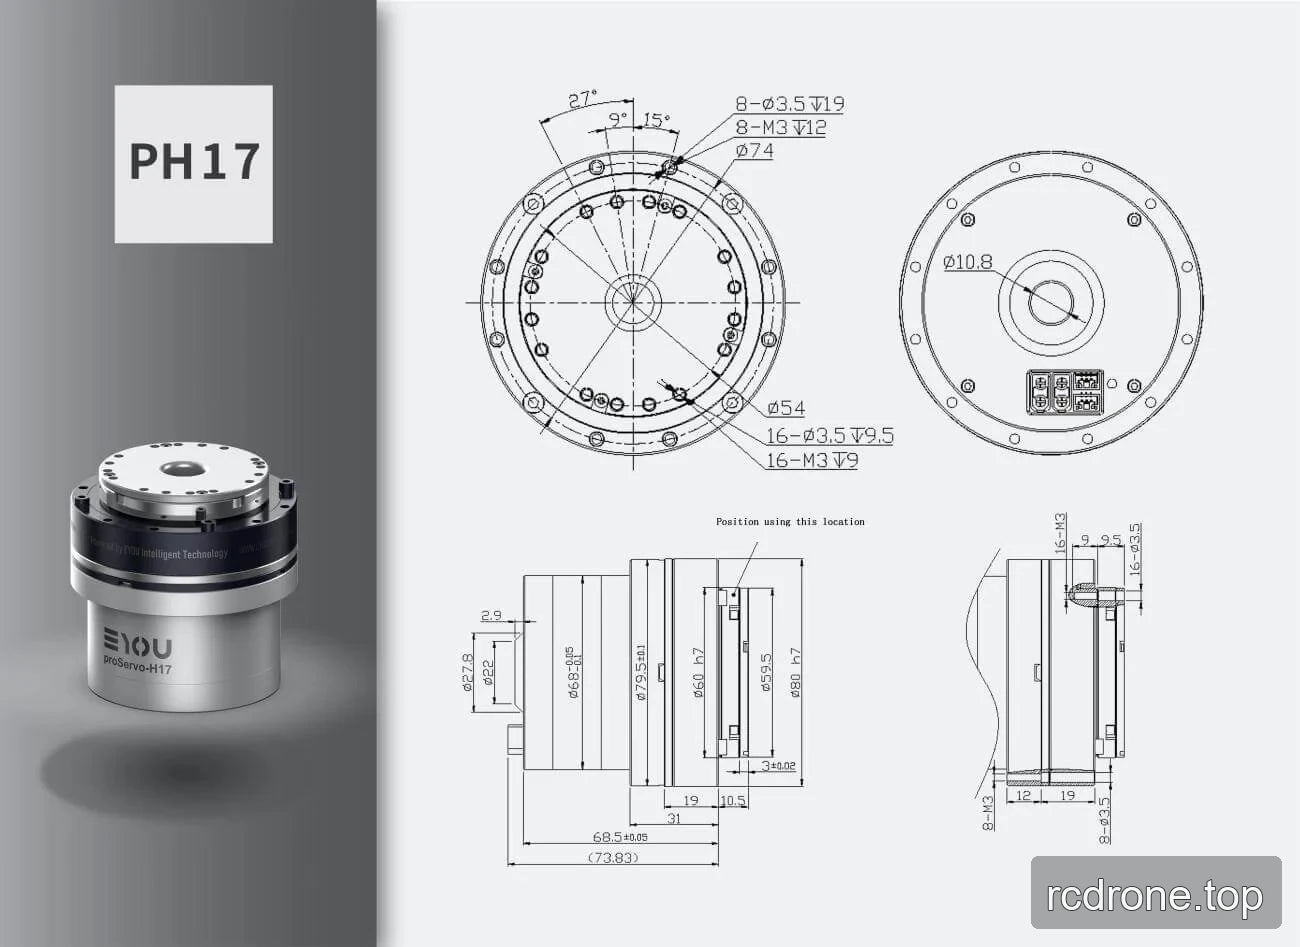
PH17 Zeichnungsmaße und Montagedetails
| Zeichnungsmerkmal | Unterstützte Details |
|---|---|
| Vorderer Montagemuster | 8 Löcher, 3.5 mm Durchmesser, 19 mm Tiefe; 8 M3 Gewindebohrungen, 12 mm Tiefe |
| Vordere kreisförmige Abmessungen | Ø74 mm und Ø54 mm |
| Zweites Montagemuster | 16 Löcher, 3.5 mm Durchmesser, 9.5 mm Tiefe; 16 M3 Gewindebohrungen, 9 mm Tiefe |
| Seitenprofil Durchmesser | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 Toleranz), Ø79.5 mm (±0.1 Toleranz), Ø60 h7, Ø58.5 mm, und Ø80 h7 |
| Seitenprofil axiale Abmessungen | 2.9 mm; 68.5 mm (±0.05 Toleranz); 73.83 mm Referenzmaß; 31 mm; 19 mm; 10.5 mm; und 3 mm (±0.02 Toleranz) |
| Montagedetails Rückseite | 16 M3 Gewindebohrungen, 9 mm Dimension, und 16 Löcher mit 3.5 mm Durchmesser; 8 M3 Gewindebohrungen und 8 Löcher mit 3.5 mm Durchmesser |
| Hintere axiale Abmessungen | 12 mm und 19 mm |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Visuelle Details
Produktansichten
Schnittstellen und Verbindungen
Abmessungen und Konstruktion