EYOU PH25 Innenläufer-Drehmomentmotor, 81/121 Übersetzungsverhältnisse, mit oder ohne Bremse
EYOU PH25 Innenläufer-Drehmomentmotor, 81/121 Übersetzungsverhältnisse, mit oder ohne Bremse
EYOU
Regulärer Preis
$1,015.00 USD
Regulärer Preis
Verkaufspreis
$1,015.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
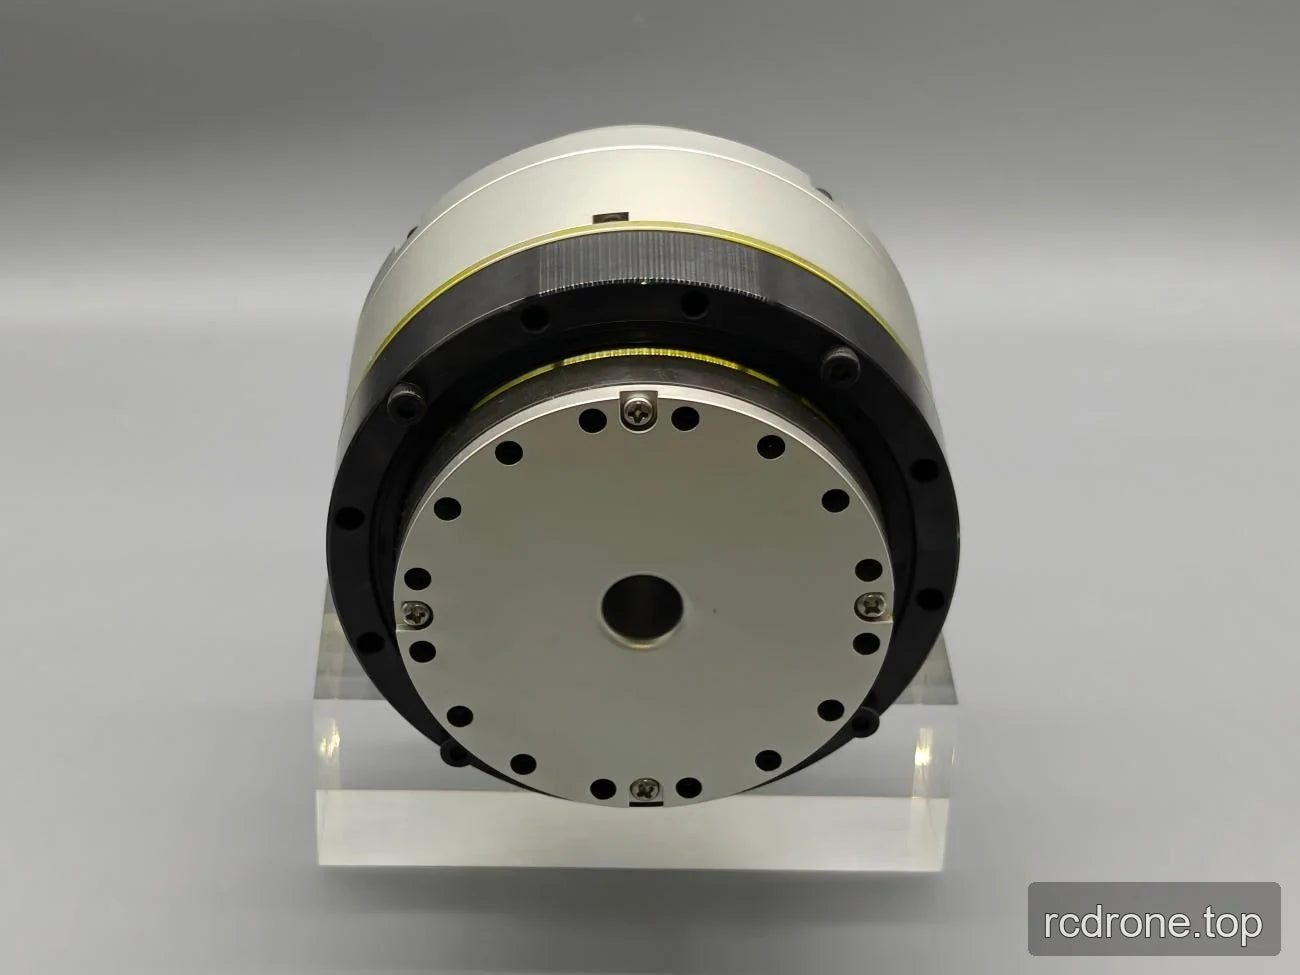
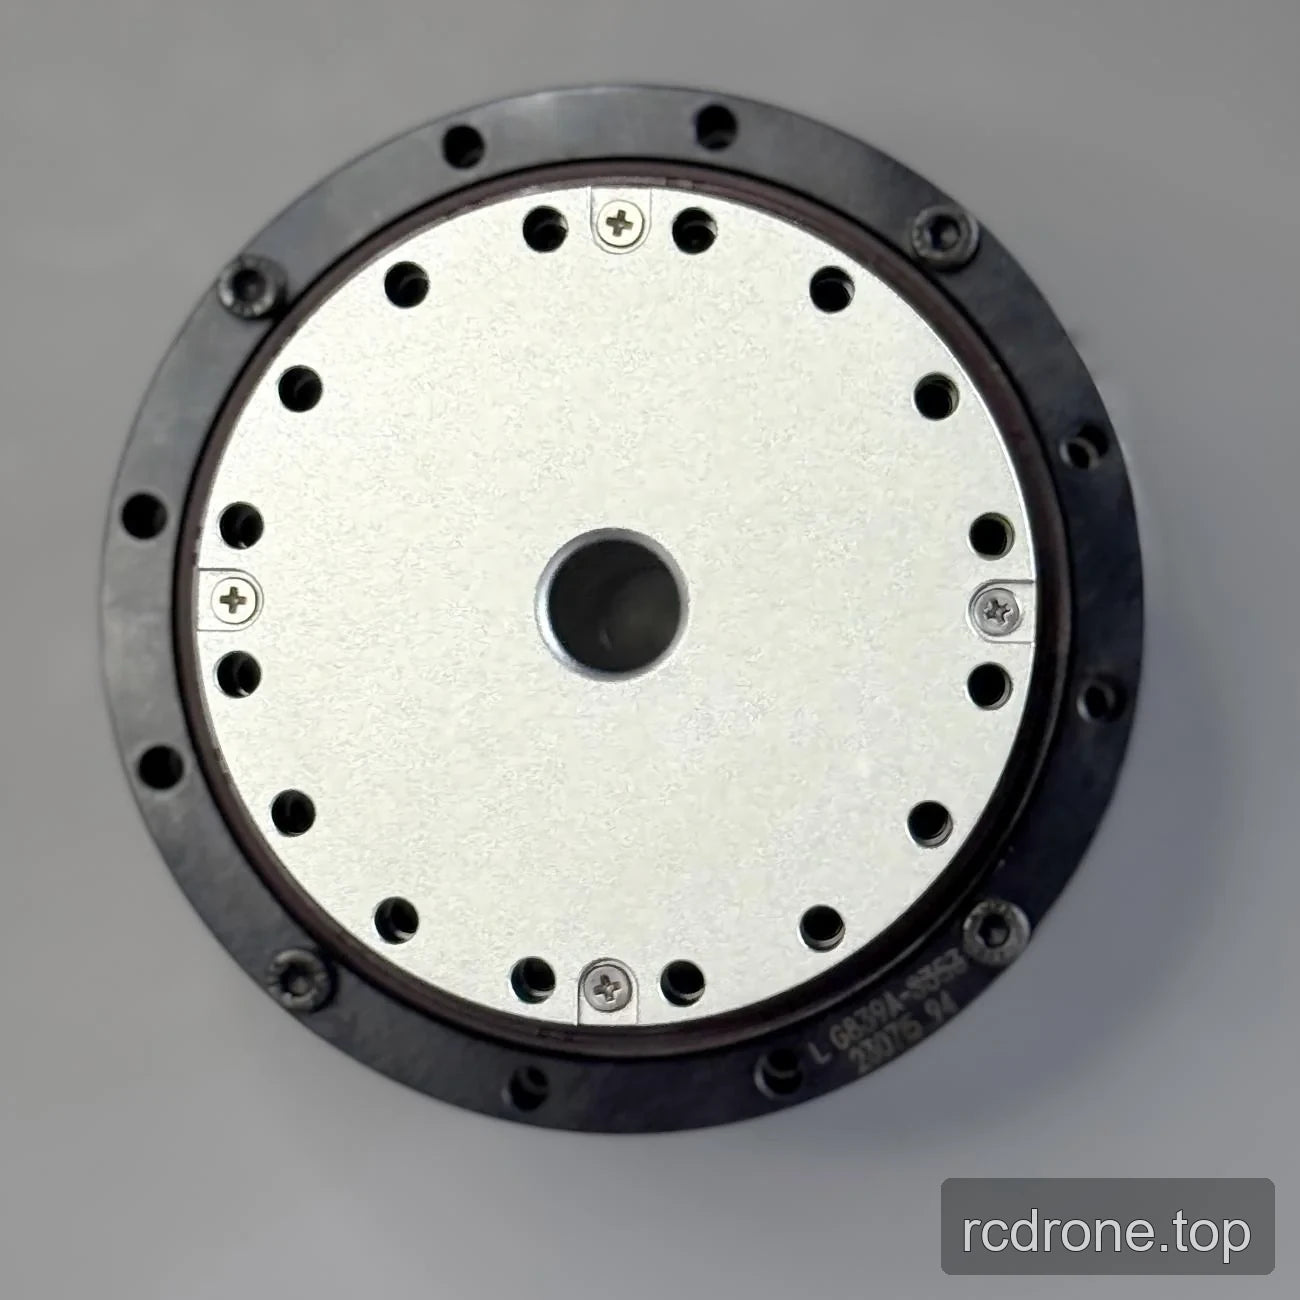
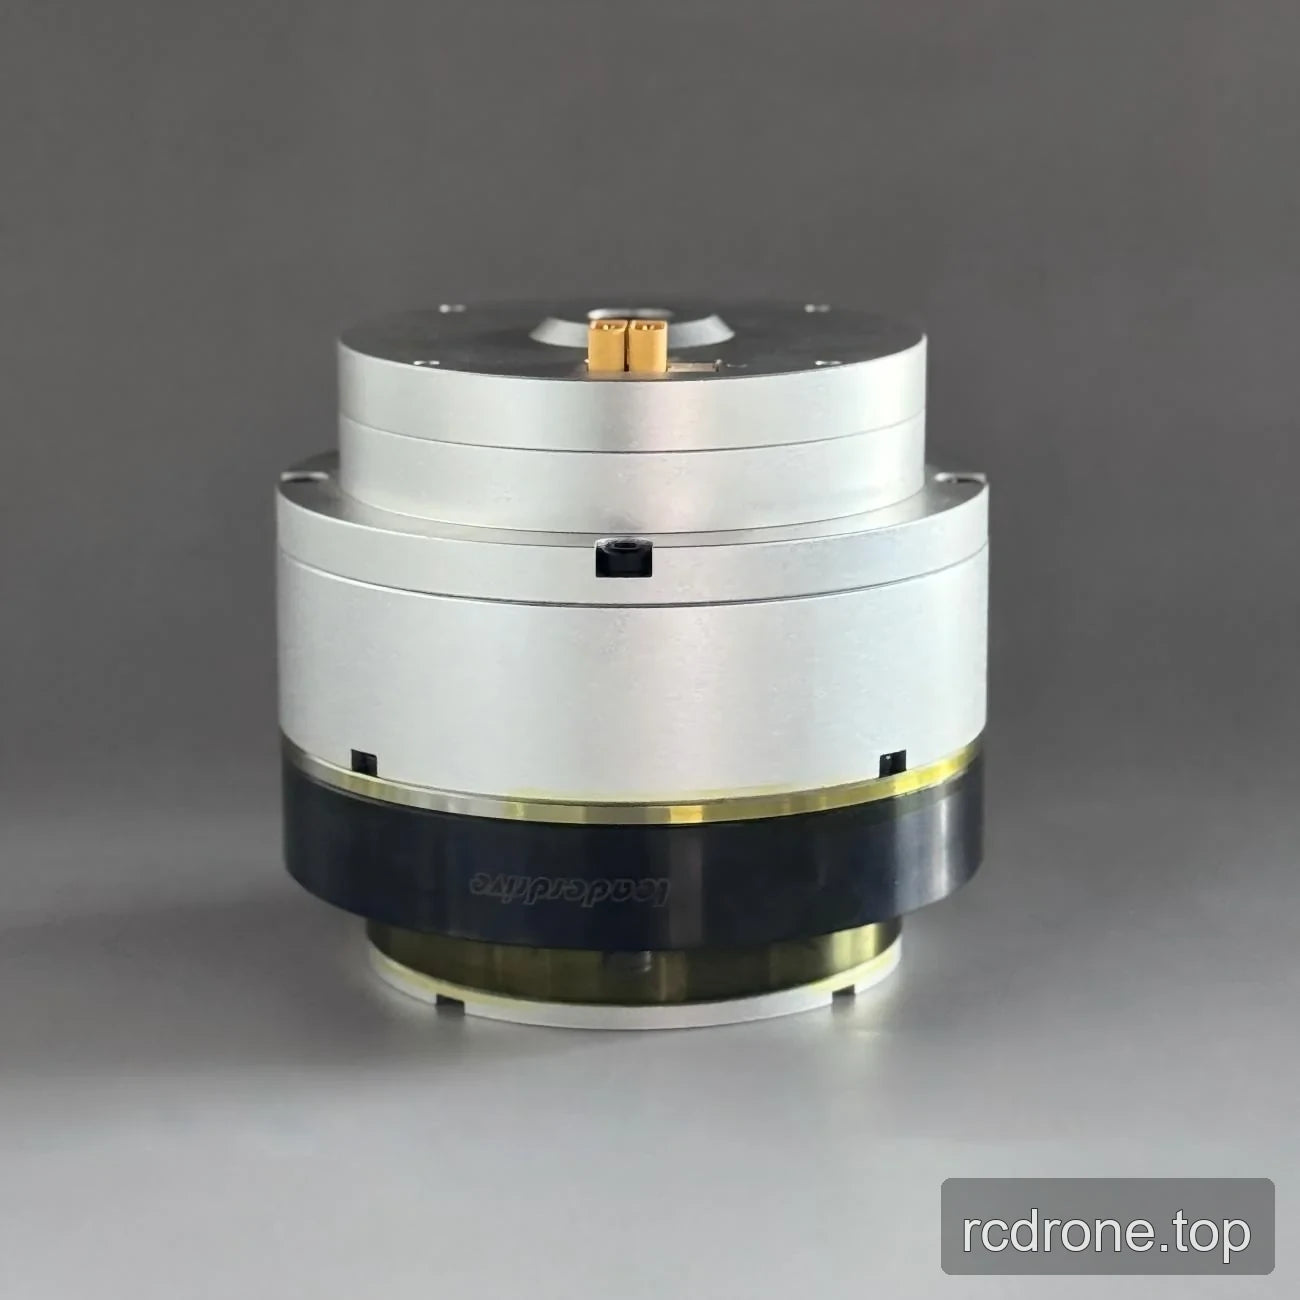
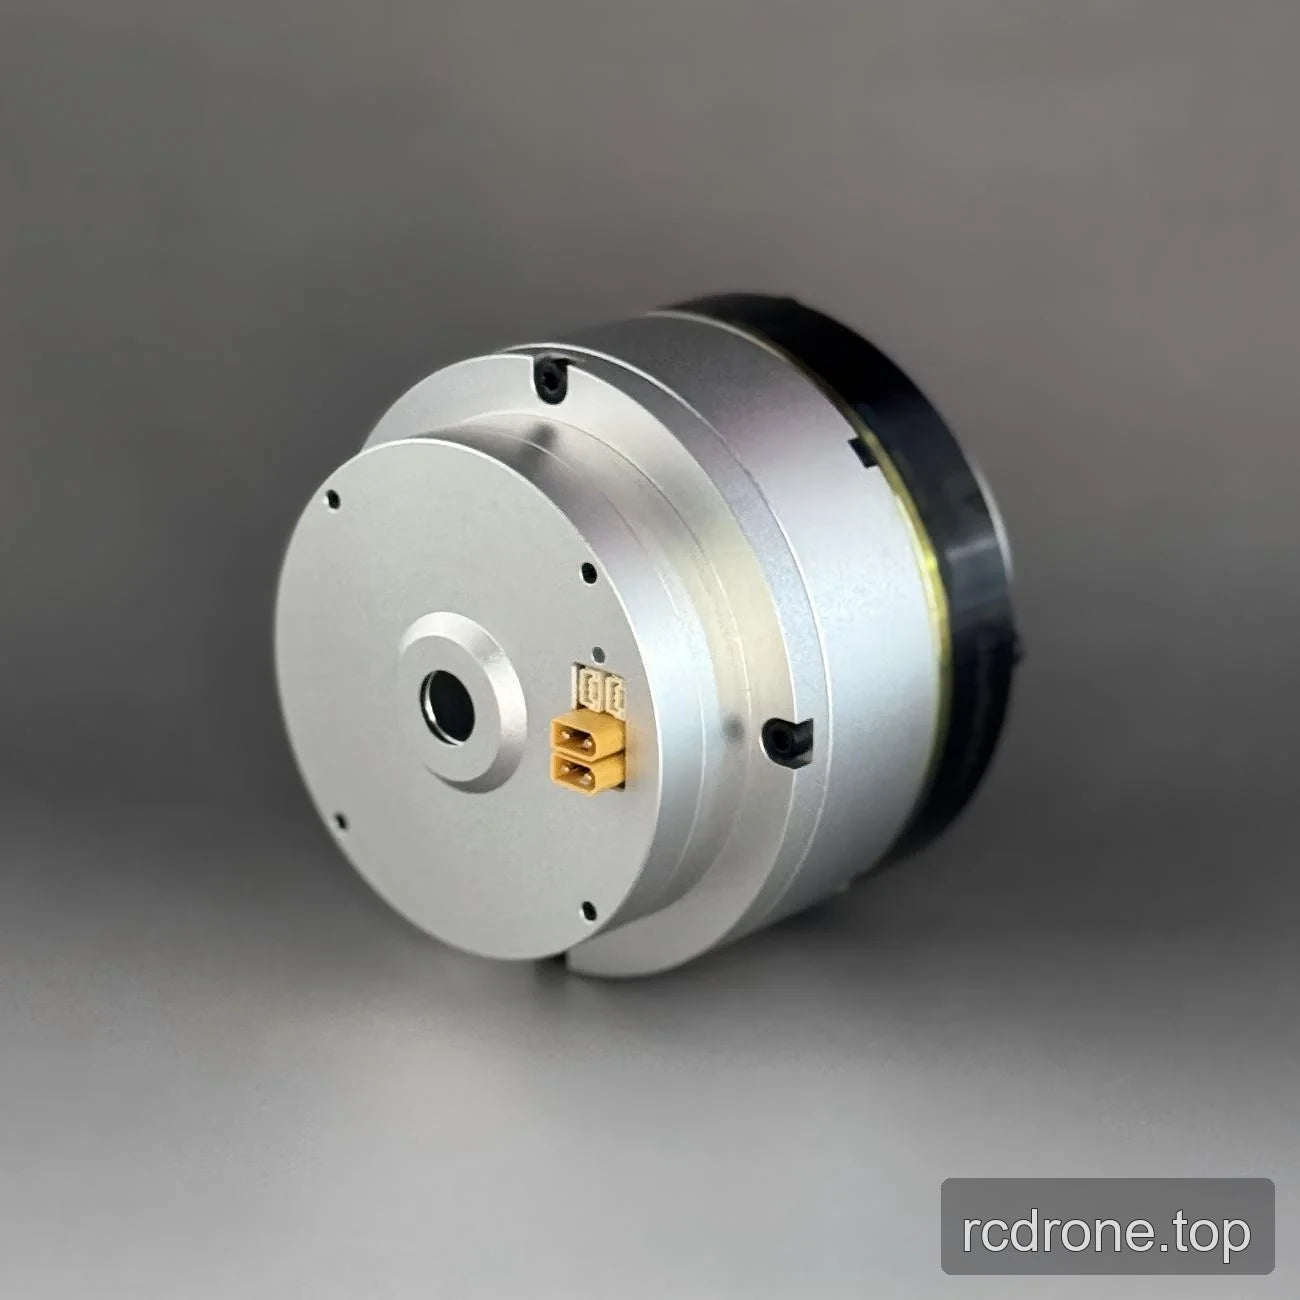
Der EYOU PH25 ist ein Innenrotor Torque-Motor , der in den Versionen PH25B (mit Bremse) oder PH25N (ohne Bremse) und mit 81 oder 121 Übersetzungsverhältnissen angeboten wird.
Eigenschaften
- 110 mm Durchmesser mit einer 18 mm Durchgangsbohrung ID.
- Duale magnetische Encoder mit 19-Bit Encoder-Genauigkeit.
- 24–48 V Betriebs spannungsbereich und 500 W Nennleistung.
- Rückschlag: 15 Bogensekunden; Geräusch: <70 dB; Temperaturbereich: −20 bis 80 °C.
Technische Daten
| Parameter | Technische Spezifikation |
|---|---|
| Modell | PH25 |
| Motortyp | Innenrotor-Drehmomentmotor |
| Durchmesser | 110 mm |
| Durchgangsbohrung ID | 18 mm |
| Gewicht (mit Bremse / ohne Bremse) | 3098 / 2927 g |
| Spiel | 15 Bogensekunden |
| Geräuschpegel | <70 dB |
| Temperaturbereich | −20 bis 80 °C |
| Betriebsspannung | 24–48 V |
| Nennleistung | 500 W |
| Encoder-Genauigkeit | 19-Bit |
| Encoder-Typ | Doppelter Magnet-Encoder |
Getriebe-Verhältnis Leistung
| Parameter | Übersetzungsverhältnis 81 | Übersetzungsverhältnis 121 |
|---|---|---|
| Nenn-Drehzahl | 38 U/min | 25 U/min |
| Nenn-Drehmoment | 96 N·m | 144 N·m |
| Spitzen-Drehmoment | 206 N·m | 220 N·m |
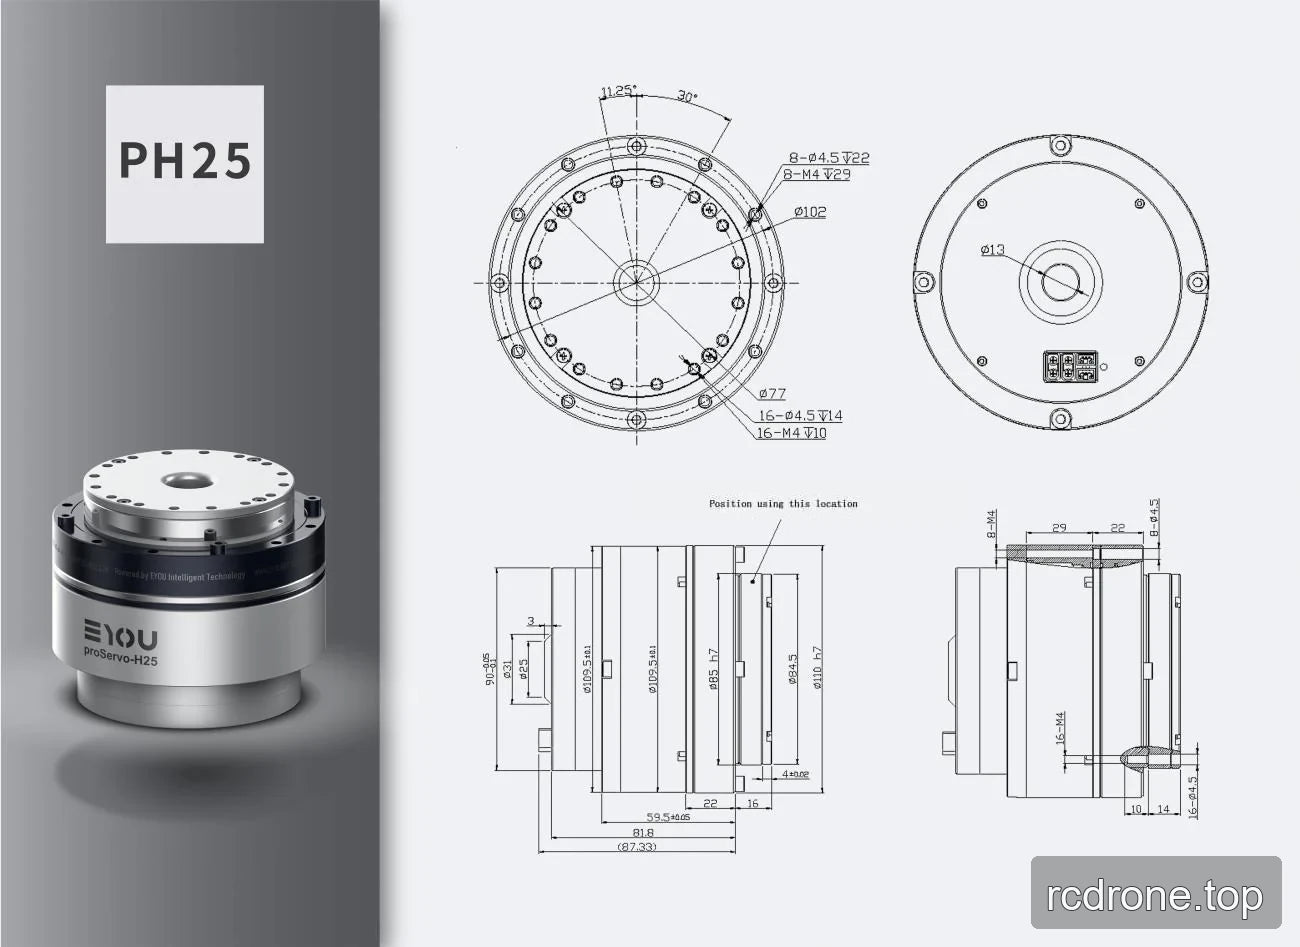
Installationszeichnung Beschriftungen
| Zeichnungsmerkmal | Beschriftung wie angegeben |
|---|---|
| Durchmesser | Ø102; Ø77; Frontfläche zentrale Bohrung Ø13 |
| Montagelöcher | 16 × Ø4.5, Tiefe 14 |
| Gewindebohrungen | 16 × M4, Tiefe 10; 8 × M4, Tiefe 9 |
| Winkelanordnung | 11,25° und 30° |
| Längendimensionen | 59,5 ±0,05; 22; 16; 81,8; Referenz (87,33) |
| Seiten-Detailbreiten | 29; 22 |
| Positionierungsnotiz | „Positionieren Sie an diesem Standort.” |
Anwendungen
- Humanoide Roboter
- Robotergelenke
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Downloads
EYOU PH25 Motor — 3D Modell (STP)
PH25 — Installationszeichnung (PDF)
Visuelle Details
Zusätzliche Produktdetails
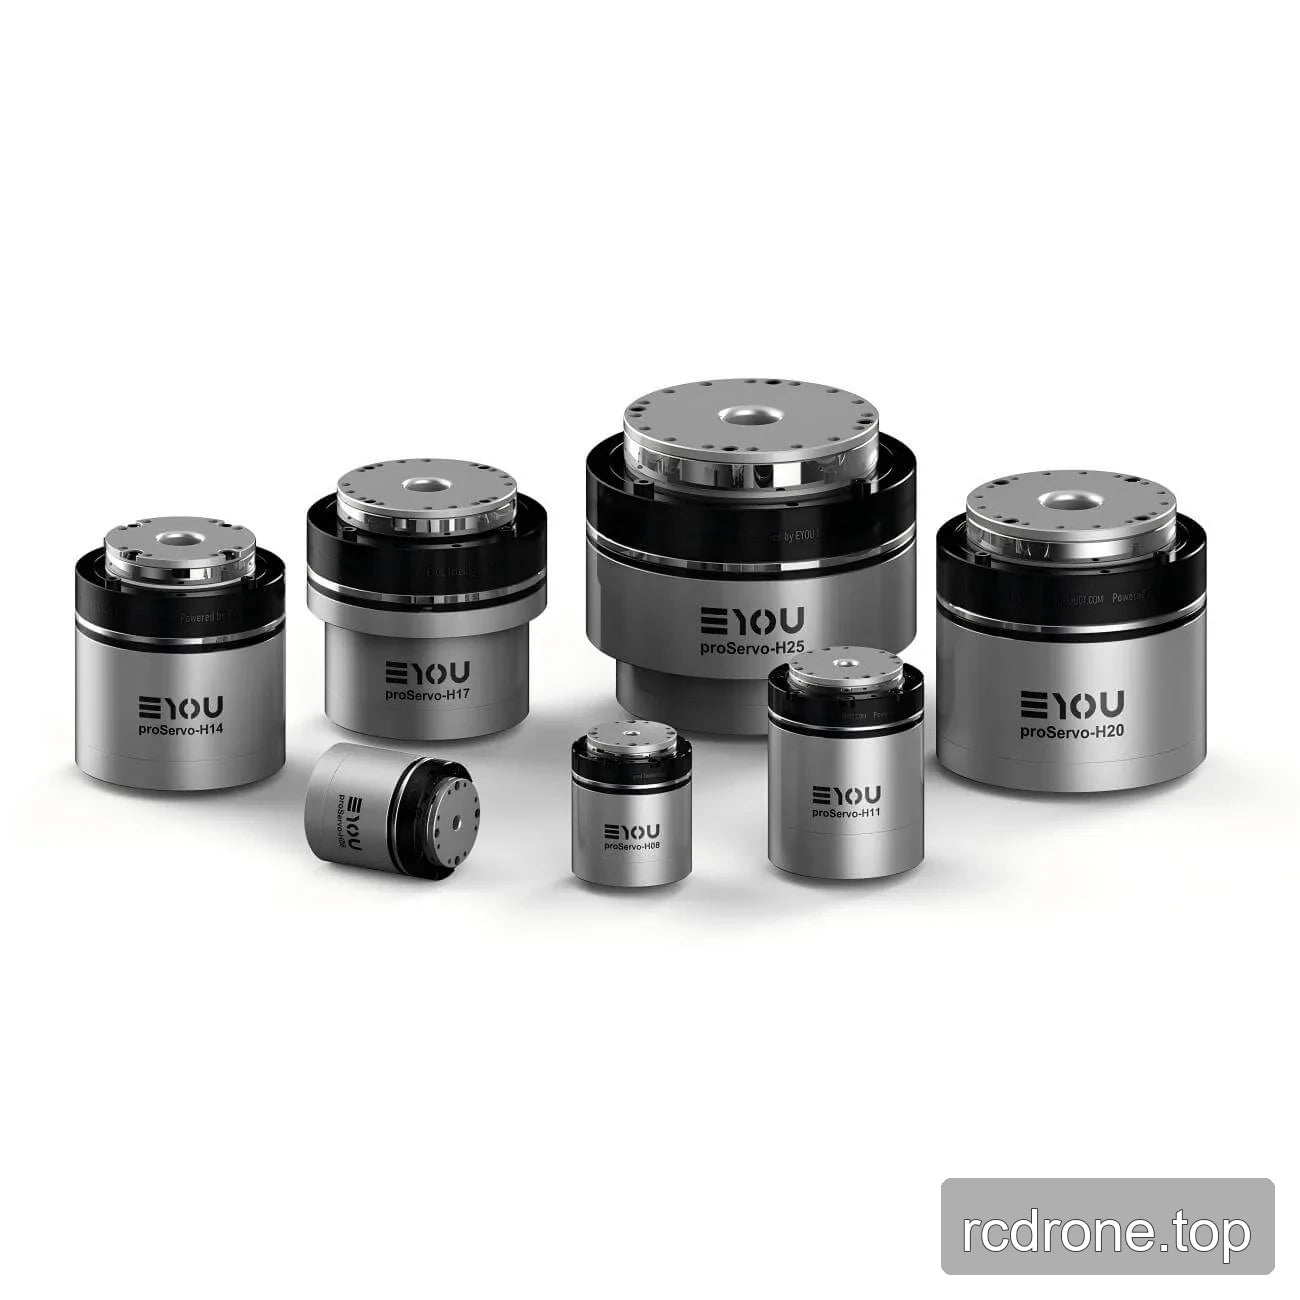
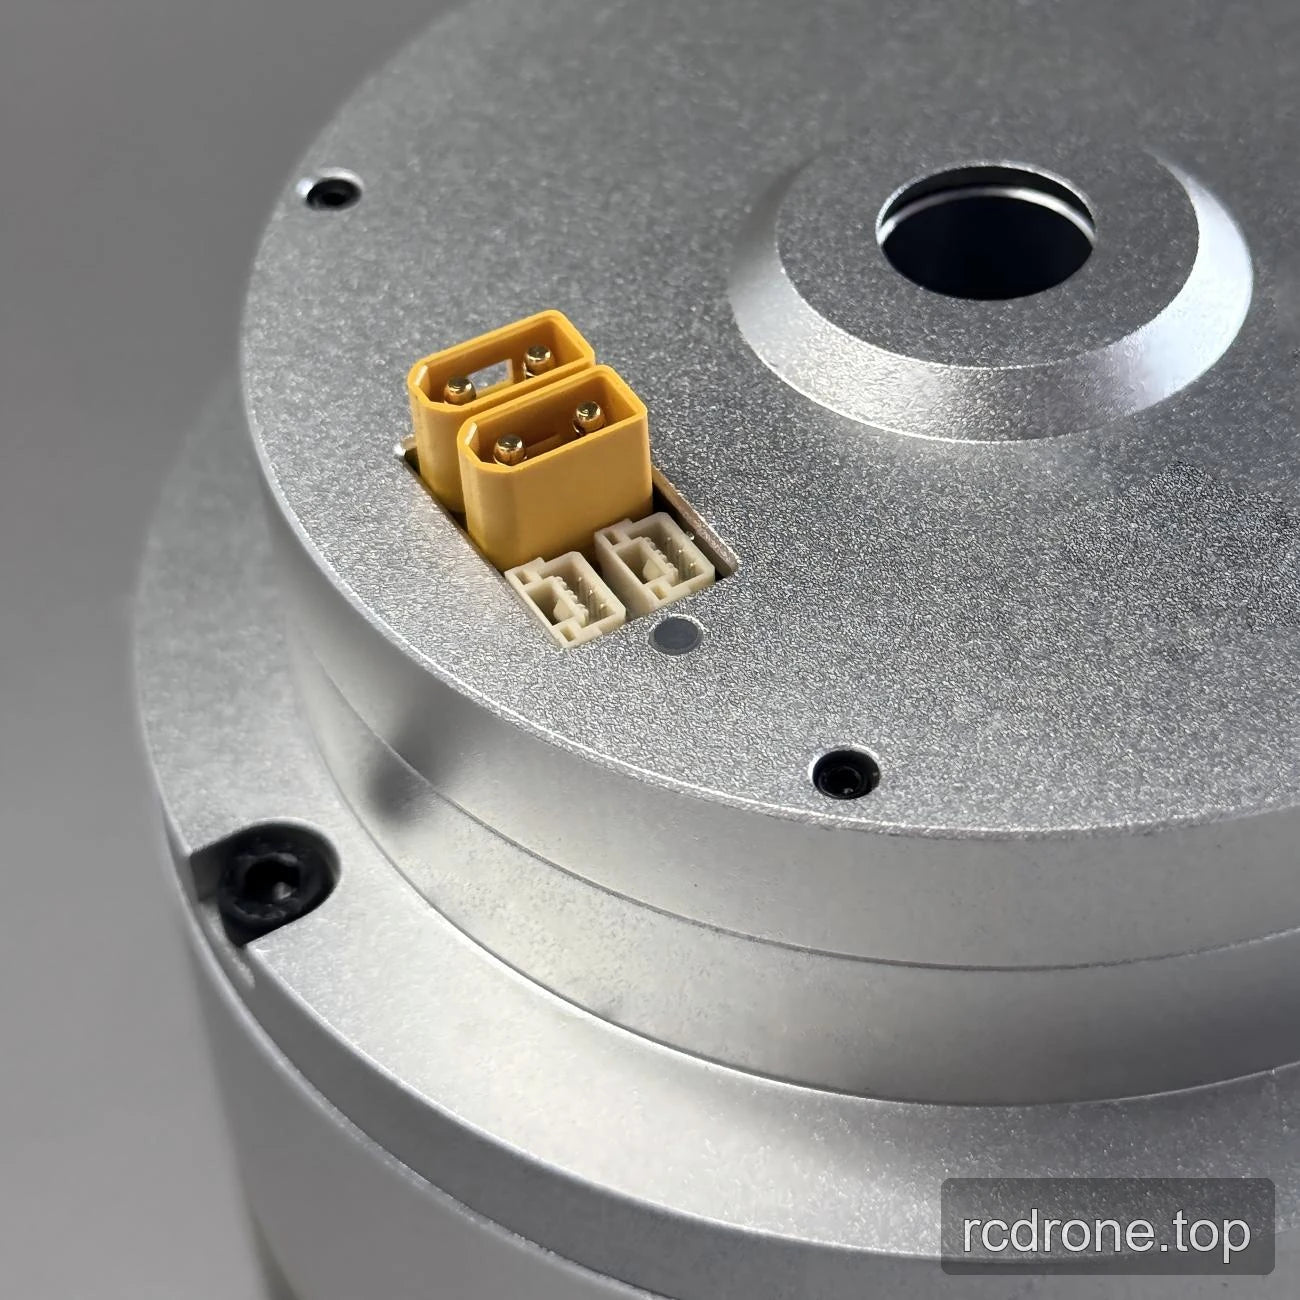
Schnittstellen und Verbindungen
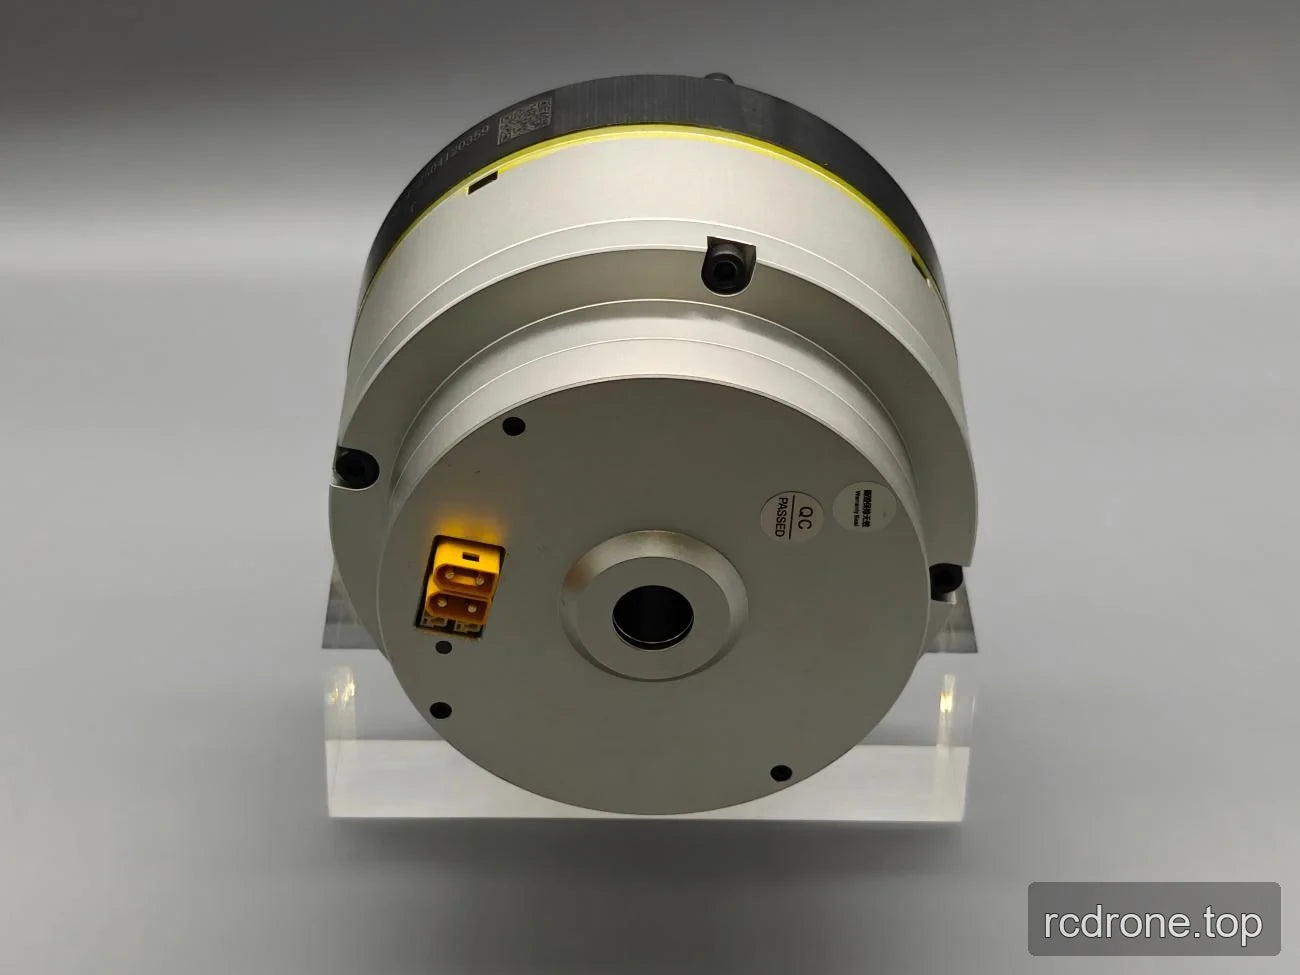
Produktansichten

Abmessungen und Konstruktion