


EYOU PHU17H-80 Harmonic Drive Roboterantrieb, 51/101 Übersetzung, CANopen/EtherCAT Robotik
EYOU PHU17H-80 Harmonic Drive Roboterantrieb, 51/101 Übersetzung, CANopen/EtherCAT Robotik
EYOU
Regulärer Preis
$617.00 USD
Regulärer Preis
Verkaufspreis
$617.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der EYOU PHU17H-80 ist ein harmonischer Antrieb Roboteraktuator mit einem integrierten Treiber, 48 VDC Nennbetrieb und wählbaren 51 oder 101 Übersetzungsverhältnissen. Wählen Sie eine Version mit oder ohne Bremse, um die erforderliche Konfiguration anzupassen. Der Aktuator unterstützt EtherCAT- und CANopen-Kommunikation und ist für Roboteranwendungen spezifiziert, einschließlich humanoider Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter.
Eigenschaften
- Harmonischer Reduzierer mit wählbarem 51 oder 101 Übersetzungsverhältnis.
- Bremse Auswahl: Mit Bremse oder Ohne Bremse.
- Integrierter Treiber mit dualen absoluten Encodern: Motor Seite 19-Bit und Reduziererseite 19-Bit.
- EtherCAT- und CANopen-Kommunikationsprotokolle; Protokollauswahl ist über Softwarekonfiguration umschaltbar.
- Schnittstellen: Strom (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) und STO (1/2).
- Steuermodi: Profilposition (PP), Profilgeschwindigkeit (PV), Profilmoment (PT), zyklische synchrone Position (CSP), zyklische synchrone Geschwindigkeit (CSV) usw.
- Das PHU-Serie Split-Body-Design trennt den Motor und den Reduzierer. Die Informationen zur PHU-Serie besagen auch, dass Reduzierer mit unterschiedlichen Übersetzungen mit demselben Motor für verschiedene Geschwindigkeits- und Drehmomentprofile kombiniert werden können.
Technische Daten
| Parameter | Wert |
|---|---|
| Modellnummer | PHU-17H-80 |
| Reduzierertyp | Harmonisch |
| Nennleistung des Motors | 251 W |
| Nennmoment des Motors | 0,6 N·m |
| Maximales Drehmoment des Motors | 1.8 N·m |
| Reduktionsverhältnis | 51 / 101 |
| Nennleistung des Gelenks — Lebensdauerbeschränkung | 81 / 62 W |
| Nennmoment bei 2000 U/min Eingang | 19.8 / 30 N·m |
| Durchschnittliches Lastmoment am Ausgang | 32 / 49 N·m |
| Spitzenmoment am Ausgang | 42 / 66 N·m |
| Maximal zulässiges externes Moment am Ausgang (instantan) | 86 / 134 N·m |
| Spiel | ≤20 / ≤20 Bogensekunden |
| Nennspeed am Ausgang — Lebensdauerbeschränkung | 39 / 20 U/min |
| Spitzen Geschwindigkeit am Ausgang | 88 / 44 U/min |
| Bremse (B/N) | B/N |
| Abmessungen (äußerer Durchmesser × axial) | Φ80 × 78 mm |
| Gewicht (B/N) | 1.25 / 1.14 kg |
| Hohldurchmesser | 10.8 mm |
| Gehäuseaussehen (Prozessfarbe) | Schwarz anodisiert (nicht sandgestrahlt) |
| Reduzierer Aussehen (Prozessfarbe) | Äußere Ring schwarz gefärbt |
| Radial (dynamisch/statisch) zulässige Last am Ausgang | 400 N |
| Axial (dynamisch/statisch) zulässige Last am Ausgang | 400 N |
| Ausgangs-Biegemoment | 72 N·m |
| Reduzierer Torsionssteifigkeit | 10.700 / 13.000 N·m/rad |
| Reduzierer Eingangs-Trägheit (B) | 85.734 / 85.734 kg·mm² |
| Äquivalente Gelenkausgangsträgheit (B) | 222,994 / 874,573 kg·mm² |
| Nennbetriebs Spannung | 48 VDC |
| Betriebsspannungsbereich | 24–48 VDC |
| Treiber | Integriert |
| Encoder/Bit | Duale absolute / Motorseite 19-Bit & Reduziererseite 19-Bit |
| Treiber-Schnittstelle (siehe Beschreibung des Anschlussmodells) | Strom (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1/2) |
| Kommunikationsprotokoll (siehe Kommunikationsbeschreibung) | EtherCAT / CANopen |
| Steuermodi | Profilposition (PP), Profilgeschwindigkeit (PV), Profilmoment (PT), Zyklische synchrone Position (CSP), Zyklische synchrone Geschwindigkeit (CSV) usw. |
| Betriebstemperatur | -20–60 °C |
| Gehäusetemperatur | ≤60 °C |
| Geräuschpegel | ≤60 dB |
| Lebensdauer | >10.000 h |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Unterstützende Dokumente
- EYOU CANable — Benutzerhandbuch (PDF)
- PHU17 EYOU — 3D-Modell (STEP)
- EYOU PHU17H 80 Zeichnung — Zeichnung (PDF)
- EYOU PHU RHU Serie Gelenk CANopen EtherCAT Kommunikation — Handbuch (PDF)
- EYOU Robotergelenk Katalog — Robotergelenk Produktkatalog (PDF)
- EYOU RP Serie EN V1.0 20260608 — Benutzerhandbuch (PDF)
- EYOU UART-Debug-Modul — Benutzerhandbuch (PDF)
Visuelle Details
Produktansichten
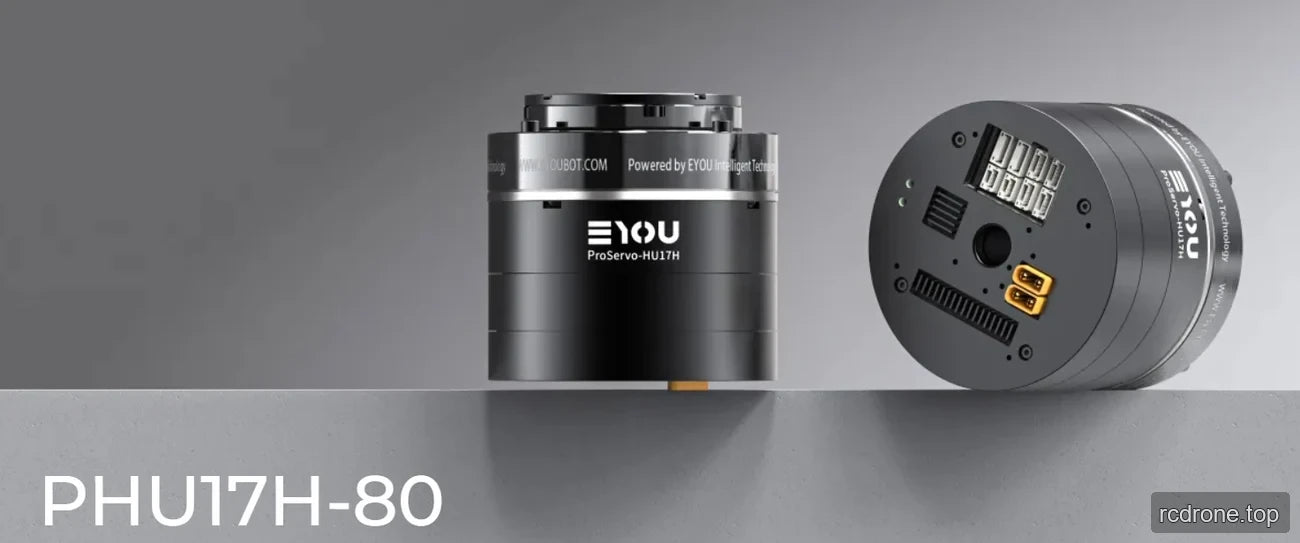
Merkmale und Design


Anwendungsbeispiele


Optionen und Modellvergleich

Schnittstellen und Verbindungen

Zusätzliche Produktdetails



