EYOU PHU32H-142 Harmonic Roboter-Gelenkaktuator, 81/101/121/161 Übersetzungen, Bremsoptionen für Robotik
EYOU PHU32H-142 Harmonic Roboter-Gelenkaktuator, 81/101/121/161 Übersetzungen, Bremsoptionen für Robotik
EYOU
Regulärer Preis
$1,165.00 USD
Regulärer Preis
Verkaufspreis
$1,165.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
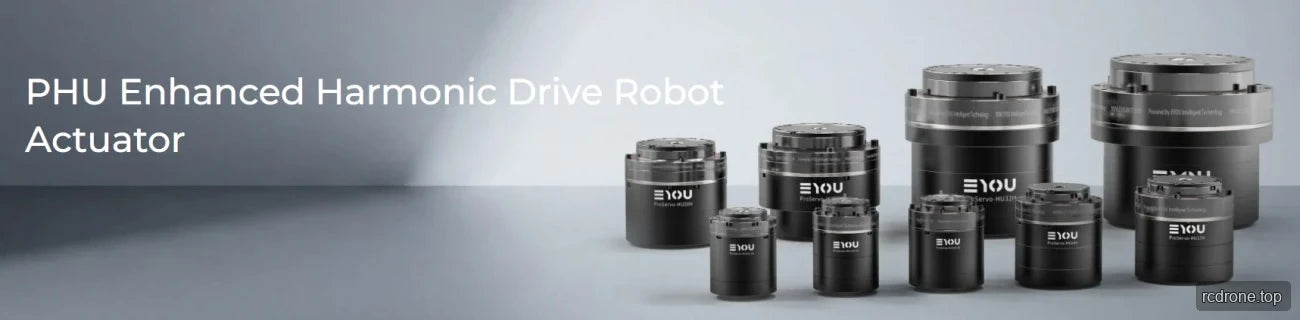
Der EYOU PHU32H-142 ist ein harmonischer Roboter-Gelenkantrieb mit einem integrierten Treiber, einer Nennbetriebs Spannung von 48 VDC und EtherCAT- oder CANopen-Kommunikation. Wählen Sie Reduktionsverhältnisse von 81, 101, 121 oder 161, um die erforderliche Ausgangsgeschwindigkeit und das Drehmomentprofil anzupassen, und wählen Sie Konfigurationen mit oder ohne Bremse. Er ist für Robotik und industrielle Automatisierungsanwendungen spezifiziert, einschließlich humanoider Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter.
Merkmale
- Harmonischer Reduzierer mit integriertem Treiber.
- Wählbare Reduktionsverhältnisse: 81, 101, 121 oder 161.
- Bremseinstellungen: Mit Bremse oder Ohne Bremse.
- Duale absolute Encoder: Motor -Seite 17 Bit und Reduzierer-Seite 19 Bit.
- Kommunikationsprotokolle: EtherCAT und CANopen.
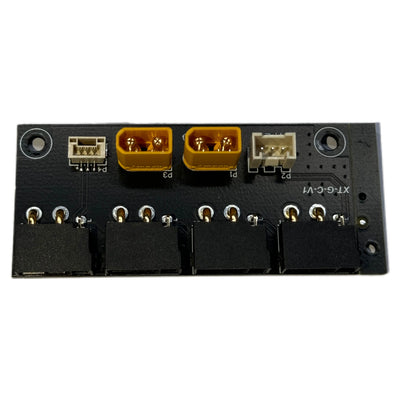
- Treiber-Schnittstellen: Strom (DC in/DC out), CAN FD (In, Out), EtherCAT (In, Out) und STO (1, 2).
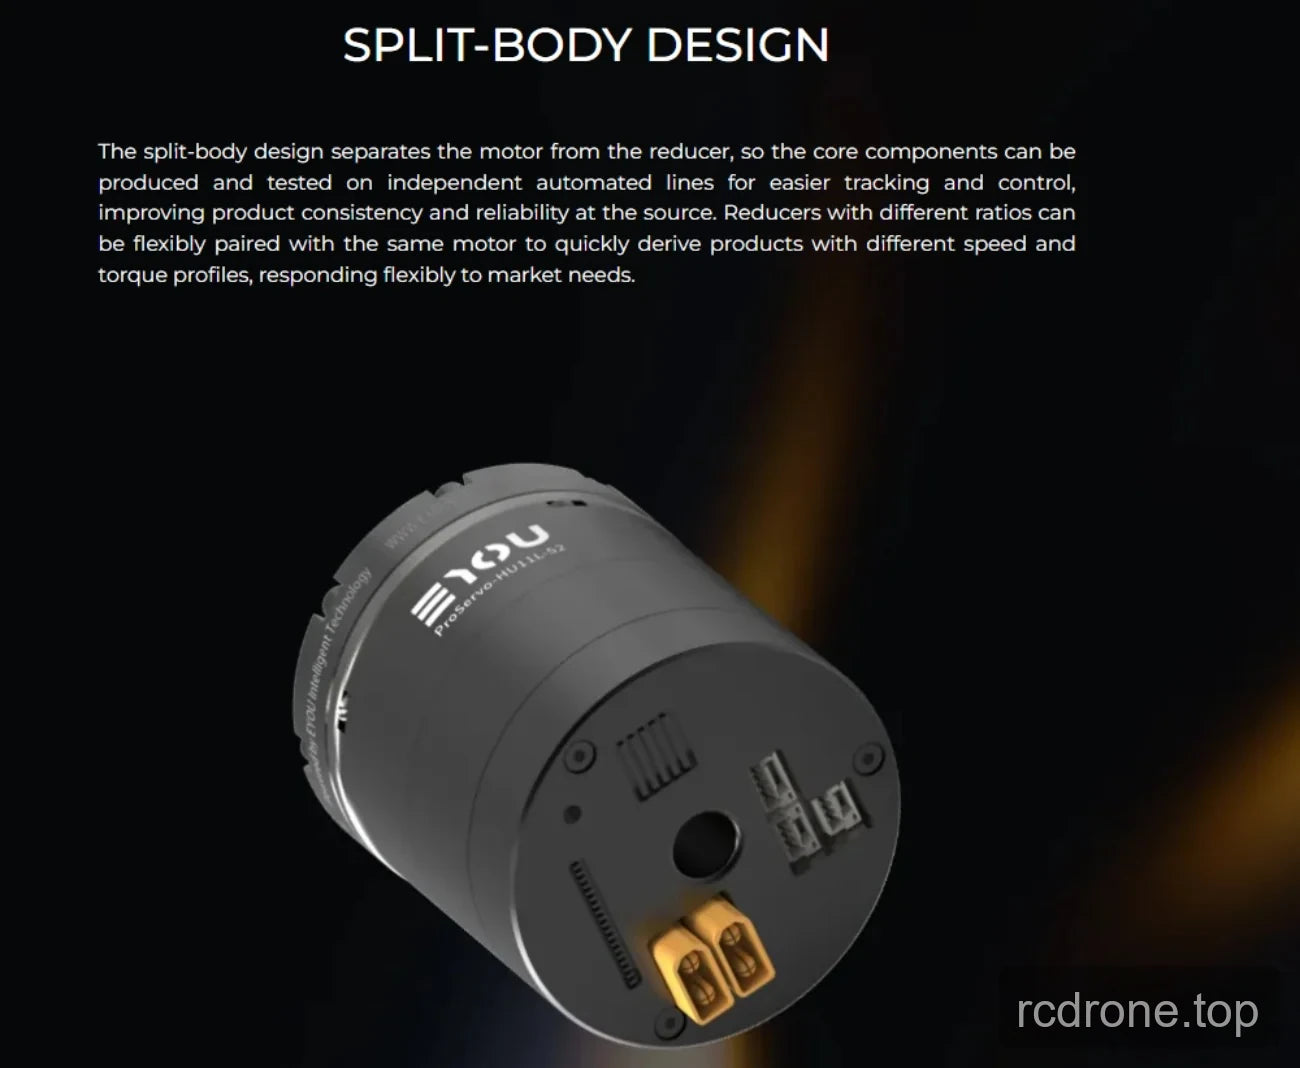
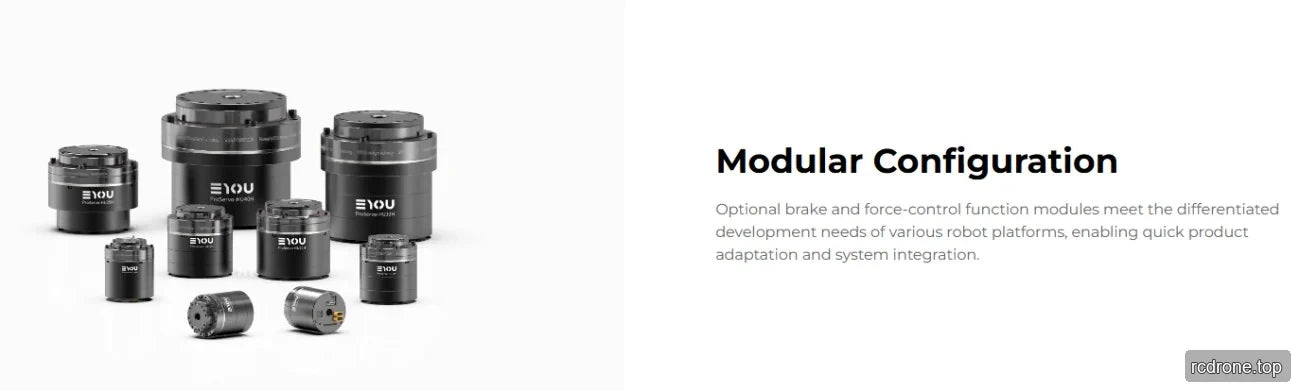
- Die PHU-Serie beschreibt ein Getriebe-Design mit geteiltem Gehäuse, das den Motor und den Reduzierer trennt, sodass unterschiedliche Reduzierverhältnisse mit demselben Motor für verschiedene Geschwindigkeits- und Drehmomentprofile kombiniert werden können.
- Die PHU-Serie beschreibt auch optionale Module für die Kraftregelung; die Verfügbarkeit dieser Module wird durch die PHU32H-142-Auswahlen nicht festgelegt.
Technische Daten
Gemeinsame technische Daten
| Parameter | Wert |
|---|---|
| Modellnummer | PHU-32H-142 |
| Reduzierertyp | Harmonisch |
| Nennleistung des Motors | 603 W |
| Nennmoment des Motors | 2.4 N·m |
| Spitzenmoment des Motors | 9.6 N·m |
| Rückschlag | ≤20 Bogensekunden für Verhältnisse 81 / 101 / 121 / 161 |
| Bremse (B/N) | B/N |
| Abmessungen (äußerer Durchmesser × axial) | Φ142 × 144 mm |
| Gewicht (B/N) | 6.31 / 5.83 kg |
| Hohldurchmesser | 22 mm |
| Gehäuseausführung (Prozessfarbe) | Schwarz eloxiert |
| Reduzierer Ausführung (Prozessfarbe) | Äußere Ring schwarz behandelt |
| Radiale (dynamische/statische) zulässige Last am Ausgang | 1350 N |
| Axiale (dynamische/statische) zulässige Last am Ausgang | 1350 N |
| Ausgangsbiegemoment | 460 N·m |
| Reduzierer Torsionssteifigkeit | 99000 / 99000 / 99000 / 99000 N·m/rad für Übersetzungen 81 / 101 / 121 / 161 |
| Nennbetriebs Spannung | 48 VDC |
| Betriebsspannungsbereich | 24–48 VDC |
| Treiber | Integriert |
| Encoder/Bit | Duale absolute / Motorseite 17 Bit & Reduziererseite 19 Bit |
| Treiber-Schnittstelle (siehe Terminalmodellbeschreibung) | Strom (DC in/DC out), CAN FD (In, Out), EtherCAT (In, Out), STO (1, 2) |
| Kommunikationsprotokoll (siehe Kommunikationsbeschreibung) | EtherCAT / CANopen |
| Steuermodi | Profilposition (PP), Profilgeschwindigkeit (PV), Profilmoment (PT), Zyklische synchrone Position (CSP), Zyklische synchrone Geschwindigkeit (CSV) usw. |
| Betriebstemperatur | -20–60 °C |
| Gehäusetemperaturanstieg | ≤60 °C |
| Geräusch | ≤60 dB |
| Leben | >10000 h |
Verhältnis-spezifische Leistung
| Parameter | Verhältnis 81 | Verhältnis 101 | Verhältnis 121 | Verhältnis 161 |
|---|---|---|---|---|
| Gemeinsame Nennleistung — Lebensdauerbeschränkung | 377 W | 350 W | 293 W | 220 W |
| Nennmoment bei 2000 U/min Eingang | 146 N·m | 169 N·m | 169 N·m | 169 N·m |
| Durchschnittliches Lastmoment am Ausgang | 206 N·m | 267 N·m | 267 N·m | 267 N·m |
| Spitzenmoment am Ausgang | 376 N·m | 411 N·m | 436 N·m | 459 N·m |
| Max.zulässiges externes Drehmoment am Ausgang (instantan) | 702 N·m | 800 N·m | 848 N·m | 848 N·m |
| Nenn-Drehzahl am Ausgang — Lebensdauerbeschränkung | 25 U/min | 20 U/min | 17 U/min | 12 U/min |
| Spitzen-Drehzahl am Ausgang | 30 U/min | 24 U/min | 20 U/min | 15 U/min |
| Eingangs-Trägheit des Reduzierers (B) | 1171.326 kg·mm² | 1171.326 kg·mm² | 1171.326 kg·mm² | 1171.526 kg·mm² |
| Äquivalente Gelenkausgangsträgheit (B) | 7685070 kg·mm² | 11948697 kg·mm² | 17149384 kg·mm² | 30361941 kg·mm² |
Anwendungen
- Humanoide Roboter
- Roboterarme und kollaborative Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
- Industrielle Automatisierung
Downloads
- EYOU CANable — Benutzerhandbuch (PDF)
- PHU32 EYOU — 3D-Modell (STEP)
- EYOU PHU32H 142 Zeichnung — Zeichnung (PDF)
- EYOU PHU RHU Serie Gelenk CANopen EtherCAT Kommunikation — Handbuch (PDF)
- EYOU Robotergelenk Katalog — Robotergelenk Produktkatalog (PDF)
- EYOU RP Serie EN V1.0 20260608 — Benutzerhandbuch (PDF)
- EYOU UART Debug-Modul — Benutzerhandbuch (PDF)
Visuelle Details
Produktansichten
Merkmale und Design
Anwendungsbeispiele
Optionen und Modellvergleich
Schnittstellen und Verbindungen
Zusätzliche Produktdetails