EYOU PP05 24 V CAN bürstenloser Drehmomentmotor mit 6:1 Untersetzung für Roboter-Gelenke
EYOU PP05 24 V CAN bürstenloser Drehmomentmotor mit 6:1 Untersetzung für Roboter-Gelenke
EYOU
Regulärer Preis
$211.00 USD
Regulärer Preis
Verkaufspreis
$211.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden

Übersicht
Der EYOU PP05 ist ein 24 V bürstenloser Torque-Motor mit einem Übersetzungsverhältnis von 6:1, absolutem Encoder und CAN-Kommunikationsprotokoll. Sein kompakter Durchmesser von 32 mm, eine Länge von 33,4 mm und ein Gewicht von 86 g unterstützen die Integration in robotische Gelenksysteme. Die angegebene Nennspeed von 50 U/min, das Nennmoment von 0,2 N·m und das Spitzenmoment von 0,48 N·m helfen Käufern, ihn für humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter zu bewerten.
Eigenschaften
- Bürstenloses Torque-Motor -Design mit einer planetarischen integrierten Gelenkpräsentation und FOC-Antriebslösung.
- Absoluter Encoder; die Produktpräsentation identifiziert auch die duale Encoder-Präzisionsdatenrückmeldung.
- CAN-Kommunikationsprotokoll; die Produktpräsentation identifiziert die CAN 2.0-Buskommunikation.
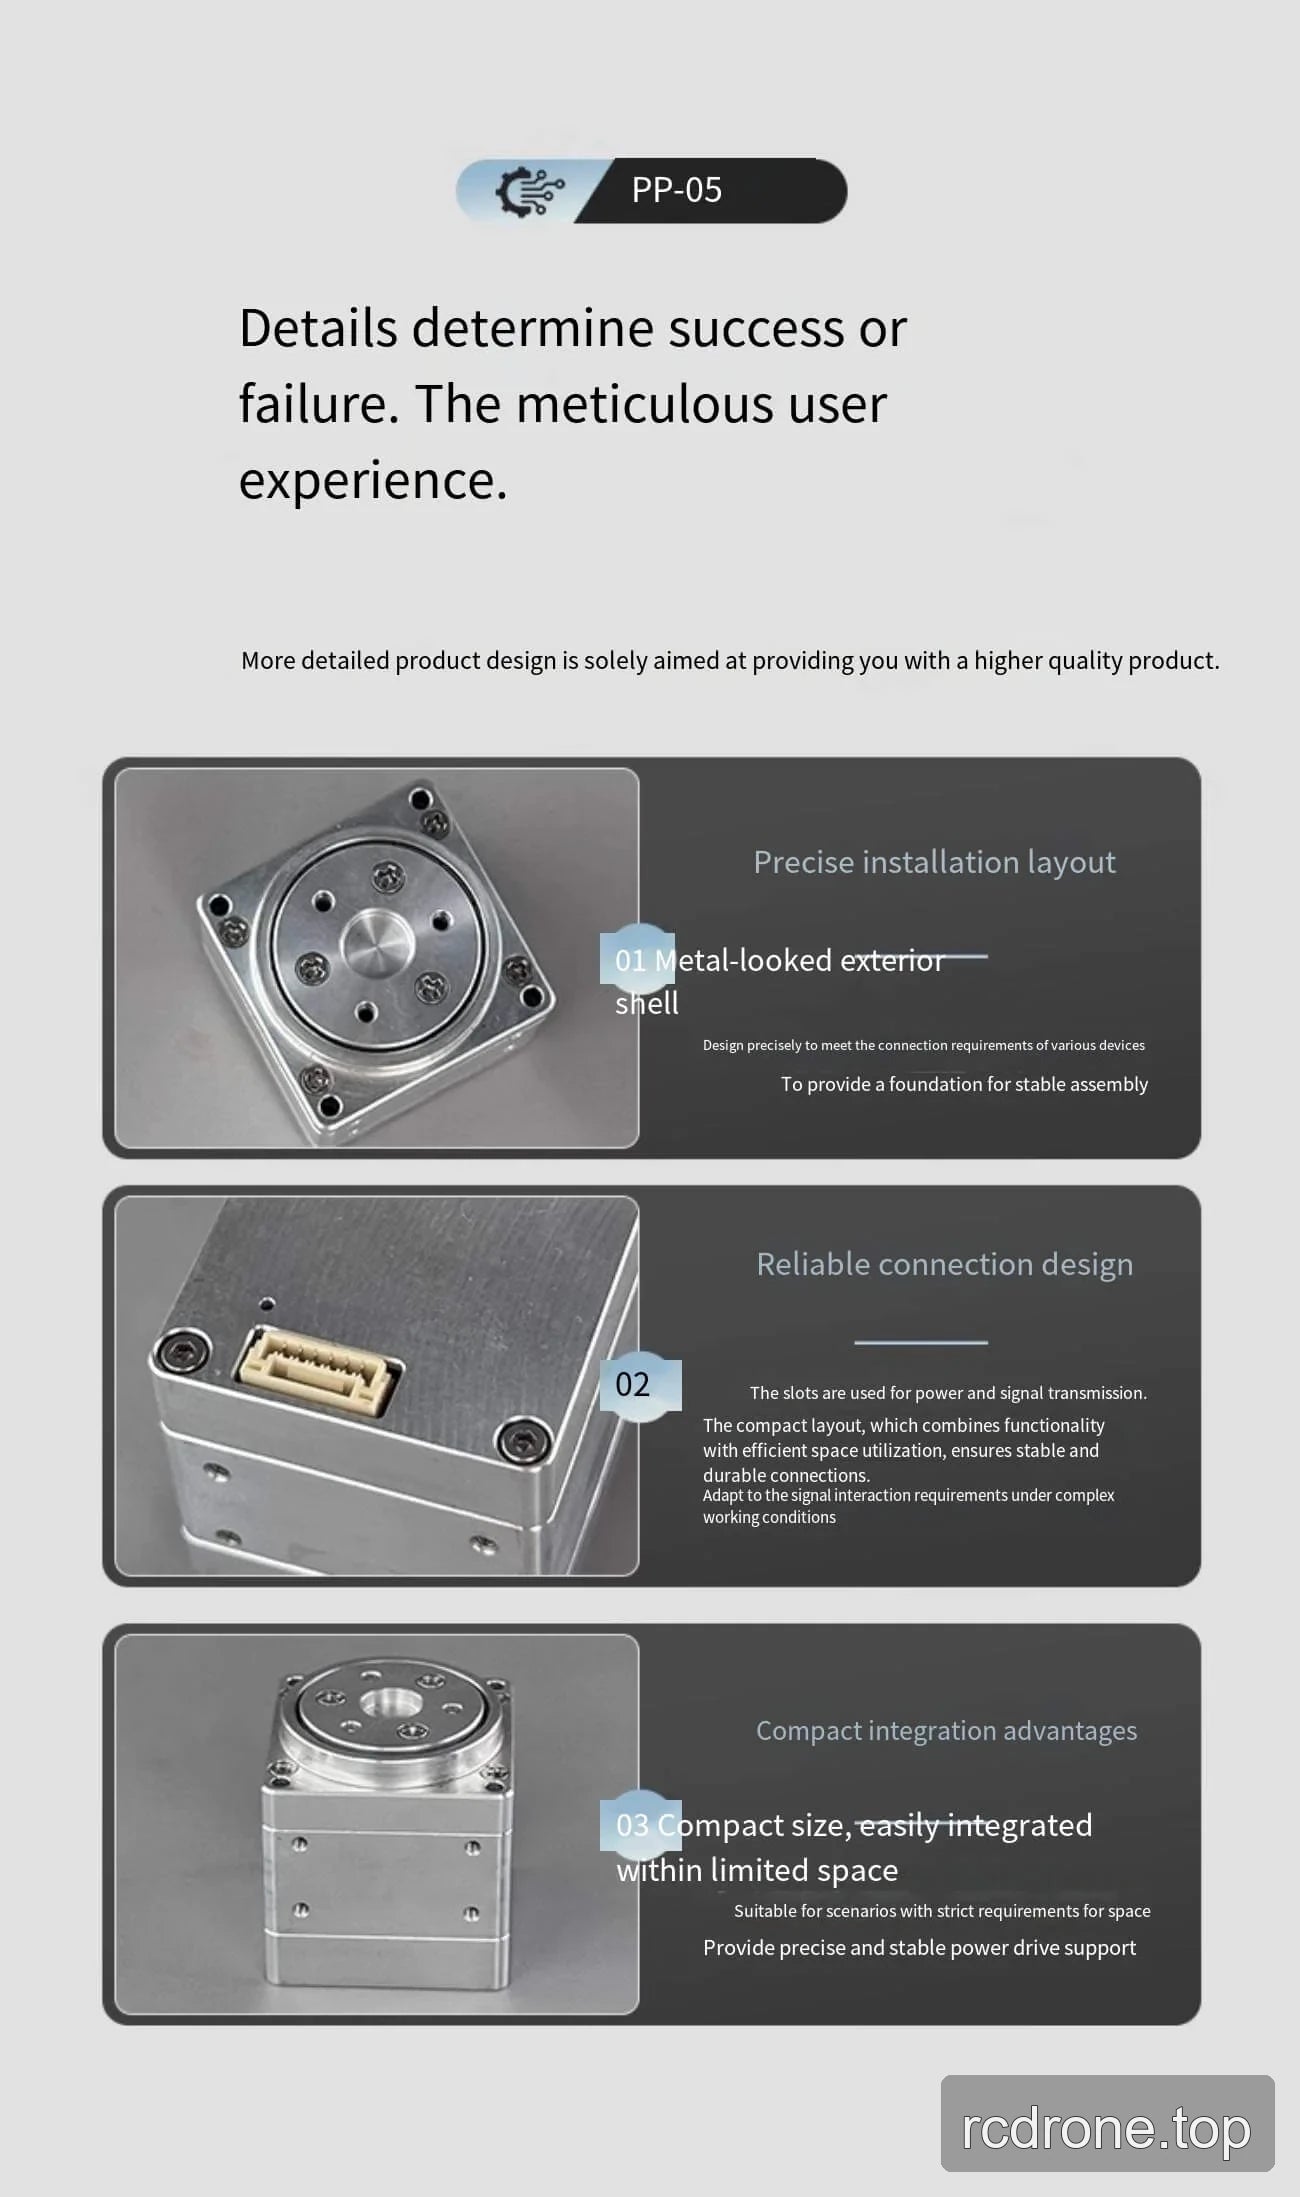
- Strom- und Signalübertragungssteckplätze sowie ein Installationslayout werden in der Produktpräsentation identifiziert.
- Schutzgrad: IP54.
Technische Daten
| Parameter | Wert |
|---|---|
| Modell | PP05 |
| Motortyp | Bürstenloser Drehmomentmotor |
| Encoder-Typ | Absolut-Encoder |
| Durchmesser | 32 mm |
| Länge | 33.4 mm |
| Gewicht | 86 g |
| Übersetzungsverhältnis | 6:1 |
| Spiel | 12 arcmin |
| Geräuschpegel | <60 dB |
| Temperaturbereich | -20 bis 80 °C |
| Betriebsspannung | 24 V |
| Maximale Leistung | 35 W |
| Nenn-Drehzahl | 50 U/min |
| Nenn-Drehmoment | 0.2 N·m |
| Spitzen-Drehmoment | 0.48 N·m |
| Schutzgrad | IP54 |
| Kommunikationsprotokoll | CAN |
EYOU PP05 Motorinstallation — Installationszeichnung (PDF)
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Visuelle Details
Produktvideo
Eigenschaften und Design
Schnittstellen und Verbindungen