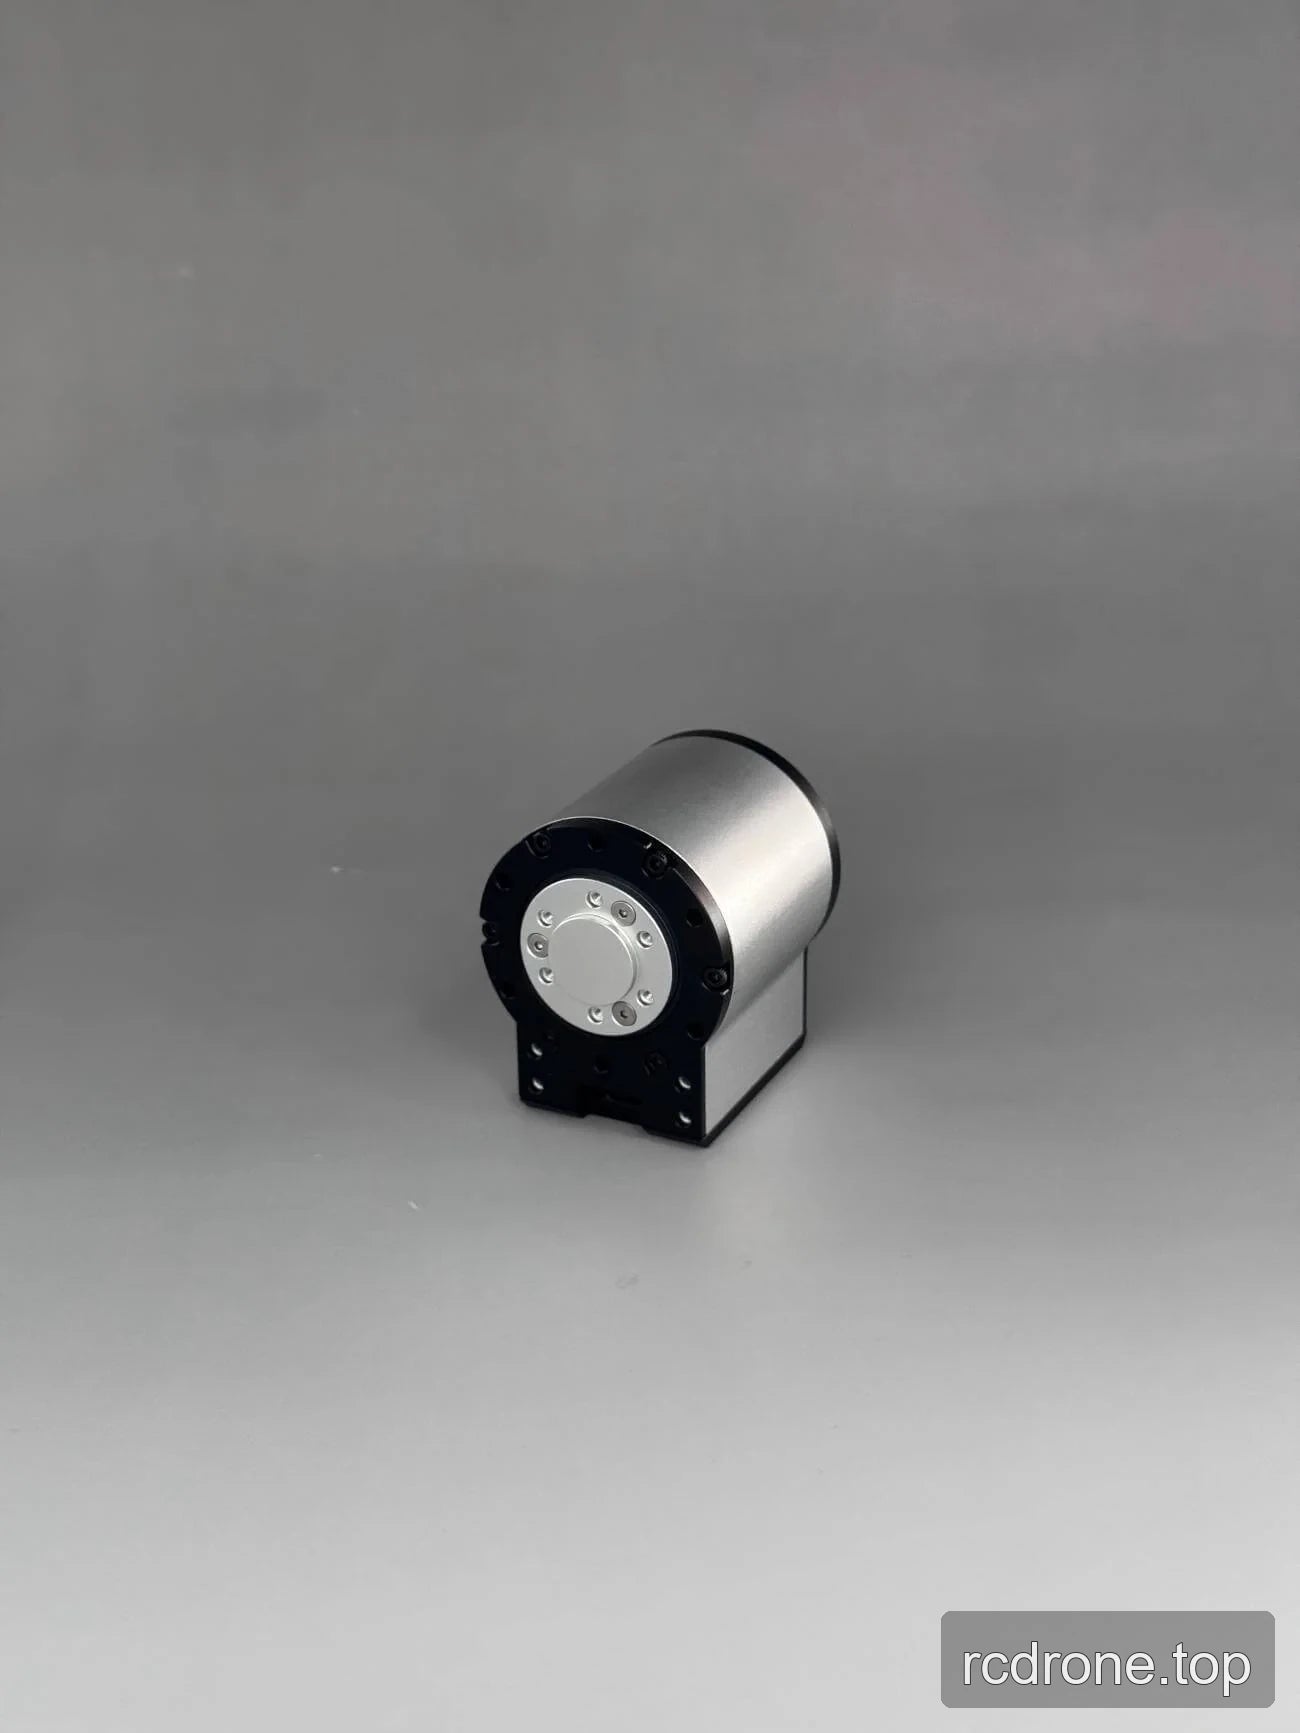
EYOU PP11 Serie 24 V bürstenloser Planetengetriebemotor, 36:1
EYOU PP11 Serie 24 V bürstenloser Planetengetriebemotor, 36:1
EYOU
Regulärer Preis
$375.00 USD
Regulärer Preis
Verkaufspreis
$375.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Die EYOU PP11-Serie ist eine 24 V bürstenlose Planetengetriebemotor Familie mit einem 36:1 Planetengetriebe, angeboten in den Versionen PP11-36, PP11D-36 und PP11L-36.
Eigenschaften
- Bürstenloser Planetengetriebemotor mit einem Übersetzungsverhältnis von 36:1.
- 52 mm Durchmesser und 36:1 Übersetzungsverhältnis in allen aufgeführten Versionen.
- Festgelegtes Spiel von 12 Bogenminuten, Geräuschpegel unter 70 dB und Temperaturbereich von −20 bis 80 °C.
Technische Daten
| Parameter | PP11-36 | PP11D-36 | PP11L-36 |
|---|---|---|---|
| Motortyp | Bürstenloser Drehmomentmotor | Bürstenloser Drehmomentmotor | Bürstenloser Drehmomentmotor |
| Getriebetyp | Planetengetriebe | Planetengetriebe | Planetengetriebe |
| Durchmesser | 52 mm | 52 mm | 52 mm |
| Länge | 64 mm | 61 mm | 82 mm |
| Gewicht | 391 g | 436 g | 517 g |
| Übersetzungsverhältnis | 36:1 | 36:1 | 36:1 |
| Spiel | 12 Bogenminuten | 12 Bogenminuten | 12 Bogenminuten |
| Geräuschpegel | <70 dB | <70 dB | <70 dB |
| Temperaturbereich | −20 bis 80 °C | −20 bis 80 °C | −20 bis 80 °C |
| Betriebsspannung | 24 V | 24 V | 24 V |
| Maximale Leistung | 60 W | 60 W | 72 W |
| Nenn-Drehzahl | 50 U/min | 50 U/min | 50 U/min |
| Nenn-Drehmoment | 6.6 N·m | 6.6 N·m | 12 N·m |
| Spitzenmoment | 14 N·m | 14 N·m | 18 N·m |
| Drehmomentkonstante | 2.2 N·m/A | 2.2 N·m/A | 6 N·m/A |
| Axiallastkapazität | 1605 N | 1605 N | 1605 N |
| Radiallastkapazität | 3150 N | 3150 N | 3150 N |
Installationszeichnungen und Montagehinweise
Wählen Sie die versionsspezifische Installationszeichnung für Maß- und Montageverweisdetails. Die Zeichnungsbezeichnungen unten sind separat von den zusammenfassenden Längenwerten in der Spezifikationstabelle beibehalten.
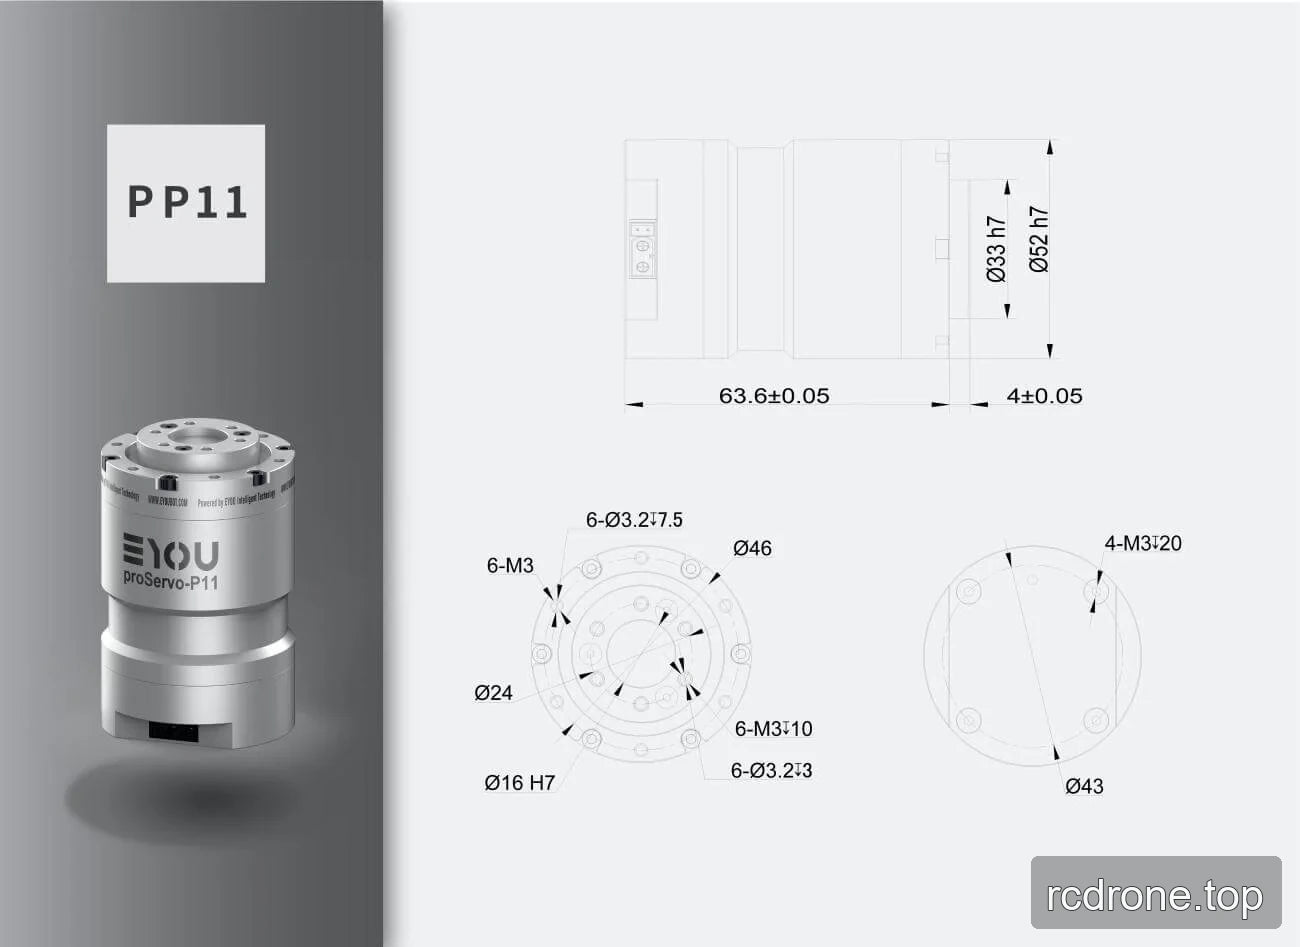
PP11-36
| Zeichnungsaufruf | Wert |
|---|---|
| Gesamtlänge | 63,6 ±0,05 |
| Endabschnittsmaß | 4 ±0,05 |
| Zylindrische Durchmesser | Ø33 h7; Ø52 h7 |
| Vordere kreisförmige Maße | Ø46; Ø24 |
| Merkmal | Ø16 H7 |
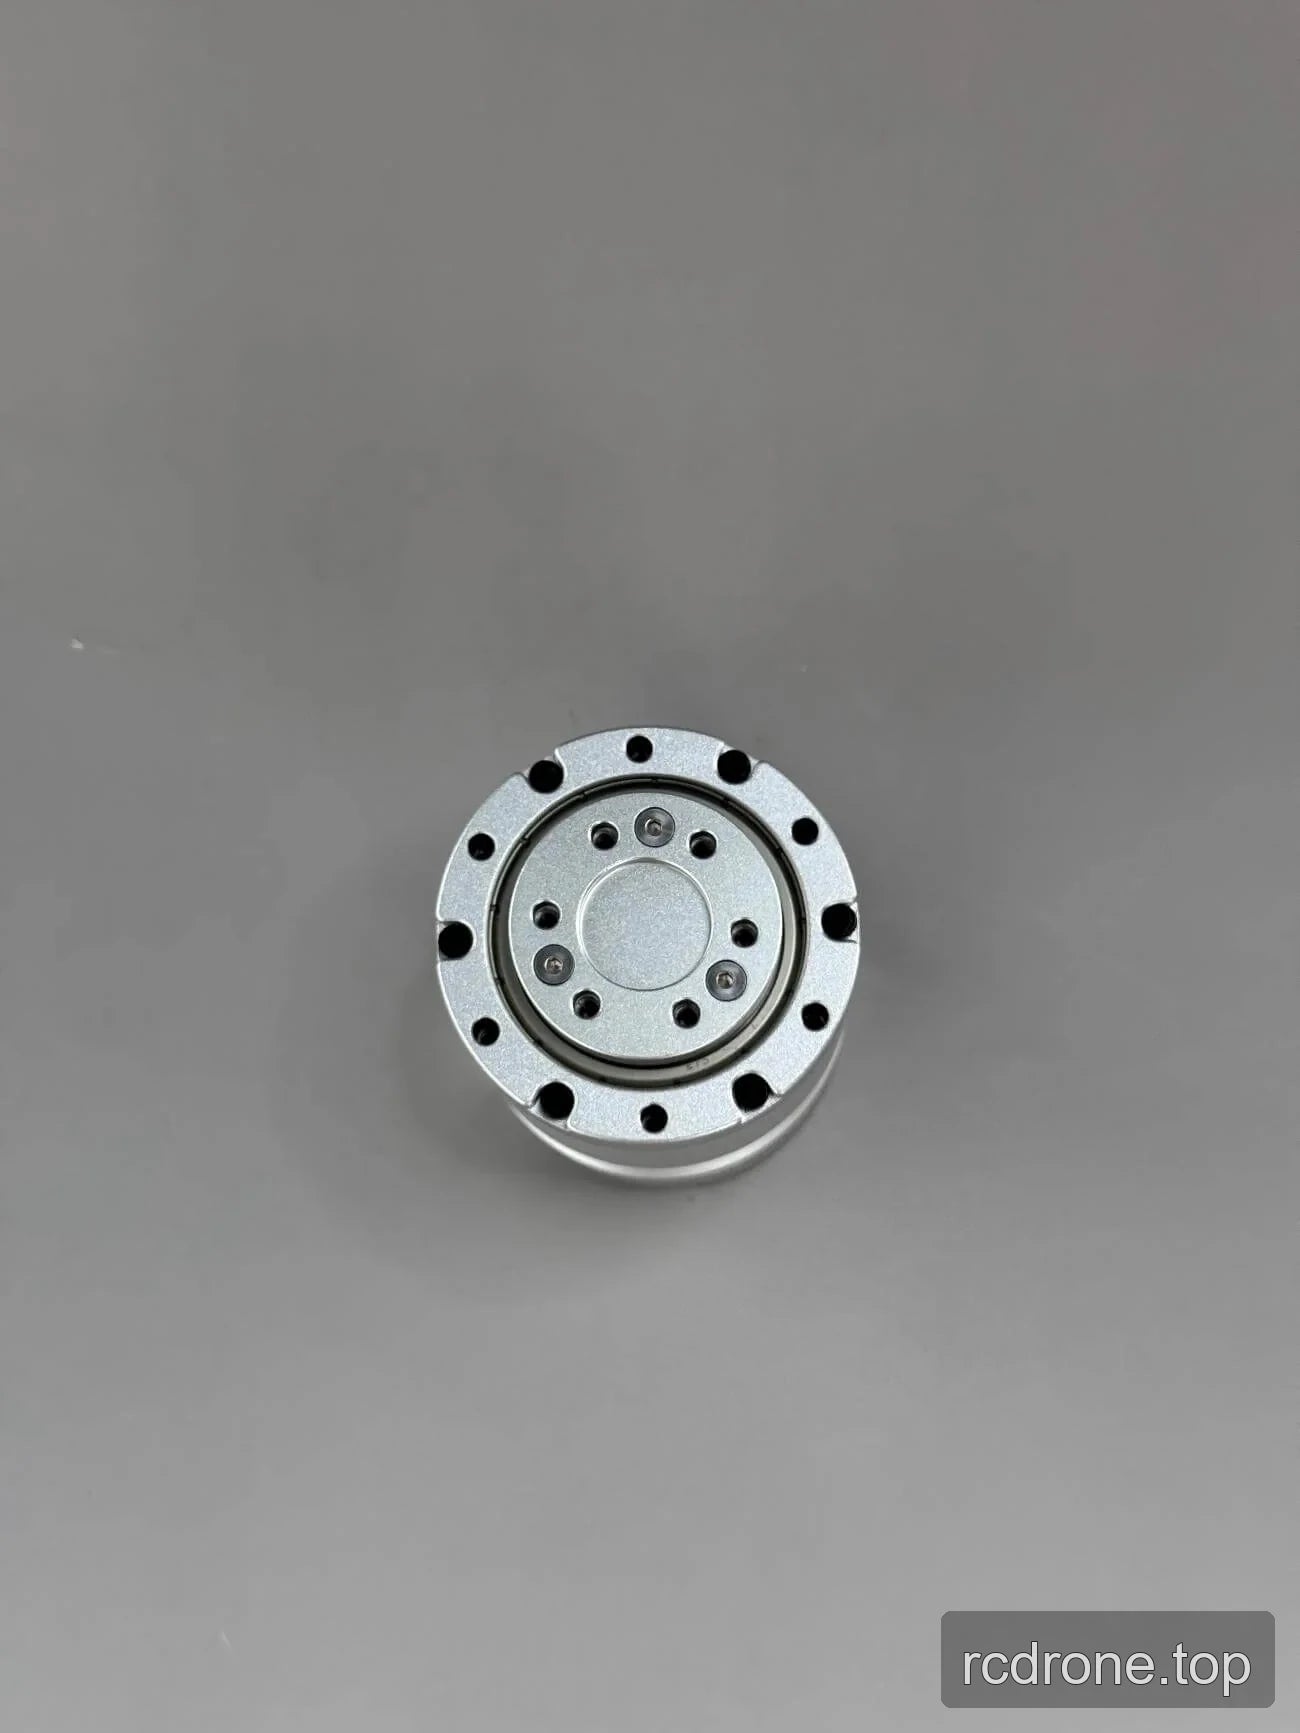
| Vorderes Montagemuster | 6-M3 Gewindebohrungen; 6-Ø3,2 Löcher, 7,5 Tiefe; 6-M3 Löcher, 10 Tiefe; 6-Ø3.2 Löcher, 3 Tiefe |
| Gegenseitige Montage | 4-M3 Löcher, 20 Tiefe; Ø43 kreisförmige Dimension |
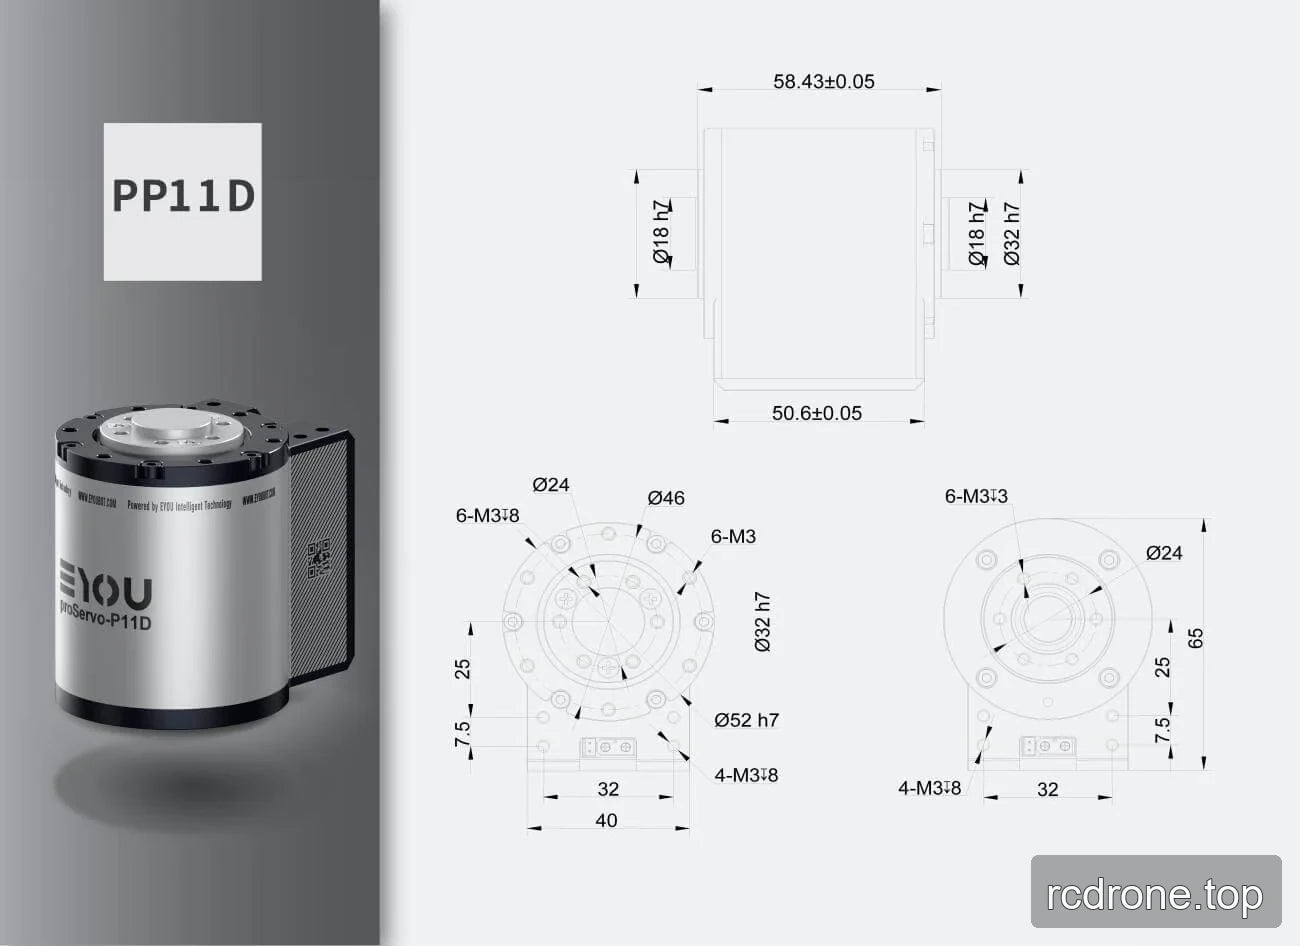
PP11D-36
| Zeichnungsbezeichnung | Wert |
|---|---|
| Gesamtlänge | 58.43 ±0.05 |
| Unterkörperdimension | 50.6 ±0.05 |
| Zylindrische Merkmale | Ø18 h7; Ø32 h7 |
| Kreisförmige Dimensionen | Ø24; Ø46 |
| Layout-Dimensionen | Gesamt 65; 25; 7.5; 32; 40 |
| Montagemuster | 6-M3 Löcher; 6-M3 Löcher, 8 Tiefe; 6-M3 Löcher, 3 Tiefe; 4-M3 Löcher, 8 Tiefe |
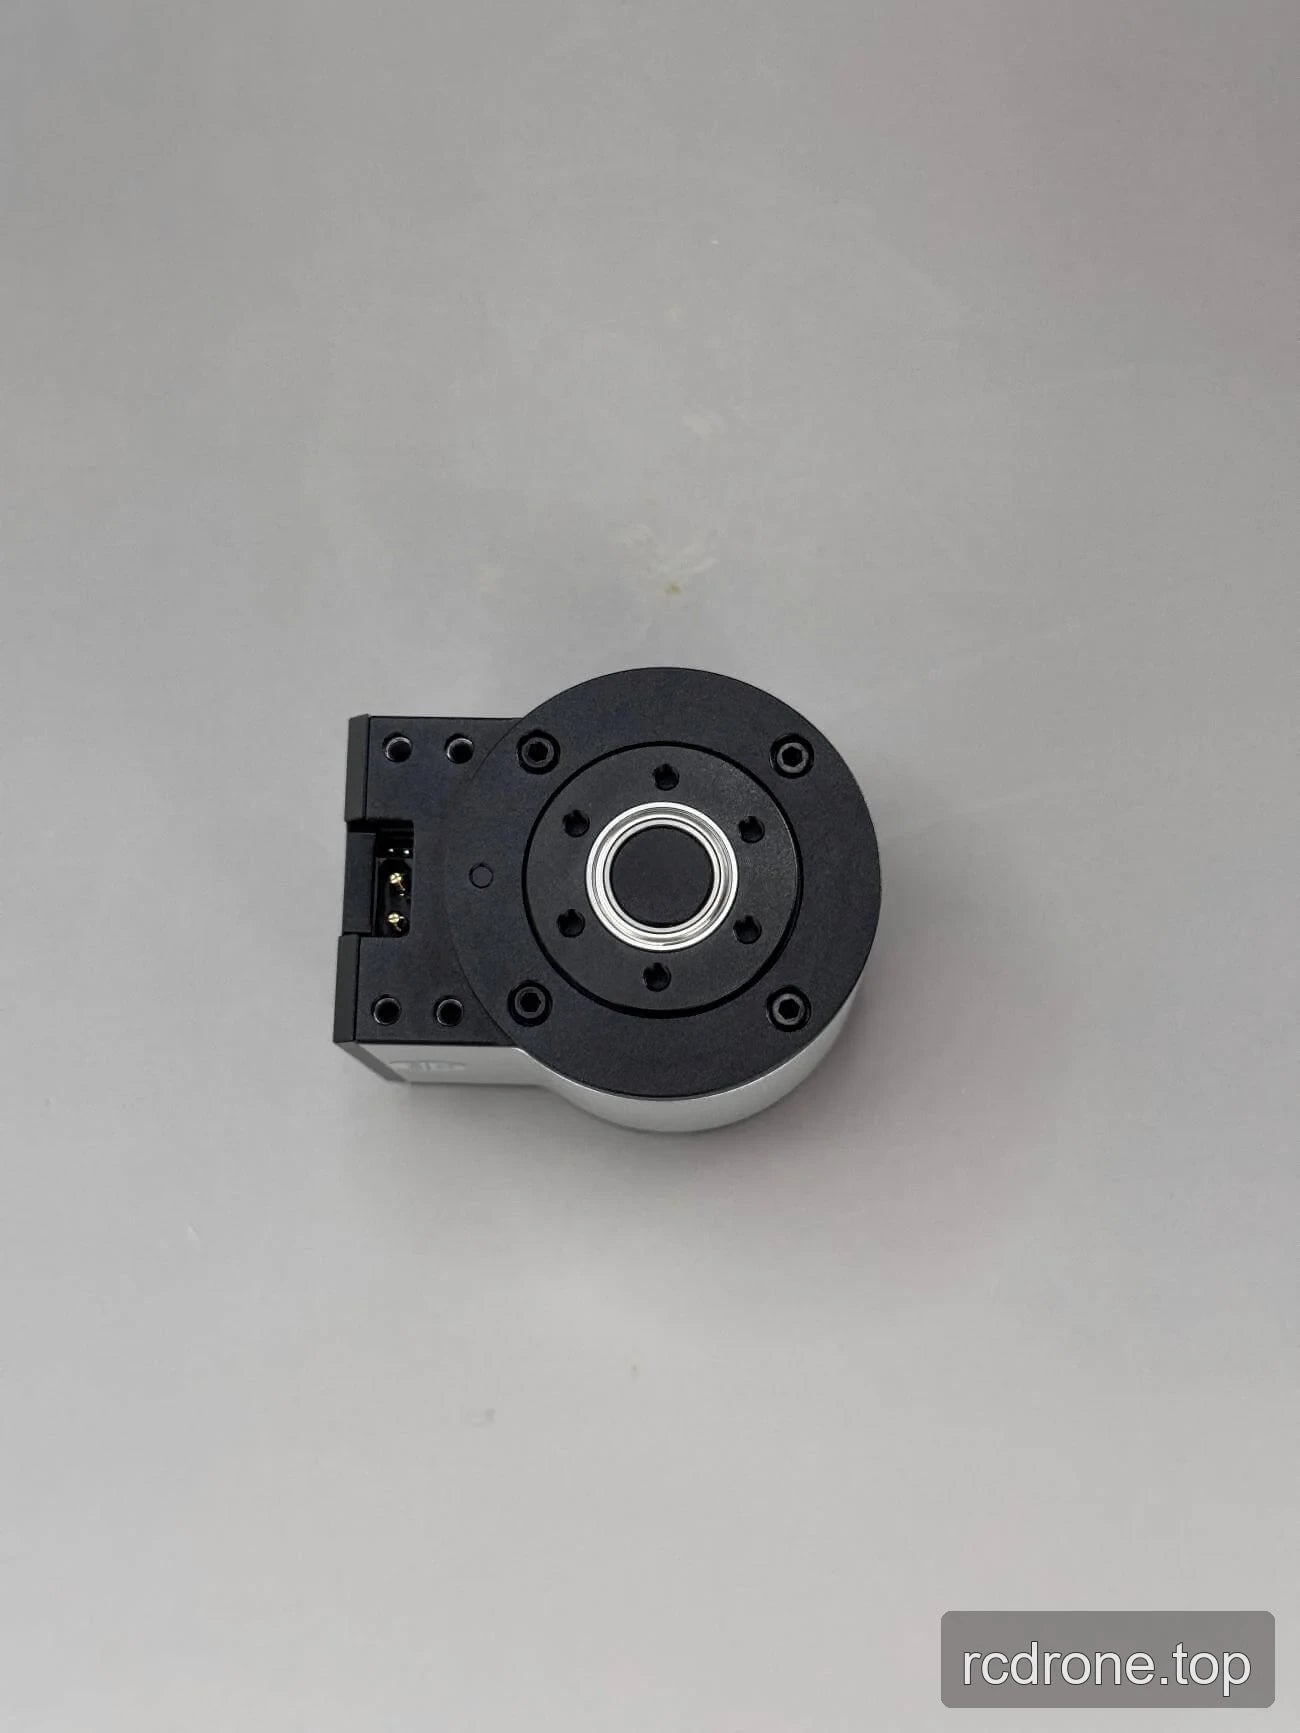
| Detail der Unterbaugruppe | Abgebildeter Stecker oder Anschlussblock |
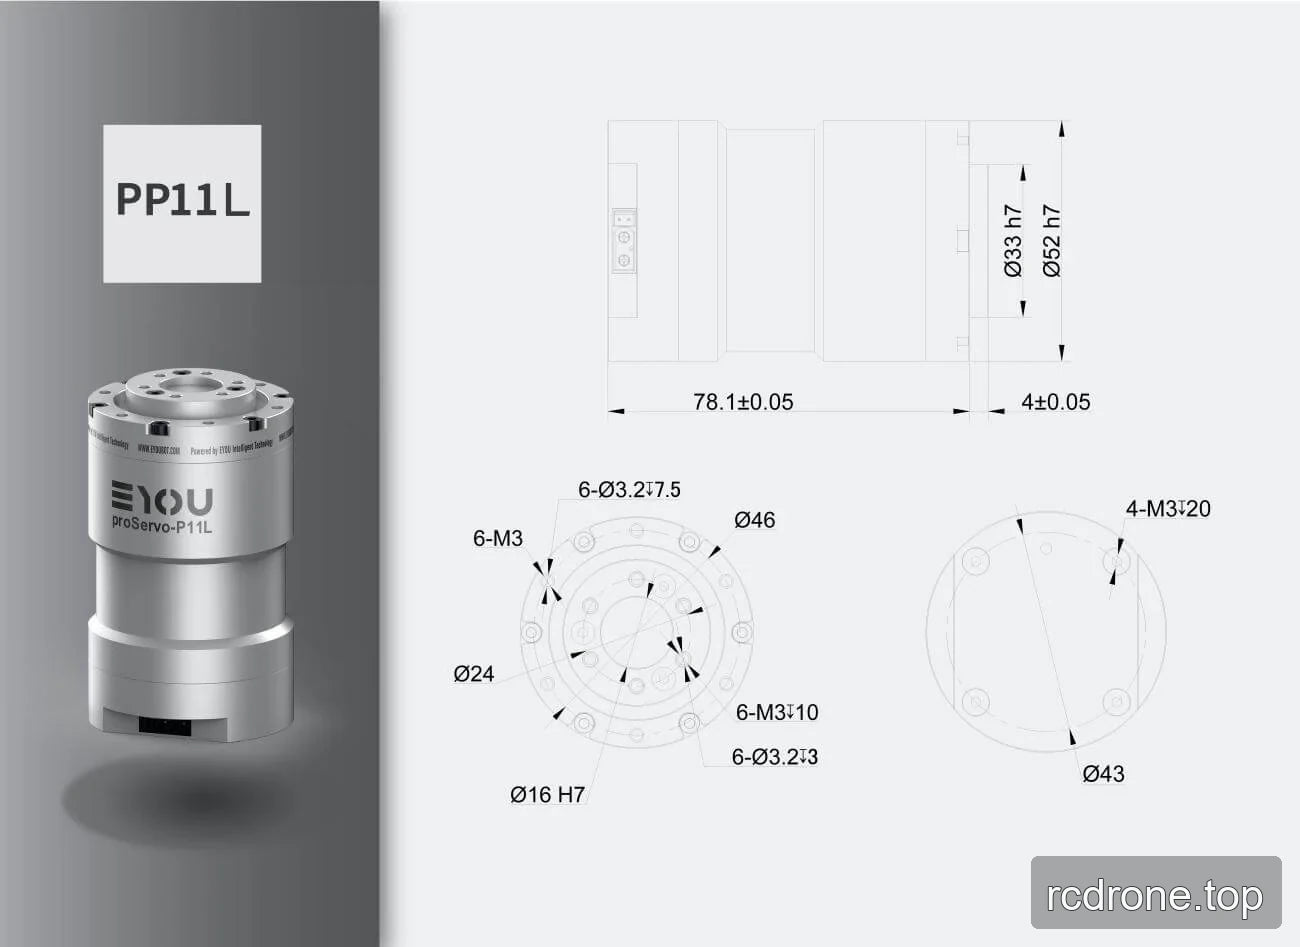
PP11L-36
| Zeichnungsaufruf | Wert |
|---|---|
| Gesamtlänge | 78.1 ±0.05 |
| Endabschnittsmaß | 4 ±0.05 |
| Zylindrische Durchmesser | Ø33 h7; Ø52 h7 |
| Vordere kreisförmige Abmessungen | Ø46; Ø24 |
| Merkmal | Ø16 H7 |
| Vorderes Montagemuster | 6-M3 Gewindebohrungen; 6-Ø3.2 Löcher, 7.5 Tiefe; 6-M3 Löcher, 10 Tiefe; 6-Ø3.2 Löcher, 3 Tiefe |
| Gegenseitige Montage | 4-M3 Löcher, 20 Tiefe; Ø43 kreisförmige Dimension |
PP11 — Installationszeichnung (PDF)
PP11D — Installationszeichnung (PDF)
PP11L — Installationszeichnung (PDF)
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
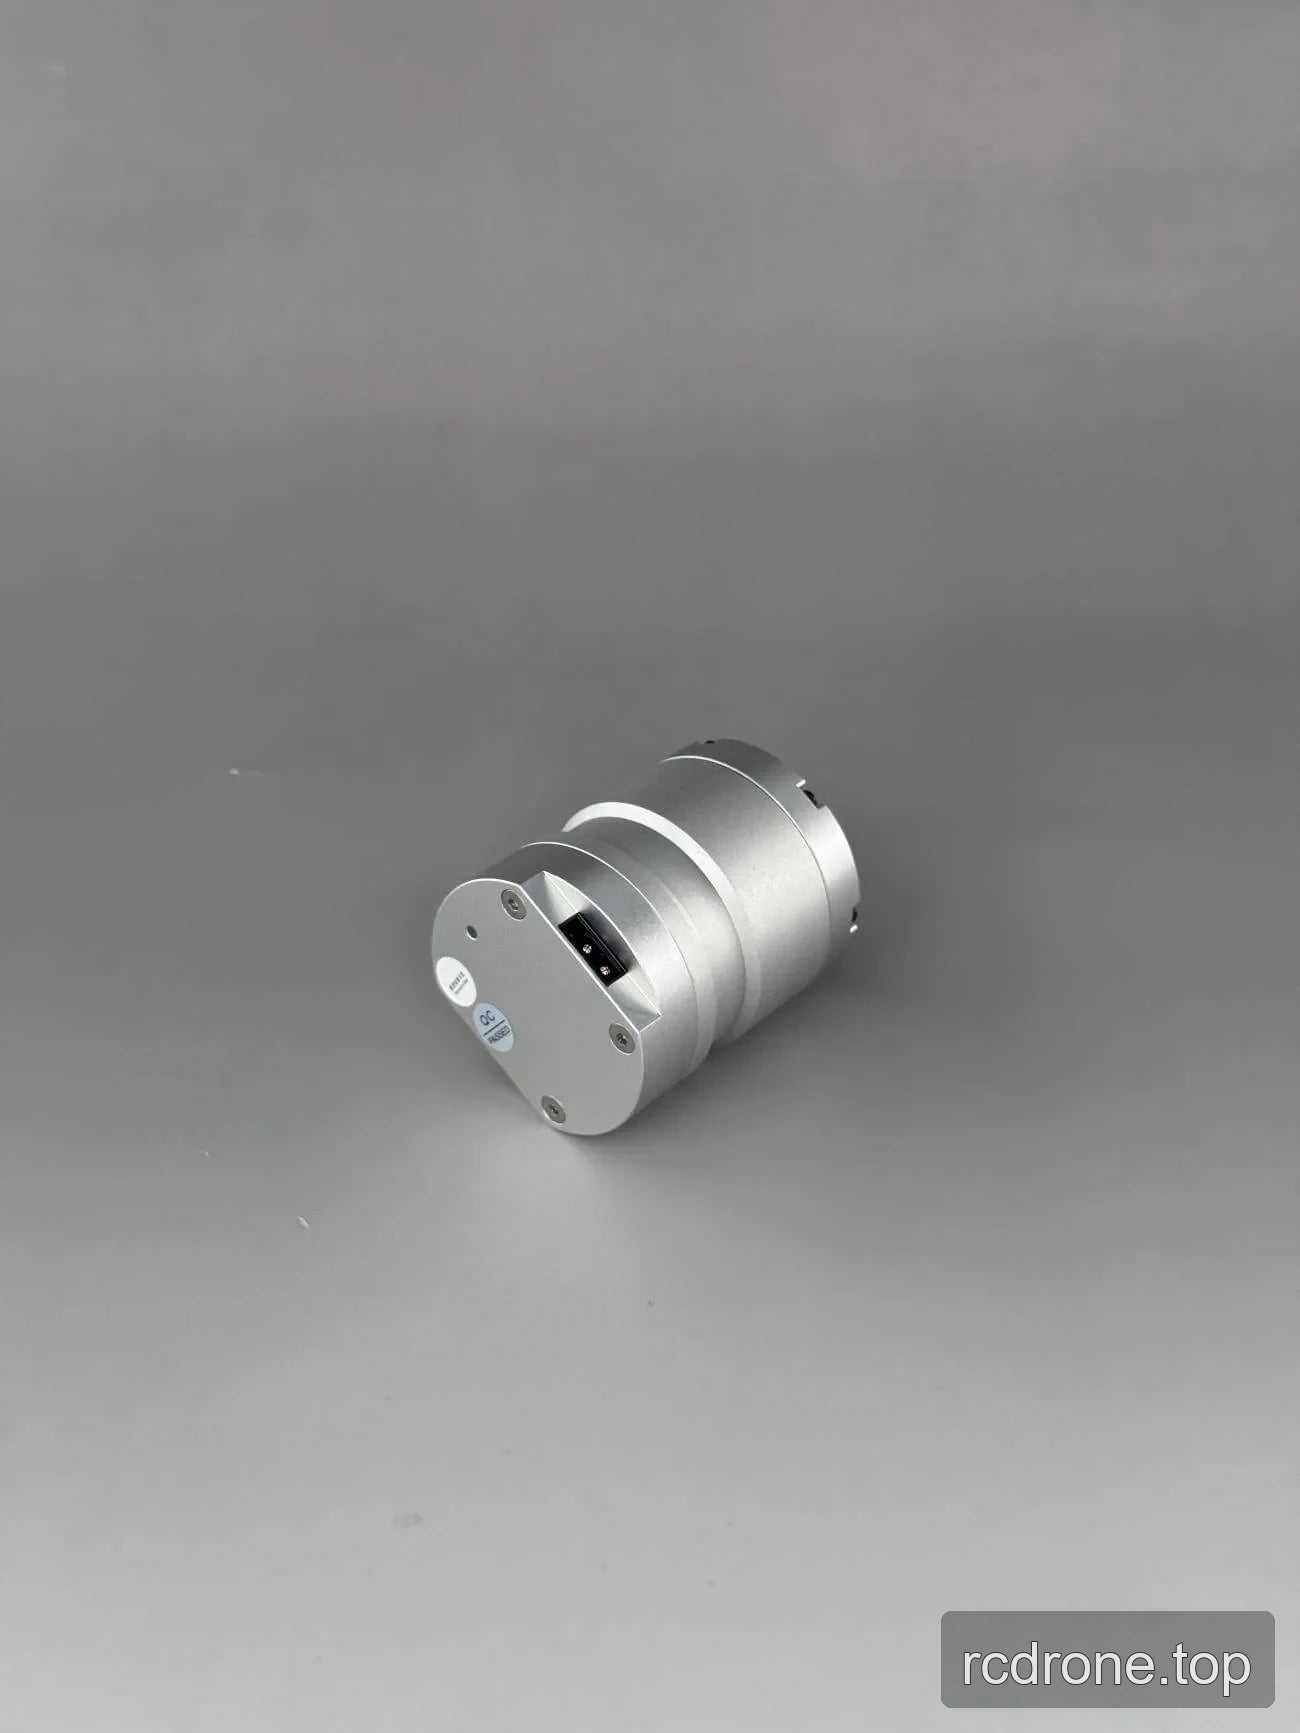
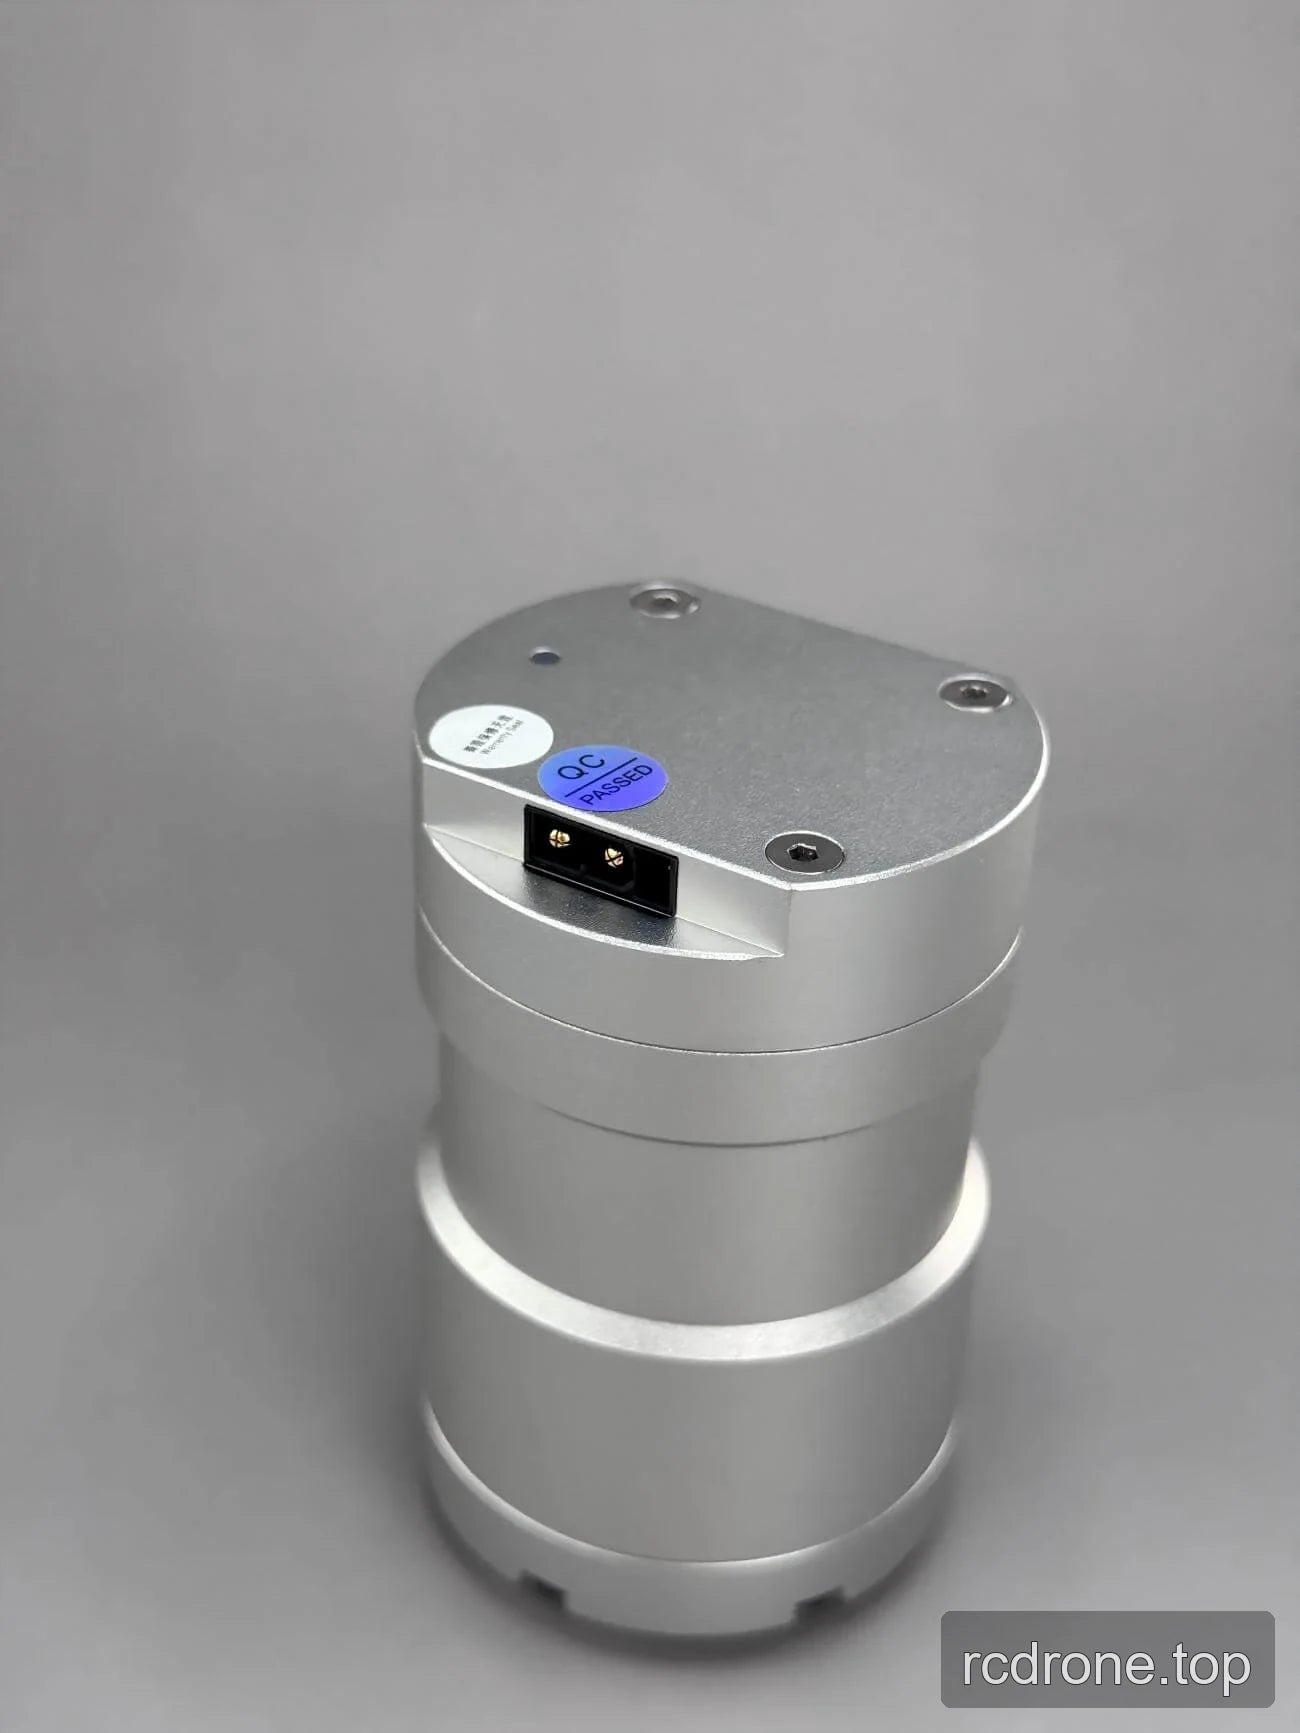
Visuelle Details
Produktansichten
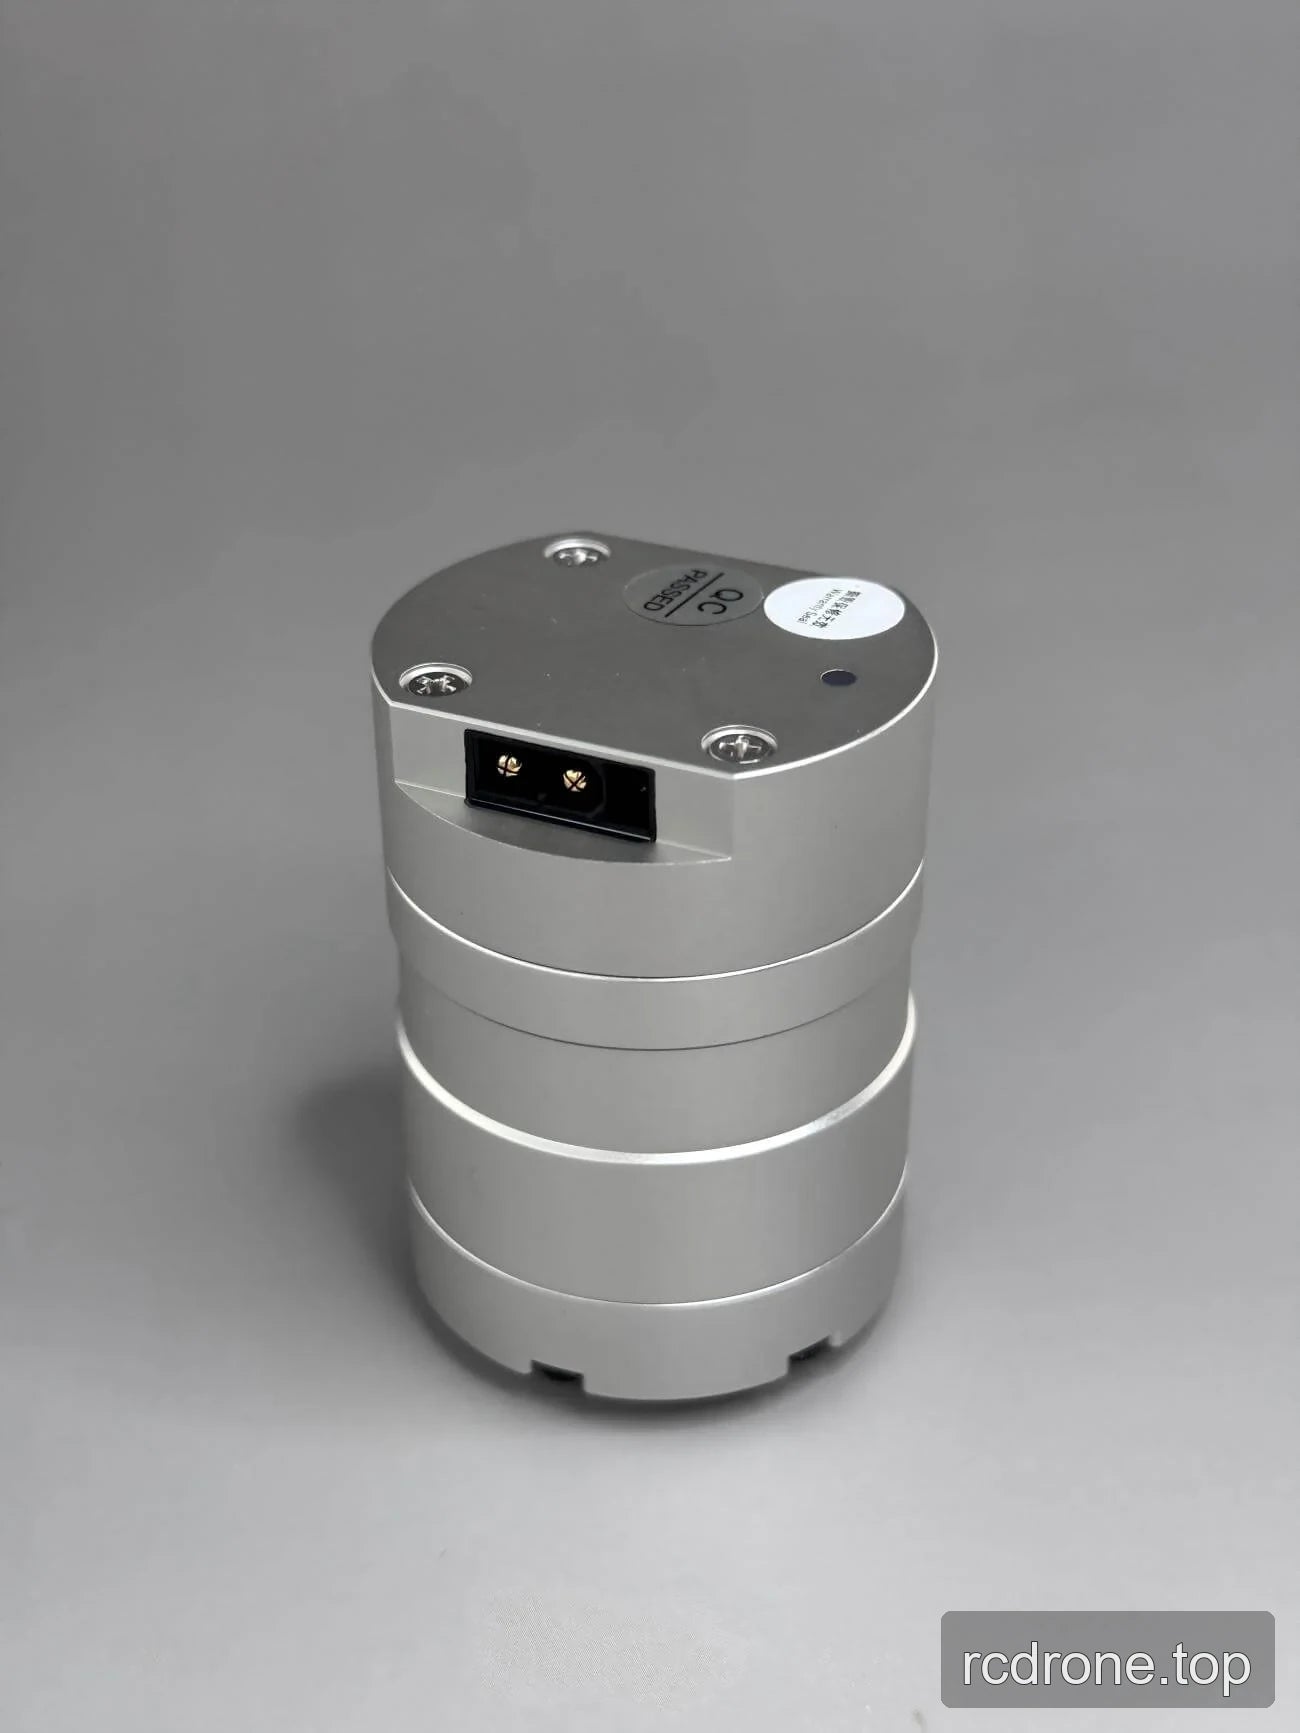
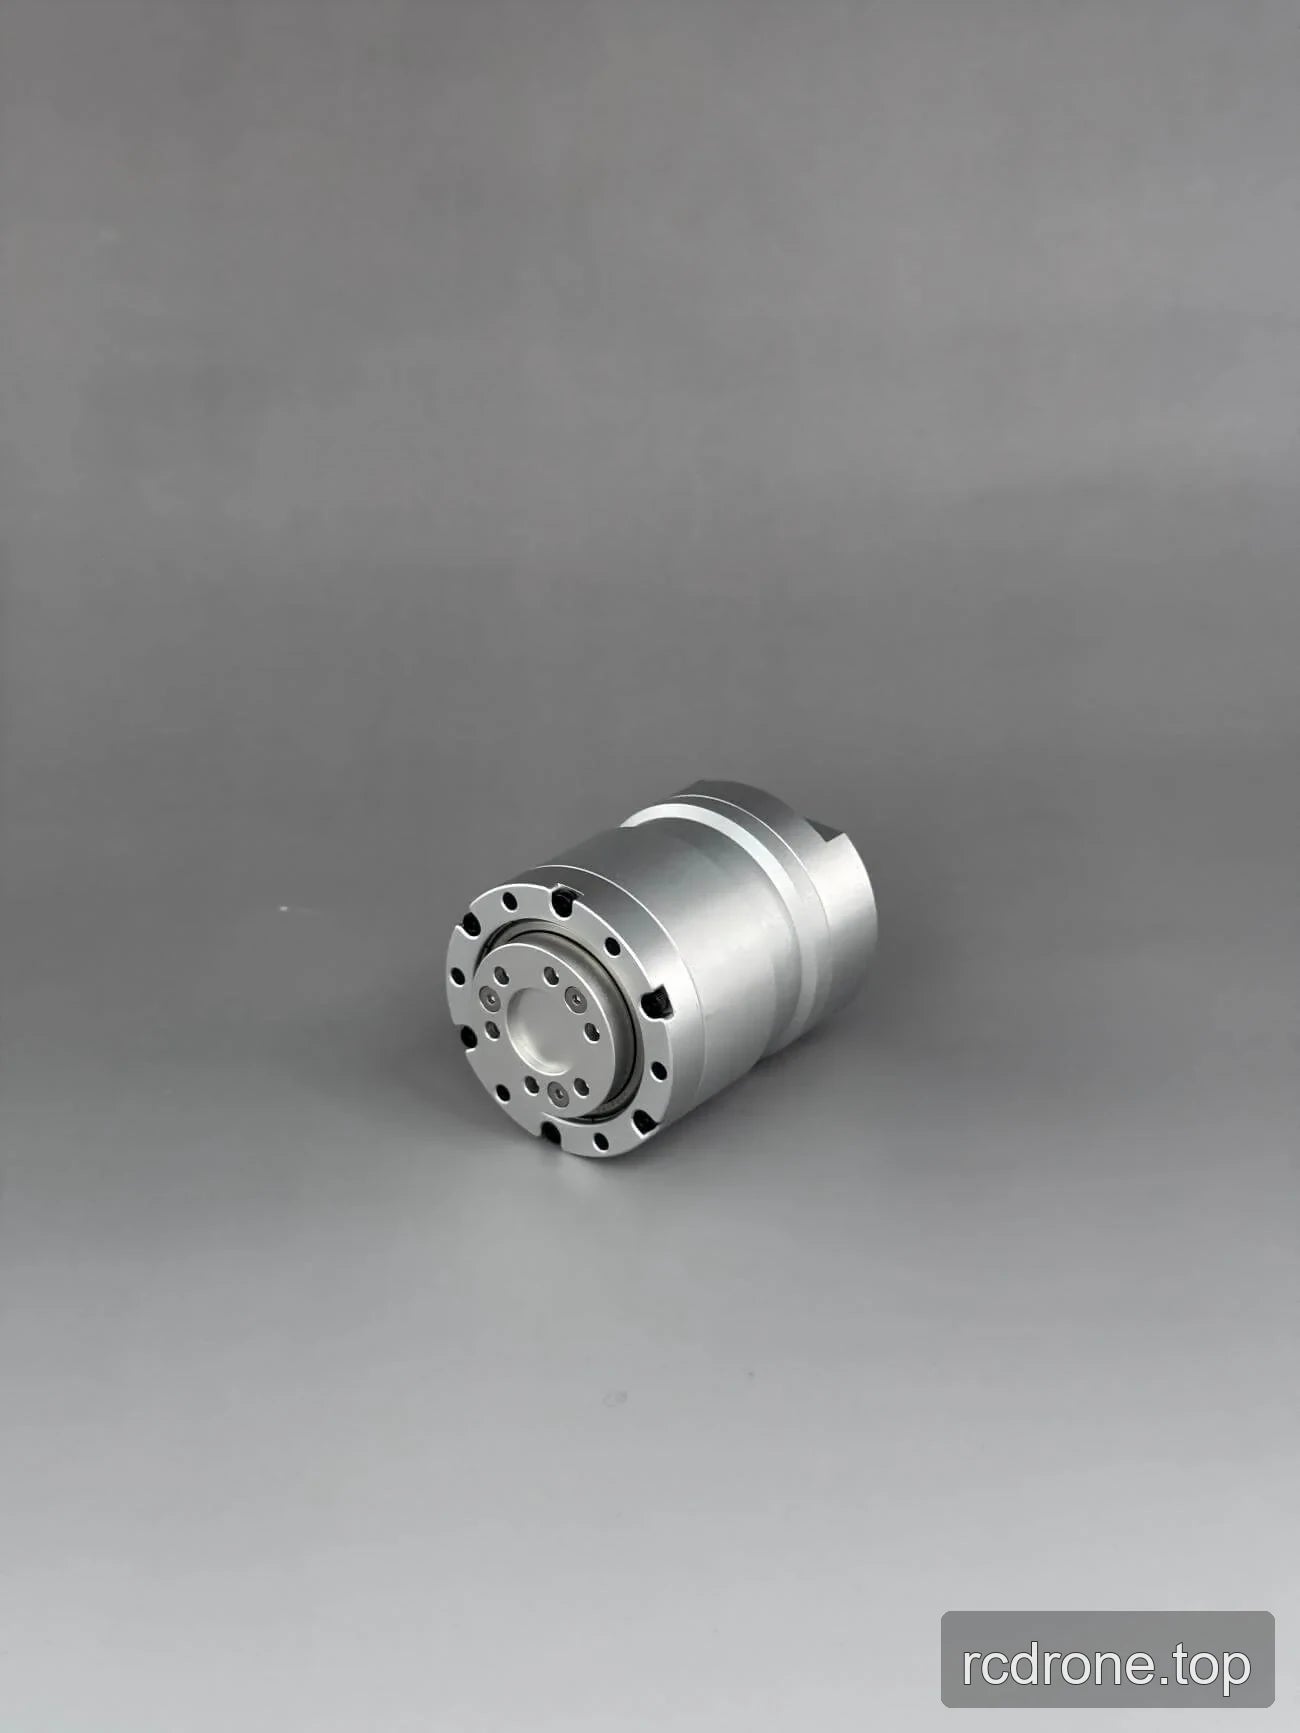
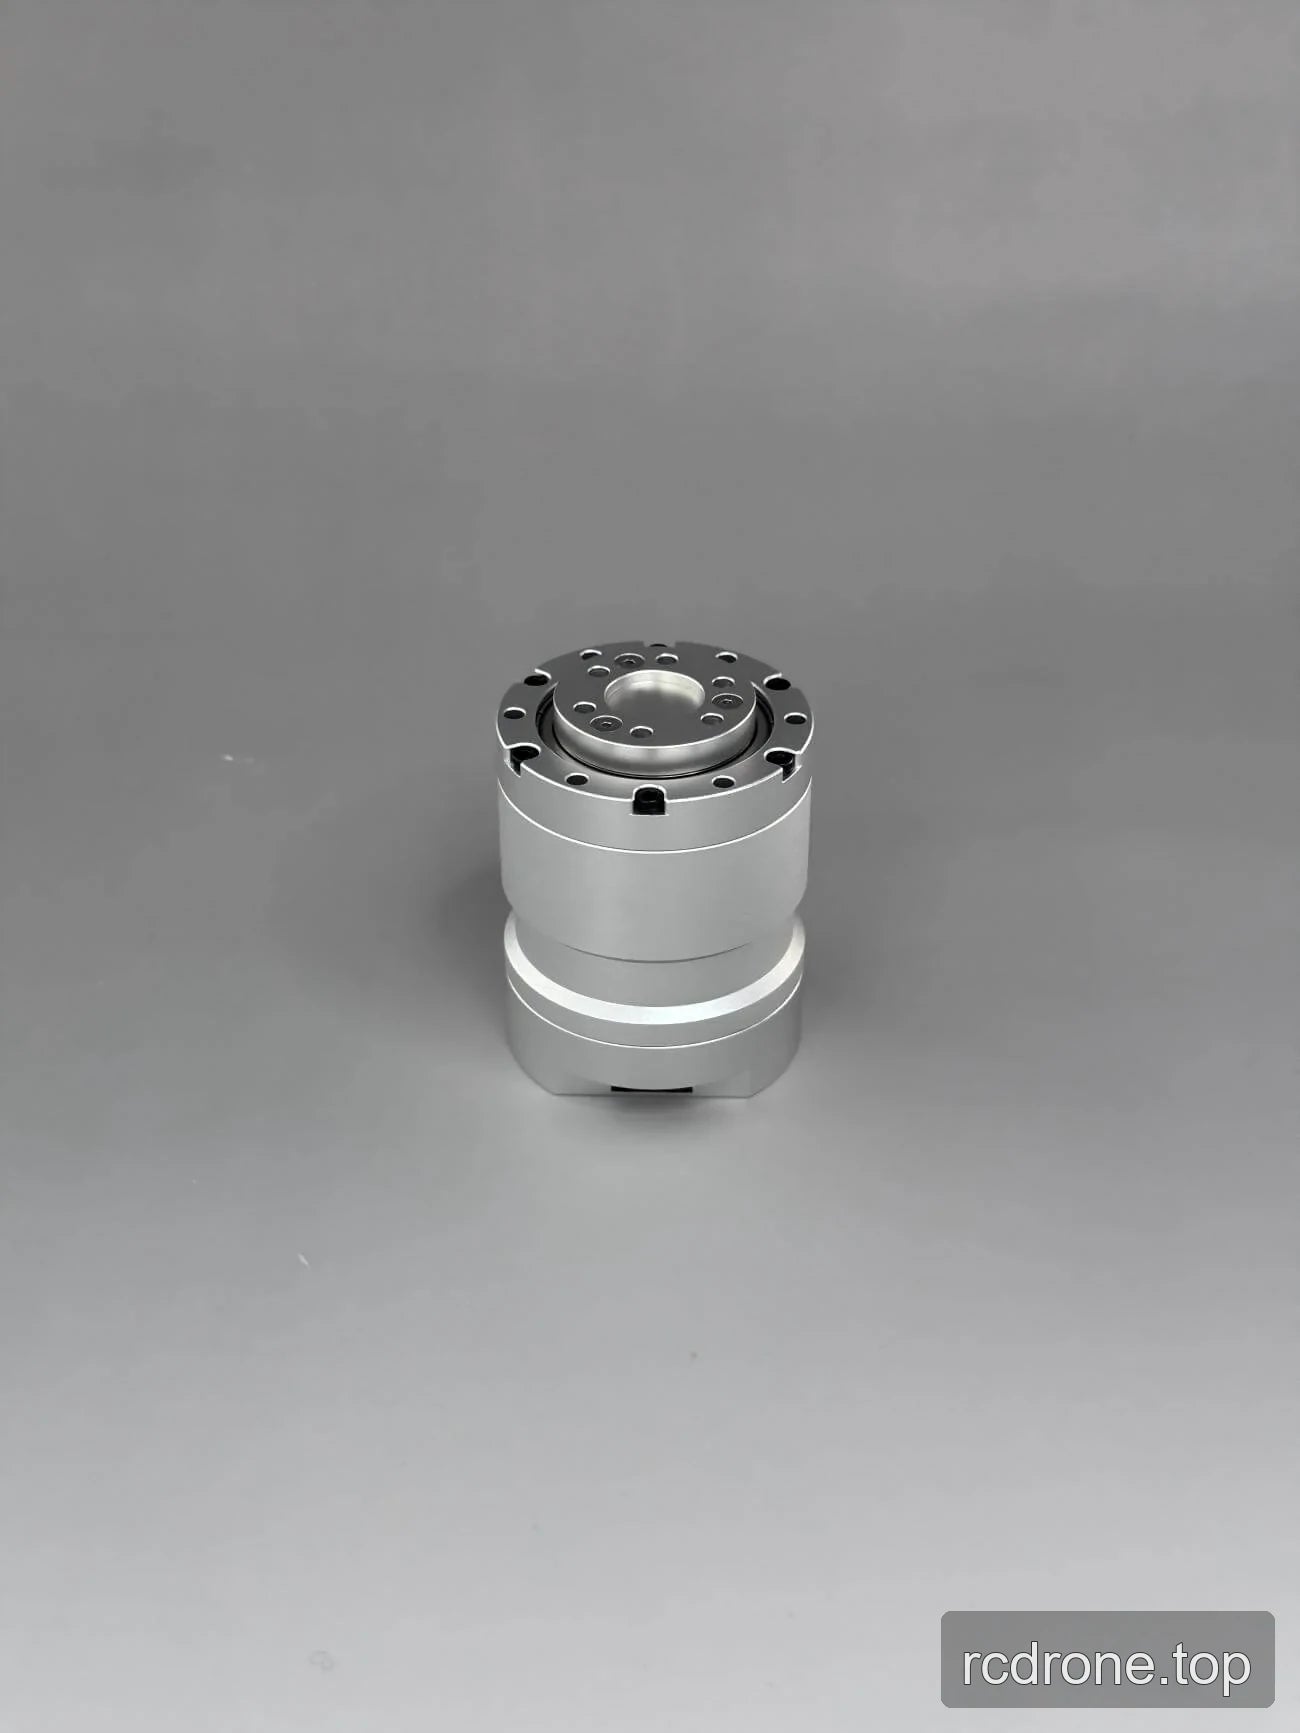
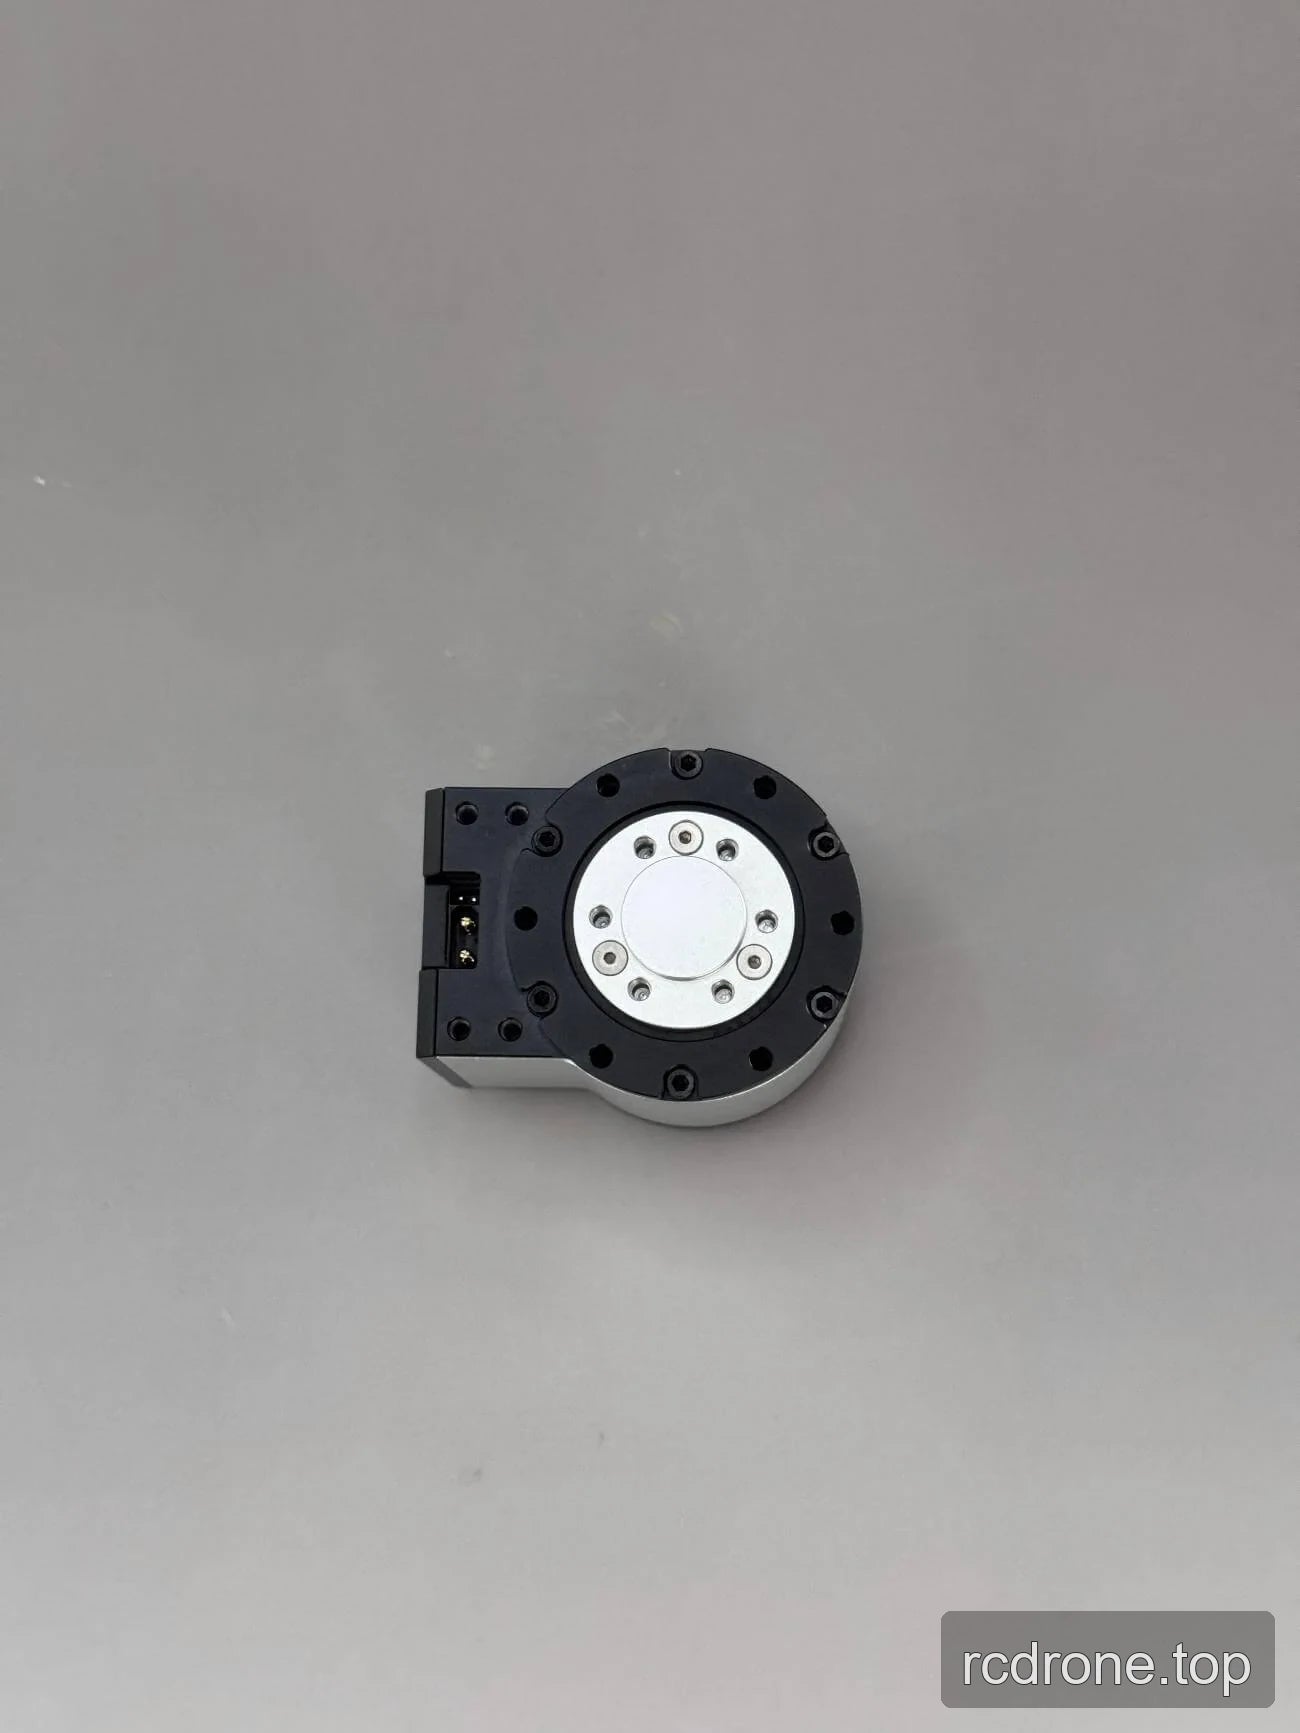
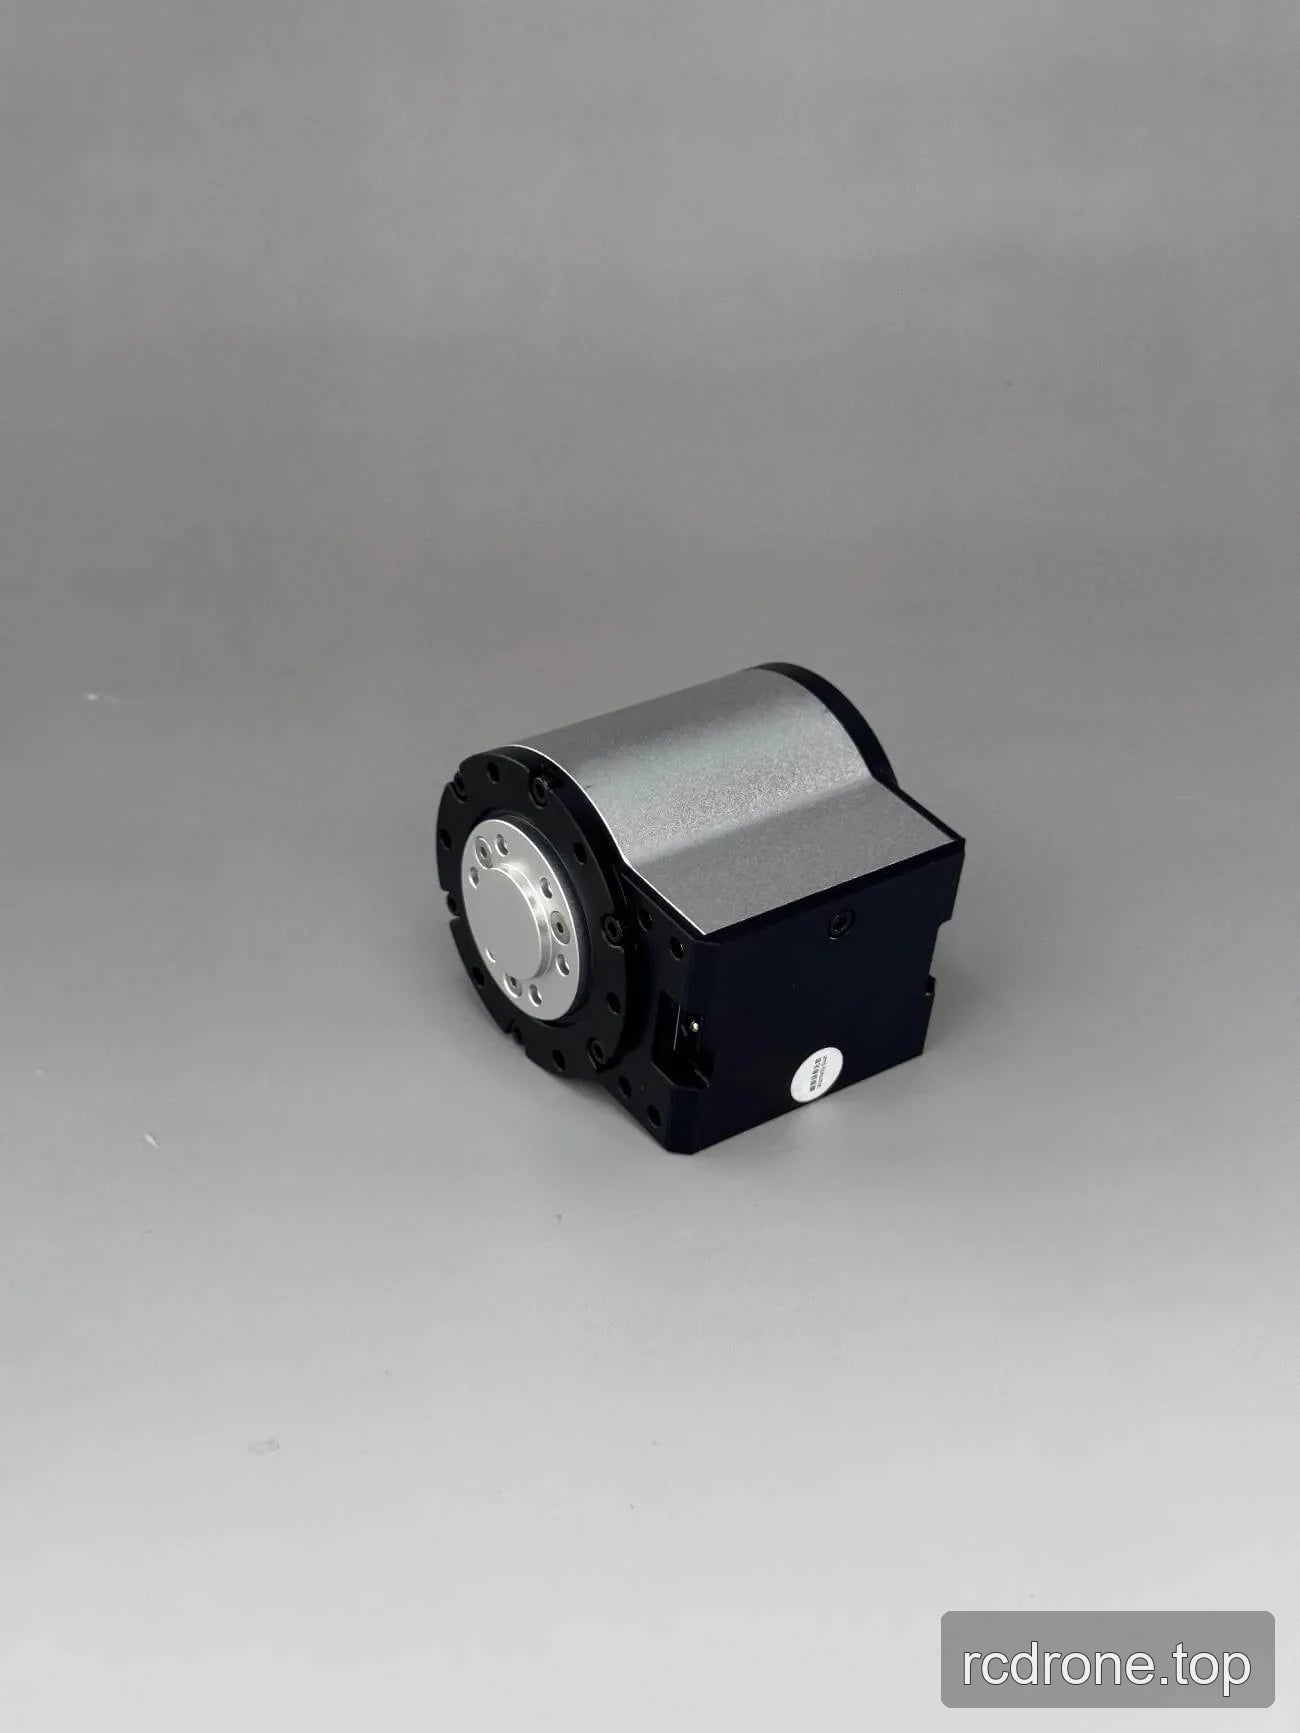
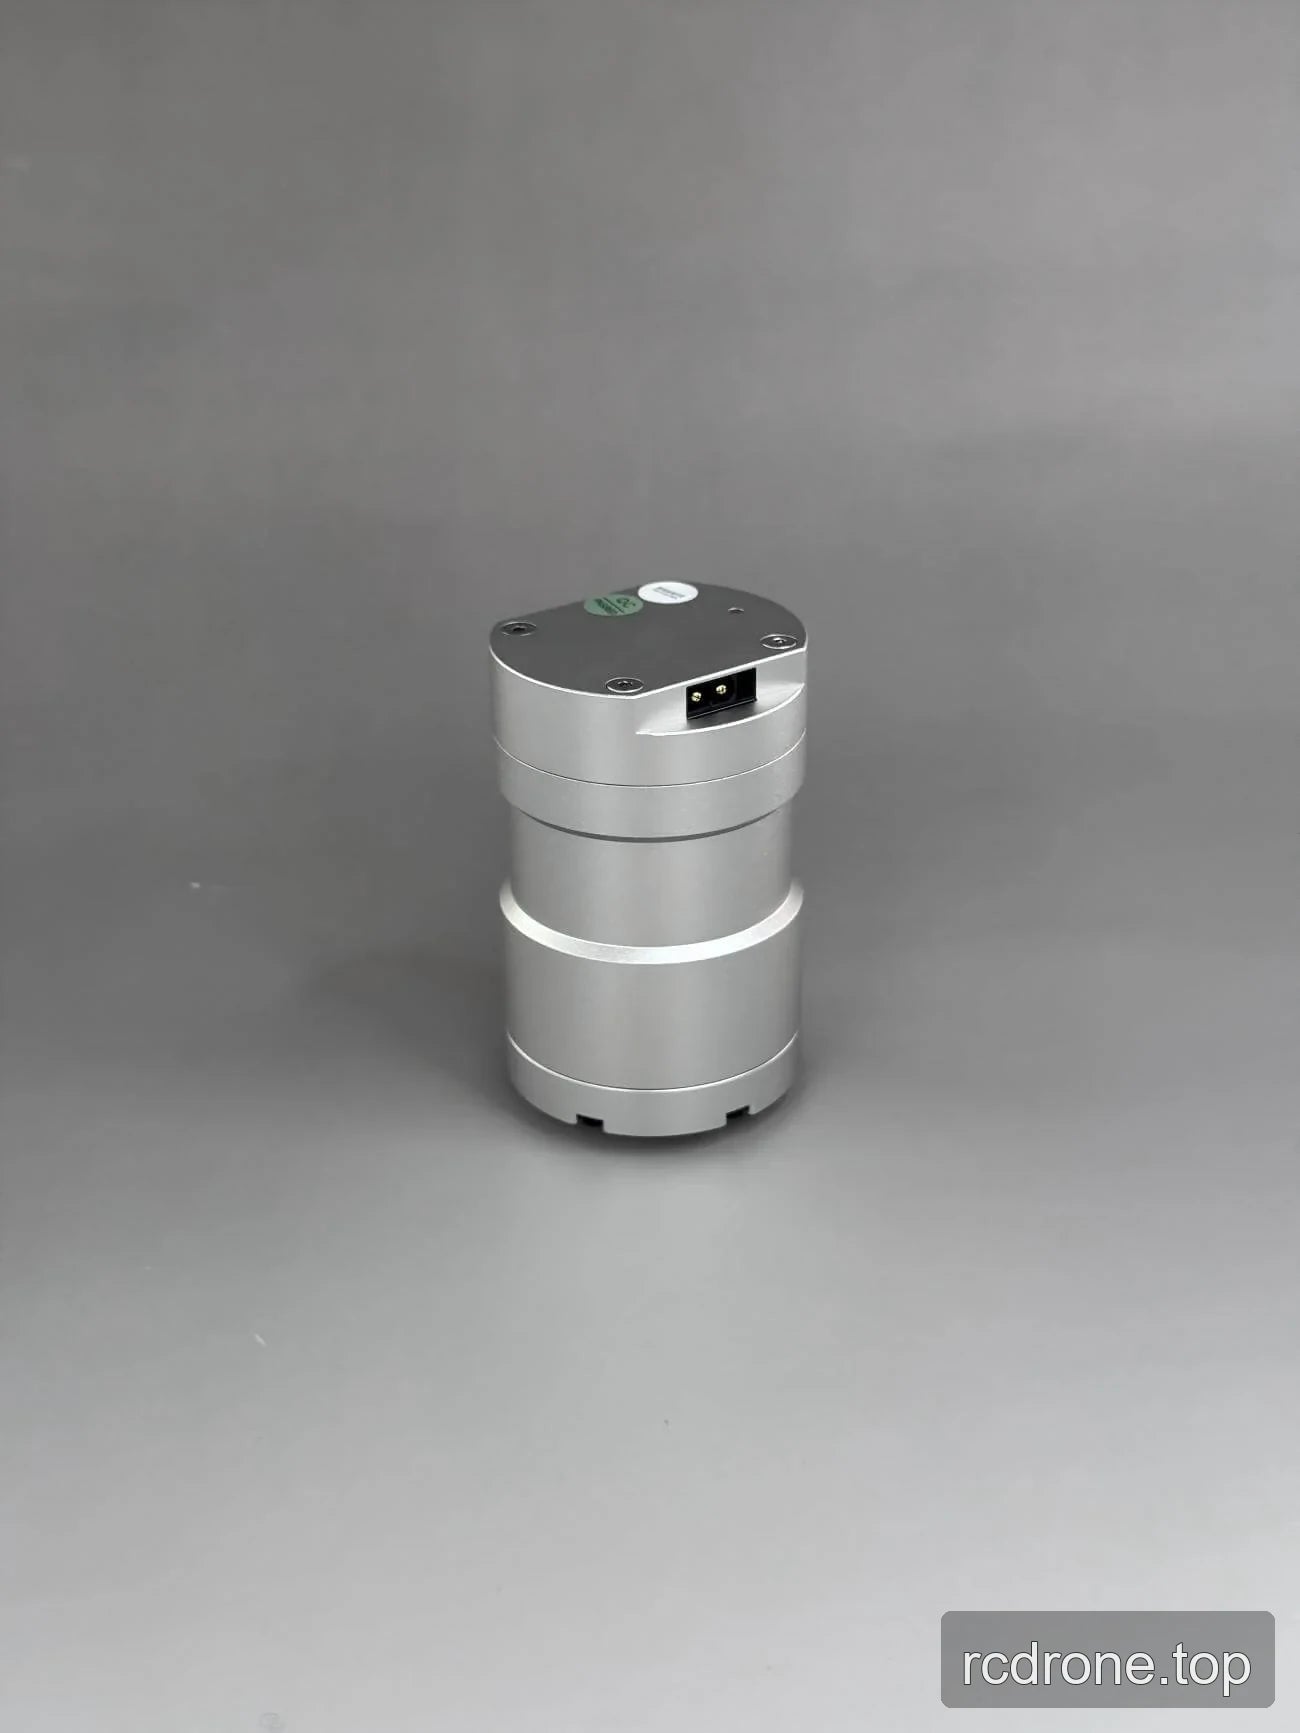
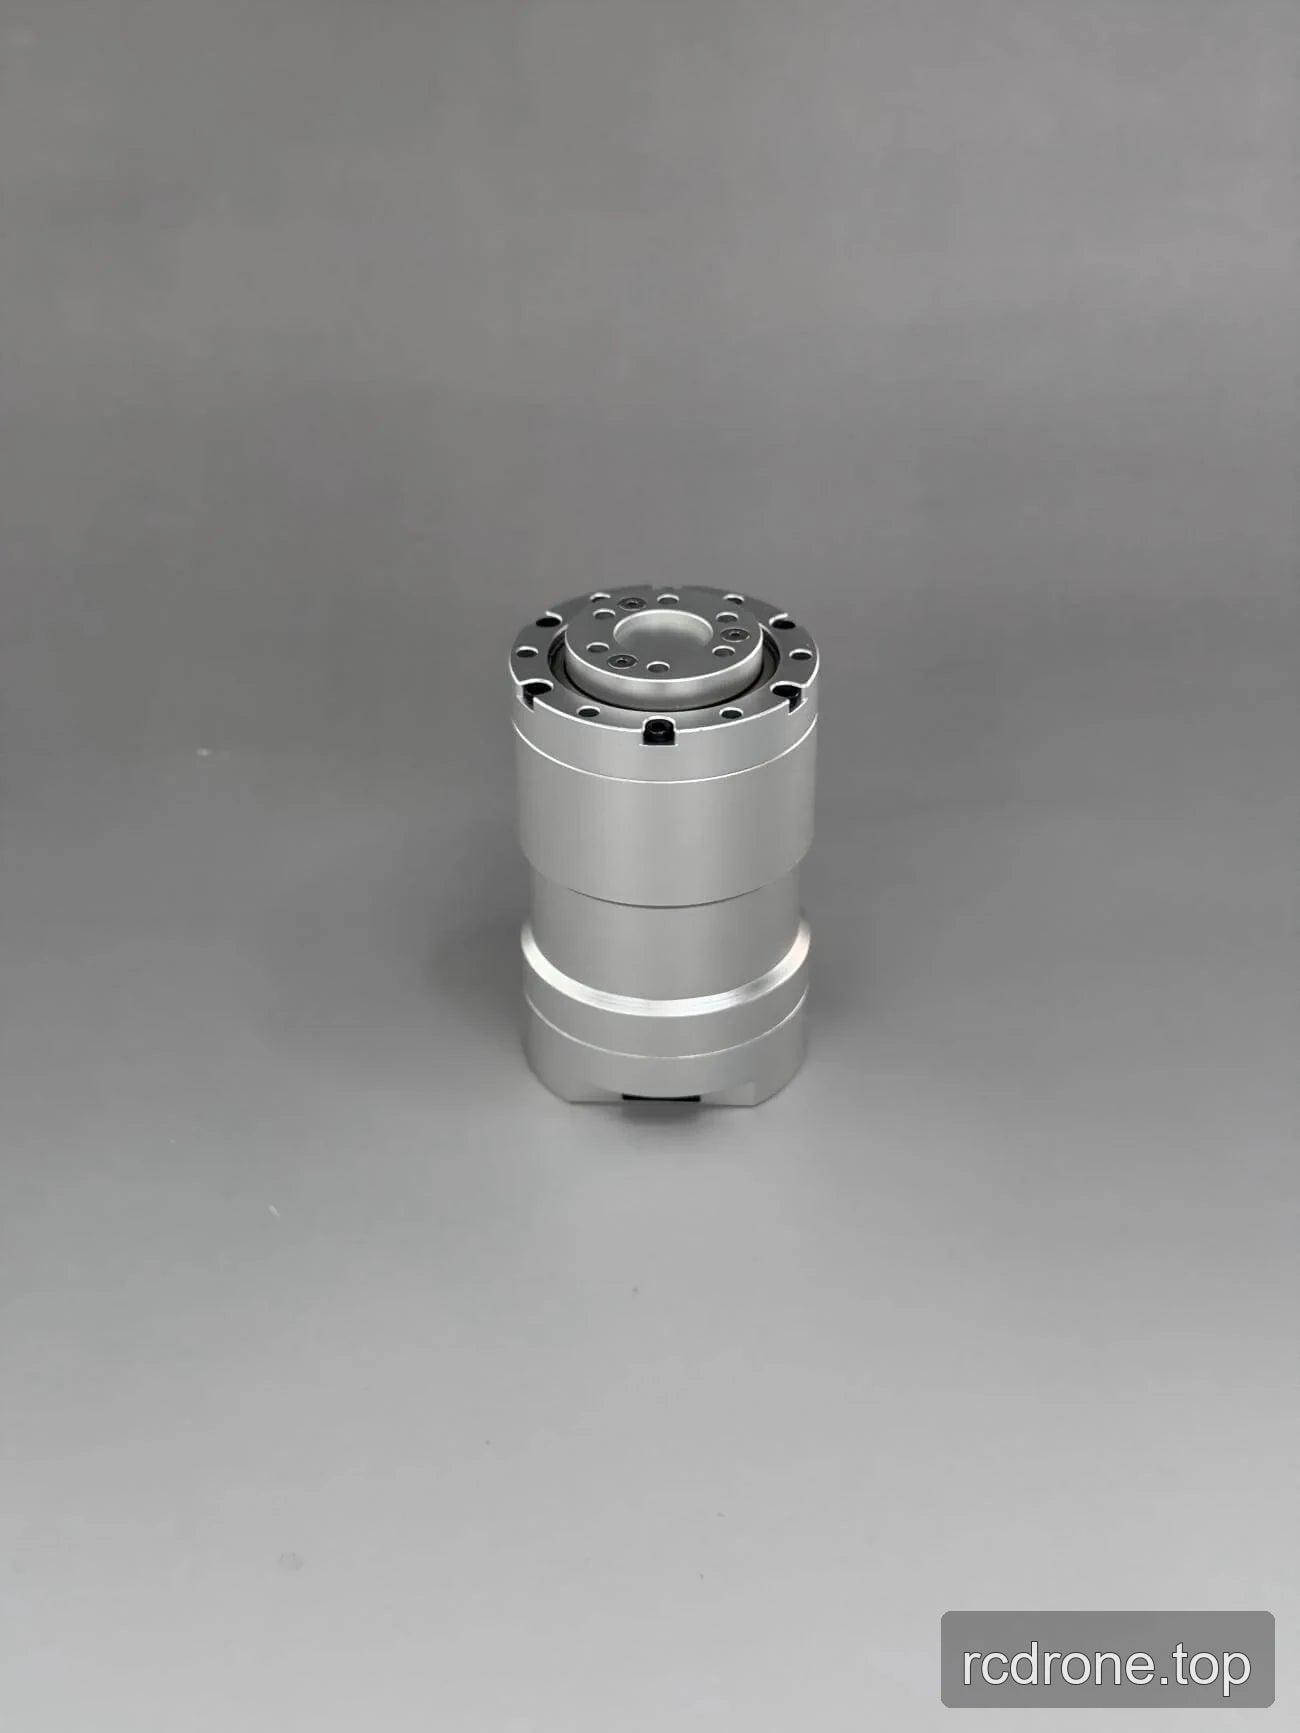
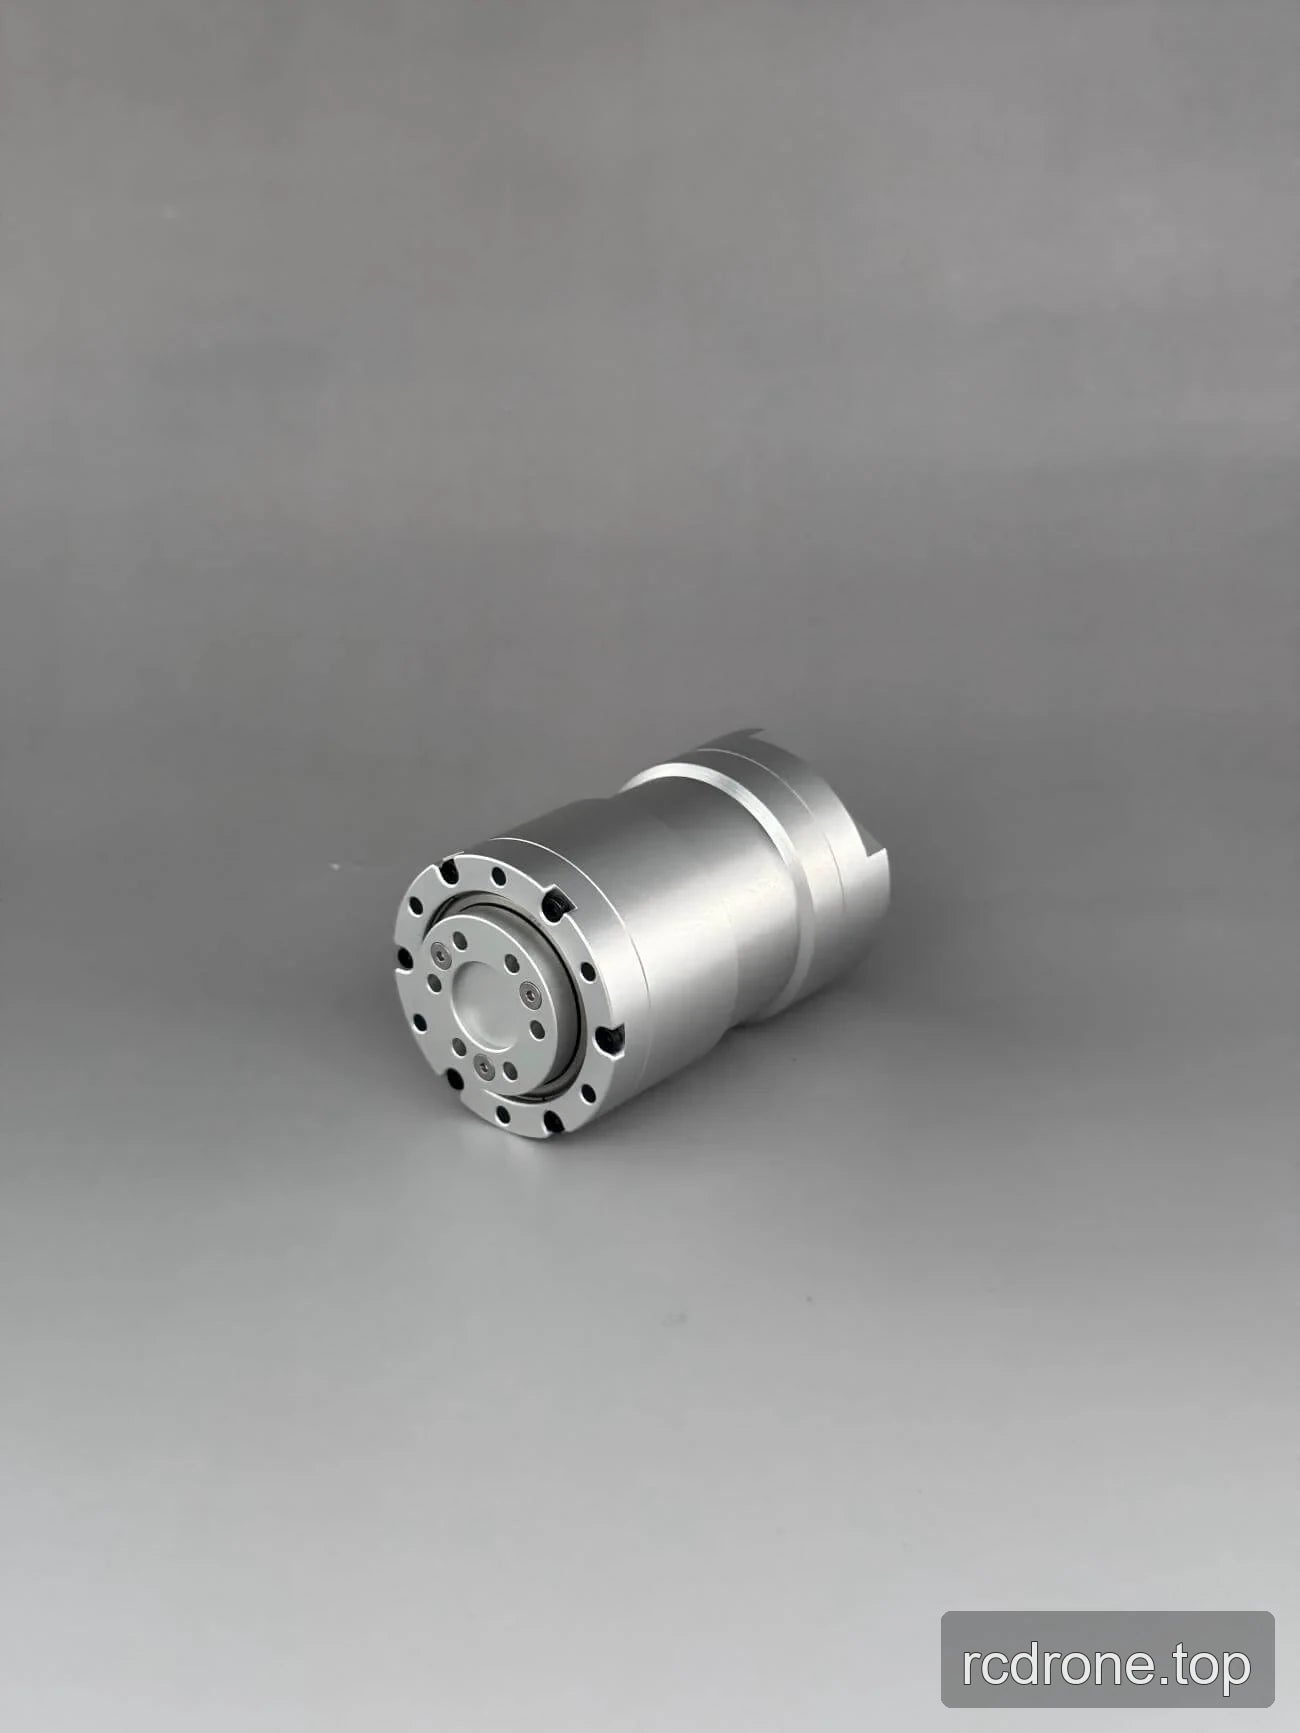
Schnittstellen und Verbindungen
Optionen und Modellvergleich
Abmessungen und Konstruktion