EYOU RHU14L-52 48V Harmonic Drive Roboter-Gelenkaktuator, 50/80/100 Übersetzungen für humanoide Roboter
EYOU RHU14L-52 48V Harmonic Drive Roboter-Gelenkaktuator, 50/80/100 Übersetzungen für humanoide Roboter
EYOU
Regulärer Preis
$495.00 USD
Regulärer Preis
Verkaufspreis
$495.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
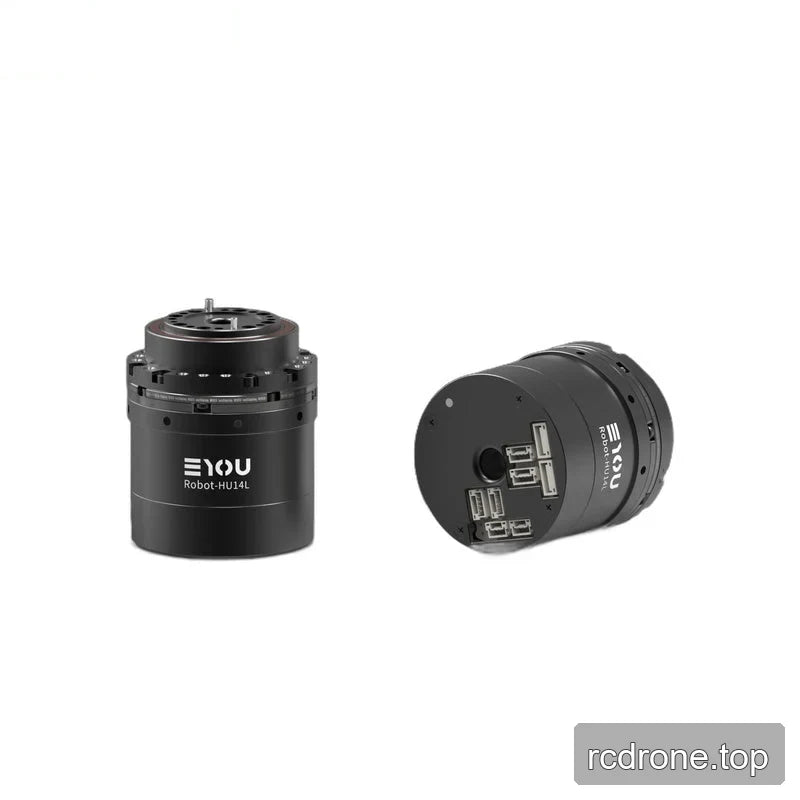
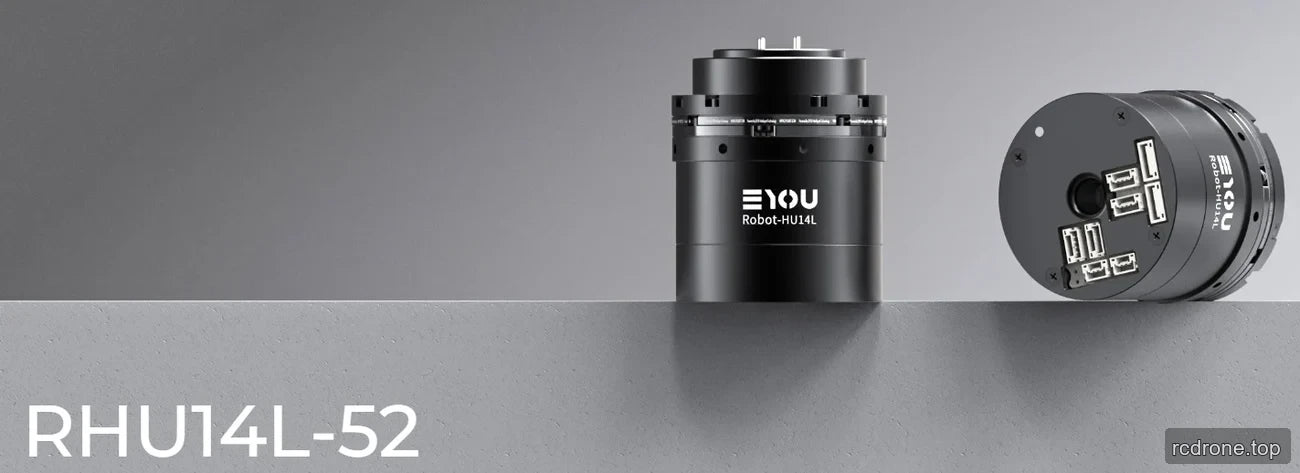
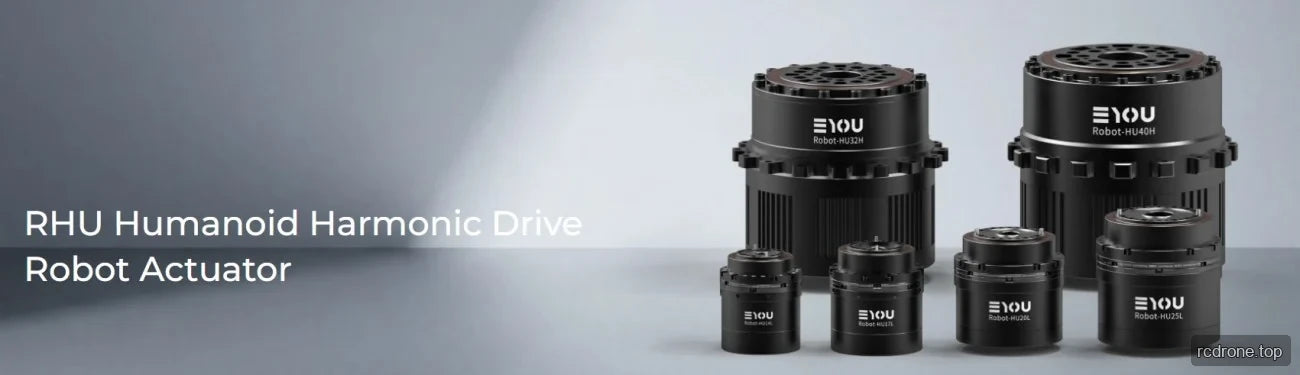
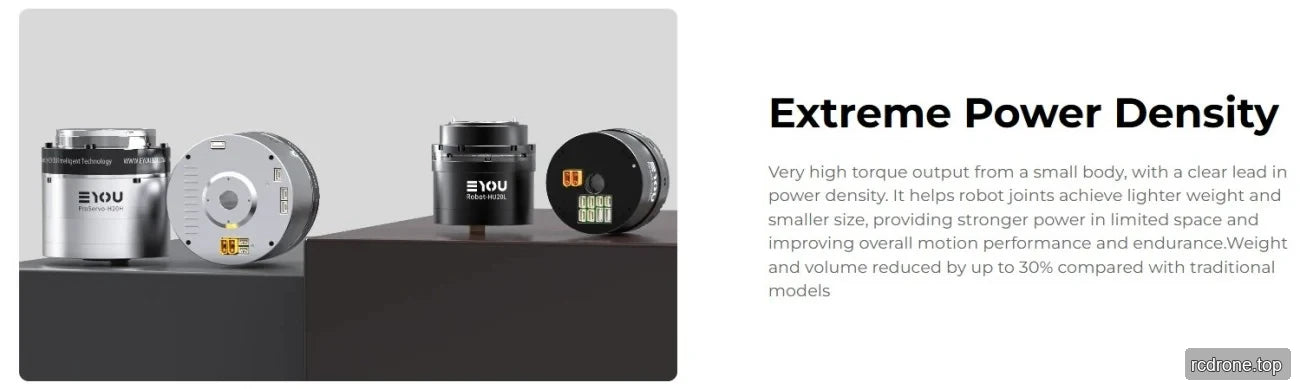
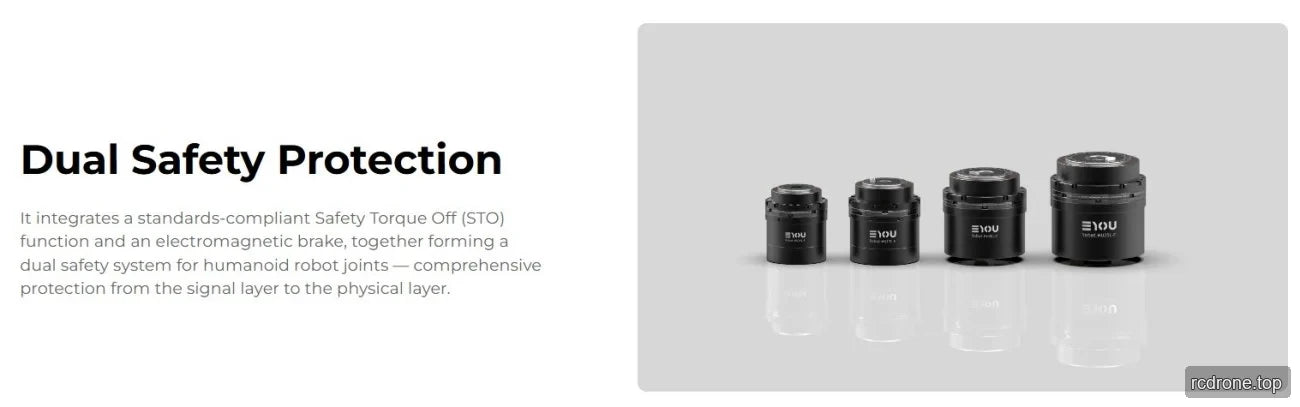
Der EYOU RHU14L-52 ist ein 48 V Harmonic-Drive Roboter-Gelenkantrieb für humanoide Robotergelenke. Er kombiniert einen harmonischen Reduzierer, einen integrierten Treiber und einen dualen Absolutencoder, mit 50, 80 oder 100 Reduktionsverhältnis-Optionen und mit oder ohne Bremsenauswahl. EtherCAT- und CANopen-Kommunikation, mehrere Steuerungsmodi und kompakte Abmessungen von 52 × 65 mm unterstützen die Integration in Roboter-Gelenkdesigns.
Eigenschaften
- Harmonischer Reduzierer mit integriertem Treiber.
- Dualer Absolutencoder: Motor -Seite 17-Bit und Reduzierer-Seite 19-Bit.
- 48 VDC Nennbetriebs Spannung; 24–48 VDC Betriebs-Spannungsbereich.
- EtherCAT- und CANopen-Kommunikationsprotokolle.
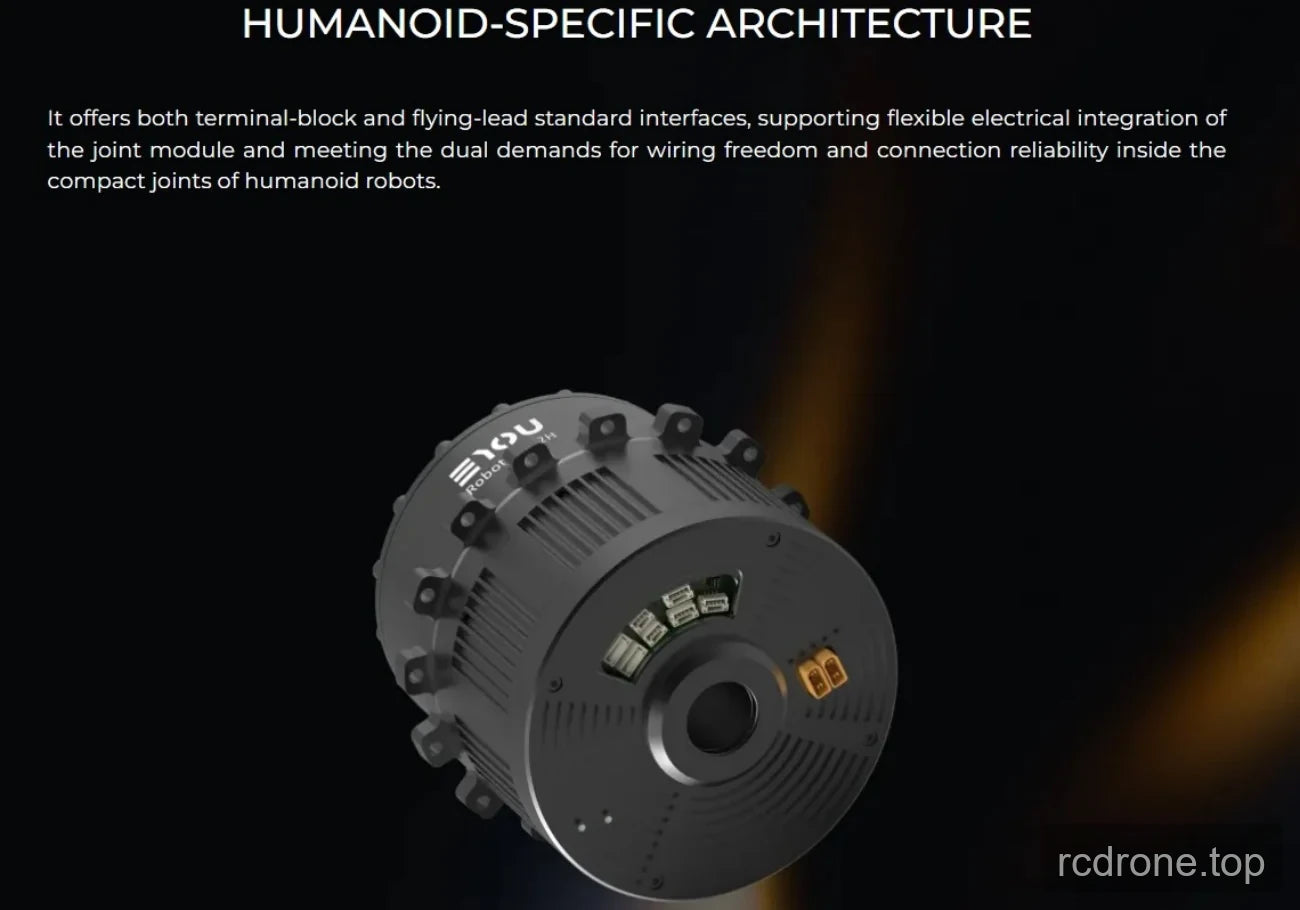
- Strom (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) und STO (1, 2) Treiber-Schnittstellen; siehe Terminalmodellbeschreibung.
- Wählbare Reduktionsverhältnisse von 50, 80 und 100, mit Brems- und ohne Bremsoptionen.
- Steuermodi: Profilposition (PP), Profilgeschwindigkeit (PV), Profilmoment (PT), Zyklische synchrone Position (CSP), Zyklische synchrone Geschwindigkeit (CSV) usw.
Technische Daten
Modul und Motor
| Parameter | Wert |
|---|---|
| Modell des Moduls | RHU14L-52 |
| Reduzierertyp | Harmonisch |
| Nennleistung des Motors | 46 W |
| Nennmoment des Motors | 0.11 N·m |
| Spitzenmoment des Motors | 0.33 N·m |
| Reduktionsverhältnis Optionen | 50 / 80 / 100 |
| Bremse (B/N) | B/N |
| Abmessungen (äußerer Durchmesser × axial) | Φ52 × 65 mm |
| Gewicht (B/N) | 0.397 / 0.382 kg |
| Hohl-Durchmesser | 8 mm |
| Gehäuseausführung (Prozessfarbe) | Schwarz anodisiert (nicht sandgestrahlt) |
| Reduzierer-Ausführung (Prozessfarbe) | Äußere Ring schwarz gefärbt |
Leistungsabhängige Leistung
| Parameter | Verhältnis 50 | Verhältnis 80 | Verhältnis 100 |
|---|---|---|---|
| Gelenk-Nennleistung (Lebensdauerbeschränkung) | 15 W | 14 W | 11 W |
| Nennmoment bei 2000 U/min Eingang | 3.7 N·m | 5.4 N·m | 5.4 N·m |
| Durchschnittliches Lastmoment am Ausgang | 4.8 N·m | 7.7 N·m | 7.7 N·m |
| Spitzenmoment am Ausgang | 12 N·m | 16 N·m | 19 N·m |
| Max. zulässiges externes Moment am Ausgang (momentan) | 24 N·m | 35 N·m | 35 N·m |
| Spiel | ≤20 Bogensekunden | ≤20 Bogensekunden | ≤20 Bogensekunden |
| Nennspeed am Ausgang (Lebensdauerbeschränkung) | 40 U/min | 25 U/min | 20 U/min |
| Spitzen Geschwindigkeit am Ausgang | 99 U/min | 62,5 U/min | 50 U/min |
| Reduzierer Eingangs-Trägheit (B) | 7,71 kg·mm² | 7,71 kg·mm² | 7.71 kg·mm² |
| Äquivalente Gelenkausgangsträgheit (B) | 19,275 kg·mm² | 49,344 kg·mm² | 77,100 kg·mm² |
Mechanisch, Elektrisch und Umwelt
| Parameter | Wert |
|---|---|
| Radiale (dynamische/statische) zulässige Last am Ausgang | 180 N |
| Axiale (dynamische/statische) zulässige Last am Ausgang | 180 N |
| Ausgangsbiegemoment | 12 N·m |
| Reduzierer Torsionssteifigkeit | 5000 N·m/rad |
| Nennbetriebs Spannung | 48 VDC |
| Betriebsspannungsbereich | 24–48 VDC |
| Treiber | Integriert |
| Encoder/Bit | Duale absolute / Motorseite 17-Bit & Reduziererseite 19-Bit |
| Treiber-Schnittstelle (siehe Terminalmodellbeschreibung) | Strom (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1, 2) |
| Kommunikationsprotokoll (siehe Kommunikationsbeschreibung) | EtherCAT / CANopen |
| Steuermodi | Profilposition (PP), Profilgeschwindigkeit (PV), Profilmoment (PT), Zyklische synchrone Position (CSP), Zyklische synchrone Geschwindigkeit (CSV) usw. |
| Betriebstemperatur | -20–60 °C |
| Gehäusetemperaturanstieg | ≤60 °C |
| Geräusch | ≤60 dB |
| Leben | >10.000 h |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Dokumentation
- EYOU CANable — Benutzerhandbuch (PDF)
- EYOU RHU 14L 52 Zeichnung — 14 Zeichnung (PDF)
- EYOU PHU RHU Serie Gelenk CANopen EtherCAT Kommunikation — Handbuch (PDF)
- EYOU Robotergelenk Katalog — Robotergelenk Produktkatalog (PDF)
- EYOU RP Serie EN V1.0 20260608 — Benutzerhandbuch (PDF)
- EYOU UART Debug-Modul — Benutzerhandbuch (PDF)
Visuelle Details
Produktansichten
Anwendungsbeispiele
Schnittstellen und Verbindungen
Merkmale und Design
Zusätzliche Produktdetails