


EYOU RP70H Planetengetriebe-Roboter-Gelenkaktuator, 48 VDC, 19,5278 Übersetzungsverhältnis für Robotik
EYOU RP70H Planetengetriebe-Roboter-Gelenkaktuator, 48 VDC, 19,5278 Übersetzungsverhältnis für Robotik
EYOU
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der EYOU RP70H ist ein planetarischer Roboter-Gelenkantrieb für humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter. Sein integrierter FOC-Antrieb mit 48 ±10% VDC unterstützt CAN FD-Verbindungen sowie Strom-, Geschwindigkeits-, Positions- und MIT-Steuerung. Das Modul verwendet ein Übersetzungsverhältnis von 19,5278, mit einem Nennmoment von 17 N·m und einem Spitzenmoment von 60 N·m.
Eigenschaften
- Planetarischer Reduziermodus mit einem Übersetzungsverhältnis von 19,5278 und gekreuztem Rollenlager.
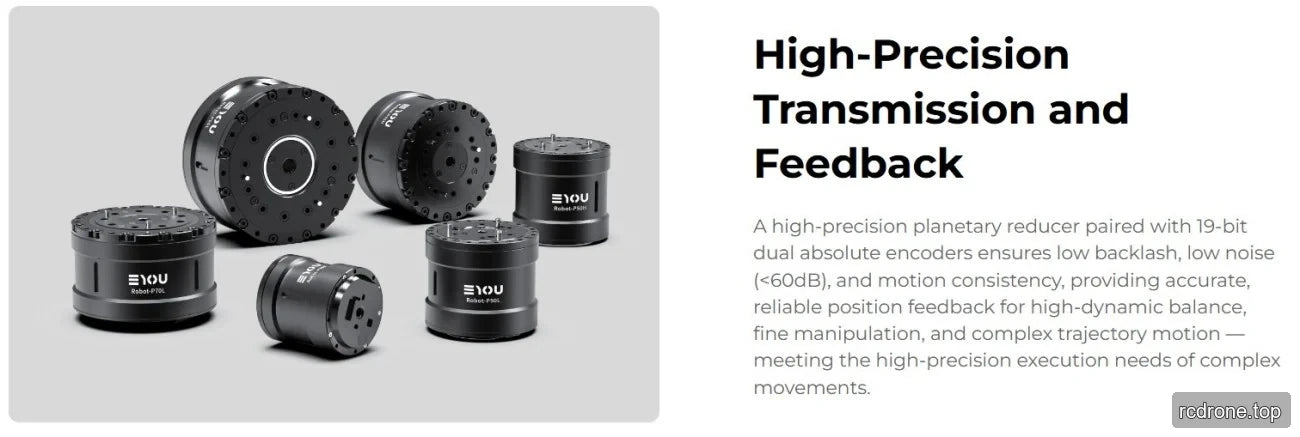
- Integrierter FOC-Antrieb mit dualen absoluten Encodern: 17-Bit-Eingang und 19-Bit-Ausgang.
- Strom-Ein-/Ausgang und CAN FD Ein-/Ausgangsschnittstellen.
- CANOpen / CAN FD Kommunikationsprotokoll; für CAN FD ist eine benutzerdefinierte Entwicklung erforderlich.
- Strom-, Geschwindigkeits-, Positions- und MIT-Steuermodi.
Technische Daten
| Parameter | Wert |
|---|---|
| Modell des Moduls | RP70H |
| Reduziermodus | Planetarisch |
| Motor Nennleistung | 314 W |
| Übersetzungsverhältnis | 19.5278 |
| Bewertetes Drehmoment | 17 N·m |
| Spitzendrehmoment | 60 N·m |
| Gelenkbewertungsleistung | 223 W |
| Spiel | ≤12 Bogenminuten |
| Bewertete Ausgangsgeschwindigkeit | 125 U/min |
| Ausgangsspitzen Geschwindigkeit | 150 U/min |
| Abmessungen (äußerer Durchmesser × axial) | Φ77 × 58.3 mm |
| Gewicht, ohne Draht | 760 g |
| Gelenk bewertete Effizienz | 78% |
| Hohldurchmesser | 6 mm |
| Gehäuseaussehen (Prozessfarbe) | Regelmäßiges Mattweiß |
| Trägheitsmoment | 93.21 kg·m² |
| Lagertyp | Kreuzrollenlager |
| Radial zulässige Last am Ausgang (dynamisch/statisch) | 2430/3490 N |
| Axial zulässige Last am Ausgang (dynamisch/statisch) | 5500/22700 N |
| Biegemoment der Ausgangswelle | 38.3 N·m |
| Betriebsspannung | 48 ±10% VDC |
| Maximale Durchschlagspannung | 90 VDC |
| Busstrom | 7.5 Arme |
| Antrieb | Integriertes FOC |
| Encoder/bit | Duale Absolute / 17 (Eingang), 19 (Ausgang) |
| Länge des Netzkabels | ≥35 cm |
| Anschluss des Antriebs | Strom (DC in, DC out), CAN FD (in, out) |
| Kommunikationsprotokoll | CANOpen / CAN FD (benutzerdefinierte Entwicklung erforderlich) |
| Steuermodus | Strom, Geschwindigkeit, Position, MIT-Modus |
| Arbeitstemperatur | -10 bis 45 °C |
| Temperaturanstieg des Gehäuses | ≤60 °C |
| Geräuschpegel in 1 m | ≤60 dB |
| IP-Bewertung | IP54 |
| Leben | >3000 h |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Dokumente und Downloads
EYOU CANable — Benutzerhandbuch (PDF)
EYOU RP70H Zeichnung — Zeichnung (PDF)
EYOU RP-Serie EN V1.0 20260608 — Benutzerhandbuch (PDF)
EYOU RP-Serie — Spezifikationen (PDF)
EYOU CANable — Benutzerhandbuch (PDF)
EYOU Robot Joint Katalog — Robotergelenk Produktkatalog (PDF)
EYOU RP-Serie EN V1.0 20260608 — Benutzerhandbuch (PDF)
EYOU UART Debug-Modul — Benutzerhandbuch (PDF)
Visuelle Details
Produktansichten


Merkmale und Design


Schnittstellen und Verbindungen

Zusätzliche Produktdetails




