HAITAI OpenArm Dual-Encoder Gelenkmotoren – HT4510 & HT8116, 24V
HAITAI OpenArm Dual-Encoder Gelenkmotoren – HT4510 & HT8116, 24V
HAITAI
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
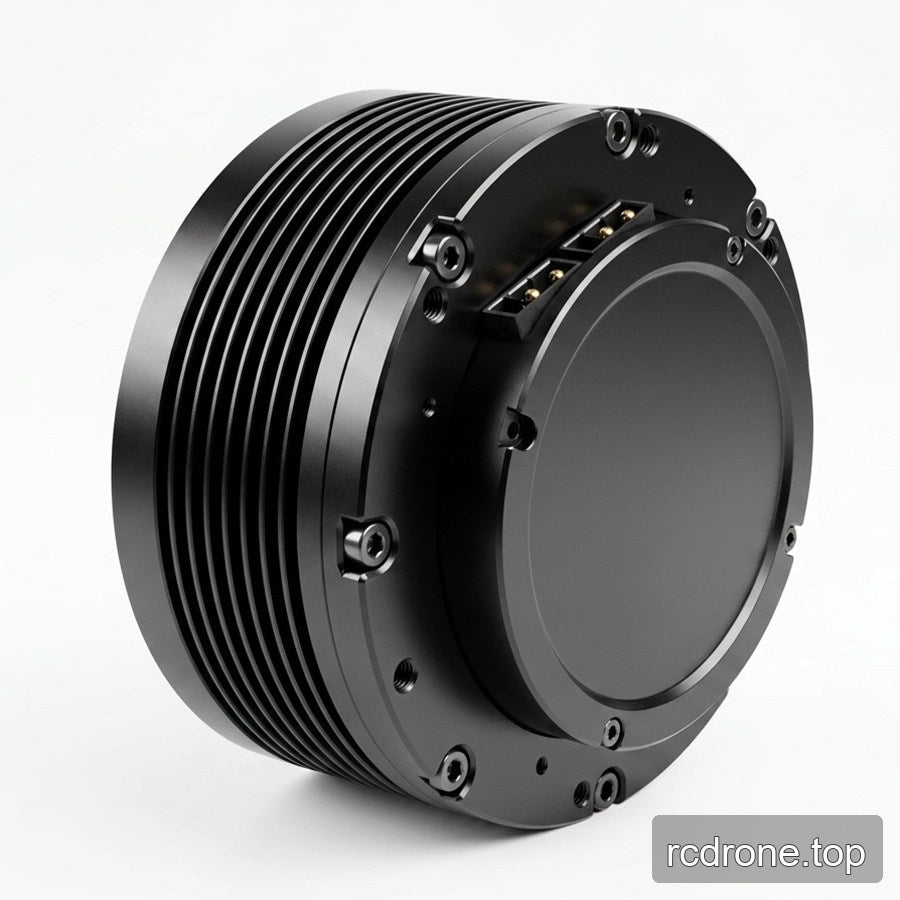
HAITAI OpenArm Gelenkmotoren kombinieren einen bürstenlosen Motor, eine planetarische Untersetzung und doppelte magnetische Encoder in einem kompakten Drehgelenk. Wählen Sie HT4510-J10-2E, HT4510-J36-2E oder HT8116-J9-2E entsprechend den Drehmoment- und Installationsanforderungen Ihres Roboterarms.
Alle wählbaren Konfigurationen verwenden eine 24V Delta-Wicklung. Jedes Modell ist ohne Treiber oder mit einem GDZ-Treiber erhältlich. Dieses Angebot bezieht sich auf die ausgewählte Gelenkmotor-Konfiguration, nicht auf ein komplettes Dual-Arm-Roboter-Kit.
Eigenschaften
- Drei modellabhängige Drehmomentstufen: 2,9 Nm, 9,9 Nm und 20 Nm.
- Duale 14-Bit magnetische Encoder mit absolutem Ausgangspositionsfeedback für eine Umdrehung.
- Planetarische Untersetzung integriert mit dem bürstenlosen Motor.
- GDZ-ausgestattete Konfigurationen unterstützen den MIT-Steuermodus; ein spezielles Test-Host-Utility ist Teil der Motorlösung.
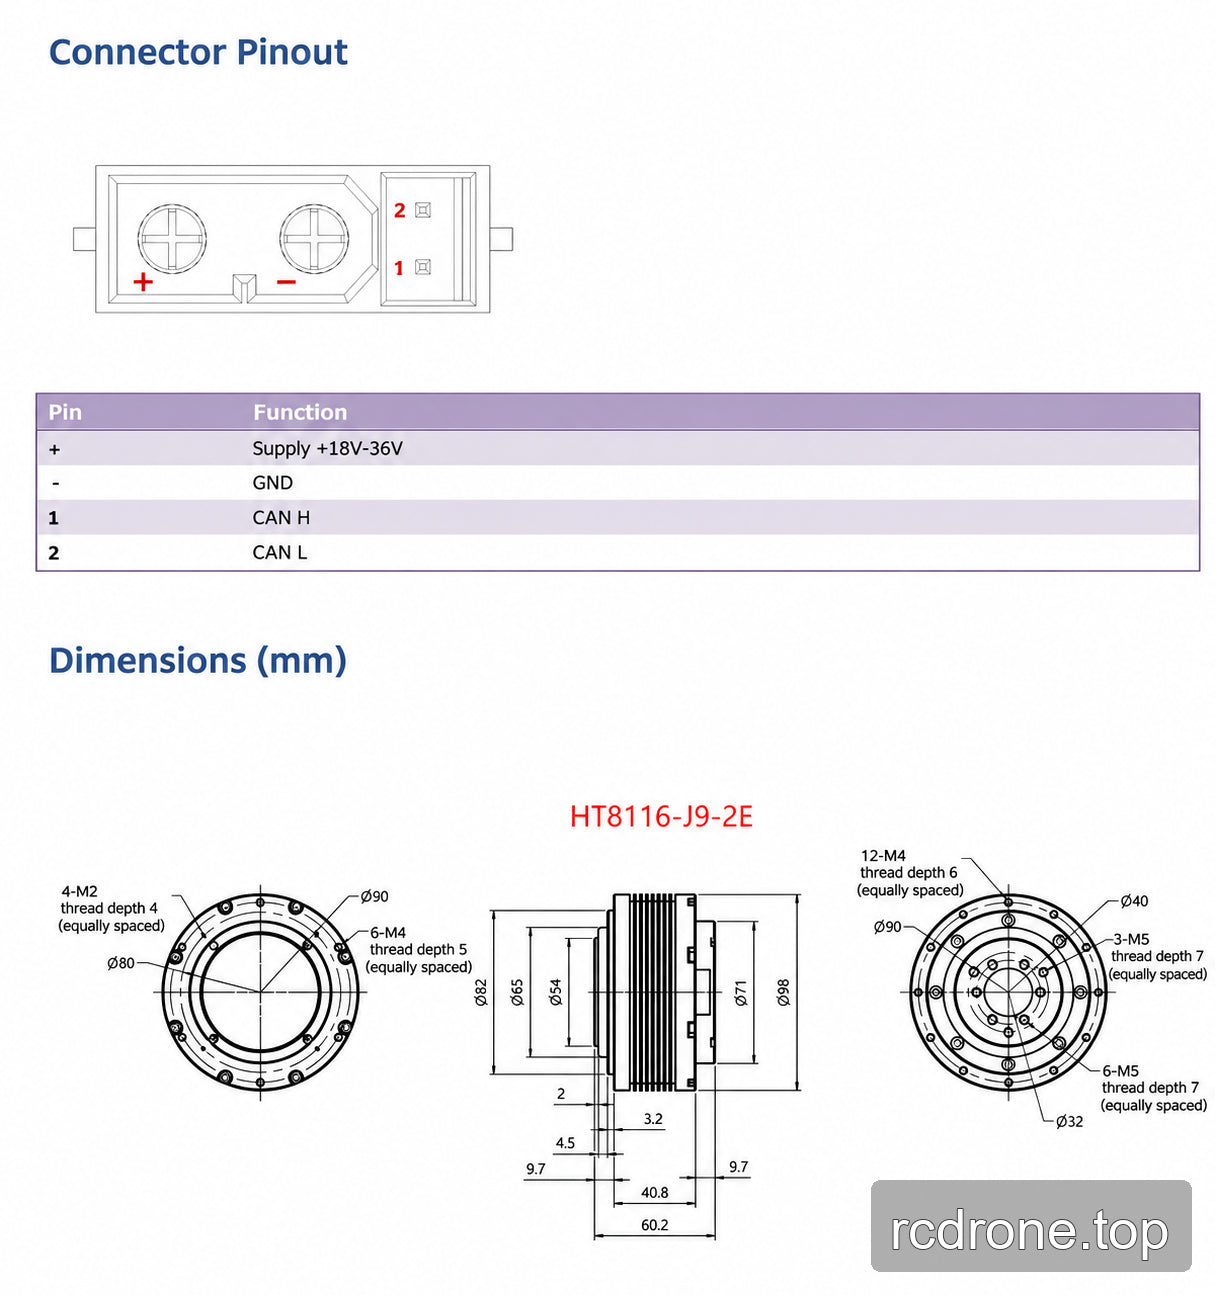
- Montageanordnung, die für die Integration von OpenArm entworfen wurde, mit modell-spezifischen Zeichnungen für Passprüfungen.
- Strom- und Kommunikationsanschlüsse vereinfachen die Verdrahtung der Gelenke in ausgestatteten Konfigurationen.
Technische Daten
| Parameter | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| Nennspannung | 24 VDC | 24 VDC | 24 VDC |
| Wicklung | Delta | Delta | Delta |
| Nennmoment | 2.9 Nm | 9.9 Nm | 20 Nm |
| Nennstrom | 4.7 A | 4.8 A | 20 A |
| Bewertete Geschwindigkeit | 280 U/min | 74 U/min | 100 U/min |
| Maximale Geschwindigkeit | 307,8 U/min | 89,2 U/min | 172,9 U/min |
| Motorgewicht | 0,3 kg | 0,4 kg | 0,95 kg |
| Paarpole | 14 | 14 | 21 |
| Drehmomentkonstante | 0,24 Nm/A | 0,864 Nm/A | 0,45 Nm/A |
| Stillstandsdrehmoment | 11,95 Nm | 39,73 Nm | 60,07 Nm |
| Stillstandsstrom | 30,05 A | 23,62 A | 57.75 A |
| Phasen-zu-Phasen-Induktivität | 185 μH | 185 μH | 70 μH |
| Phasen-zu-Phasen-Widerstand | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| Encoder | Doppelt, 14-Bit magnetisch | Doppelt, 14-Bit magnetisch | Doppelt, 14-Bit magnetisch |
| Ausgangspositionsrückmeldung | Einmal-Drehung absolut | Einmal-Drehung absolut | Einmal-Drehung absolut |
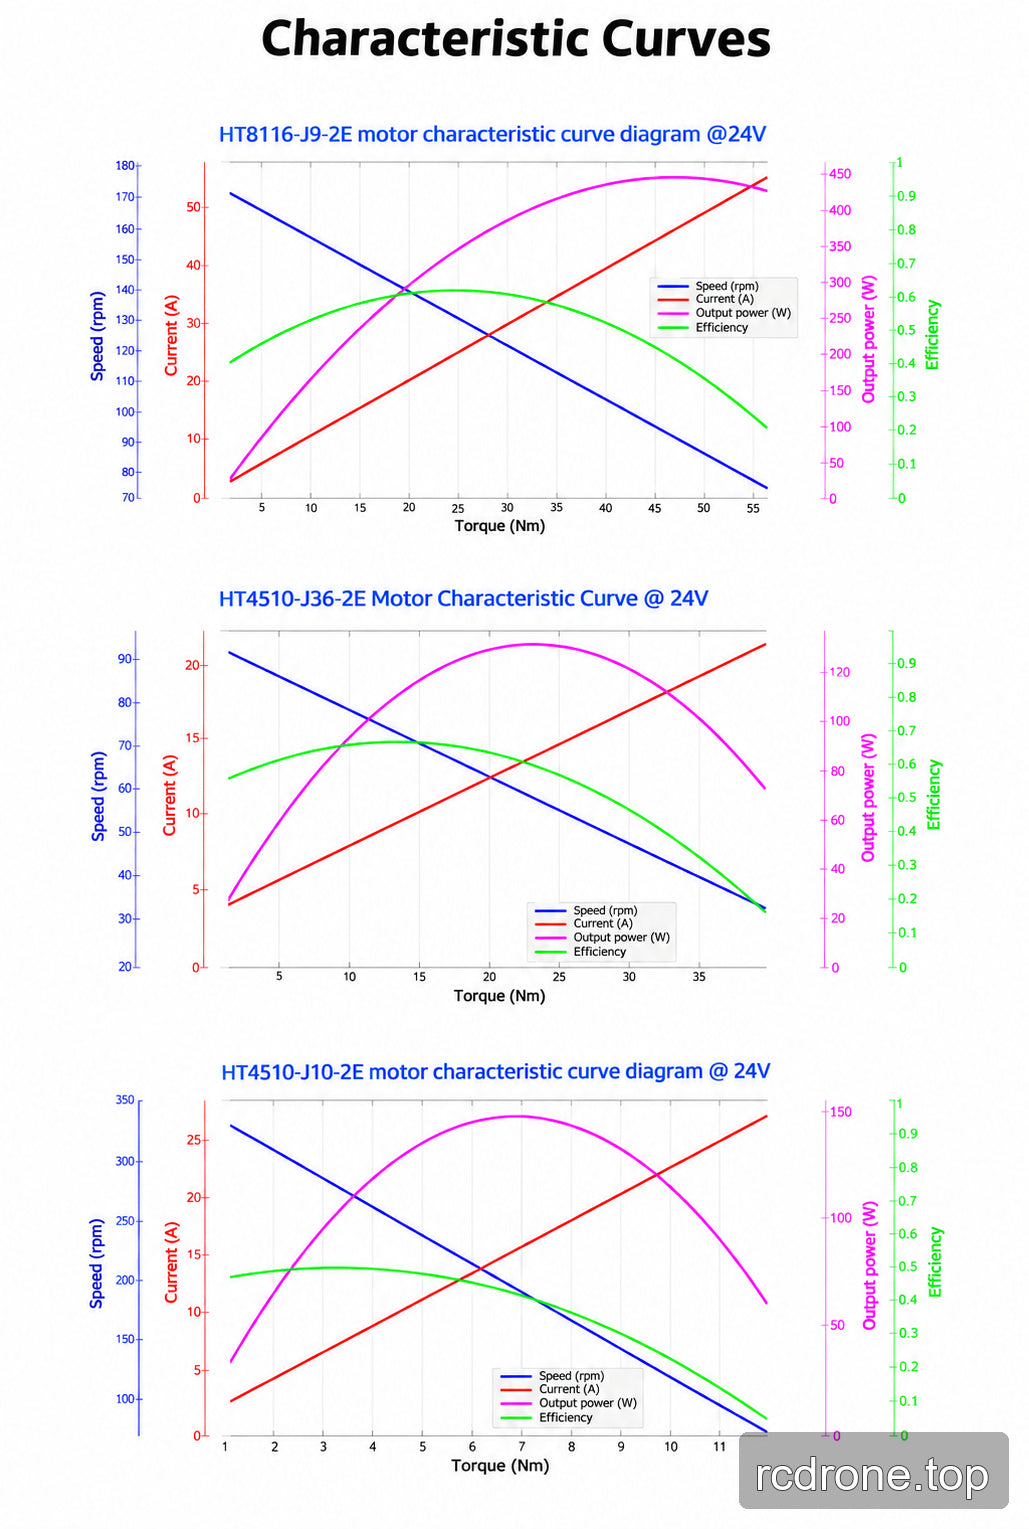
HT8116-J9-2E hat ein Übersetzungsverhältnis von 9:1, 40 Nm Spitzendrehmoment, 50 A Spitzestrom und CAN-Kommunikation bei 1 Mbps. Spitzen- und Stillstandswerte sind keine kontinuierlichen Betriebswerte. Die oben genannten Motorenmasse sind Komponenten-Gewichte, nicht verpackte Versandgewichte.
Betriebspunkte HT4510
| Modell | Dauer | Drehmoment | Drehzahl | Strom |
|---|---|---|---|---|
| HT4510-J10-2E | 5 Minuten | 2.90 Nm | 280 U/min | 4.7 A |
| HT4510-J10-2E | 20 Minuten | 2.35 Nm | 290 U/min | 3.8 A |
| HT4510-J10-2E | Thermisches Gleichgewicht | 1.84 Nm | 301 U/min | 3.1 A |
| HT4510-J36-2E | 5 Minuten | 9.9 Nm | 74 U/min | 4.8 A |
| HT4510-J36-2E | 20 Minuten | 8.4 Nm | 79 U/min | 3.8 A |
| HT4510-J36-2E | Thermisches Gleichgewicht | 6.7 Nm | 82 U/min | 3.1 A |
Motoranschluss und Installation
Der dargestellte Motoranschluss verwendet + für die Versorgung positiv (18–36 V), − für GND, Pin 1 für CAN H und Pin 2 für CAN L. Dies sind 24 V Wicklungskonfigurationen. Überprüfen Sie die modell-spezifische Montagezeichnung vor der Installation. Für HT4510-J10-2E und HT4510-J36-2E darf die Schraubeneinführung 7 mm nicht überschreiten.
GDZ-Treiber-Schnittstellenversionen
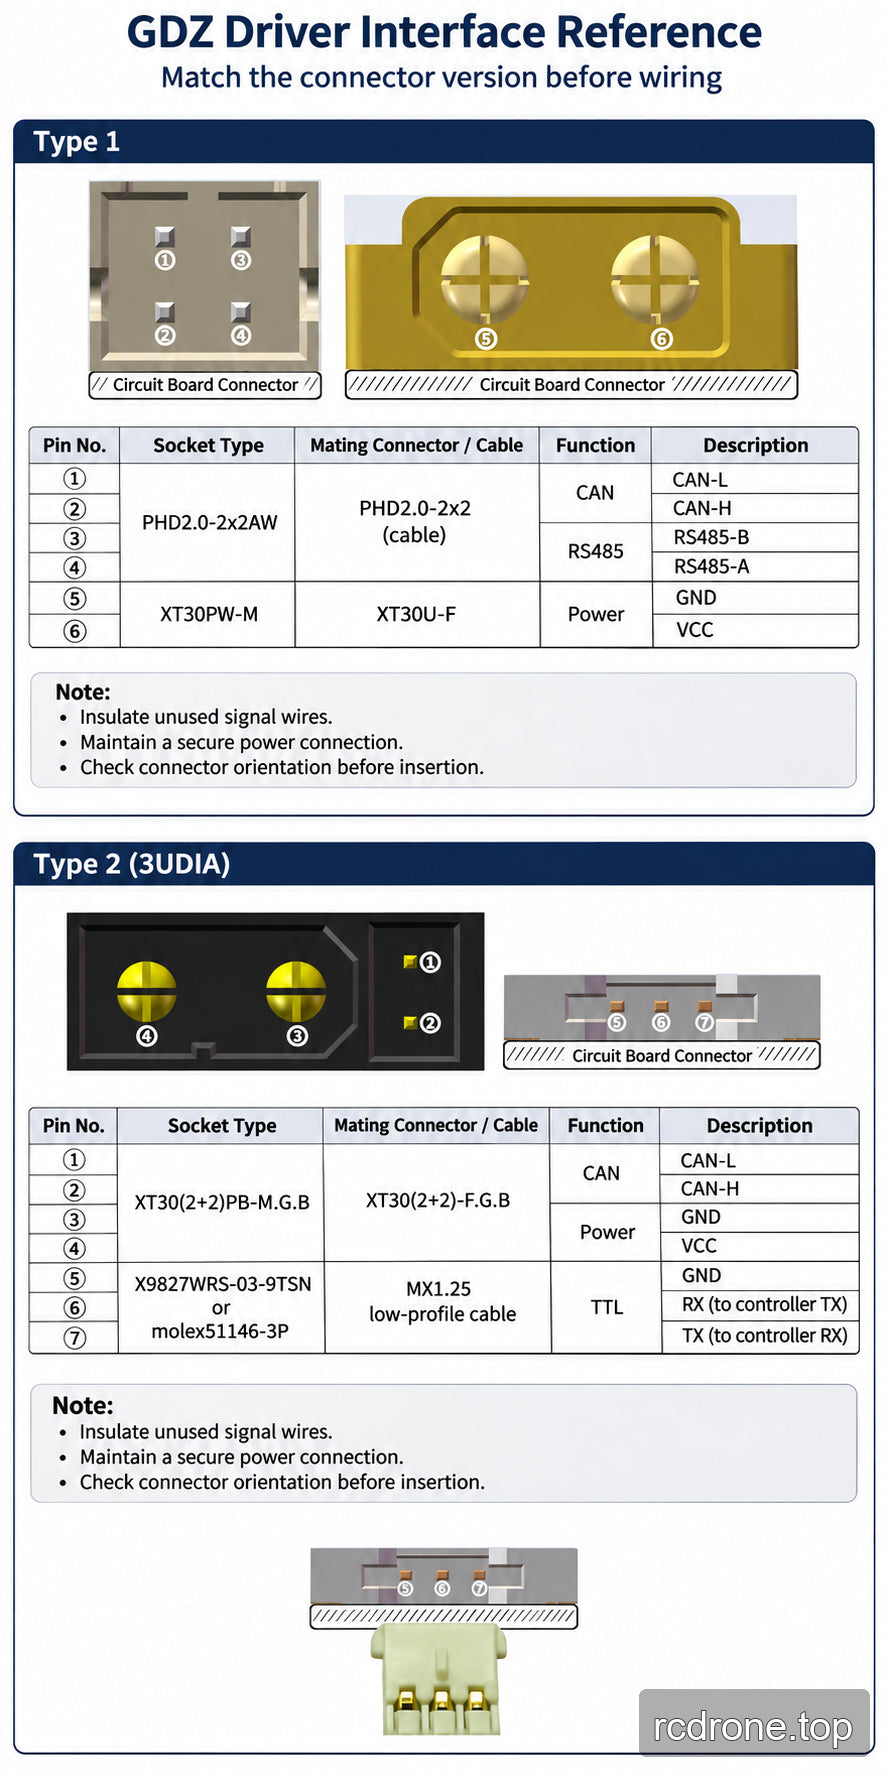
GDZ-Schnittstelle Typ 1 verwendet separate CAN/RS485- und Stromanschlüsse; Typ 2 (3UDIA) verwendet einen kombinierten CAN/Stromanschluss und einen TTL-Serienanschluss. Passen Sie die physische Anschlussversion an ihr Diagramm an. Eine GDZ-Option impliziert nicht, dass beide Schnittstellenversionen enthalten sind.
Für Typ 1 unterscheidet die Treiberreferenz einen gelben XT30-Stecker (12–40 V Treibereingang) von einem schwarzen XT30-Stecker (15–60 V). Für Typ 2 identifiziert ein weißer TTL-Stecker die 12–40 V-Version und ein schwarzer TTL-Stecker die 15–60 V-Version. Diese Treiberplatinenbereiche ändern nicht die 24 V-Bewertung des ausgewählten Motors oder seinen angegebenen 18–36 V-Versorgungsbereich.
Halten Sie die Signalleiter isoliert, einschließlich ungenutzter CAN- oder RS485-Leitungen. Stellen Sie sichere Stromkontakte sicher, um unbeabsichtigte Strompfade durch Kommunikationsschnittstellen zu verhindern. Setzen Sie den MX1.25-Flachstecker mit dem Verriegelungsmechanismus von der Leiterplatte weg ein. XT30-Kontakte mit einem verengten oder deformierten Kreuzschlitz können eine intermittierende Verbindung verursachen; warten Sie beschädigte oder lose Kontakte, bevor Sie das Gerät betreiben.
Was ist enthalten
Ein gemeinsamer Motor im ausgewählten Modell und Wicklungsanordnung. Die Option „Mit GDZ-Treiber“ enthält den GDZ-Treiber; die Option „Ohne Treiber“ enthält diesen nicht.Komplette Roboterarme, Greifer, externe Steuerungen und Stromversorgungen, die in Anwendungsbeispielen gezeigt werden, sind nicht enthalten.
Anwendungen
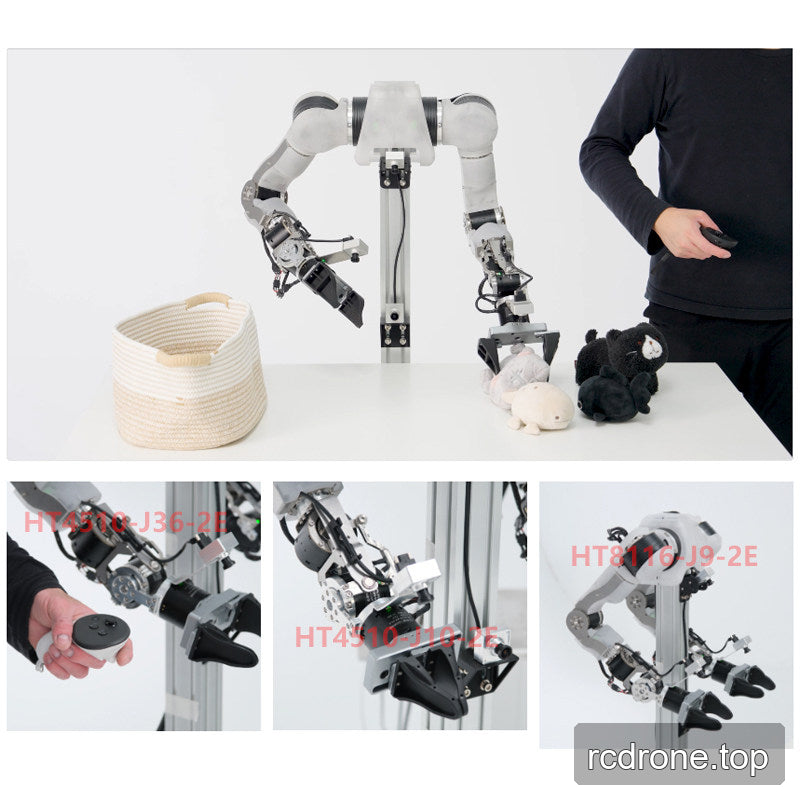
Entwickelt für OpenArm-Roboterarmgelenke und maßgeschneiderte Robotik- und Bewegungsprojekte. Geeignete Integrationsbereiche umfassen artikulierte Manipulatoren, beinbetriebene Roboter und SCARA-Mechanismen, wenn die Last-, Geschwindigkeits-, Montage- und Steuerungsanforderungen des ausgewählten Modells mit dem Design übereinstimmen.
FAQ
Enthält jede Option einen GDZ-Treiber?
Nein. Wählen Sie „Mit GDZ-Treiber“, wenn Sie diesen Treiber benötigen. „Ohne Treiber“ erfordert eine kompatible Antriebslösung.
Ist dies ein vollständiges OpenArm-Motorset?
Nein. Wählen Sie das benötigte individuelle Gelenkmodell und die Treiberkonfiguration für Ihren Aufbau. Die Anwendungsbilder zeigen vollständige Systeme zur Veranschaulichung.
Kann ich eine 48V-Wicklung auswählen?
Die hier angebotenen Konfigurationen sind nur 24V-Dreieckswicklungen.
Sind die Nenn- und Stillstandsmomente austauschbar?
Nein. Stillstandswerte und Spitzenwerte sind keine kontinuierlichen Nennwerte. Die Betriebspunkt-Tabelle des HT4510 zeigt, wie sich Drehmoment, Geschwindigkeit und Strom mit der Betriebsdauer ändern.
Visuelle Details