Hangkai HKVL-56 Sechs-Achsen Kraft-/Drehmomentsensor, 56mm, 100–400N
Hangkai HKVL-56 Sechs-Achsen Kraft-/Drehmomentsensor, 56mm, 100–400N
Hangkai Microelectronic
Abholverfügbarkeit konnte nicht geladen werden


Der Hangkai Microelectronic HKVL-56 ist ein kompakter Sechs-Achsen-Kraft-/Drehmoment-Sensor für robotergestützte Kontaktfeedback, humanoide Roboterintegration, Montage und Polieren. Er misst Fx, Fy und Fz zusammen mit den Momenten Mx, My und Mz in einem Gehäuse aus Aluminiumlegierung mit einem Durchmesser von 56 mm und einer Höhe von 22,5 mm, das integrierte Signalelektronik enthält.
Wählen Sie einen Sensor oder PC-Adapter
Wählen Sie 56A, 56B, 56C oder 56D entsprechend den Kraft- und Momentbereichen auf allen Achsen. Die RS485-zu-USB- und CAN-zu-USB-Auswahlen sind nur Adapter und enthalten keinen Sensor. Die Quelle nennt in den vier Modelloptionen keine Kommunikationsschnittstelle: Bestätigen Sie die bereitgestellte Schnittstelle und das Protokoll für Ihren Controller, bevor Sie bestellen.
Messbereiche
| Parameter | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Fx-Bereich (N) | 100 | 200 | 300 | 400 |
| Fy-Bereich (N) | 100 | 200 | 300 | 400 |
| Fz-Bereich (N) | 100 | 200 | 300 | 400 |
| Mx-Bereich (N·m) | 5 | 7 | 10 | 12 |
| My-Bereich (N·m) | 5 | 7 | 10 | 12 |
| Mz-Bereich (N·m) | 5 | 7 | 10 | 12 |
Die Quelltabelle zeigt auch einen benutzerdefinierten 56AS Referenzwert von 50N pro Kraftachse und 2N·m pro Momentachse.Diese benutzerdefinierte Option und der Platzhalter für den Kundenservice wurden von diesem Angebot ausgeschlossen. Bereiche sind Messbewertungen, nicht die Nutzlast oder Tragfähigkeit von Robotern; die Quelle bietet kein signiertes ±-Konvention an.
Gemeinsame Lieferantenspezifikationen
| Durchmesser | 56mm |
|---|---|
| Höhe | 22.5mm |
| Masse | ≤0.3kg |
| Material | Aluminiumlegierung |
| Überlast | 300%FS |
| Auflösung | <0.03%FS |
| Genauigkeit | 0.5%FS |
| Wiederholbarkeit | 0.1%FS |
| Abtastrate | 150–1000Hz, Anpassungsbereich des Lieferanten |
| Versorgung | 12–36VDC |
| Schnittstellenfähigkeiten | RS485 / CAN-FD / EtherCAT, abhängig von der Konfiguration |
FS bedeutet Vollbereich. Die Zahlen sind Spezifikationen des Lieferanten. Die Quelle beschreibt ein integriertes geschmiedetes elastisches Element, laserpunktgeschweißte Dehnungsmessstreifen und eine symmetrische mechanische Struktur, die entwickelt wurde, um Montagebelastungen zu reduzieren.
Kommunikation und Integration
Eine Kommunikationsgrafik nennt zusätzlich CAN2.0 und veranschaulicht 150, 250, 500 und 100Hz Ausgaberaten, mit Beispielen von 115200, 460800 und 1000000bps. Das 100Hz-Beispiel unterscheidet sich von der Spezifikationstabelle mit dem Bereich von 150–1000Hz.Diese Beispiele stellen keine feste Rate-/Schnittstellenzuordnung her oder garantieren alle Modi auf jedem Gerät; bestätigen Sie die gelieferte Firmware, das Protokoll und die Einstellungen. Ein USB-Adapter ändert nicht das eigene Protokoll des Sensors.
Montage und Lieferumfang
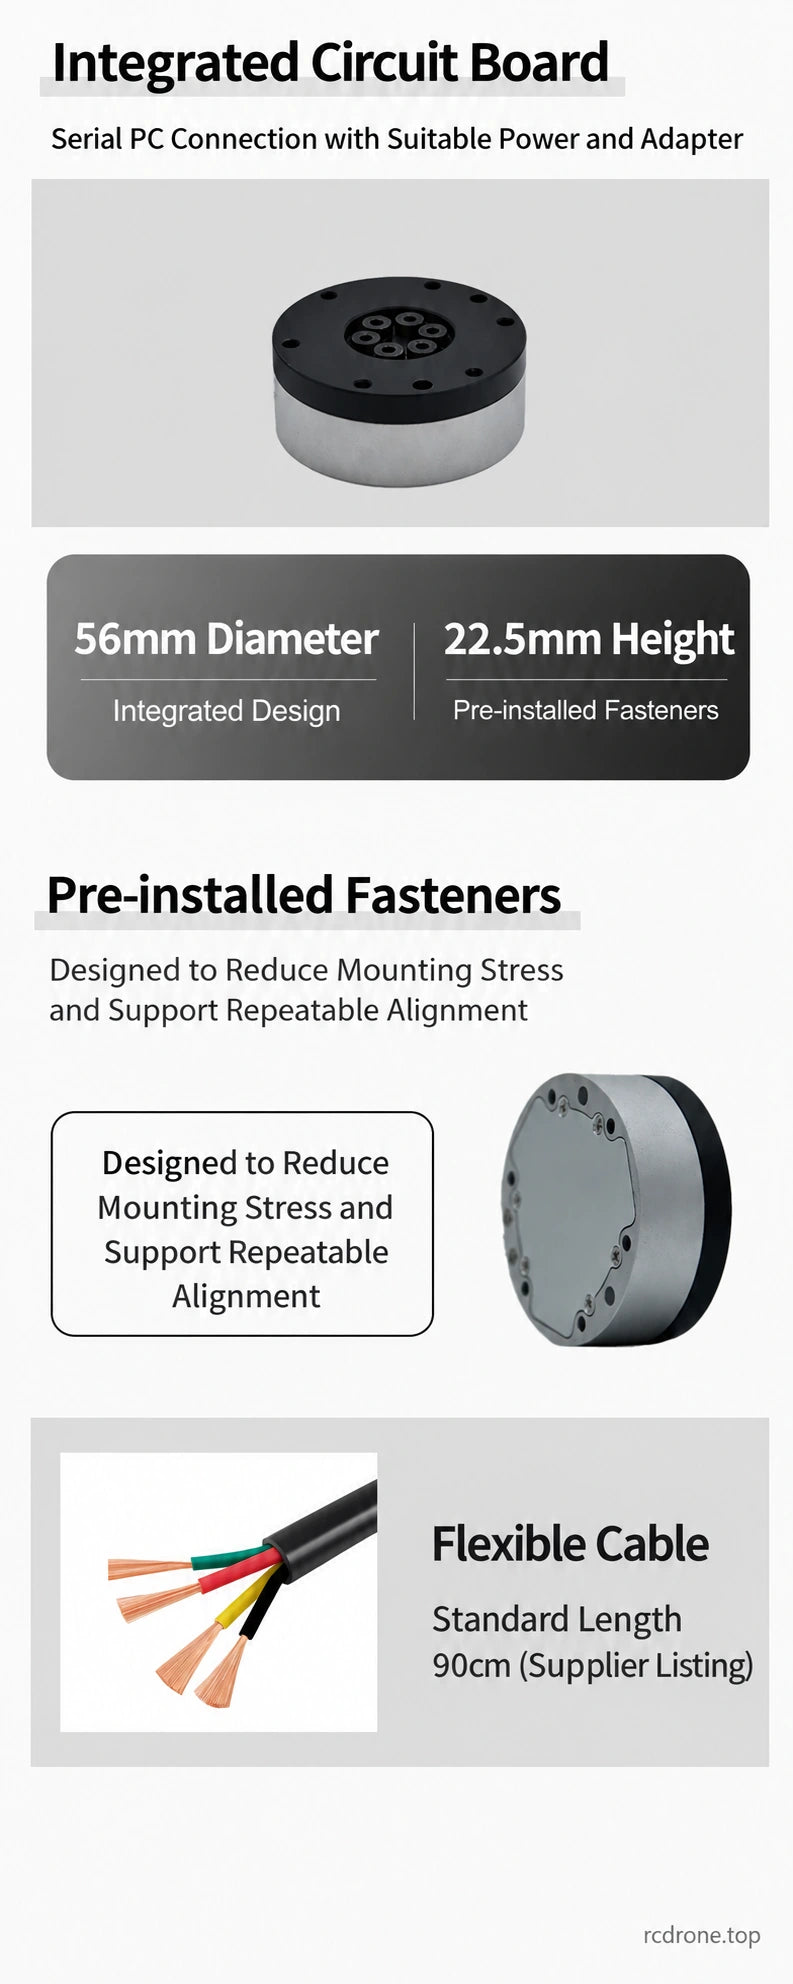
Der Anbieter zeigt vorinstallierte Befestigungen und ein standardmäßiges 90 cm flexibles Kabel. Überprüfen Sie die Flanschabmessungen, das Bolzenmuster, die Stromversorgung und die Verdrahtungsdokumentation für Ihren Roboter. Die Montagefunktionen sollen die Ausrichtung unterstützen und Stress reduzieren; überprüfen Sie Nullpunkt und Kalibrierung nach der Installation.
- Sensorauswahlen: ein ausgewählter HKVL-56 Sensor; die Quelle zeigt ein angeschlossenes Kabel. Externe Stromversorgung und USB-Adapter sind nicht als enthalten aufgeführt.
- Adapterauswahlen: ein PC-Kommunikationsadapter des ausgewählten RS485- oder CAN-Typs; kein Sensor oder Roboter enthalten.
Visuelle Details