


Hangkai HKVR-TG9811 / TG9812 Bürstenloser Taktiler Elektrischer Greifer, 98mm
Hangkai HKVR-TG9811 / TG9812 Bürstenloser Taktiler Elektrischer Greifer, 98mm
Hangkai Microelectronic
Abholverfügbarkeit konnte nicht geladen werden


Der Hangkai Microelectronic HKVR-TG9811 / TG9812 ist eine taktile elektrische Greifer Serie für die robotergestützte Handhabung. Die Quelle präsentiert den TG9811 als ein Upgrade mit bürstenlosem Motor und einer Öffnung von 98 mm, integriertem taktilem Feedback und einem kompakten Zwei-Finger-Mechanismus. Wählen Sie die taktile Fingerkonfiguration und die Kommunikationsschnittstelle über die Verkaufsoption.
Wählen Sie eine Greifer-Konfiguration
| Modell | Schnittstelle in der Quelloption | Taktile Finger |
|---|---|---|
| TG9811-485 | RS485 | Einseitige taktile Erfassung der Fingerspitze |
| TG9811-CAN | CAN | Einseitige taktile Erfassung der Fingerspitze |
| TG9812-485 | RS485 | Doppelseitige taktile Erfassung der Fingerspitze |
| TG9812-CAN | CAN | Doppelseitige taktile Erfassung der Fingerspitze |
Die Quelle verwendet einige Familienfotos mit unterschiedlichen Antriebshäusern in ihren Optionen und Demonstrationen erneut. Ihre ursprünglichen Zuordnungen von Optionen zu Bildern bleiben erhalten.Verwenden Sie das Optionslabel für die Benutzeroberfläche und die taktile Fingeranzahl und überprüfen Sie das gelieferte, modell-spezifische Gehäuse, die Pinbelegung und die mechanische Zeichnung für Ihre Integration. Die TG9811-Abbildungen unten werden nicht stillschweigend auf jede TG9812-Konfiguration ausgeweitet.
Bürstenloser Antrieb und taktile Steuerung
Die Lieferantenmaterialien beschreiben einen bürstenlosen Antrieb, der für geringeren Verschleiß, leiseren Betrieb, sanftere Bewegungen und reduzierte Wartung im Vergleich zur dargestellten klassischen Servoversion ausgelegt ist. Dies sind Lieferantenvergleiche, ohne eine quantifizierte Lebensdauer, Geräuschpegel oder vergleichende Haltbarkeitstests im gespeicherten Material. Der Vergleich mit dem klassischen Servo ist eine Referenzillustration und keine zusätzliche Verkaufsconfiguration.
Integrierte dreiachsige Fingertip-Tastsensorik unterstützt das Kontaktfeedback. Im vom Lieferanten beschriebenen stabilen Greifmodus passt ein adaptiver Kraftregelungsalgorithmus den Griff für verschiedene Materialien und Formen an.Ein Durchgangsmodus bietet rohe taktile Signale für benutzerdefinierte Steuerung und anwendungsspezifische Anpassung. Die Behauptung, dass keine manuelle Programmierung erforderlich ist, bezieht sich auf das integrierte Greifverhalten; die Robotkommunikation, Sicherheit und Integration erfordern dennoch eine angemessene Einrichtung.
TG9811 Quellfiguren
| Öffnung / Hub des Greifers angezeigt | 98mm |
|---|---|
| Vom Anbieter bewertete Nutzlast | 1,5kg; abhängig von Objekt, Reibung, Griff und Bewegung |
| Einzel-Finger Greifkraft | 0.02–36N, wie in der TG9811 Werbegrafik angegeben |
| Gesamtbreite in der Zeichnung | 160mm |
| Gesamthöhe in der Zeichnung | 150mm |
| Breite des Körpers in Seitenansicht | 67mm |
| Zusätzliche Zeichnungsanmerkungen | 17mm, 40mm und 37mm in den angegebenen Ansichten; Ø19 Merkmal, Ø40 Montagemuster und 4-M2 Kennzeichnung |
Verwenden Sie die maßstabsgetreue Zeichnung für den Standort und die Bedeutung jeder Anmerkung. Die Nutzlast ist nicht die Masse des Greifers und ist keine garantierte sichere Betriebsbelastung für jeden Griff. Das gespeicherte TG9811 Material bietet keine zuverlässige montierte Masse, Spezifikation der Versorgungsspannung, IP-Bewertung oder vollständiges Busprotokoll; bestätigen Sie diese in der gelieferten Dokumentation, anstatt Zahlen aus dem älteren TG9801 Modell zu ersetzen.
PC-Steuerung, Simulation und Vision-Integration
Der Anbieter beschreibt PC-Software, taktile/ Kraft-Feedback in Echtzeit und ein MuJoCo-Modell für die Simulation. Die Statusanzeige zeigt rot als Standby, gelb als Objekt erkannt, grün als stabiler Griff und blau als in Betrieb. Behauptungen über Reaktionszeiten im Millisekundenbereich sind nicht verifiziert und hängen vom vollständigen Steuerungssystem ab.
Seitenmontagepunkte und reservierte Kameramontagelöcher unterstützen die Integrationsplanung. Die Beispiele des Anbieters erwähnen DOBOT, FAIRINO, SIASUN, JAKA, RealMan, AUBO und AgileX-Arme. Diese Beispiele stellen keine universelle Flansch-, elektrische oder Softwarekompatibilität her. Überprüfen Sie die tatsächliche Arm-Schnittstelle und beschaffen Sie die richtigen Modell-Dateien und Montagematerial.
Zubehöroptionen: Separat verkauft
- RS485-zu-USB oder CAN-zu-USB: nur ein PC-Kommunikationsadapter; kein Greifer.
- FAIRINO, AgileX oder DOBOT-Kabel: nur ein arm-spezifisches Verbindungskabel. Roboterarme, Kraftsensoren und Greifer, die in Anwendungsbildern abgebildet sind, sind nicht enthalten.
- 1m Kabelverlängerung: nur Zubehör zur Verlängerung. Die Quelle erwähnt ein Standardkabel von 50 cm; bestätigen Sie den gelieferten Stecker und die Verlängerungsanordnung.
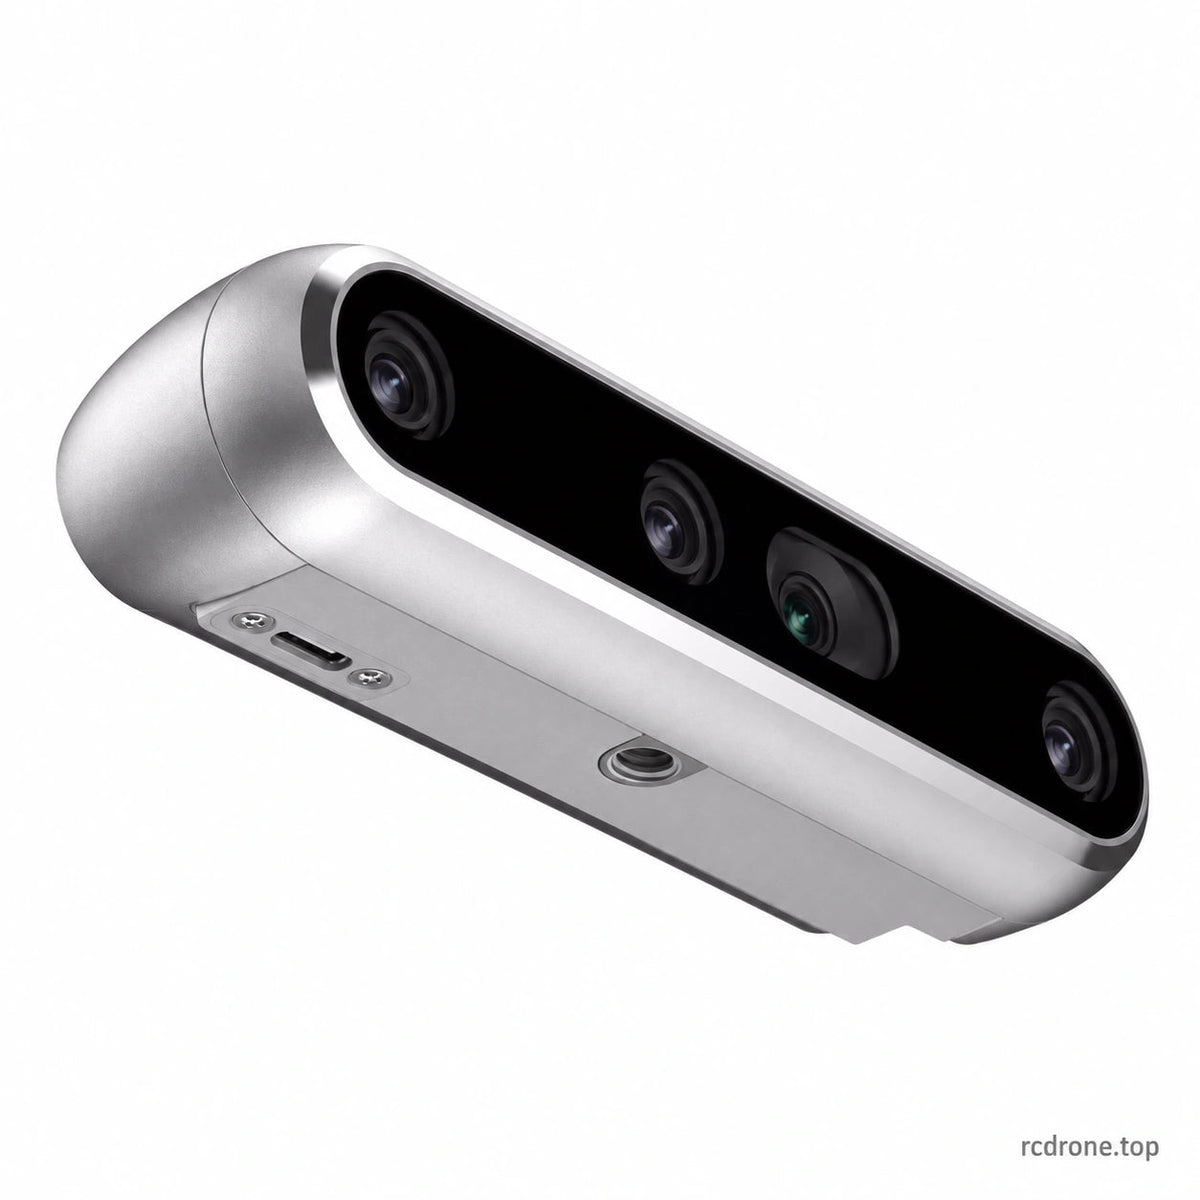
- Intel RealSense D405 + Halterung: eine in der Quelle aufgeführte Kamera und Halterungskonfiguration, ohne Greifer. Die Quelle gibt 42 × 42 × 23 mm und 60 g für das Kameragehäuse an; das Gewicht der Halterung ist separat.
- Intel RealSense D435i + Halterung: eine in der Quelle aufgeführte Kamera und Halterungskonfiguration, ohne Greifer.
Die Kamerafotos können die Kamera allein zeigen; die Halterung wird durch das Optionslabel identifiziert. Wählen Sie eine Greiferoption, um einen Greifer zu kaufen.Die Robotervorführszenen veranschaulichen Anwendungen und verwandeln keine Kabel- oder Kameraoption in ein komplettes Roboterset.
Visuelle Details


