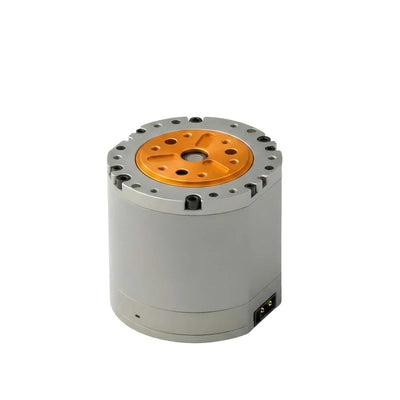
HexFellow HEXMOTOR 4310 Motor, 48 V 3 Nm CAN-FD Robotikmotor
HexFellow HEXMOTOR 4310 Motor, 48 V 3 Nm CAN-FD Robotikmotor
HexFellow
Regulärer Preis
$207.99 USD
Regulärer Preis
Verkaufspreis
$207.99 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der HexFellow HEXMOTOR 4310 ist ein 48 V Motor mit einem Übersetzungsverhältnis von 10:1, magnetischen Einkreis-Encodern und CAN-FD Steuerkommunikation mit 5 Mbps.
Eigenschaften
- Magnetisches Einkreis-Encoder-System mit 16-Bit Auflösung und zwei Encodern.
- CAN-FD Steuer-Schnittstelle mit 5 Mbps.
- Festgelegte Schutzschwellen für Treiber- und Motorübertemperatur, Überspannung, Phasenüberstrom, Unterspannung und Motorstillstandserkennung.
Technische Daten
| Parameter | Wert |
|---|---|
| Motorleistung | |
| Nennspannung | 48 V |
| Nennstrom | 3.7 A |
| Bewertete Geschwindigkeit | 410 U/min |
| Bewertetes Drehmoment | 3 Nm |
| Spitzendrehmoment | 7 Nm |
| Spitzenstrom | 7.5 A |
| Leerlaufdrehzahl | 500 U/min |
| Schlüsselparameter | |
| Paarpole | 28 |
| Phaseninduktivität | 0.55 mH |
| Phasenwiderstand | 1.05 Ω |
| Reduktionsverhältnis | 10:1 |
| Sensoren | |
| Encoder-Typ | Magnetisch (einmalig) |
| Encoder-Bits | 16-Bit |
| Encoder-Anzahl | 2 |
| Kommunikationsschnittstelle | |
| Steuerungsschnittstelle | CAN-FD @ 5 Mbps |
| Abmessungen & Gewicht | |
| Äußerdurchmesser | 57 mm |
| Höhe | 45 mm |
| Gewicht | 310 g |
| Betriebstemperatur | -20 °C bis 40 °C |
| Schutzmerkmale | |
| Übertemperatur des Treibers | > 120 °C |
| Übertemperatur des Motors | > 110 °C |
| Überspannung | > 65 V |
| Phasenüberstrom | > 14 A (SPITZE) |
| Unterspannung | < 14 V |
| Stall-Schutz | Treiber erkennt Motor-Stall |
Mechanische Zeichnungsdetails
| Zeichnungsbezeichnung | Wert |
|---|---|
| Breite der Frontansicht | 53 |
| Länge der Seitenansicht | 45 |
| Gesamtlänge der Seitenansicht | 46 |
| Durchmesser der Seitenansicht | Ø35 |
| Durchmesser der Frontansicht | Ø50, Ø27, Ø24 |
| Durchmesser der Rückansicht | Ø53, Ø51, Ø38 |
| Öffnungen | 3 × Ø4, +0.02 bis +0,04 Toleranz |
| Bohrungen | 4 × Ø3, +0,02 bis +0,04 Toleranz, Tiefe 5 |
| Gewindebohrungen | 6 × M3, Tiefe 5 (zwei separate Bezeichnungen) |
| Gewindebohrungen | 6 × M3, Tiefe 7,5 |
| Bohrungen | 4 × Ø2, +0,02 bis +0,04 Toleranz |
| Gewindebohrungen | 4 × M3, Tiefe 3 |
| Winkelmaße | 60° und 15° |
Charakteristische Diagrammdetails
Das HEX 4310 charakteristische Diagramm stellt Werte gegen das Drehmoment T in N.m dar und umfasst die folgenden Achsenskalierungen.
| Diagrammparameter | Skala |
|---|---|
| Geschwindigkeit n | 320 bis 480 U/min |
| Ausgangsleistung Po | 0 bis 210 W |
| Strom I | 0 bis 7 A |
| Effizienz EFF | 60 bis 80% |
| Spannung U | 48,060 bis 48.080 V |
| Eingangsleistung Pi | 40 bis 330 W |
Anwendungen
- Humanoide Roboter
- Robotergelenke, einschließlich Industrieroboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
- Mobile Roboterchassis
- Bildungs- und Forschungsplattformen
Downloads
HEXFELLOW HEXMOTOR 4310 — Benutzerhandbuch (PDF)
HEXFELLOW HEXMOTOR 4310 — 3D-Modell (STEP)
OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Anwendungsbeispiele


Zusätzliche Produktdetails


Abmessungen und Konstruktion

Technische Daten und Leistung