HexFellow HEXMOTOR 4342P 48 V CAN-FD Motor mit 42:1 Untersetzung
HexFellow HEXMOTOR 4342P 48 V CAN-FD Motor mit 42:1 Untersetzung
HexFellow
Regulärer Preis
$235.99 USD
Regulärer Preis
Verkaufspreis
$235.99 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der HexFellow HEXMOTOR 4342P ist ein 48 V Motor mit einem Übersetzungsverhältnis von 42:1, dualen 16-Bit Einzelumdrehungs-Magnetencodern und einer CAN-FD Steuerungsschnittstelle, die mit 5 Mbps arbeitet.
Eigenschaften
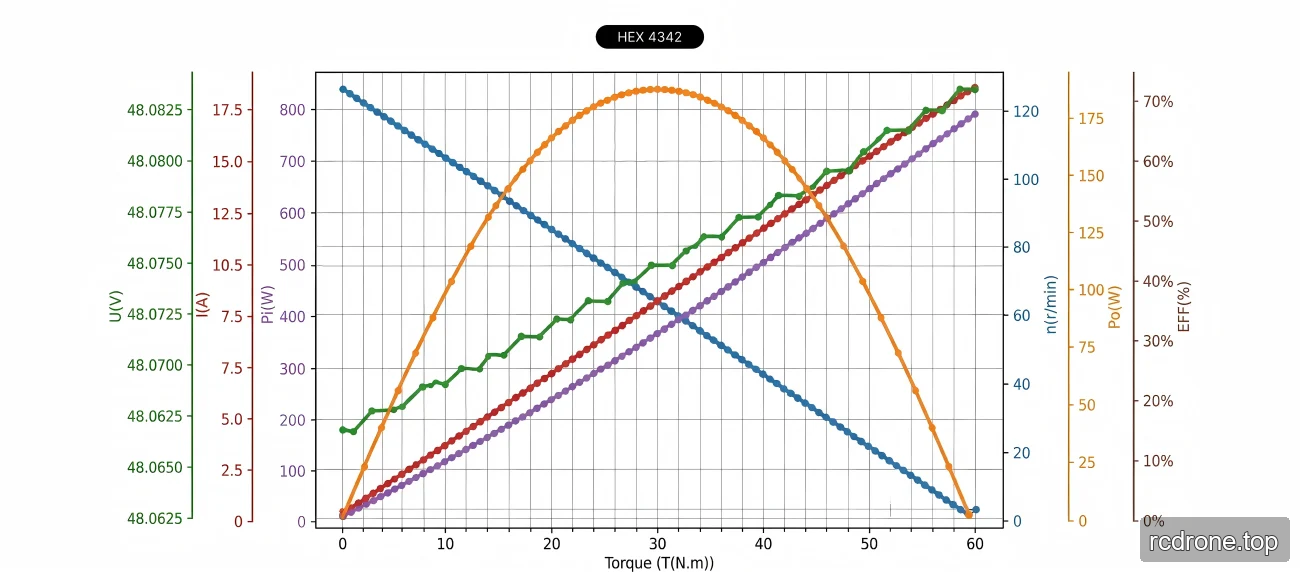
- Nennmoment: 9 Nm; Spitzenmoment: 30 Nm.
- Zwei 16-Bit Einzelumdrehungs-Magnetencoder.
- CAN-FD Steuerungsschnittstelle mit 5 Mbps.
- Funktionen zum Schutz vor Übertemperatur des Treibers und Motors, Überspannung, Phasenüberstrom, Unterspannung und Stillstand.
Technische Daten
| Parameter | Wert |
|---|---|
| Motorleistung | |
| Nennspannung | 48 V |
| Nennstrom | 3 A |
| Nennumdrehungen | 105 U/min |
| Nennmoment | 9 Nm |
| Spitzenmoment | 30 Nm |
| Spitzenstrom | 9.6 A |
| Leerlaufdrehzahl | 117 U/min |
| Schlüsselparameter | |
| Paarpole | 28 |
| Phaseninduktivität | 0.55 mH |
| Phasenwiderstand | 1.05 Ω |
| Reduktionsverhältnis | 42:1 |
| Sensoren | |
| Encoder-Typ | Magnetisch (einmalig) |
| Encoder-Bits | 16-Bit |
| Encoder-Anzahl | 2 |
| Kommunikationsschnittstelle | |
| Steuerschnittstelle | CAN-FD bei 5 Mbps |
| Abmessungen & Gewicht | |
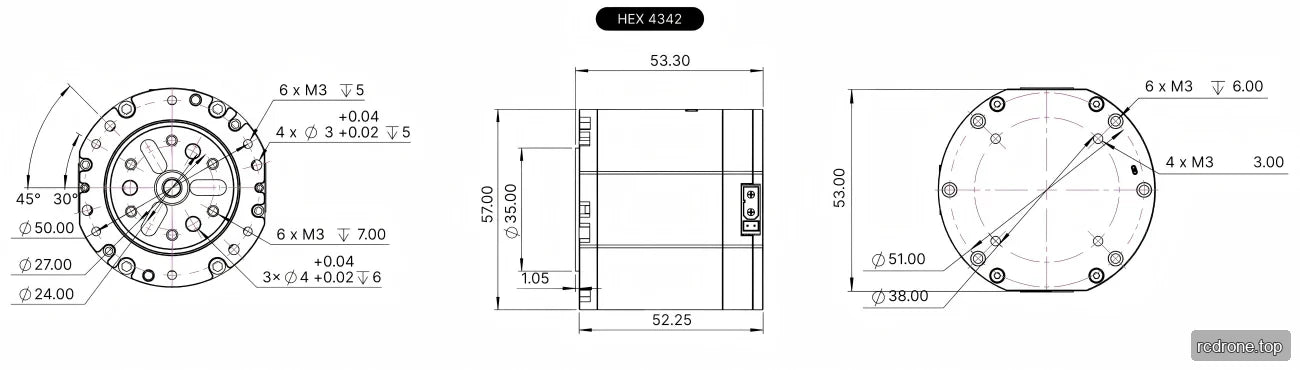
| Äußerdurchmesser | 57 mm |
| Höhe | 53.3 mm |
| Gewicht | 398 g |
| Betriebstemperatur | -20 °C bis 40 °C |
| Schutzmerkmale | |
| Treiber Übertemperatur | >120 °C |
| Motor Übertemperatur | >110 °C |
| Überspannung | >65 V |
| Phasen Überstrom | >14 A (SPITZE) |
| Unterspannung | <14 V |
| Stall-Schutz | Treiber erkennt Motor-Stall |
Dokumente
HEXFELLOW HEXMOTOR 4342P — Benutzerhandbuch (PDF)
HEXFELLOW HEXMOTOR 4342P — 3D Modell (STEP)
OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
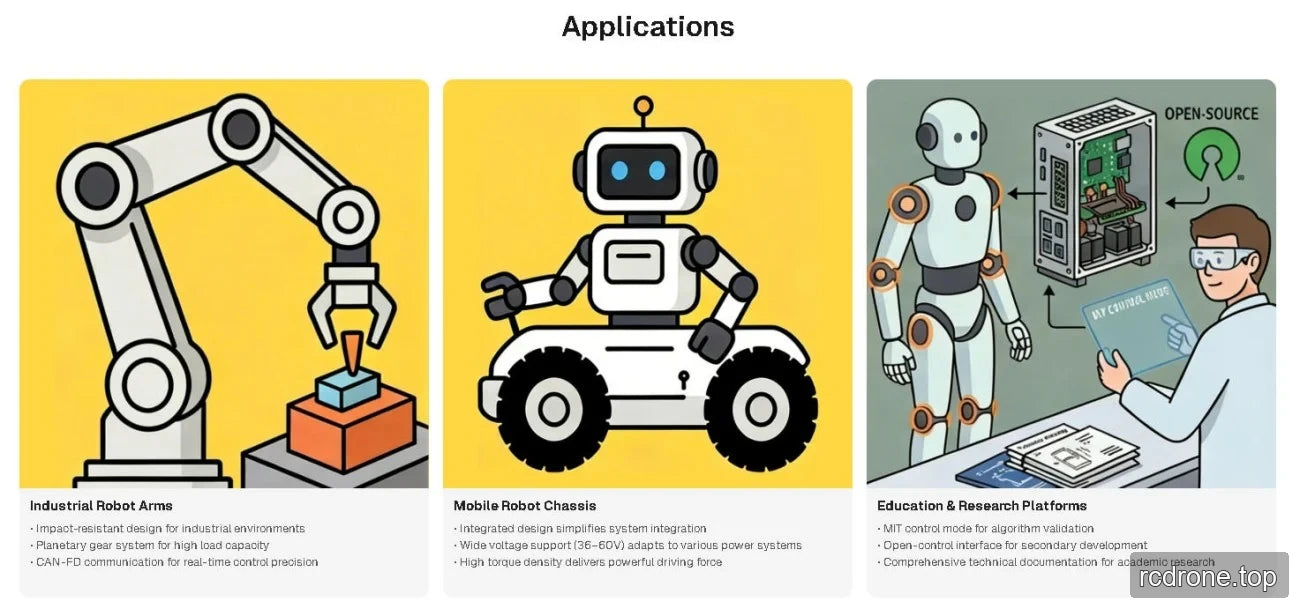
Anwendungen
- Humanoide Roboter
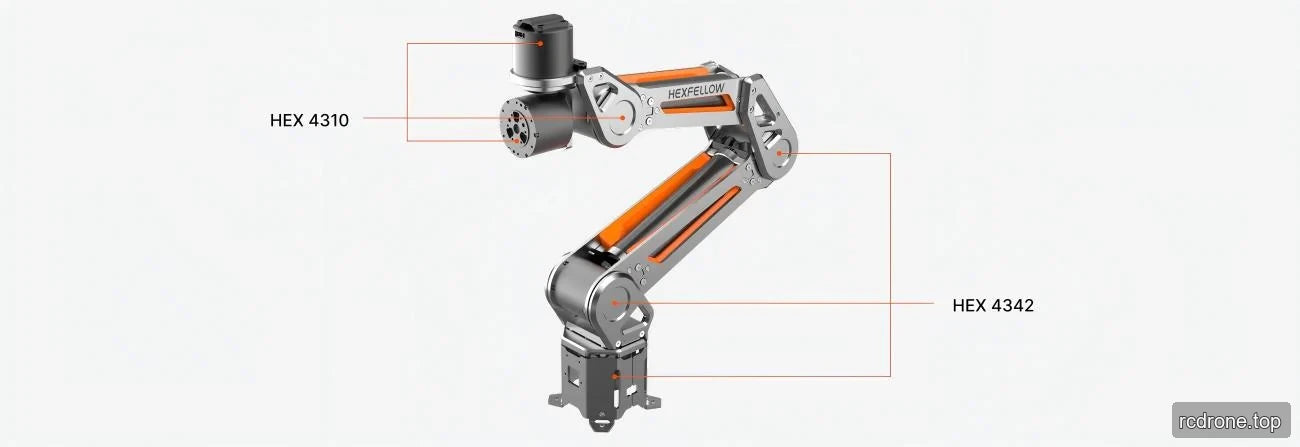
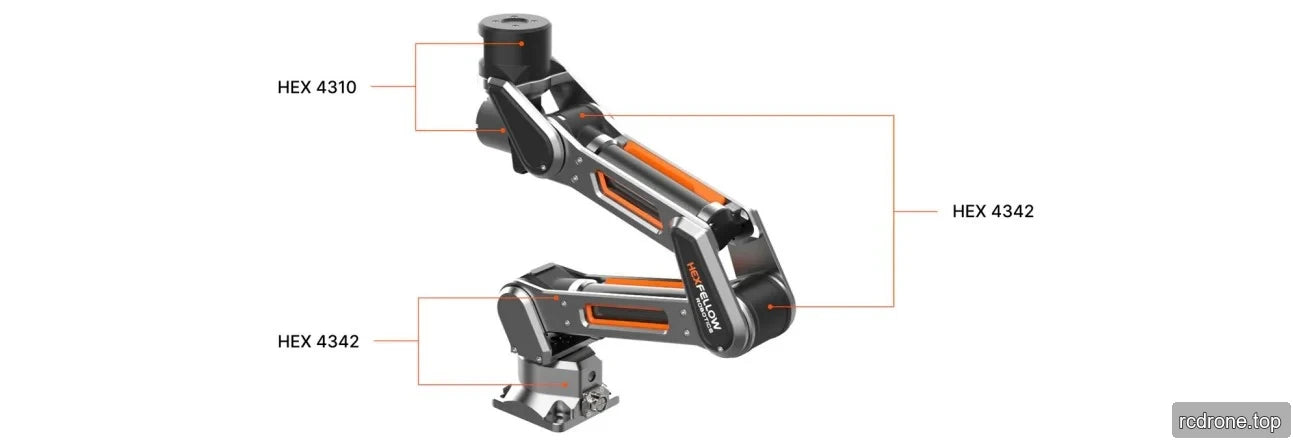
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
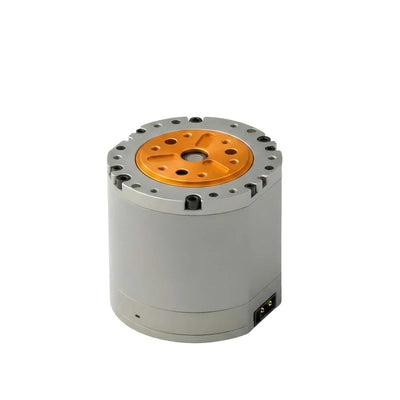
Visuelle Details
Anwendungsbeispiele
Zusätzliche Produktdetails


Abmessungen und Konstruktion
Technische Daten und Leistung