HUMANETICS Y75-H32 Sechs-Achsen Kraft-/Drehmomentsensor, RS485 / CAN / CAT
HUMANETICS Y75-H32 Sechs-Achsen Kraft-/Drehmomentsensor, RS485 / CAN / CAT
HUMANETICS
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der HUMANETICS Y75-H32 Sechs-Achsen Kraft/Drehmoment-Sensor misst drei Kraftkomponenten und drei Momente für die robotergestützte Montage, Oberflächenbearbeitung und Forschung zu Kraft-Rückmeldungen. Sein Gehäuse aus Aluminiumlegierung hat einen Durchmesser von 75 mm und eine Höhe von 32 mm. Wählen Sie eine RS485-, CAN- oder CAT/EtherCAT-Sensorkonfiguration, die zu Ihrem Steuerungssystem passt. Eine separate Datenerfassungseinheit ist ebenfalls für Mess- und Einrichtung Anwendungen verfügbar.
Eigenschaften
- Sechs-Achsen-Messung: Erfassen Sie Fx, Fy und Fz Kräfte zusammen mit Mx, My und Mz Momenten für multidirektionales Lastfeedback.
- Kompakte Aluminiumlegierungs-Konstruktion: Integrieren Sie das 75 mm Gehäuse in Roboter-Handgelenk-Adapter und Testvorrichtungen.
- Konfigurationsmöglichkeiten: Wählen Sie RS485, CAN oder CAT/EtherCAT Kommunikation für Ihre Integration.
- Messkonsistenz: 0,5% FS Genauigkeit und 0.1% FS Wiederholgenauigkeit.
- Industrielle Integration: IP64 Schutz, ein Versorgungsbereich von 12–48 VDC und Betrieb von −20 bis +80 °C.
Technische Daten
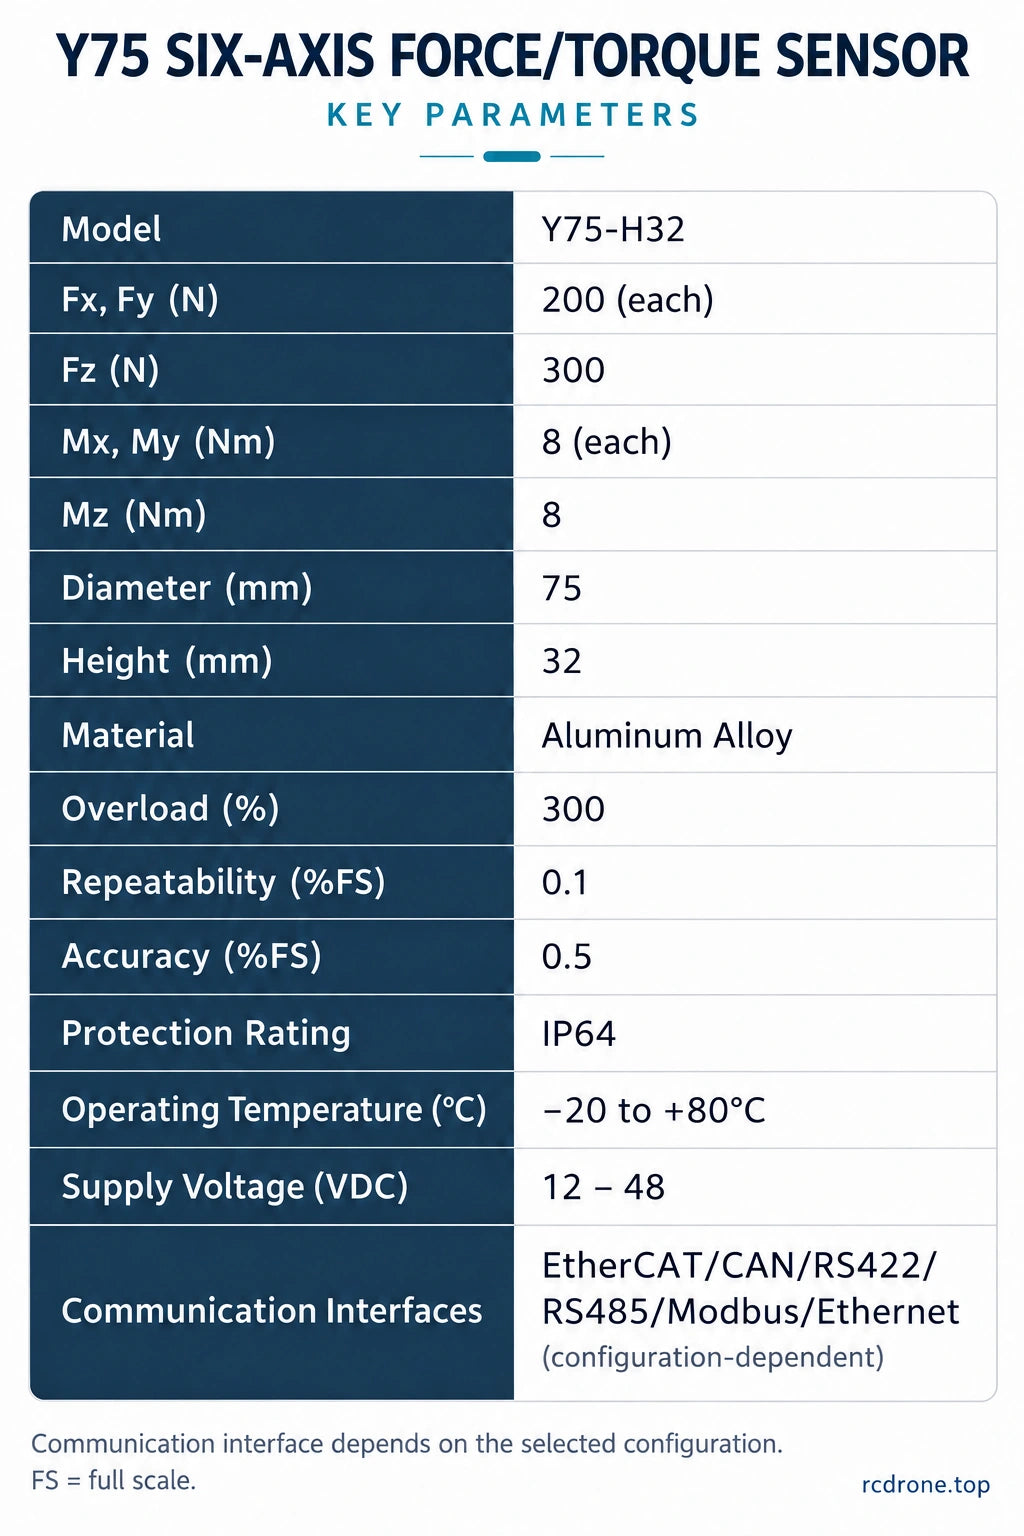
| Modell | Y75-H32 |
|---|---|
| Messachsen | Fx, Fy, Fz; Mx, My, Mz |
| Fx / Fy Messbereich | 200 N pro Achse |
| Fz Messbereich | 300 N |
| Mx / My / Mz Messbereich | 8 N·m pro Achse |
| Geometrie Durchmesser / Höhe | 75 mm / 32 mm |
| Material | Aluminiumlegierung |
| Genauigkeit | 0.5% FS |
| Wiederholgenauigkeit | 0.1% FS |
| Überlastbewertung | 300% |
| Schutzart | IP64 |
| Betriebstemperatur | −20 bis +80 °C |
| Versorgungsspannung | 12–48 VDC |
| Wählbare Sensorinterfaces | RS485; CAN; CAT / EtherCAT (konfigurationsabhängig) |
FS bedeutet Vollskala. Achsbereiche sind Messwerte, keine Roboternutzlastwerte. Überprüfen Sie die kombinierte Belastung im Vergleich zu den Grenzen Ihrer Konfiguration; die Überlastbewertung ist kein kontinuierlicher Betriebsbereich.
Konfigurationshandbuch
| Auswahl | Produkt |
|---|---|
| Y75-H32 Sensor — RS485 | Ein Sensor mit RS485-Kommunikation. |
| Y75-H32 Sensor — CAN | Ein Sensor mit CAN-Kommunikation. |
| Y75-H32 Sensor — CAT / EtherCAT | Eine CAT/EtherCAT-Sensorkonfiguration. Überprüfen Sie die Protokoll- und Controller-Integrationsdateien vor der Installation. |
| Datenakquisitionsgerät nur | Eine separate Erfassungseinheit; Sensor nicht enthalten. |
Die Schnittstellen sind alternative Konfigurationen. RS422, Modbus und Ethernet sind zusätzliche Kommunikationsoptionen der Y75-Serie; die Verfügbarkeit hängt von der Konfiguration ab.Vor der Integration überprüfen Sie das Protokoll, die Baudrate, die Abtastrate, die Pinbelegung des Steckverbinders und die Kompatibilität von Controller/Software für Ihre ausgewählte Einheit.
Anwendungen
- Präzisionsmontage: Messen Sie Einfüge- und Kontaktkräfte, um die Ausrichtung und die kraftgesteuerten Montageverfahren zu optimieren.
- Schleifen und Oberflächenbearbeitung: Bieten Sie Kraftfeedback zur Steuerung des Werkzeugkontakts während der robotergestützten Bearbeitung.
- Handhabung und Handführung: Messen Sie Kräfte und Momente am Handgelenk, um die Interaktion und die Entwicklung der Handhabungssteuerung zu unterstützen.
- Robotikforschung und Testvorrichtungen: Untersuchen Sie Mehrachsen-Kontaktlasten und Kraft-/Positionsregelung mit einem entsprechend integrierten Controller.
Nachgiebige Bewegung und Robotersicherheit hängen von der vollständigen mechanischen, elektrischen und Steuerungssystemintegration ab.
Mechanische Abmessungen und Installation
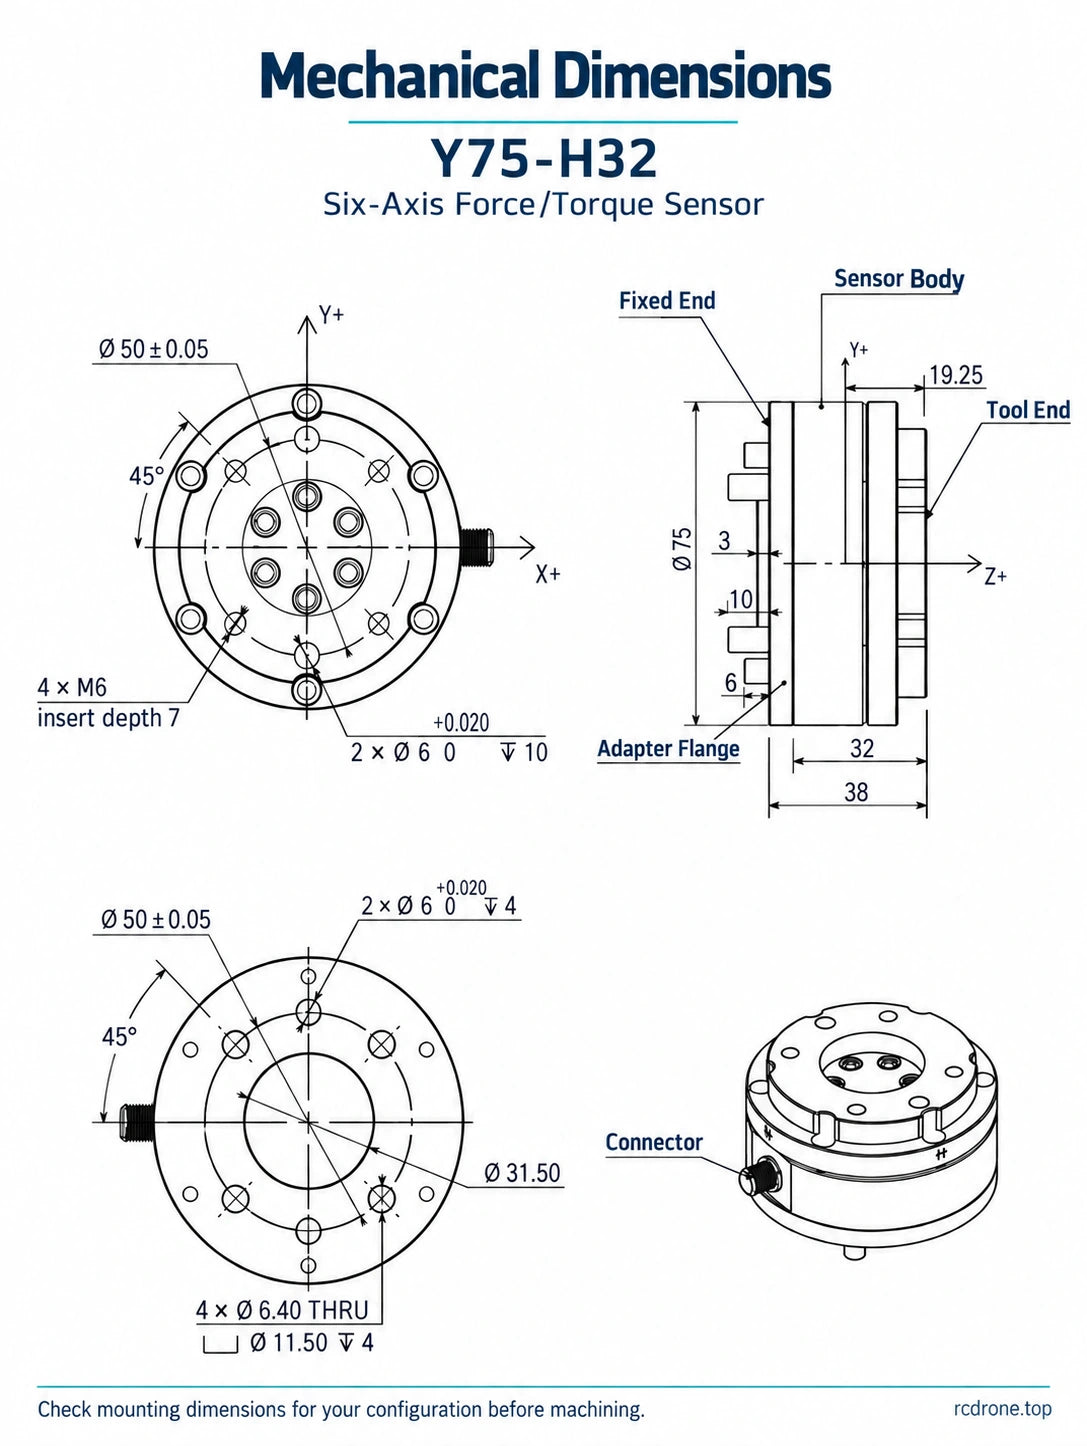
Die Maßzeichnung umfasst einen Durchmesser des Gehäuses von 75 mm, eine Gehäusehöhe von 32 mm, eine Montagehöhe von 38 mm und 50 ±0,05 mm Bezugspunkte für den Montageradius. Weitere Bezugspunkte umfassen 45°, 19,25 mm, 3 mm, 10 mm, 6 mm und Ø31,50 mm; die Lochdetails umfassen 2 × Ø6 (+0,020/0), 10 mm und 4 mm Tiefenangaben, 4 × M6 mit 7 mm Einstecktiefe und 4 × Ø6,40 Durchgangsbohrungen mit Ø11,50 Senkungen, 4 mm tief. Lesen Sie diese Abmessungen mit den entsprechenden Ansichten in den visuellen Details.
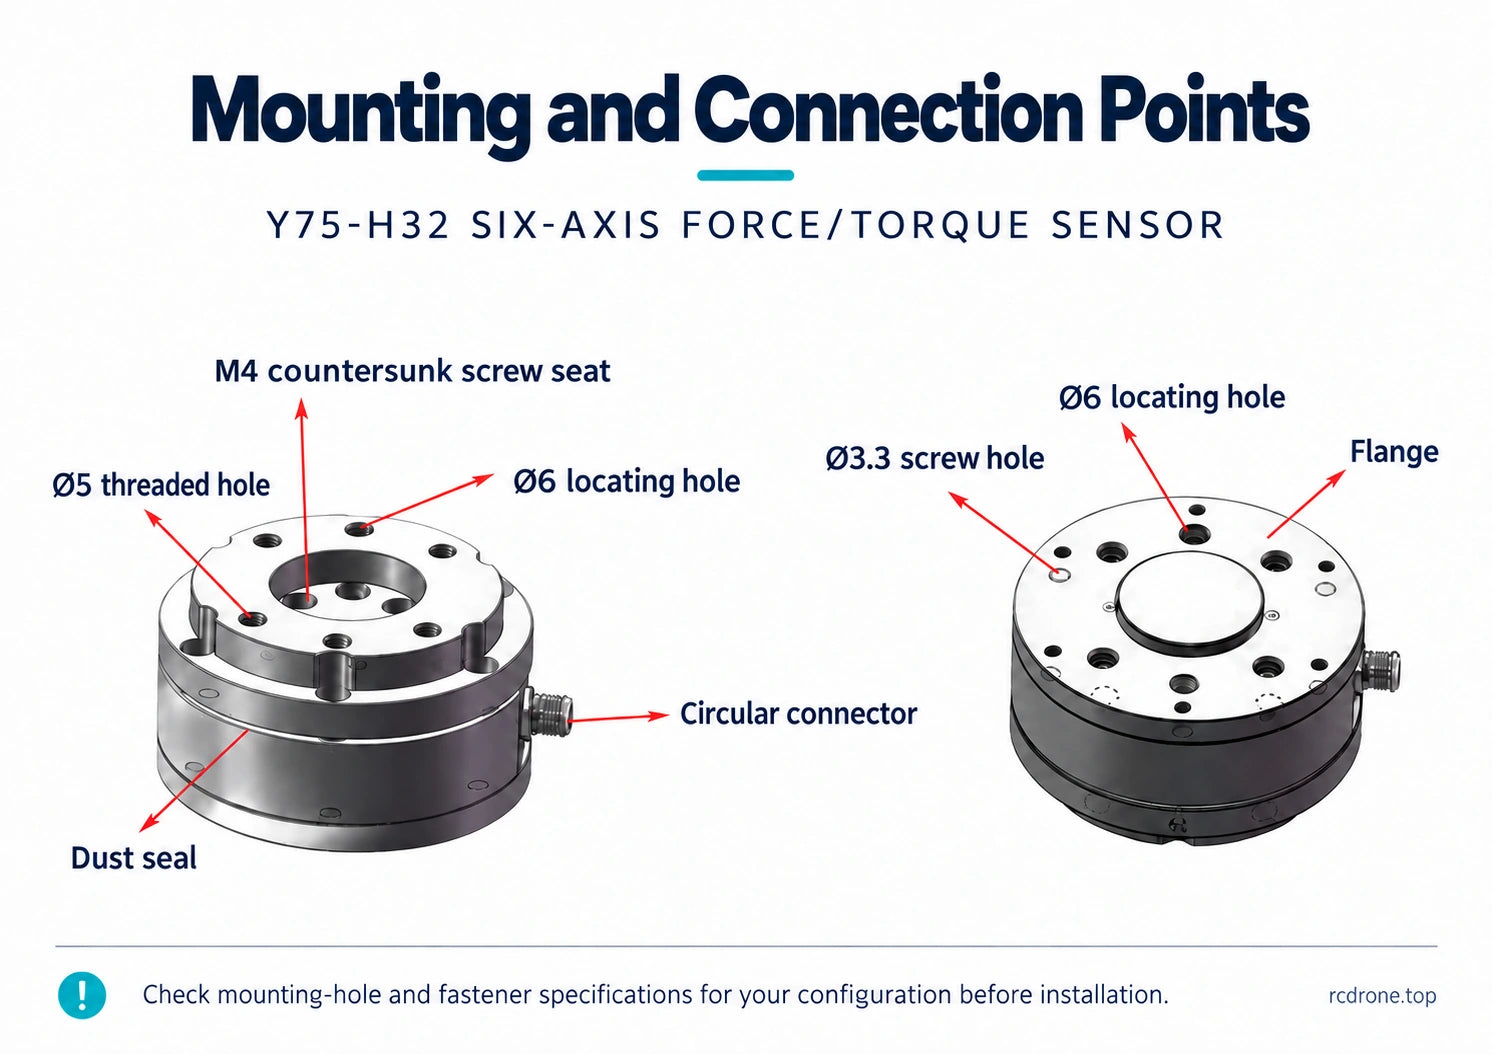
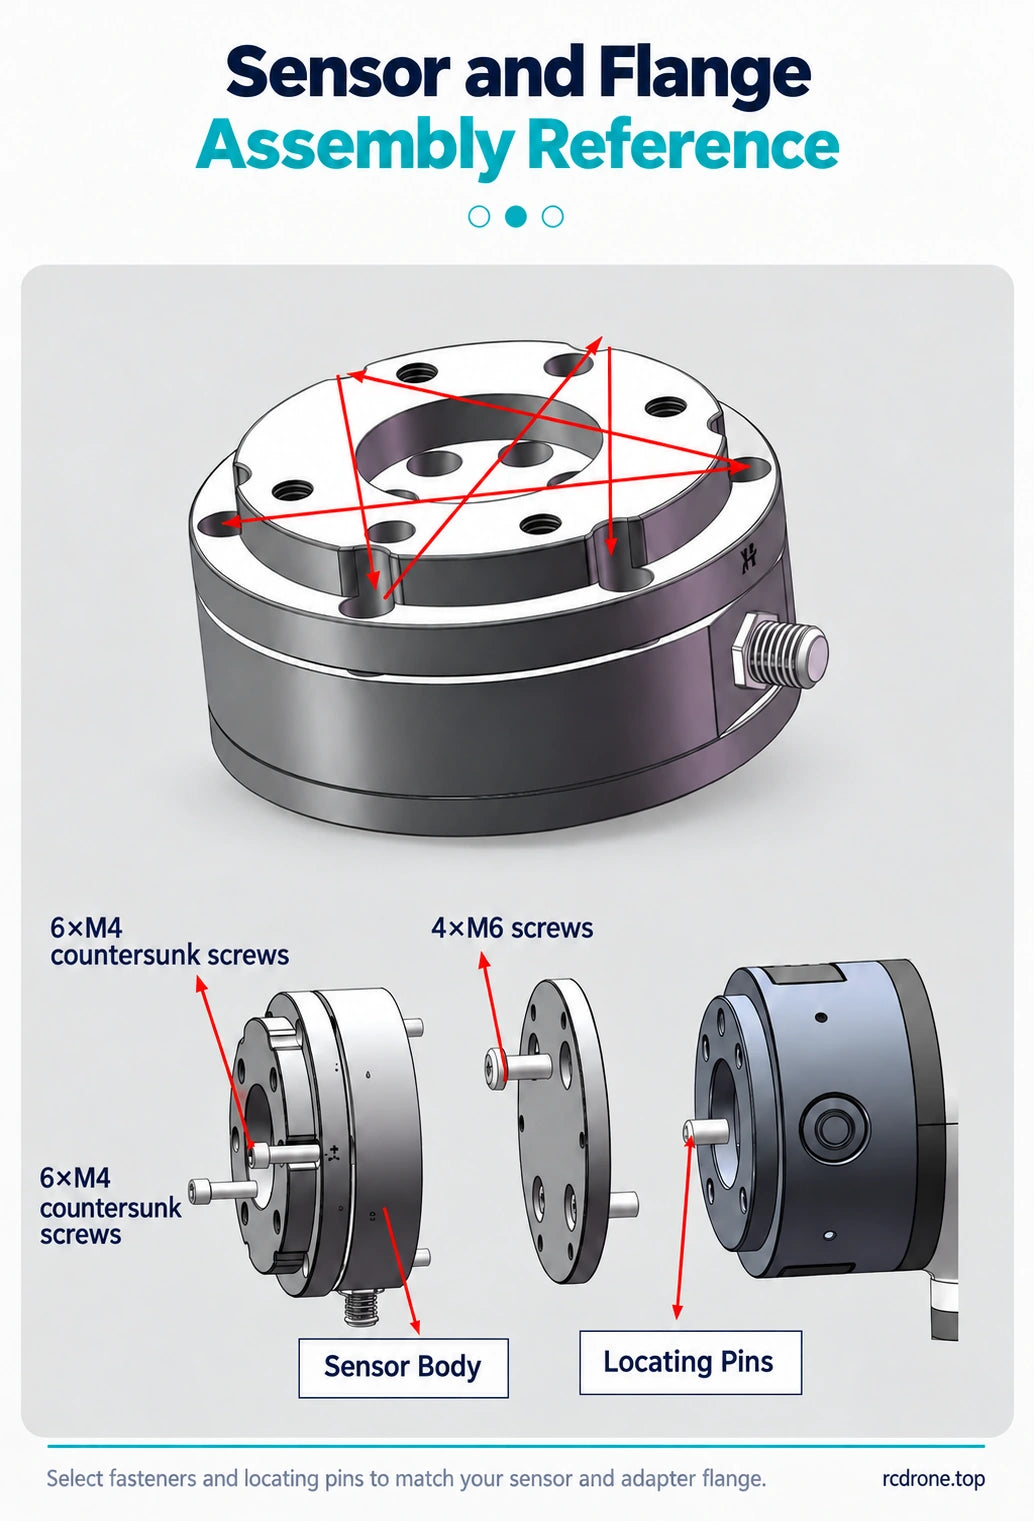
Die Montageillustrationen identifizieren auch M4 Senkbohrungen, Ø5 Gewindebohrungen, Ø6 Führungsbohrungen, Ø3,3 Schraubenlöcher, einen runden Stecker, einen Staubdichtungsring und eine Adapterflansch. Die Montageillustration zeigt 6 × M4 und 4 × M6 Befestigungen. Die Loch- und Befestigungsdetails variieren zwischen den dargestellten Montageansichten: Überprüfen Sie die Montagezeichnung für Ihre Konfiguration, bevor Sie einen Adapter bearbeiten oder Schrauben und Führungsstifte auswählen.
- Überprüfen Sie die Ausrüstung, den Adapterflansch und den Sensor.
- Trennen Sie den Adapterflansch und sichern Sie ihn an der Ausrüstung.
- Befestigen Sie den Sensor am Adapter mit den passenden Befestigungselementen und Positionierungselementen.
- Schließen Sie das Werkzeug an, vervollständigen Sie die Verkabelung und die Einrichtung des Controllers, und führen Sie dann die Nullstellung sowie alle erforderlichen Kompensationen oder Kalibrierungen durch.
Führen Sie das flexible Kabel außerhalb der beweglichen Teile und sorgen Sie für eine Zugentlastung. Überprüfen Sie die Pinbelegung des Steckers und die elektrischen Anforderungen, bevor Sie die Stromversorgung anschließen.
Datenakquisition und Software
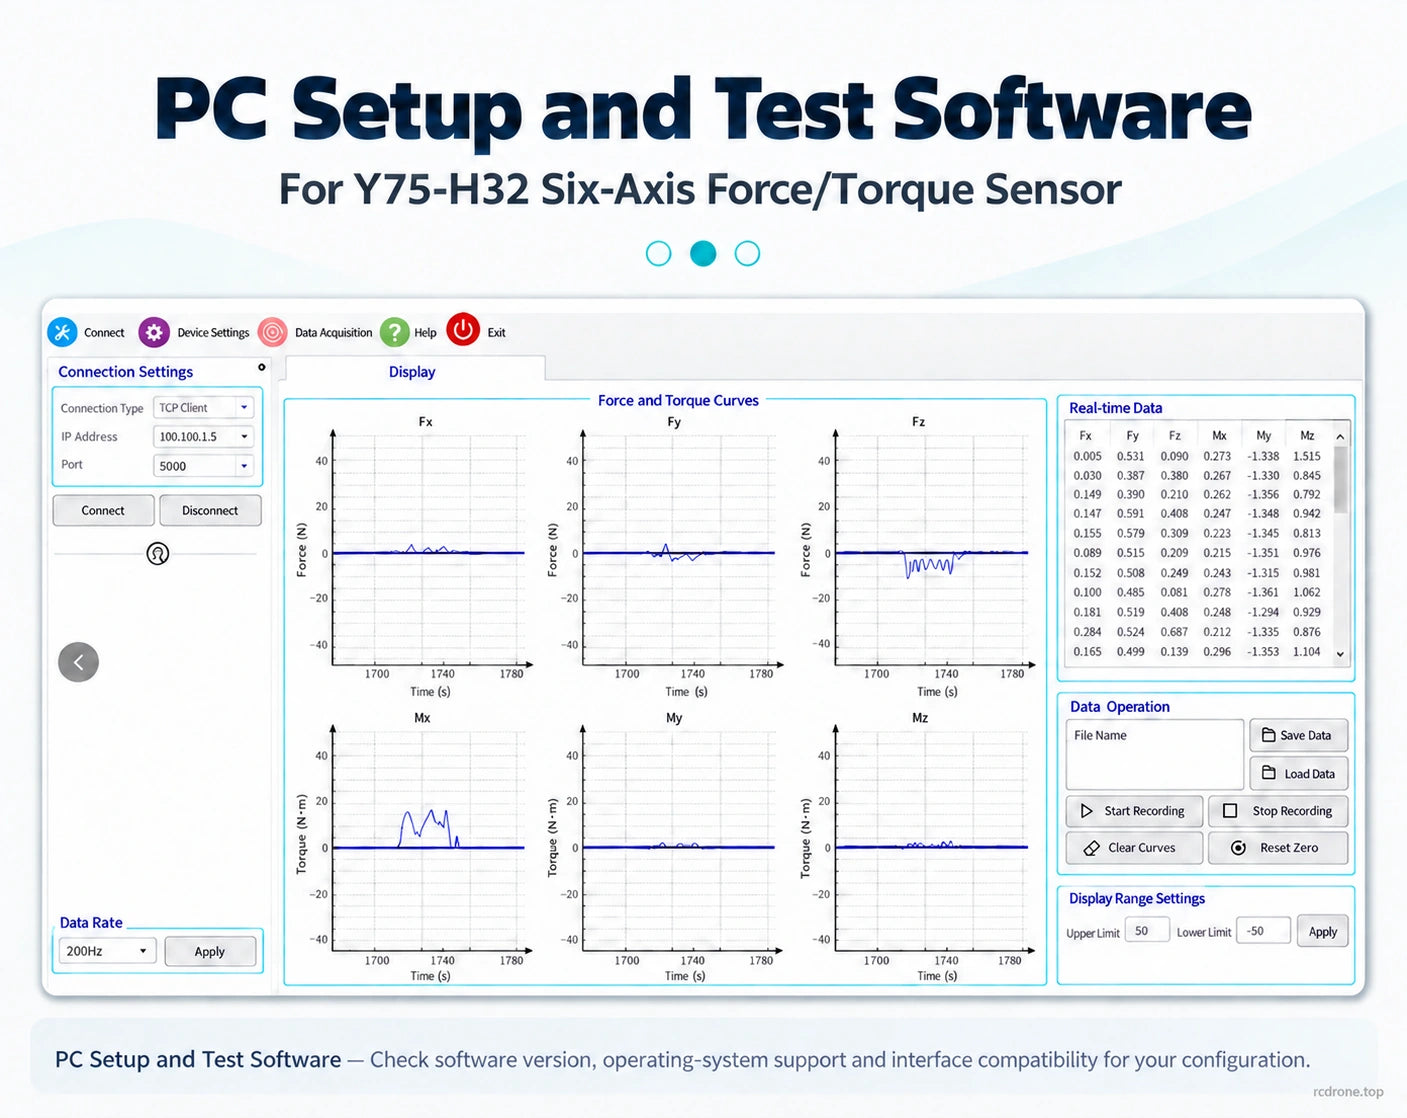
Die separat verkaufte ZKMD-CIQ-1.0 Datenakquisitionseinheit misst 125 × 78 × 30 mm. Ihre Anschlüsse umfassen Ethernet- und RS485 RJ45-Ports, einen 16-poligen runden Stecker und einen separaten Stromanschluss, mit Strom- und Statusanzeigen. Die PC-Einrichtungs- und Testsoftware unterstützt die Signalanzeige, Entkopplung und Kalibrierung.Überprüfen Sie die Hardware-Pinbelegung, den elektrischen Eingang, die Softwareversion, die Unterstützung des Betriebssystems und die Schnittstellenkompatibilität für Ihre Sensor-Konfiguration.
Was ist enthalten
- Sensor-Auswahl: 1 × Y75-H32 Sensor in der ausgewählten RS485-, CAN- oder CAT/EtherCAT-Konfiguration. Die separate Erfassungseinheit ist nicht enthalten.
- Nur Datenerfassungseinheit: 1 × Erfassungseinheit. Ein Kraft-/Drehmoment-Sensor ist nicht enthalten.
Roboterarme, Greifer, humanoide Roboter, Arbeitsstationen und Anwendungsbefestigungen, die in den Bildern gezeigt werden, sind nicht enthalten. Kabellänge und Befestigungsinhalte hängen vom ausgewählten Paket ab; überprüfen Sie diese Anforderungen bei der Planung der Installation. Bilder von humanoiden Handgelenken und Füßen veranschaulichen Kraftmessanwendungen; bewerten Sie die Abmessungen des 75 mm Sensors und die Lastbereiche für Ihren Montageort.
Visuelle Details