Hiwonder JetArm ROS1/ROS2 Roboterarm — Monokulare & 3D-Vision-Kits mit Jetson-Optionen
Hiwonder JetArm ROS1/ROS2 Roboterarm — Monokulare & 3D-Vision-Kits mit Jetson-Optionen
Hiwonder
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der Hiwonder JetArm ist ein Desktop-Roboterarm für ROS-Programmierung, Computer Vision und Ausbildung im Bereich robotergestütztes Greifen. Seine sechs intelligenten Busservos unterstützen Bewegungssteuerungsexperimente, während die Wahl zwischen einer Monokamera oder einer Tiefenkamera den verfügbaren Vision-Workflow bestimmt. Wählen Sie Hardware in den Ausführungen Starter, Standard, Advanced oder Ultimate und entscheiden Sie sich dann für einen Jetson-Controller oder eine Konfiguration ohne einen. Ultimate fügt die Mikrofonhardware für Sprach- und multimodale KI-Projekte hinzu.
Wählen Sie Ihre Konfiguration
Das Kit und der Controller sind zwei unabhängige Auswahlmöglichkeiten. Eine Tiefenkamera, ein Bildschirm, ein Mikrofonarray oder eine Jetson-Platine, die an anderer Stelle auf dieser Seite abgebildet ist, sind nur enthalten, wenn dies durch die gewählte Kombination angegeben ist.
| Kit | Kamera | 7-Zoll-Touchscreen | 6-Mikrofon-Array | Primärer Lernfokus |
|---|---|---|---|---|
| Starter Kit | Monokular Kamera | Nicht enthalten | Nicht enthalten | 2D-Vision und Roboterarmsteuerung |
| Standard Kit | Gemini Plus Tiefenkamera | Nicht enthalten | Nicht enthalten | RGB+D Wahrnehmung und räumliches Greifen |
| Advanced Kit | Gemini Plus Tiefenkamera | Enthalten | Nicht enthalten | Tiefenvision mit lokalem Bildschirmdisplay |
| Ultimate Kit | Gemini Plus Tiefenkamera | Enthalten | Enthalten | Tiefenvision, Sprachinteraktion und multimodale KI |
Controller-Auswahl: Ohne Jetson Controller; Jetson Nano (4 GB); Jetson Orin Nano Super (4 GB oder 8 GB); Jetson Orin NX Super (8 GB oder 16 GB).Eine Konfiguration ohne den Jetson-Controller erfordert einen geeigneten separat gelieferten Controller und eine Systemeinrichtung. Große Modellanwendungen werden von der Ultimate-Konfiguration mit einem Jetson-Controller und konfigurierten Software/Diensten unterstützt; ROS1 unterstützt den Workflow für große Modelle nicht. Beispiele für intelligente Transportmittel und intelligente Assistenten erfordern Orin Nano oder Orin NX.
Merkmale
- Der eloxierte Aluminiumlegierungsrahmen, die industrielle Lagerbasis und die verdeckte Servodrahtverlegung bieten einen kompakten Desktop-Mechanismus mit einem mechanischen Greifer.
- Die Jetson-Hostverarbeitung und ein STM32-Echtzeitbewegungscontroller trennen die Vision/AI-Verarbeitung von der Servosteuerung und -rückmeldung.
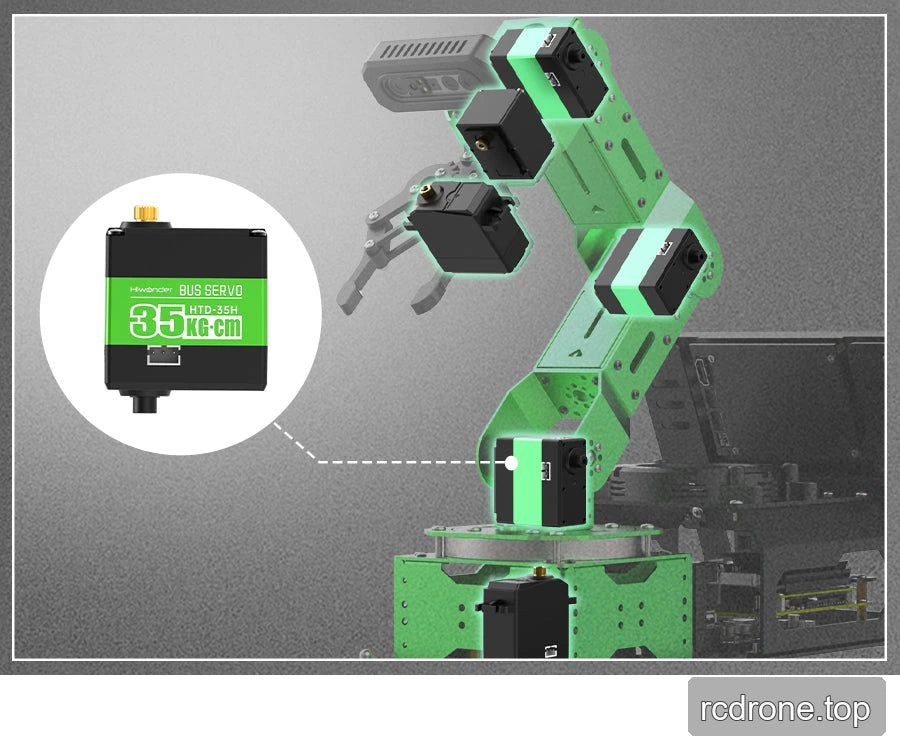
- Sechs intelligente Busservos bieten Rückmeldungen zu Position, Spannung und Temperatur, mit Schutz vor Überlast und Übertemperatur. Das Stall-Drehmoment des Servos ist eine Komponentenbewertung, nicht eine Bewertung der Tragfähigkeit des Roboterarms.
- Depth-Kamera-Kits kombinieren RGB- und Tiefendaten für Punktwolken, Reichweitenmessung, Höhen-/Volumenabschätzung, Objektpositionierung, räumliches Tracking und Greifen.
- Bewegungsentwicklung umfasst DH-Modellierung, Vorwärts- und Rückwärtskinematik, Koordinatenumwandlung, Pfadplanung und Aktionssequenzbearbeitung.
- Visionsbeispiele umfassen Farberkennung/-sortierung/-verfolgung, AprilTag-Pose-Schätzung und Stapelung, KCF-Tracking, Maskenerkennung, menschliche Körpererkennung, Gesichtserkennung, Gestenerkennung und Fingertip-Pfade mit MediaPipe.
- Das Training von benutzerdefinierten Objektmodellen und die Unterstützung von TensorRT/GPU-Beschleunigung ermöglichen Erkennungs- und Sortierungsprojekte. Tutorials umfassen YOLOv5, YOLOv8 und neuere YOLOv11-Softwarebeispiele; das installierte Bild bestimmt die verfügbare Implementierung.
- Ultimate bietet eine sechskanalige Fernfeld-Tonaufnahme, Geräuschreduzierung, Schallquellenlokalisierung, Aktivierung, konfigurierbare Befehle, Sprachausgabe und sprachgesteuerte Erkennung, Verfolgung und Sortierung.
- Steuerung über eine iOS/Android-App, drahtloses Gamepad, Computer-Software, USB-Seriell- und CAN-Schnittstellen. Beispiele für die Fernentwicklung umfassen NoMachine, SSH, Wi-Fi AP/STA-Konfiguration und serielle/I²C-Kommunikation.
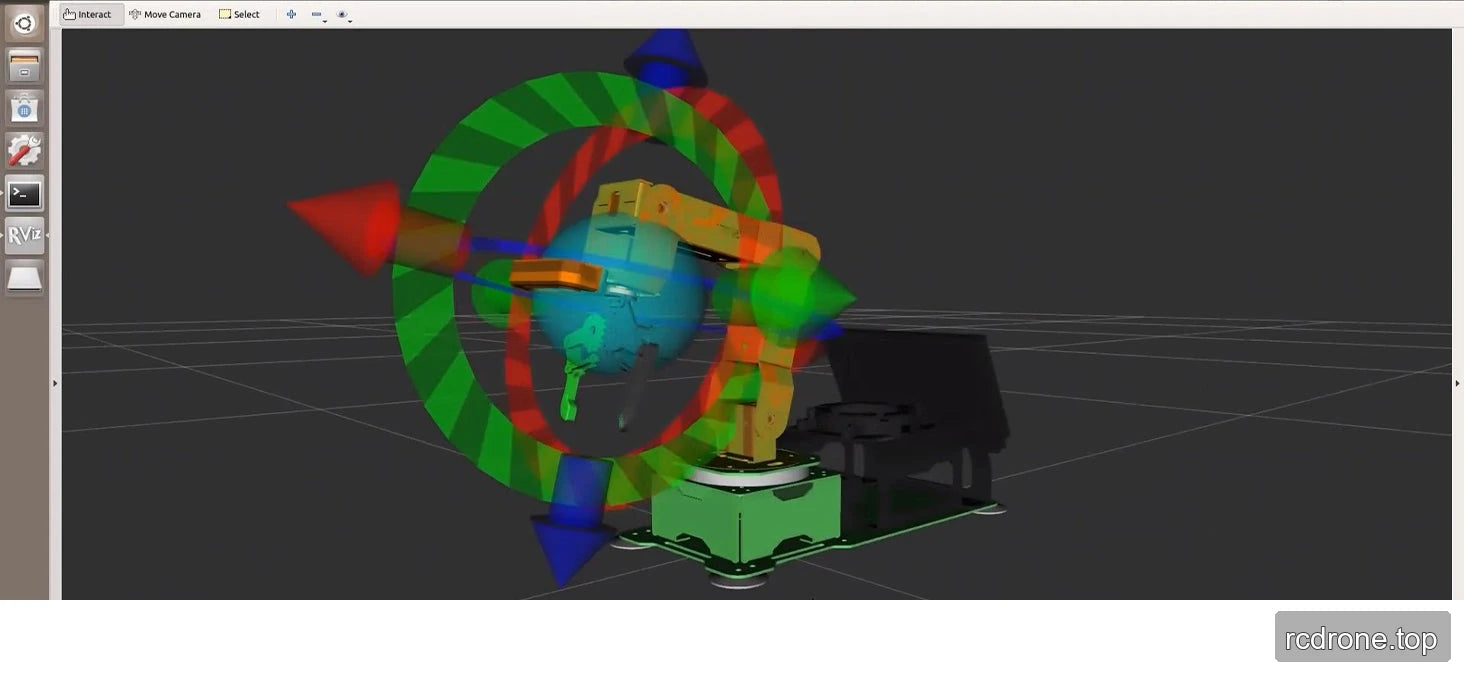
- URDF-Visualisierung, MoveIt-Konfiguration/-steuerung und Gazebo-Simulationsunterstützung ermöglichen virtuelle Tests. Erweiterungsprojekte umfassen eine Schienenführung und ein mobiles Chassis; diese Erweiterungssysteme sind von den aufgelisteten Kit-Inhalten getrennt.
Technische Daten
| Artikel | Technische Spezifikation |
|---|---|
| Produktmodell | JetArm |
| Produktabmessungen | 339 × 165 × 532 mm |
| Produktgewicht | Ca. 2,4 kg (ultimative Version) |
| Gehäusematerial | Vollmetall-Aluminiumlegierungsrahmen, anodisierte Oberflächenbehandlung |
| STM32-Controller | STM32F407-Serie ROS Bewegungscontroller mit FreeRTOS; Komponentenpanel identifiziert STM32F407VET6. |
| ROS-Controller | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Steuermethoden | USB-Seriellport, CAN-Schnittstelle, Bluetooth-App, RC-Transmitter, Computer |
| USB-Erweiterung | 5A Hochstrom-USB-HUB-Erweiterungsplatine |
| Kamera | Starter: Monokular-Kamera. Standard, Advanced und Ultimate: Gemini Plus Tiefenkamera. |
| Stromversorgung | 12 V 5 A Roboterarm-Stromversorgung. Orin Nano- und Orin NX-Konfigurationen benötigen ebenfalls die 19 V 2,37 A Controller-Stromversorgung. |
| Betriebssystem | ROS Humble / Ubuntu 22.04 LTS und ROS Noetic / Ubuntu 20.04 LTS Plattformoptionen; Installation variiert je nach Controller (siehe Software und Einrichtung). |
| Software | iOS/Android-App |
| Kommunikation | USB / Wi-Fi / Ethernet |
| Programmiersprache | Python / C / C++ / JavaScript |
| Speicher | Mit-Controller-Konfigurationen: Jetson Nano, 64 GB TF-Karte; Jetson Orin Nano/NX, 128 GB SSD. Ohne-Controller-Auswahlen lassen das Jetson-Board weg. |
| Servo-Modell | HTS-21H/ HTD-35H/ HX-12H intelligente Bus-Servomotoren |
| Optionale Zubehörteile | 7-Zoll HD-Touchscreen: Advanced und Ultimate. Zirkuläres 6-Mikrofon-Array: Ultimate. |
| Unterstützende Materialien | Vollständige Entwicklungshandbücher, Video-Tutorials, ROS/STM32 Quellcode, Systembilder, Software-Tools |
| Packgewicht & Volumen | Referenzpaket: 385 × 295 × 175 mm; die Beschreibung listet 4 kg, während alle aktuellen Variantenaufzeichnungen 5,5 kg auflisten. Dies sind inkonsistente Aufzeichnungen des Paketgewichts; auch das Nettogewicht des Ultimate-Roboters beträgt nicht 2,4 kg. |
Zusätzliche Anmerkungen in der mechanischen Zeichnung sind 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 und 429 mm an den markierten Stellen. Lesen Sie diese im Vergleich zur erhaltenen Zeichnung, anstatt sie als Bewegungsumhüllung oder Nutzlastspezifikation zu behandeln.
Jetson Controller Referenz
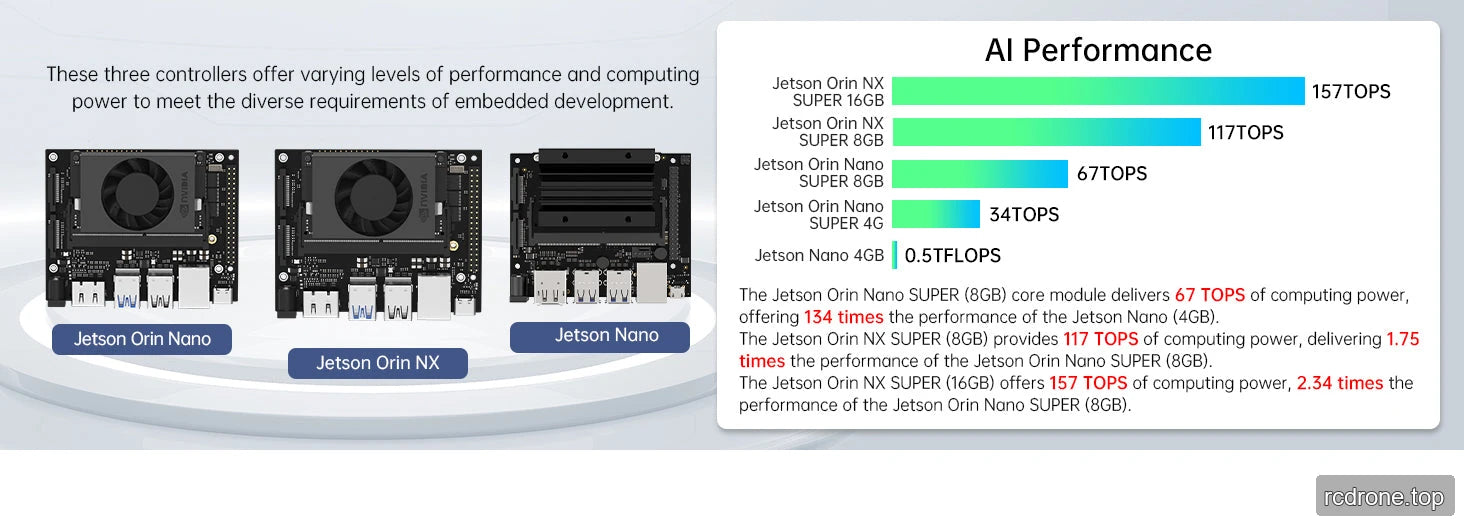
Die untenstehenden Berechnungszahlen beschreiben die Referenzfähigkeiten des Steuerungsmoduls, nicht den gemessenen Durchsatz des Roboterarms.TOPS und TFLOPS sind unterschiedliche Metriken; die früheren 134× und 2,34× Werbevergleiche sind keine universellen Leistungskennzahlen.
| Parameter | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Speicher | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Rechenreferenz | 0,5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-Core Cortex-A57 | 6-Core Cortex-A78AE v8.2 64-Bit; 1.5 MB L2 + 4 MB L3 | Gleicher 6-Kern-CPU | 6-Kern Cortex-A78AE v8.2 64-Bit; 1,5 MB L2 + 4 MB L3 | 8-Kern Cortex-A78AE v8.2 64-Bit; 2 MB L2 + 4 MB L3 |
| GPU | 128-Kern Maxwell | 512-Kern Ampere, 16 Tensor-Kerne | 1024-Kern Ampere, 32 Tensor-Kerne | 1024-Kern Ampere, 32 Tensor-Kerne | 1024-Kern Ampere, 32 Tensor-Kerne |
| Speicher | 4 GB 64-Bit LPDDR4, 25,6 GB/s | 4 GB 64-Bit LPDDR5, 51 GB/s | 8 GB 128-Bit LPDDR5, 102 GB/s | 8 GB 128-Bit LPDDR5, 102,4 GB/s | 16 GB 128-Bit LPDDR5, 102.4 GB/s |
| Aufgelistete Leistungsmodi | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Controller-Software Zeitreferenz
Dies sind illustrative Werte aus dem Plattformvergleich, mit den unten angegebenen Arbeitslastbedingungen. Sie sind keine garantierten Start-, Inferenz- oder Trainingszeiten für jede Konfiguration.
| Aufgabe | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Startzeit | 48 s | 48 s | 65 s |
| Öffnen der Systemsoftware | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Große Modellanwendung für verkörperte Intelligenz-Startups | 10–20 s | 15–25 s | 40–60 s |
| YOLOv11 Modelllernen: 500 Bilder, 12 Kategorien, 100 Trainingsiterationen | 20 min | 28 min | 3.9 h |
| Basisvision: Startzeit / Bildrate | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Erweiterte 3D-Vision: Startzeit / Bildrate | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: Startzeit / Bildrate | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simulation: Startzeit / Bildrate | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
YOLO-Software-Referenz
Der erhaltene Vergleich behandelt die Architektur, Erkennung, Segmentierung, Klassifizierung, Pose-Schätzung und orientierte Begrenzungsrahmen von YOLOv8 und YOLOv11.Es listet 37,3–53,9% gegenüber 39,5–54,7% Genauigkeitsbereiche auf, ohne den Datensatz oder die Metrik zu definieren, und 2,66 ms gegenüber 2,5 ms Inferenz auf T4 mit TensorRT. Diese generischen Software-Referenzwerte sind keine JetArm Genauigkeits- oder Inferenzgarantien. Die neueren Architekturreferenzen heißen C3k2 und C2PSA; benutzerdefinierte Schulungen und die Bereitstellung von Modellquantisierung hängen von der ausgewählten Softwareumgebung ab.
Gemini Plus Tiefenkamera — Standard, Advanced und Ultimate
| Parameter | Wert |
|---|---|
| Tiefentechnologie | Orbbec aktive binokulare strukturierte Beleuchtung |
| Betriebsbereich | 0,25–2,5 m |
| Genauigkeit | 5 mm bei 1 m |
| Sichtfeld der Tiefe | H 71° × V 56.7° |
| RGB-Sichtfeld | H 67,9° × V 45,3° |
| Verarbeitungschip | MX6000 |
| UVC / Nahbereichsschutz | Unterstützt |
| Tiefenausgabe, USB 2.0 | 1280 × 800 bei 7 fps; 640 × 400 bei 30 fps |
| Tiefenausgabe, USB 3.0 | 1280 × 800 bei 30 fps; 640 × 400 bei 60 fps |
| RGB-Ausgabe, USB 2.0 | 1280 × 720 bei 7 fps; 640 × 480 bei 30 fps |
| RGB-Ausgabe, USB 3.0 | 1920 × 1080 bei 30 fps; 1280 × 720 bei 30 fps; 640 × 480 bei 30 fps |
| Betriebssystem / SDK | Android, Linux und Windows; Tiefen-, RGB-, Skelett- und verwandte Daten; Filteralgorithmen |
| Verbindung | USB 3.0 |
| Umgebung | Innen- und Außenbereich |
| Stromverbrauch | Weniger als 2,2 W |
| Abmessungen | 65,3 × 22.5 × 13 mm |
| Laserklassifizierung | Klasse 1, wie für das Kameramodul angegeben |
| Betriebstemperatur | 10–40 °C |
| Optische Komponenten | RGB-Kamera, zwei IR-Kameras, IR-Projektor, Flutlicht und Näherungssensor |
Bus Servo Referenz
| Parameter | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Komponentengewicht | 64 g | 36,3 g | 63 g |
| Abmessungen | 51,1 × 20,14 × 40 mm | 35,19 × 26,19 × 27,2 mm | 40 × 20 × 40.5 mm |
| Betriebsspannung | 9–12,6 V | 9–12,6 V | 9–12,6 V |
| Geschwindigkeit bei 11,1 V | 0,18 s / 60° | 0,2 s / 60° | 0,16 s / 60° |
| Stallmoment bei 11,1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Gemeinsame Servospezifikationen: 0–240° Drehung; UART serielle Befehlssteuerung bei 115200 Baud; Metallgetriebe; Stall- und Übertemperaturschutz; Temperatur-, Spannungs- und Positionsrückmeldung.
STM32 Bewegungssteuerung
| Parameter | Wert |
|---|---|
| Steuerung | STM32F407VET6, 100 Pins; FreeRTOS |
| Eingang / geregelte Ausgabe | 7–14 V Eingang; eine 5 V 5 A Versorgungs-Ausgabe |
| Schalter | Großer Kippschalter |
| Motorsteuerung | YX4055 |
| PWM / DC-Motoranschlüsse | Zwei PWM Servokanäle; zwei PH2.0×2 DC-Motor-Kanäle |
| USB-Seriell | Ein USB-C-Seriellport |
| I²C | Zwei 4-polige I²C-Schnittstellen |
| GPIO-Erweiterung | Zwei 4-polige GPIO-Schnittstellen, insgesamt vier GPIOs |
| Board-Abmessungen / Abstand der Montageschrauben | 38 × 93 mm / 30 × 85 mm |
| Schutz | Überhitzung, Kurzschluss und Überstrom |
| Indikatoren und Steuerungen | Zwei programmierbare LEDs, zwei programmierbare Tasten, passiver Summer; Erkennung der Bordversorgungs-Spannung und Bluetooth-Anzeige |
| Bus-Servo-Anschlüsse | Die Parameter-Tabelle listet zwei Bus-Servo-Kanäle; die annotierte Board-Grafik und die Funktionsliste kennzeichnen vier Anschlüsse.Überprüfen Sie die bereitgestellte Boardrevision vor dem Verdrahten. |
USB-Erweiterungshub
| Parameter | Wert |
|---|---|
| Gewicht / Abmessungen | 20,3 g / 86 × 37,8 × 9,5 mm |
| Arbeitsspannung | 5 V |
| Daten Eingabe / Ausgabe | USB-C / vier USB 2.0 Ports |
| Übertragungsgeschwindigkeit | 480 Mbps |
| Externe Versorgungsspannung | 9–24 V |
| Leerlaufstrom | 1 mA bei 12 V |
| Leistung / Schutz | 5 A DC-DC Versorgung; Überstrom- und Überhitzungsschutz |
| Erweiterung | Dünnes, stapelbares, kaskadenfähiges Design; treiberfreier Betrieb |
Sechs-Mikrofon-Modul — Ultimatives Kit
| Parameter | Wert |
|---|---|
| Mikrofone | Sechskanal-Kreisarray mit Soundkartenadapter und Lautsprecher |
| Abholreferenz | Bis zu 10 m; tatsächliche Abholung hängt von der Umgebung ab |
| Funktionen | Lokalisierung von Schallquellen, Geräuschreduzierung, benutzerdefinierte Befehle und mehrere Weckbefehle |
| Befehlsgrenze | Mehrere konfigurierbare Sprachbefehle; jeder Befehl darf 10 Wörter nicht überschreiten |
| Erkennungsengine | Konfigurierbare iFlytek Offline-Spracherkennungsengine |
Software und Einrichtung
Der Orin-Controller-Vergleich gibt ROS1 in Ubuntu 20 an.04 Docker und ROS2 vorinstalliert mit Ubuntu 22.04. Für Jetson Nano wird eine vorinstallierte Ubuntu 18.04-Umgebung und ROS2 in Ubuntu 22.04 Docker angegeben. Verwenden Sie das Bild und die Anweisungen für den ausgewählten Controller; die allgemeine ROS Noetic/Humble-Plattformauflistung bedeutet nicht, dass jedes Betriebssystem auf jeder Option vorinstalliert ist. Funktionen für große Modelle sind in ROS1 nicht verfügbar.
Für Orin Nano und Orin NX schließen Sie zuerst die 19 V 2,37 A Hauptsteuergerätversorgung an, dann die 12 V 5 A STM32/arm-Versorgung, gemäß dem spezifischen Verdrahtungsleitfaden für den Controller. Die Nano-Konfiguration verwendet die 12 V 5 A Versorgung. Für den Betrieb des Touchscreens schließen Sie das USB-Datenkabel an den CTOUCH-Anschluss des Bildschirms sowie an HDMI an.
Platzieren Sie den Arm auf einer stabilen, flachen Oberfläche, fernab der Tischkante. Halten Sie den Bewegungsweg frei, vermeiden Sie es, den Mechanismus festzuhalten, und vermeiden Sie längere schwere Belastungen.Die Kamera- und Modulspezifikationen sind komponentenbezogene Grenzen, keine Spezifikationen für die Traglast oder Reichweite eines Arms. Die Maßzeichnung zeigt die Gesamtmaße von 339 × 165 × 532 mm; sie legt keine Arbeitsreichweite von 532 mm fest.
Entwicklungsmaterialien umfassen Handbücher, Videos, ROS/STM32-Quellcode, Systemabbilder und Software-Tools. Die Lektionen behandeln GPIO/Eingangs-Ausgangsverarbeitung, serielle/PWM/Bussservo-Steuerung, Schaltungsschutz, ROS-Themen, OpenCV, Webcam-Überwachung, Farbraumkonvertierung, Kamerakalibrierung, Objekt-Pose-Berechnung, Pfadplanung, PID, Positionierung/Greifen und intelligentes Stapeln. Sprachlektionen behandeln Mikrofon/Soundkarten-Konfiguration, Aktivierung, Erkennung, Sprachausgabe und sprachgesteuerte Erkennung/Verfolgung/Sortierung.Multimodale Lektionen decken Sprache, Sprache und Vision-Sprachmodelle, Modellzugang/-bereitstellung, Beispiele für emotionale Wahrnehmung, Sprachorchestrierung, Szenenverständnis, optische Zeichenerkennung und verkörperte Aufgaben ab; Hardware- und Softwarevoraussetzungen folgen der ausgewählten Konfiguration. Folgen Sie dem JetArm-Herstellertutorial für die installationsspezifische Installation, Kamerakalibrierung, Firmware und Lektionen.
Anwendungen
- ROS Bewegungssteuerungsausbildung: DH- und URDF-Modelle erstellen, Vorwärts-/Rückwärtskinematik vergleichen und Trajektorien in MoveIt und Gazebo testen, bevor Sie den Arm bedienen.
- Visuell geführte Sortierung: Verwenden Sie Farben, Tags oder trainierte Objektmodelle zur Klassifizierung und Greifung. Tiefenkamerakits fügen räumliche Position, Punktwolken- und Höhen-/Volumenerfahrungen hinzu.
- Mensch-Roboter-Interaktion: Erkunden Sie Gesten- und Gesichtserkennung mit MediaPipe.Ultimative Konfigurationen fügen Sprachbefehle, Szenenverständnis und multimodale Sprach-/Bildexperimente hinzu.
- Entwicklungsbereich: Kombinieren Sie die programmierte Armsteuerung mit separat gelieferten Schienen- oder mobilen Basisprojekten unter Verwendung der Basis-Schnittstellen und Entwicklungsmaterialien.
Was ist enthalten
Jedes Kit liefert einen montierten JetArm mit der im Kit-Tabelle angegebenen Kamera. Die gängigen Lernzubehörteile sind: ein 12 V 5 A Adapter, ein Kartenleser, ein kabelloses Gamepad, vier Saugnäpfe, ein Schraubendreher/Zubehörset, ein Abfallkarten-Set, sieben Holzblöcke (vier 40 mm Blöcke und drei 30 mm Blöcke), drei farbige 30 mm Blöcke, drei 30 × 30 mm Etiketten, eine Rolle doppelseitiges Klebeband, zwei Quader, zwei Zylinder, einen Ball, eine Karte und ein Benutzerhandbuch.
Das Zubehörset ist aufgeführt als ein Schraubendreher, acht A2.5 selbstschneidende Schrauben, acht M2.5 Flachkopfschrauben, acht M3×6 Schrauben, sechzehn M4×6 Schrauben, ein 100 mm Servokabel und ein 200 mm Servokabel. Die allgemeine Verpackungsillustration kennzeichnet den 12 V Adapteranschluss als zweipoligen DC 4.0 × 1.7 mm; verwenden Sie den spezifischen Stromleitfaden des Controllers für die Verbindung.
- Starter: Monokular-Kamera; keine Tiefenkamera, Bildschirm oder Mikrofonarray.
- Standard: Gemini Plus Tiefenkamera; kein Bildschirm oder Mikrofonarray.
- Fortgeschritten: Tiefenkamera plus ein 7-Zoll LCD-Touchscreen, Bildschirmhalterung, HDMI-Kabel und Datenkabel.
- Ultimate: Fortgeschrittene Hardware plus das zirkulare Sechs-Mikrofon-Array.
Das Jetson-Board ist nur in der ausgewählten Konfiguration mit Jetson enthalten. Der mitgelieferte Speicher folgt der entsprechenden Controller-Konfiguration.Gleitende Schienen, Mecanum-/Tank-Chassis, Förderbänder und Objekte, die in Demonstrationen verwendet werden, sind separat, es sei denn, sie sind speziell im ausgewählten Kit aufgeführt.
FAQ
Unterstützt das Starter Kit das Greifen mit einer Tiefenkamera?
Das Starter Kit enthält eine monokulare Kamera. Wählen Sie Standard, Advanced oder Ultimate für die Gemini Plus Tiefenkamera und RGB+D räumliche Greiflektionen.
Welches Kit beinhaltet Sprachinteraktion und den Touchscreen?
Advanced und Ultimate enthalten den 7-Zoll-Touchscreen. Ultimate enthält auch das Sechs-Mikrofon-Array; große Modellanwendungen erfordern einen Jetson-Controller und die entsprechende Software-/Dienstkonfiguration.
Was bedeutet Ohne Jetson-Controller?
Es fehlt die Jetson-Hostplatine. Sie müssen einen geeigneten Controller und ein kompatibles System-Image bereitstellen und installieren, bevor Sie die Jetson-basierten Vision- und ROS-Funktionen verwenden.
Kann ich den großen Modell-Workflow mit ROS1 verwenden?
Nein.Verwenden Sie die unterstützte ROS2-Umgebung und die Ultimate-Konfiguration für den Workflow mit großen Modellen; intelligente Transport- und Smart-Assistant-Beispiele erfordern zusätzlich Orin Nano oder Orin NX.
Verwenden Orin-Versionen nur ein Netzteil?
Nein. Orin Nano und Orin NX verwenden separate 19 V 2,37 A und 12 V 5 A Netzteile. Befolgen Sie den spezifischen Leitfaden für den Controller und schließen Sie die Hauptsteuerungsversorgung vor der STM32/arm-Versorgung an.
Videos
Visuelle Details