


JGB37-520 DC-Getriebemotor mit Hall-Encoder, 12V/24V, 7–960 U/min, 37mm Metallgetriebe und 6mm D-Welle
JGB37-520 DC-Getriebemotor mit Hall-Encoder, 12V/24V, 7–960 U/min, 37mm Metallgetriebe und 6mm D-Welle
Jiali Motor
Abholverfügbarkeit konnte nicht geladen werden


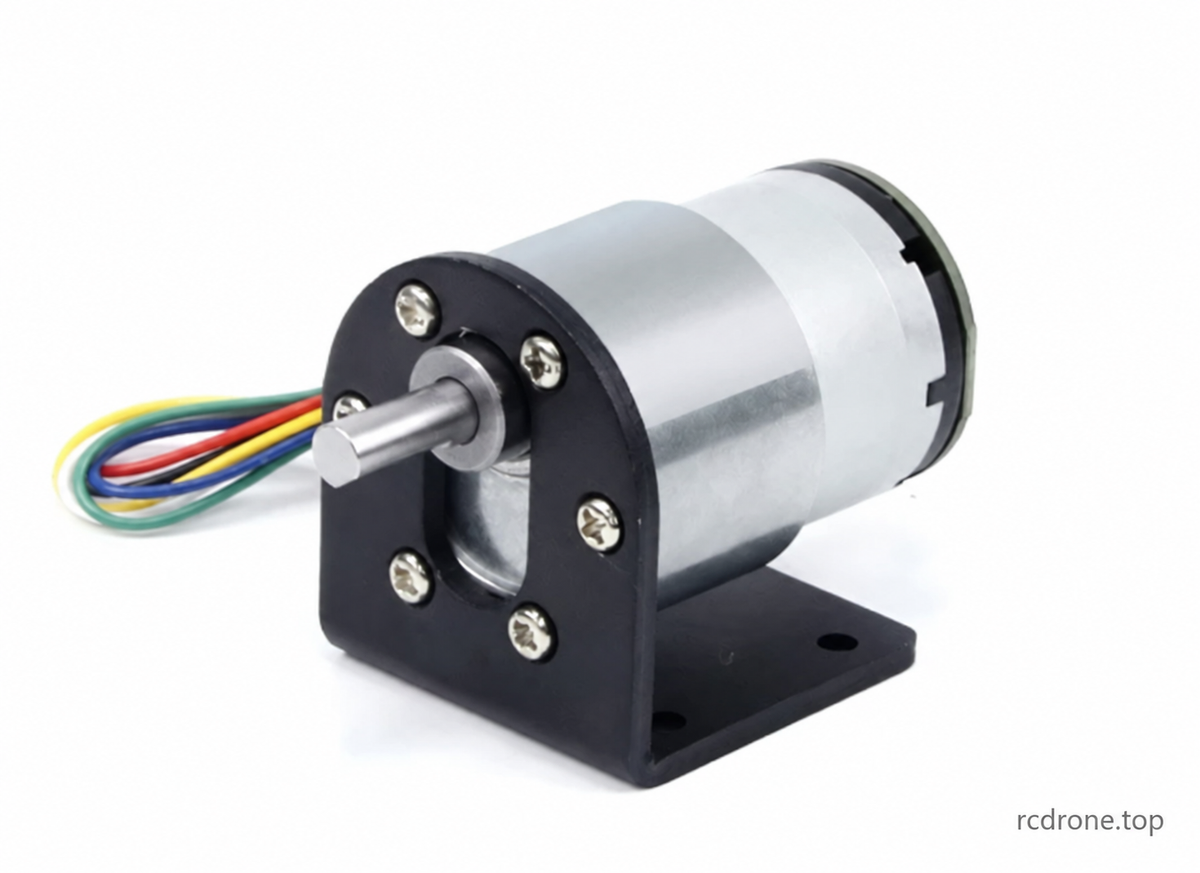
JGB37-520 Bürsten-DC-Getriebemotor mit Hall-Einheit
Der JGB37-520 ist ein kompakter Bürsten-DC-Getriebemotor mit einem A/B inkrementalen Hall-Einheit, einem Metall-Reduktionsgetriebe, einer 6mm D-förmigen Ausgangswelle und umkehrbarer Drehung. Wählen Sie einen 12V oder 24V Motor, die erforderliche Leerlauf-Ausgangsgeschwindigkeit und ein Motor- oder Zubehörpaket für Robotik, kleine Mechanismen und Elektronikprojekte.
Die wählbaren Geschwindigkeiten sind 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 und 960 U/min. Diese Optionen entsprechen der 6000RPM Motor-vor-Reduktion-Serie des Lieferanten. Die Ausgangs-U/min werden ohne Last gemessen; die Geschwindigkeit verringert sich unter Last. Eine Halterung, die auf einem Foto gezeigt wird, ist nur enthalten, wenn das ausgewählte Paket eine Halterung benennt.
Bau und Geschwindigkeitsregelung
- Metall-Reduktionsgetriebe in einer mehrstufigen Anordnung, Kupferwicklung, Permanentmagnetmotor und Kohlebürsten.
- PWM-Geschwindigkeitsregelung ist mit einem kompatiblen externen Bürsten-DC-Controller möglich. Ein Controller ist nur in den angegebenen Paketen enthalten.
- Vertauschen Sie nur die roten und weißen Motorstromleitungen, um die Drehung umzukehren. Halten Sie die Polarität der Encoder- und Controller-Stromversorgung korrekt; stoppen Sie den Motor, bevor Sie die Richtung ändern.
- Das Übersetzungsverhältnis bestimmt den Geschwindigkeits-/Drehmomentkompromiss. Die elektrische Reduzierung der Geschwindigkeit bietet nicht den gleichen Drehmomentanstieg wie die Auswahl eines höheren Übersetzungsverhältnisses.
Mechanische Spezifikationen
| Parameter | Spezifikation |
|---|---|
| Marke / Modell | Jiali Motor / JGB37-520 |
| Motortyp | Gleichstromgetriebemotor mit Bürsten und A/B inkrementalem magnetischen Hall-Einheit |
| Nennversorgung | 12V DC oder 24V DC, je nach gewählter Variante |
| Getriebe-Durchmesser | 37mm |
| Motor-Körperdurchmesser / Abschnittslänge | 32mm / 22mm |
| Getriebelänge L | 19–29mm, abhängig vom Übersetzungsverhältnis |
| Ausgangswelle | 6mm Durchmesser, 15.5mm Projektion; 12mm flache Länge; 5.5mm über die Fläche |
| Schaftdurchmessertoleranz | −0.03 / −0.05mm, wie im Zeichnung angegeben |
| Positionierboss | 12mm Durchmesser × 6mm Höhe |
| Montage | Sechs M3 Gewindebohrungen auf einem 31mm Teilkreis; die Zeichnung gibt 3.5mm Tiefe an, das Foto gibt 4mm an. Überprüfen Sie das Schraubenengagement am tatsächlichen Motor. |
| Encoder und Kabel | 32mm Encoderdurchmesser; Rückbauprojektion 11.75mm; PH2.0 Sechs-Pin-Kabel ungefähr 144mm lang |
| Schaftversatz | 7mm vom Motormittelpunkt |
| Reduktionsverhältnisse im Lieferantenverweis | 6.25:1–810:1; nicht jedes Referenzverhältnis ist wählbar |
| Motorgewicht nur | Ungefähr 144–170g je nach Verhältnis; Übersicht gibt ungefähr 170g an |
| Bewertungen der Lieferantenübersicht | 2.4–10.8W und 0.15–0.65A über die dargestellten Serien; verwenden Sie die spezifischen Tabellen unten |
| Betriebsansprüche des Lieferanten | −10°C bis 70°C; Übersicht listet 24-Stunden-Nutzung. Die tatsächliche Eignung hängt von der Last und der Kühlung ab. |
| Geräusch | Der Lieferant gibt ungefähr 55dB an, variiert mit Geschwindigkeit und Last; die Messbedingungen sind nicht spezifiziert |
Die Abmessungen sind Referenzmessungen des Lieferanten und können variieren. Das Aussehen und die Komponenten des Motors können zwischen den Versionen unterschiedlich sein.Der Encoder liefert Feedback-Signale; die Regelung im geschlossenen Regelkreis erfordert einen geeigneten externen Controller. Die Temperaturangaben des Encoders erstrecken sich nicht über den gesamten Betriebsbereich des Motors.
6000RPM Motorserie — Leistungsreferenz
Diese Serie entspricht der wählbaren Geschwindigkeitsfamilie. Die Tabellen enthalten auch die nicht wählbaren Referenzgeschwindigkeiten des Lieferanten (85, 28, 15 und 9,5 RPM) zur Vollständigkeit; sie schaffen keine zusätzlichen Kaufoptionen. Die Werte sind Lieferantendaten, keine unabhängigen Testergebnisse. Das Drehmoment ist in kgf·cm angegeben, nicht in Kilogramm Hebekapazität.
12V — 6000RPM Vor der Reduktion
| Verhältnis | Getriebe L (mm) | Leerlauf RPM | Leerlaufstrom (A) | Belastete RPM | Drehmoment bei max.Effizienz (kgf·cm) | Belastungsstrom (A) | Leistung (W) | Stillstandsmoment (kgf·cm) | Stillstandsstrom (A) | Startspannung (V) | Motorgewicht (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Vor der Reduktion
| Übersetzung | Getriebe L (mm) | Leerlauf RPM | Leerlaufstrom (A) | Belastete RPM | Drehmoment bei max.Effizienz (kgf·cm) | Belastungsstrom (A) | Leistung (W) | Stillstandsmoment (kgf·cm) | Stillstandsstrom (A) | Startspannung (V) | Motorgewicht (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
10000RPM Motor Serie — Zusätzliche Lieferantenreferenz nur
Das bereitgestellte Bild enthält auch die folgenden Hochgeschwindigkeitsmotorserien. Dies ist nur Referenzinformation: Es handelt sich nicht um eine separat wählbare Serie in diesem Angebot.Wenden Sie diese Werte nicht auf eine gekaufte 6000RPM-Serie-Variante an, selbst wenn eine Ausgangs-RPM zufällig überlappt.
12V — 10000RPM vor der Reduktion (Nur Referenz)
| Verhältnis | Getriebe L (mm) | Leerlauf-RPM | Leerlaufstrom (A) | Belastete RPM | Drehmoment bei max. Effizienz (kgf·cm) | Belastungsstrom (A) | Leistung (W) | Stillstandsdrehmoment (kgf·cm) | Stillstandsstrom (A) | Startspannung (V) | Motorgewicht (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM Serie — Zusätzlicher Lieferantenverweis nur
Diese Quelltabelle wird zur Referenz beibehalten und ist in dieser Auflistung keine wählbare Spannung oder Serie.
| Verhältnis | Getriebe L (mm) | Leerlauf-U/min | Leerlaufstrom (A) | Belastungs-U/min | Drehmoment bei max. Effizienz (kgf·cm) | Belastungsstrom (A) | Leistung (W) | Stillstandsdrehmoment (kgf·cm) | Stillstandsstrom (A) | Startspannung (V) | Motorgewicht (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Hall Encoder-Spezifikationen und Verkabelung
Die Motorversorgung und die Encoder-Versorgung sind separate Schaltungen. Verwenden Sie 12V oder 24V für den Motor je nach Option und nur 3.3–5V DC für den Encoder. Wenden Sie niemals die Motorspannung auf den Encoder oder die Signalleitungen an.
| Encoder-Parameter | Technische Spezifikation |
|---|---|
| Typ | A/B-Zweikanal-Inkremental-Magnet-Hall-Encoder |
| Basisauflösung | 11 Impulse pro Motorumdrehung (11PPR) |
| Ausgangswelle Pulsreferenz | 11 × Übersetzungsverhältnis vor der Quadratur-Kantenmultiplikation; tatsächliche Zählungen hängen von der Dekodierungsmethode ab |
| Encoder-Versorgung | 3,3–5V DC |
| Ausgang | A/B-Rechteckwelle, Standard; Quelle Sinuswelle benutzerdefinierte Version ist hier keine wählbare Konfiguration |
| Schnittstelle | PH2.0-6PIN mit dem gelieferten Kabel |
| Signal-Schaltung | Integrierte Pull-Up- und Konditionierungswiderstände; überprüfen Sie die Logikpegelkompatibilität mit Ihrem Controller |
| Antwortfrequenz | 100kHz, Spezifikation des Lieferanten |
| Magnetring | 22 Pole / 11 Polpaare |
| Temperatur des Lieferanten-Encoders | −40°C bis 120°C; gilt für die Encoder-Spezifikation, nicht für den gesamten Motor |
| Drahtfarbe | Verbindung |
|---|---|
| Rot | Motorstrom +; nur mit Weiß tauschen, um den Motor umzukehren |
| Weiß | Motorstrom −; nur mit Rot tauschen, um den Motor umzukehren |
| Schwarz | Encoder-Versorgung − / GND |
| Blau | Encoder-Versorgung +, 3.3–5V DC |
| Gelb | Encoder-Signalkanal |
| Grün | Encoder-Signalkanal |
Die Quelle identifiziert Gelb und Grün als die beiden Signalleitungen, ohne ihre A/B-Reihenfolge zuzuweisen. Überprüfen Sie die Kanalphase in Ihrer Anwendung. Drehen Sie niemals die blaue/schwarze Encoder-Stromversorgung um und schließen Sie niemals Strom direkt an eine der Signalleitungen an.
Optionale Halterung
Die abgebildete L-Halterung ist 1,5 mm dick, ungefähr 40 mm breit, mit einer 40 mm Basis und 47 mm aufrecht. Das Motor-Montagemuster ist mit einem Durchmesser von 31 mm und sechs 3,2 mm Löchern sowie 6,3 mm Vertiefungen gekennzeichnet. Die zentrale Öffnung ist mit 2 × R6,5 und 14 mm Abstand in der Mitte gekennzeichnet. Die Basiszeichnung zeigt vier 3,5 mm Löcher mit einem Abstand von 24 × 30 mm und einem seitlichen Versatz von 8 mm; das aufrechte Element enthält eine Referenzdimension von 20 mm.Die Halterung wird nur mit dem entsprechenden Paket geliefert.
Verdrahtung und Verwendung
Verwenden Sie eine DC-Motorversorgung, die der ausgewählten Spannung entspricht, und eine separate geregelte 3,3–5V-Encoder-Versorgung. Wenn Sie einen PWM-Motorcontroller verwenden, schließen Sie dessen Motor-Ausgang nur an die roten und weißen Motorleitungen an. Halten Sie die Encoder-Stromversorgung und -signale von der Motorstromversorgung getrennt. Stoppen Sie, bevor Sie die Richtung umkehren, und überprüfen Sie jede Verbindung, bevor Sie Strom anlegen.
Wählen Sie den Motor nach seinem Nennlastmoment und nicht nach seinem Stillstandsmoment. Überlasten, blockieren oder betreiben Sie den Motor nicht in der Nähe des Stillstands: Der Motor oder die Zahnräder können beschädigt werden. Lasten über den Nennbedingungen verringern die Geschwindigkeit. Eine Verringerung der elektrischen Geschwindigkeit kann auch das verfügbare Drehmoment reduzieren. Die Bewertungen des Controllers, die Nennleistung des Adapter-Netzanschlusses, der Steckertyp und die Details zu den enthaltenen Kabeln/Anschlüssen sind in der gelieferten Auflistung nicht vollständig angegeben; überprüfen Sie diese Details für die ausgewählten Zubehörteile.
Drehmoment und Einheit Referenz
Für eine statische Last entspricht das erforderliche Drehmoment in kgf·cm der Last in kgf multipliziert mit dem Hebelradius in cm. Der Anbieter veranschaulicht eine 10kg Last: 10kgf·cm bei einem Radius von 1cm oder 100kgf·cm bei einem Radius von 10cm. Dies ist ein erläuterndes Beispiel, nicht die Hebeleistung dieses Motors. Berücksichtigen Sie Reibung, Beschleunigung und die tatsächliche Betriebsbelastung des Mechanismus.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Packungsinhalt
Ein JGB37-520 Motor mit Hall-Sensor und sechspoligem Verbindungskabel in der gewählten Spannung und Geschwindigkeit, plus nur die im Paketoption genannten Zubehörteile:
- Nur Motor
- Motor + Halterung
- Motor + Geschwindigkeitsregler
- Motor + Netzteil
- Motor + Halterung + Geschwindigkeitsregler
- Motor + Halterung + Netzteil
- Motor + Geschwindigkeitsregler + Netzteil
- Motor + Halterung + Geschwindigkeitsregler + Netzteil
Nur Motor enthält keine Halterung, keinen Geschwindigkeitsregler und kein Netzteil. Produkt- und Zubehörillustrationen sind Referenzansichten.
Details
Englische Versionen der Lieferantenillustrationen, mit Erklärungen und serien spezifischen Referenzhinweisen.
Encoder-Motor-Übersicht
Der JGB37-520 kombiniert einen gebürsteten DC-Motor, ein Metall-Reduktionsgetriebe und einen Hall-Encoder. Wählen Sie die Spannung, die Leerlaufdrehzahl und das Zubehörpaket oben aus.

Drehmoment- und Geschwindigkeitsregelung
Die Getriebeuntersetzung bestimmt den Kompromiss zwischen Geschwindigkeit und Drehmoment. PWM-Steuerung erfordert einen geeigneten externen Controller. Kehren Sie nur die Motorstromleitungen um, während die Polarität der Encoder-Stromversorgung unverändert bleibt.

Innere Konstruktion
Die Quelle zeigt Metallzahnräder, Kupferwicklungen, Permanentmagneten, Kohlebürsten und den hinteren Hall-Encoder. Die internen Teile können zwischen den Produktionsversionen variieren.

Mechanische Abmessungen
Die Abmessungen sind in Millimetern. Die Länge des Getriebes hängt vom Übersetzungsverhältnis ab. Die Zeichnung gibt eine Montagebohrungstiefe von 3,5 mm an, während das annotierte Foto unten 4 mm angibt; überprüfen Sie das Schraubenengagement am tatsächlichen Motor.

Optionale Montagehalterung
Diese Halterung ist nur enthalten, wenn das ausgewählte Paket eine Halterung benennt. Ihre Montageabmessungen sind unten dargestellt.

Motor- und Encoderabmessungen
Die Encoderbaugruppe fügt einen hinteren Abschnitt von 11,75 mm hinzu. Das mitgelieferte sechsadrige Kabel ist ungefähr 144 mm lang.Übersicht der Bewertungen erstreckt sich über mehrere Quellenserien; beziehen Sie sich auf die ausgewählte Serie in den Leistungstabellen.

Encoder Verkabelung und Signale
Die Motorleistung verwendet die roten und weißen Drähte. Die Encoderleistung verwendet blau (+3,3–5V) und schwarz (GND); gelb und grün übertragen die beiden Encodersignale. Die Quelle weist diesen beiden Farben keine A/B-Reihenfolge zu. Wenden Sie niemals 12V/24V Motorspannung auf Encoder- oder Signalverbindungen an.

Drehmomentauswahlreferenz
Diese Riemenscheibenbeispiele erklären Drehmoment und Hebelradius; sie sind keine Tragfähigkeitsbewertungen für diesen Motor. Berücksichtigen Sie Reibung, Beschleunigung und tatsächliche Last.

6V / 5000RPM Serie — Nur zur Referenz
Diese zusätzliche Quelltabelle wird zur Referenz bereitgestellt. Weder diese Spannung noch diese Motorserie sind in diesem Angebot wählbar.

12V / 6000RPM Serie
Dies ist die 12V Geschwindigkeitsfamilie, die von den wählbaren Varianten verwendet wird. Die Quelle listet auch 85, 28, 15 und 9.5RPM Referenzgeschwindigkeiten auf, die nicht als Kaufoptionen verfügbar sind. Der Stillstandsmoment ist keine kontinuierliche Betriebsbewertung.

24V / 6000RPM Serie
Dies ist die 24V Geschwindigkeitsfamilie, die von den wählbaren Varianten verwendet wird. Alle Werte sind Referenzdaten des Lieferanten. Verwenden Sie die ausgewählte Spannung und die Nennlastwerte bei der Konstruktion des Mechanismus.

12V / 10000RPM-Serie — Nur zur Referenz
Diese Hochgeschwindigkeitsquelle-Serie ist hier keine wählbare Motorserie. Wenden Sie ihre Werte nicht auf den aufgeführten 6000RPM-Motor an, auch wenn die Ausgangsgeschwindigkeiten überlappen.

