


Kpower DHV090 Kernloses Digital-Servomotor, 10,8 kg·cm Haltekraft bei 7,4 V, für RC-Modelle und Roboterarme
Kpower DHV090 Kernloses Digital-Servomotor, 10,8 kg·cm Haltekraft bei 7,4 V, für RC-Modelle und Roboterarme
Kpower
Regulärer Preis
$79.00 USD
Regulärer Preis
Verkaufspreis
$79.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
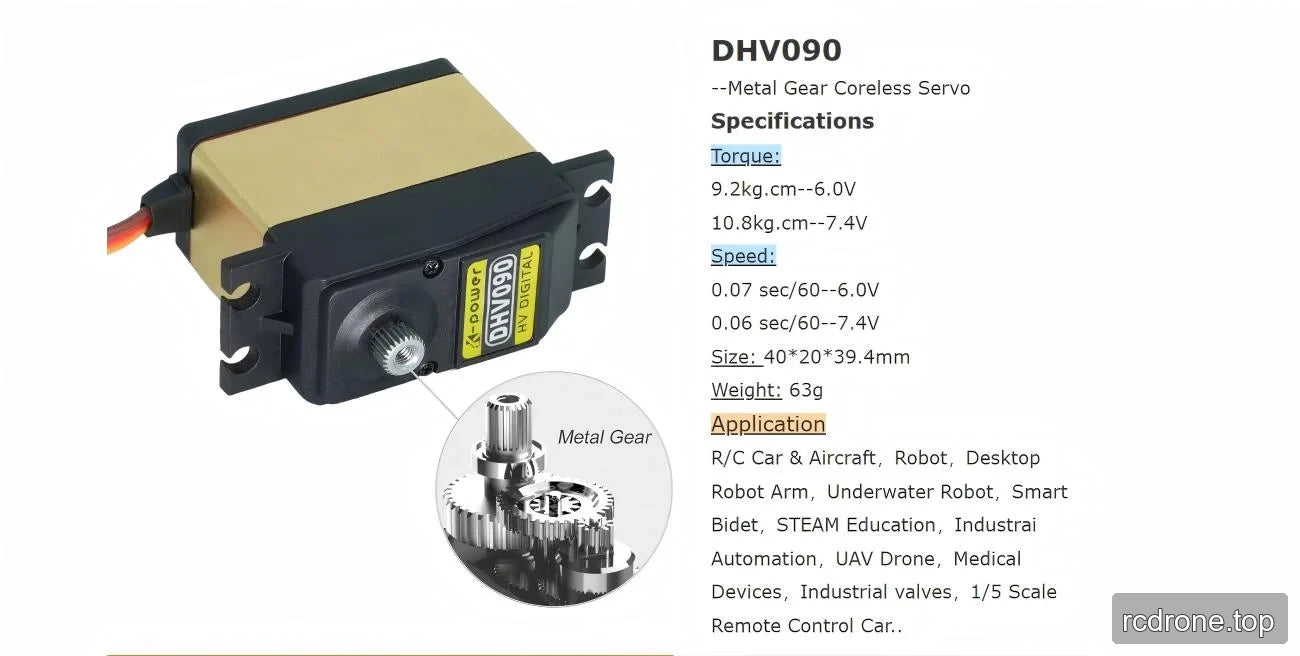
Der Kpower DHV090 ist ein Metallgetriebe, kernloser digitaler Servo Motor für RC-Modelle, Roboter und Desktop-Roboterarme. Er liefert ein Drehmoment von 9,2 kg·cm bei 6,0 V und 10,8 kg·cm bei 7,4 V, mit entsprechenden Leerlaufgeschwindigkeiten von 0,07 und 0,06 s/60°. Sein Gehäuse mit den Abmessungen 40 × 20 × 39,4 mm und einem Gewicht von 63 g bietet definierte Montage- und Masseanforderungen für kompakte Bewegungssteuerungsprojekte.
Eigenschaften
- Kernloser Motor mit digitaler Servo Steuerung; gekennzeichnet als HV DIGITAL.
- Metallgetriebe und ein Gehäuse aus Aluminiumlegierung und Kunststoff.
- Potentiometer-Positionssensing und zwei Kugellager (2BB).
- Hochgeschwindigkeitsmodellklassifizierung, mit einer angegebenen Leerlaufgeschwindigkeit von 0,06 s/60° bei 7,4 V.
- 25T Horn-Spline mit einem Durchmesser von 5,82 mm.
- 120° Reisewinkel, mit Anpassungsmöglichkeiten für den Reisebereich.
Technische Daten
| Parameter | Wert / Zustand |
|---|---|
| Marke / Modell | Kpower DHV090 |
| Servotyp | HV digital, kernlos, Metallgetriebe-Servo |
| Stall-Drehmoment bei 6,0 V | 9,2 kg·cm |
| Stall-Drehmoment bei 7,4 V | 10,8 kg·cm |
| Nenn-Drehmoment | 3 kg |
| Leerlaufdrehzahl bei 6,0 V | 0,07 s/60° |
| Leerlaufdrehzahl bei 7,4 V | 0,06 s/60° |
| Gewicht | 63 g |
| Abmessungen | 40 × 20 × 39.4 mm |
| Reisewinkelbereich | 120°; anpassbar |
| Betriebsspannung | 4.8–8.4 V |
| Zahnrad-Spline | 25T, Ø5.82 mm |
| Getriebe material | Metall |
| Motor | Kernloser Motor |
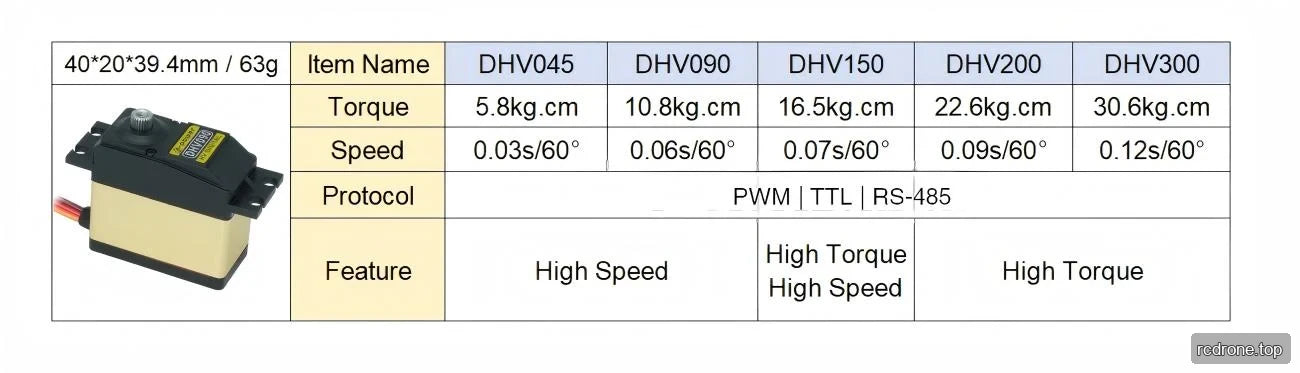
| Aufgelistete Steuerprotokolle | PWM | TTL | RS-485 |
| Leerlaufstrom | 3000 mA |
| Positionssensor | Potentiometer |
| Gehäuse material | Aluminiumlegierung + Kunststoff |
| Kugellager | 2BB |
| Arbeitsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 bis 50 °C |
| IP-Bewertung | IP42 |
Anwendungen
- RC-Autos, einschließlich 1/5 Maßstab ferngesteuerte Autos: Lenkung oder Verbindungsbetätigung mit dem Metallgetriebe und spannungsabhängiger Drehmomentausgabe.
- RC-Flugzeuge und UAV-Drohnen: Steuerverbindung Bewegung, bei der die angegebene Masse von 63 g, der Montagebereich und die Leerlaufgeschwindigkeit zum Mechanismus passen.
- Roboter und Desktop-Roboterarme: Gelenk- oder Verbindungspositionierung unter Verwendung von Potentiometer-Feedback und dem angegebenen Reisebereich von 120°.
- STEAM-Bildung: praktische Servo-Positionierungs- und Verbindungsprojekte mit einem kernlosen digitalen Aktuator.
- Industrielle Automatisierung und industrielle Ventile: Positionierung kompakter Mechanismen oder Ventilverbindungen innerhalb der angegebenen Drehmoment- und Reisegrenzen.
- Intelligente Bidets und medizinische Geräte-Mechanismen: kompakte Verbindungspositionierung unter Verwendung der definierten Montageabmessungen und des Reisebereichs.
- Unterwasser-Robotersysteme: Mechanikbetätigung innerhalb eines trockenen, geschützten Gehäuses; die IP42-Bewertung bietet keinen Schutz für den Betrieb unter Wasser.
Produktvideo
Dokumente und Downloads
- Kpower DHV090 Zeichnung — Zeichnung (PDF)
- OCservo OCS D9501 Zeichnung — Ocservo Ocs D 9501 Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS D9501 Handbuch — Ocservo Ocs D 9501 Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Produktvideo
Eigenschaften und Design


Technische Daten und Leistung

Optionen und Modellvergleich
Zusätzliche Produktdetails


Einrichtung und Nutzung


Schnittstellen und Verbindungen

Anwendungsbeispiele




