


Kpower DHV825 Digitaler Coreless-Servomotor, PWM/TTL/RS485, für RC-Flugzeuge und Roboterarme
Kpower DHV825 Digitaler Coreless-Servomotor, PWM/TTL/RS485, für RC-Flugzeuge und Roboterarme
Kpower
Regulärer Preis
$127.00 USD
Regulärer Preis
Verkaufspreis
$127.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der Kpower DHV825 ist ein digitaler kernloser Servo Motor für ferngesteuerte Flugzeuge, Segelflugzeuge, Drohnen und Roboterarme. Er kombiniert hochpräzise Stahlzahnräder mit einem Gehäuse aus 7075 Aluminium und bietet PWM-, TTL- und RS485-Steuerinterfaces. Seine 120° ± 3° Bewegung und die spannungsspezifischen Geschwindigkeits- und Haltemoment-Spezifikationen helfen Käufern, die Bewegungsanforderungen zu bewerten, während die Abmessungen von 40 × 20 × 39 mm die Installationsplanung unterstützen.
Eigenschaften
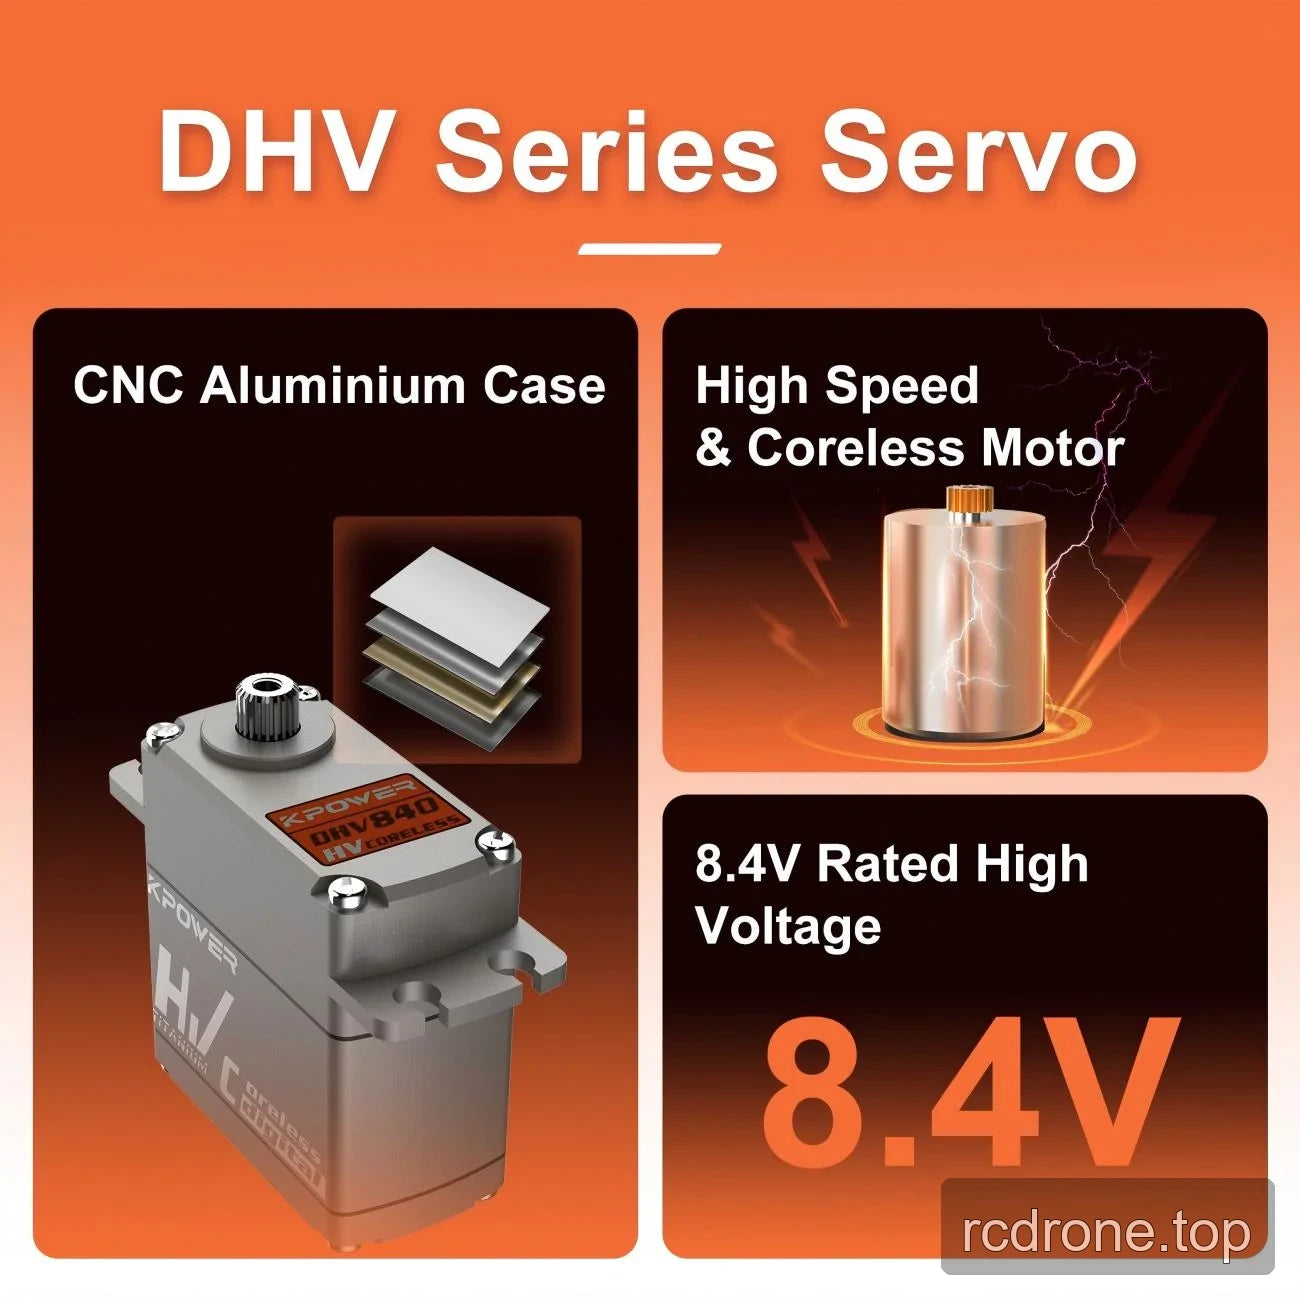
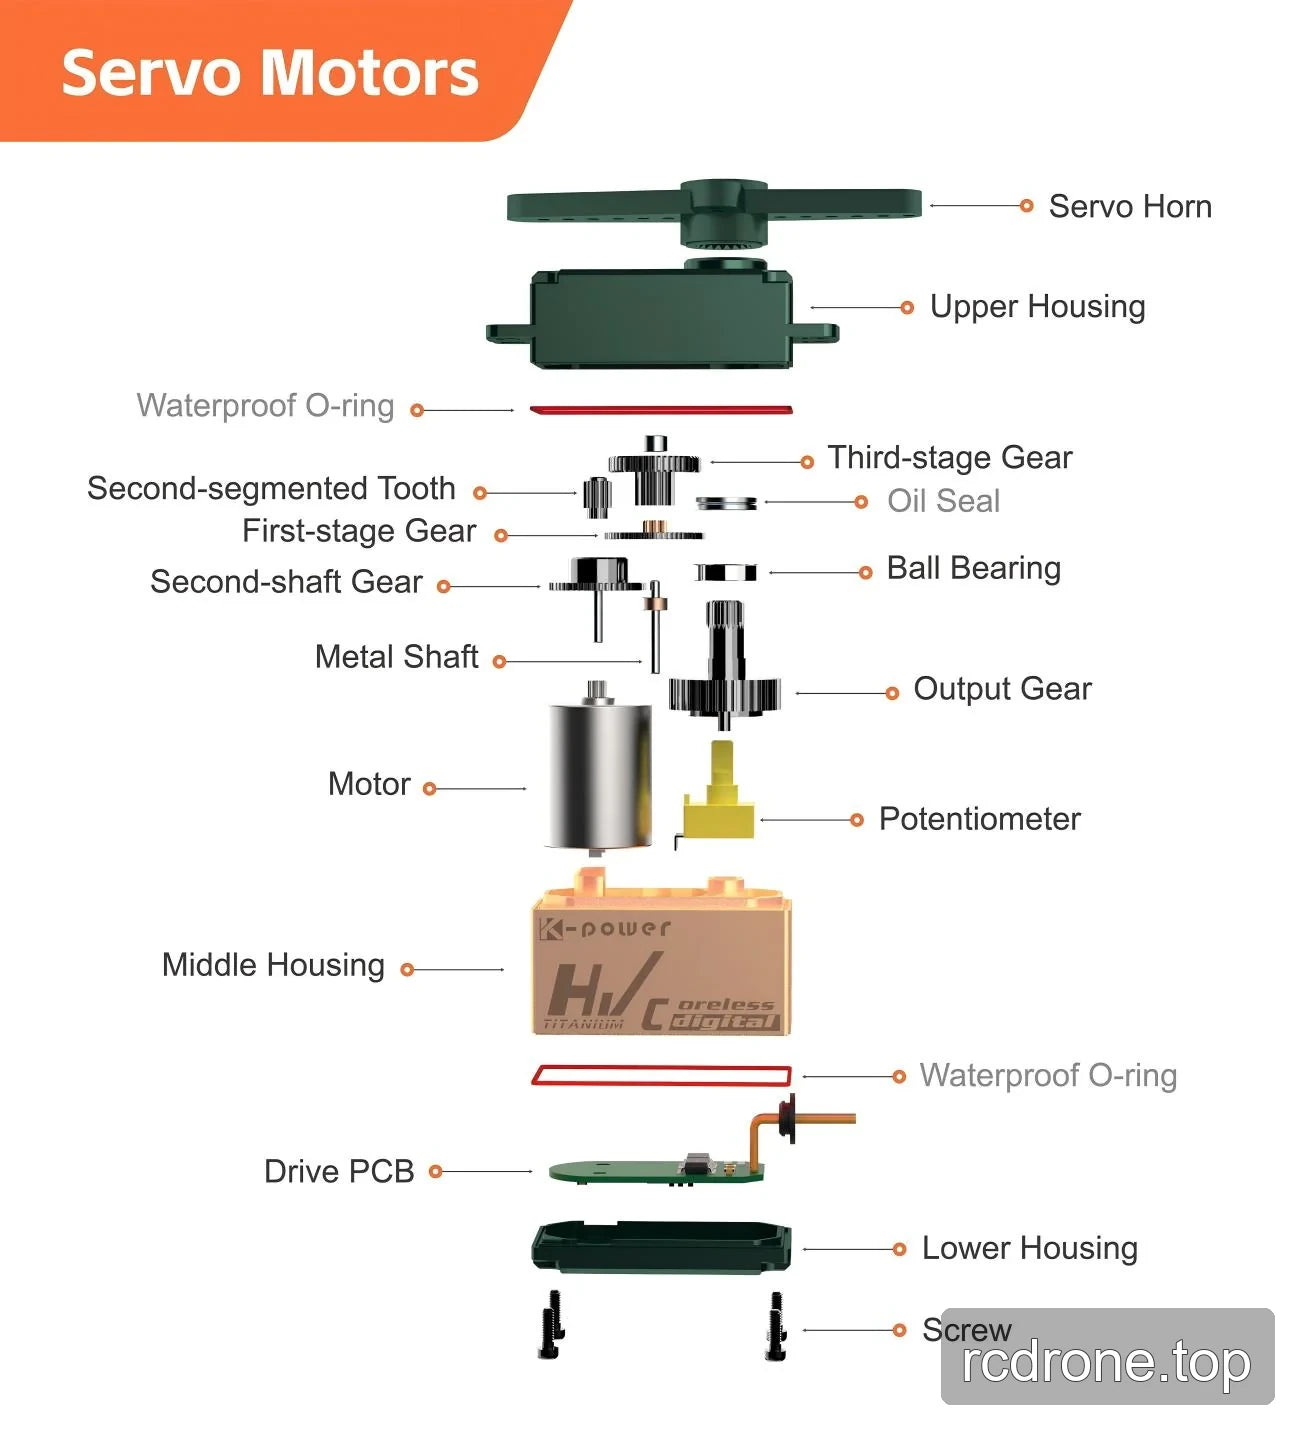
- Digitaler Hochspannungs-Servo mit einem kernlosen Motor.
- Hochpräzise Metallzahnräder, spezifiziert als Stahl.
- Gehäuse aus 7075 Aluminium.
- PWM-, TTL- und RS485-Steuerinterfaces.
- 3 μs Totzone und 50–333 Hz Aktualisierungsfrequenz.
Technische Daten
| Parameter | Wert |
|---|---|
| Marke | Kpower |
| Modell / Version | DHV825 |
| Servotyp | Digital, Hochspannung |
| Produktbezeichnung | 20KG; keine Drehmoment-Längen-Einheit oder Testbedingung für diese Bezeichnung angegeben |
| Getriebematerial | Stahl |
| Signalbereich | 900–2100 μs |
| Gehäusematerial | 7075 Aluminium |
| Motortyp | Kernlos |
| Steuerinterfaces | PWM, TTL, RS485 |
| Betriebstemperatur | −10 °C bis +50 °C |
| Totzone | 3 μs |
| Bewegungswinkel | 120° ± 3° |
| Aktualisierungsfrequenz | 50–333 Hz |
| Minimale Betriebsspannung | 4.8 V |
| Abmessungen | 40 × 20 × 39 mm |
| Gewicht | 72 g ± 1 g |
| Drahtstärke und Isolierung | 22 AWG, PVC |
Leistung nach Versorgungsspannung
| Parameter | Bei 6.0 V | Bei 7.4 V |
|---|---|---|
| Leerlaufdrehzahl | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Stillstandsmoment | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Leerlaufstrom | 700 ± 30 mA | 850 ± 30 mA |
| Blockierstrom | 3000 ± 40 mA | 3500 ± 50 mA |
Anwendungen
- RC-Flugzeug- und Segelflugsteuerung: Positionssteuerung über 120° ± 3° Bewegung, unter Verwendung der spannungsspezifischen Leerlaufgeschwindigkeitswerte zur Bewertung des Bewegungszeitpunkts.
- Aktivierung von Drohnenmechanismen: Bereitstellung kontrollierter Winkelbewegung für Bordmechanismen, bei denen die Abmessungen, der Weg und die Steuerungsschnittstelle des Servos die Installationsanforderungen erfüllen.
- Positionierung von Roboterarmverbindungen: Verwenden Sie den angegebenen Weg, 3 μs Totzone und spannungsspezifische Blockiermomentwerte zur Bewertung der Positionierung und Lastanforderungen einer Verbindung.
Dokumente
- Kpower DHV825 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS D9501 Handbuch — Ocservo Ocs D 9501 Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Merkmale und Design


Anwendungsbeispiele


Zusätzliche Produktdetails


Schnittstellen und Verbindungen


