


Kpower DHV828 Coreless Servomotor, 29,2 kg·cm Haltemoment bei 7,4 V, für RC-Autos und Flugzeuge
Kpower DHV828 Coreless Servomotor, 29,2 kg·cm Haltemoment bei 7,4 V, für RC-Autos und Flugzeuge
Kpower
Regulärer Preis
$115.00 USD
Regulärer Preis
Verkaufspreis
$115.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der Kpower DHV828 ist ein kernloser Servo Motor mit Metallzahnrädern und einem Gehäuse aus Aluminiumlegierung für RC-Autos, Flugzeuge und angetriebene Mechanismen. Er arbeitet mit 4,8–8,4 V und liefert ein Stau-Drehmoment von 29,2 kg·cm bei 7,4 V, mit einer Leerlaufgeschwindigkeit von 0,13 s/60°. Sein Gewicht von 72 g, die Potentiometer-Positionsmessung und der 120°-Hub unterstützen die Auswahl für Lenkung, Steuerverbindungen und robotische Mechanismen.
Eigenschaften
- Hochdrehmoment, HV-kernloser Servo Aufbau mit Metallzahnrädern.
- Gehäuse aus Aluminiumlegierung und zwei Kugellagern.
- Potentiometer-basierte Positionsmessung.
- 25T-Ausgangsspline mit einem Durchmesser von 5,9 mm.
- 120°-Hubwinkel, mit angezeigter Anpassung.
Technische Daten
Spannungsabhängige Leistung
| Parameter | Bei 6,0 V | Bei 7.4 V |
|---|---|---|
| Drehmoment | 27,7 kg·cm | 29,2 kg·cm |
| Leerlaufdrehzahl | 0,15 s/60° | 0,13 s/60° |
Allgemeine Spezifikationen
| Parameter | Wert |
|---|---|
| Marke / Modell | Kpower DHV828 |
| Stillstandsdrehmoment | 29,2 kg·cm bei 7,4 V |
| Nennmoment — angegebener Wert | 7,5 kg |
| Gewicht | 72 g |
| Reisewinkelbereich | 120°; anpassbar |
| Betriebsspannung | 4,8–8.4 V |
| Horn gear spline | 25T, Ø5.9 mm |
| Getriebe material | Metall |
| Motor | Kernlos |
| Aufgelistete Protokolle | PWM, TTL, RS-485; die angepasste Schnittstelle wird nicht durch die DHV828-Auswahl identifiziert |
| Leerlaufstrom | 4500 mA |
| Positionssensor | Potentiometer |
| Gehäuse material | Aluminiumlegierung |
| Kugellager | 2BB |
| Arbeitsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 bis 50 °C |
| IP-Bewertung | IP42 |
Anwendungen
- RC-Auto-Lenkung: Betätigen Sie die Lenkverbindungen in 1/8- und 1/10-Modellen mit dem Metallgetriebeantrieb und der spannungsabhängigen Drehmomentfähigkeit.
- RC-Flugzeuge und Festflügel-Drohnen: bewegen Steuerverbindungen in Flugzeugen, einschließlich VTOL-Festflügel-Drohnen, mit 120° Bewegungsspielraum und festgelegten Geschwindigkeiten bei 6,0 V und 7,4 V.
- Smart-Home- und Robotikmechanismen: bieten kontrollierte Winkelbewegung in Smart-Home-Geräten, Servicerobotern und Toilettenreinigungsrobotern unter Verwendung von Potentiometer-Positionssensoren.
- Drohnen-Docks: betätigen bewegliche Dockmechanismen mit einem 72 g Servo und Metallgetriebe.
- Medizinische Geräte-Mechanismen: bieten kontrollierte Winkelbetätigung unter Verwendung des bürstenlosen Motors und des Positionssensors.
Dokumente
- Kpower DHV828 Zeichnung — Zeichnung (PDF)
- OCservo OCS D9501 Zeichnung — Ocservo Ocs D 9501 Zeichnung (PDF)
- OCServo OCS D9501 Handbuch — Ocservo Ocs D 9501 Handbuch (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Merkmale und Design

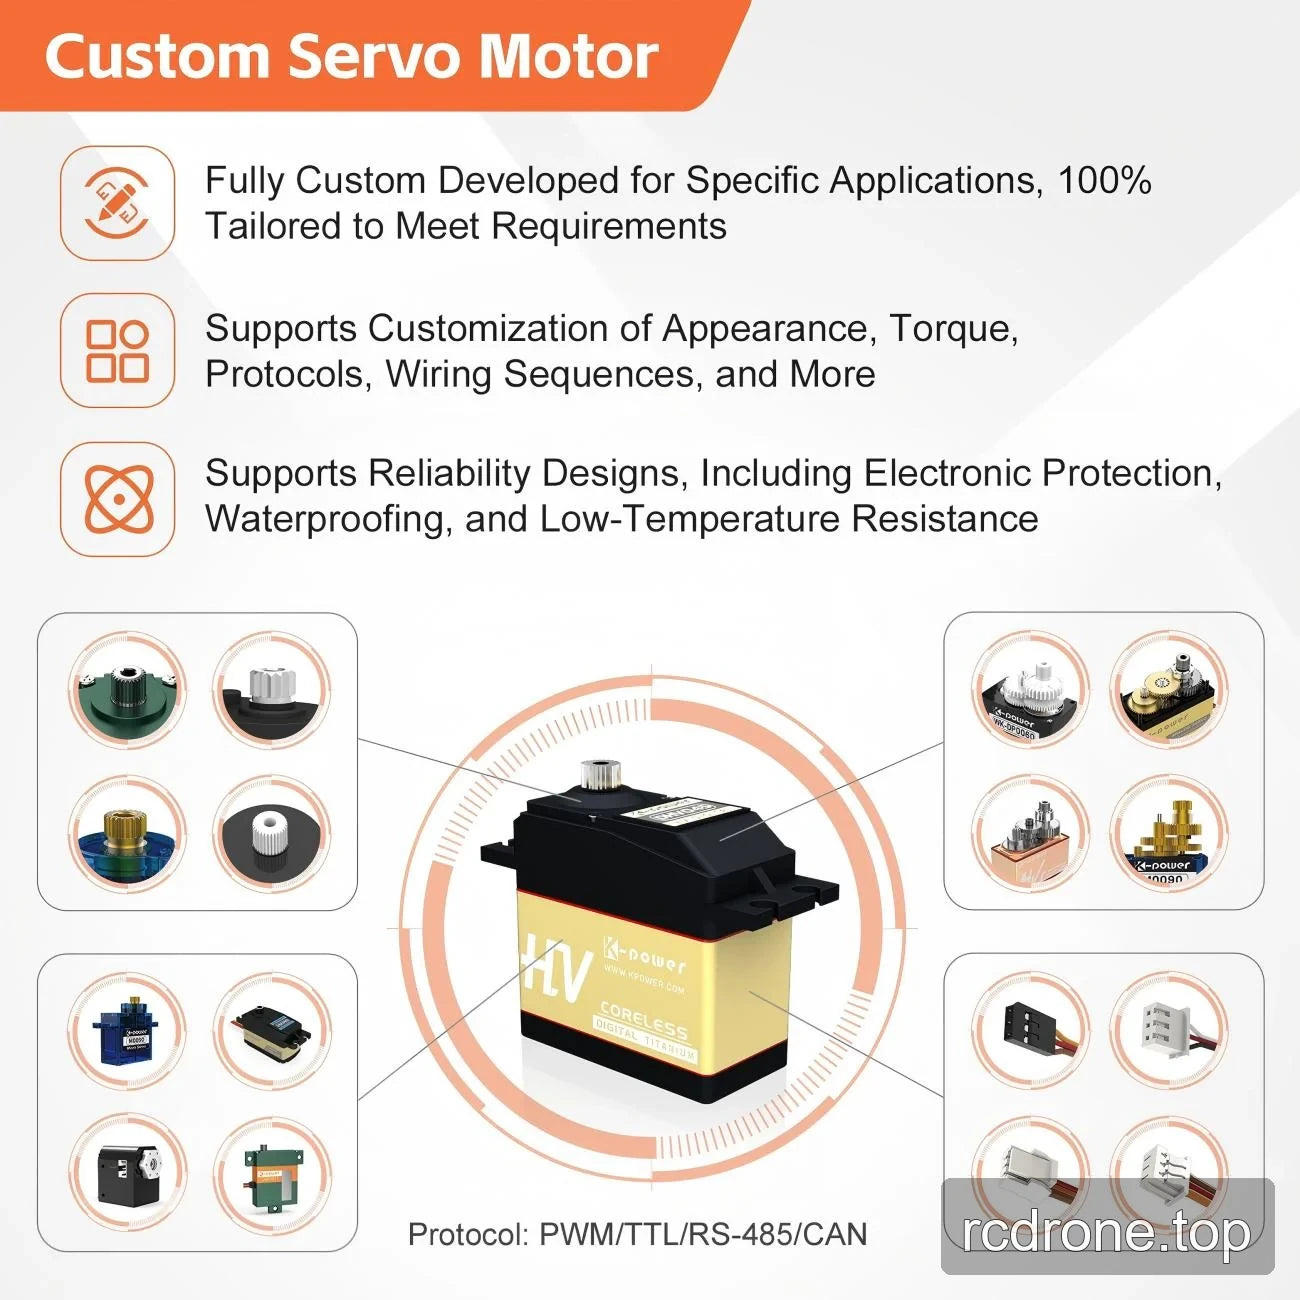
Optionen und Modellvergleich

Technische Daten und Leistung
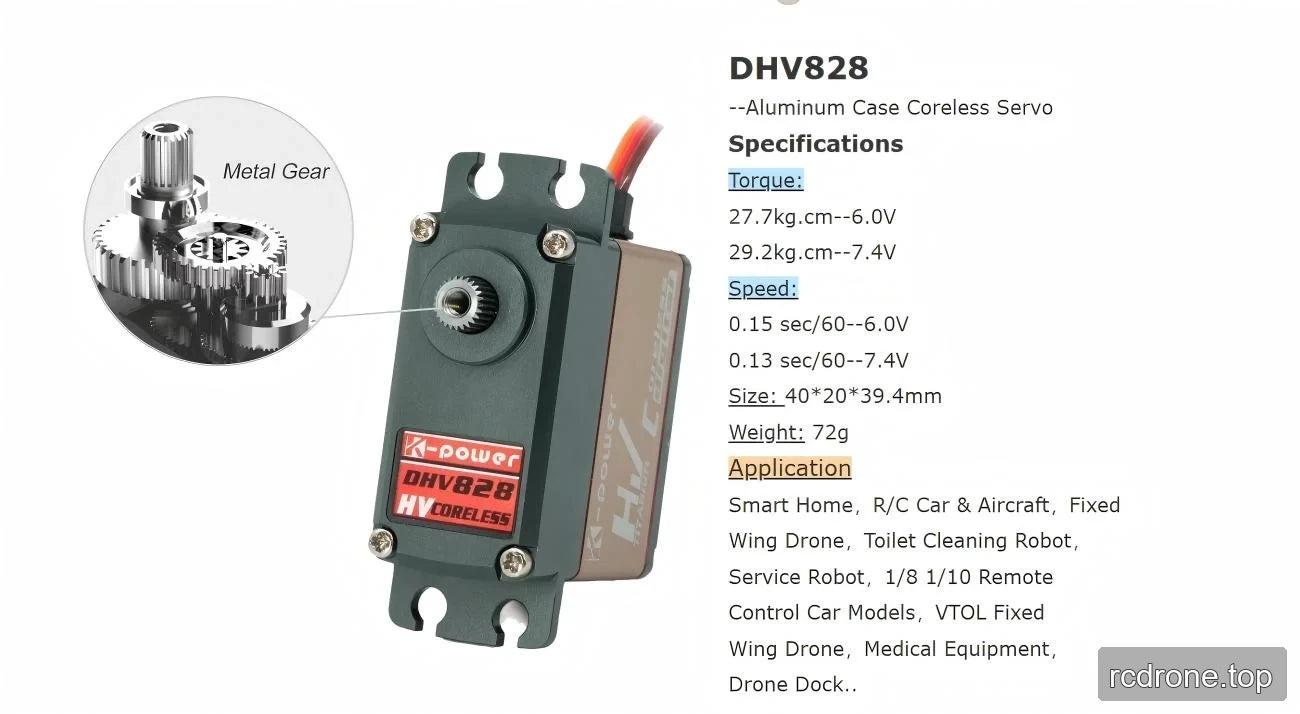

Zusätzliche Produktdetails


Einrichtung und Verwendung


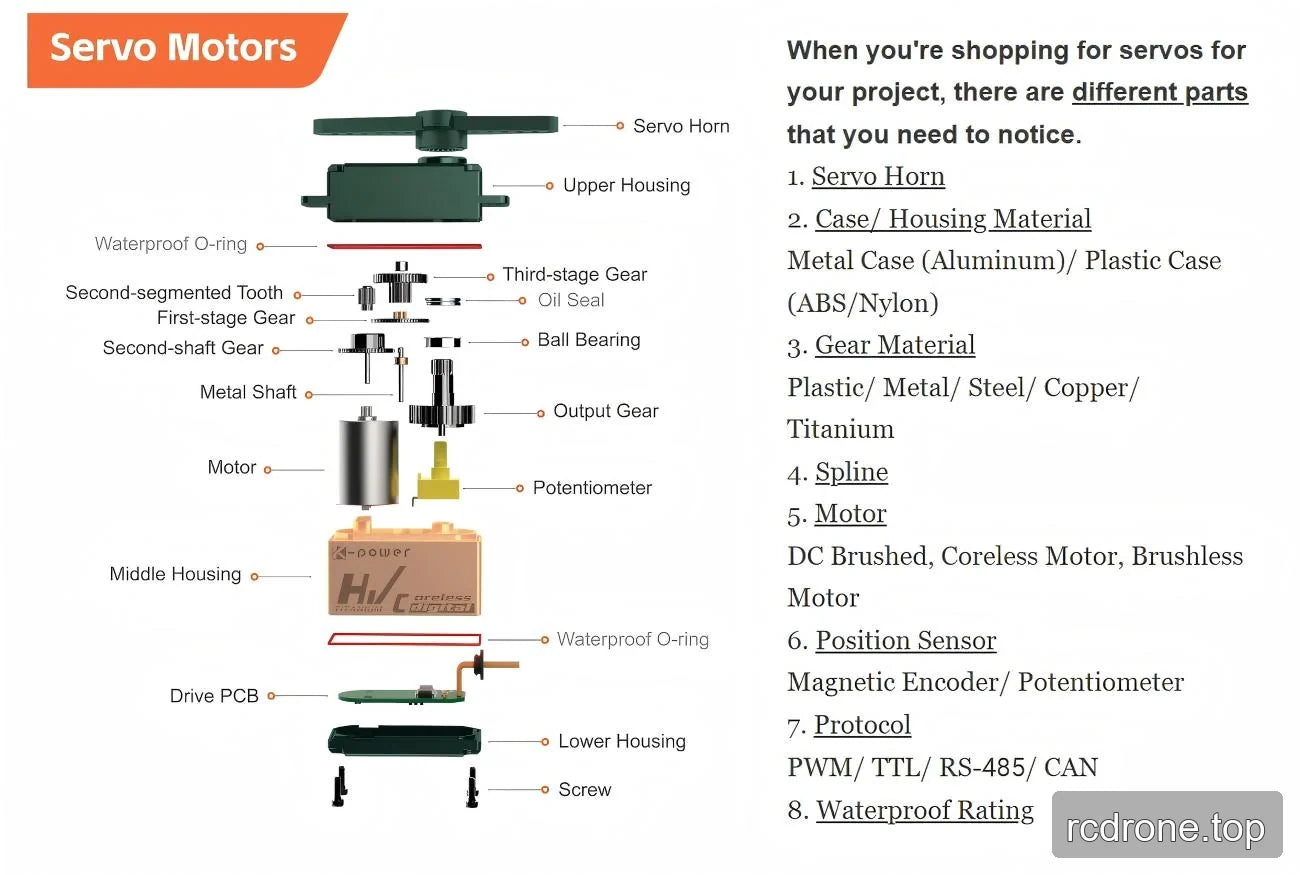
Schnittstellen und Verbindungen

Anwendungsbeispiele




