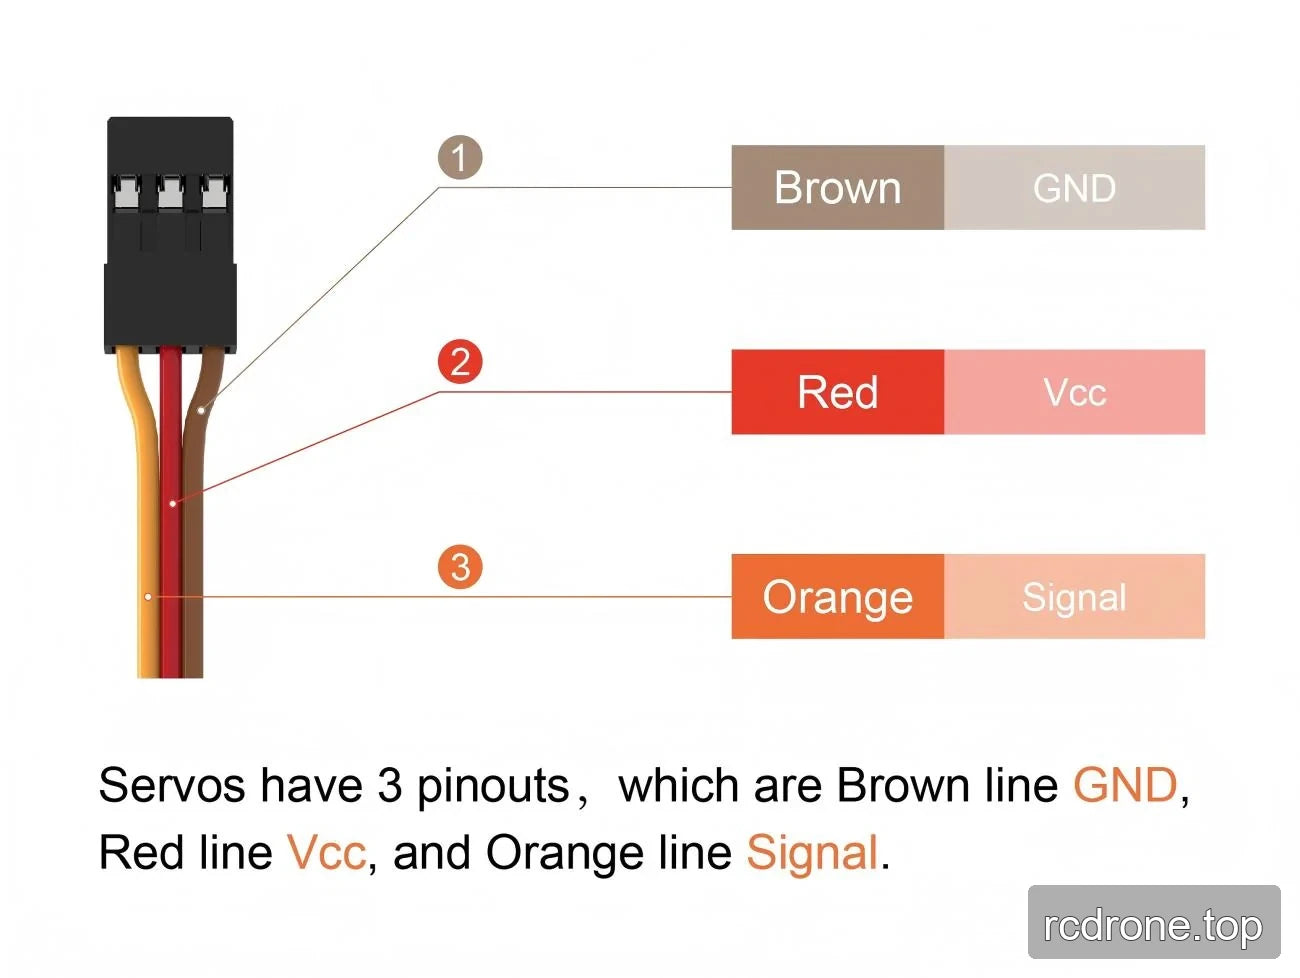
Kpower DMC150 Digitaler Coreless-Servomotor, 40 × 20 × 40 mm, für RC-Modelle und Roboter
Kpower DMC150 Digitaler Coreless-Servomotor, 40 × 20 × 40 mm, für RC-Modelle und Roboter
Kpower
Regulärer Preis
$79.00 USD
Regulärer Preis
Verkaufspreis
$79.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
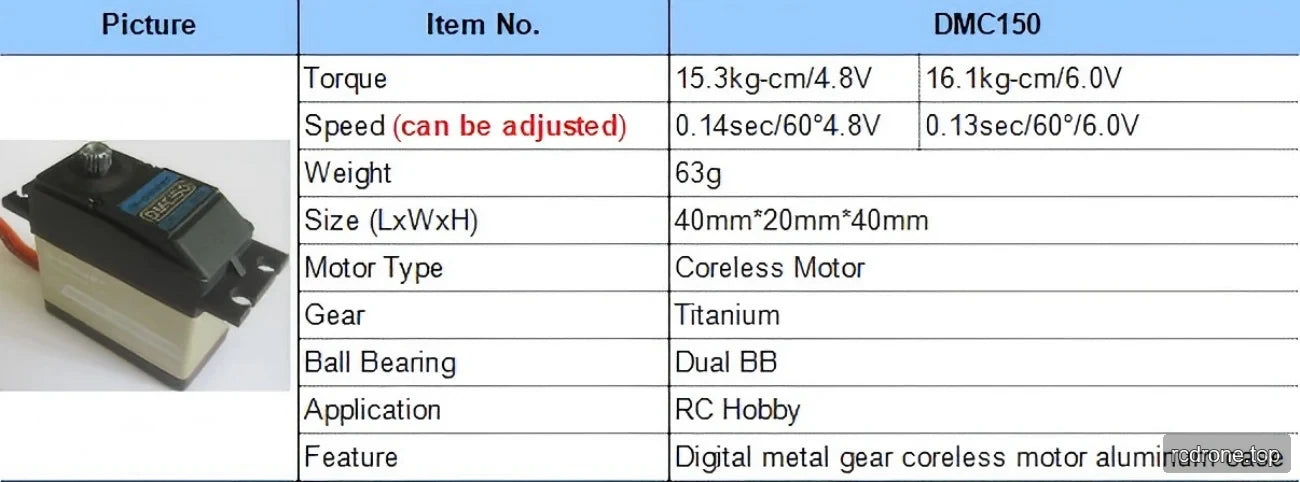
Der Kpower DMC150 ist ein digitaler kernloser Servo Motor für RC-Autos, Boote, Flugzeuge mit festem Flügel und Roboter. Sein Gehäuse mit den Abmessungen 40 × 20 × 40 mm kombiniert ein Aluminium-Mittelgehäuse, Metallgetriebe und doppelte Kugellager. Die einstellbare Geschwindigkeit unterstützt die Bewegungsanpassung, während spannungsspezifische Drehmoment- und Geschwindigkeitswerte bei der Auswahl helfen. Der DMC150 unterstützt eine Versorgungsspannung von bis zu 8,4 V.
Eigenschaften
- Digitaler Servo mit einem kernlosen Motor.
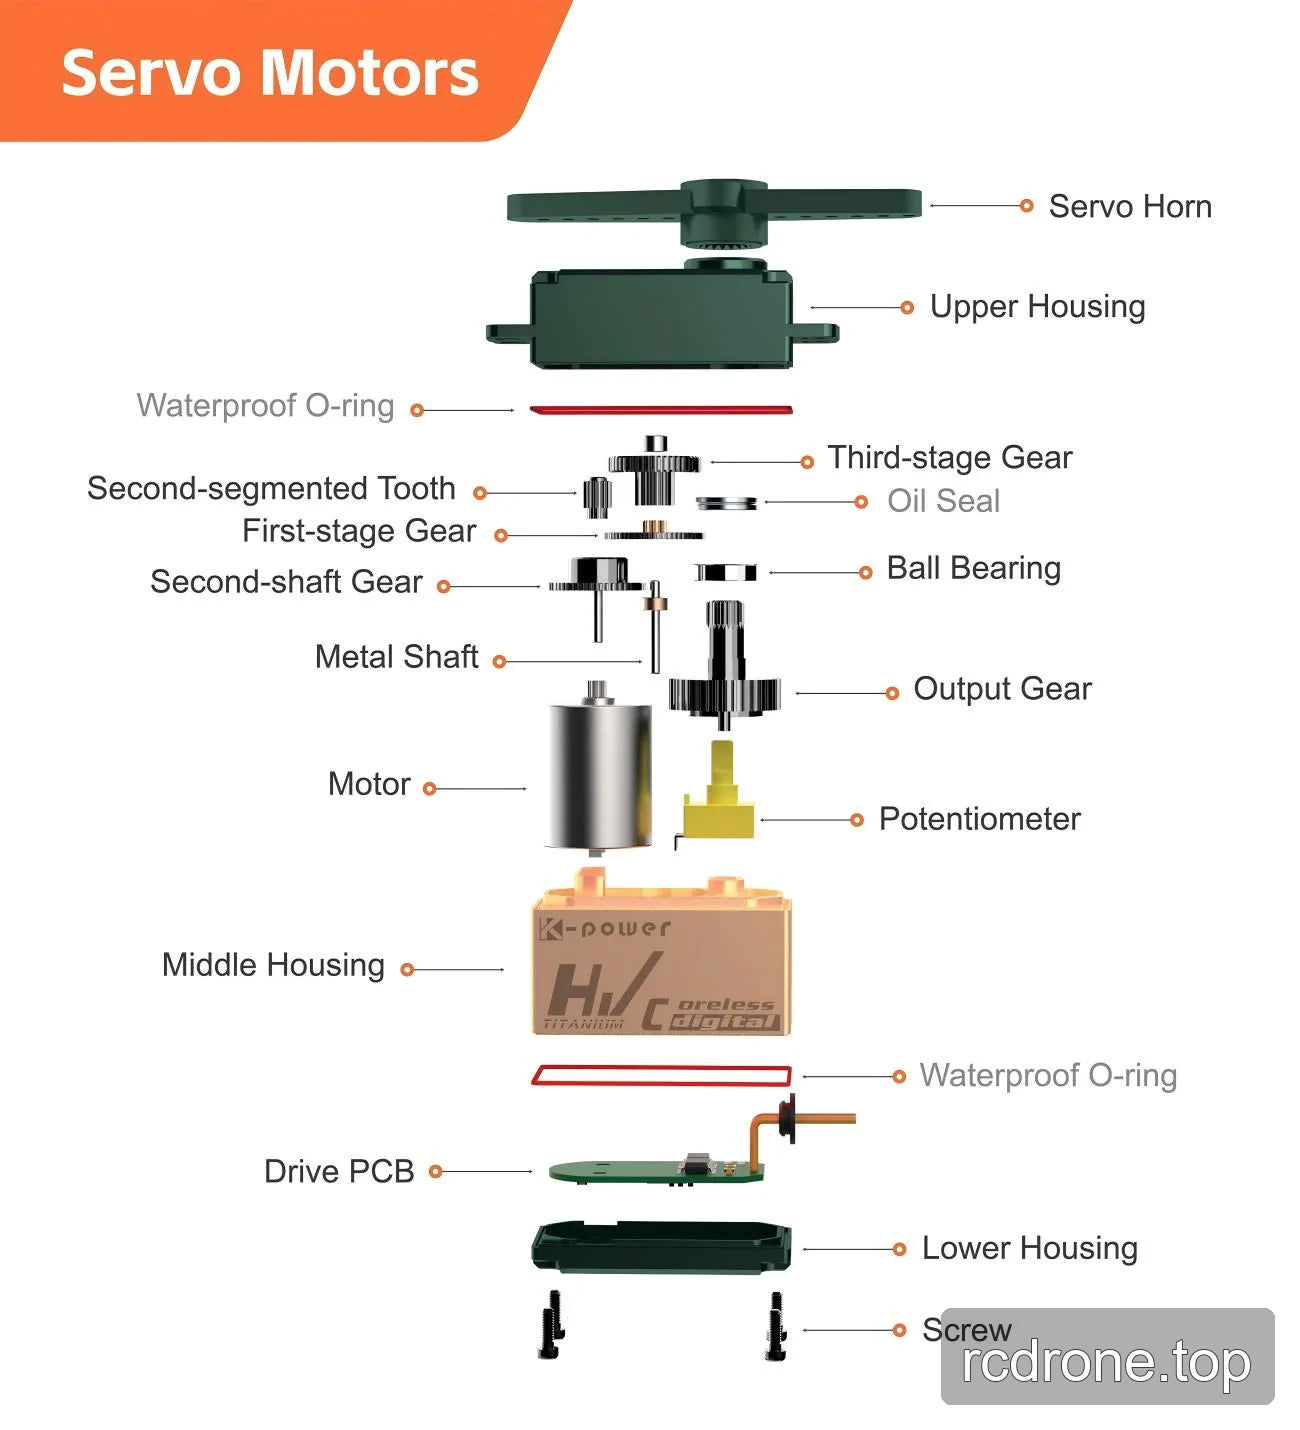
- Verschleißfeste Titanmetallgetriebe mit minimalem Spiel.
- Aluminium-Mittelgehäuse und doppelte Kugellager.
- Einstellbare Geschwindigkeit zur Anpassung der Servo -Bewegung.
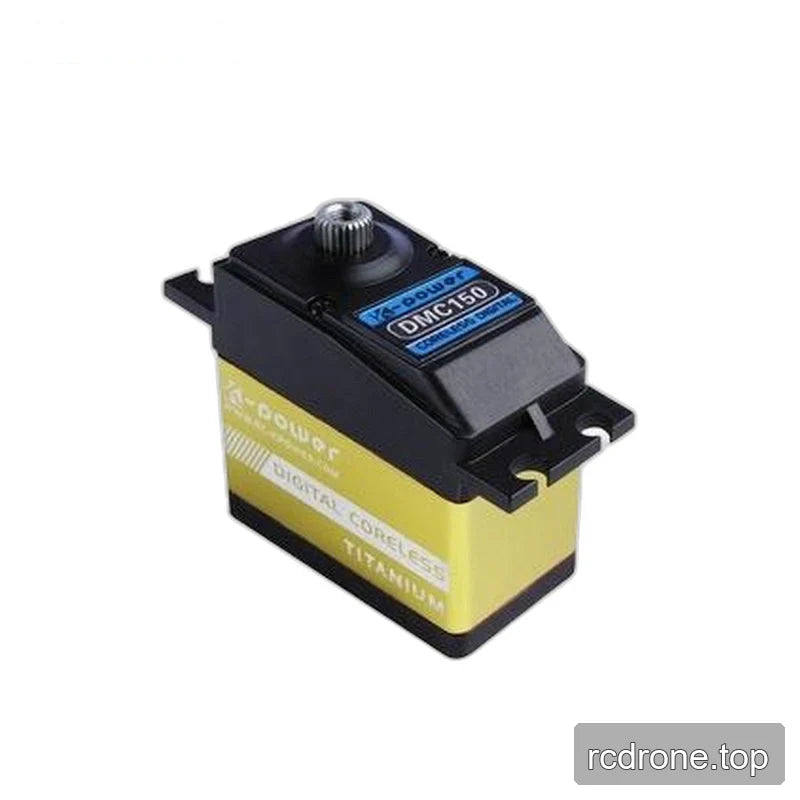
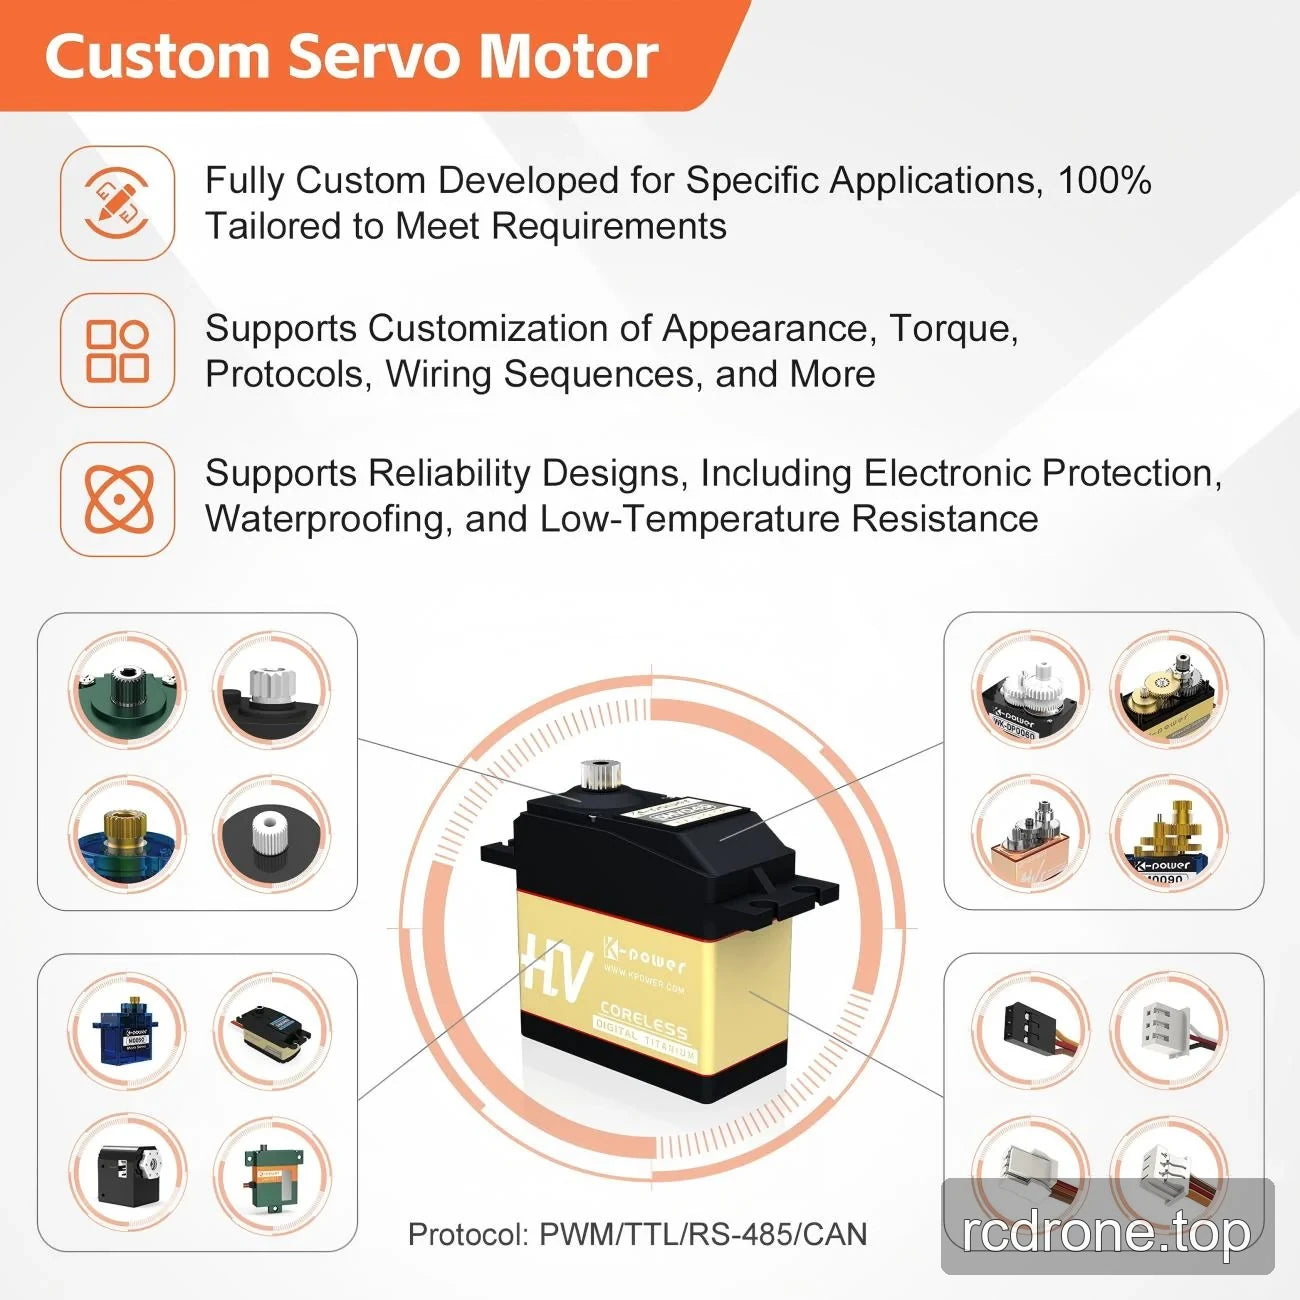
- PWM-, TTL- und RS485-Steuerungsunterstützung.
Spezifikationen
| Parameter | DMC150-Spezifikation |
|---|---|
| Servotyp | Digital |
| Motortyp | Kernlos |
| Getriebe-Material | Titanmetallzahnräder |
| Gehäusematerial | 7075 Aluminium-Mittelgehäuse |
| Lagertypen | Doppelkugellager |
| Abmessungen (L × B × H) | 40 × 20 × 40 mm |
| Gewicht | 63 g |
| Maximal unterstützte Versorgungsspannung | 8.4 V |
| Steuerinterfaces | PWM, TTL, RS485 |
| Signalbereich | 900–2100 μs |
| Totband | 5 μs |
| Reisewinkel | 120° ± 3° |
| Aktualisierungsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 °C bis +50 °C |
| Drahtspezifikation | 22 AWG PVC |
| Geschwindigkeitsanpassung | Verstellbar |
Spannungsabhängige Leistung
| Parameter | Bei 4,8 V | Bei 6.0 V |
|---|---|---|
| Drehmoment | 15,3 kg·cm | 16,1 kg·cm |
| Geschwindigkeit | 0,14 s/60° | 0,13 s/60° |
| Leerlaufstrom | 550 ± 30 mA | 650 ± 30 mA |
| Strom im Stillstand | 2100 ± 40 mA | 2500 ± 50 mA |
Anwendungen
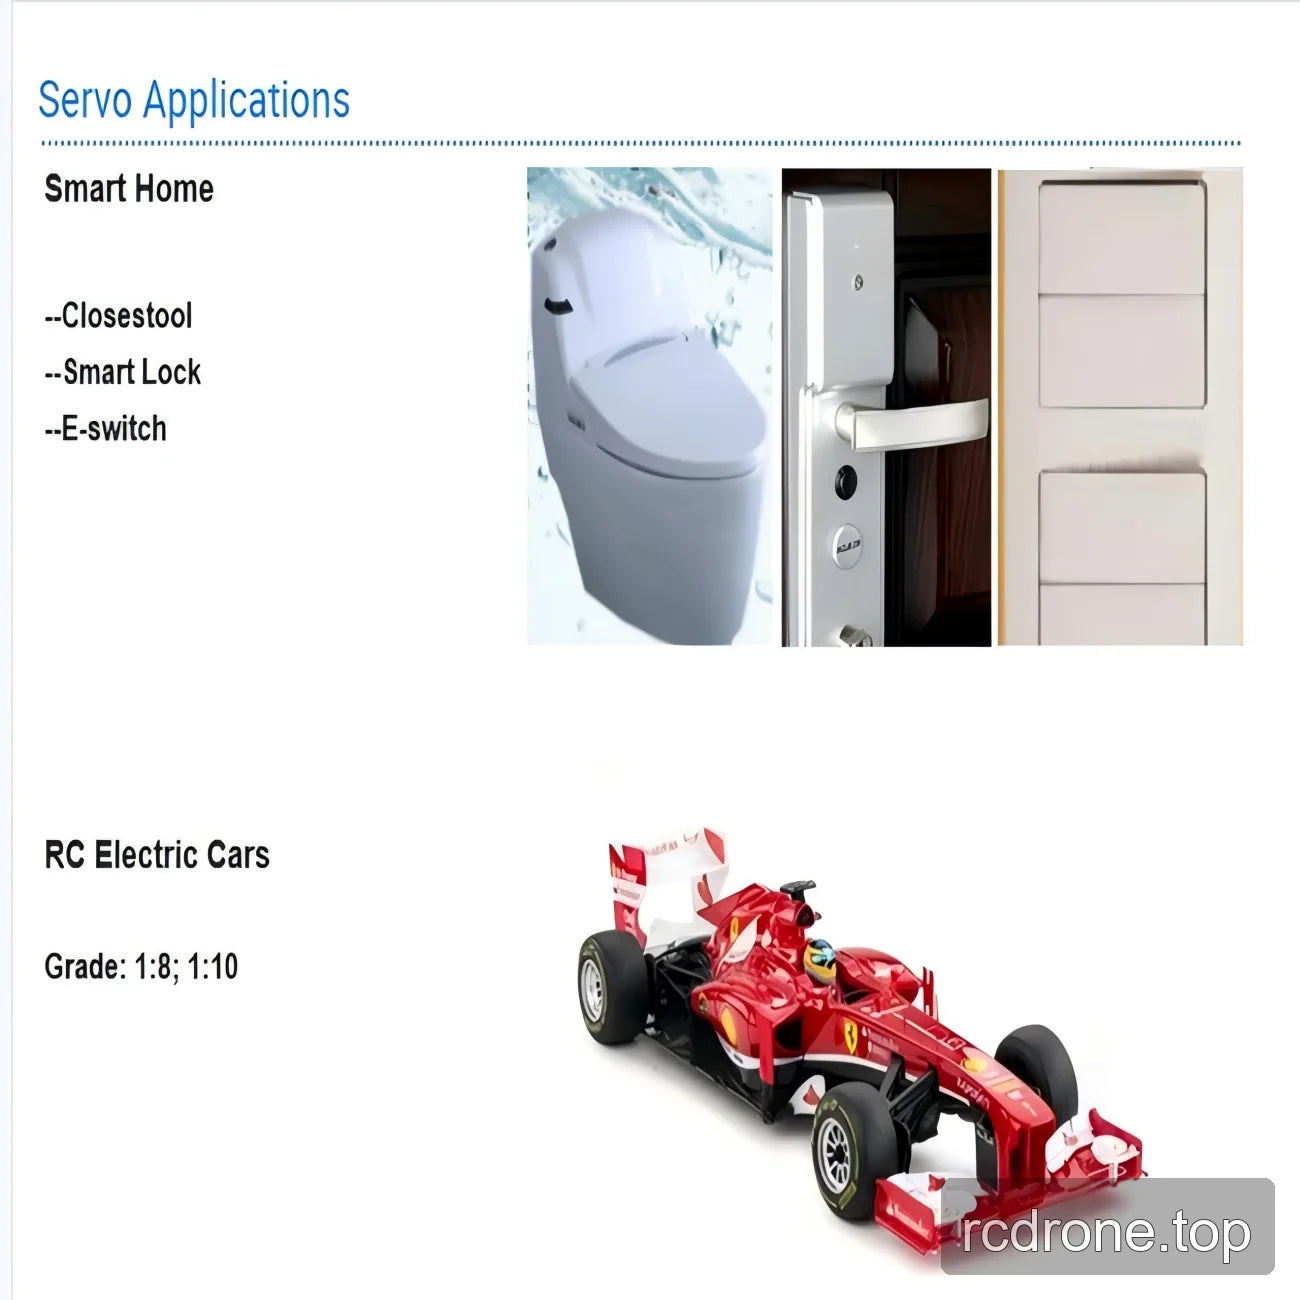
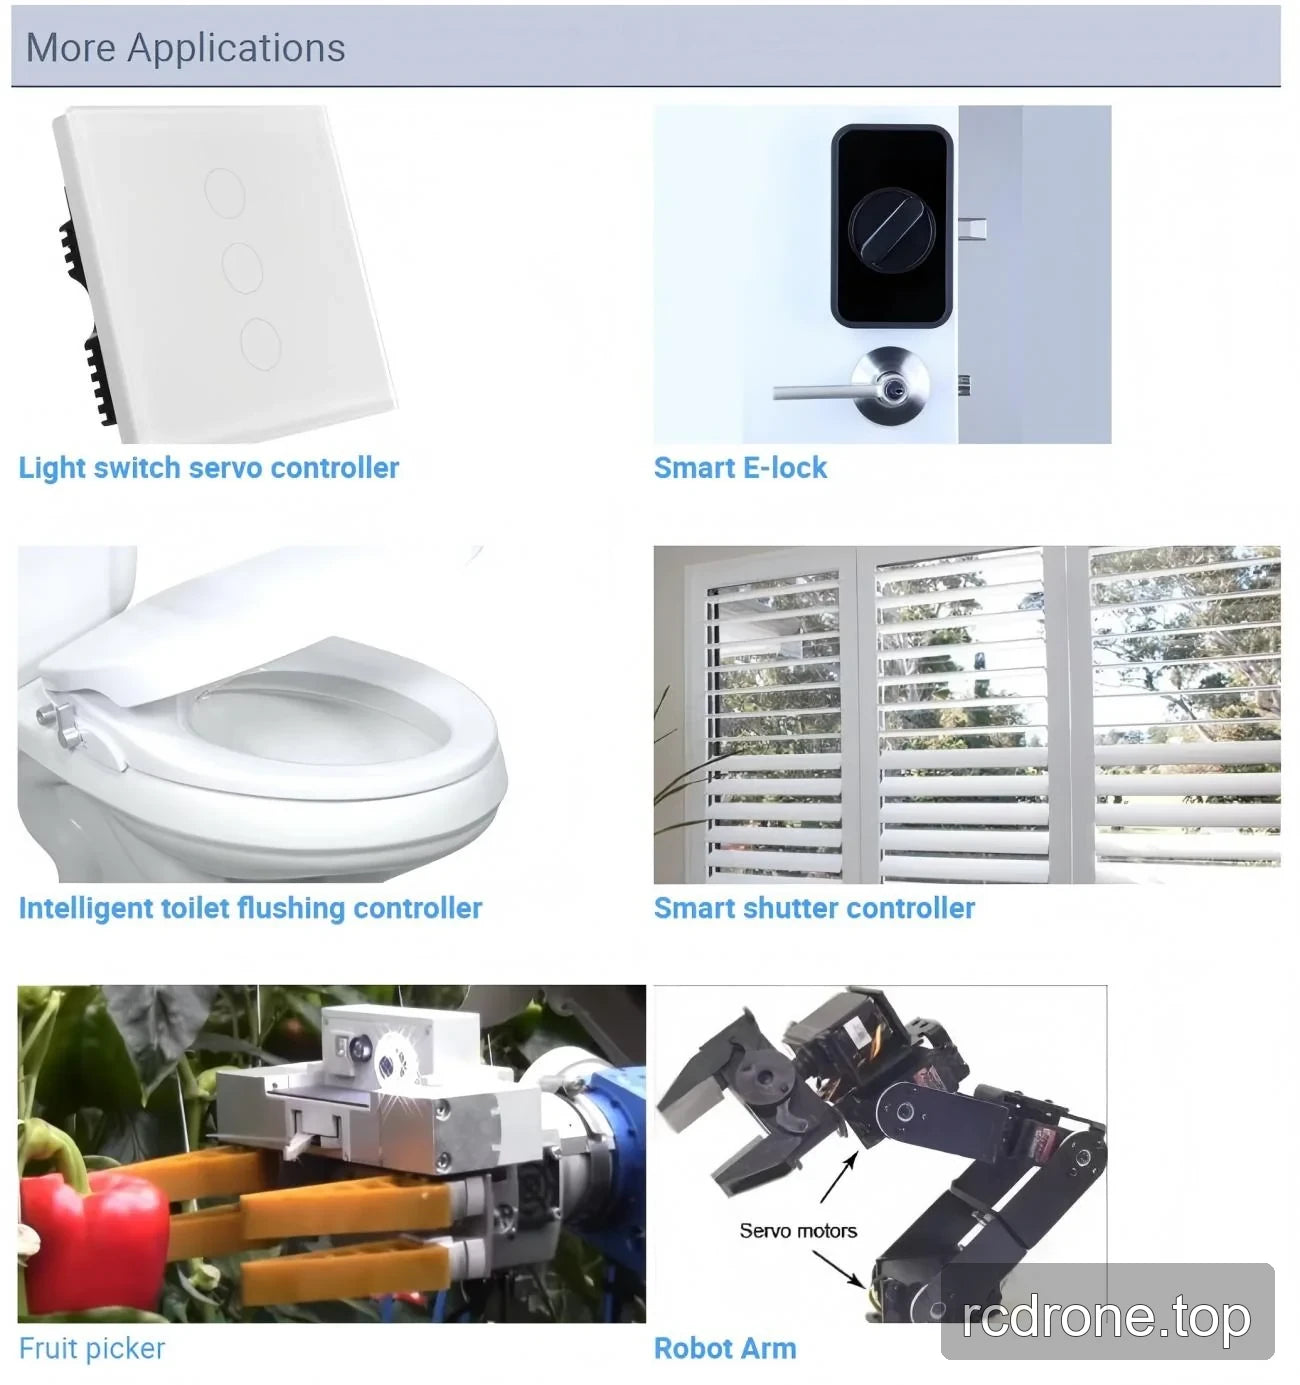
- RC-Auto-Lenkung: Verwenden Sie die einstellbare Servogeschwindigkeit, um die Lenkbewegung für einen RC-Hobbybau anzupassen.
- RC-Bootsteuerung: Betätigen Sie eine Ruderanbindung mit dem digitalen Servo, wobei Sie gegen die spannungsspezifischen Drehmoment- und Geschwindigkeitswerte auswählen.
- Steuerung von Flugzeugen mit festem Flügel: Steuerung der Steuerflächenverbindungen, bei denen die Abmessungen, der Hub und das Drehmoment des Servos den Anforderungen des Mechanismus entsprechen.
- Robotermaschinen: betätigen bewegliche Verbindungen und stimmen die Bewegungsgeschwindigkeit innerhalb des angegebenen Hubbereichs ab.
Dokumente
- Kpower DMC150 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS D9501 Handbuch — Ocservo Ocs D 9501 Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Merkmale und Design

Technische Daten und Leistung
Anwendungsbeispiele
Zusätzliche Produktdetails
Schnittstellen und Verbindungen