


Kpower EM10 Überlast-Kupplung Roboter-Servomotor, 300° Drehbereich, 10 kg·cm Haltemoment bei 12 V für Roboter-Gelenke
Kpower EM10 Überlast-Kupplung Roboter-Servomotor, 300° Drehbereich, 10 kg·cm Haltemoment bei 12 V für Roboter-Gelenke
Kpower
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der Kpower EM10 ist ein Überlastkupplungs-Roboter Servomotor für Desktop-Roboterarme, Bildungsroboter und mehrbeinige bionische Mechanismen. Sein 300° Bewegungsbereich und das Design mit doppeltem Servohorn unterstützen Roboter-Gelenk Bewegungen, während eine 2000 Hz Stromschleife präzise Kraftkontrolle ermöglicht. Mit einer Nennspannung von 9–13 V liefert er ein Stau-Drehmoment von 10 kg·cm bei 12 V. Die Spezifikationen des EM10-Modells listen PWM-, TTL- und RS-485-Steuerprotokolle auf.
Eigenschaften
- EC225 benutzerdefinierter Chip mit einer 2000 Hz Stromschleife für präzise Kraftkontrolle.
- Getriebe-Kupplungs-Impact-Schutz und Überlastkupplungs-Trennschutz für den Betrieb von Roboter-Gelenken.
- Doppeltes Servohorn-Design mit kreisförmigen Hörnern auf gegenüberliegenden Seiten eines rechteckigen Gehäuses.
- 300° Betriebsbereich mit anpassbarer Bewegung.
- Unterstützung mehrerer Rückmeldungen.
- Geräuscharme Konstruktion.
- Kunststoffgehäuse gekennzeichnet EM-10, POM-Zahnräder, ein DC-gebürsteter Motor und Potentiometer-Positionssensor.
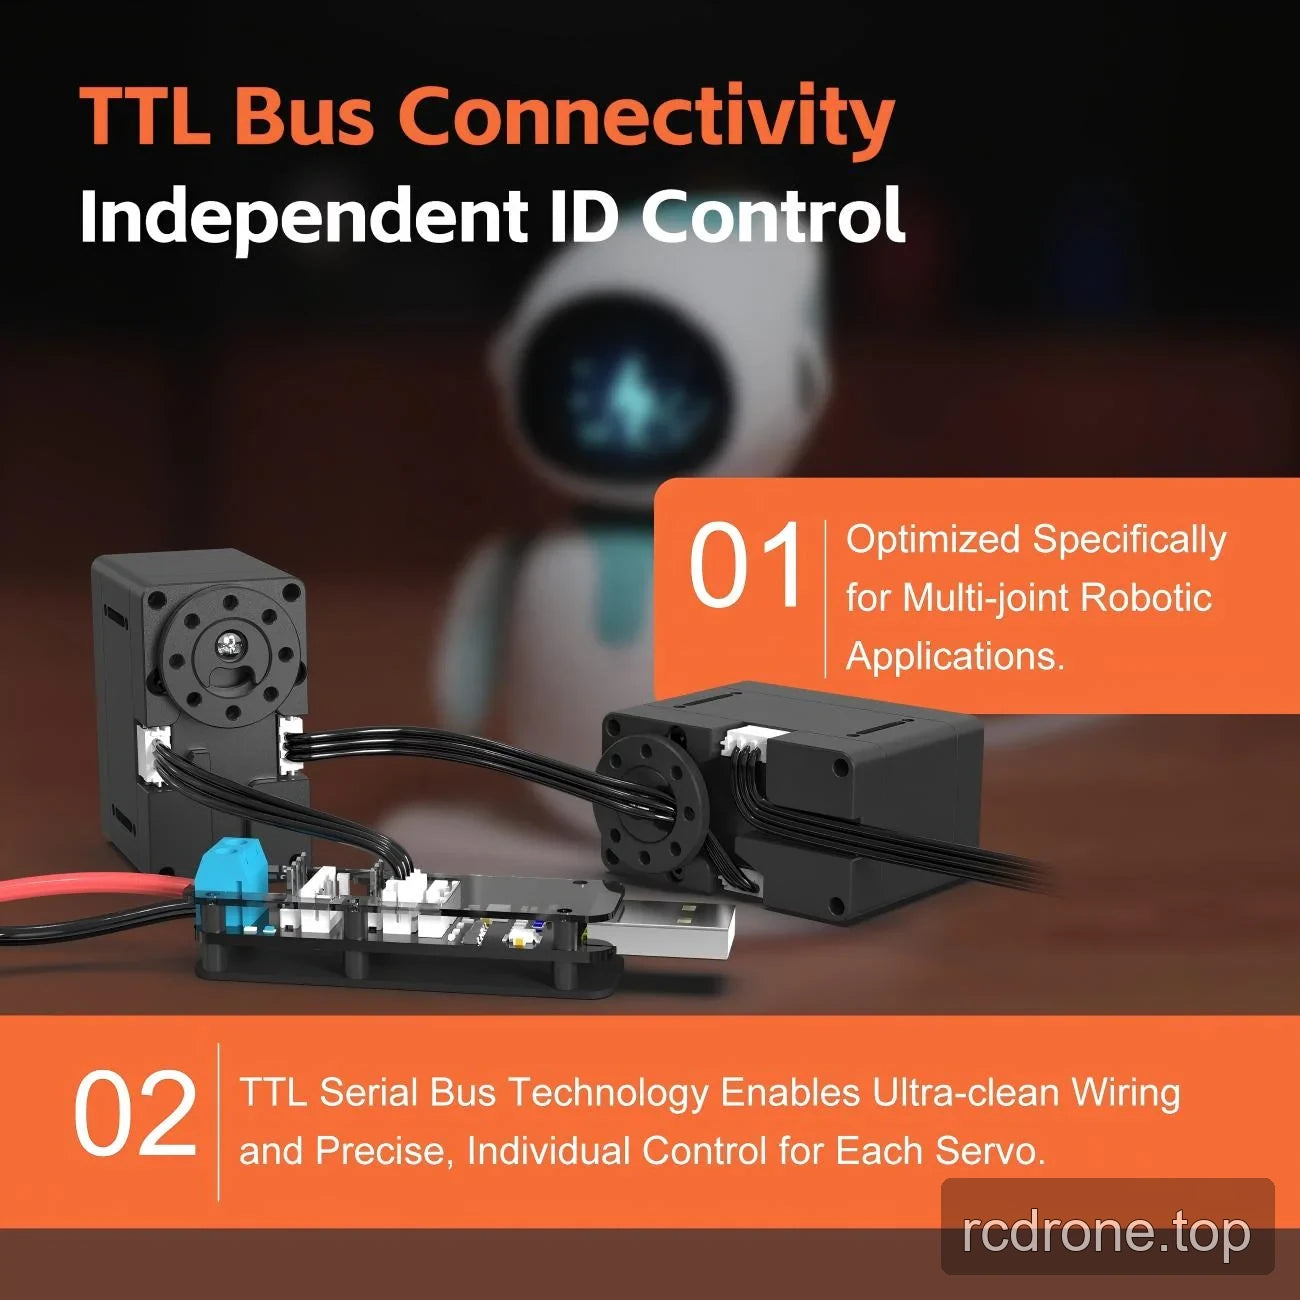
TTL-Serienbussteuerung
Die TTL-Implementierung unterstützt miteinander verbundene Servos mit unabhängiger ID-Steuerung. Die Verkabelung des Serienbusses vereinfacht die Verbindungen und ermöglicht die individuelle Servo-Steuerung in mehrgelenkigen Robotermaschinen.
Technische Daten
| Parameter | EM10-Spezifikation |
|---|---|
| Modell | EM10; Gehäusekennzeichnung EM-10 |
| Servotyp | Überlastkupplungs-Roboterservo |
| Stillstandsmoment | 10 kg·cm bei 12 V |
| Leerlaufdrehzahl | 0.2 s/60° bei 12 V |
| Betriebsspannung | 9–13 V |
| Reisewinkel / Betriebsbereich | 300°; anpassbar |
| Gewicht | 56 g |
| Abmessungen | 48 × 26 × 44 mm |
| Drahtlänge | 150 mm |
| Modellprotokollauflistung | PWM, TTL, RS-485 |
| TTL-Steuerung | Serienbus mit unabhängiger Servo-ID-Steuerung |
| Stromstoß | 3000 mA |
| Leerlaufstrom | 1000 mA |
| Arbeitsfrequenz | 50–333 Hz |
| Stromschleifenfrequenz | 2000 Hz |
| Steuerchip | EC225 benutzerdefinierter Chip |
| Getriebe-Material | POM |
| Gehäusematerial | Kunststoff |
| Motor | DC mit Bürsten |
| Positionssensor | Potentiometer |
| Horngetriebe-Spline | N/A |
| Kugellager | 2BB |
| Betriebstemperatur | −10 bis 50 °C |
| IP-Bewertung | IP42 |
Anwendungen
- Desktop-Roboterarme: Betätigen Sie gelenkige Verbindungen mit 300° Reise und doppelter Servo-Horn-Unterstützung; das Stillstandsmoment beträgt 10 kg·cm bei 12 V.
- Mehrbeinige, vierbeinige, bionische und bio-inspirierte Roboter: Steuern Sie die Bewegung der Gelenke mit einem Getriebe-Kupplungs-Anti-Impact- und Überlast-Abschalt-Schutz.
- Bildungsroboter und STEAM-Projekte: Bauen Sie Mechanismen zum Studium der Gelenkbewegung und der Kraftkontrolle unter Verwendung des Betriebsbereichs von 300° und des 2000 Hz Stromkreises.
- Serviceroboter: Steuern Sie artikulierte Mechanismen; die TTL-Implementierung ermöglicht die individuelle Servoansprache in Mehrgelenkbaugruppen.
- Smart-Home-Mechanismen: Betätigen Sie benutzerdefinierte bewegliche Mechanismen unter Verwendung von Positionssensorik und kontrollierter Winkelbewegung.
Konfiguration und Integration
Besprechen Sie die Anforderungen an Kabellängen, Steuerungstyp und Positionssensoren mit dem Lieferanten vor der Integration. Verwenden Sie den Betriebsbereich von 9–13 V; das angegebene Stillstandsmoment und die Leerlaufdrehzahl gelten bei 12 V.
Dokumente
- Kpower EM10 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Produktvideos
Visuelle Details
Produktvideo
Eigenschaften und Design


Technische Daten und Leistung


Anwendungsbeispiele


Produktansichten

Schnittstellen und Verbindungen
Optionen und Modellvergleich



