


Kpower HBL300 Brushless-Servomotor, 30,6 kg·cm Haltemoment bei 7,4 V, für RC-Modelle und Robotik
Kpower HBL300 Brushless-Servomotor, 30,6 kg·cm Haltemoment bei 7,4 V, für RC-Modelle und Robotik
Kpower
Regulärer Preis
$127.00 USD
Regulärer Preis
Verkaufspreis
$127.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
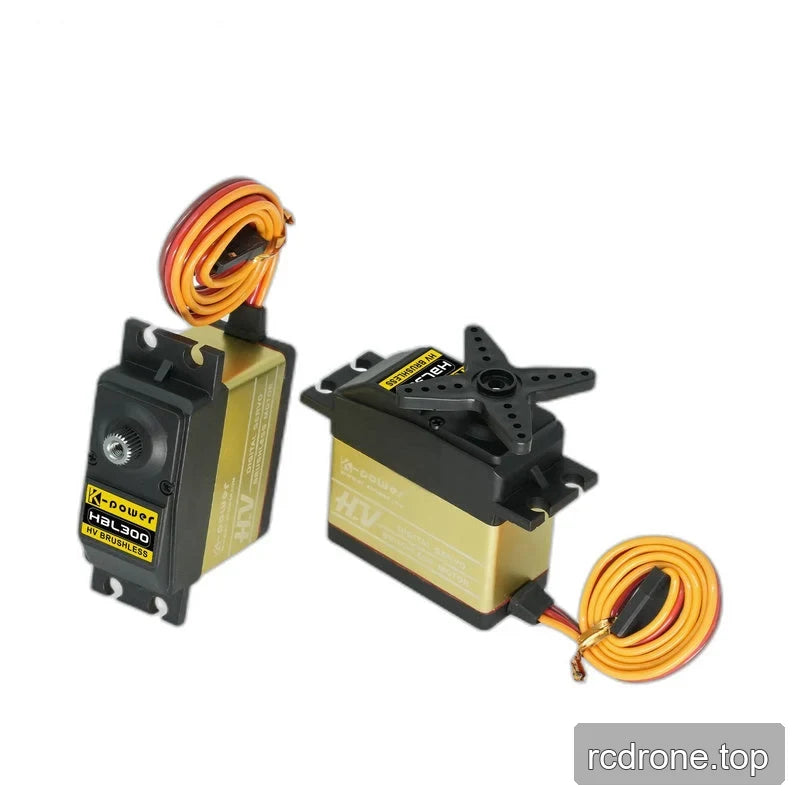
Der Kpower HBL300 ist ein HV bürstenloser Servo Motor für RC-Modelle, Robotik und automatisierte Mechanismen. Er kombiniert Metallzahnräder, ein Aluminium-Mittelgehäuse und Potentiometer-Positionsmessung, mit einem Stau-Drehmoment von 30,6 kg·cm bei 7,4 V und einer Leerlaufgeschwindigkeit von 0,15 s/60° bei dieser Spannung. Der angegebene Betriebsbereich liegt bei 4,8–8,4 V, mit PWM-, TTL- und RS-485-Protokollen.
Eigenschaften
- Hochdrehmoment-bürstenloser Motor mit hochpräzisen Metallzahnrädern.
- Gehäusekonstruktion aus Aluminiumlegierung und Kunststoff, einschließlich eines Aluminium-Mittelgehäuses.
- Potentiometer-Positionsmessung und zwei Kugellager (2BB).
- 25T-Ausgangsspline mit einem Durchmesser von 5,82 mm.
- 120° Reisewinkel, beschrieben als anpassbar.
Technische Daten
Spannungsabhängige Leistung
| Parameter | Bei 6.0 V | Bei 7,4 V |
|---|---|---|
| Stallmoment | 28,5 kg·cm | 30,6 kg·cm |
| Leerlaufdrehzahl | 0,16 s/60° | 0,15 s/60° |
Mechanische und Elektrische Spezifikationen
| Parameter | Wert |
|---|---|
| Modell | HBL300 |
| Servo Typ | HV bürstenloser Servo; Hochmoment-Klassifizierung |
| Nennmoment | 7,5 kg; Momenteneinheit erfordert Klarstellung |
| Gewicht | 65 g |
| Abmessungen | 40 × 20 × 39.4 mm |
| Reisewinkelbereich | 120°; anpassbar |
| Betriebsspannung | 4.8–8.4 V |
| Zahnrad-Spline | 25T, Ø5.82 mm |
| Getriebe material | Metall |
| Motor | Bürstenlos |
| Protokolle | PWM, TTL, RS-485 |
| Leerlaufstrom | 4500 mA |
| Positionssensor | Potentiometer |
| Gehäuse material | Aluminiumlegierung + Kunststoff; Aluminium-Mittelgehäuse |
| Kugellager | 2BB |
| Arbeitsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 bis 50 °C |
| IP-Bewertung | IP42 |
| HBL-Serie Lebensdauerangabe | Bis zu 1.000.000 Zyklen; Testbedingungen nicht spezifiziert |
Anwendungen
- RC-Flugzeuge und VTOL Festflügel-Drohnen: Steuern Sie die Verbindungen mit dem bürstenlosen Antrieb und dem Metallgetriebe.
- 1/8- und 1/10-Maßstab RC-Autos: Betreiben Sie Lenkverbindungen, bei denen das spannungsabhängige Drehmoment und die Geschwindigkeit zum Mechanismus passen.
- Robotik und Serviceroboter: Positionieren Sie Gelenke und Verbindungen mithilfe von Potentiometer-Feedback und den aufgeführten Steuerprotokollen.
- Industrielle Automatisierung, industrielle Staubsauger und Drohnendocks: Positionieren Sie bewegliche Mechanismen mit einem Bewegungsbereich von 120°.
- Tischtennis-Serviermaschinen: Passen Sie die mechanische Positionierung über den getriebeunterstützten Servoantrieb an.
- Medizinische Geräte-Mechanismen: Stellen Sie die Positionsaktuation über den bürstenlosen Motor und den getriebeunterstützten Ausgang bereit.
Dokumente
- Kpower HBL300 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Produktvideos
Visuelle Details
Produktvideo
Eigenschaften und Design


Optionen und Modellvergleich

Technische Daten und Leistung


Zusätzliche Produktdetails


Einrichtung und Verwendung


Schnittstellen und Verbindungen

Anwendungsbeispiele




