


Kpower MB0090 Analog Micro-Servomotor, PWM-Steuerung, Metallgetriebe für RC-Modelle und Roboterspielzeug
Kpower MB0090 Analog Micro-Servomotor, PWM-Steuerung, Metallgetriebe für RC-Modelle und Roboterspielzeug
Kpower
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
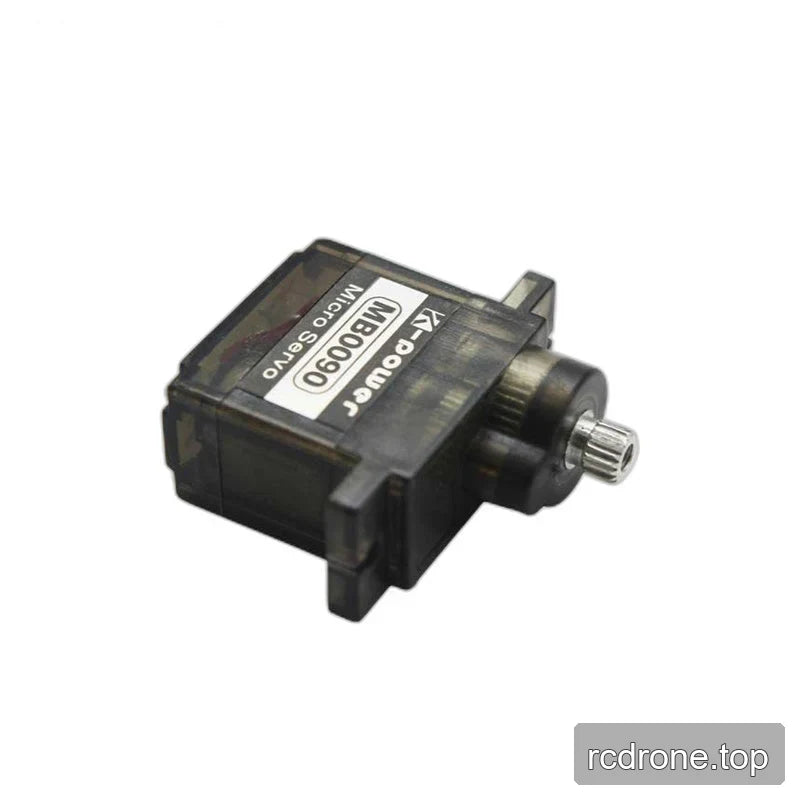
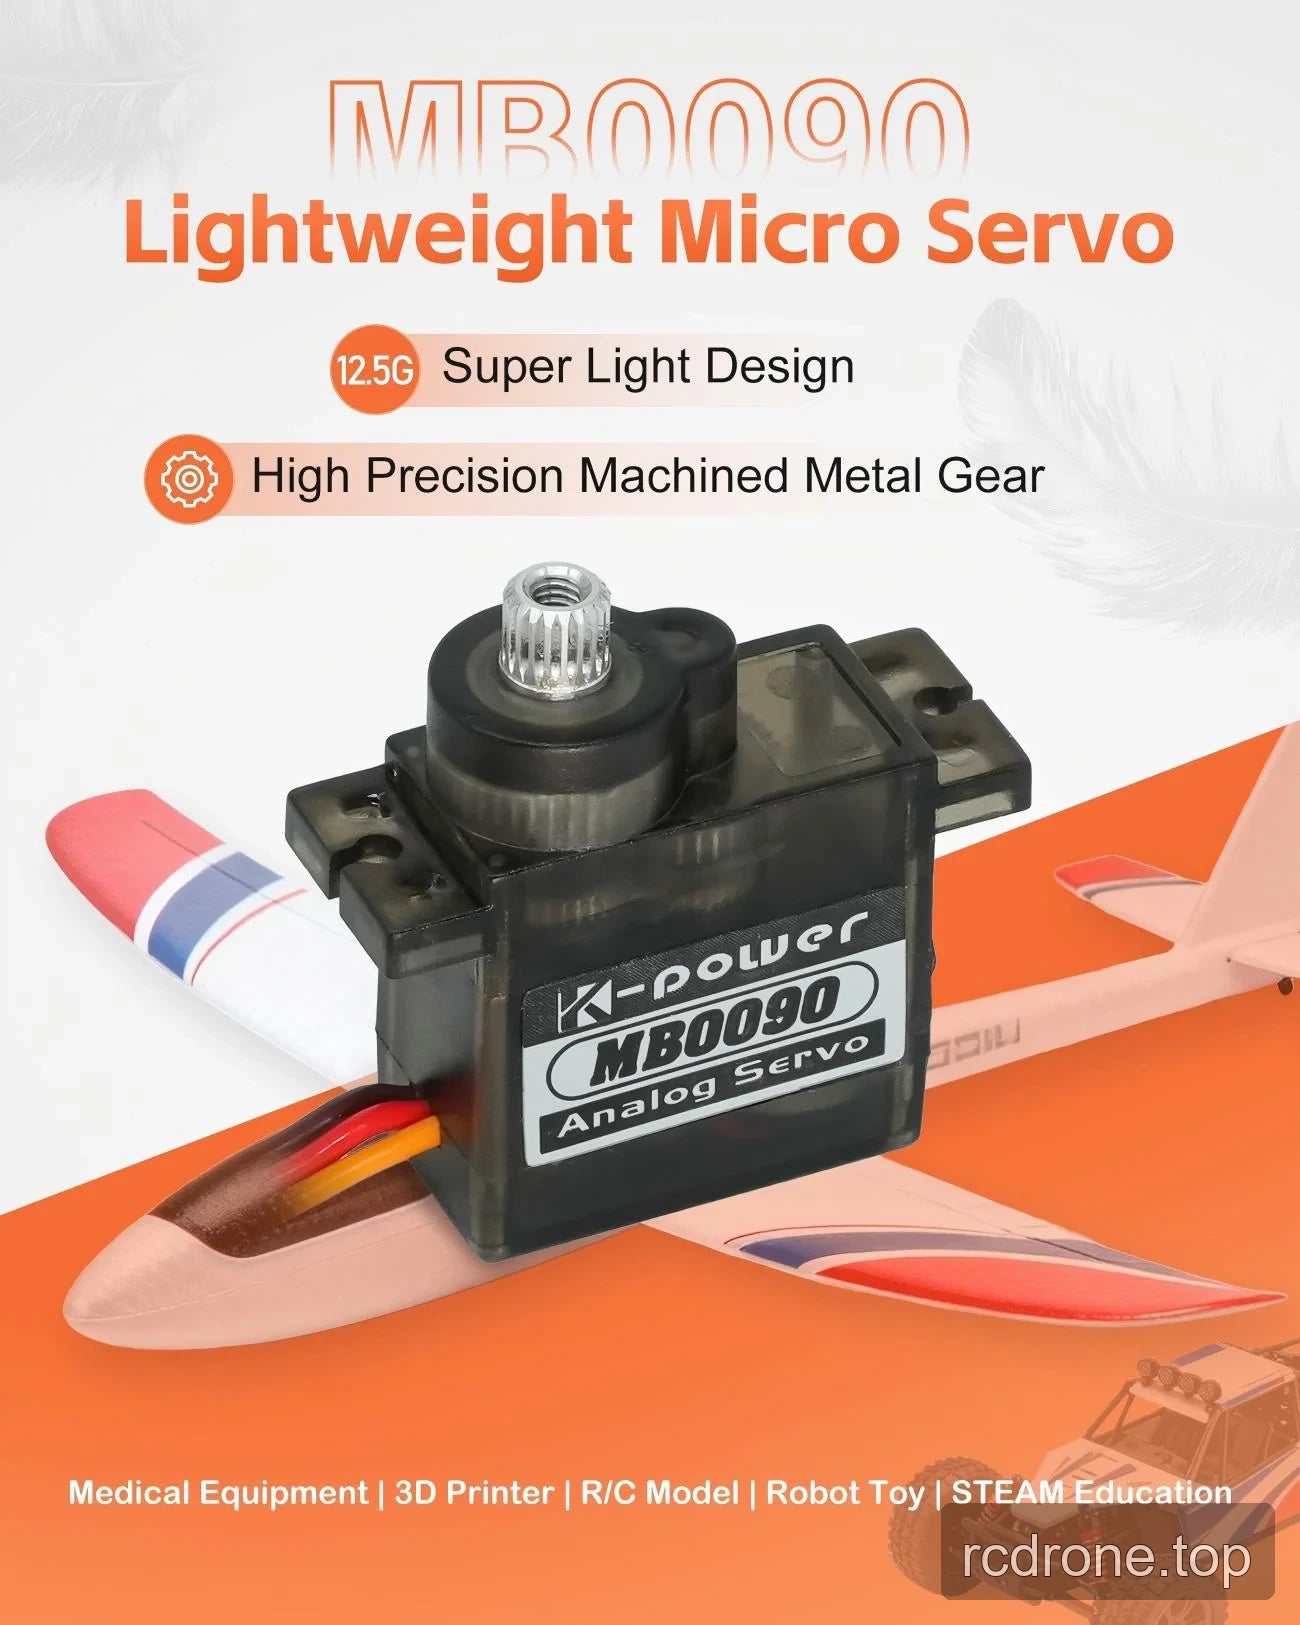
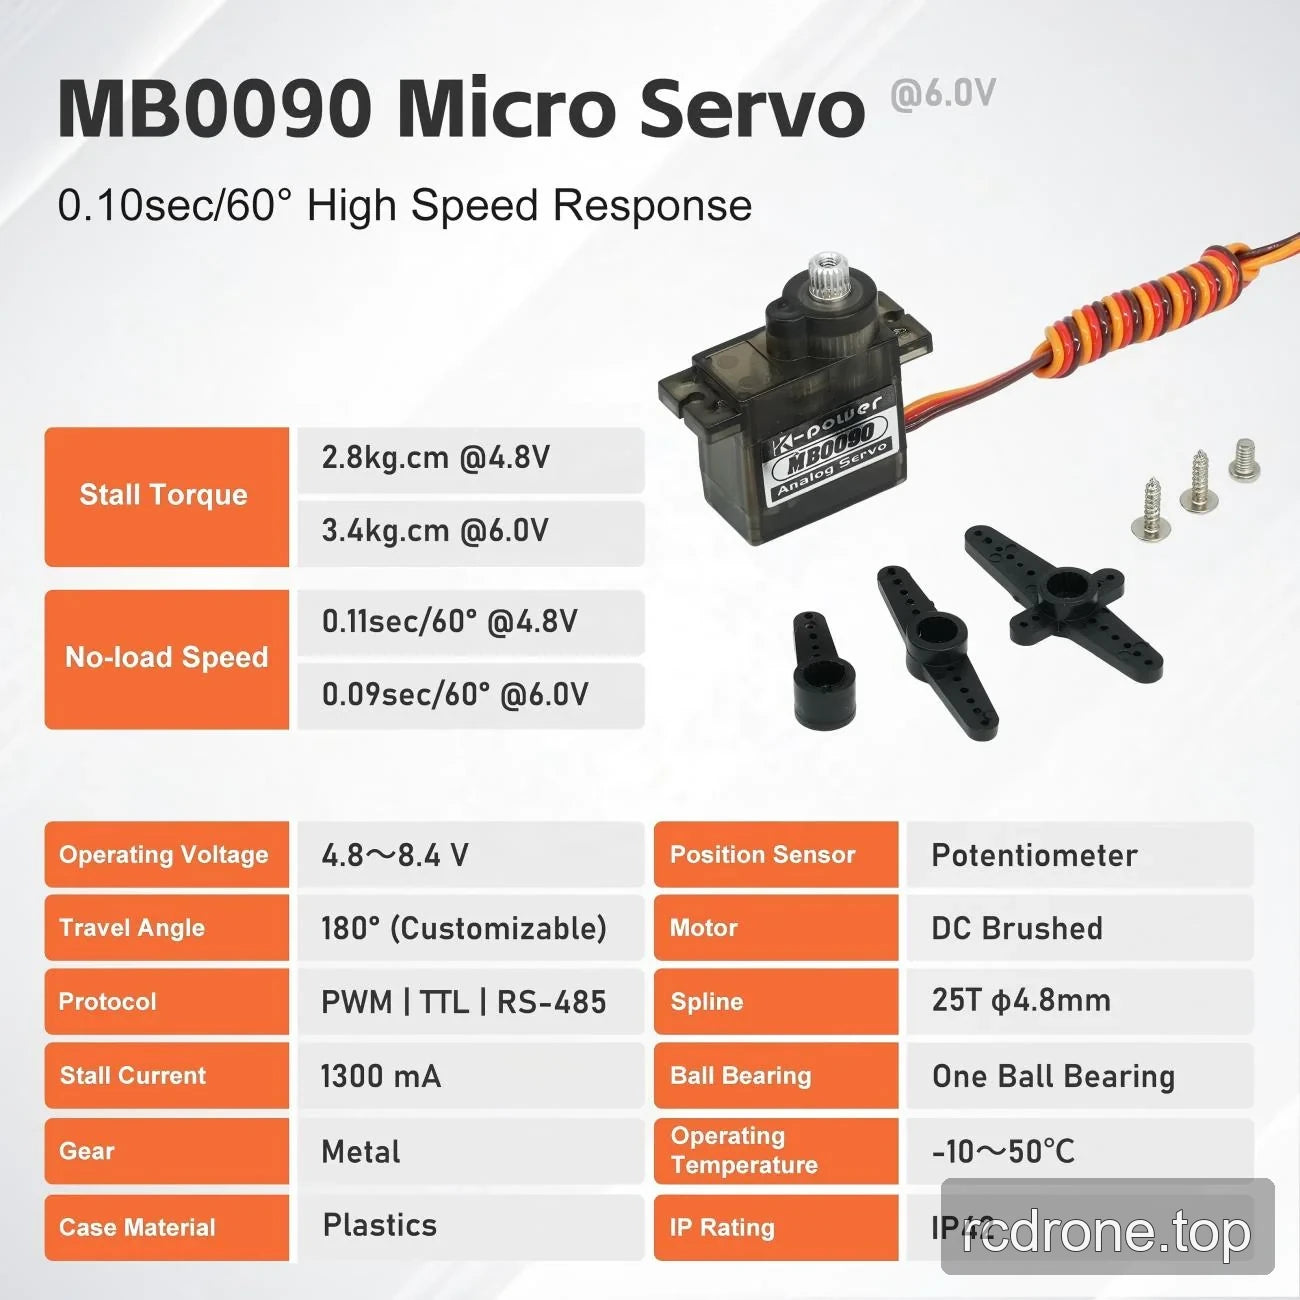
Der Kpower MB0090 ist ein analoger Mikro-Servomotor für RC-Modelle, Flugmodelle, Roboterspielzeuge und Bildungsmechanismen. Die Standard-PWM-Steuerung unterstützt Positionierungsaufgaben, während das präzisionsgefertigte Metallgetriebe und das Kunststoffgehäuse eine getriebeunterstützte Betätigung mit einem Gewicht von 12,5 g ± 1 g kombinieren. Eine 25T, 4,8 mm Ausgangsspline bietet die mechanische Verbindung für geeignete Servohörner und Verbindungen.
Eigenschaften
- Analog-Servomotor mit Standard-PWM-Steuerung.
- Präzisionsgefertigtes, mehrstufiges Metallgetriebe mit schlagfestem Getriebe.
- Kunststoffgehäuse und leichte Mikro-Servomotor -Konstruktion.
- Gebürsteter DC-Motor und Potentiometer-Positionssensor.
- Ein Kugellager unterstützt die Ausgabeeinheit.
- Drei-Kontakt-Anschlussstecker mit orangefarbenen, roten und braunen Drähten.
Technische Daten
| Parameter | Wert |
|---|---|
| Marke / Modell | Kpower MB0090 |
| Servotyp | Analog-Mikroservo |
| Steuerschnittstelle | Standard PWM |
| Getriebe-Material | Aluminiumlegierung; Metallgetriebe |
| Gehäuse-Material | Kunststoff |
| Motortyp | Gleichstrommotor mit Bürsten; Kernmotor |
| Positionssensor | Potentiometer |
| Signalbereich | 900–2100 μs |
| Totzone | 6 μs |
| Aktualisierungsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 bis +50 °C |
| Gewicht | 12.5 g ± 1 g |
| Drahtspezifikation | 30 AWG PVC |
| Stecker | Drei Kontakte; orange, rot und braun Drähte |
| Ausgangs-Spline | 25T, 4,8 mm Durchmesser |
| Kugellager | 1 |
| Aufgelistete Schutzart | IP42 |
Spannungsabhängige elektrische Daten
| Parameter | Bei 4,8 V | Bei 6,0 V |
|---|---|---|
| Leerlaufstrom | 200 ± 30 mA | 300 ± 30 mA |
Leerlaufdrehzahl bei 4,8 V: 0,11 ± 0,01 s/60°.
Anwendungen
- RC-Modelle und Flugmodelle mit festem Flügel: Positionssteuerungsmechanismen mit standardmäßigen PWM-Befehlen und einem leichten Servomechanismus.
- Roboterspielzeug und STEAM-Bildung: Bewegliche Gelenke bauen und die Servopositionierung mit Potentiometer-Rückmeldung und getriebeausgang demonstrieren.
- 3D-Drucker-Mechanismen: Hilfspositionsmechanismen mit PWM-Steuerung und einem Horn, das zur 25T, 4,8 mm Ausgangs-Spline passt, aktivieren.
- Entwicklung von Mechanismen für medizinische Geräte: Getriebene Positionierung für Prototyp-Mechanismen mit analoger PWM-Steuerung bereitstellen.
Installation und Auswahl
Bestätigen Sie die Kabellänge, die Anforderungen an den Steuerungstyp und die Anforderungen an den Positionssensor mit dem Lieferanten vor der Integration. Passen Sie das Servohorn an die 25T, 4,8 mm Ausgangs-Spline an.
Dokumente
- Kpower MB0090 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS D9501 Handbuch — Ocservo Ocs D 9501 Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Merkmale und Design


Produktansichten

Optionen und Modellvergleich

Technische Daten und Leistung
Anwendungsbeispiele




