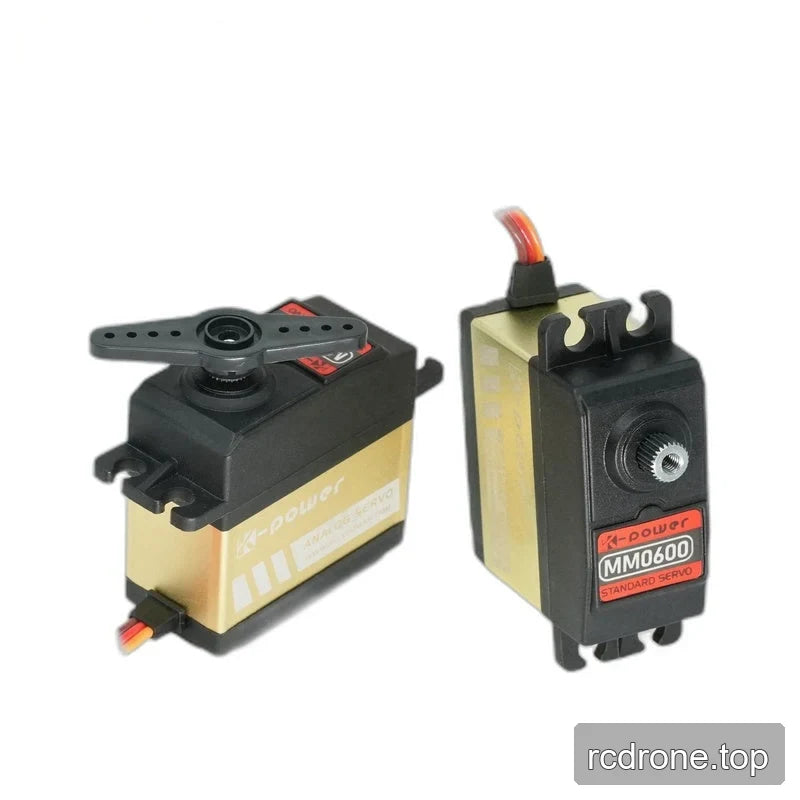
Kpower MM0600 Metall-Getriebe-Servomotor, 4,8–8,4 V, für RC-Modelle und Roboter-Gelenke
Kpower MM0600 Metall-Getriebe-Servomotor, 4,8–8,4 V, für RC-Modelle und Roboter-Gelenke
Kpower
Regulärer Preis
$37.00 USD
Regulärer Preis
Verkaufspreis
$37.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der Kpower MM0600 ist ein Standard-Servomotor für RC-Modelle, Robotergelenke, industrielle Ausrüstungen und Bildungsroboter-Kits. Er kombiniert Metallzahnräder, einen DC-gebürsteten Motor und einen Potentiometer-Positionssensor in einem Gehäuse von 40 × 20 × 37,5 mm. Sein Betriebsbereich von 4,8–8,4 V, die 25T Ø6 mm Ausgangswelle und der anpassbare Reiseweg von 120° bieten wichtige elektrische und mechanische Auswahldetails für die Integration.
Eigenschaften
- Metallgetriebe mit einem DC-gebürsteten Motor und Potentiometer-Positionssensor.
- Ausgangswelle mit Verzahnung und einem gewindeten zentralen Öffnung; Horngetriebe-Verzahnung spezifiziert als 25T Ø6 mm.
- Befestigungslaschen mit zwei offenen Montageschlitzen an jedem Ende.
- Kunststoff- und Aluminiumlegierungsggehäuse mit zwei Kugellagern (2BB).
- 120° Reisewinkelbereich, anpassbar.
Technische Daten
| Parameter | MM0600 |
|---|---|
| Stallmoment | 6.5 kg (Quelleneinheit) |
| Nennmoment | 1.5 kg (Quelleneinheit) |
| Leerlaufdrehzahl | 0.12 s (Winkelintervall nicht spezifiziert) |
| Gewicht | 58 g |
| Abmessungen | 40 × 20 × 37.5 mm |
| Bewegungswinkelbereich | 120° (anpassbar) |
| Betriebsspannung | 4.8–8.4 V |
| Horn gear spline | 25T Ø6 mm |
| Getriebematerial | Metall |
| Motor | DC mit Bürsten |
| Protokoll | PWM / TTL / RS-485 |
| Leerlaufstrom | 3600 mA |
| Positionssensor | Potentiometer |
| Gehäusematerial | Kunststoff + Aluminiumlegierung |
| Kugellager | 2BB |
| Arbeitsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 bis 50 °C |
| IP-Bewertung | IP42 |
Anwendungen
- RC-Modellmechanismen: Antrieb Positionierungsverbindungen unter Verwendung des Metallgetriebes und der gefrästen Ausgangswelle.
- Robotergelenke: Bieten Sie die Gelenkpositionierung mit Potentiometer-Feedback und einem anpassbaren Bewegungsbereich von 120° an.
- Bildungsroboter-Kits: Integrieren Sie einen Servoantrieb mit den geschlitzten Montagetabs und definiertem Ausgangs-Spline.
- Industrielle Geräte-Mechanismen: Integrieren Sie servo-gesteuerte Positionierung in Mechanismen, die auf den angegebenen Gehäuseabmessungen, Versorgungsbereich und Bewegung basieren.
Dokumente
- Kpower MM0600 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF; DMC-026 Dateiname)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Anwendungsbeispiele


Eigenschaften und Design


Technische Daten und Leistung


Zusätzliche Produktdetails


Einrichtung und Verwendung


Schnittstellen und Verbindungen