


Kpower MM3000 Metallgetriebe-Servomotor, 4,8–8,4 V, für RC-Modelle und Robotergelenke
Kpower MM3000 Metallgetriebe-Servomotor, 4,8–8,4 V, für RC-Modelle und Robotergelenke
Kpower
Regulärer Preis
$75.00 USD
Regulärer Preis
Verkaufspreis
$75.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
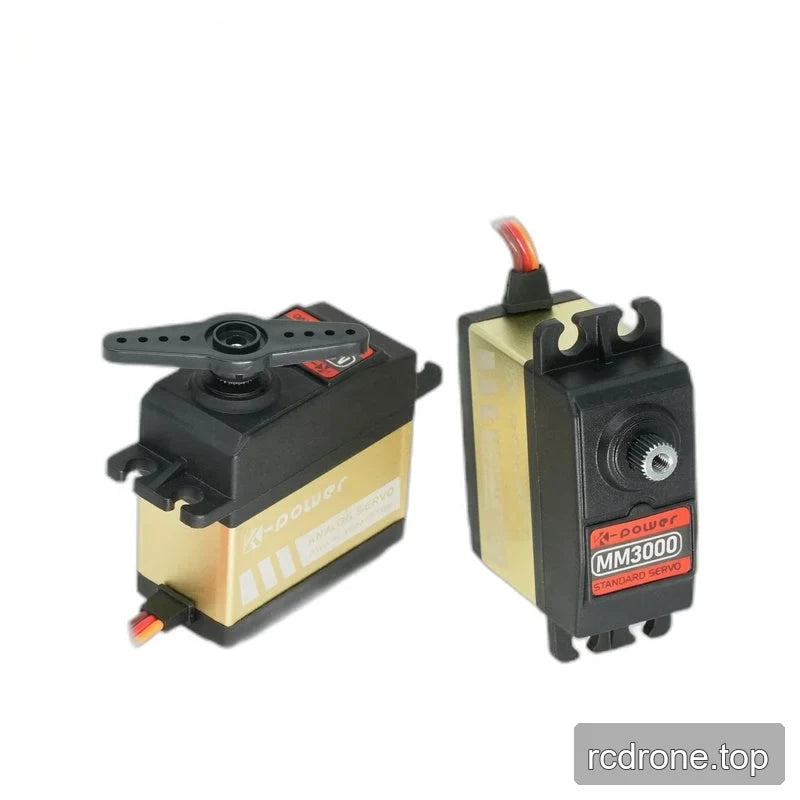
Der Kpower MM3000 ist ein Servomotor mit Metallgetriebe für RC-Modelle, Robotergelenke, Roboterarme und Bildungsprojekte. Er kombiniert einen DC-Getriebemotor mit einem Potentiometer zur Positionsmessung in einem Gehäuse von 60 × 30 × 60,5 mm und wiegt 188 g. Spannungsspezifische Spezifikationen listen ein Drehmoment von 28 kg·cm bei 4,8 V und 35 kg·cm bei 6,0 V auf, was Käufern hilft, die Anforderungen an Verbindungen und Gelenke zu bewerten.
Eigenschaften
- Metallgetriebe, die von einem DC-Getriebemotor angetrieben werden.
- Potentiometer-Positionssensor und zwei Kugellager (2BB).
- Kunststoff- und Aluminiumlegierungsggehäuse mit einer IP42-Bewertung.
- 120° Reisewinkel, mit angegebener Anpassung.
- 25T, Ø8 mm Horn-Spline.
- PWM-, TTL- und RS-485-Protokolle aufgeführt.
Technische Daten
Spannungsspezifische Leistung
| Parameter | Bei 4,8 V | Bei 6.0 V |
|---|---|---|
| Drehmoment | 28 kg·cm | 35 kg·cm |
| Geschwindigkeit | 0,20 s/60° | 0,18 s/60° |
Bau- und Betriebsparameter
| Parameter | Wert |
|---|---|
| Marke / Modell | Kpower MM3000 |
| Stillstandsdrehmoment, Prüfspannung nicht angegeben | 30 kg; Einheit angegeben als kg, ohne Hebelarm-Länge |
| Nenn-Drehmoment, Prüfspannung nicht angegeben | 7,5 kg; Einheit angegeben als kg, ohne Hebelarm-Länge |
| Leerlaufdrehzahl, Spannung und Winkelintervall nicht angegeben | 0.18 s |
| Gewicht | 188 g |
| Abmessungen | 60 × 30 × 60.5 mm |
| Reisewinkelbereich | 120°; anpassbar |
| Betriebsspannung | 4.8–8.4 V |
| Horn gear spline | 25T, Ø8 mm |
| Getriebematerial | Metall |
| Motor | DC mit Bürsten |
| Protokoll | PWM / TTL / RS-485 |
| Leerlaufstrom | 5000 mA |
| Positionssensor | Potentiometer |
| Gehäusematerial | Kunststoff + Aluminiumlegierung |
| Kugellager | 2BB |
| Arbeitsfrequenz | 50–333 Hz |
| Betriebstemperatur | −10 bis 50 °C |
| IP-Bewertung | IP42 |
Anwendungen
- RC-Fahrzeugverbindungen: Verwendung zur Drosselregelung in 1/5-Skala großen RC-Autos und zur Modellbetätigung in 1/8- und 1/10-Skala RC-Autos, Baja-Modellen, Monstertrucks und Rock Crawlers.Die spannungsspezifischen Drehmoment- und Geschwindigkeitswerte unterstützen die Auswahl von Aktuatoren für die beabsichtigte Verbindung.
- Robotergelenke und Roboterarme: Bieten Sie eine kontrollierte Gelenk- oder Verbindungsbewegung unter Verwendung von Potentiometer-Positionssensoren und einem Reisebereich von 120°.
- Bildungsrobotersets, STEM- und Maker-Intelligent-Modellprojekte: Demonstrieren Sie motorbetriebene Mechanismen und Positionskontrolle mit einem Metallgetriebe-Servo.
- Industrielle Gerätemechanismen: Betätigen Sie Positionierungsverbindungen unter Verwendung des angegebenen Reisebereichs, der Horn-Spline und der Betriebsparameter.
Produktvideo
Dokumente
- Kpower MM3000 Zeichnung — Zeichnung (PDF)
- Kpower Servo 3 — Handbuch (PDF)
- OCServo OCS 351CAN Zeichnung — Ocservo Ocs 351 Can Zeichnung (PDF)
Visuelle Details
Produktvideo
Anwendungsbeispiele


Merkmale und Design


Technische Daten und Leistung


Optionen und Modellvergleich

Zusätzliche Produktdetails


Einrichtung und Nutzung


Schnittstellen und Verbindungen


