Kunwei KWR36 Sechs-Achsen-Kraft-/Drehmomentsensor, 36 mm, 30–500 N für Robotik
Kunwei KWR36 Sechs-Achsen-Kraft-/Drehmomentsensor, 36 mm, 30–500 N für Robotik
Kunwei Sensing
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
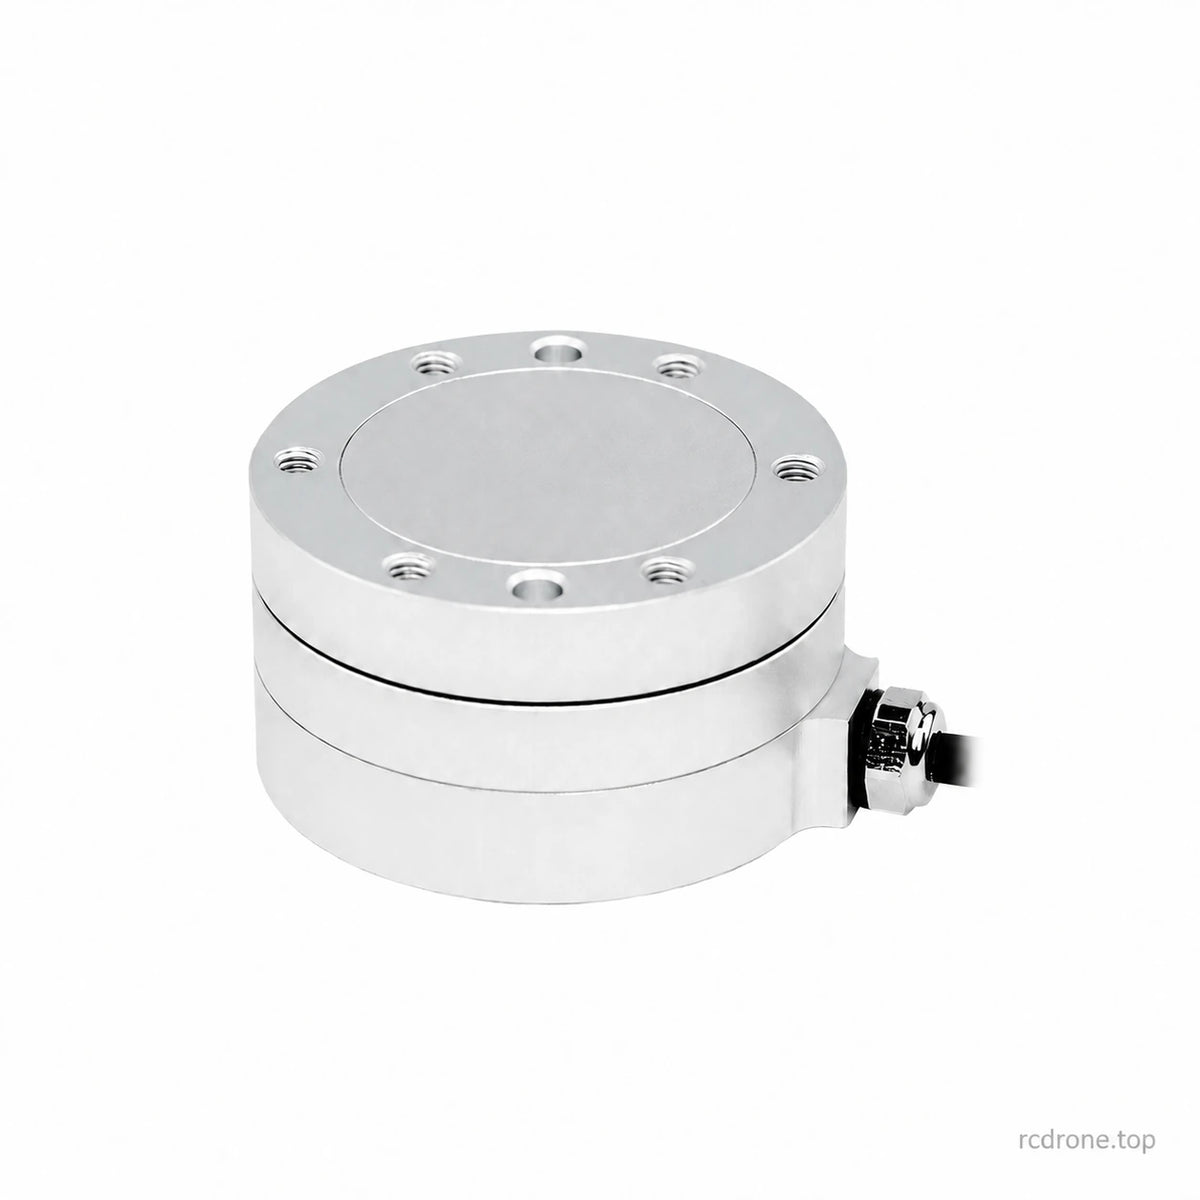
Der Kunwei KWR36 Sechs-Achsen Kraft/Drehmoment-Sensor misst drei Kräfte und drei Momente in einem kompakten 36 mm Gehäuse für die Steuerung von Kontaktkräften in Robotern, präzise Montage und Forschung. Vier Modellvarianten bieten Tragfähigkeiten von 30 bis 500 N und Drehmomentkapazitäten von 1,5 bis 9 N·m pro Achse. Die Dehnungsmessung und die Kalibrierung der sechs Achsen unterstützen eine präzise Mehrfachachsenmessung; die digitale Kommunikation erfolgt über ein passendes externes Erfassungsmodul.
Eigenschaften
- Gleichzeitige Messung von Fx, Fy, Fz und Mx, My, Mz.
- Vier modellabhängige Lastbereiche im gleichen nominalen 36 mm Serienformat.
- Kalibrierung der sechs Achsen zur Reduzierung von Achsenübergreifenden Störungen.
- 0,5% FS Genauigkeit, 0,1% FS Wiederholgenauigkeit und 300% FS Überlastniveau.
- Kompakte Installation für Roboterwerkzeuge und raumbegrenzte Messvorrichtungen.
- Analoge Sensorsignale, die durch kompatible Erfassungselektronik für die erforderliche digitale Schnittstelle verarbeitet werden.
Technische Daten
| Parameter | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Bereich Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Bereich Fz (N) | 30 | 50 | 80 | 500 |
| Bereich Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Bereich Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Durchmesser (mm) | 36 | 36 | 36 | 36 |
| Höhe (mm) | 21 | 21 | 21 | 21 |
| Material | Aluminiumlegierung | Aluminiumlegierung | Aluminiumlegierung | Ausgewählte Konfiguration bestätigen |
| Oberflächenfinish | Anodisiert | Anodisiert | Anodisiert | Elektropoliert |
| Überlastniveau (%FS) | 300 | 300 | 300 | 300 |
| Auflösung (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Wiederholbarkeit (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Genauigkeit* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Gewicht (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Schutzbewertung | IP64 | IP64 | IP64 | IP64 |
| Betriebstemperatur (°C) | +5 bis +80 (dokumentierte A/B/C-Konfiguration) | +5 bis +80 (dokumentierte A/B/C-Konfiguration) | +5 bis +80 (dokumentierte A/B/C-Konfiguration) | Bestätigen Sie die ausgewählte Konfiguration |
| Abtastrate (Hz) | 1000 | 1000 | 1000 | Stimmen Sie mit der ausgewählten Erfassungs-Konfiguration überein |
| Versorgung des abgestimmten Erfassungsmoduls (VDC) | 9–24 (dokumentiertes RS422/RS485-Modul) | 9–24 (dokumentiertes RS422/RS485-Modul) | 9–24 (dokumentiertes RS422/RS485-Modul) | Stimmen Sie mit dem ausgewählten Modul überein |
| Kommunikationsschnittstelle | Über abgestimmtes Modul: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; abhängig von der Konfiguration | |||
FS bedeutet Vollskala.Die angegebenen Kraft- und Momentenkapazitäten gelten für die entsprechenden Sensorachsen, nicht für die Roboternutzlast. Berücksichtigen Sie die Werkzeugmasse, Hebelarme und kombinierte Lasten bei der Auswahl eines Modells. Der Überlastungsgrad ist kein kontinuierlicher Betriebsbereich.
Körpermassen sind Sensorspezifikationen, nicht verpackte Versandgewichte. Die Nennhöhe beträgt 21 mm; eine mechanische Version mit 20 mm ist ebenfalls dokumentiert. Elektrische Bewertungen und Abtastleistungen hängen von der passenden Erfassungseinrichtung ab. A/B/C-Handbücher spezifizieren eine 24-Bit-Erfassung und 1 kHz Abtastung; die ADC-Bittiefe und die angegebene 0,03 % FS Auflösung beschreiben unterschiedliche Eigenschaften.
Erfassung und Kommunikation
Die analogen Dehnungssignale des Sensors erfordern passende Erfassungselektronik. RS485- und RS422-Messpakete verwenden ein externes Modul; andere verfügbare Modulkonfigurationen unterstützen die oben aufgeführten Schnittstellen. Die Auswahl von KWR36A, B, C oder G wählt den Lastbereich aus, nicht jedes Kommunikationsprotokoll gleichzeitig.
| Dokumentierte RS485 / RS422 Modulversorgung | 9–24 VDC |
|---|---|
| Modulstromversorgung | Weniger als 3 W |
| Dokumentierte serielle Einstellungen | 460800 Baud; 8 Datenbits; 1 Stoppbit; keine Parität |
| Sensor-/Modulverbindung | DB25 oder HDB15, je nach Konfiguration |
| Referenz des Erfassungsmoduls | KWH06C80NL-Serie in den RS485/RS422-Handbüchern |
Versorgen Sie das passende Modul gemäß seiner Bewertung; wenden Sie keine generische Serienspannung direkt auf nicht identifizierte Sensorleitungen an. Verwenden Sie das Protokoll, die Anschlussbelegung und die Umrechnung der Ingenieureinheit im entsprechenden Handbuch. Serielle Datenwerte dürfen nicht einfach als Newton angenommen werden, nur weil die Kapazitätstabelle N verwendet.
Anwendungen
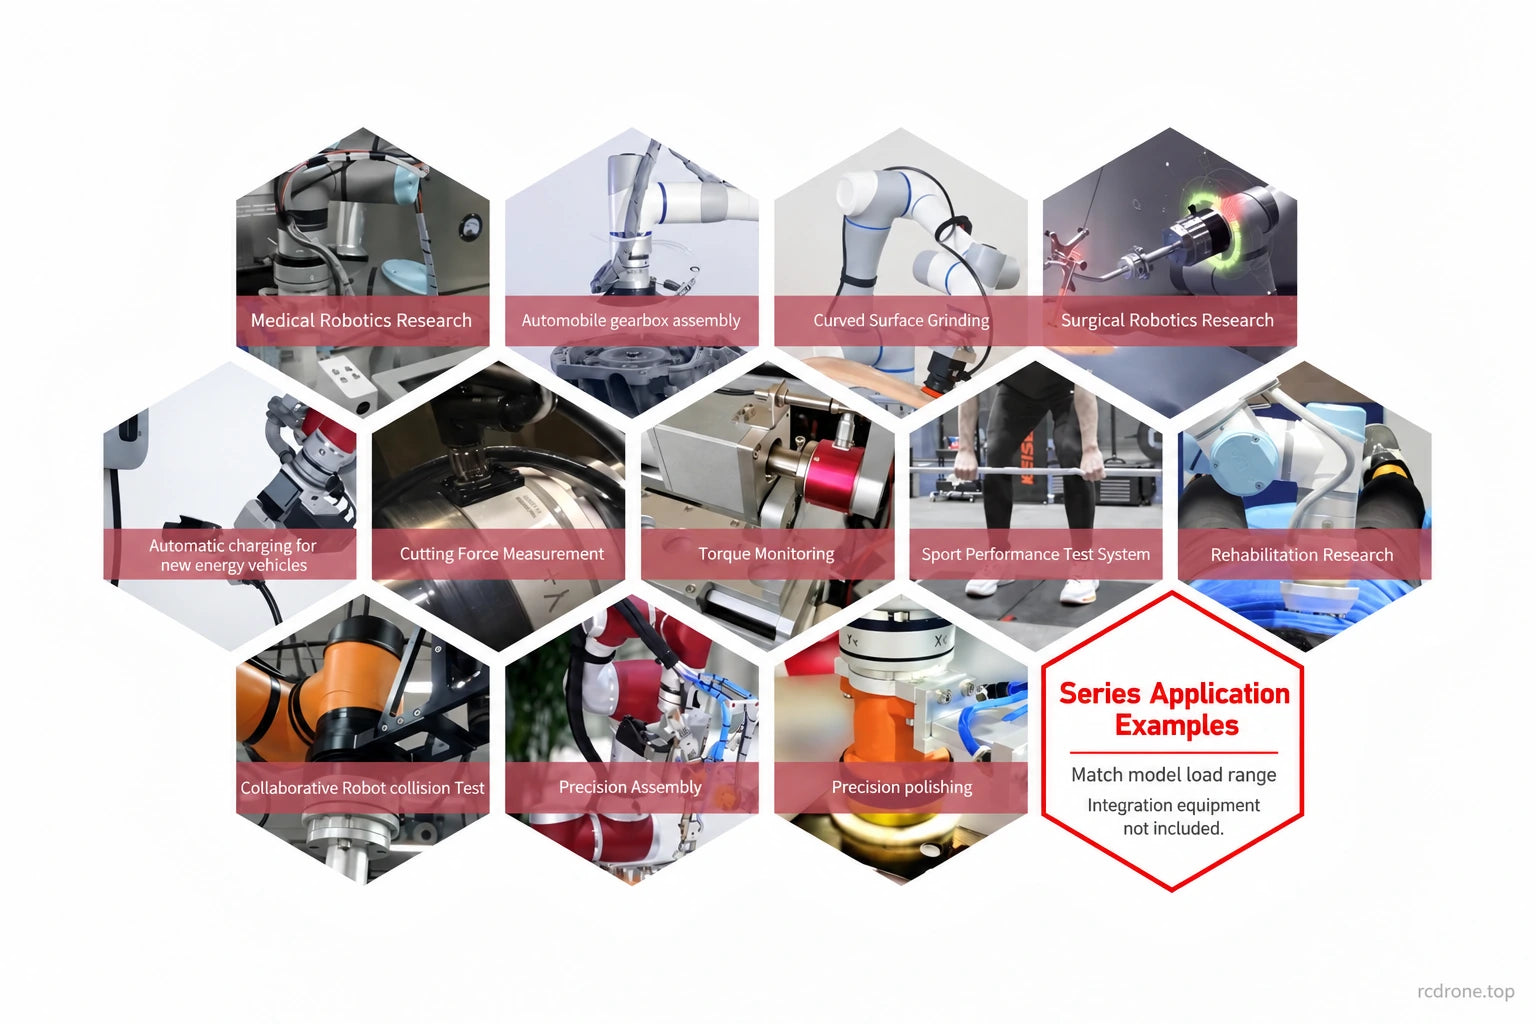
- Präzise Einfügung und Montage: Überwachung der Kontaktkräfte und Momente, während die Teile sich verbinden.
- Robotisches Schleifen und Polieren: Bereitstellung von Mehrachsenlastfeedback für die Entwicklung der Kontaktkontrolle.
- Werkzeug, Getriebe-Montage und Drehmomentüberwachungs Vorrichtungen innerhalb der Kapazitäten des ausgewählten Modells.
- Forschung zur Roboterinteraktion und Kollisionslast, einschließlich humanoider, Exoskelett-, vierbeiniger und geführter Fahrzeugintegration, wo das Lastenprofil geeignet ist.
- Biomechanik, Rehabilitation und Forschung zu medizinischen Robotern, die kompakte Kraftmessung erfordern.
Anwendungsbilder veranschaulichen Beispiele für die Integration auf Serienniveau, jedoch ohne verifizierte Kompatibilität mit jeder gezeigten Maschine. Sie stellen keine klinische Genehmigung oder eine vollständige Sicherheitsfunktion des Roboters dar.
Mechanische Installation und Kalibrierung
Der 36 mm Körper hat unterschiedliche Schnittstellen für das Werkzeug und die Montage. Mechanische Referenzen decken einen 20 mm Körper mit gesichtsspezifischen M3-Gewinden und eine separate 21 mm Zeichnung mit M4-Gewinden ab. Beide zeigen einen nominalen 30 mm Montageradius. Vergleichen Sie die Zeichnung der tatsächlichen Einheit, die Schraubentiefe, die Positionierlöcher und die Winkelorientierung, bevor Sie einen Adapter bearbeiten; die Zeichnungen sind nicht austauschbar.
Sichern Sie die vorgesehenen Montageflächen, ohne den kalibrierten Sensorkörper zu öffnen, bieten Sie Kabelzugentlastung und vermeiden Sie unbeabsichtigte Installationslasten. Nullstellen Sie das installierte Messsystem und berücksichtigen Sie das Gewicht und die Orientierung des Werkzeugs vor der Messung. Verwenden Sie die Umgebungsgrenzen der ausgewählten Konfiguration; die dokumentierte A/B/C-Konfiguration gibt +5 bis +80 °C an.
Was ist enthalten
- 1 × Kunwei KWR36 Sensor im ausgewählten A-, B-, C- oder G-Modell.
- Elektronische Produktdokumentation ist unten verfügbar.
Das dokumentierte RS485/RS422-Paket listet auch ein Datenerfassungsmodul und eine Verpackungsbox auf. Bestätigen Sie die Modul-/Schnittstellenkonfiguration für das ausgewählte Modell, insbesondere KWR36G, vor der Integration. Die Optionen für das Sensormodell geben allein keine digitale Schnittstelle an. Roboterarme, Endeffektoren, Stromversorgungen, Host-Adapter und Anwendungsbefestigungen sind nicht als Paketinhalt aufgeführt.
Downloads
- KWR36 technische Zeichnung (PDF)
- KWR36 RS485 Benutzerhandbuch (PDF)
- KWR36 RS422 Benutzerhandbuch (PDF)
- Kunwei Sechs-Achsen-Sensor Auswahlhandbuch (PDF)
FAQ
Welches KWR36-Modell sollte ich wählen?
Vergleichen Sie sowohl die Kraft- als auch die Momentenlasten: A ist 30 N / 1,5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m und G 500 N / 9 N·m pro Achse. Berücksichtigen Sie das Gewicht des Werkzeugs und die Hebelarmmomente, wenn Sie das Lastenprofil überprüfen.
Kann ich den nackten Sensor direkt an RS485, CAN oder EtherCAT anschließen?
Digitale Kommunikation erfordert das passende Erfassungsmodul. Die Modellbuchstaben wählen die Messbereiche; die Schnittstelle hängt von der Modulkonfiguration ab.
Ist ein Erfassungsmodul enthalten?
Die Dokumentation des RS485/RS422-Pakets listet einen Sensor, ein Erfassungsmodul, ein elektronisches Handbuch und eine Box auf. Überprüfen Sie die Modul-/Schnittstellenkonfiguration für Ihr ausgewähltes Modell, insbesondere KWR36G.
Kann ich denselben Montagedapter für jede KWR36-Zeichnung verwenden?
Bestätigen Sie die tatsächliche Einheit vor der Bearbeitung: Verfügbare Referenzen umfassen 20 mm/M3 und 21 mm/M4 Versionen. Passen Sie die Positionierlöcher, Gewindetiefen und die Montagerichtung sowie den Durchmesser an.
Bedeutet eine Überlastung von 300%, dass ich das Dreifache der Nennlast messen kann?
Nein.Wählen Sie ein Modell aus, dessen Nennkraft- und Momentbereiche die Arbeitslasten abdecken; die Überlastfigur überschreitet nicht den angegebenen Messbereich.
Visuelle Details