


Kunwei Sensing KWR96 Serie 6-Achsen Kraft-/Drehmomentsensor, 96 mm Durchmesser für Industrieroboter
Kunwei Sensing KWR96 Serie 6-Achsen Kraft-/Drehmomentsensor, 96 mm Durchmesser für Industrieroboter
Kunwei Sensing
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
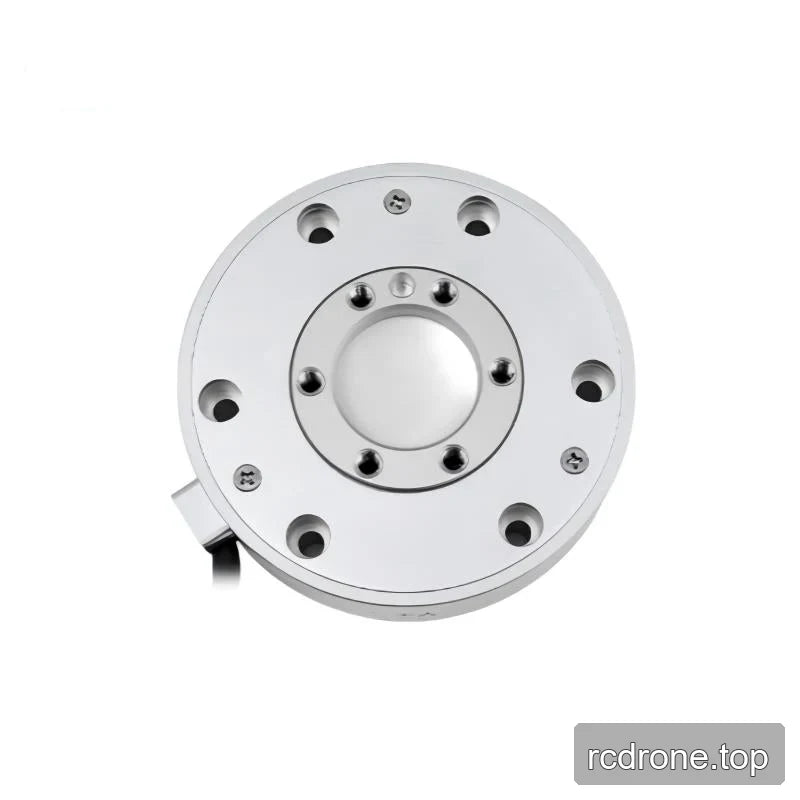
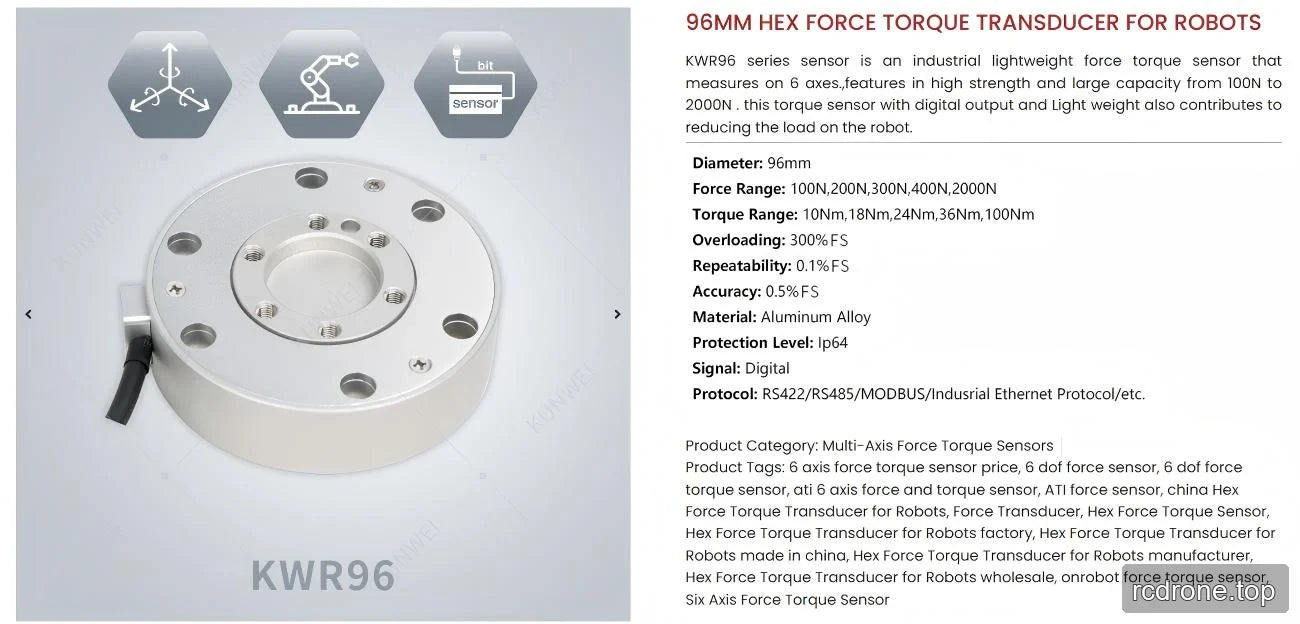
Der Kunwei Sensing KWR96-Serie ist ein Sechs-Achsen-Kraft-/Drehmoment-Sensor für die industrielle Robotersensorik, der die Kräfte Fx, Fy und Fz sowie die Drehmomente Mx, My und Mz misst. Sein Durchmesser von 96 mm und eine Höhe von 26 mm unterstützen die mechanische Integration in Roboterwerkzeuge. Sechs Versionen, KWR96A–KWR96F, bieten unterschiedliche Messbereiche, Genauigkeiten, Überlastniveaus und Abtastfrequenzen, die eine Auswahl entsprechend den Lasten und Messanforderungen der Aufgabe ermöglichen.
Eigenschaften
- Sechs-Achsen-Messung kombiniert drei Kraftkomponenten und drei Drehmomentkomponenten.
- Digitale Signalübertragung mit einer serienmäßigen Auflistung von seriellen, CAN-, Ethernet- und USB-Kommunikationsschnittstellen.
- Aluminiumlegierungsbauweise über alle sechs Versionen; KWR96A–KWR96E sind eloxiert, während KWR96F elektropoliert ist.
- Alle Versionen haben einen Durchmesser von 96 mm, eine Höhe von 26 mm, einen Versorgungsbereich von 12–48 VDC und einen Betriebstemperaturbereich von −10 bis 80 °C.
- KWR96A–KWR96D bieten eine Auflösung von 0,03% FS und ein Überlastniveau von 300% FS; KWR96E–KWR96F bieten höhere Kraft- und Drehmomentbereiche mit einer Auflösung von 0,05% FS und einem Überlastniveau von 200% FS.
Technische Daten
Versionsvergleich
| Parameter | Einheit | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| Bereich Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| Bereich Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| Bereich Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| Bereich Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| Durchmesser | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| Höhe | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| Material | — | Aluminiumlegierung | Aluminiumlegierung | Aluminiumlegierung | Aluminiumlegierung | Aluminiumlegierung | Aluminiumlegierung |
| Oberflächenbehandlung | — | Anodisiert | Anodisiert | Anodisiert | Anodisiert | Anodisiert | Elektropoliert |
| Überlastniveau | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| Auflösung | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| Wiederholbarkeit | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| Genauigkeit* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| Gewicht | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| Schutzart | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| Arbeits temperatur | °C | −10 bis 80 | −10 bis 80 | −10 bis 80 | −10 bis 80 | −10 bis 80 | −10 bis 80 |
| Abtastfrequenz | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| Versorgungsspannung* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| Kommunikationsschnittstelle | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, usw. — Schnittstellenübersicht auf Serienebene | |||||
FS bedeutet Vollmaßstab. Genauigkeit und Versorgungsspannung behalten ihre Quell-Asterisk-Markierungen.
Signal- und Kommunikationsdetails
Der Ausgang ist digital. Die Beschreibungen der Serienkommunikation identifizieren zusätzlich Modbus-RTU und Industrial Ethernet Protocol. Die aufgeführten Schnittstellen sind nicht als separate wählbare Konfigurationen identifiziert.
Mechanische Abmessungen und Verbindungsdetails
Der mechanische Referenzwert KWR96 definiert die Werkzeugseite, die Montageseite und die Referenzfläche, mit den Koordinatendirektionen X+, Y+ und Z+.
| Standort oder Parameter | Dimension oder Detail |
|---|---|
| Außendurchmesser | 96 mm |
| Vertikale Abmessungen der Unterseite | 25 mm und 26 mm |
| Bohrkreis auf der Werkzeugseite | 78 mm Durchmesser |
| Gewindebohrungen auf der Werkzeugseite | 6 × M5, 10 mm Tiefe |
| Durchmessermerkmal auf der Werkzeugseite | 40 mm Durchmesser; Exzentrizitätstoleranz 0,03 mm relativ zu Bezug A |
| Bohrungen für Stifte auf der Werkzeugseite | 2 × 5 mm Durchmesser, +0,02/0 mm Durchmessertoleranz, 6 mm Tiefe |
| Position der Stiftbohrung auf der Werkzeugseite | Positionsgenauigkeit 0.03 mm relativ zu Datum A |
| Werkzeugseitige Winkelanordnung | 26° Versätze |
| Abschnitt A–A Bohrungsdurchmesser | 9 mm und 5,5 mm |
| Abschnitt A–A axiale Abmessungen | 22 mm und 15 mm |
| Seitenansicht innerer Durchmesser | 30 mm nominal |
| Seitenansicht Durchmessermerkmal | 48 mm |
| Vertieftes Merkmal axiale Dimension | 6 mm |
| Montageseitiger Bohrkreis | 78 mm Durchmesser, ±0,05 mm Toleranz |
| Montageseitiges 78 mm Durchmessermerkmal | Konzentrizitätstoleranz 0.03 mm relativ zu Bezug A |
| Bohrungen für Montagepins | 2 × 5 mm Durchmesser, +0,02/0 mm Durchmessertoleranz, 6 mm Tiefe |
| Position der Bohrungen für Montagepins | Positionsgenauigkeit 0,03 mm relativ zu Bezug A |
| Winkelanordnung auf der Montageseite | 26° Versatz und 120° Abstand |
| Kabel Referenzmaße | 6,0 mm Durchmesser; 5 m Länge |
| Mechanische Referenzgenauigkeit | 0,1% FS |
Anwendungen
- Industrielle Roboter-Werkzeug-Kontaktüberwachung: Messen Sie drei Kraftkomponenten und drei Drehmomentkomponenten, um die Belastung während der Kontaktaufgaben zu charakterisieren, anstatt sich auf eine einzige Kraftrichtung zu verlassen.
- Robot-Werkzeuglast- und Drehmomentmessung: Wählen Sie die Version entsprechend den erwarteten Lasten auf jeder Achse. Zum Beispiel hat KWR96D 36 N·m Bereiche auf Mx und My, aber einen 30 N·m Bereich auf Mz; KWR96F bietet 120 N·m auf allen drei Drehmomentachsen.
- Zeitvariierende Robotlastaufzeichnung: Verwenden Sie die versionsspezifische Abtastfrequenz bei der Planung von Messungen: KWR96E ist mit 100 Hz spezifiziert, während KWR96A–KWR96D und KWR96F mit 1000 Hz spezifiziert sind.
Dokumente
- KUNWEI KWR96 Zeichnungsserie — Zeichnung (PDF)
- Kunwei KWR63 Serie RS485 — Benutzerhandbuch (PDF)
- Kunwei KWR96 RS422 — Benutzerhandbuch (PDF)
- KUNWEI KWR75 RS422 — Benutzerhandbuch (PDF)
- KUNWEI 6-Achsen-Kraftsensoren Auswahl — Handbuch (PDF)
FAQ
Was ändert sich zwischen KWR96A–KWR96F?
Die Versionen unterscheiden sich in den Bereichen Kraft und Drehmoment, Überlastniveau, Auflösung, Wiederholgenauigkeit, Genauigkeit, Gewicht, Oberflächenbehandlung, Schutzart und Abtastfrequenz. Durchmesser, Höhe, Material, Versorgungs-Spannungsbereich und Betriebstemperaturbereich sind gemeinsam.
Hat jede Version eine Abtastung von 1000 Hz?
Nein. KWR96E ist mit 100 Hz spezifiziert. KWR96A, KWR96B, KWR96C, KWR96D und KWR96F sind mit 1000 Hz spezifiziert.
Sind die Drehmomentbereiche auf jeder Achse identisch?
Sie sind identisch für Mx, My und Mz bei KWR96A, KWR96B, KWR96C, KWR96E und KWR96F. KWR96D hat einen Bereich von 36 N·m auf Mx und My und einen Bereich von 30 N·m auf Mz.
Visuelle Details
Technische Daten und Leistung
Abmessungen und Konstruktion

Anwendungsbeispiele




