


Hiwonder LeRobot SO-ARM101 Open-Source 6-Achsen Leader-Follower Roboterarm für VLA & Imitationslernen
Hiwonder LeRobot SO-ARM101 Open-Source 6-Achsen Leader-Follower Roboterarm für VLA & Imitationslernen
Hiwonder
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der Hiwonder LeRobot SO-ARM101 ist eine Open-Source, 6-Achsen Leader-Follower-Roboterarm-Plattform für die Programmierung von verkörperter Intelligenz, Imitationslernen und die Entwicklung von VLA-Modellen. Die Integration von Hugging Face LeRobot verbindet Teleoperation und multimodale Datensammlung mit Modelltraining und -bereitstellung. Magnetische Encoder-Bus Servos bieten Positionsfeedback, während eine unterstützte Dual-Kamera-Konfiguration Nahbereichs- und Arbeitsbereichswahrnehmung kombiniert. Wählen Sie das unmontierte DIY-Kit oder die montierten Starter-, Standard- und Advanced-Kit-Optionen.
Merkmale
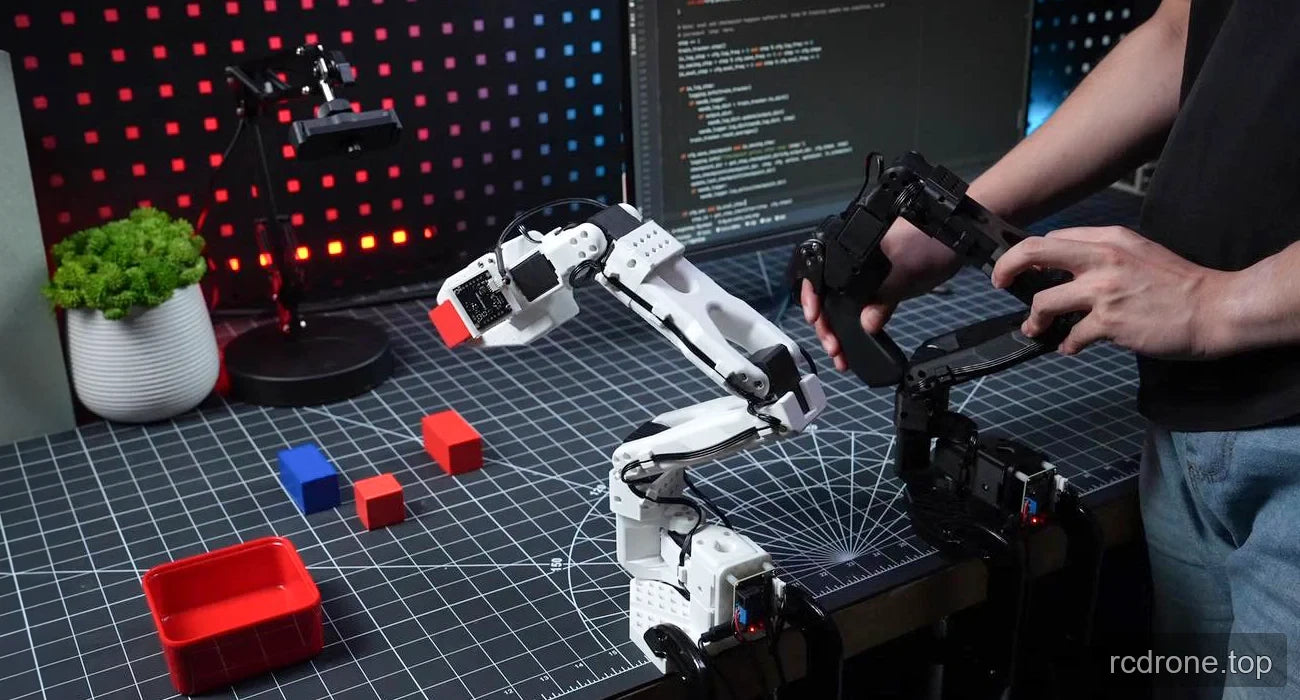
Leader-Follower-Teleoperation und Imitationslernen
Die Leader-Follower-Struktur unterstützt Teleoperation, kollaborative Steuerung und gleichzeitige Sammlung multimodaler Betriebsdaten. Demonstrierte Bewegungen können Trainingsdaten für das Erlernen von Objektgreifaktionen und Bewegungsbahnen werden.
- Demonstrationen sammeln: Führen Sie den Führungsarm, um den Folger zu steuern und multimodale Betriebsdaten aufzuzeichnen.
- Modelle trainieren: Laden Sie Daten über den Hugging Face-Workflow hoch und verwenden Sie den Ein-Klick-Imitationsmodell-Trainingsprozess, um Demonstrationen in erlernte Fähigkeiten umzuwandeln. Das Training von ACT-Modellen und die Entwicklung von End-to-End-multimodalen VLA sind unterstützte Lerninhalte.
- Bereitstellen und Ausführen: Verwenden Sie den unterstützten Ein-Klick-Bereitstellungsworkflow, um trainierte Modelle am Arm für die autonome Ausführung erlernter Aktionen und Experimente zur Anpassung von Aufgaben an Umweltveränderungen auszuführen.
Duale-Kamera-Vision
Die unterstützte Dual-Kamera-Konfiguration kombiniert eine am Arm montierte Kamera mit einer separaten Kamera auf einem verstellbaren Tischständer. Diese komplementären Blickwinkel unterstützen die KI-Vison, die Merkmalskennung und die Datensammlung.
- Primäre Vision: Die am Arm montierte Kamera erfasst die Zielposition und die Oberflächenstruktur aus nächster Nähe für die Hand-Augen-Koordination und die Erfassung feiner Merkmale.
- Tertiäre Vision: Die externe Kamera bietet ein globales Bewusstsein für den Arbeitsbereich, eine Echtzeit-Umgebungsscanner und den Modellaufbau zur Reaktion auf externe Veränderungen während der Aufgabenausführung.
- Kamerastütze: HD-Weitwinkelabbildung wird unterstützt. Die Spezifikationen der Kamera des Advanced Kits und die enthaltenen Montierteile sind separat unten aufgeführt.
Magnetische Encoder-Servos und Bewegungssteuerung
Der Arm verwendet sechs selbstentwickelte magnetische Encoder-Feedback-Bus-Servos mit den IDs 1–6, eine drehbare Basis und gelenkige Verbindungen. Die trapezförmige Positionskontrolle führt Beschleunigung und Verzögerung ein, anstatt direkte Positionsbefehle ohne Rampen zu verwenden.Ein 12-Bit-Magnetwinkel-Sensor ersetzt das Feedback von mechanischen Potentiometern und bietet 360° Encoder-Feedback.
Das magnetische Sensordesign wird als kompakt und vibrationsbeständig beschrieben, mit Vorteilen in Bezug auf Zuverlässigkeit und Lebensdauer. Unterschiedliche Übersetzungen dienen den beiden Armrollen: Der Hauptarm verwendet eine Übersetzung von 1:147 für schnelle Reaktion und feine Steuerung, während der Folgerarm eine Reduzierung von 1:345 für Drehmoment und Positionierungsstabilität nutzt.
Strukturelles Design und Materialien
Unterscheidbare Führungs- und Folgestrukturen verwenden verstärkte kritische Verbindungen und tragende Bereiche, um Bewegungsspielräume zu reduzieren und die Positionierungsgenauigkeit zu verbessern. Optimierte Verkabelung und Gelenklayouts reduzieren potenzielle Störungen und Bewegungsverzögerungen. Hochfeste PLA-Strukturkomponenten haben verstärkte, verdickte Schlüsselbereiche, um die Ermüdungsbeständigkeit und die Widerstandsfähigkeit gegen Verformung zu verbessern. Hardware-Verbesserungen bewahren den Open-Source-Design- und Lizenzansatz des Projekts.
BusLinker V3.0 PC-Konfiguration
Die Hiwonder BusLinker V3.0 Servo-Debugging-Platine funktioniert mit spezieller PC-Software für Servoscanning, Parameterkonfiguration, Statusüberwachung, Trajektorienkontrolle und Anpassung von Bewegungs- und Sicherheitseinstellungen.
- Modulares Management: Ein-Klick-Scanning erzeugt eine modulare Schnittstelle; dynamisch konfigurierbare Kommunikationsparameter und automatische Baudrateneinstellung unterstützen die zentrale Multi-Servo-Steuerung.
- Echtzeit-Parameter-Feedback: Hochfrequenz-Sampling und eine Echtzeit-Feedback-Engine überwachen und visualisieren die Servo-Bewegung.
- Anpassbare Servo-Einstellungen: Programmieren von Bewegungsmodi und Steuerlogik, einschließlich Steuerparameter, Sicherheitsgrenzen und Feedback-Strategien.
Hugging Face LeRobot und Entwicklungsressourcen
Hugging Face LeRobot ist ein Open-Source-Robotik -Ökosystem mit einer Python-Bibliothek und einer Plattform zum Teilen von Modellen. Seine Werkzeuge, Datensätze und vortrainierten Modelle unterstützen die Entwicklung von Imitationslernen und Verstärkungslernen. Das SO-ARM101-Projekt stellt mechanische Designs, Code, vortrainierte Modelle und Algorithmusbibliotheken als Open-Source-Entwicklungsressourcen zur Verfügung.
Die SO-ARM101-Integration unterstützt die direkte Nutzung und Bereitstellung von LeRobot-Datensätzen, vortrainierten Modellen und Algorithmen. Zu den Ressourcen gehören eine LeRobot-Tutorialbibliothek, die Hugging Face LeRobot-Community, ein GitHub-Repository und das Hugging Face LeRobot Model Hub. Schritt-für-Schritt-Anleitungen decken die Einrichtung bis zur Bereitstellung ab, mit Zugang zu aktualisierten Algorithmen und Framework-Optimierungen, um die Entwicklung mit den LeRobot-Updates in Einklang zu halten.
Technische Daten
| Parameter | Spezifikation oder Umfang |
|---|---|
| Marke | Hiwonder |
| Modell | LeRobot SO-ARM101 |
| Produktart | Open-Source-Führer-Nachfolger-Roboterarm-Plattform |
| Achsen | 6 |
| Servo-Anordnung | Sechs magnetische Encoder-Selbstfeedback-Busservos; IDs 1–6 |
| Servo-Stromversorgung | 12 V |
| Vorgesehene Servo-Drehmoment | 30 kg·cm bei 12 V; auch als „30KG“ gekennzeichnet |
| Winkelsensor | 12-Bit-Magnetwinkelsensor anstelle eines mechanischen Potenziometers |
| Encoder-Feedback | 360° magnetisches Encoder-Feedback |
| Positionsregelungsalgorithmus | Trapezielle Regelung mit Beschleunigung und Verzögerung |
| Hauptarm-Getriebe | 1:147 Übersetzungsverhältnis |
| Nachfolgerarm-Getriebe | 1:345 Reduktionsverhältnis |
| Servo-Protokoll | SO-ARM101 Servo-Protokoll; LeRobot-Ökosystem-Integration |
| Mechanische Anordnung | Drehbare Basis, gelenkige Verbindungen und unterschiedliche Führer/Nachfolger-Strukturen |
| Strukturelle Materialien | Hochfester PLA; verstärkte und verdickte Schlüsselbereiche |
| Unterstützte Vision-Konfiguration | Arm-montierte Primärvision und externe, verstellbare Stativ-Tertiärvision |
| Lern- und Steuerungsunterstützung | Führer-Nachfolger-Teleoperation, multimodale Datensammlung, End-to-End-Imitationslernen, ACT-Training und multimodale VLA-Entwicklung |
| Entwicklungsökosystem | Hugging Face LeRobot; dedizierter Bewegungssteuerungs-Treiber-SDK |
Servo-Bus-Vorsichtsmaßnahme
Verwenden Sie keine Broadcast-PING-Anweisungen, wenn mehrere Servos mit dem Bus verbunden sind.
Kit-Optionen
| Auswahl | Montagestatus |
|---|---|
| DIY-Kit / Unmontiert | Unmontiert |
| Starter-Kit / Montiert | Montiert |
| Standard-Kit / Montiert | Montiert |
| Fortgeschrittenes Kit / Montiert | Montiert; enthält montierte 3D-gedruckte Komponenten |
Anwendungen
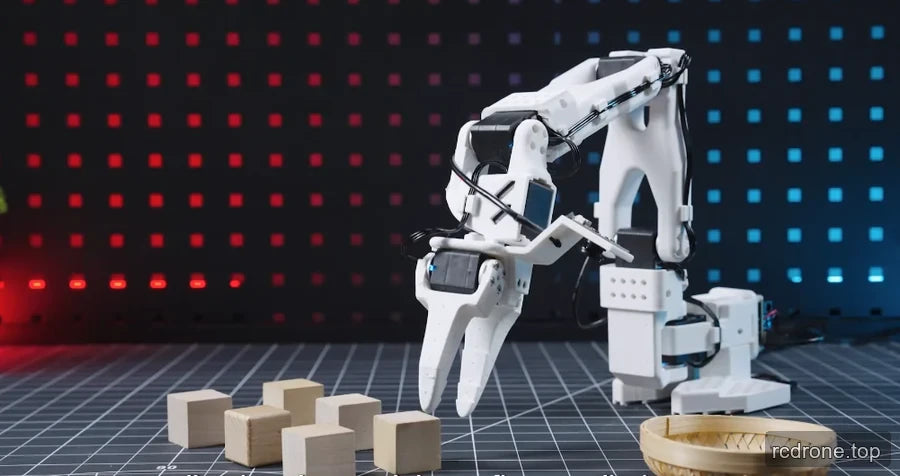
- Desktop-Manipulationsexperimente: demonstrieren das Greifen von farbigen oder hölzernen Blöcken, das Handhaben geometrischer Objekte und das Sortieren von Objekten in Behälter oder Körbe, und verwenden dann aufgezeichnete Demonstrationen, um erlernte Aktionen zu entwickeln.
- Visuelle geführte Manipulation: Kombinieren Sie Nahziel- und Texturerfassung mit einer externen Arbeitsbereichsansicht, um die Hand-Augen-Koordination und die Umweltwahrnehmung zu studieren.
- Imitationslernen und VLA-Forschung: Sammeln Sie Führer-Folger-Demonstrationen, trainieren Sie Richtlinien und setzen Sie erlerntes Verhalten durch den LeRobot-Workflow um. Die Plattform unterstützt auch die Erkundung von Methoden des verstärkenden Lernens.
- Robotik-Programmierunterricht: Verwenden Sie praktische Arm-Demonstrationen, um Steuerlogik, Bewegungsbahnen und die Verbindung zwischen physischer Bewegung und einem Bildschirmarm-Modell zu lehren.
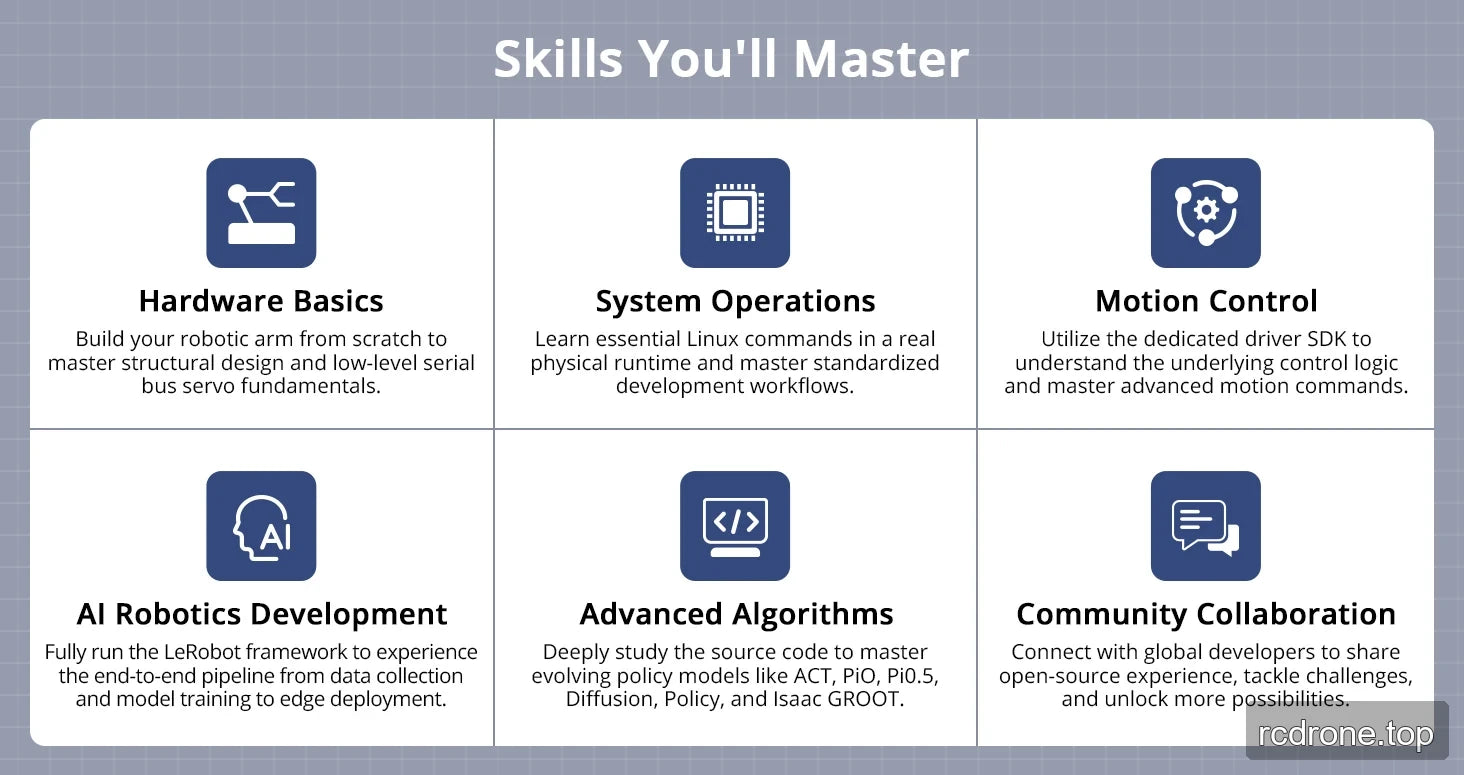
- Hardware- und Systemlernen: Bauen Sie den DIY-Arm von Grund auf neu, während Sie strukturelles Design und Grundlagen des seriellen Bus-Servos studieren; üben Sie grundlegende Linux-Befehle in einer physischen Laufzeit und standardisierten Entwicklungs-Workflows.
- Bewegungssteuerungsentwicklung: Verwenden Sie das dedizierte Treiber-SDK, um die Steuerlogik und fortgeschrittene Bewegungsbefehle zu studieren.
- KI-Entwicklung und Studien zu Richtlinien-Code: Arbeiten Sie an Datensammlung, Modelltraining und Edge-Deployment, mit Quellcode-Studienthemen, die als ACT, Pi0, Pi0.5, Diffusion, Policy und Isaac GROOT gekennzeichnet sind.
- Open-Source-Zusammenarbeit: Teilen Sie Implementierungserfahrungen und arbeiten Sie an Herausforderungen in der Robotikentwicklung mit der LeRobot-Entwicklergemeinschaft.
Was ist enthalten
Erweitertes Kit / Montiert
Die folgende Packliste gilt speziell für die Option Erweitertes Kit / Montiert, die montierte 3D-gedruckte Komponenten umfasst.
| Artikel | Menge oder bereitgestellte Details |
|---|---|
| SO-ARM101 Führungsarm | 1 |
| SO-ARM101 Nachführarm | 1 |
| USB-Hub | 4 Anschlüsse; 1000 mm Kabel |
| Netzteile | 2; jeweils 12 V, 5 A, mit DC5.5 × 2.5 Verbinder |
| G-Klemmen | 4; 2-Zoll-Größe |
| Typ-C DatenKabel | 2; 1000 mm jeweils |
| Servo-Kabel | 100 mm, 160 mm und 200 mm Längen |
| Metall-Hauptservohörner | 2 |
| Assistenzservohörner | 2 |
| Kabelbinder | 3; 150 mm jeweils |
| Schraubendreher | 2 |
| Zubehörpaket | Inklusive |
| Kamerahalterung | Inklusive |
| 300K Pixel HD Kamera | Inklusive |
| 2 MP HD Weitwinkelkamera | Inklusive |
| Schwarze Kamerahalterung | Inklusive |
| Weiße Kamerahalterung | Inklusive |
| USB-Datenkabel | 2; 1000 mm jeweils |
FAQ
Welche Optionen erfordern eine Montage?
Das DIY-Kit / Unmontierte Option erfordert eine Montage.Die Auswahl Starter, Standard und Advanced sind als Montiert gekennzeichnet.
Beinhaltet das Advanced Kit sowohl Arme als auch Kameras?
Ja. Die Packliste des Advanced Kits umfasst einen SO-ARM101 Führungsarm, einen Folgerarm, eine 300K Pixel HD-Kamera und eine 2 MP HD-Weitwinkelkamera sowie die oben aufgeführten Montagesätze.
Was ist der Unterschied zwischen den beiden Sichtpunkten?
Primäre Vision verwendet eine arm-montierte Kamera zur Nahbereichszielerfassung und Hand-Augen-Koordination. Tertiäre Vision verwendet eine externe Kamera auf einem verstellbaren Ständer für eine globale Ansicht des Arbeitsbereichs.
Bedeutet das 360° Encoder-Feedback, dass jedes Gelenk kontinuierlich rotiert?
Es wird keine Spezifikation für die kontinuierliche Gelenkrotation bereitgestellt. Der 360°-Wert beschreibt das Feedback des magnetischen Encoders, nicht einen angegebenen mechanischen Bewegungsbereich für jedes Gelenk.
Welche Vorsichtsmaßnahme gilt bei der Kommunikation mit mehreren Servos?
Versenden Sie keine Broadcast-PING-Anweisungen, wenn mehrere Servos mit dem Bus verbunden sind.
Konfigurationshandbuch
| Kit | Montage- und Vision-Ausrüstung |
|---|---|
| DIY-Kit / Unmontiert | Unmontiertes Hardware-Kit ohne 3D-gedruckte Strukturkomponenten oder Vision Kameras. Drucken Sie die bereitgestellten Strukturdesigns vor der Montage; folgen Sie der DIY-Hardware-Packliste. |
| Starter-Kit / Montiert | Montierte 3D-gedruckte Führer/Nachfolger-Komponenten; keine Vision-Kamera enthalten. |
| Standard-Kit / Montiert | Montierte Arme und primäre Vision-Kamera; keine externe Szenen-Kamera. |
| Erweitertes Kit / Montiert | Montierte Arme, Primärkamera und externe Szenenkamera mit verstellbarem Halter für die Datenerfassung aus zwei Perspektiven. |
3D-gedruckte Strukturkomponenten sind in montierten Kits enthalten. Die untenstehenden Vergleichs- und Einzelverpackungspanels definieren das Zubehör, das mit jeder Auswahl geliefert wird. Ein abgebildeter Computer oder Demonstrationsarbeitsplatz ist kein mitgelieferter Computer.
Technische Spezifikationen und Konfigurationsreferenzen
| Marke | Hiwonder | ||
| Produkt | SO-ARM101 Verkörperter Intelligenter Open-Source Roboterarm | ||
| Produktmaterial | PLA (Polymilchsäure) | ||
| Größe | Führungsarm: 111 × 239 × 525 mm | Folgearm: 111 × 173 × 532 mm | Kamerahalterung: 166 × 258 × 527 mm |
| Gewicht | Führungsarm: 697g | Folgearm: 704g | Kamerahalterung: 1178g |
| Servo | HX-10HM Busservo ×6 | HX-30HM Busservo ×6 | / |
| Controller | BusLinker V3.0 Servo-Debugging-Board | ||
| Kamera | 300K Pixel HD Weitwinkelkamera (480P), 2MP HD Weitwinkelkamera (1080P) | ||
| Stromversorgung | 12V 5A (DC4.0*1.7) | ||
| Betriebssystem | Windows / Ubuntu | ||
| Kommunikationsmethode | USB-Seriellport | ||
| Programmierwerkzeuge | Python | ||
| Packgewicht & Abmessungen | DIY-Kit: 5,23 kg, 512 × 240 × 225 mm Starter-Kit: 4,33 kg, 512 × 240 × 225 mm Standard-Kit: 4,38 kg, 512 × 240 × 225 mm Erweitertes Kit: 5.6kg, 512 × 240 × 225 mm |
| Artikel | Technische Spezifikation | ||
| Marke | Hiwonder | ||
| Produkt | SO-ARM101 Verkörperter Intelligenter Open-Source Roboterarm | ||
| Produktmaterial | PLA (Polymilchsäure) | ||
| Größe | Führungsarm: 111 × 239 × 525 mm | Folgearm: 111 × 173 × 532 mm | Kamerahalterung: 166 × 258 × 527 mm |
| Gewicht | Führungsarm: 697g | Folgearm: 704g | Kamerahalterung: 1178g |
| Servo | HX-10HM Busservo ×6 | HX-30HM Busservo ×6 | / |
| Controller | BusLinker V3.0 Servo-Debugging-Board | ||
| Kamera | 300K Pixel HD Weitwinkelkamera (480P), 2MP HD Weitwinkelkamera (1080P) | ||
| Stromversorgung | 12V 5A (DC4.0*1.7) | ||
| Betriebssystem | Windows / Ubuntu | ||
| Kommunikationsmethode | USB-Seriellport | ||
| Programmierwerkzeuge | Python | ||
| Packungsgewicht & Abmessungen | DIY-Kit: 5,23 kg, 512 × 240 × 225 mm Starter-Kit: 4,33 kg, 512 × 240 × 225 mm Standard-Kit: 4,38 kg, 512 × 240 × 225 mm Erweitertes Kit: 5.6kg, 512 × 240 × 225 mm |
Visuelle Details
Merkmale und Design


Produktansichten

Anwendungsbeispiele

Zusätzliche Produktdetails




Technische Daten und Leistung


Inhalt des Pakets



