LinkDynamics P50 Planetengetriebe-Integrierter Gelenkaktuator Motor, 48 V CAN/CAN FD, 36:1 Übersetzungsverhältnis
LinkDynamics P50 Planetengetriebe-Integrierter Gelenkaktuator Motor, 48 V CAN/CAN FD, 36:1 Übersetzungsverhältnis
LinkDynamics
Regulärer Preis
$366.00 USD
Regulärer Preis
Verkaufspreis
$366.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden
Übersicht
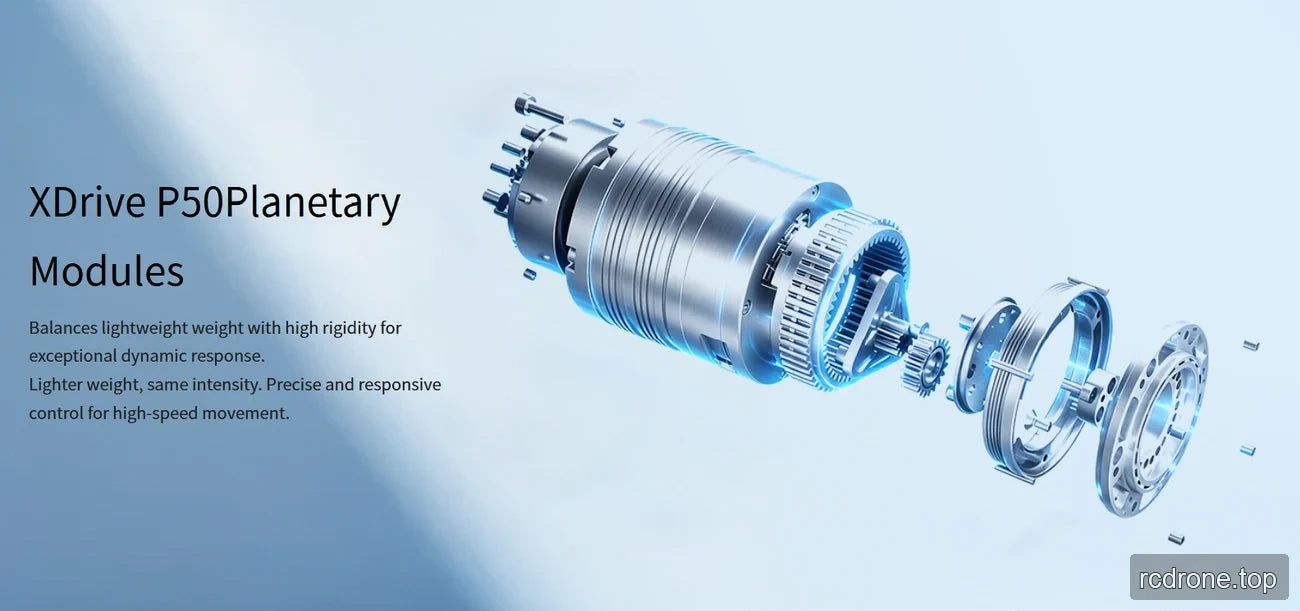
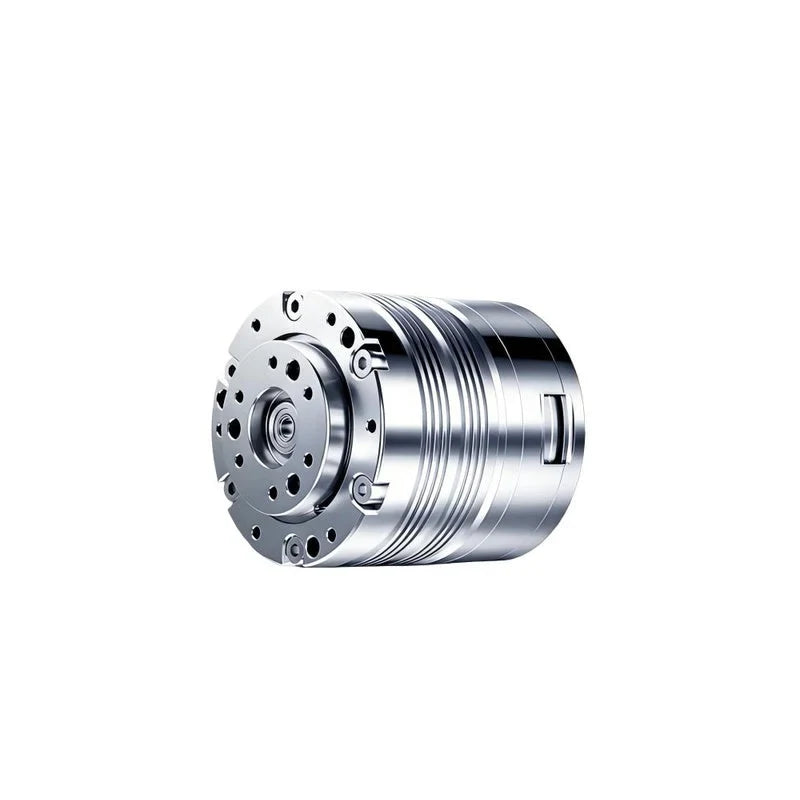
Der LinkDynamics P50 Motor ist ein 48 V Roboter-Gelenk-Antriebsmotor mit einem Übersetzungsverhältnis von 36:1, CAN/CAN FD Kommunikation und einem dualen magnetischen 14-Bit Encoder.
Eigenschaften
- 36:1 Übersetzungsverhältnis
- CAN/CAN FD Kommunikation
- Duale magnetische 14-Bit Encoder
- 12 Arcmin Reduzier-Spiel
Technische Daten
| Parameter | P50 |
|---|---|
| Übersetzungsverhältnis | 36 |
| Nennspannung | 48 V |
| Nennphasenstrom | 2.5 A |
| Bewertete Leistung | 135 W |
| Bewertete Geschwindigkeit | 77 U/min |
| Bewertetes Drehmoment | 12 Nm |
| Spitzen Geschwindigkeit | 87 U/min |
| Spitzen Phasenstrom | 7.5 A |
| Spitzen Drehmoment | 36 Nm |
| Motoren Effizienz | 72% |
| Drehmomentkonstante | 4.8 Nm/A |
| Reduzierer Spiel | 12 Bogenminuten |
| Kommunikation | CAN/CAN FD |
| Encoder | Doppelter Magnetencoder 14Bit |
| Gewicht | 0.39 kg |
| Drehmomentdichte | 92,3 Nm/kg |
Anwendungen
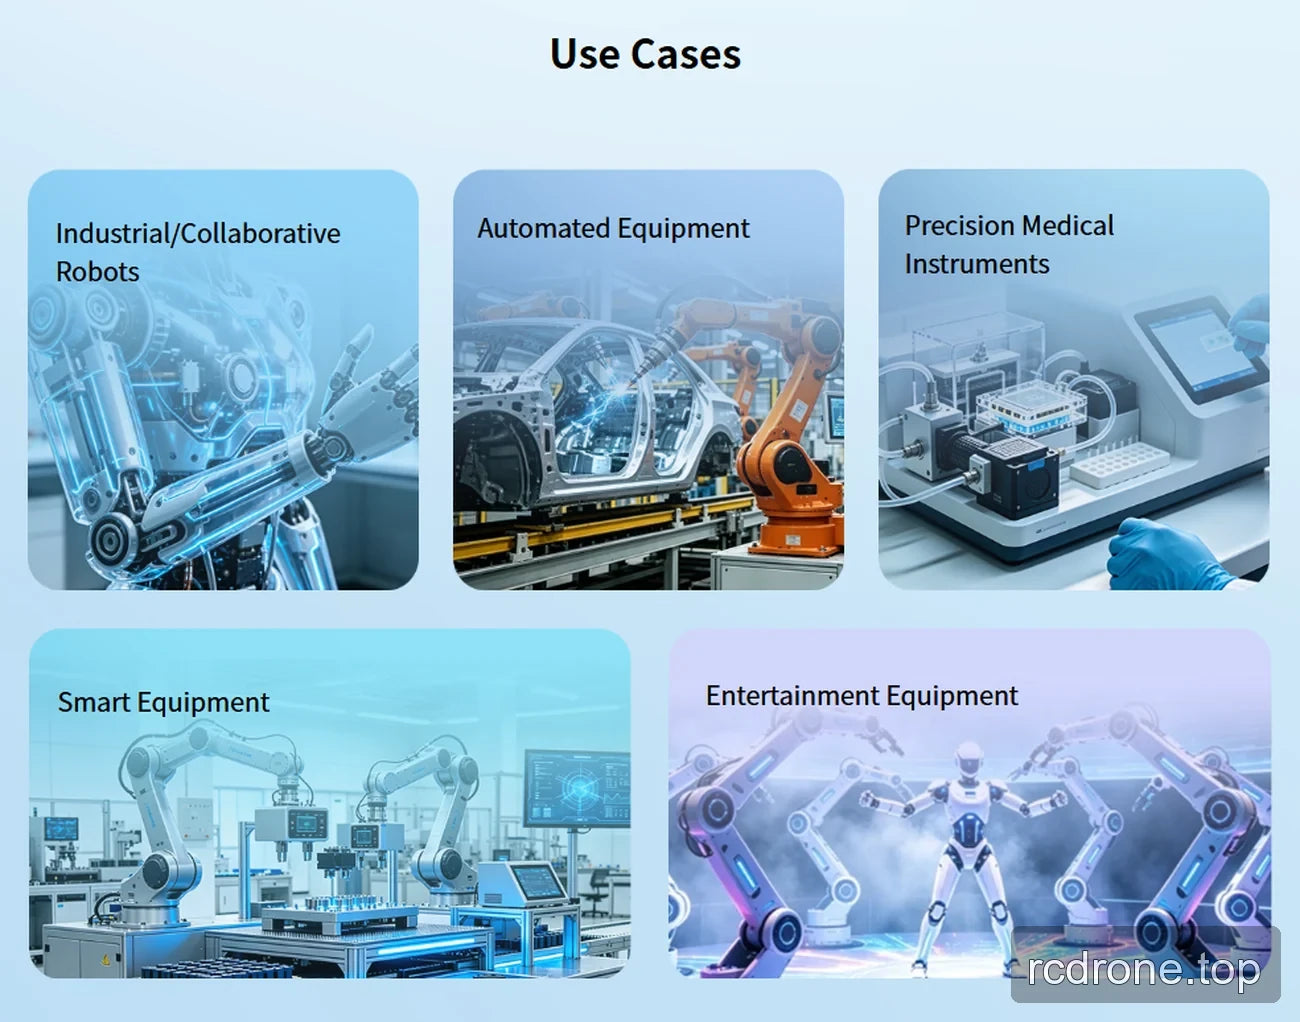
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Dokumente
- EYOU CANable — Benutzerhandbuch (PDF)
- LinkDynamics P50 Zeichnung — Zeichnung (PDF)
- EYOU UART Debug-Modul — Benutzerhandbuch (PDF)
Visuelle Details
Anwendungsbeispiele
Zusätzliche Produktdetails
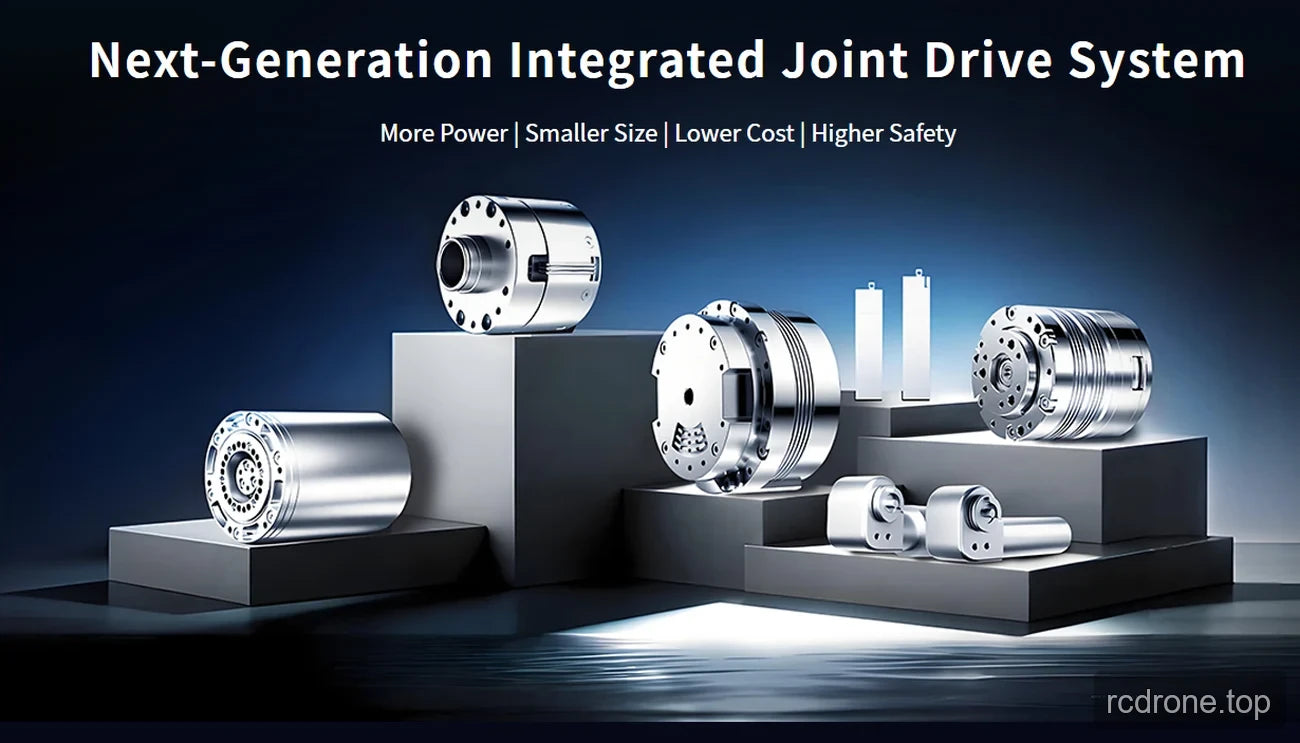
Produktansichten
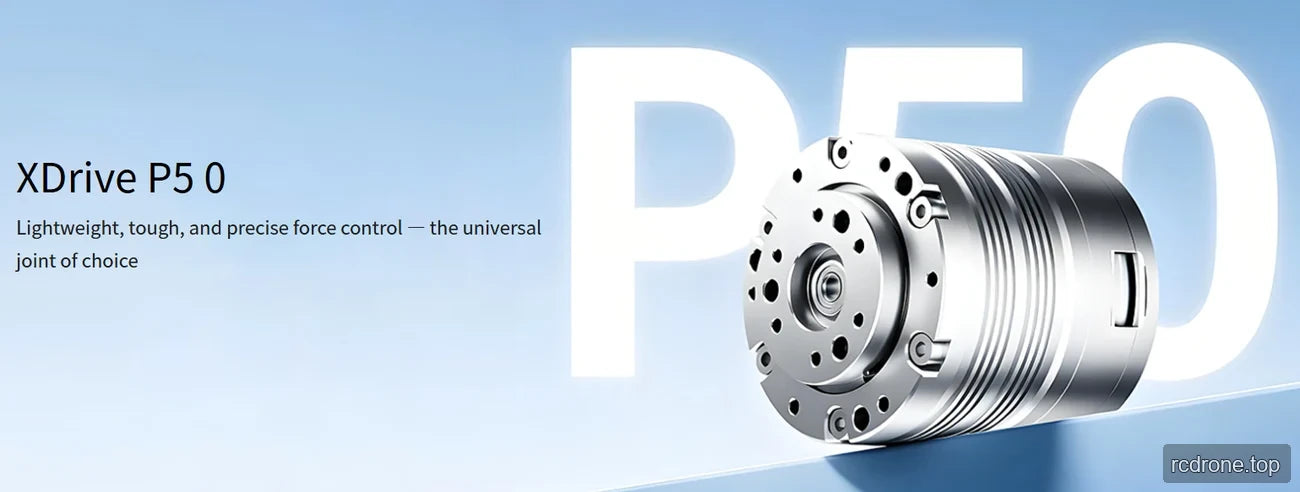
Technische Daten und Leistung
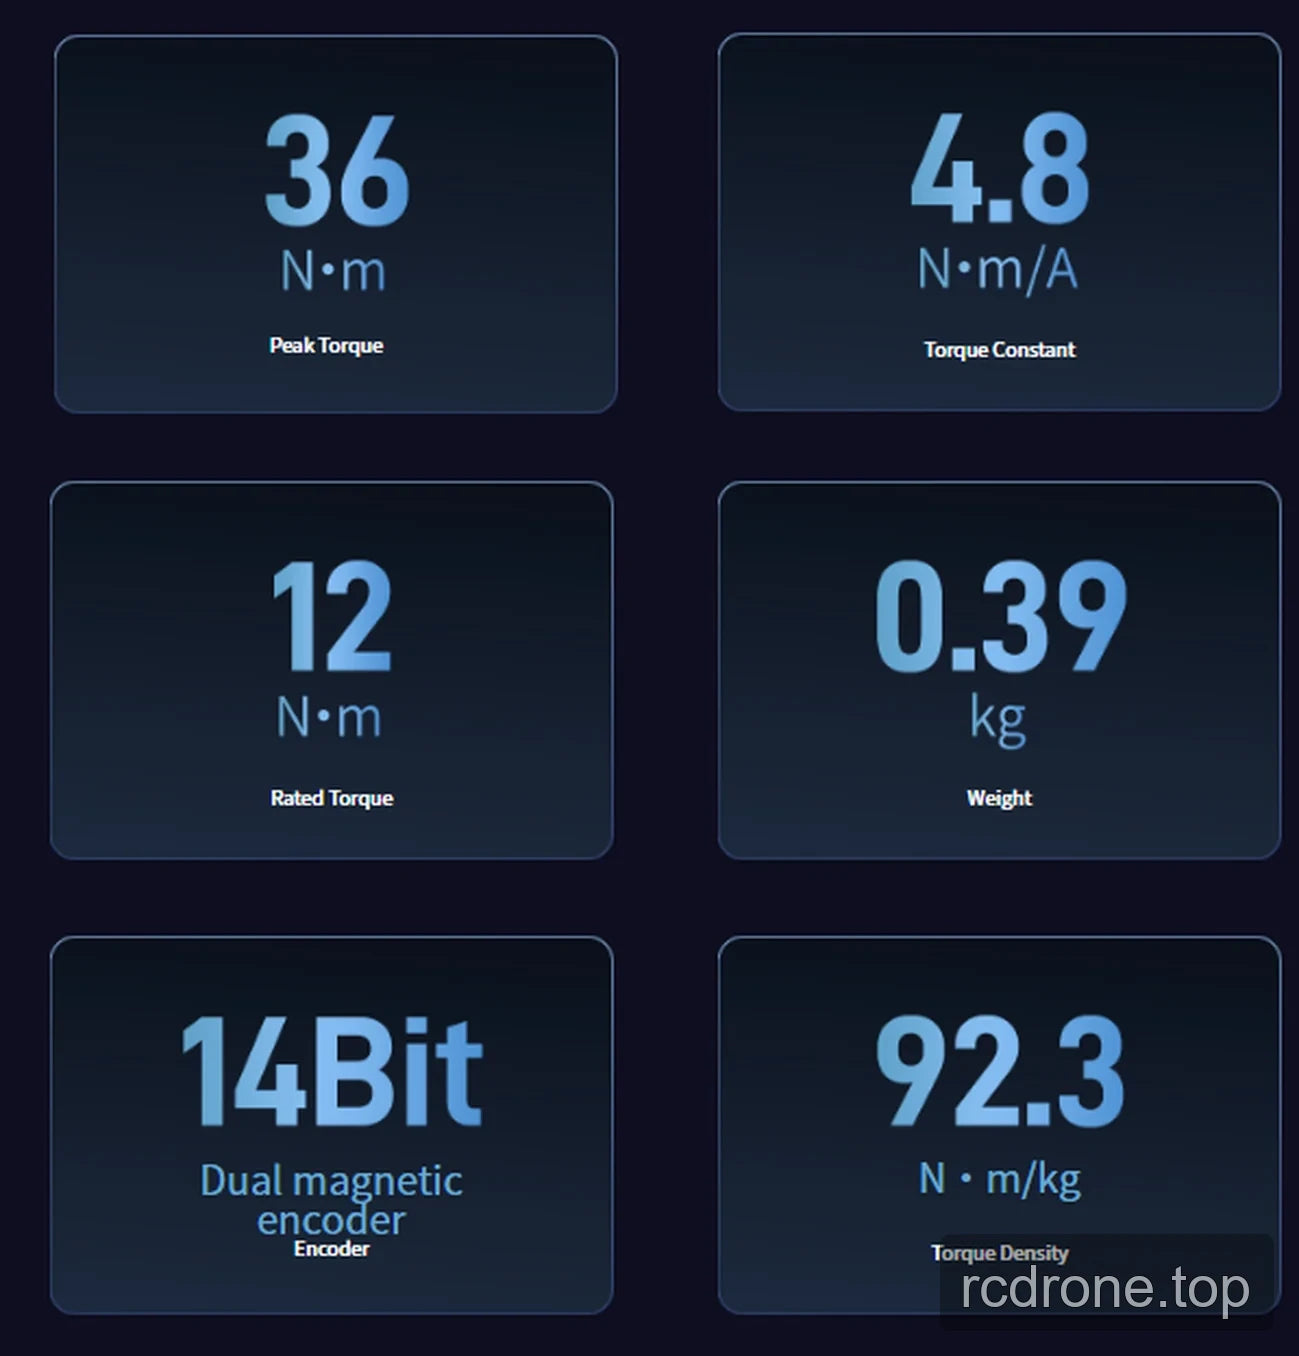
Eigenschaften und Design