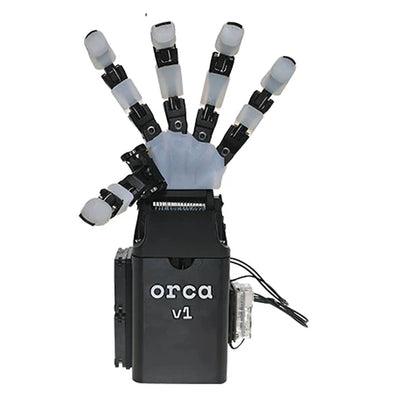
ORCA Hand v1 Open-Source 17-DOF Geschickte Roboterhand und Komponenten
ORCA Hand v1 Open-Source 17-DOF Geschickte Roboterhand und Komponenten
ORCA Hand
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Die ORCA Hand v1 ist eine Open-Source, seilgetriebene geschickte Roboterhand für Forschungszwecke in der Manipulation, Robotik-Ausbildung und individuelle Integration. Die Handarchitektur verfügt über 17 Freiheitsgrade: 16 Fingergelenke und eine Handgelenkachse. Wählen Sie eine montierte Hand, ein unmontiertes Paket, einzelne DYNAMIXEL-Aktoren oder das Starter-Elektronikset aus dem Paketmenü. Dies sind unterschiedliche Kaufumfänge; Aktor- und Elektronikoptionen sind keine vollständigen Hände.
Merkmale
- Seilgetriebene Fingermechanismen mit austauschbaren gedruckten Modulen und wartungsfähigen Teilen.
- Gelenktrennung bei Überlast, automatische Kalibrierung und reibungsarme Seilführung im ORCA v1 Design.
- Offenes Projektdesign unterstützt Modifikationen und Forschung; überprüfen Sie die Projektlizenz für jede beabsichtigte kommerzielle Nutzung.
- Eine Tastsensor-Konfiguration erscheint in den Entwurfsreferenzmaterialien, aber Tastsensoren sind nicht in den derzeit aufgeführten Standardhandpaketen enthalten.
Konfigurationshandbuch
| Paketoption | Was Sie erhalten |
|---|---|
| Importierte montierte ORCA-Hand | Eine importierte montierte ORCA-Hand; das abgebildete Schutzhülle gehört zu diesem Paket. |
| In China montierte ORCA-Hand | Eine montierte Hand mit 16 XC330-T288-T Fingeraktoren, einem XC430-T240BB-T Handgelenkaktor, einem Starter-Elektronikset, einem USB-A zu micro-USB-Kabel und den Montagehilfen, die in der Hand verwendet werden. |
| Komplettes unmontiertes ORCA-Hand-Kit | 16 XC330-T288-T Aktoren, einen XC430-T240BB-T Aktor, Starter-Elektronikset, USB-A zu micro-USB-Kabel und mechanische/Montagehilfen.Montage ist erforderlich. |
| DIY-Kernkomponenten | 16 XC330-T288-T Aktuatoren, einen XC430-T240BB-T Aktuator und ein Starter-Elektronikset. Struktur- und andere Montagematerialien müssen separat beschafft werden. |
| XC330-T288-T Aktuator | Ein einzelner XC330-T288-T Aktuator. |
| XC430-T240BB-T Aktuator | Ein einzelner XC430-T240BB-T Aktuator. |
| DYNAMIXEL Starter-Set | U2D2, U2D2 PHB und 12 V 5 A Netzteil; keine Aktuatoren oder Hand. |
Technische Daten
| ORCA Hand v1 | Technische Spezifikation |
|---|---|
| Antrieb und Bewegung | Sehnenantrieb; 17 DOF (16 Finger + 1 Handgelenk) |
| Referenzgröße der montierten Hand | 34,5 cm hoch × 12.5 cm breit |
| Montierte Handnetzmasse | 1175 g |
| Aktuelle taktile Sensoren | Nicht in den standardmäßig aufgeführten Handpaketen enthalten |
Die Abmessungen und die Nettomasse beschreiben die abgebildete montierte Hand, nicht die einzelnen Komponenten oder das Versandpaket.
DYNAMIXEL Aktuatorenspezifikationen
| Parameter | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Motor / Auflösung | Gleichstrommotor ohne Kern; 4096 Impulse/Umdrehung | Gleichstrommotor ohne Kern; 4096 Impulse/Umdrehung |
| Übersetzungsverhältnis | 288,35:1 | 245,22:1 |
| Abmessungen / Masse | 20 × 34 × 26 mm; 23 g | 28,5 × 46.5 × 34 mm; 65 g |
| Eingang / empfohlene Spannung | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Betriebstemperatur | −5 bis 70 °C | −5 bis 80 °C |
| Standby-Strom | 17 mA | 46 mA |
| Stillstandsmoment bei 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Stillstandsstrom bei 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Leerlaufdrehzahl bei 9 / 11.1 / 12 V | 52 / 65 / 71 U/min | 52 / 65 / 70 U/min |
Stillstandswerte sind momentane Testpunkte des Aktuators, keine kontinuierlichen Handlast- oder Betriebswerte.XC330 Betriebsmodi: Strom, Geschwindigkeit, Position (0–360°), erweiterte Position, strombasierte Position und PWM. XC430 Modi: Geschwindigkeit, Position, erweiterte Position und PWM. Das XC330 verwendet ein Gehäuse aus Ingenieurkunststoff und vollmetallische Getriebe. Die Strom- und Kommunikationsverkabelung muss zum ausgewählten Aktuator und Controller passen.
Anwendungen
Verwenden Sie die montierte Hand oder das entsprechende Kit in robotischen Greifexperimenten, lernbasierten Manipulationen, Teleoperationsforschung und benutzerdefinierter Roboterarm-Integration. Das Projekt demonstriert Forschungsgriffe und Simulation-zu-Real-Experimente; die abgebildeten Roboterarme, VR-Geräte und Testvorrichtungen sind nicht enthalten. Programmierung, mechanische Montage, Steuerungsintegration und aufgabenspezifische Tests liegen in der Verantwortung des Benutzers.
Was ist enthalten
Der Konfigurationsleitfaden definiert jedes tatsächliche Paket.Das montierte China-Paket und das vollständige Set enthalten 16 XC330-T288-T-Einheiten, eine XC430-T240BB-T-Einheit, U2D2 + U2D2 PHB + 12 V 5 A Netzteil, ein USB-A zu micro-USB-Kabel und relevante Hilfsmittel wie Ventilator, Lager, Magnete, Dübel, Kapillarröhren, Gewindestangen, Schrauben, Muttern, Antriebsriemen, Unterlegscheiben, Silikonkleber und Seilzug. Die DIY-Core-Option lässt diese zusätzlichen strukturellen und Montage Materialien weg. Überprüfen Sie die erforderliche Handorientierung während Ihres Montageplans; links und rechts sind keine separaten Kaufoptionen in diesem Angebot.
FAQ
Ergibt die DIY-Core-Komponenten-Option eine vollständige Hand?
Nein. Sie liefert die 17 Aktuatoren und die Starterelektronik; andere Montage Materialien sind separat.
Beinhaltet das Starter-Set Aktuatoren?
Nein. Es enthält U2D2, U2D2 PHB und ein 12 V 5 A Netzteil.
Sind taktile Sensoren enthalten?
Nein.Die taktile Version, die in einigen Projektmaterialien gezeigt wird, ist ein zukünftiger oder optionaler Referenzwert, nicht der aktuelle Standard-Handpaket.
Ist die Steuerung des Roboterarms Plug and Play?
Nein. Stellen Sie die Montage, Programmierung, Steuerung und aufgabenbezogene Integration für Ihr System bereit.
Projektdokumentation: ORCA Hand. Überprüfen Sie die aktuelle Lizenz vor der Wiederverwendung oder Weiterverbreitung.
Visuelle Details