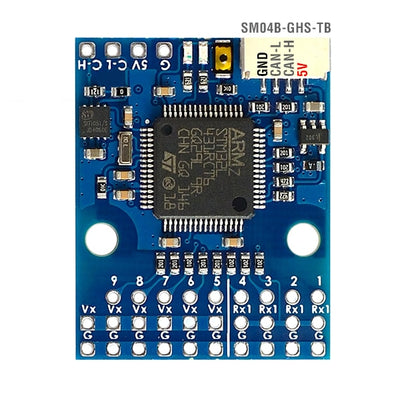
Planetenroboter-Gelenkstrom- & CAN-Bus-Verteilerplatine XT30U-F zu XT30PW
Planetenroboter-Gelenkstrom- & CAN-Bus-Verteilerplatine XT30U-F zu XT30PW
EYOU
Regulärer Preis
$15.00 USD
Regulärer Preis
Verkaufspreis
$15.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Die Planetary Robot Joint Power & CAN-Bus-Verteilerplatine vereinfacht die Strom- und Kommunikationsverkabelung in Mehrgelenk-Robotersystemen. Erhältlich in 1-zu-1- und 1-zu-4-Konfigurationen, bietet sie eine kompakte Verbindungslösung für kompatible planetarische Gelenkmodule.
Die Platine kombiniert XT30-Stromanschlüsse mit einer CAN-Kommunikationsschnittstelle, die hilft, die Verkabelung zu organisieren und die Montage sowie Wartung in Roboterprojekten zu vereinfachen.
Hauptmerkmale
- Zwei Konfigurationen: Wählen Sie 1-zu-1 für eine direkte Verbindung oder 1-zu-4 für mehrere Verzweigungen.
- XT30-Stromadapter: XT30U-F zu XT30PW-Verbindungsformat.
- CAN-Kommunikationsschnittstelle: Beschriftete CAN_H-, CAN_L- und GND-Anschlüsse.
- Kompakte PCB-Design: Hilft, die gemeinsame Verkabelung organisiert zu halten.
- Roboter-Gelenkanwendungen: Entwickelt für kompatible planetarische Gelenkmodule und Mehrgelenk-Roboterbaugruppen.
Technische Daten
| Artikel | Details |
|---|---|
| Produktart | Power & CAN Bus Verteilungsadapterplatine |
| Geplante Anwendung | Planetarisches Roboter-Gelenkverkabelung |
| Verfügbare Konfigurationen | 1-zu-1 / 1-zu-4 |
| Stromanschluss | XT30U-F zu XT30PW |
| Kommunikationsschnittstelle | CAN Bus |
| CAN-Anschlussbezeichnungen | CAN_H / CAN_L / GND |
Lieferumfang
- 1 × Power & CAN Bus Verteilungsadapterplatine in der ausgewählten Konfiguration
Hinweise
Überprüfen Sie die Kompatibilität der Anschlüsse, die Pinbelegungen, die Versorgungsspannung und die Stromanforderungen vor der Installation.Wählen Sie die geeignete Konfiguration für Ihr gemeinsames Verdrahtungslayout aus.