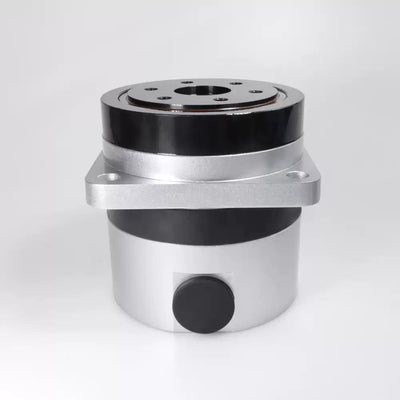
SITO DRIVE HS-32-III Harmonic-Getriebe, Übersetzungsverhältnisse 50–120:1 für Robotik
SITO DRIVE HS-32-III Harmonic-Getriebe, Übersetzungsverhältnisse 50–120:1 für Robotik
SITO DRIVE
Regulärer Preis
$401.00 USD
Regulärer Preis
Verkaufspreis
$401.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der SITO DRIVE HS-32-III harmonische Reduzierer wird in 50, 80, 100 und 120 Übersetzungsverhältnissen für Robotikanwendungen angeboten, einschließlich Roboterarmen, humanoiden Robotern, Exoskeletten, vierbeinigen Robotern, AGV-Fahrzeugen und ARU-Robotern. Bei einer Eingabegeschwindigkeit von 2000 U/min variiert das Nennmoment je nach Übersetzungsverhältnis von 76 bis 137 Nm; das Spiel beträgt ≤20 oder ≤10 Bogensekunden, abhängig vom gewählten Verhältnis.
Eigenschaften
- Hochfestes Flexspline: Elektroschmelz-Umschmelzen, mehrstufiges Schmieden und wiederholtes Spin-Formen verbessern die Materialreinheit und Duktilität, unterstützen die Ermüdungsbeständigkeit und helfen, strukturelle Schäden bei Überlastung zu reduzieren.
- Fortschrittliches ADI-Material: Feinstrukturierter austenitischer duktiler Gusseisen (ADI) bietet selbstschmierende Eigenschaften, geringe Temperaturerhöhung, Vibrationsdämpfung, reduzierte Geräuschentwicklung und eine lange Lebensdauer über einen breiten Betriebstemperaturbereich.
- Präzise Wärmebehandlung: Ein optimierter Wärmebehandlungsprozess balanciert Härte und Zähigkeit, während er die Restspannungen kontrolliert, um die Ermüdungsleistung zu verbessern.
- Optimierte Zahnoberflächenbearbeitung: Die Zahnoberflächenbearbeitung nach der Verformung verbessert den Eingriff und die Lastverteilung, reduziert die Reibung und erhöht die Haltbarkeit.
- S-förmiges Zahnprofil: Entwickelt durch kinematische, Reibungs- und Schmieranalyse, fördert die S-förmige Zahngeometrie eine reibungslose Drehmomentübertragung und reduziert die Reibung während des Zahnradengagements.
- Spezialisierte Präzisionswerkzeuge: Maßgeschneiderte Bearbeitungswerkzeuge unterstützen die Produktion von Miniatur harmonischen Reduzierern und präzisen Zahnradkomponenten.
- Leistungstest: Die Tests umfassen Lebensdauer, Genauigkeit, Anlaufmoment, Torsionssteifigkeit und Tragfähigkeit zur Unterstützung der Produktentwicklung und Qualitätskontrolle.
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Technische Daten
| Parameter | 50 Übersetzungsverhältnis | 80 Übersetzungsverhältnis | 100 Übersetzungsverhältnis | 120 Übersetzungsverhältnis |
|---|---|---|---|---|
| Modell | HS-32-III | HS-32-III | HS-32-III | HS-32-III |
| Übersetzungsverhältnis | 50 | 80 | 100 | 120 |
| Nennmoment bei 2000 U/min Eingang | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| Spitzenmoment erlaubt während Start/Stopp | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| Maximal zulässiges durchschnittliches Lastmoment | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| Momentanmaximalmoment | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| Maximal zulässige Eingabegeschwindigkeit | 4800 U/min | 4800 U/min | 4800 U/min | 4800 U/min |
| Zulässige Durchschnittsgeschwindigkeit | 3500 U/min | 3500 U/min | 3500 U/min | 3500 U/min |
| Trägheitsmoment | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) |
| Rückschlag | ≤20 Bogensekunden | ≤20 Bogensekunden | ≤10 Bogensekunden | ≤10 Bogensekunden |
Downloads
- SITO HS 32 II Reduzierer — 3D Modell (STEP)
- SITO HS 32 III Reduzierer — 3D Modell (STEP)
- SITO HS 32 III Zeichnung der Installation — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Technische Daten und Leistung

Zusätzliche Produktdetails


Abmessungen und Konstruktion

Anwendungsbeispiele