


SITO DRIVE HS-32-IV Getriebe, 50-120 Übersetzungsverhältnisse für Robotik
SITO DRIVE HS-32-IV Getriebe, 50-120 Übersetzungsverhältnisse für Robotik
SITO DRIVE
Normaler Preis
$495.60 USD
Normaler Preis
Verkaufspreis
$495.60 USD
Grundpreis
pro
Inkl. Steuern.
Versand wird beim Checkout berechnet
Verfügbarkeit für Abholungen konnte nicht geladen werden


Übersicht
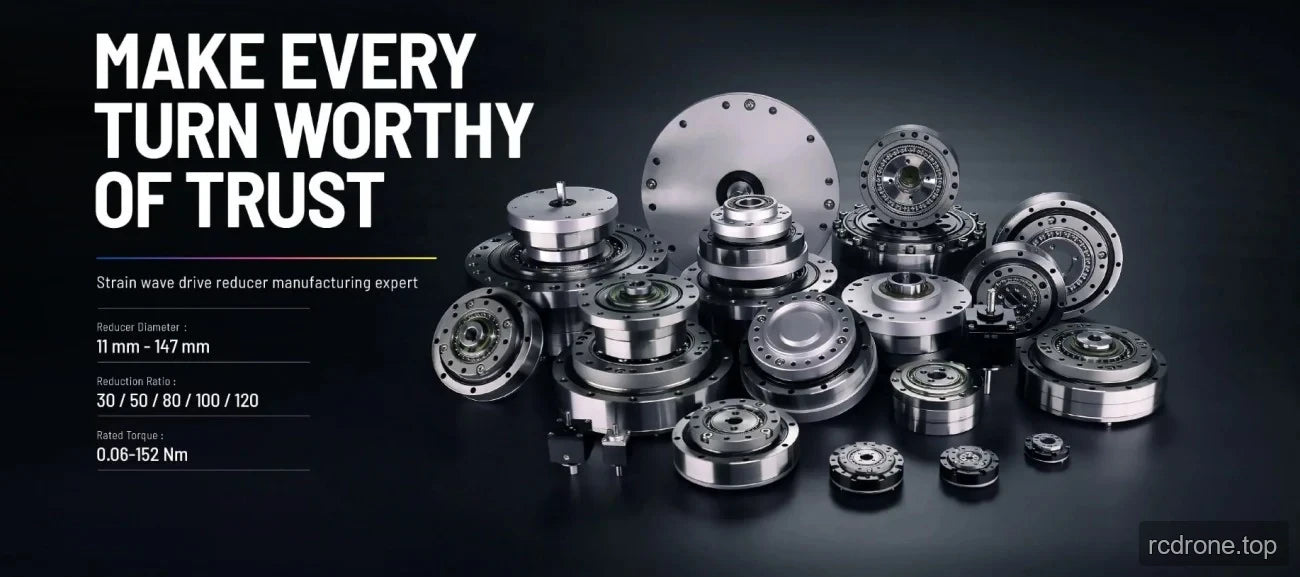
Der SITO DRIVE HS-32-IV-Reduzierer wird mit 50, 80, 100 oder 120 Übersetzungsverhältnissen für Robotik Anwendungen angeboten, einschließlich humanoider Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter. Wählen Sie das Verhältnis entsprechend den erforderlichen Drehmoment- und Spielwerten: das Nennmoment bei 2000 U/min liegt zwischen 76 und 137 Nm, während das Spiel ≤20 Bogensekunden oder ≤10 Bogensekunden je nach Option beträgt.
Eigenschaften
- Vier wählbare Übersetzungsverhältnisse: 50, 80, 100 und 120.
- Maximale zulässige Eingabegeschwindigkeit von 4800 U/min und zulässige Durchschnittsgeschwindigkeit von 3500 U/min für alle Übersetzungsverhältnisoptionen.
- Trägheitsmoment von 1,69 × 10⁻⁴ kg·m² für alle Übersetzungsverhältnisoptionen.
Technische Daten
| Parameter | Verhältnis 50 | Verhältnis 80 | Verhältnis 100 | Verhältnis 120 |
|---|---|---|---|---|
| Modell | HS-32-IV | HS-32-IV | HS-32-IV | HS-32-IV |
| Übersetzungsverhältnis | 50 | 80 | 100 | 120 |
| Nennmoment bei 2000 U/min Eingang | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| Spitzenmoment erlaubt beim Start/Stopp | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| Maximal zulässiges durchschnittliches Lastmoment | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| Momentanes maximales Drehmoment | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| Maximal zulässige Eingabegeschwindigkeit | 4800 U/min | 4800 U/min | 4800 U/min | 4800 U/min |
| Zulässige Durchschnittsgeschwindigkeit | 3500 U/min | 3500 U/min | 3500 U/min | 3500 U/min |
| Trägheitsmoment | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² | 1.69 × 10⁻⁴ kg·m² |
| Rückschlag | ≤20 Bogensekunden | ≤20 Bogensekunden | ≤10 Bogensekunden | ≤10 Bogensekunden |
SITO HS 32 IV Reduzierer — 3D Modell (STEP)
SITO HS 32 IV Zeichnung der Installation — Installationszeichnung (PDF)
Anwendungen
- Humanoide Roboter und Exoskelette: wählen Sie das Übersetzungsverhältnis und die entsprechenden Drehmomentwerte für das Gelenkantrieb-Design.
- Roboterarme: verwenden Sie die angegebenen Eingabegeschwindigkeiten, Drehmoment- und Rückschlagwerte bei der Auswahl eines Reduzierers für die gelenkige Bewegung.
- Quadruped-Roboter, AGV-Fahrzeuge und ARU-Roboter: Wählen Sie aus den verfügbaren Übersetzungsverhältnissen basierend auf dem erforderlichen Übersetzungsverhältnis und dem zulässigen Drehmoment.
Visuelle Details
Produktvideo
Spezifikationen und Leistung
Zusätzliche Produktdetails
Eigenschaften und Design
Anwendungsbeispiele
