


TLIBOT TSJA17 - Harmonic 50/80/100/120, 20-31 Nm, 48 V, 3000 U/min, EtherCAT/CAN - Robotermotor für Robotergelenke
TLIBOT TSJA17 - Harmonic 50/80/100/120, 20-31 Nm, 48 V, 3000 U/min, EtherCAT/CAN - Robotermotor für Robotergelenke
TLIBOT
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
TLIBOT TSJA17 ist ein kompakter Robotermotor, der ein harmonisches Antriebsjoint, hochauflösende absolute Encoder, eine Feldbus-Schnittstelle und eine elektromagnetische Bremse für präzise robotische Bewegungen integriert. Er unterstützt mehrere harmonische Übersetzungsverhältnisse und bietet eine hohe Drehmomentdichte für leichte robotische Mechanismen und kollaborative Roboter.
Hauptmerkmale
- Optionen für harmonische Übersetzungsverhältnisse: 50 / 80 / 100 / 120.
- Nennmoment: 20 / 28 / 31 / 31 Nm; Spitzenmoment für Start/Stopp: 44 / 56 / 70 / 70 Nm.
- Maximal zulässiges durchschnittliches Lastmoment: 34 / 35 / 51 / 51 Nm; sofort zulässiges maximales Moment: 91 / 113 / 143 / 112 Nm.
- Maximale Drehzahl am Ausgang: 60 / 37,5 / 30 / 25 U/min.
- Nennmotorendrehzahl: 3000 U/min; Spitzenmomentanmotorendrehzahl: 4500 U/min.
- Nennspannung: 48 V; Gewicht: 0,68 kg.
- Encoder: 19-Bit Einzelumdrehung Absolut (batterielos) am Ausgang; 19-Bit ST Absolut (Mehrumdrehung über Ausgang, batterielos) am Eingang.
- Feldbus-Optionen: EtherCAT / CAN / CAN FD.
- Integrierte gear-meshed elektromagnetische Bremse.
- Gemäß Produktbildern: IP54-zertifizierte Gelenkstruktur mit kontinuierlicher 360°-Drehung; geeignet für leichte Arme in der Traglastklasse von 5–10 kg, Reichweite von 500–1000 mm.
- Axialmontagemethode zur Gehäuseintegration dargestellt (siehe Installationsdokument).
Für Vorverkaufs- oder technische Unterstützung kontaktieren Sie https://rcdrone.top/ oder [email protected].
Technische Daten
| Parameter | Wert |
|---|---|
| Harmonische Reduktionsrate | 50 / 80 / 100 / 120 |
| Nennmoment (Nm) | 20 / 28 / 31 / 31 |
| Spitzenmoment für Start und Stopp erlaubt (Nm) | 44 / 56 / 70 / 70 |
| Maximal zulässiges durchschnittliches Lastmoment (Nm) | 34 / 35 / 51 / 51 |
| Momentan zulässiges maximales Drehmoment (Nm) | 91 / 113 / 143 / 112 |
| Maximale Drehzahl am Ausgang (U/min) | 60 / 37.5 / 30 / 25 |
| Wiederholgenauigkeit der Positionierung | 1' |
| Nennmotorendrehzahl (RPM) | 3000 |
| Spitzenmomentanmotorendrehzahl (RPM) | 4500 |
| Nennleistung des Motors | 80 |
| Nennspannung (V) | 48 |
| Gewicht (kg) | 0.68 |
| Ausgangs-Encoder-Auflösung | 19bit Einzelumdrehung abs. (batterielos) |
| Eingangs-Encoder-Auflösung | 19bit ST abs.(multi-turn via output, batterielos) |
| Feldbus | EtherCAT / CAN / CAN FD |
| Integrierte Bremse | Zahnradverzahnte elektromagnetische Bremse |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Handbücher
- ULTRA-LEICHTES GELENKMODULE CATALOGUE.pdf
- TSJA17_Installation_Illustration.pdf
- Serielle Kommunikation Specification.pdf
Details
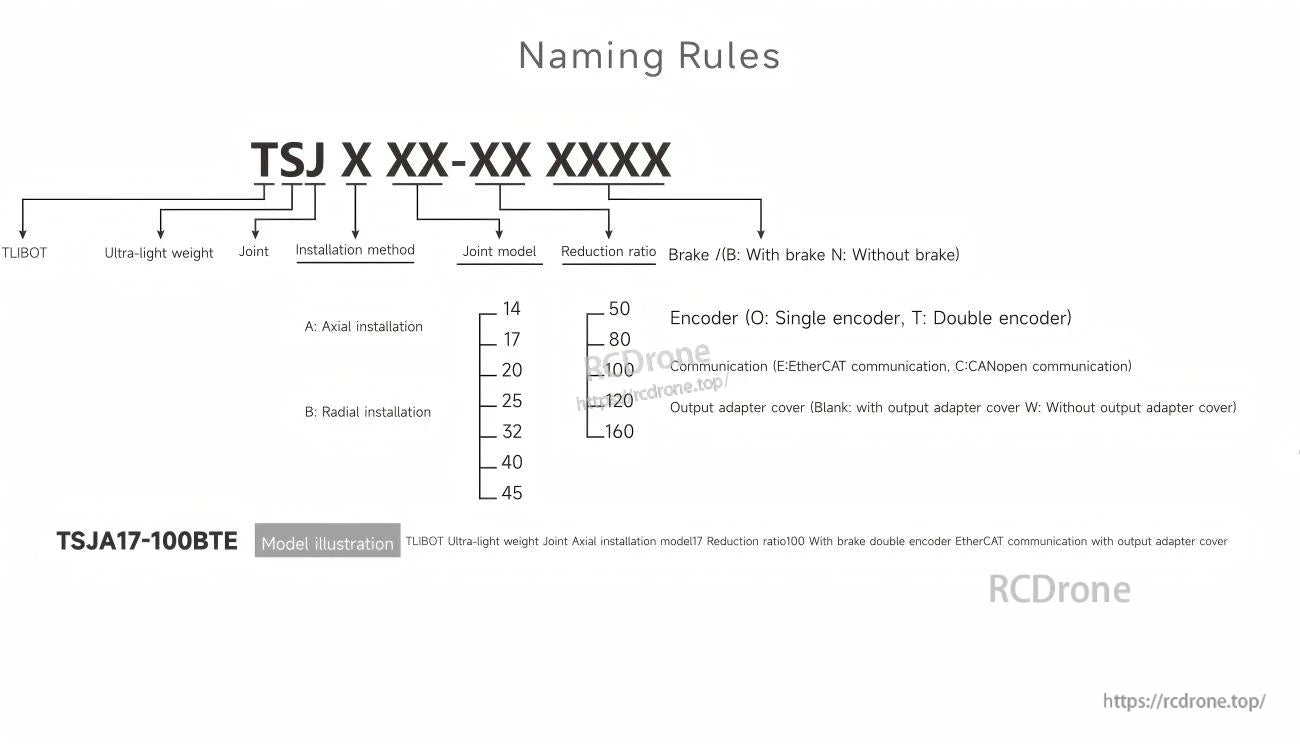
TSJA17-100BTE ist ein TLIBOT ultra-leichtes Gelenk mit axialer Montage, Modell 17, Übersetzungsverhältnis 100, Bremse enthalten, doppelter Encoder, EtherCAT-Kommunikation und Abdeckung für den Ausgangsadapter.
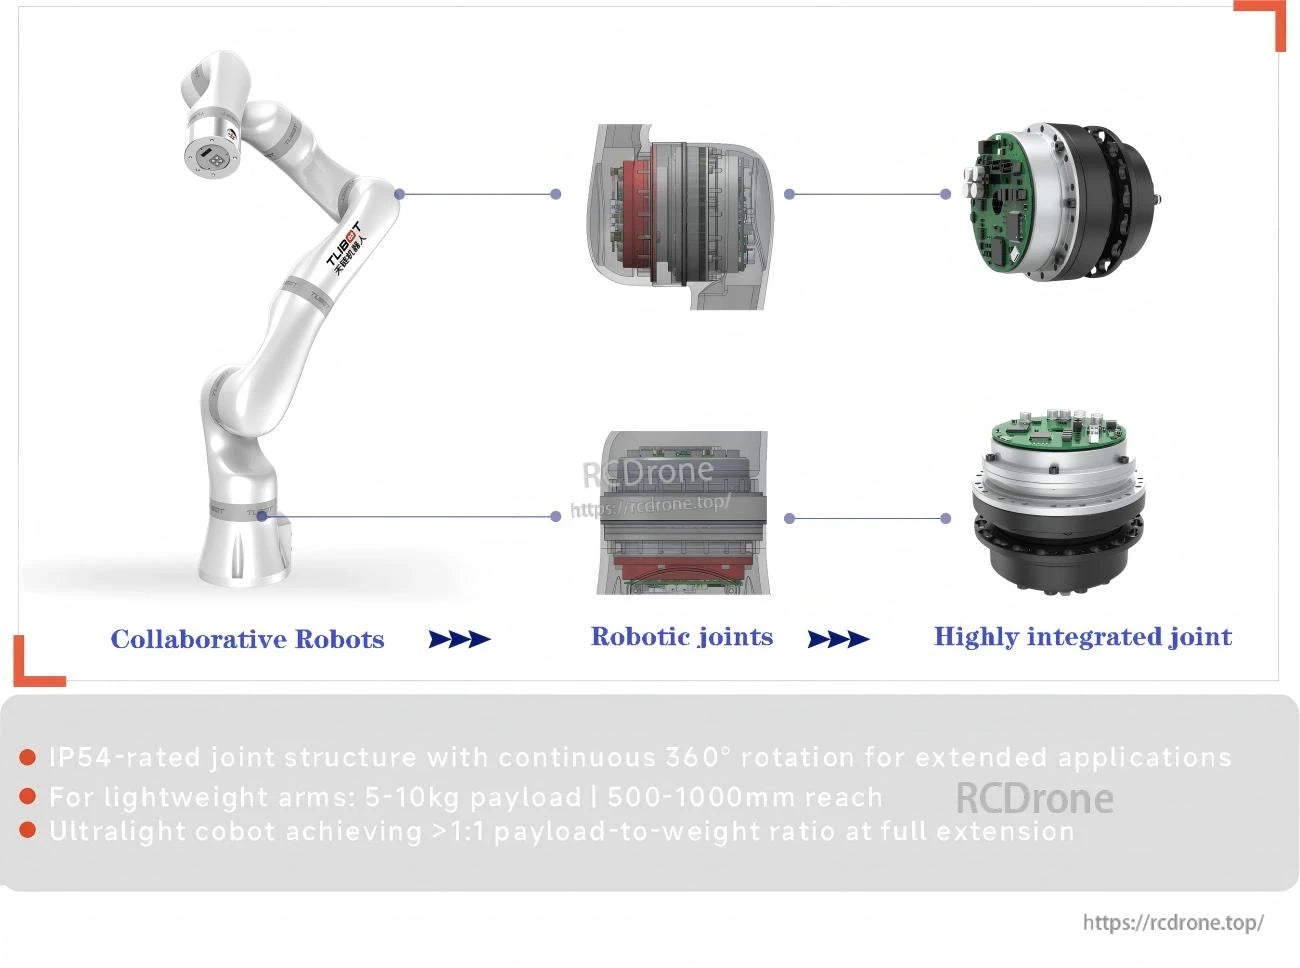
TLIBOT-Kollaborationsroboter mit IP54-zertifizierten Gelenken, 360°-Drehung, 5-10 kg Traglast, 500-1000 mm Reichweite und >1:1 Traglast-zu-Gewicht-Verhältnis. Hochintegriertes Gelenkdesign für leichte Arme.
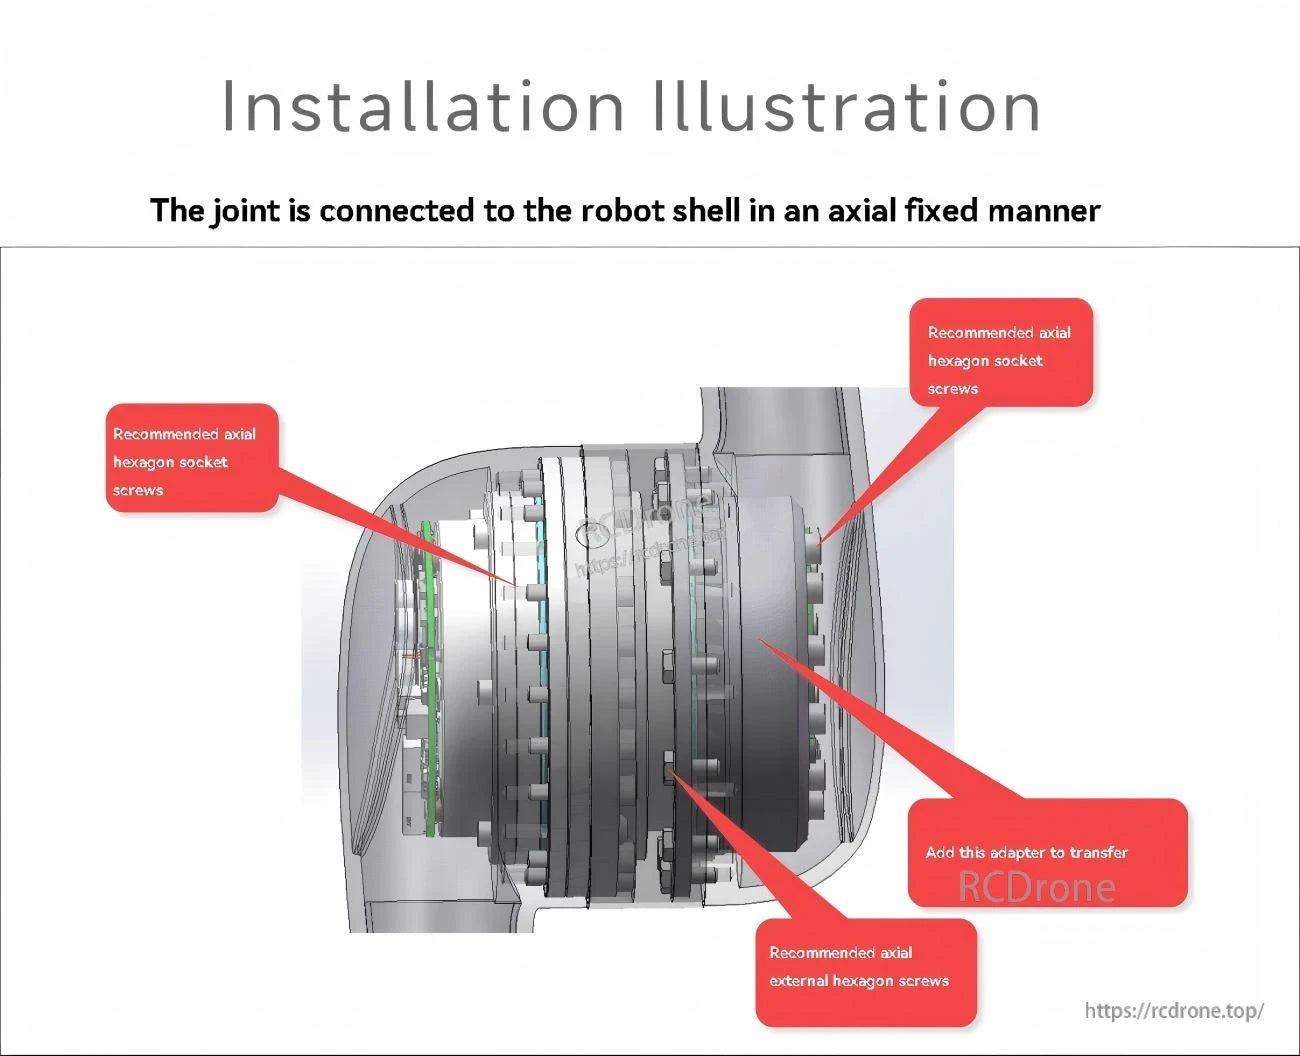
Installationsanleitung für das TLIBOT TSJA17-Gelenk: axiale Schraubverbindungen und Adapterverwendung.


