ZeroErr eCoder11 RS485 Magnetischer Absolut-Encoder, 17-Bit oder 19-Bit, Single- oder Multi-Turn
ZeroErr eCoder11 RS485 Magnetischer Absolut-Encoder, 17-Bit oder 19-Bit, Single- oder Multi-Turn
ZeroErr
Normaler Preis
$133.00 USD
Normaler Preis
Verkaufspreis
$133.00 USD
Grundpreis
pro
Inkl. Steuern.
Versand wird beim Checkout berechnet
Verfügbarkeit für Abholungen konnte nicht geladen werden


Übersicht
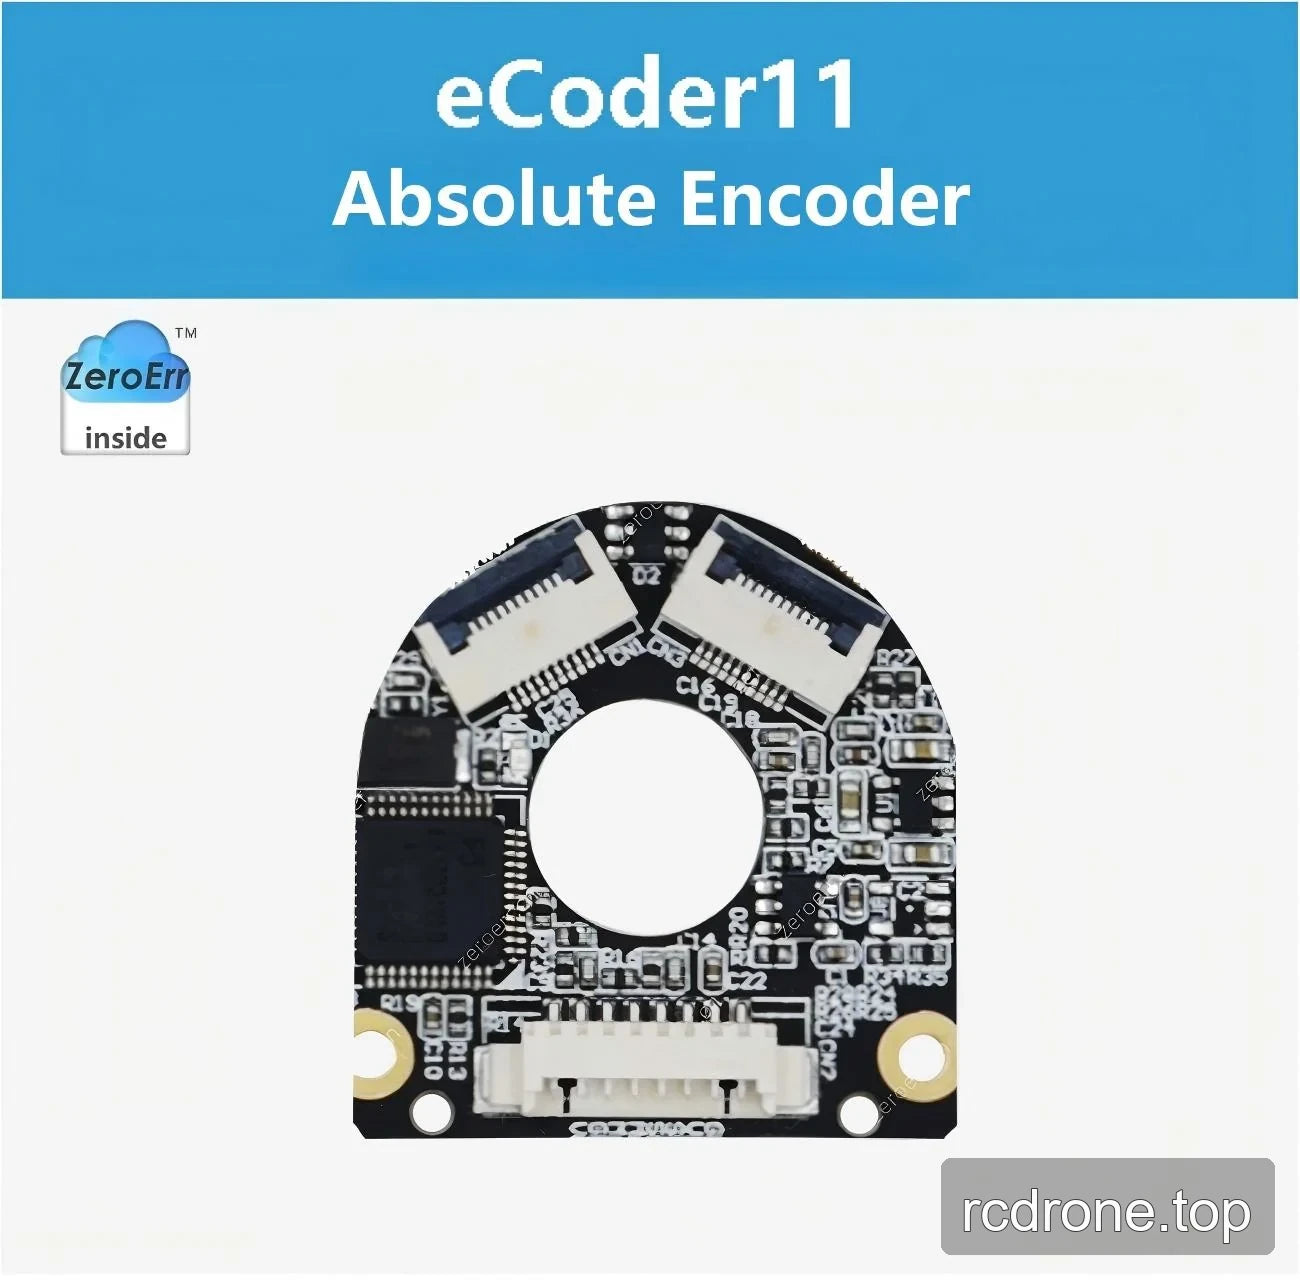
Der ZeroErr eCoder11 ist ein axialer magnetischer Absolutencoder mit RS485-Versionen für die Einzel- oder Mehrumdrehungs-Absolutwertmessung. Wählen Sie zwischen 17-Bit- oder 19-Bit-Auflösungs-Konfigurationen. Die Mehrumdrehungs-Version ist mit oder ohne eine Mehrumdrehungszählung Batterie.
Eigenschaften
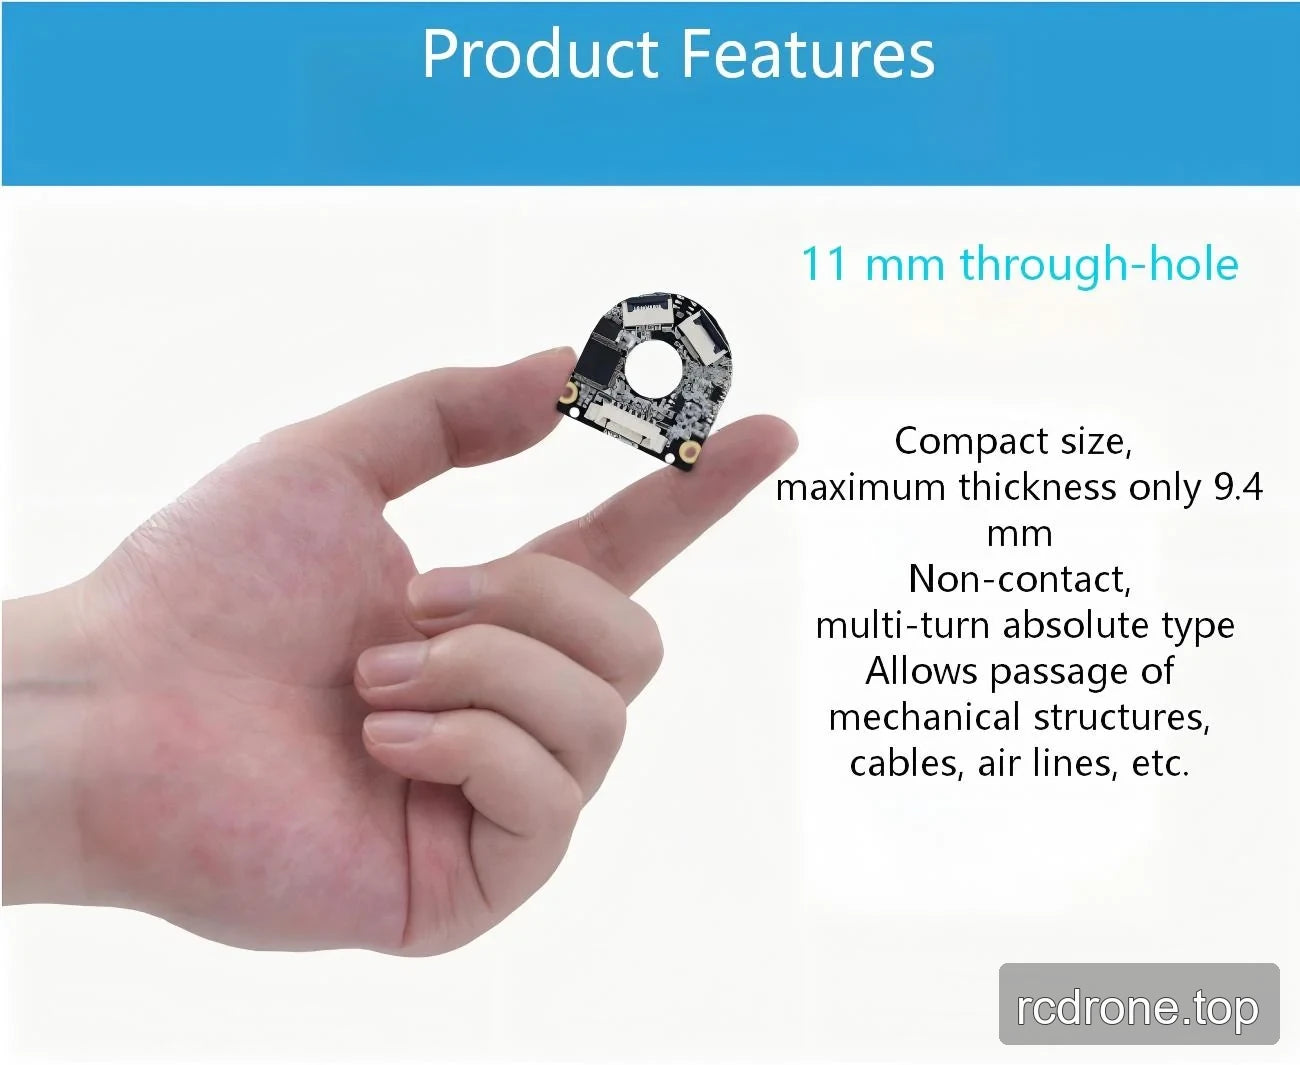
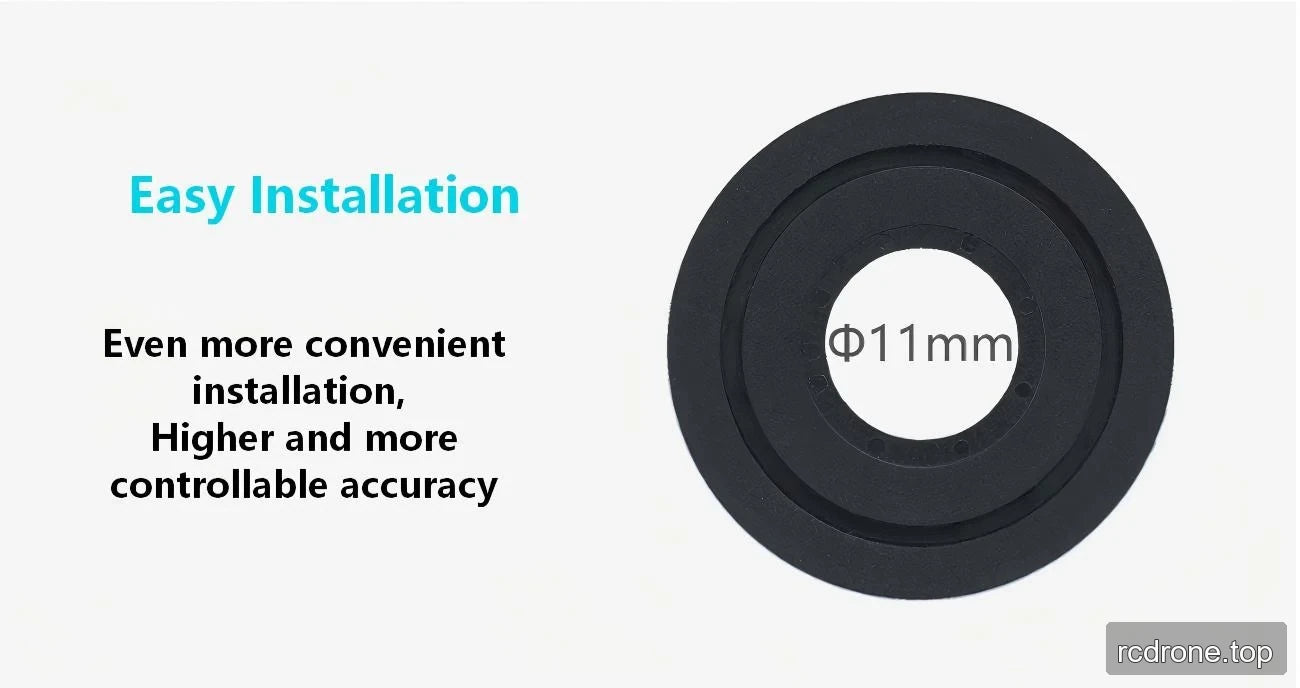
- 11 mm Durchgangsbohrungsdesign für die Führung mechanischer Strukturen, Kabel, Luftleitungen und ähnlicher Gegenstände durch den Encoder.
- Nicht-kontaktierende Mehrumdrehungs-Absolutbetriebsart ist mit der Mehrumdrehungs-RS485-Option verfügbar.
- RS-485-Protokollkompatibilität mit Tamagawa-Absolutencodern.
- 8-polige Verbindung; die Encoder-Platine hat zwei obere Kantenstecker und einen unteren Kantenstecker.
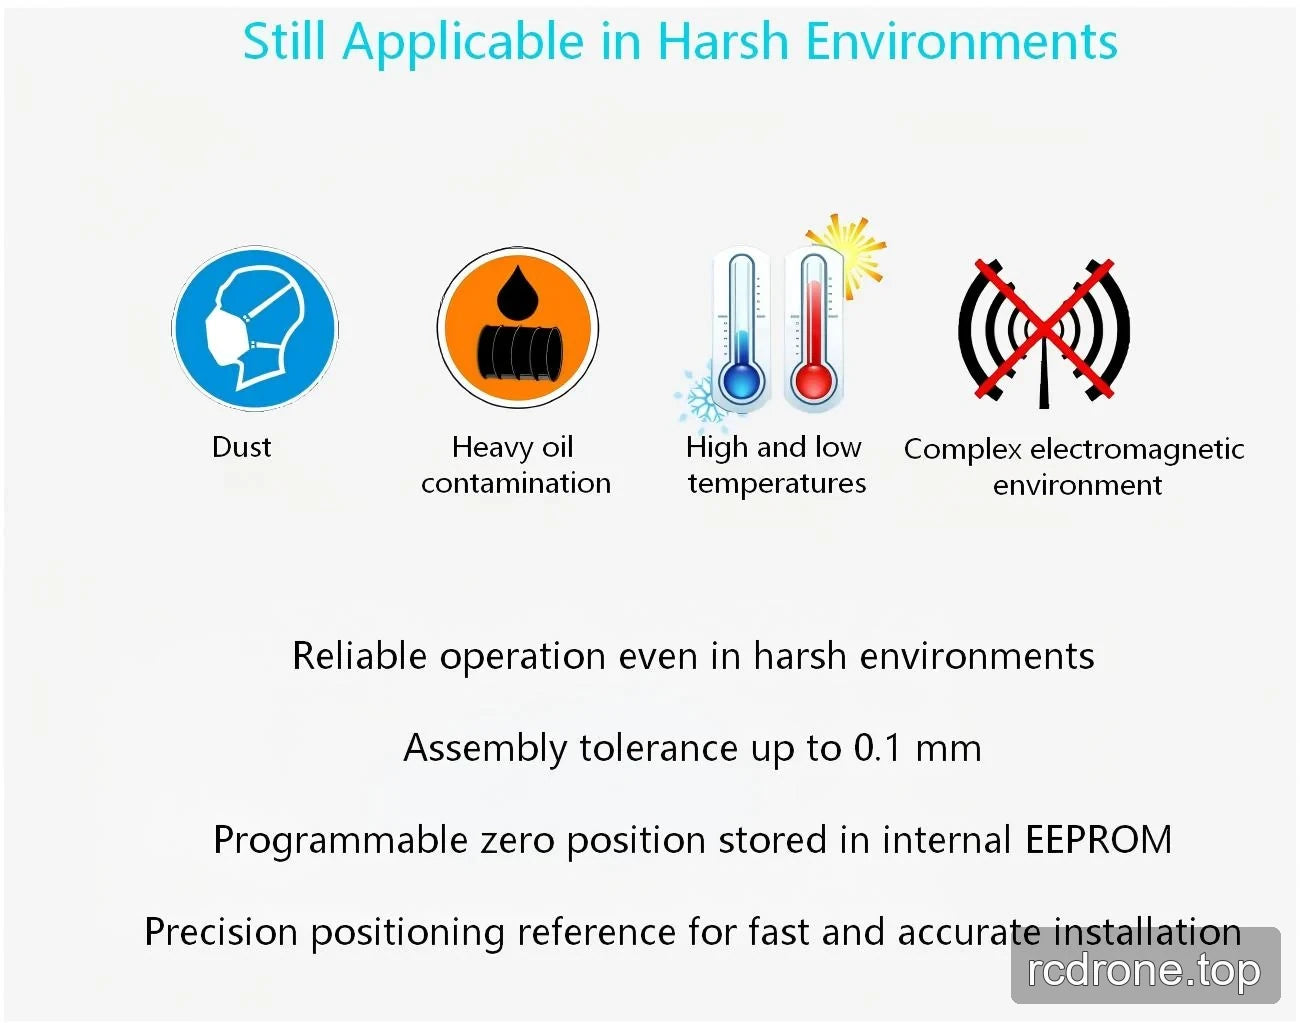
- Programmierbare Nullposition, die im internen EEPROM gespeichert ist.
- Punkt-für-Punkt-Positionskompensation ist programmierbar und speicherbar in der 19-Bit-Mehrumdrehungs-Konfiguration.
- Für den Einsatz in staubigen, stark ölverschmutzten, hoch- und niedrigtemperatur- sowie komplexen elektromagnetischen Umgebungen spezifiziert.
- Entwickelt für eine bequeme Installation und kontrollierbare Genauigkeit, mit einem präzisen Positionierungsreferenz für eine schnelle, genaue Installation.
Optionen
- Einzelumdrehung RS485: 17-Bit oder 19-Bit Auflösung; Multiturn-Zählbatterie nicht enthalten.
- Mehrumdrehung RS485: 17-Bit oder 19-Bit Auflösung; Multiturn-Zählbatterie nicht enthalten oder enthalten (zwei Stück pro Packung).
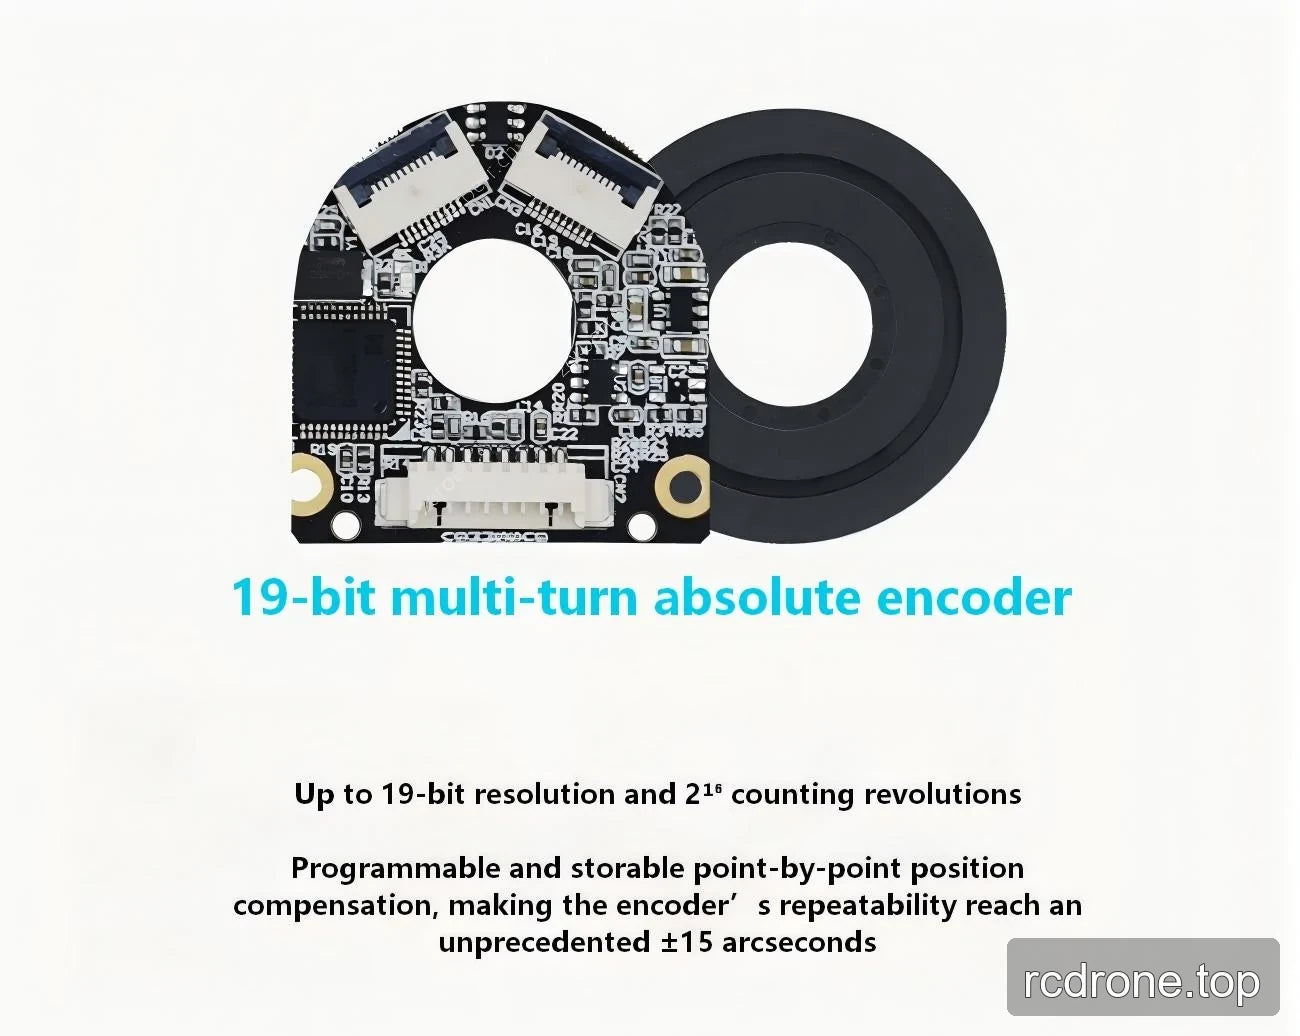
- 19-Bit Mehrumdrehung RS485: bis zu 19-Bit Auflösung, 216 Zählumdrehungen, angegebene Wiederholgenauigkeit von ±15″ und programmierbare, speicherbare Punkt-für-Punkt-Positionskompensation.
Technische Daten
Allgemeine technische Spezifikationen
| Parameter | Wert |
|---|---|
| Modell | eCoder11 |
| Maximale absolute Toleranz | <0.1° |
| Wiederholgenauigkeit | ±15″ |
| Ablesetyp | Axiale Ablesung |
| Auflösung | 17 Bit bis 21 Bit und 16-Bit Multiturn-Zähleroption |
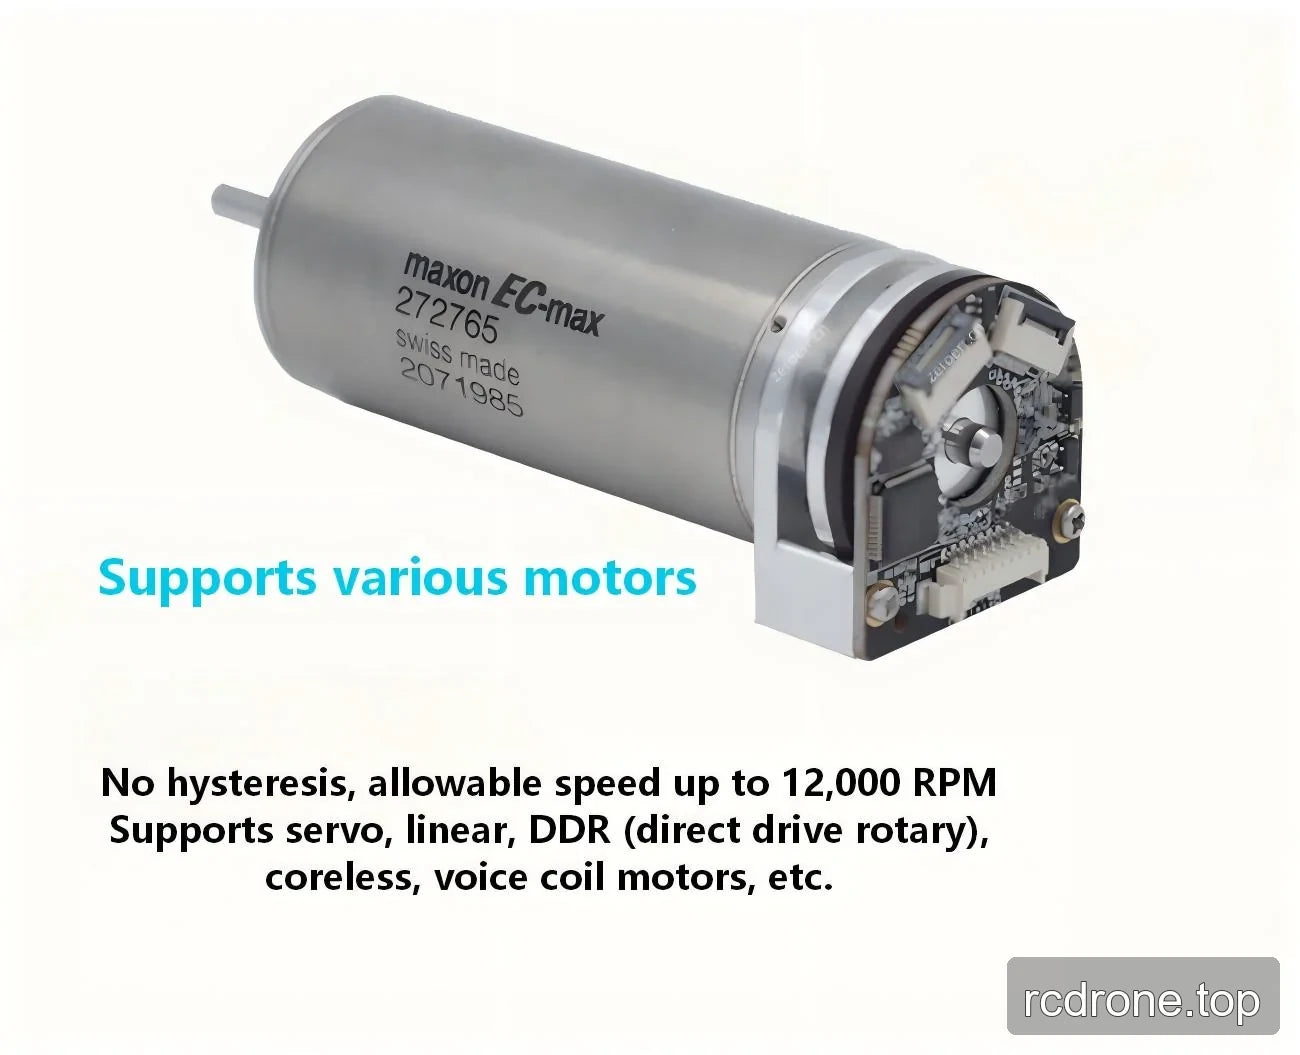
| Maximale Geschwindigkeit | 6.000 U/min (eCoder35, eCoder45, eCoder65, eCoder35H) 12.000 U/min (eCoder11, eCoder18, eCoder20) |
| Hysterese | Weniger als eine Einheit der Auflösung |
| Versorgungsspannung | 4,7 V bis 5.4 V |
| Aktueller Verbrauch | 105 mA bis 125 mA (eCoder11, eCoder18, eCoder20) 70 mA bis 90 mA (eCoder35, eCoder45, eCoder65) 115 mA bis 130 mA (eCoder35H) |
| Stecker | 8-polige Verbindung |
| Batteriestandardspannung | 3,6 V |
| Batteriewarnspannung | <3.05 V |
| Batteriebetriebsstrom | 4 μA |
| Lagertemperatur | -40 bis +105 °C |
| Betriebstemperatur | -40 bis +105 °C |
| Äußeres Magnetfeld | ±20 mT |
eCoder11 Mechanische Spezifikationen
| Parameter | eCoder11 |
|---|---|
| Innendurchmesser des Magnetrings | 11 mm |
| Außendurchmesser des Magnetrings | 30 mm |
| Gewicht des Magnetrings | 3.9 g |
| Magnetringdicke | 3 mm |
| Innendurchmesser des Lesekopfes | 11 mm |
| Außendurchmesser des Lesekopfes | 30 mm |
| Gewicht des Lesekopfes | 3.8 g |
| Maximale Dicke des Lesekopfes | 6 mm |
| Bogenlänge des Lesekopfes | 360° |
| Maximale Auflösung | 19 Bit |
Zusätzliche Designinformationen
- Durchmesser des Durchgangslochs: 11 mm.
- Maximale Dicke: 9.4 mm.
- Montagetoleranz: bis zu 0.1 mm.
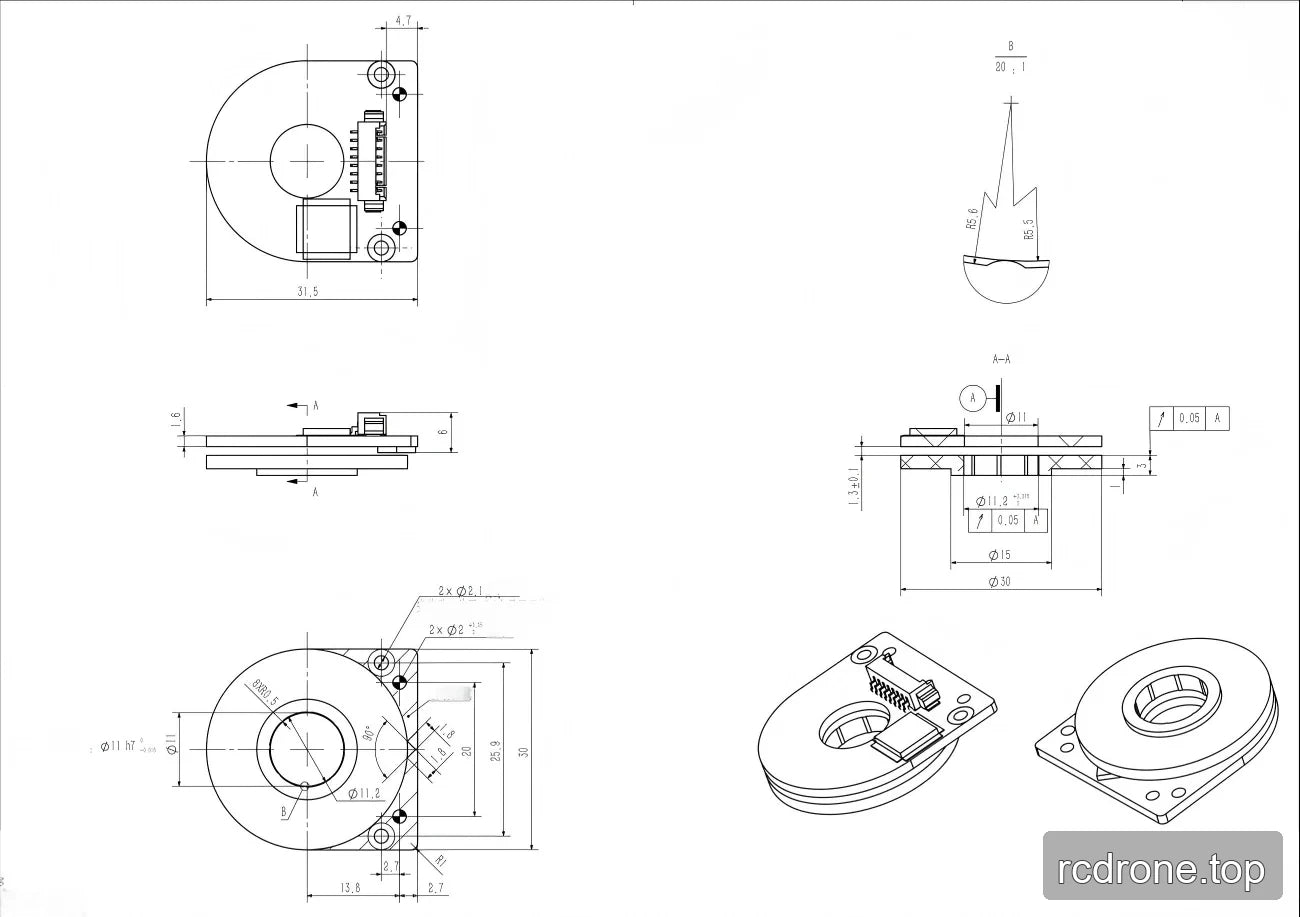
Installationszeichnung Abmessungen
| Abmessung | Wert |
|---|---|
| Gesamter Außendurchmesser | Ø30 mm |
| Innendurchmesser | Ø15 mm |
| Gesamtlänge in einer Ansicht | 31,5 mm |
| Befestigungslöcher | 2 × Ø2,1 mm |
| Vorgesehener Durchmesser | Ø11,2 mm |
| Vorgesehene Abmessung | 25,6 mm |
| Vorgesehene Abmessung | 20 mm |
| Vorgesehene Abmessung | 13,8 mm |
| Vorgesehene Abmessungen | 2.7 mm |
| Festgelegte Dimension | 4,7 mm |
| Festgelegte Dimension | 1,3 ±0,1 mm |
| Festgelegte Dimension | 1,6 mm |
| Festgelegte Dimension | 6 mm |
| Bohrdimension | Ø11 H7 |
Anwendungen
Die angegebenen Anwendungsszenarien umfassen humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge und ARU-Roboter. Der Encoder unterstützt auch Servomotoren, Linearmotoren, DDR (Direktantrieb-Rotations-) Motoren, kernlose Motoren und Sprachspulenmotoren.
Downloads
Downloads & Ressourcen
- zeroerr eCoder11 — 3D Modell (STEP)
- ZeroErr eCoder11 Zeichnungsinstallation — Installationszeichnung (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Handbuch (PDF)
Visuelle Details
Produktansichten
Merkmale und Design
Anwendungsbeispiele
Einrichtung und Verwendung
Schnittstellen und Verbindungen
Abmessungen und Konstruktion