ZeroErr eCoder65 65 mm Durchsteck-Absolut-Magnet-Encoder, RS485, 17-20 Bit
ZeroErr eCoder65 65 mm Durchsteck-Absolut-Magnet-Encoder, RS485, 17-20 Bit
ZeroErr
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
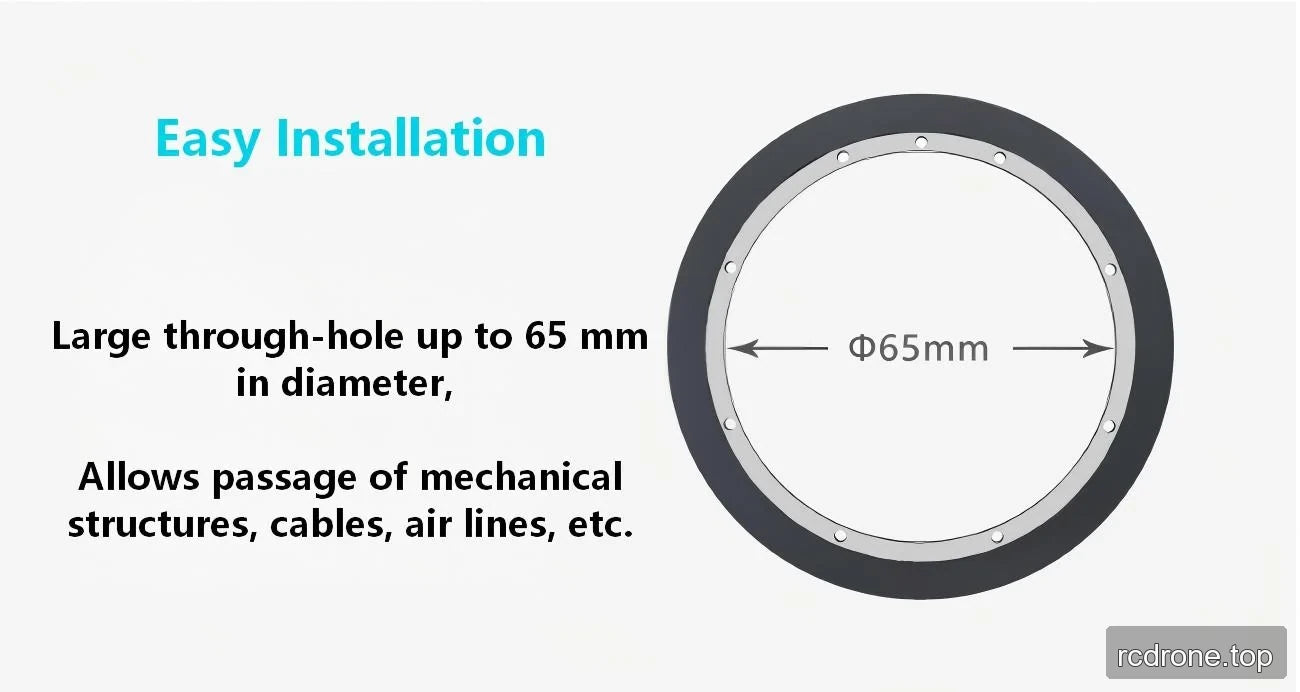
Der ZeroErr eCoder65 ist ein ringförmiger absoluter magnetischer Encoder mit einem Durchmesser von 65 mm, axialer Ablesung und Auswahlmöglichkeiten für RS485-Ein- oder Mehrumdrehungen. Die Auflösungsoptionen sind 17-Bit, 19-Bit und 20-Bit. Der Encoder hat eine angegebene durchschnittliche Dicke von 2,5 mm. Das Durchgangsloch ermöglicht den Durchgang für mechanische Strukturen, Kabel, Luftleitungen und ähnliche Gegenstände.
Eigenschaften
- Durchgangsloch mit einem Durchmesser von 65 mm.
- Axiale Ablesung.
- Maximale absolute Toleranz: <0,04°.
- Hysterese: weniger als eine Einheit der Auflösung.
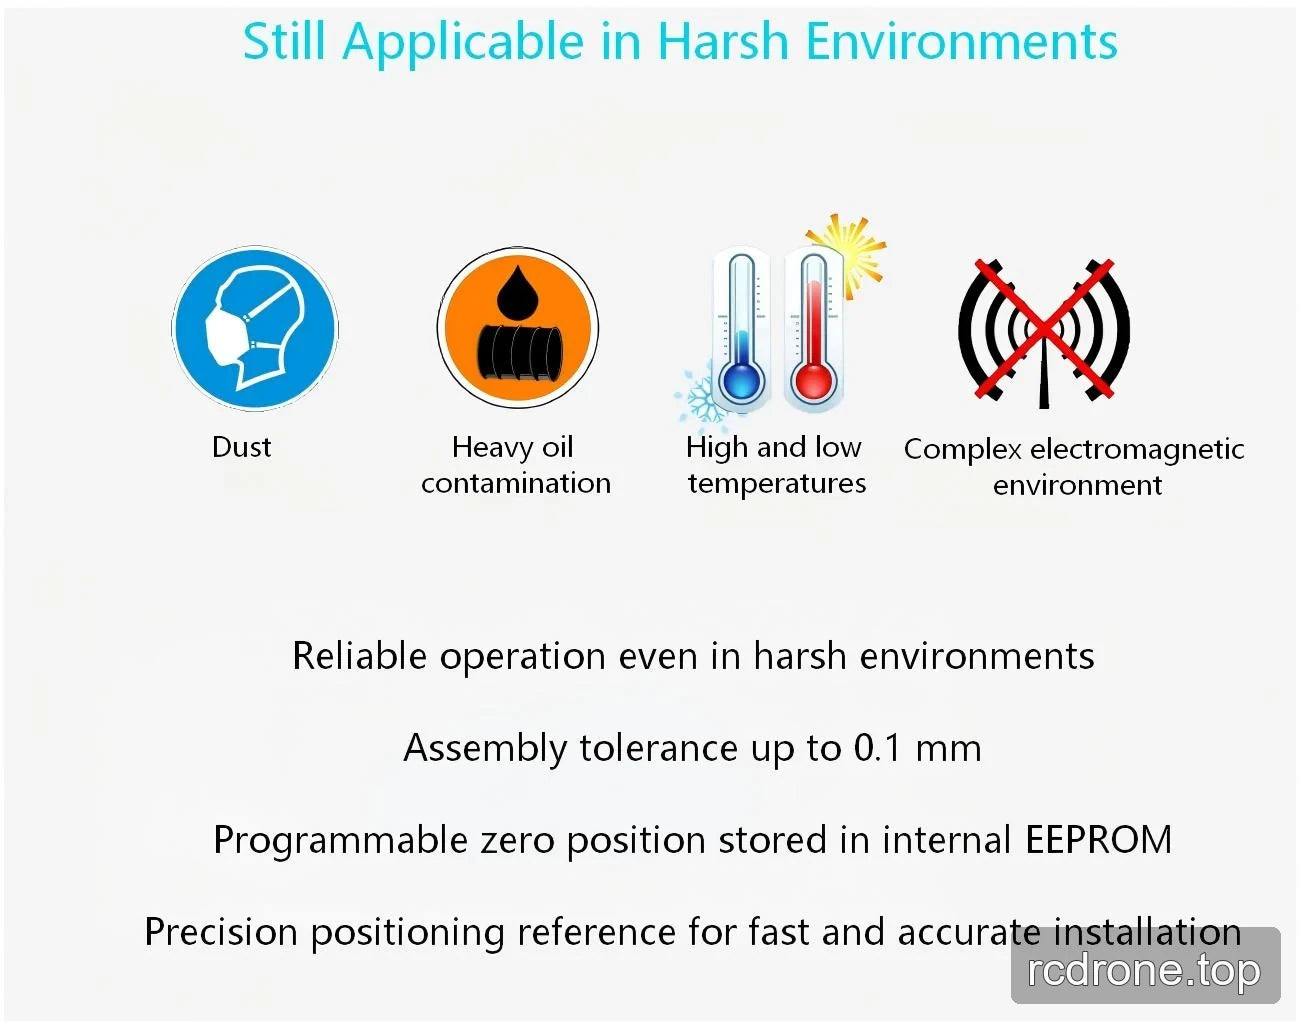
- Programmierte Nullposition, die im internen EEPROM gespeichert ist.
- Montagetoleranz: bis zu 0,1 mm.
- Spezifikation des externen Magnetfelds: ±20 mT.
- Bietet einen präzisen Positionierungsreferenz für eine schnelle und genaue Installation.
- Angaben zum Betrieb in Staub, starker Ölverschmutzung, Hoch- und Niedertemperatur sowie komplexen elektromagnetischen Umgebungen.
RS485-Versionen und Auflösungsoptionen
- Versionsauswahl: Absoluter Wert einer einzelnen Umdrehung (RS485) oder absoluter Wert mehrerer Umdrehungen (RS485).
- Auflösungsoptionen: 17-Bit, 19-Bit oder 20-Bit.
- Die RS485-Versionen unterstützen das RS-485-Schnittstellenprotokoll und sind als kompatibel mit Tamagawa-Absoluteencodern angegeben.
- Die Mehrumdrehungs-Version ist ein kontaktloser, mehrumdrehungs- absoluter Typ.
- Für die 20-Bit-Mehrumdrehungsoption umfassen die angegebenen Fähigkeiten eine Auflösung von bis zu 20-Bit, 216 Zählumdrehungen, programmierbare und speicherbare Punkt-für-Punkt-Positionskompensation sowie eine Wiederholgenauigkeit von ±5 Bogensekunden.
Multiturn-Zählbatterie-Option
- Multiturn-Zählung Batterie Auswahl: Nicht enthalten oder enthalten (Zwei Stück pro Packung).
Technische Daten
| Parameter | Wert |
|---|---|
| Modell | eCoder65 |
| Maximale absolute Toleranz | <0.04° |
| Wiederholbarkeit | ±5 Bogensekunden |
| Ablesetyp | Axialablesung |
| Auflösung | 17-Bit bis 21-Bit und 16-Bit Multiturn-Zähleroption |
| Maximale Geschwindigkeit | 6000 U/min (eCoder35, eCoder45, eCoder65, eCoder35H) 12000 U/min (eCoder11, eCoder18, eCoder20) |
| Hysterese | Weniger als die Einheit der Auflösung |
| Versorgungsspannung | 4,7 V bis 5.4 V |
| Aktueller Verbrauch | 105 mA bis 125 mA (eCoder11, eCoder18, eCoder20) 70 mA bis 90 mA (eCoder35, eCoder45, eCoder65) 115 mA bis 130 mA (eCoder35H) |
| Stecker | 8-polige Verbindung |
| Standardspannung der Batterie | 3,6 V |
| Batteriewarnspannung | <3.05 V |
| Batteriebetriebsstrom | 4 μA |
| Lagertemperatur | -40 bis +105 °C |
| Betriebstemperatur | -40 bis +105 °C |
| Äußeres Magnetfeld | ±20 mT |
eCoder65 Ring- und Lesekopfmaße
| Parameter | eCoder65 |
|---|---|
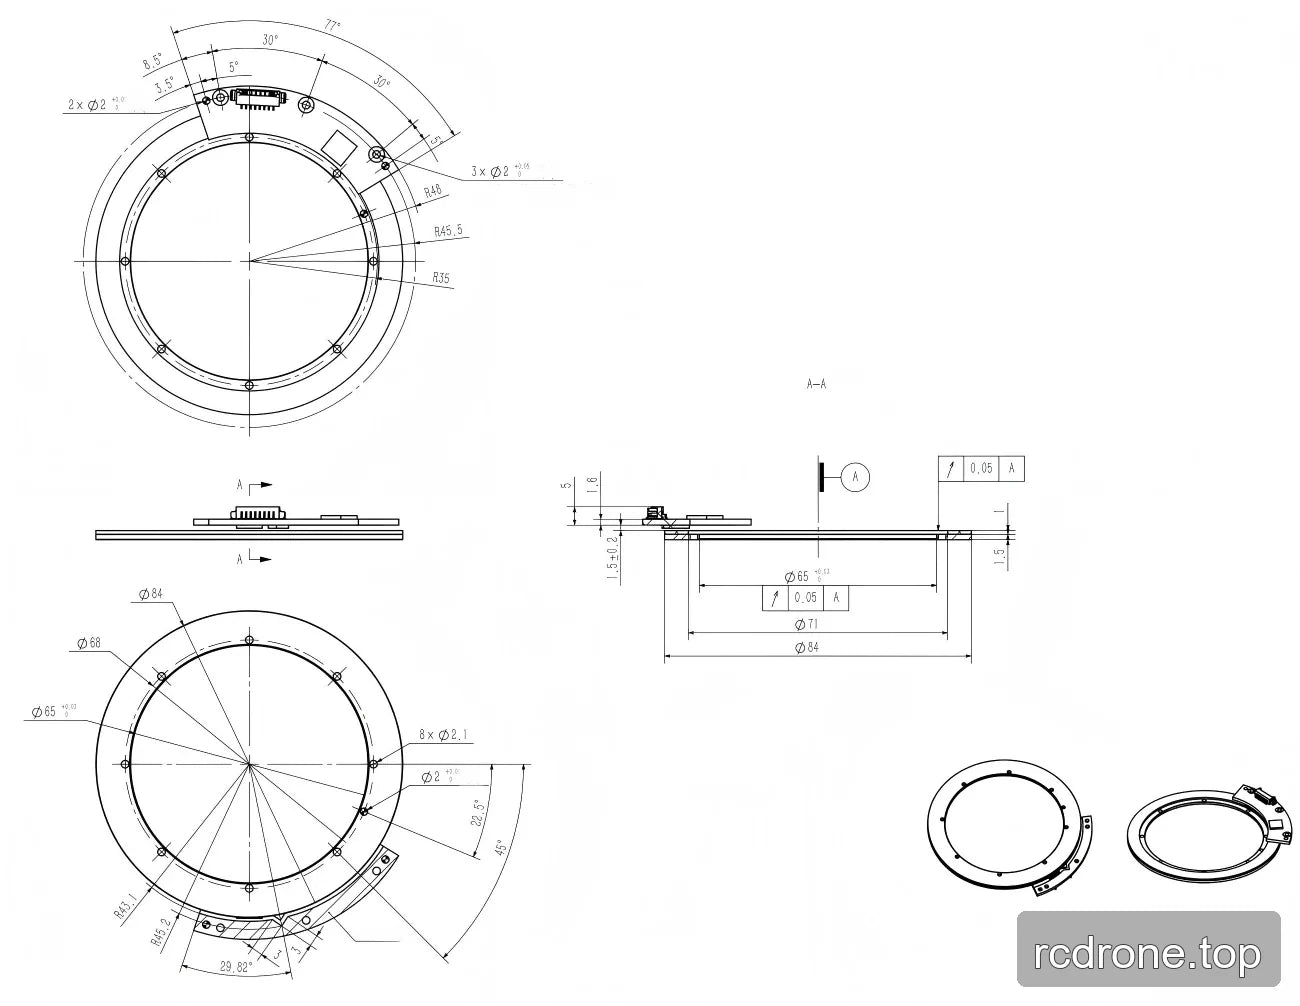
| Innendurchmesser des Magnetrings | 65 mm |
| Außendurchmesser des Magnetrings | 84 mm |
| Gewicht des Magnetrings | 30,0 g |
| Dicke des Magnetrings | 2.5 mm |
| Innendurchmesser des Lesekopfes | 70 mm |
| Außendurchmesser des Lesekopfes | 96 mm |
| Gewicht des Lesekopfes | 3.7 g |
| Maximale Dicke des Lesekopfes | 5.9 mm |
| Bogenlänge des Lesekopfes | 77° |
| Maximale Auflösung | 20 Bit |
Installationszeichnung Hinweise
Die Installationszeichnung enthält die folgenden Hinweise: Ø84, Ø71, Ø68, Ø65, R46, R45.5, R35, acht Ø2.1 Löcher, drei Ø2 Löcher, zwei Ø2 Löcher, 22.5°, 45°, 30°, 77°, 29.82 und Querschnittsdimensionen von 5, 1.6 und 1.5. Sie enthält auch 0.05 geometrische Toleranzhinweise, die auf Bezugspunkt A verweisen.
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Downloads
Downloads & Ressourcen
- zeroerr eCoder65 — 3D-Modell (STEP)
- ZeroErr eCoder65 Zeichnung Installation — Installationszeichnung (PDF)
- ZeroErr eCoder Ver2.4 1 — Handbuch (PDF)
Visuelle Details
Produktansichten
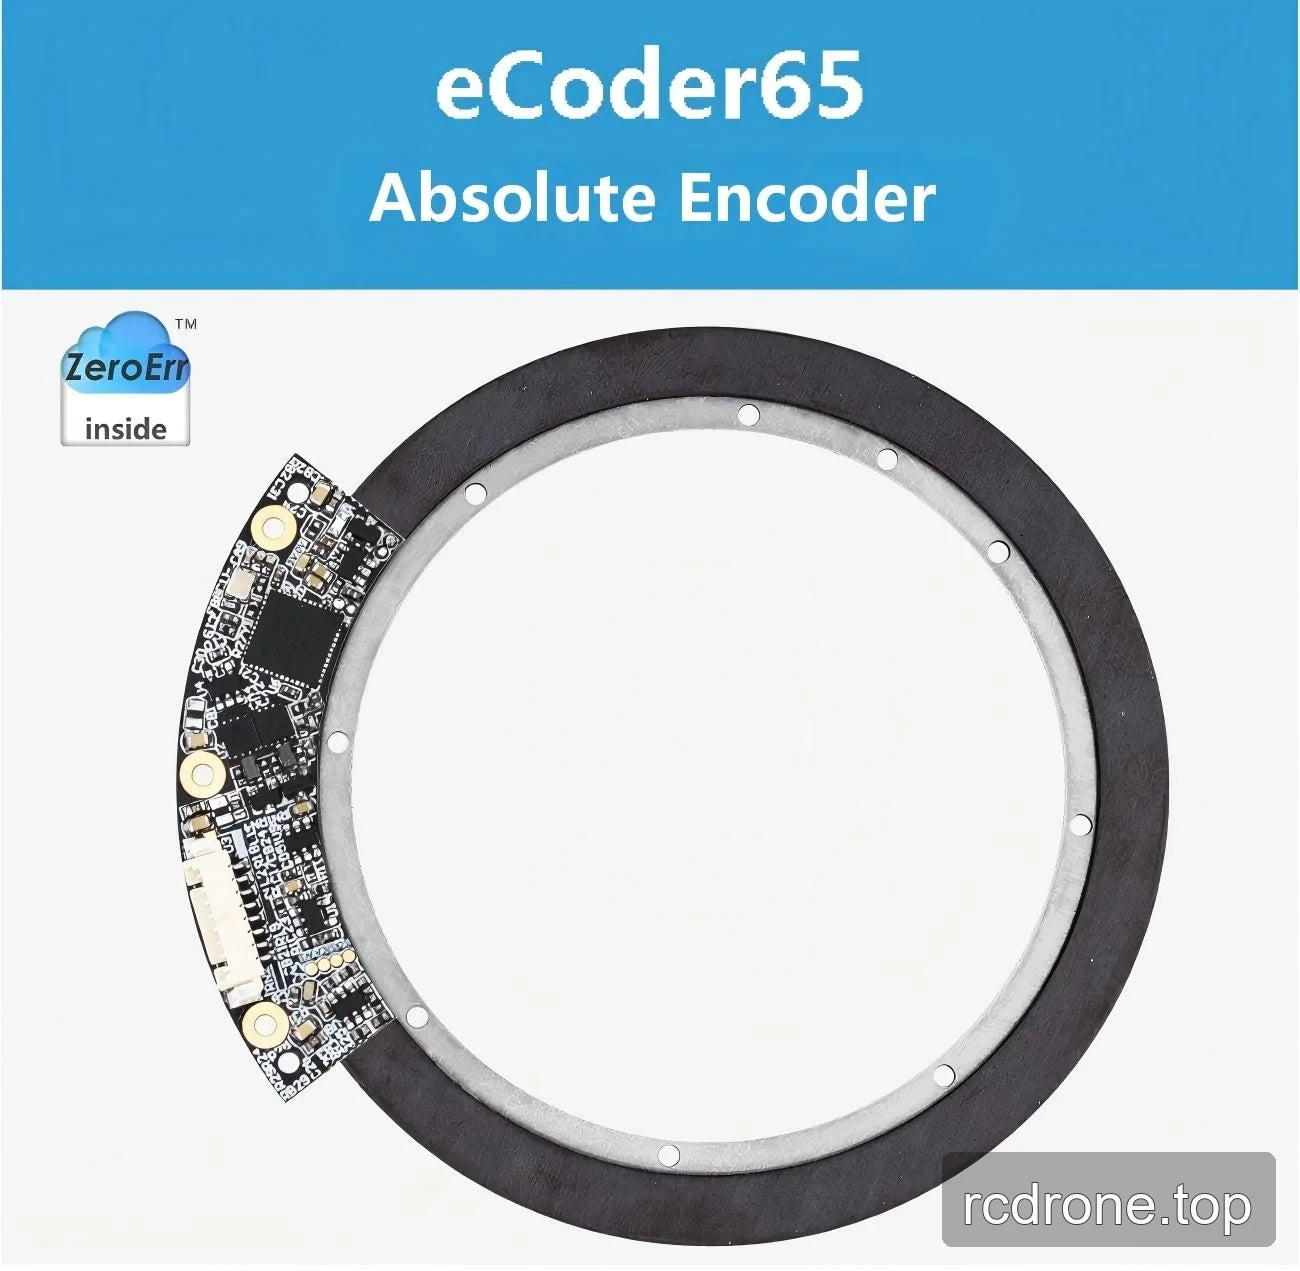
Eigenschaften und Design
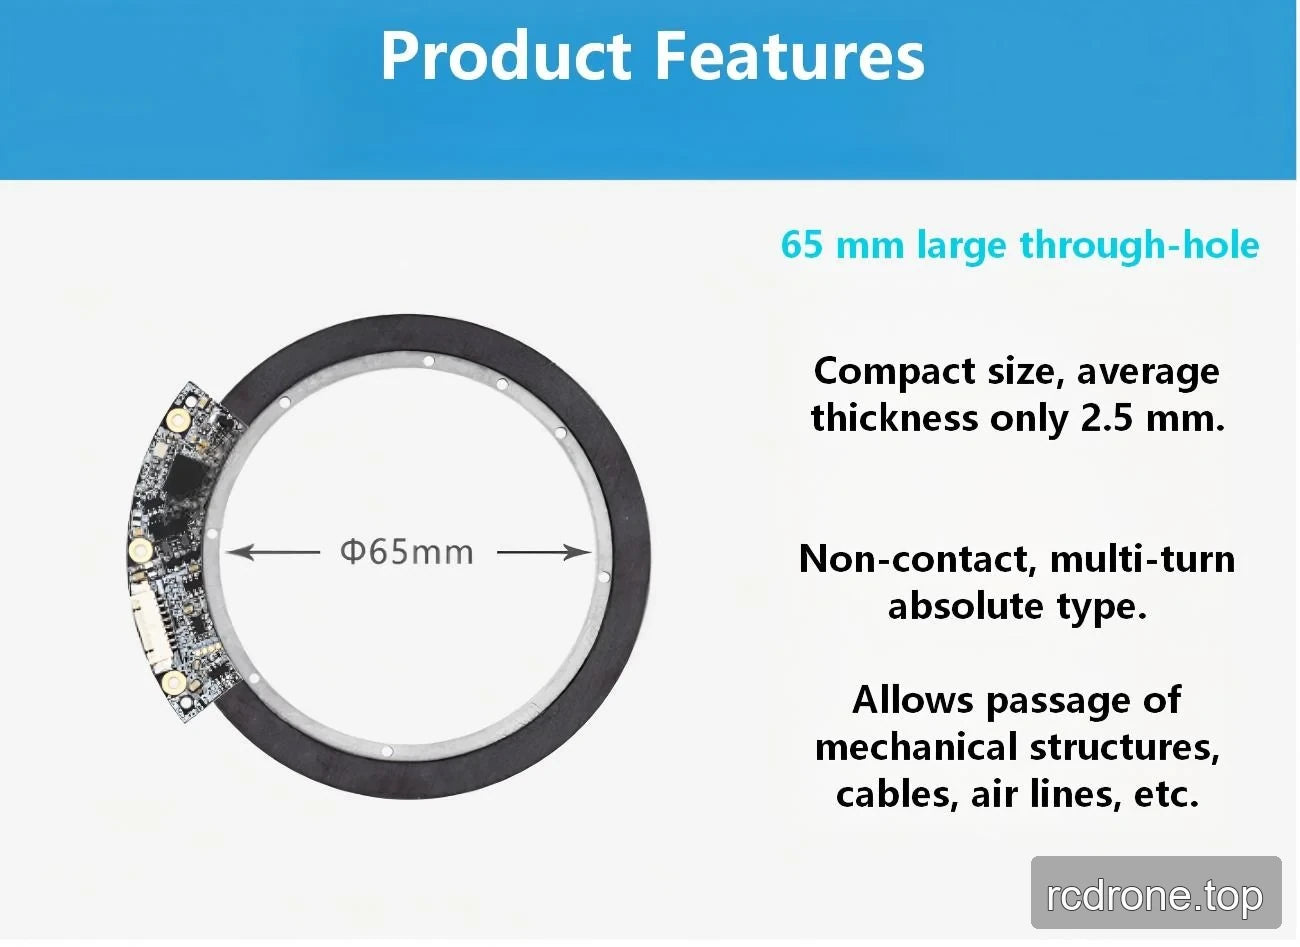
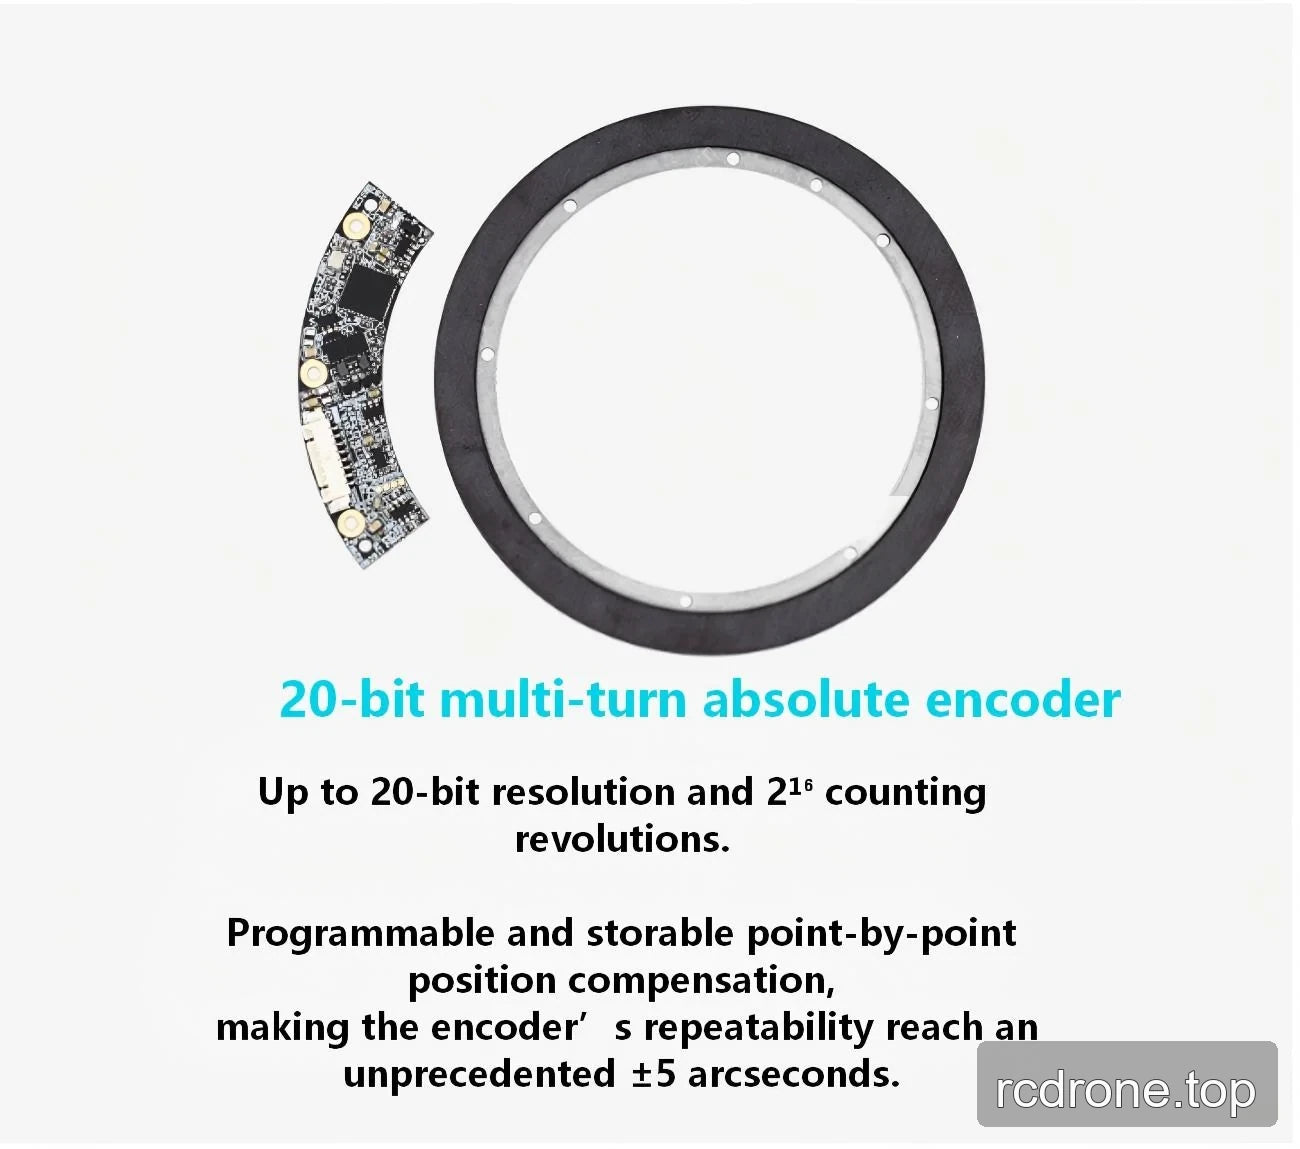
Einrichtung und Verwendung
Anwendungsbeispiele
Schnittstellen und Verbindungen
Abmessungen und Konstruktion