ZeroErr eRob 110 I Robotischer Rotationsantrieb
ZeroErr eRob 110 I Robotischer Rotationsantrieb
ZeroErr
Verfügbarkeit für Abholungen konnte nicht geladen werden


Übersicht
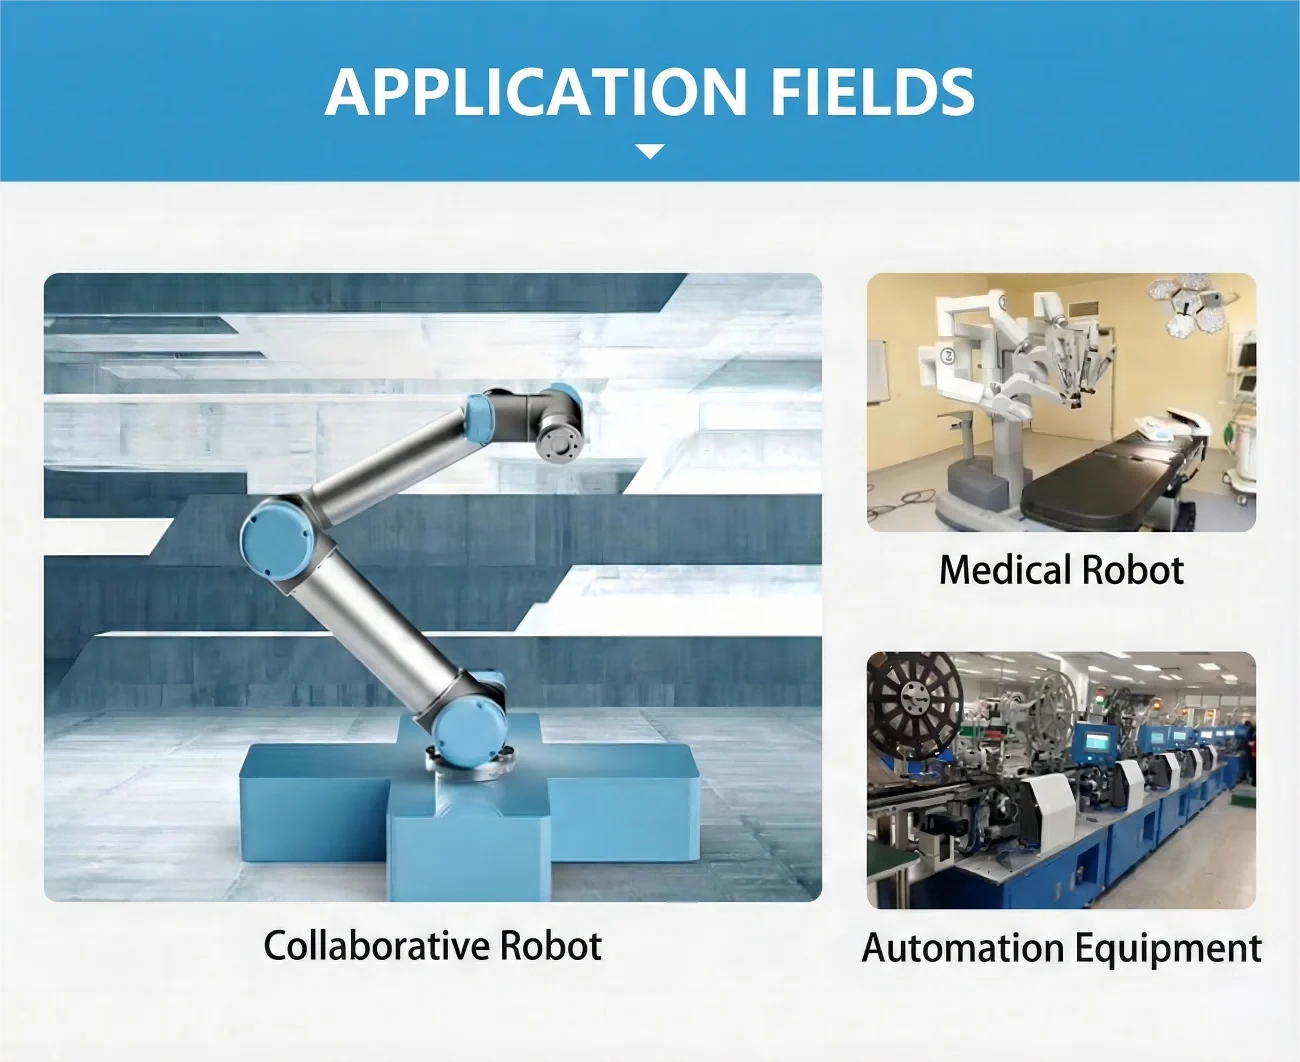
Der ZeroErr eRob 110 I ist eine konfigurierbare Familie von robotischen Drehaktuatoren für kollaborative Roboter, medizinische Roboter und Automatisierungsgeräte.
Konfigurationen
Wählen Sie eine CANopen- oder EtherCAT-Version, mit oder ohne Bremse, zusammen mit dem erforderlichen Übersetzungsverhältnis sowie der Multi-Turn- und Drehmomentoption.
- Versionsauswahlen: CANopen oder EtherCAT; mit Bremse oder ohne Bremse.
- Auswahlen des Übersetzungsverhältnisses: 50, 80, 100, 120 oder 160.
- Auswahlen für Multi-Turn und Drehmoment: mit oder ohne Multi-Turn und mit oder ohne Drehmoment.
Eigenschaften
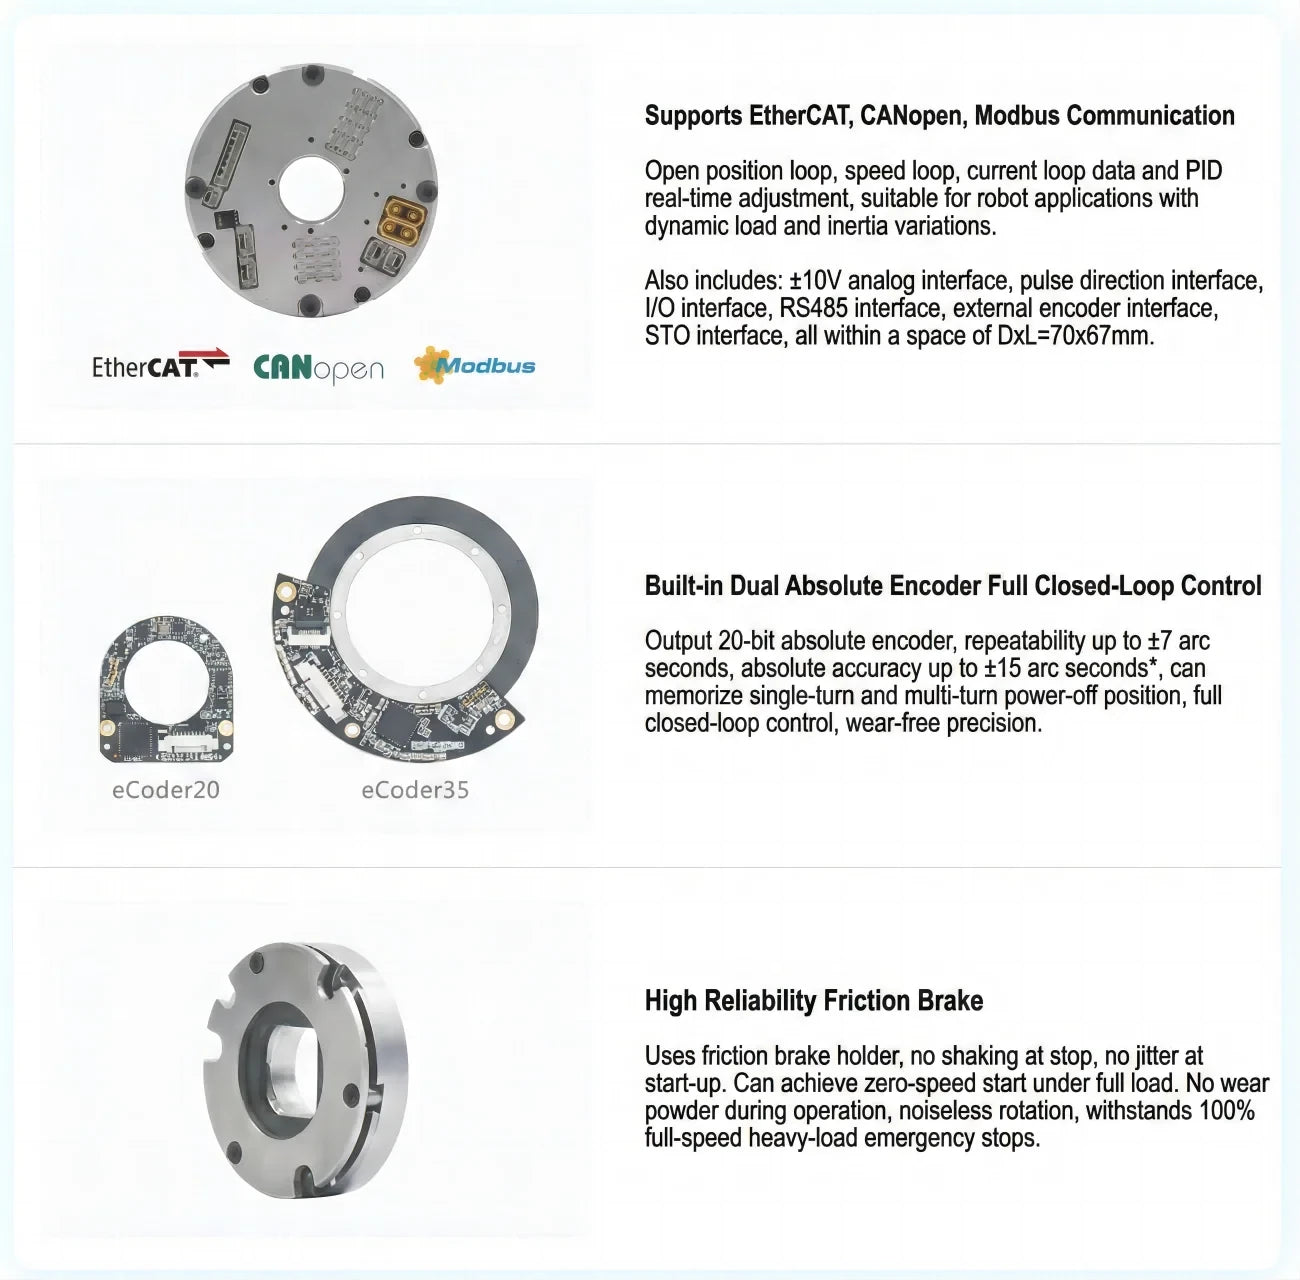
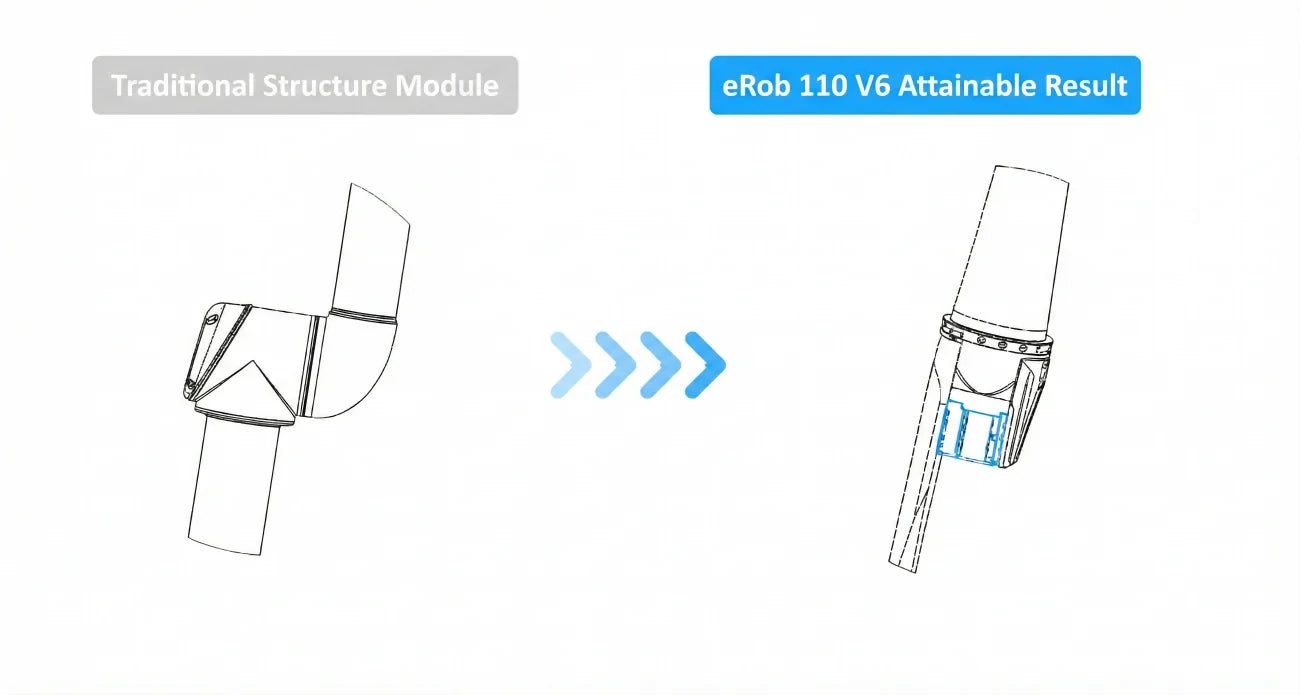
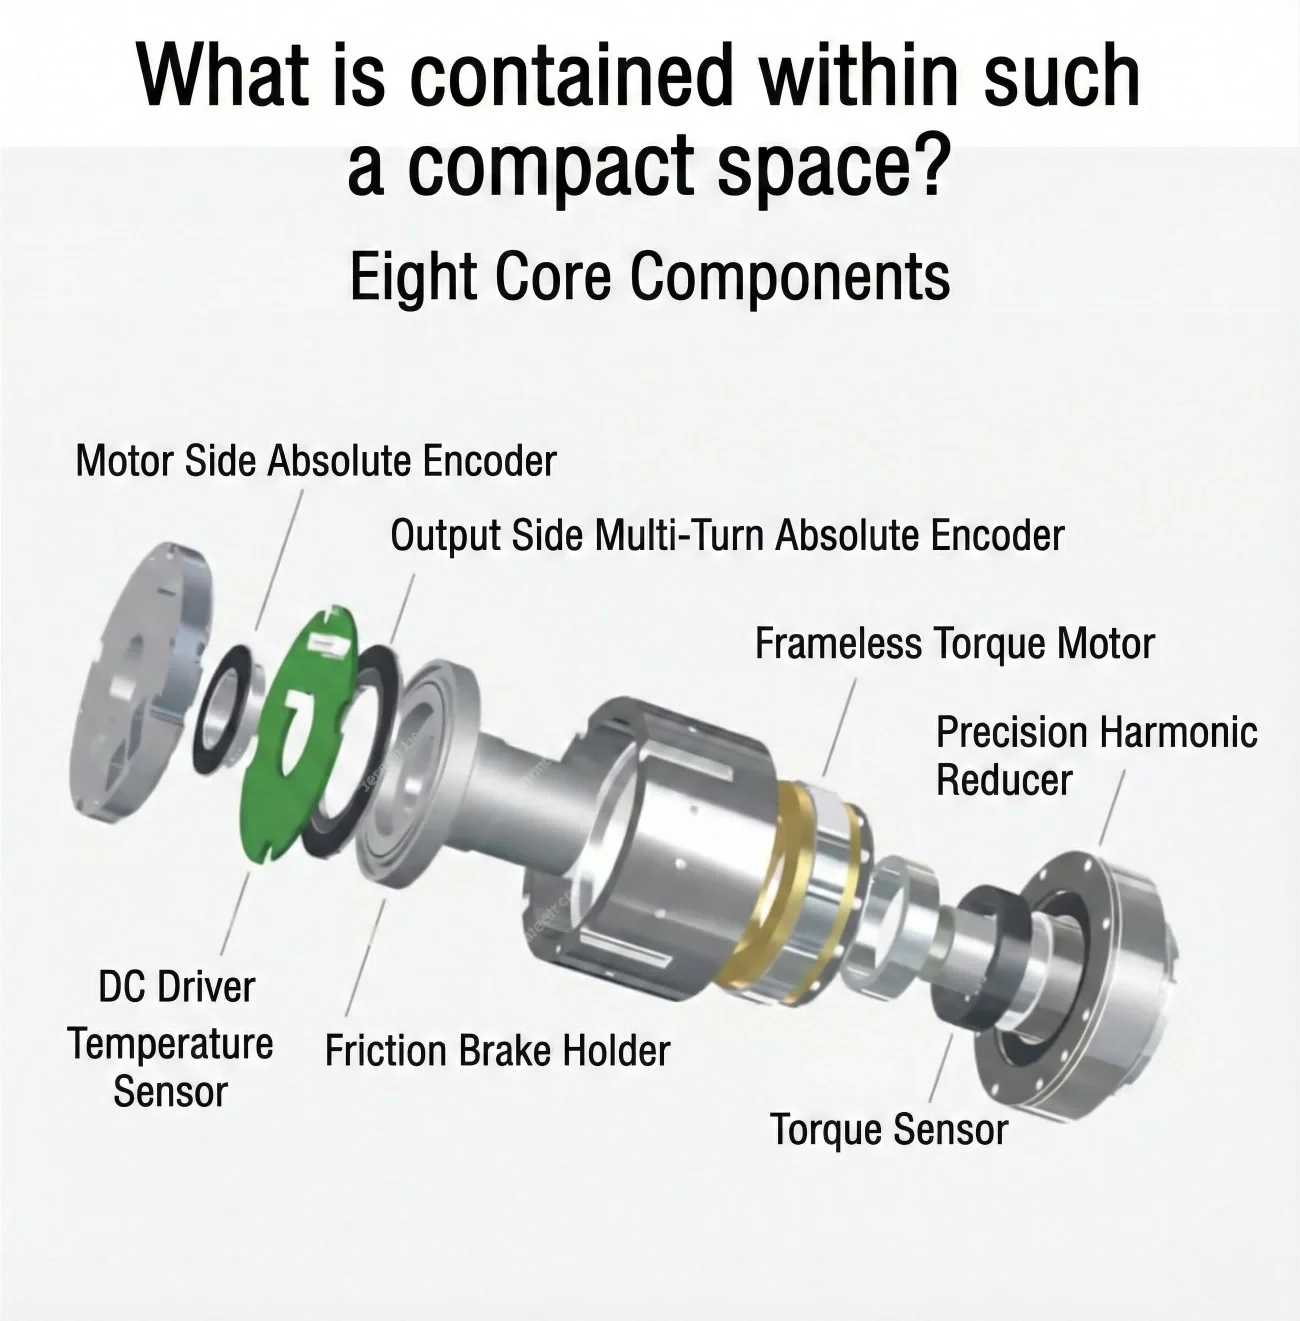
Die Kernelemente des Moduls umfassen einen motorseitigen absoluten Encoder, einen rahmenlosen Drehmomentmotor, einen präzisen harmonischen Reduzierer, einen DC-Treiber und einen Temperatursensor.
Die Kommunikationsmöglichkeiten umfassen EtherCAT, CANopen und Modbus.Das Modul bietet offene Positionsschleifen-, Geschwindigkeitsregelungs- und Stromschleifendaten, mit PID-Echtzeitanpassung und integriertem dualem Absolut-Encoder für die vollständige Regelung im geschlossenen Regelkreis.
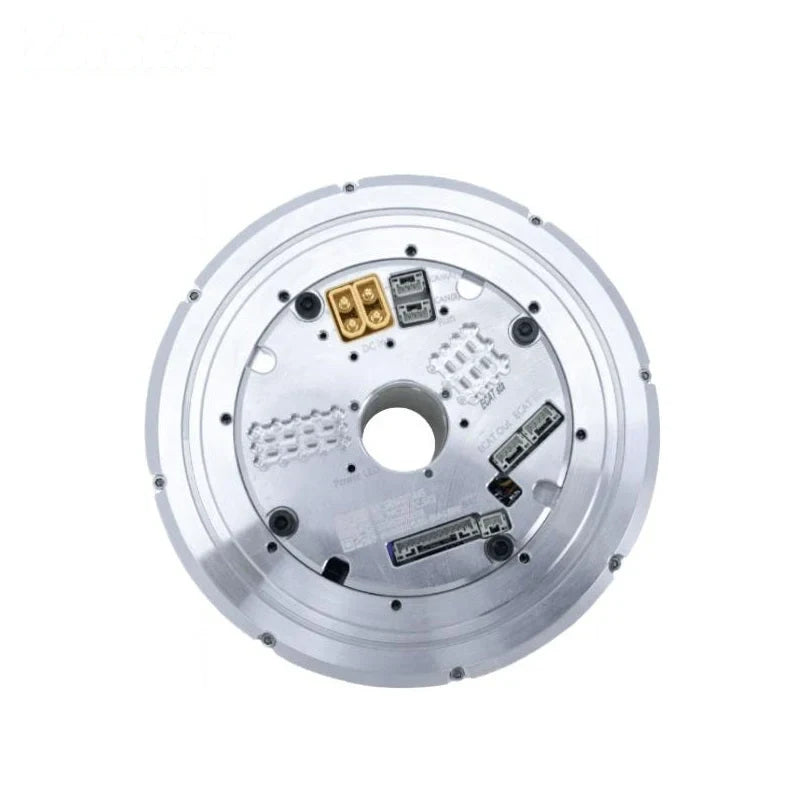
Für die EtherCAT- und CANopen-Rotationsaktuatorversionen listet die Dokumentation optionale RS485-, Pulse/DIR-, I/O-, ±10 V Analog-, externe Encoder- und STO-Schnittstellen auf.
Der Encoder kann die Position bei Stromausfall für Einzel- und Mehrumdrehungen speichern, abhängig von der gewählten Encoder-Konfiguration.
Konfigurationen mit Bremsen verwenden eine hochzuverlässige Reibungsbremse. Zu den angegebenen Eigenschaften gehören stabiles Anhalten, Start bei Nullgeschwindigkeit unter Volllast, kein Stromverbrauch während des Betriebs, geräuschloser Betrieb und Notstopp bei 100 % Volllast.
Technische Daten
Die technische Tabelle bietet die folgenden Werte für die Spalten der Übersetzungsverhältnisse 25-50, 25-80 und 25-100 des Strain-Wave-Getriebes.
| Parameter | Wert (Verhältnis 25-50) | Wert (Verhältnis 25-80) | Wert (Verhältnis 25-100) |
|---|---|---|---|
| Modell | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Strain wave Übersetzungsverhältnis | 25-50 | 25-80 | 25-100 |
| Spitzenmoment für Start und Stopp (Nm) | 127 | 178 | 204 |
| Erlaubtes max.value bei durchschnittlichem Lastmoment (Nm) | 72 | 113 | 140 |
| Nennmoment (Nm) | 51 | 82 | 87 |
| Erlaubtes maximales momentanes Drehmoment (Nm) | 242 | 332 | 369 |
| Max.Ausgangsdrehzahl (RPM) |
60 |
37.5 | 30 |
| Motorleistung (W) |
723 |
723 | 723 |
| Stromversorgungsspannung (V) | 48V (±10%) Bitte stellen Sie sicher, dass Sie "Vergleich von Schaltnetzteilen und ePower" sowie das Kapitel 3 des "eRob Rotary Actuator Benutzerhandbuchs" lesen, um klare Anweisungen zur Stromversorgung des eRob-Moduls zu erhalten. |
48V (±10%) Bitte stellen Sie sicher, dass Sie "Vergleich von Schaltnetzteilen und ePower" sowie das Kapitel 3 des "eRob Rotary Actuator Benutzerhandbuchs" lesen, um klare Anweisungen zur Stromversorgung des eRob-Moduls zu erhalten. |
48V (±10%) Bitte stellen Sie sicher, dass Sie "Vergleich von Schaltnetzteilen und ePower" sowie das "eRob Rotary Actuator Benutzerhandbuch" Kapitel 3 lesen, um klare Anweisungen zur Stromversorgung des eRob Moduls zu erhalten. |
| Ausgangsträgheit des Strain Wave Getriebes (g-mm²) | 717286 | 717286 | 717286 |
| Ausgangsmasse des Strain Wave Getriebes (KG) |
0.56 |
0.56 | 0.56 |
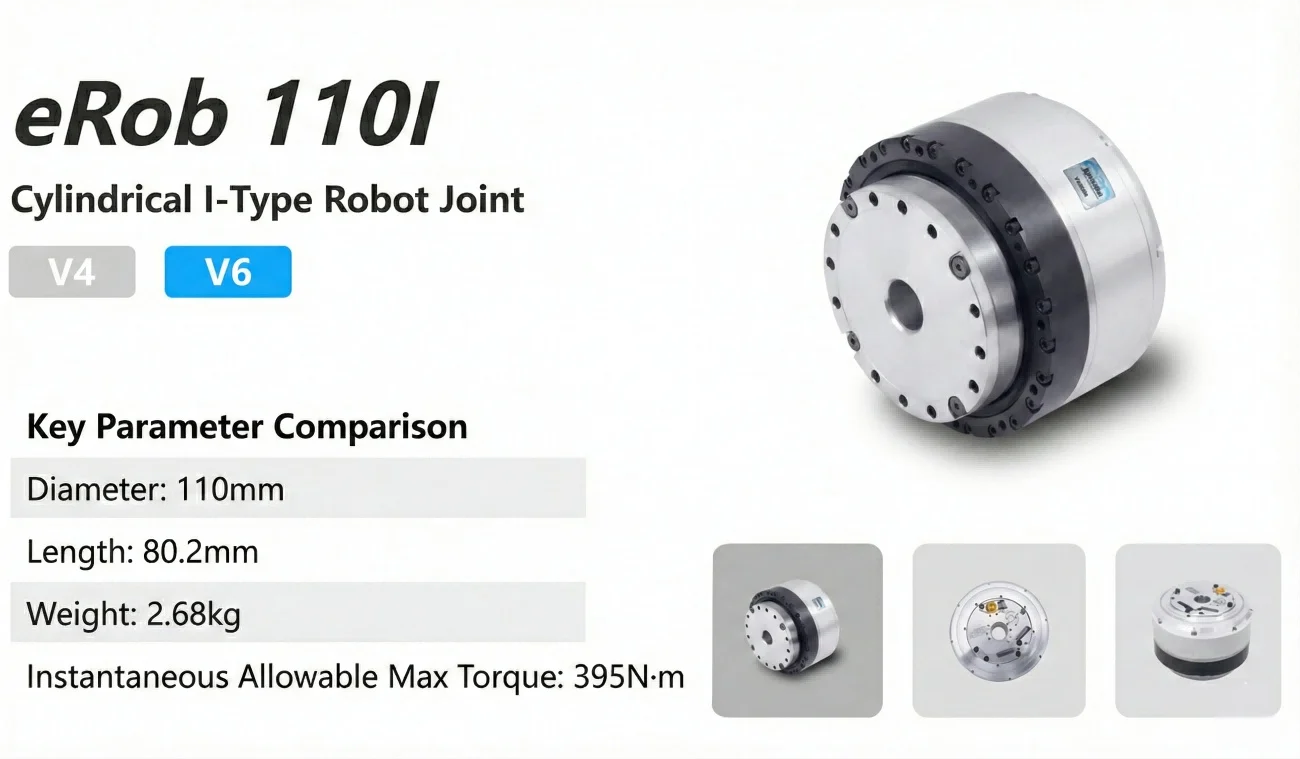
| Äußerdurchmesser*Länge | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Trägheitsmoment des Strain-Wave-Getriebes (g-mm²) | 308632 | 308632 | 308632 |
| Masse des Strain-Wave-Getriebes (KG) | 0.53 | 0.53 | 0.53 |
| Gewicht (KG) | 2.57 | 2.57 | 2.57 |
| Allgemeine Parameter | ID: 18mm, IP-Bewertung: IP54*, Bremsmodell: Reibungsbremse | ID: 18mm, IP-Bewertung: IP54*, Bremsmodell: Reibungsbremse | ID: 18mm, IP-Bewertung: IP54*, Bremsmodell: Reibungsbremse |
| Optionales Gerät |
Kommunikationstyp: EtherCAT / CANopen/Modbus, Ausgangs-Encoder-Auflösung: 19Bit. Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. |
Kommunikationstyp: EtherCAT / CANopen/Modbus, Ausgangs-Encoder-Auflösung: 19Bit. Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. | Kommunikationstyp: EtherCAT / CANopen/Modbus, Ausgangs-Encoder-Auflösung: 19Bit. Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. |
| EtherCAT-Version Drehaktuator |
Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10V Analog und STO. |
Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10V Analog und STO. |
| CANopen-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10V Analog und STO. |
- Ausgang Absolut-Encoder Wiederholgenauigkeit: bis zu ±7 Bogensekunden.
- Ausgang Absolut-Encoder absolute Genauigkeit: bis zu ±15 Bogensekunden.
Versionspezifische Referenz
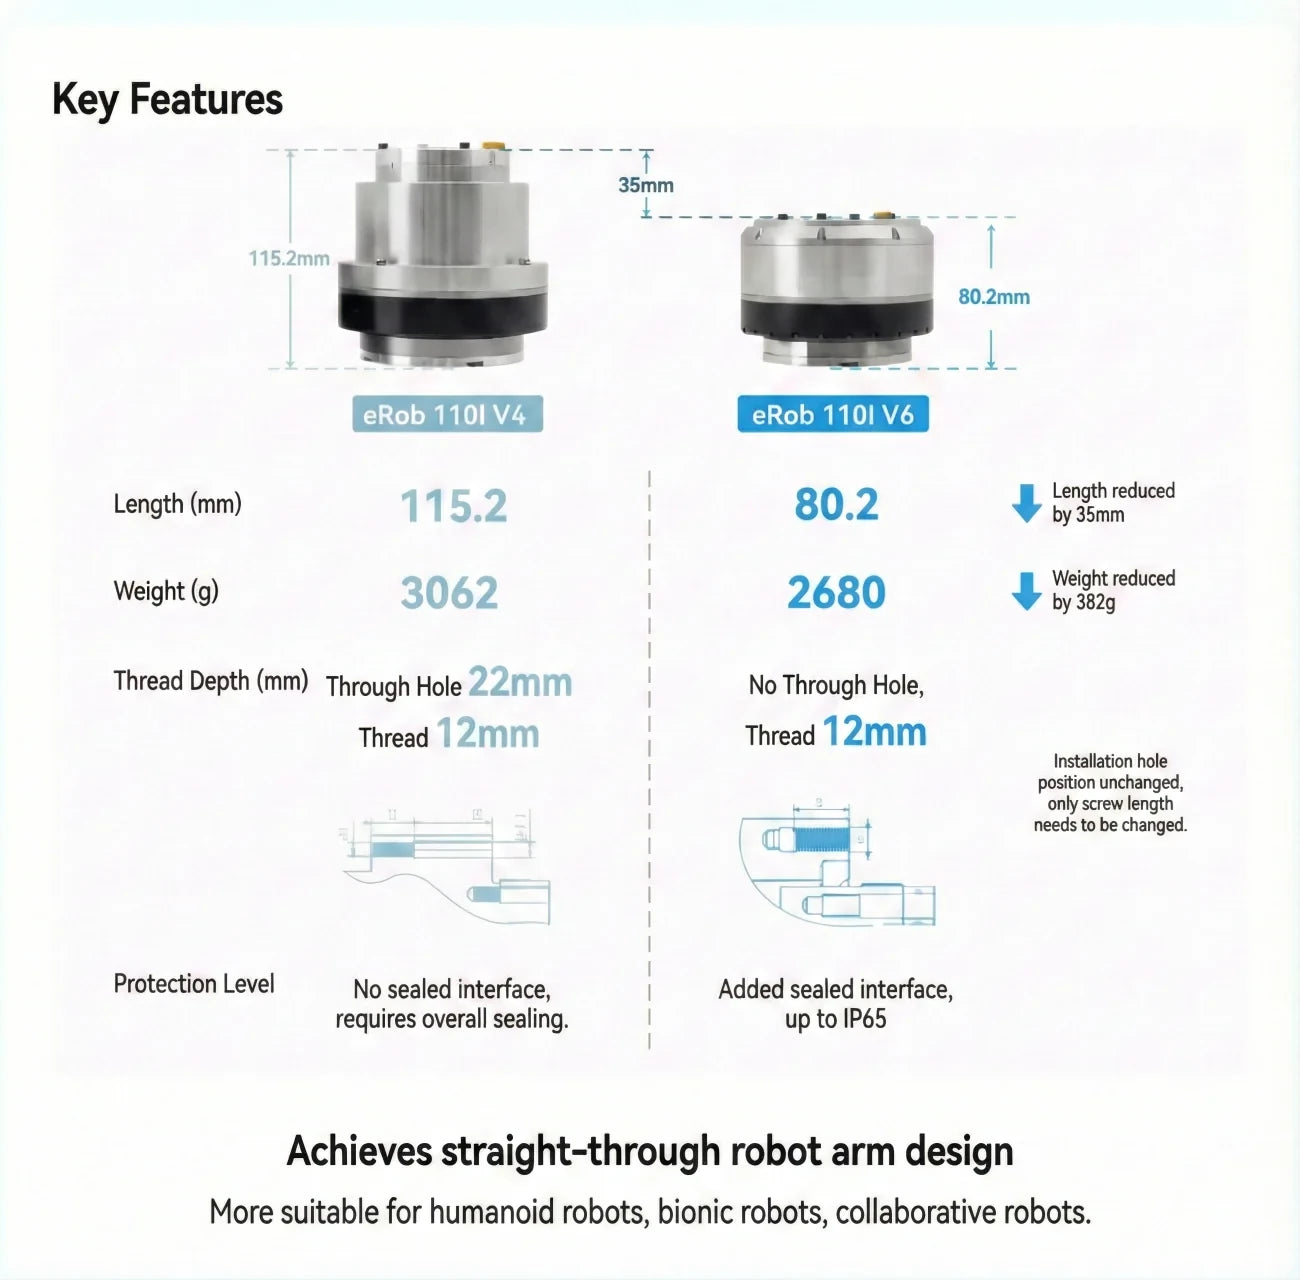
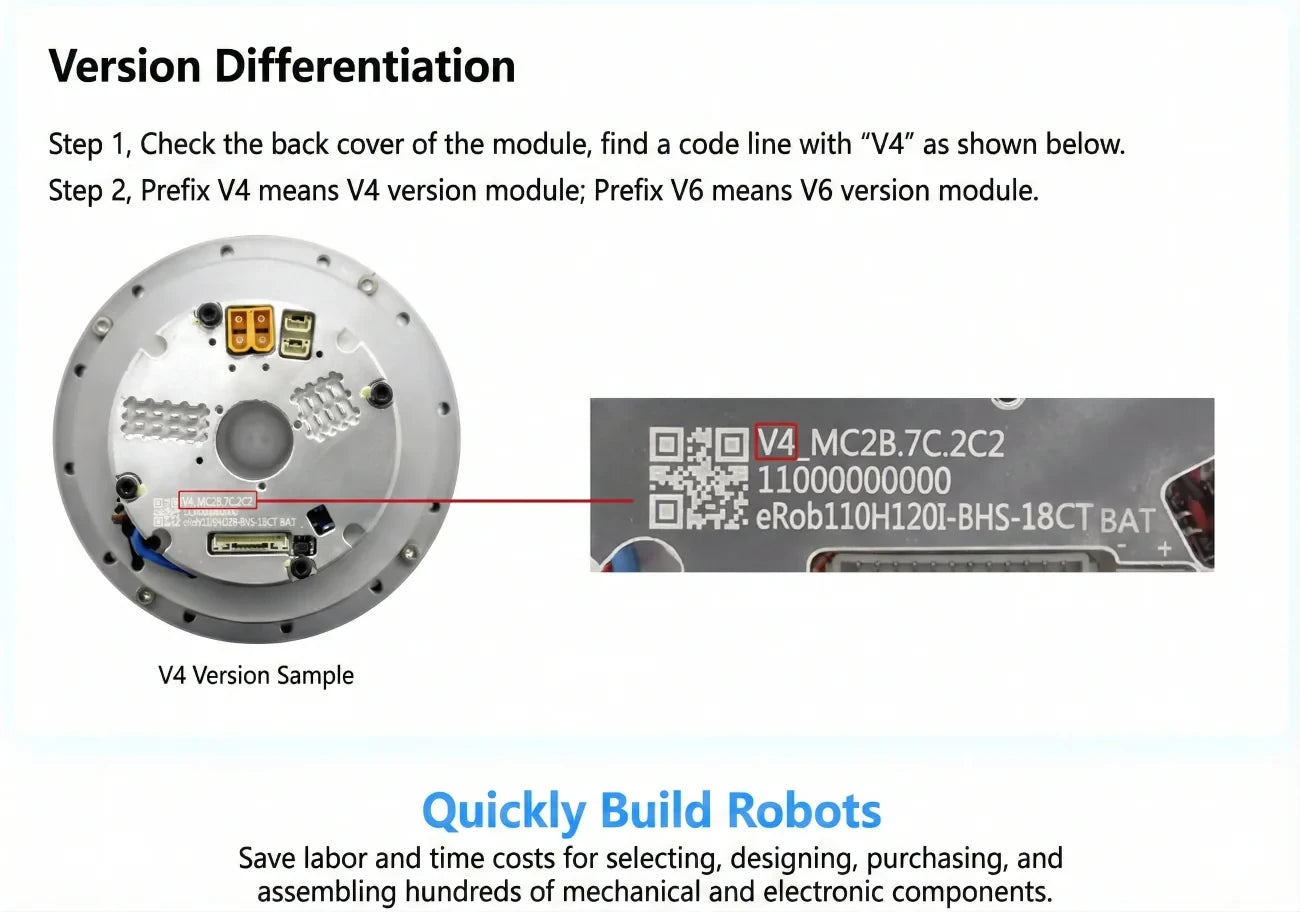
Referenzmaterialien unterscheiden die eRob 110I V4- und V6-Module durch das V4- oder V6-Präfix in der Rückdeckencodezeile. Diese Bezeichnungen sind keine auswählbaren Labels in dieser Auflistung, daher sollten V4/V6-spezifische Informationen nicht auf jede Konfiguration angewendet werden.
Anwendungen
- Kollaborative Roboter
- Medizinische Roboter
- Automatisierungsgeräte
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Dokumente
Downloads & Ressourcen
- Produktdokument (PDF)
- 3D-Modell — STEP-Datei (ZIP)
- 3D-Modell — STEP-Datei (ZIP)
- Installationszeichnung (PDF)
- Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Technische Daten und Leistung
Optionen und Modellvergleich
Anwendungsbeispiele
Einrichtung und Nutzung
Eigenschaften und Design
Schnittstellen und Verbindungen