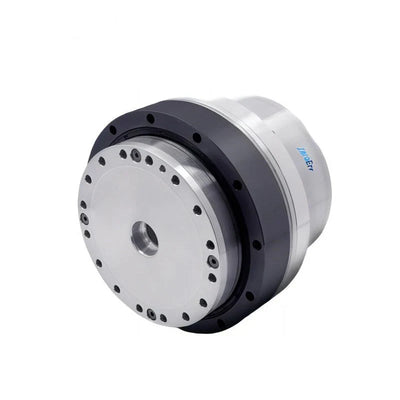
ZeroErr eRob 142 T Roboter-Gelenkaktuator, EtherCAT/CANopen, 50–120 Übersetzungsverhältnisse
ZeroErr eRob 142 T Roboter-Gelenkaktuator, EtherCAT/CANopen, 50–120 Übersetzungsverhältnisse
ZeroErr
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der ZeroErr eRob 142 T ist ein T-Typ Roboter-Gelenkantrieb für die schnelle Roboter-Montage. Wählen Sie zwischen EtherCAT- oder CANopen-Versionen, mit oder ohne Drehmomentsensor, Übersetzungsverhältnissen von 50, 80, 100 oder 120 und mit oder ohne Mehrschleifen-Speicher.
Eigenschaften
- 18 mm großer Hohlwelle für die Verlegung von Kabeln und Luftleitungen; die Verlegungsroute hat angeblich keinen Einfluss auf die Biegelebensdauer.
- Eckmontagelöcher und ein Direktmontagedesign. Das Ausgangsmaterial besagt, dass kein Gehäuse erforderlich ist; dieses Design soll auch das Gelenkgewicht reduzieren und das Verhältnis von Nutzlast zu Gewicht des Roboters verbessern.
- Vollständig differentielles, störsicheres Schnittstellendesign mit dualen Anti-Locker-Verbindern, die in Reihe oder parallel geschaltet werden können.
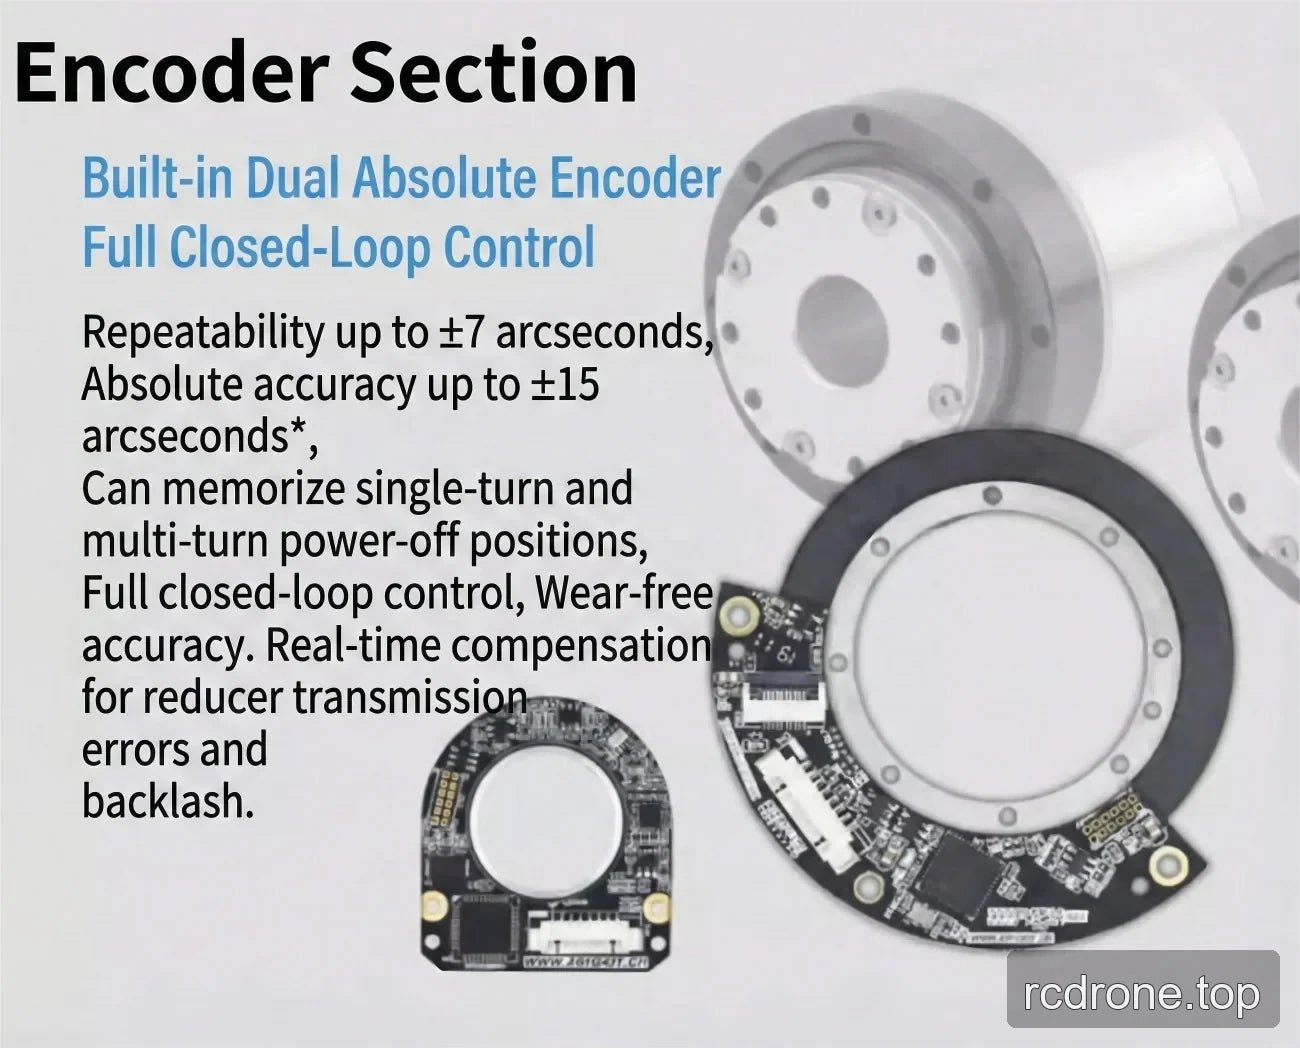
- Integrierter dualer Absolutencoder und vollständige Regelung im geschlossenen Regelkreis.
- Offene Positionsschleifen-, Geschwindigkeits- und Stromschleifendaten mit Echtzeit-PID-Anpassung.
- Echtzeitkompensation für Reduzierübertragungsfehler und Spiel; das Ausgangsmaterial beschreibt auch verschleißfreie Genauigkeit.
- Stromausfall-Positionsspeicher für Ein- und Mehrumdrehungspositionen. Der Mehrschleifen-Speicher ist wählbar; gehen Sie nicht davon aus, dass der Mehrumdrehungs-Speicher für die Ohne Mehrschleifen-Speicher -Option verfügbar ist.
- Reibungsdämpfende Bremse mit einem reibungsbasierten Bremsenhalter. Das Ausgangsmaterial besagt, dass ein stabiles Stoppen und Starten ohne Wackeln beim Stoppen oder Zittern beim Starten, ein vollbelasteter Nullgeschwindigkeitsstart, kein Abriebstaub während des Betriebs, kein Geräusch während der Rotation und 100% Notstopp bei voller Geschwindigkeit und schwerer Last gewährleistet sind.
- IP65-Bewertung.
Anwendungen
Geeignet für Roboteranwendungen mit dynamischer variabler Last und variabler Trägheit, einschließlich humanoider Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge, ARU-Roboter, kollaborative Roboter, medizinische Roboter und Automatisierungsgeräte.
Schnittstellen und Optionen
Wählbare Versionen
- eRob 142 T (CANopen mit Drehmoment-Sensor)
- eRob 142 T (CANopen ohne Drehmoment-Sensor)
- eRob 142 T (EtherCAT mit Drehmoment-Sensor)
- eRob 142 T (EtherCAT ohne Drehmoment-Sensor)
Wählbare Übersetzungsverhältnisse
50, 80, 100 oder 120.
Multi-Loop-Speicher
Ohne Multi-Loop-Speicher oder mit Multi-Loop-Speicher.
In den Quelldokumenten aufgeführte Schnittstellen
- Kommunikationsbus: EtherCAT / CANopen.
- Kommunikation mit optionalen Geräten: EtherCAT / CANopen / Modbus.
- Für die rotierenden Aktorversionen von EtherCAT und CANopen sind die aufgeführten optionalen Schnittstellen RS485, Pulse/DIR, I/O, ±10 V analog und STO.
- Eine externe Encoder-Schnittstelle ist aufgeführt.
- Der aufgeführte Schnittstellenraum beträgt D × L = 70 × 67 mm.
Technische Daten
Die folgende technische Tabelle behält die bereitgestellte Quellnotation bei. Die Spaltenbezeichnungen verwenden „32-50“ bis „32-160“; wählbare Reduktionsverhältnis-Optionen für dieses Angebot sind 50, 80, 100 und 120.
| Parameter | Wert (32-50) | Wert (32-80) | Wert (32-100) | Wert (32-120) | Wert (32-160) |
|---|---|---|---|---|---|
| Modell / Gelenkserie | eRob142HXXT | ||||
| Verzahnung Übersetzungsverhältnis | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Spitzenmoment für Start/Stopp (Nm) | 281 | 395 | 433 | 459 | 484 |
| Erlaubtes max.durchschnittliches Lastmoment (Nm) | 140 | 217 | 281 | 281 | 281 |
| Nennmoment (Nm) | 99 | 153 | 178 | 178 | 178 |
| Erlaubtes maximales Momentanmoment (Nm) | 497 | 738 | 841 | 892 | 892 |
| Max. Ausgangsdrehzahl (U/min) | 40 | 25 | 20 | 16.7 | 12.5 |
| Motorleistung (W) | 1000 | ||||
| Versorgungsspannung (V) | 48 V (±10%) | ||||
| Hinweis zur Stromversorgung | Bitte sorgfältig lesen: „Warum kann ein gewöhnliches Schaltnetzteil nicht als Stromversorgung für das Modul verwendet werden?“ und „Gemeinsames Modulhandbuch Kapitel 3 eRob Eingangsleistungsanweisungen“. | ||||
| Ausgangs-Encoder-Auflösung | 19 Bit | ||||
| Wiederholgenauigkeit / absolute Genauigkeit (Bogenminuten) | ±10 / ±45 Bogenminuten | ||||
| Kommunikationsbus | EtherCAT / CANopen | ||||
| Äußerer Durchmesser × Länge × Durchgangsloch (mm) | 148 × 163 × 18 | ||||
| Gewicht (kg) | 8.22 | ||||
| Benutzerschnittstellendesign | Vollständig differentielle Schnittstelle, starke Störsicherheit; doppelte Anti-Lockerungsanschlüsse, können in Reihe/parallel geschaltet werden. | ||||
| Bremse | Reibungsdämpfungsbremse | ||||
| IP-Bewertung | IP65 | ||||
| Allgemeine Parameter | ID: 18 mm, IP-Bewertung: IP65*, Bremse: Reibungsbremse | ||||
| Optionale Geräte | Kommunikation: EtherCAT / CANopen / Modbus; Ausgangsencoderauflösung: 19Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden | ||||
| EtherCAT-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO | ||||
| CANopen-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO | ||||
Downloads
- EROB170I I Serie EtherCAT eRob142T — 3D Modell (ZIP)
- EROB170I I Serie EtherCAT — 3D Modell (ZIP)
- EROB142 T Serie EtherCAT — 3D Modell — STEP-Datei (ZIP)
- EROB142 T Serie CANopen — 3D Modell — STEP-Datei (ZIP)
- EROB142 T Serie EtherCAT Installationszeichnung1 — Installationszeichnung (PDF)
- EROB142 T Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Produktansichten

Eigenschaften und Design


Schnittstellen und Verbindungen

Anwendungsbeispiele