ZeroErr eRob 170 I Roboter-Gelenkaktuator, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Roboter-Gelenkaktuator, CANopen/EtherCAT, 48 V
ZeroErr
Verfügbarkeit für Abholungen konnte nicht geladen werden


Übersicht
Der ZeroErr eRob 170 I ist ein eRob170 Typ I Roboter-Gelenk Aktuator Familie, die mit CANopen oder EtherCAT Kommunikation, Brems- oder ohne-Brems-Versionen, Übersetzungsverhältnissen von 50, 80, 100, 120 oder 160 und wählbaren Multi-Turn- und Drehmomentkonfigurationen angeboten wird.
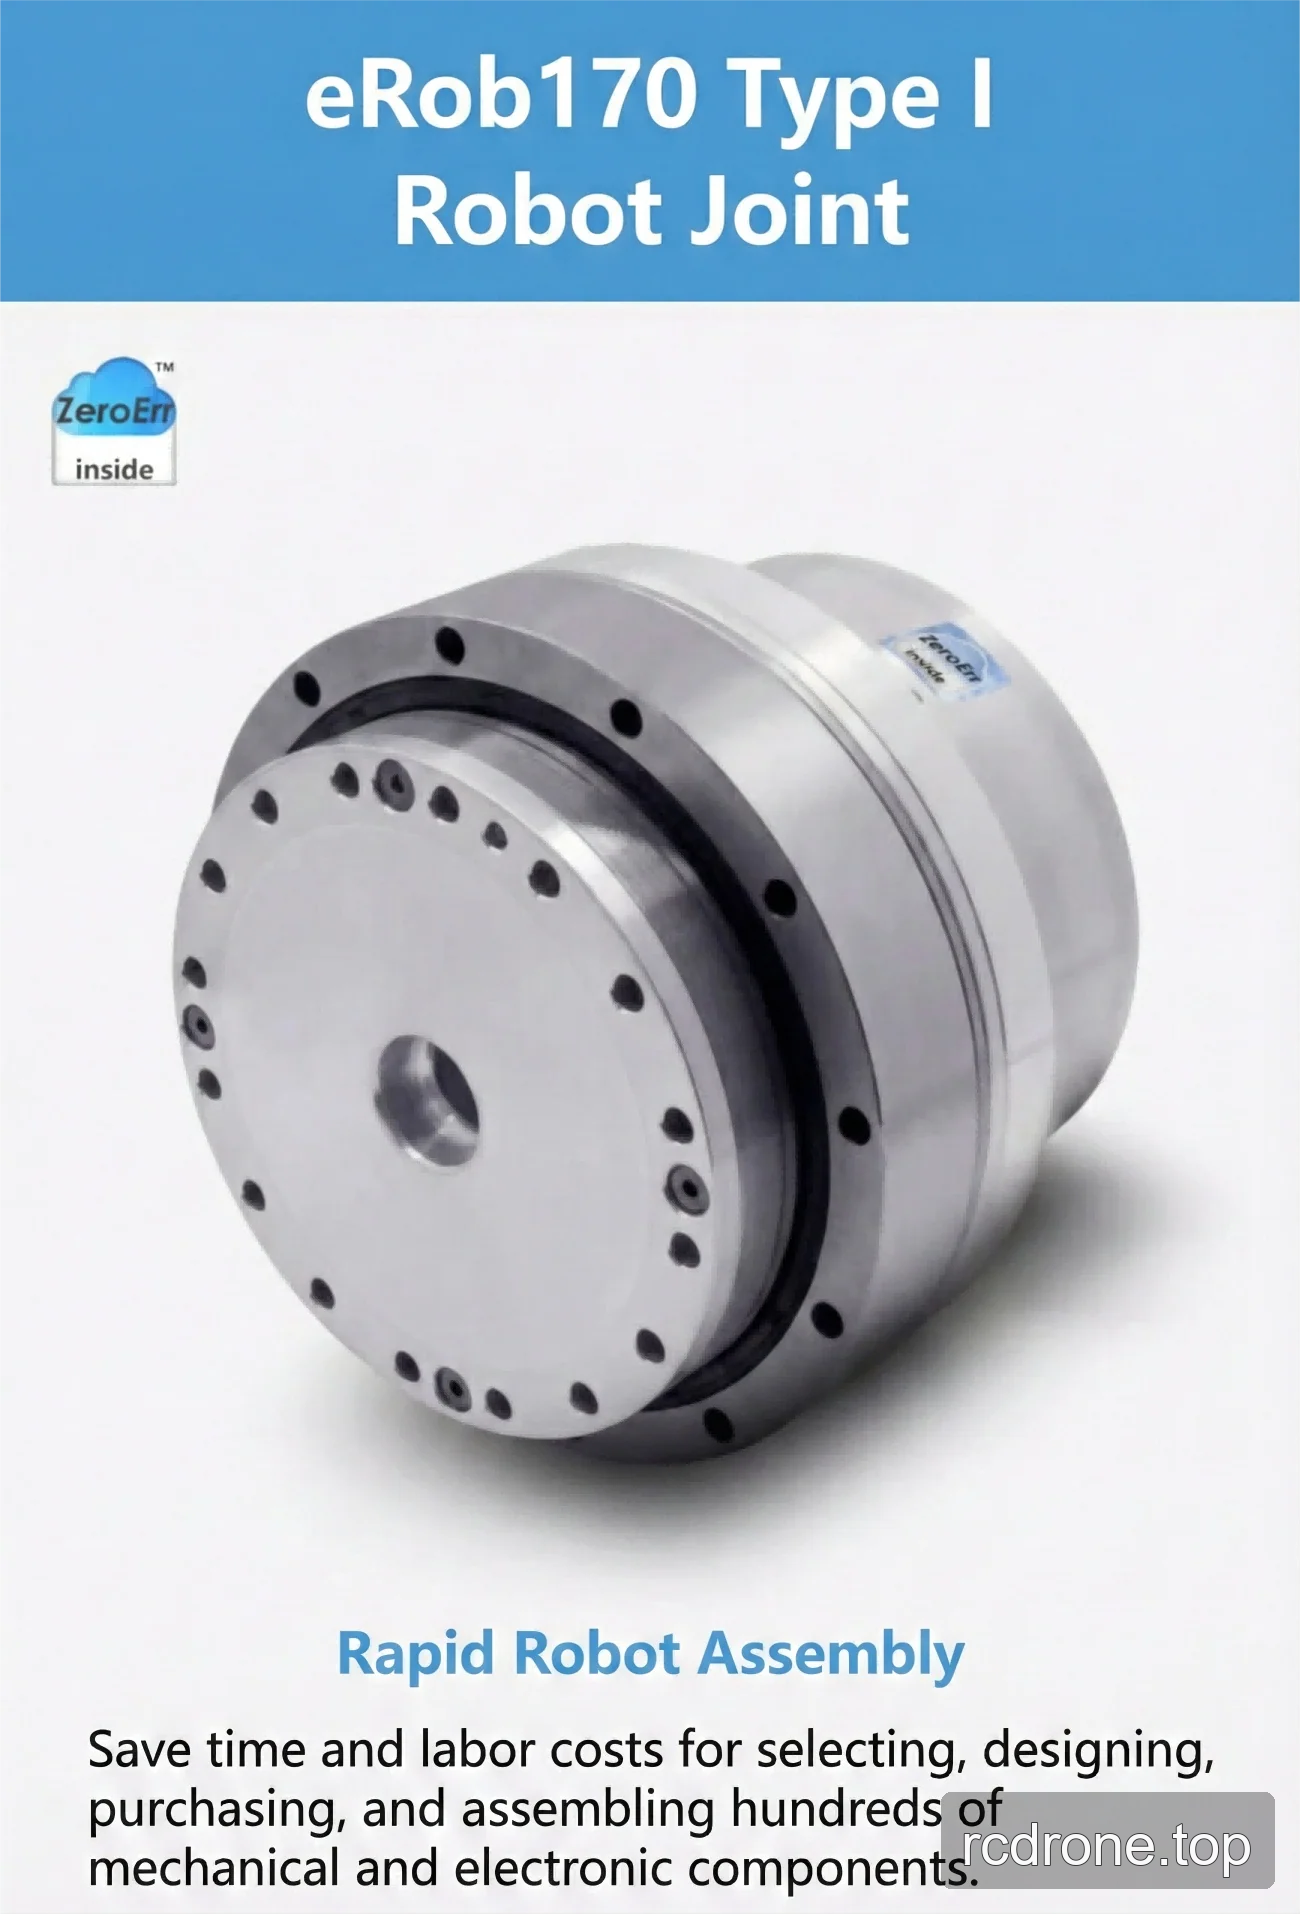
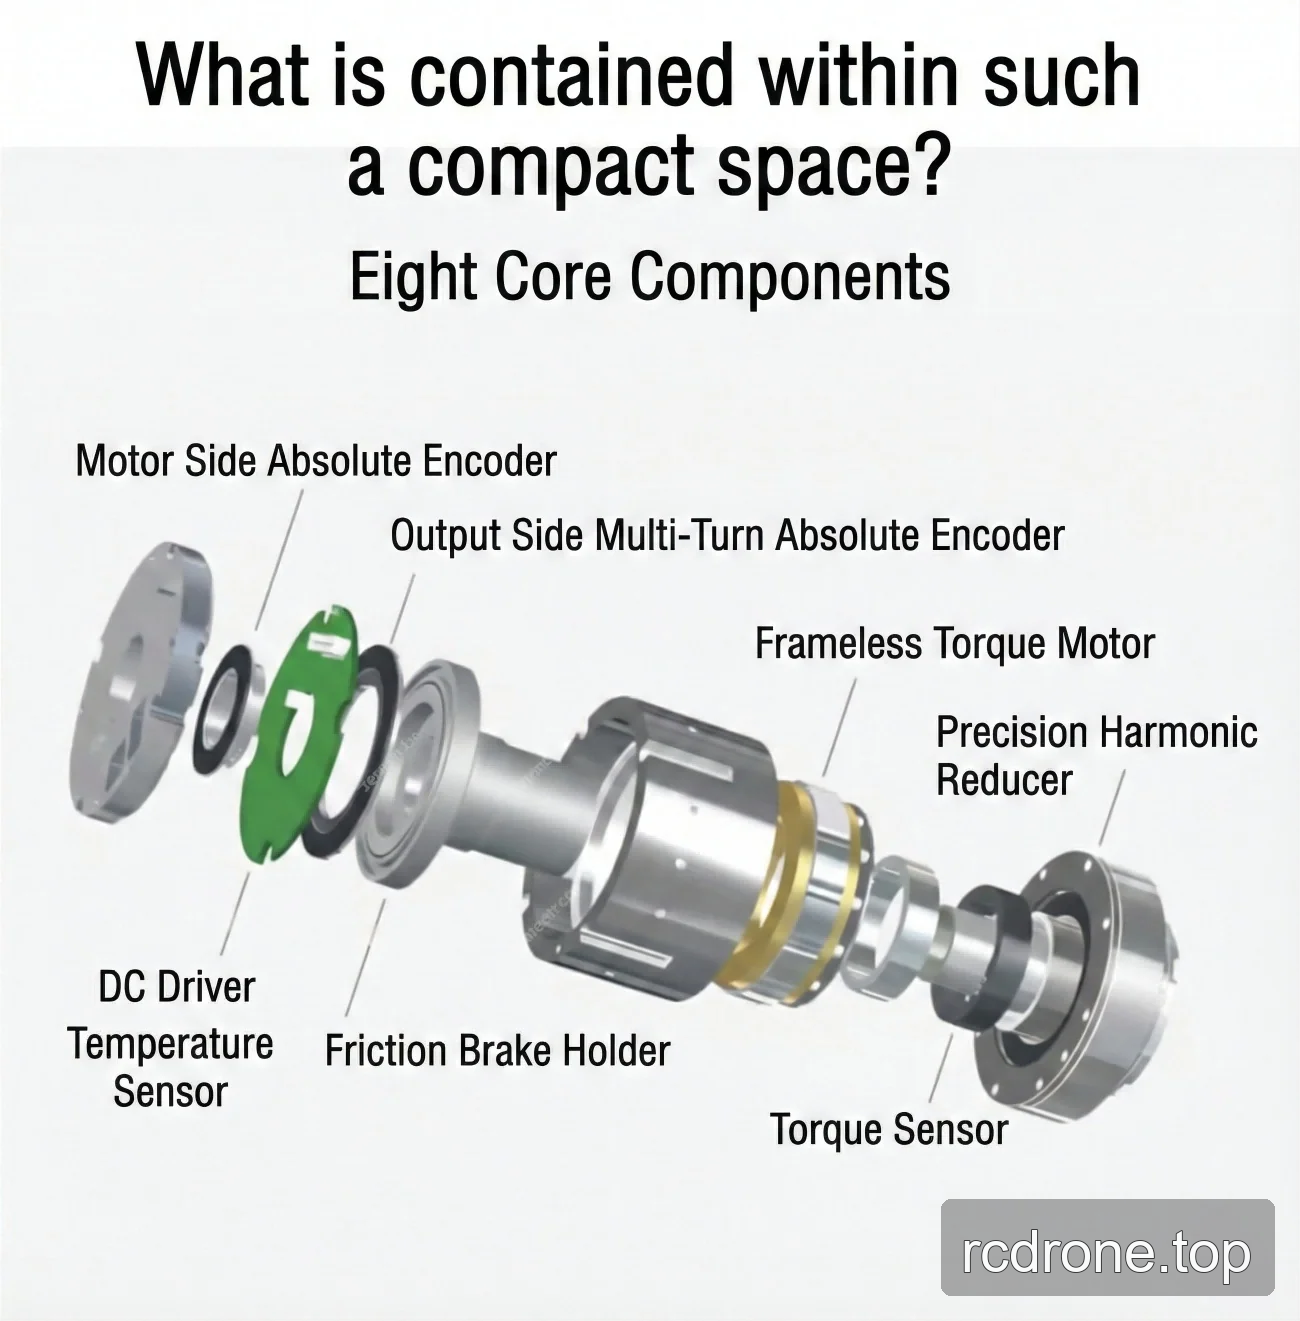
Sein integriertes Roboter-Gelenk-Design soll die Roboter-Montage vereinfachen, indem es die Notwendigkeit reduziert, zahlreiche separate mechanische und elektronische Komponenten auszuwählen, zu entwerfen, zu kaufen und zusammenzubauen.
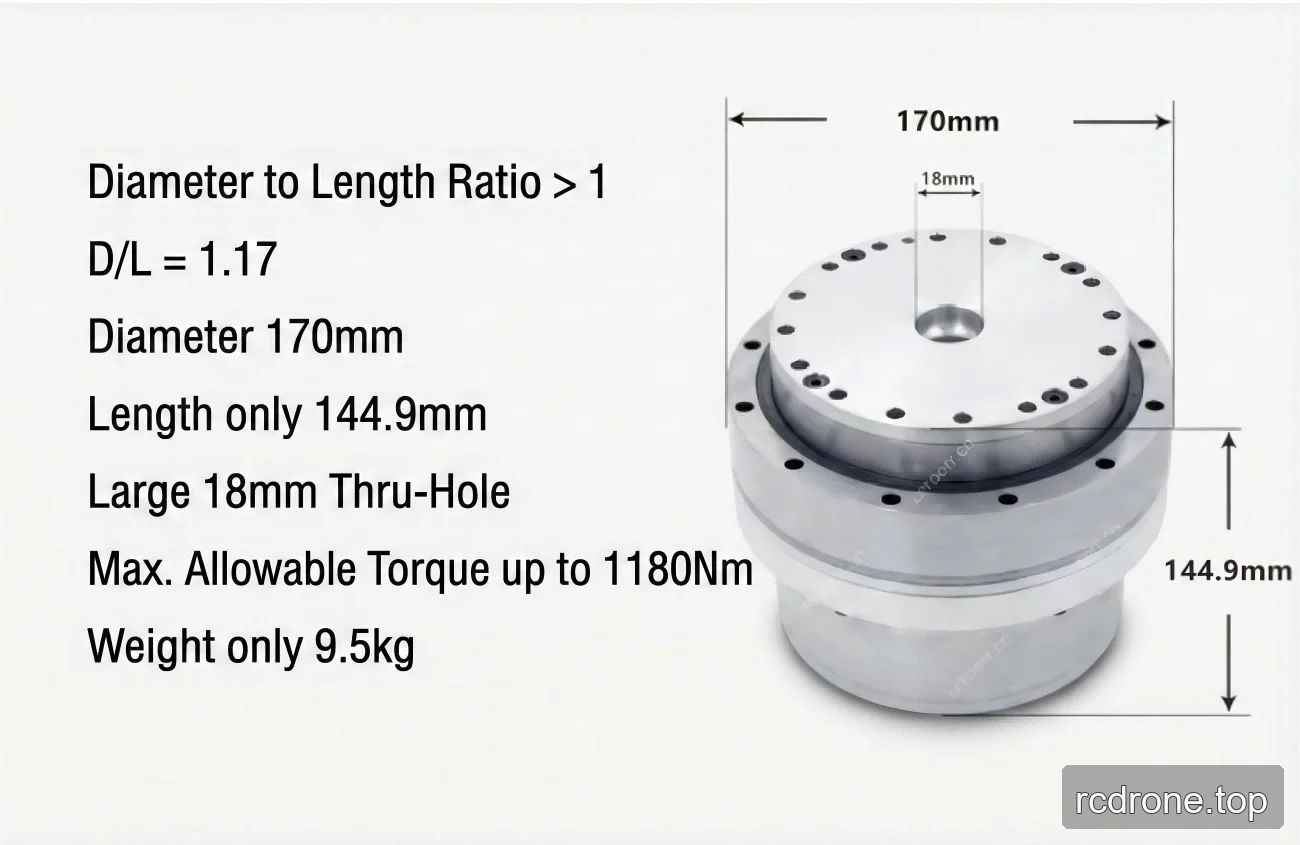
Veröffentlichte Familienspezifikationen listen einen 1.000 W Motor, 48 V Eingang (±10%), einen äußeren Durchmesser von 170 × 144,9 mm × Länge, ein 18 mm Durchgangsloch und ein Gewicht von 9,29 kg auf. Das veröffentlichte Durchmesser-zu-Längen-Verhältnis ist größer als 1 (D/L = 1,17).
Merkmale
- CANopen- und EtherCAT-Versionen sind wählbar.
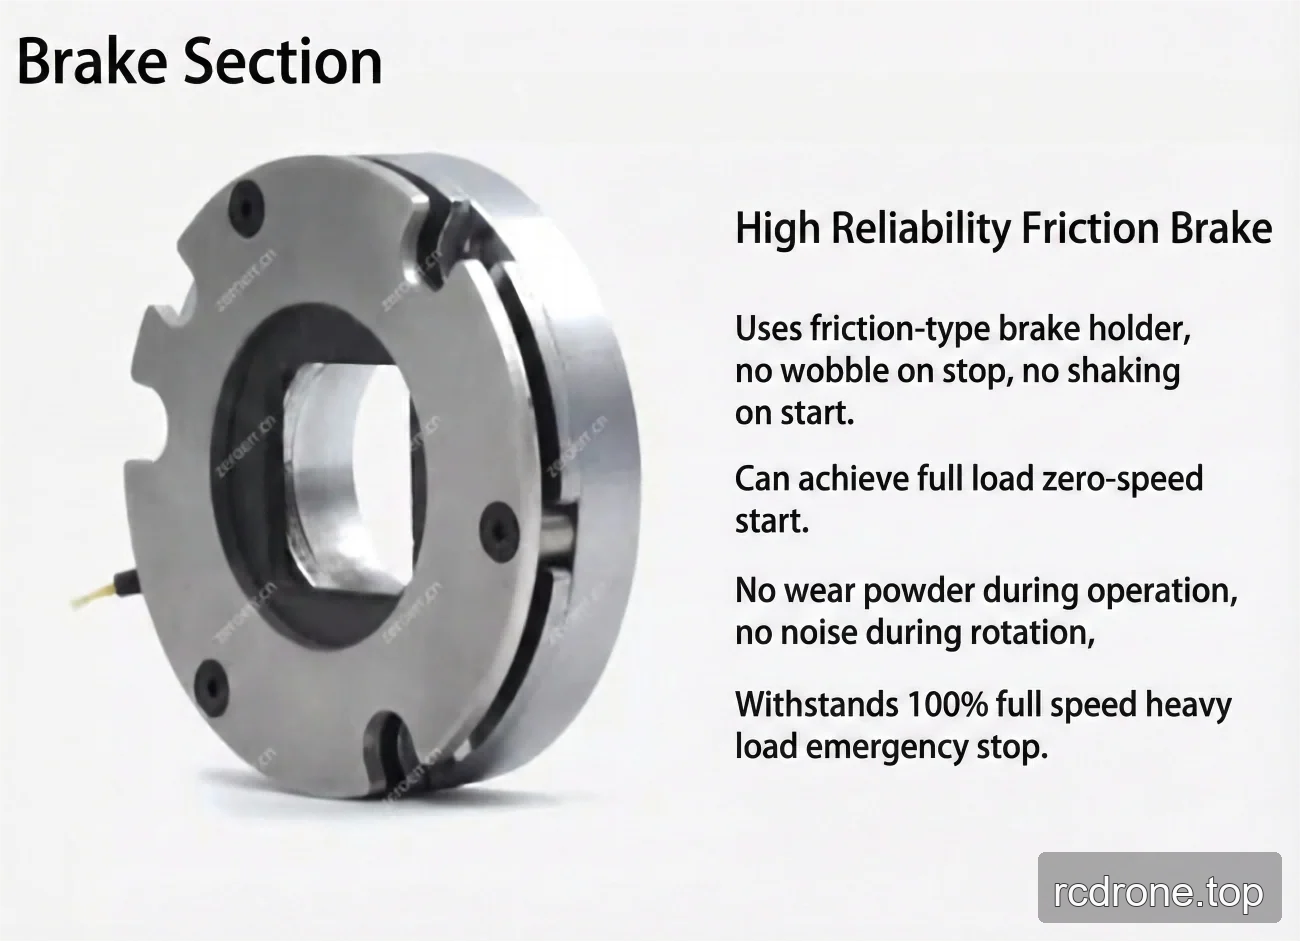
- Mit-Bremse- und Ohne-Bremse-Versionen sind wählbar; das veröffentlichte Bremsmodell ist eine Reibungsbremse.
- Mehrfachdrehungen und Drehmomentauswahlen sind in den aufgeführten Kombinationen verfügbar.
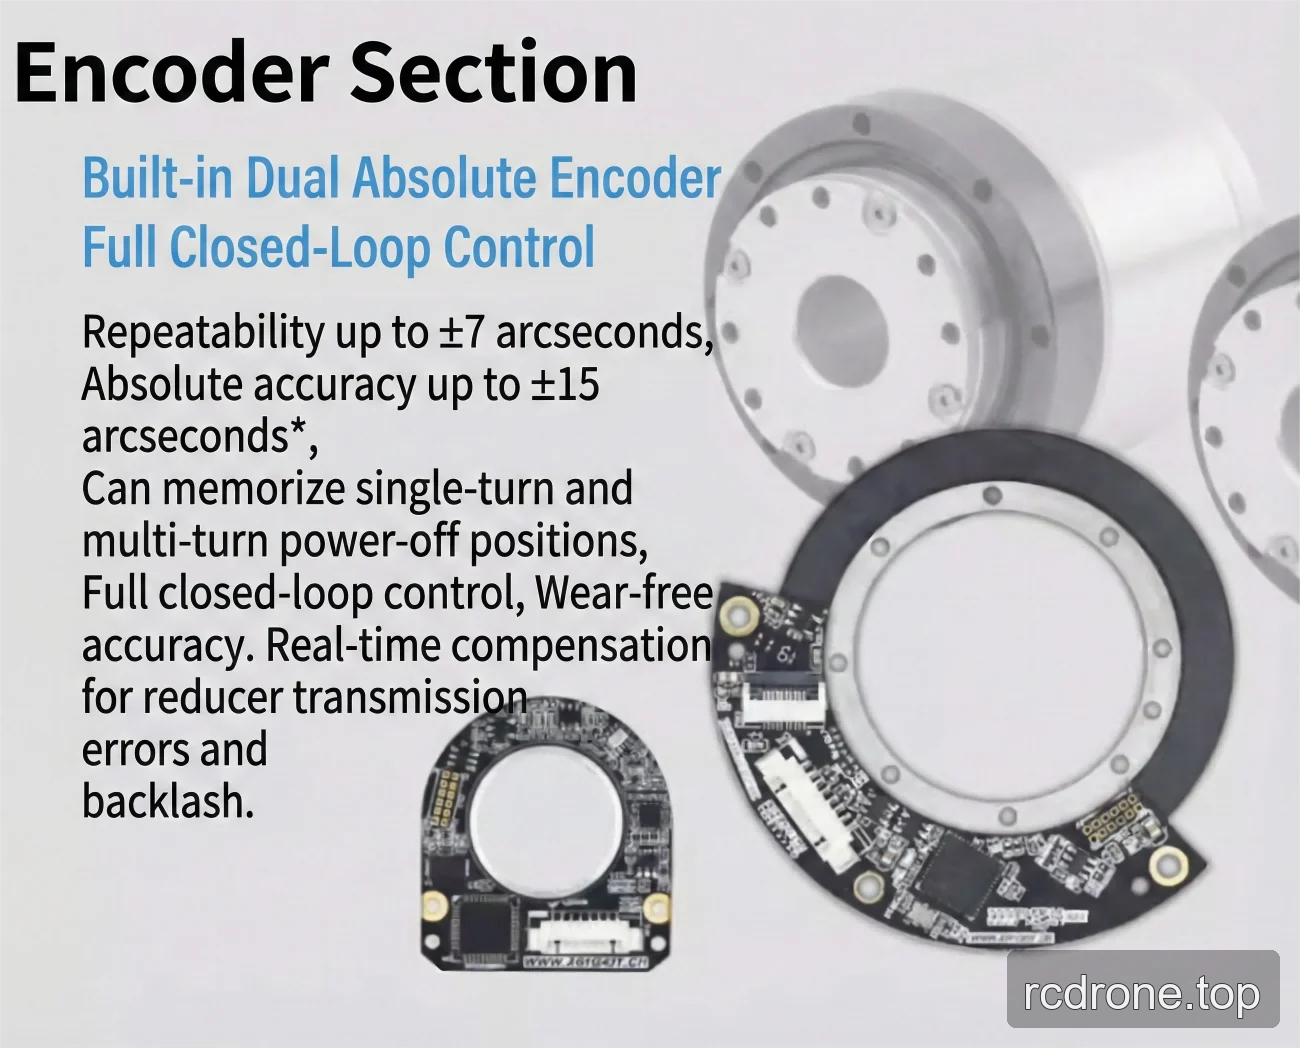
- Veröffentlichte Ausgangs-Encoder-Auflösung: 19 Bit.
- Veröffentlichte Encoder-Wiederholgenauigkeits-/Genauigkeitsoptionen: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden.
Technische Daten
Werte abhängig vom Übersetzungsverhältnis
| Parameter | 50 (Quellnotation: 40-50) | 80 (Quellnotation: 40-80) | 100 (Quellnotation: 40-100) | 120 (Quellnotation: 40-120) | 160 (Quellnotation: 40-160) |
|---|---|---|---|---|---|
| Spitzenmoment für Start und Stopp (Nm) | 402 | 519 | 568 | 617 | 647 |
| Erlaubter Maximalwert bei mittlerem Lastmoment (Nm) | 196 | 284 | 372 | 451 | 451 |
| Nennmoment (Nm) | 137 | 206 | 265 | 294 | 294 |
| Erlaubtes maximales Momentanmoment (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Maximale Ausgangsdrehzahl (U/min) | 40 | 25 | 20 | 16.7 | 12.5 |
Allgemeine veröffentlichte Parameter
| Modell | eRob170HXXI |
|---|---|
| Motorleistung | 1000 W |
| Eingangsspannung | 48 V (±10%) |
| Ausgangsträgheit des Strain-Wave-Getriebes | 6679752 g-mm² |
| Ausgangsmasse des Strain-Wave-Getriebes | 2.02 kg |
| Äußerer Durchmesser × Länge | 170 × 144.9 mm |
| Durchmesser-zu-Längen-Verhältnis | Größer als 1; D/L = 1.17 |
| Durchgangsloch / ID | 18 mm |
| Verzerrungswellengetriebe Eingangs-Trägheit | 1517148 g-mm² |
| Verzerrungswellengetriebe Eingangsmasse | 1.66 kg |
| Gewicht | 9.29 kg |
| Allgemeine Parameter | IP-Raster: IP54*; Bremsmodell: Reibungsbremse. |
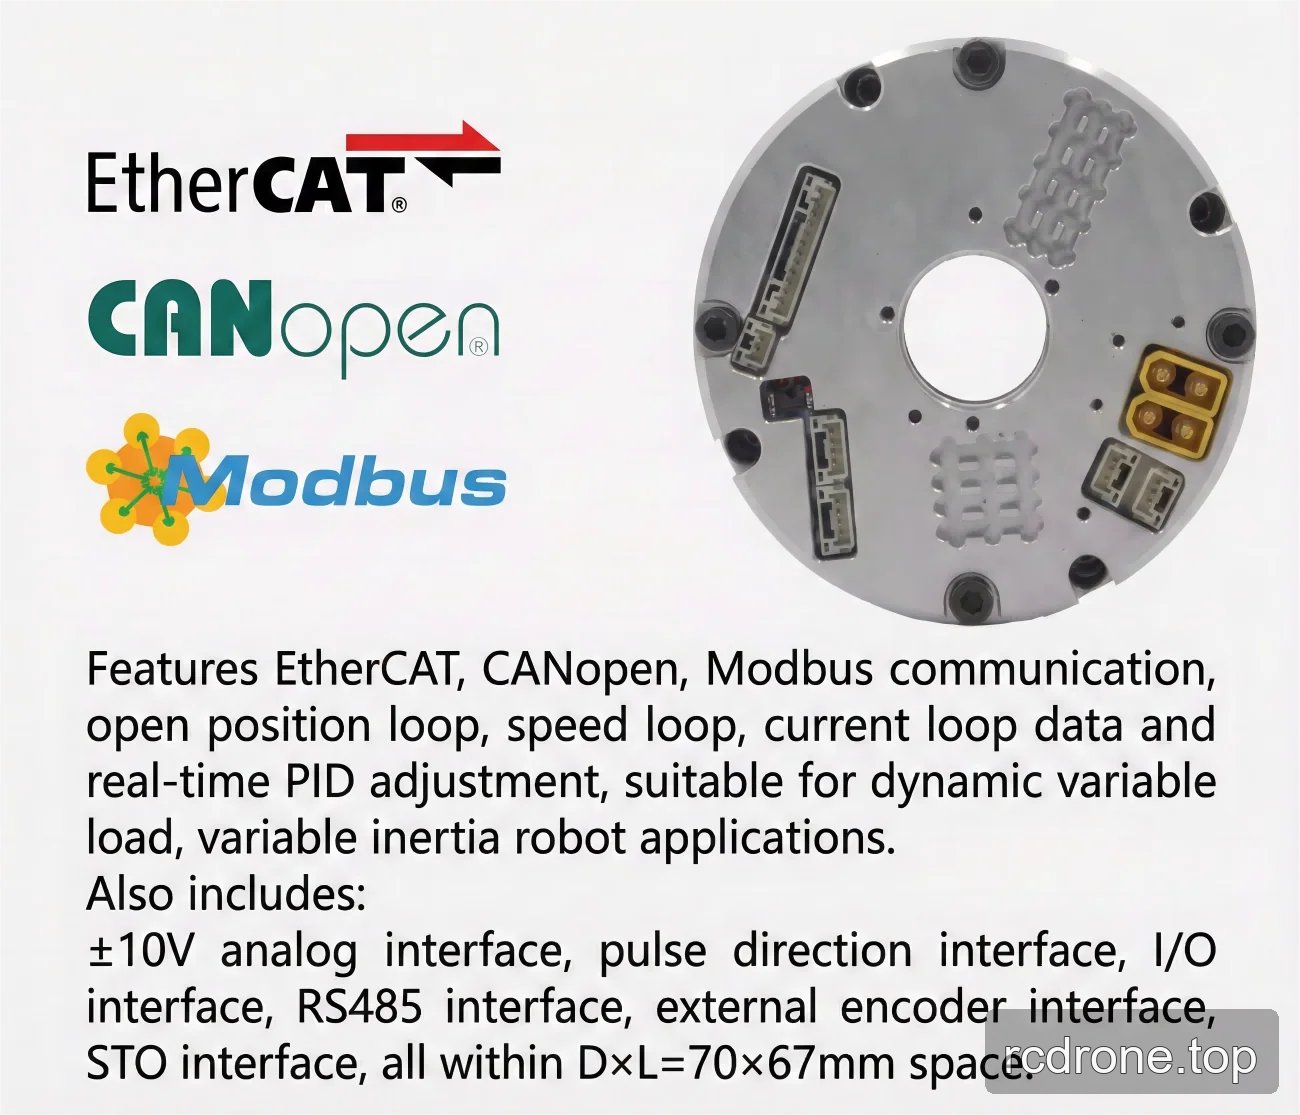
| Optionale Geräte | Kommunikationstyp: EtherCAT / CANopen / Modbus; Ausgangs-Encoder-Auflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. |
| EtherCAT-Version Drehaktuator | Optionale Schnittstelle: RS485, Puls/DIR, I/O, ±10 V analog und STO. |
| CANopen-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V analog und STO. |
Konfigurationsoptionen
- Version: eRob 170 I (CANopen mit Bremse), eRob 170 I (CANopen ohne Bremse), eRob 170 I (EtherCAT mit Bremse) oder eRob 170 I (EtherCAT ohne Bremse).
- Übersetzungsverhältnis: 50, 80, 100, 120 oder 160.
- Mehrumdrehungen und Drehmoment: Ohne Mehrumdrehungen und ohne Drehmoment; ohne Mehrumdrehungen und mit Drehmoment; mit Mehrumdrehungen und ohne Drehmoment; oder mit Mehrumdrehungen und mit Drehmoment.
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Downloads
Downloads & Ressourcen
- EROB170I I Serie EtherCAT — 3D Modell (ZIP)
- EROB170I I Serie EtherCAT — 3D Modell (ZIP)
- EROB110I I Serie EtherCAT — 3D Modell — STEP-Datei (ZIP)
- EROB170I I Serie CANopen — 3D Modell — STEP-Datei (ZIP)
- EROB170I I Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
- EROB170I I Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Produktansichten
Abmessungen und Konstruktion
Eigenschaften und Design
Schnittstellen und Verbindungen
Anwendungsbeispiele