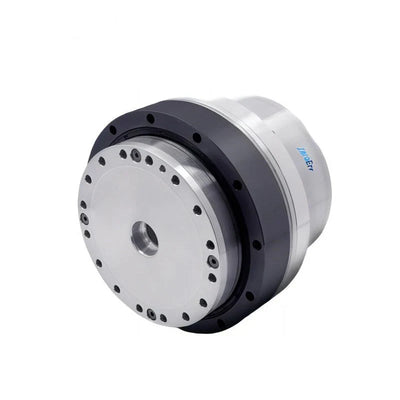
ZeroErr eRob 70 I Integrierter Roboter-Gelenkmotor, EtherCAT/CANopen, 50–120 Übersetzungsverhältnisse
ZeroErr eRob 70 I Integrierter Roboter-Gelenkmotor, EtherCAT/CANopen, 50–120 Übersetzungsverhältnisse
ZeroErr
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der ZeroErr eRob 70 I ist eine integrierte Roboter-Gelenkmotor Familie mit wählbaren EtherCAT- oder CANopen-Versionen, mit oder ohne Bremskonfigurationen, Übersetzungsverhältnissen von 50, 80, 100 oder 120 und wählbaren Multi-Turn- und Drehmomentkombinationen.
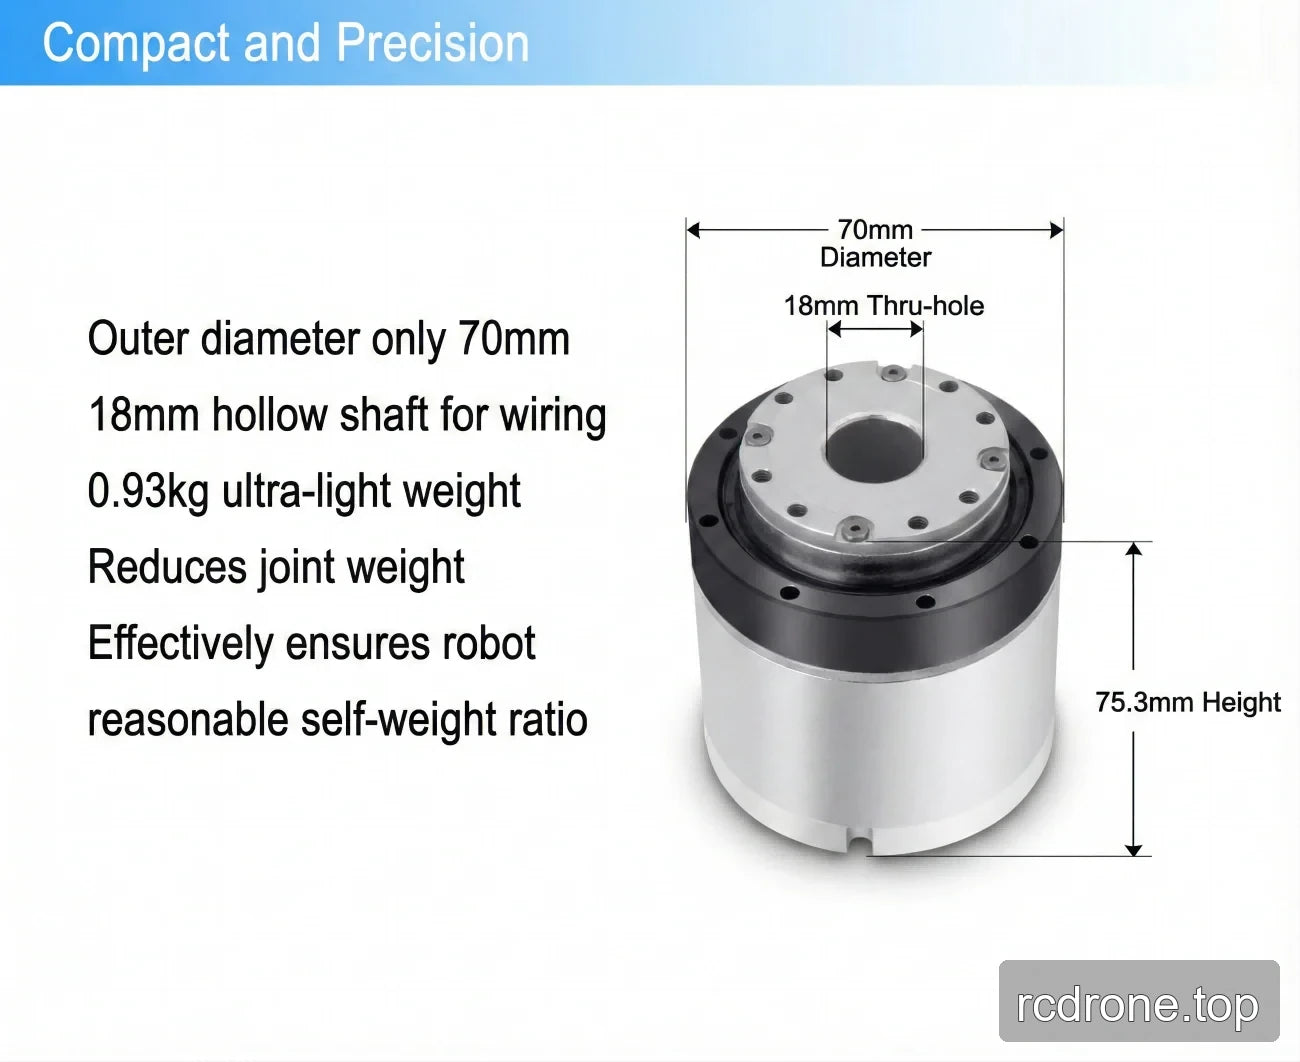
Alle aufgeführten Übersetzungsverhältnisse verwenden einen 100 W Motor, 48 V Eingang (±10%) und eine 18 mm Hohlbohrung. Bitte beachten Sie die Tabellen für Übersetzungsverhältnisse und Versionen unten für konfigurationsspezifische Drehmoment-, Geschwindigkeits-, Trägheits-, Größen- und Massewerte.
Eigenschaften
- Wählbare Kommunikationsversionen: EtherCAT oder CANopen.
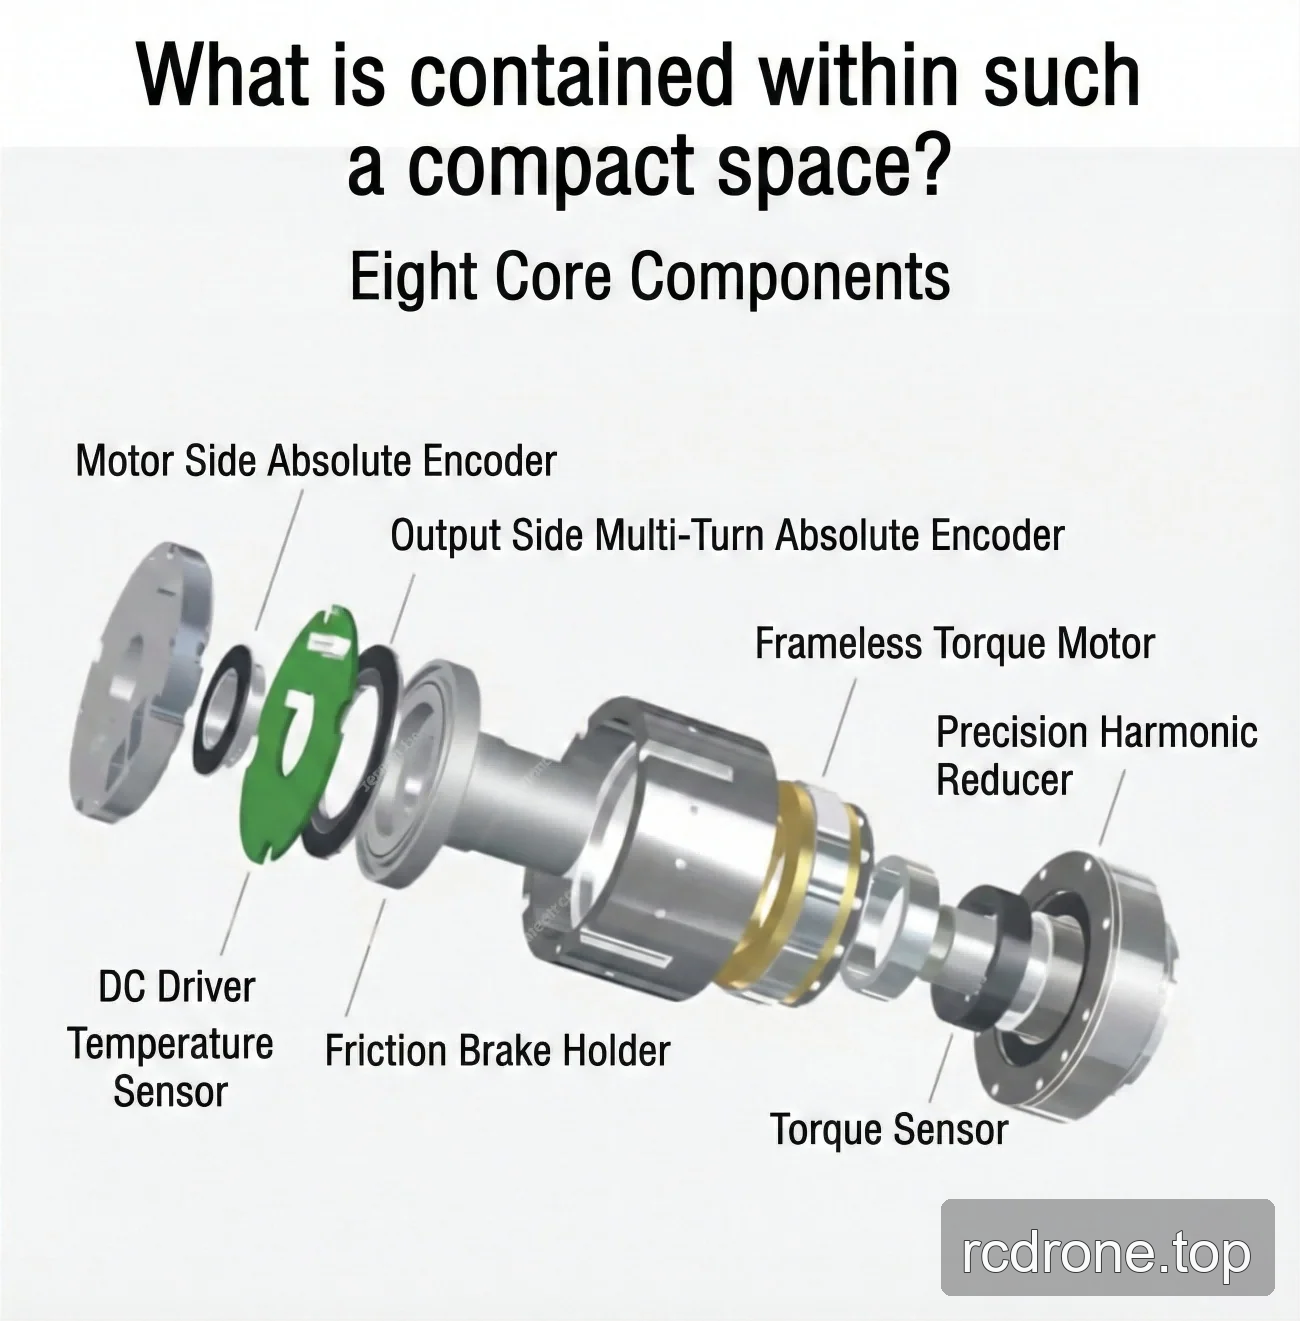
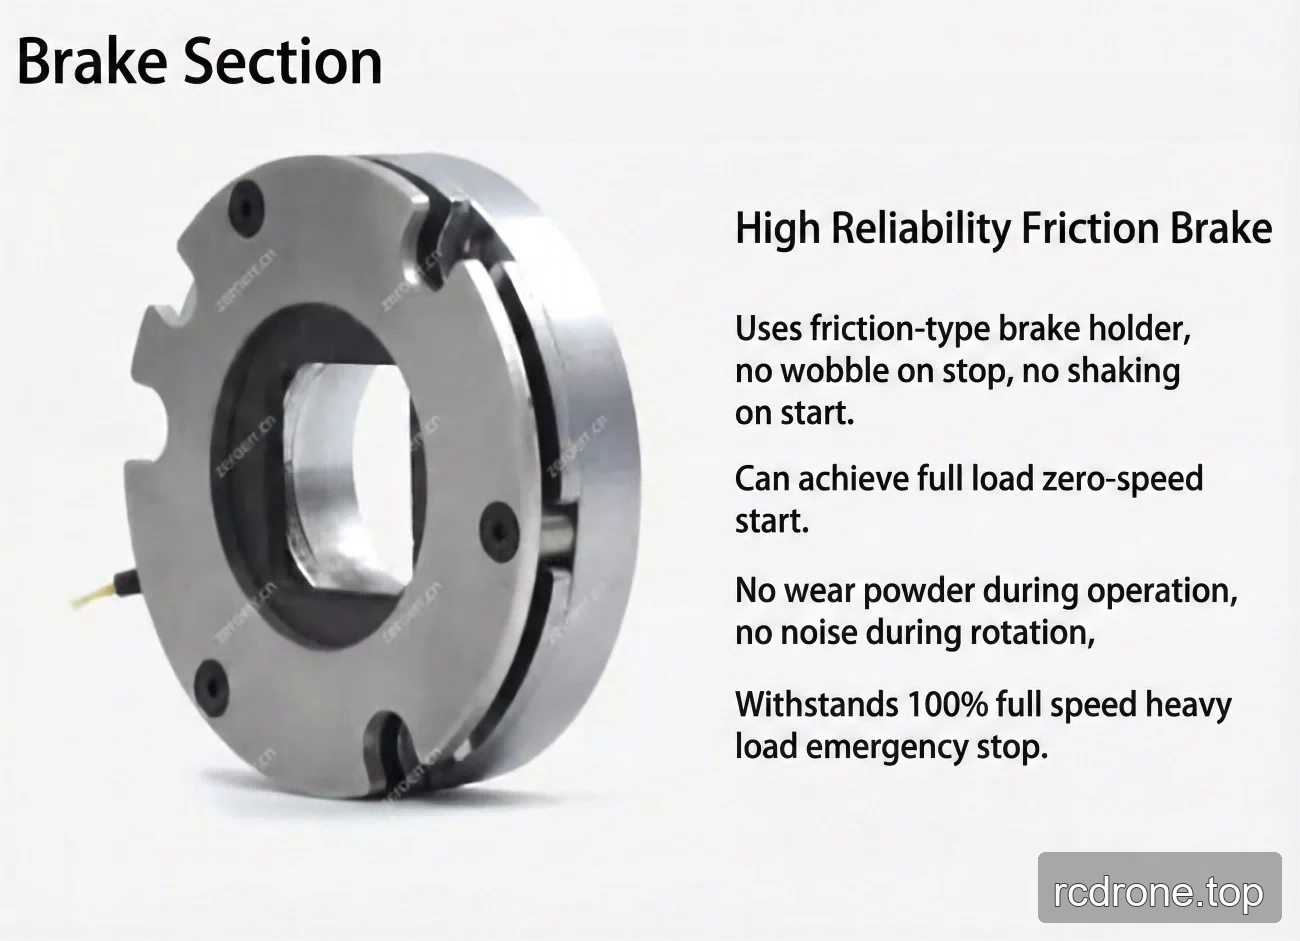
- Versionen mit und ohne Bremse; das aufgeführte Bremsmodell ist eine Reibungsbremse.
- Wählbare Multi-Turn- und Drehmomentkonfigurationen.
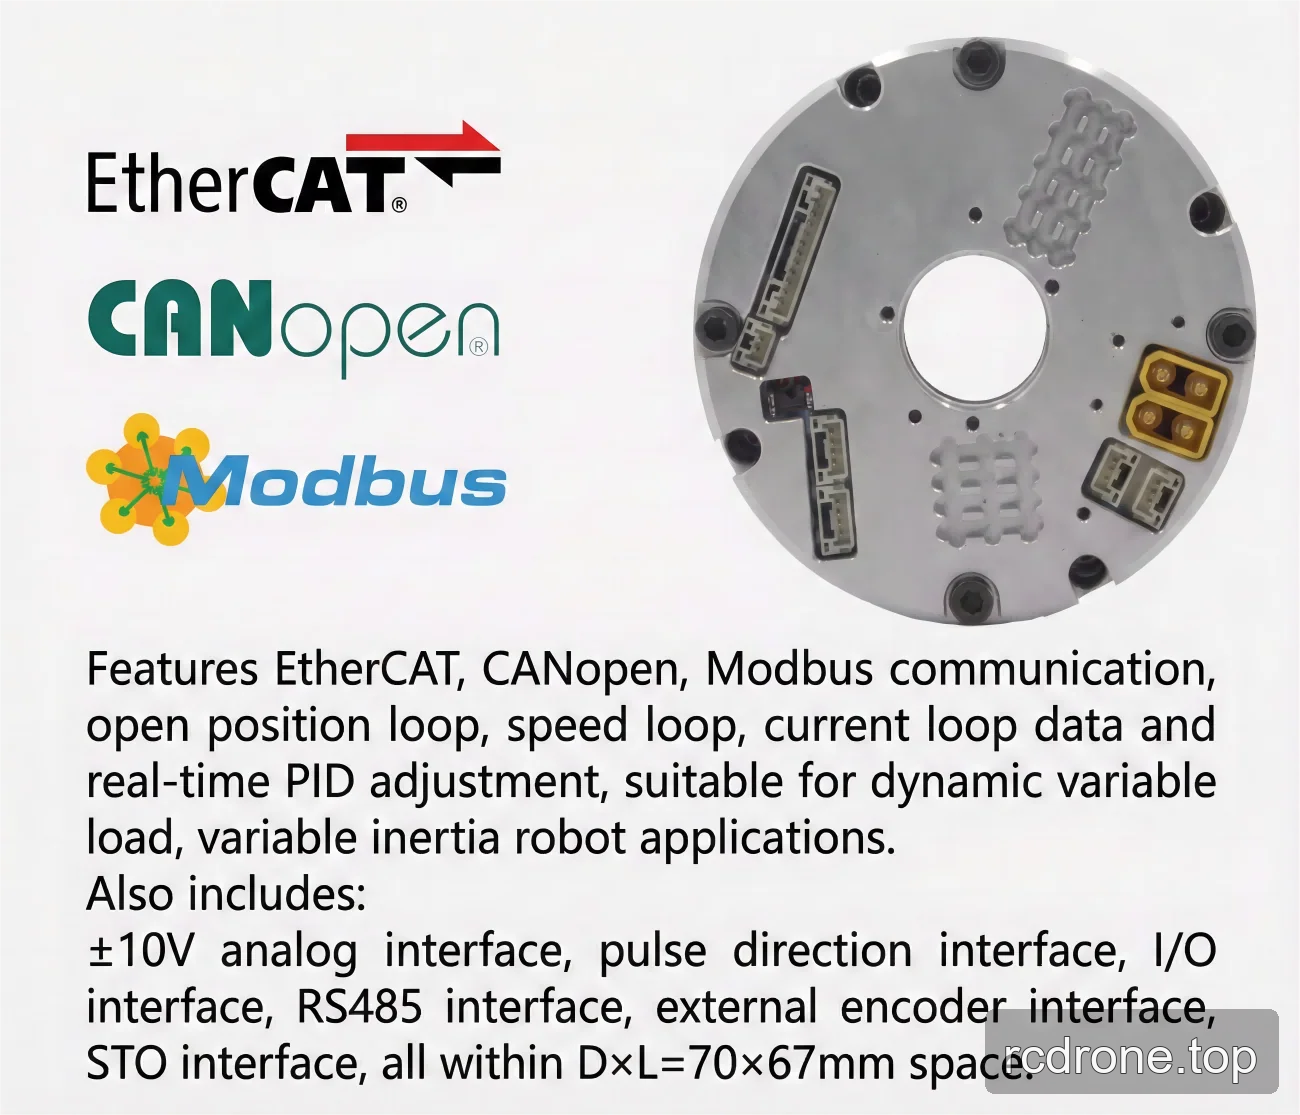
- Aufgeführte Kommunikationsprotokolle: EtherCAT, CANopen und Modbus.
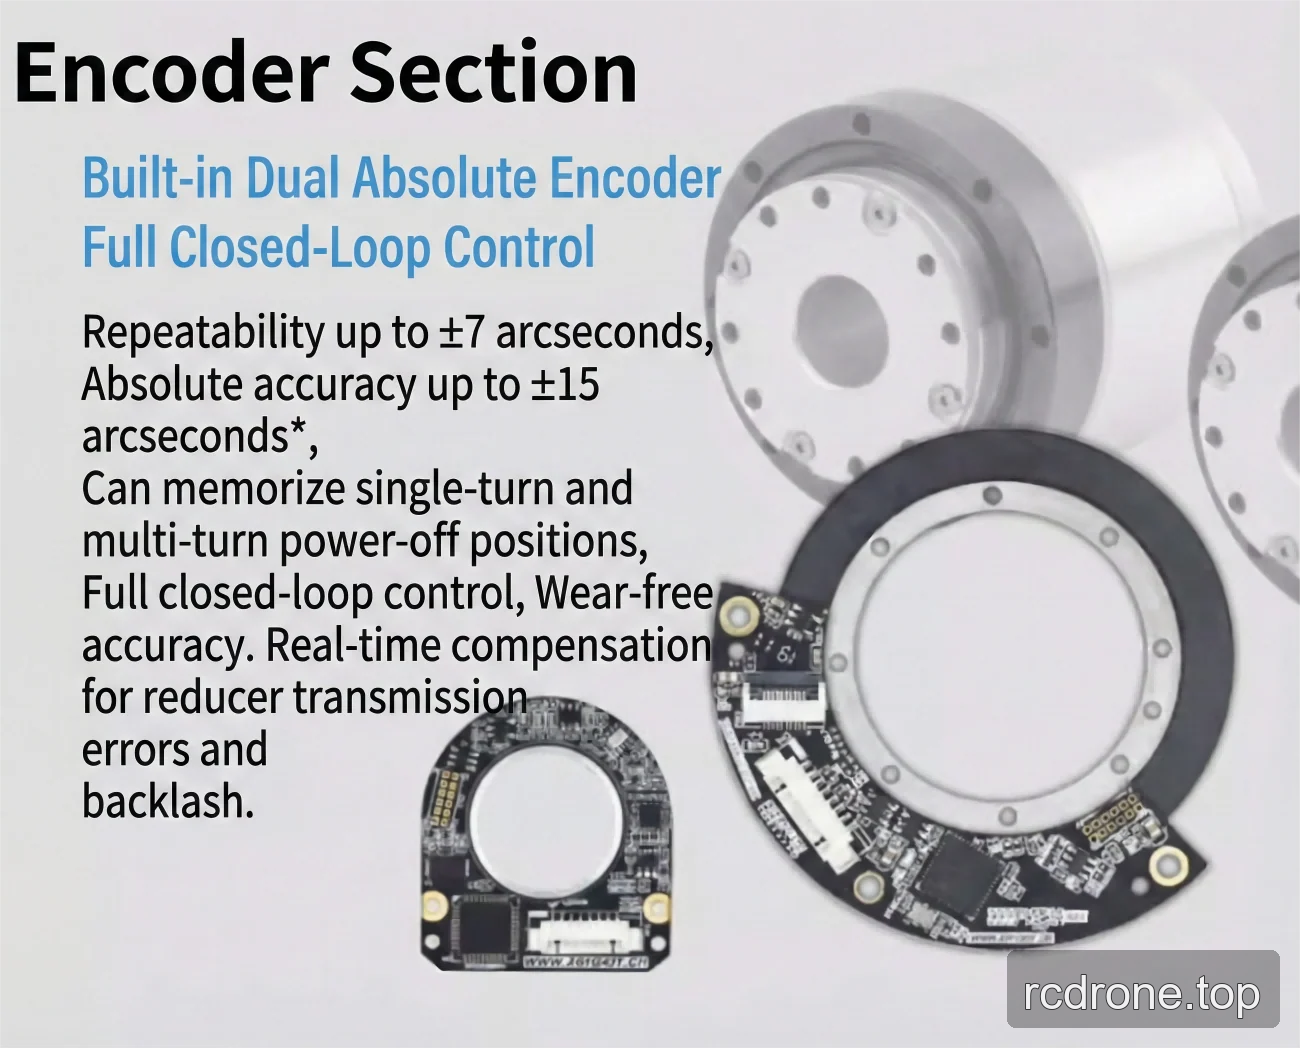
- Encoderauflösung auf der Ausgangsseite: 19/20 Bit.
- Wiederholbarkeit/absolute Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden*.
- Kompatible Installationsmethoden.
Technische Daten
Leistung nach Strain Wave Übersetzungsverhältnis
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Spitzenmoment für Start und Stopp (Nm) | 23 | 30 | 36 | 36 |
| Erlaubter Maximalwert bei durchschnittlichem Lastmoment (Nm) | 9 | 14 | 14 | 14 |
| Nennmoment (Nm) | 7 | 10 | 10 | 10 |
| Erlaubtes maximales Momentanmoment (Nm) | 46 | 61 | 70 | 70 |
| Maximale Ausgangsdrehzahl (U/min) | 60 | 37.5 | 30 | 25 |
| Motorleistung (W) | 100 | 100 | 100 | 100 |
| Eingangsspannung (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Durchmesser des Hohlbohrers | 18 mm | 18 mm | 18 mm | 18 mm |
Gemeinsame Parameter
| Parameter | Wert |
|---|---|
| Präzision | Wiederholgenauigkeit/Absolute Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden* |
| Elektrische Schnittstelle | Kommunikationsprotokoll: EtherCAT/CANopen/Modbus; Ausgangsseitige Encoderauflösung: 19/20 Bit |
| Installationsmethoden | Gleich, Kompatibel |
| Gemeinsame Parameter | ID: 18 mm; IP-Rating: IP54*; Bremsmodell: Reibungsbremse |
| Optionale Geräte | Kommunikationstyp: EtherCAT/CANopen/Modbus; Ausgangs-Encoderauflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden |
Versionsspezifische mechanische Parameter
| Parameter | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| SWG Ausgangsträgheit (g·mm²) | 69717 | 68484 |
| SWG Ausgangsmasse (kg) | 0.17 | 0.166 |
| SWG Eingangsseitige Trägheit, ohne Bremse (g·mm²) | 47767 | 22674 |
| SWG Eingangsseitige Masse, ohne Bremse (kg) | 0.18 | 0.087 |
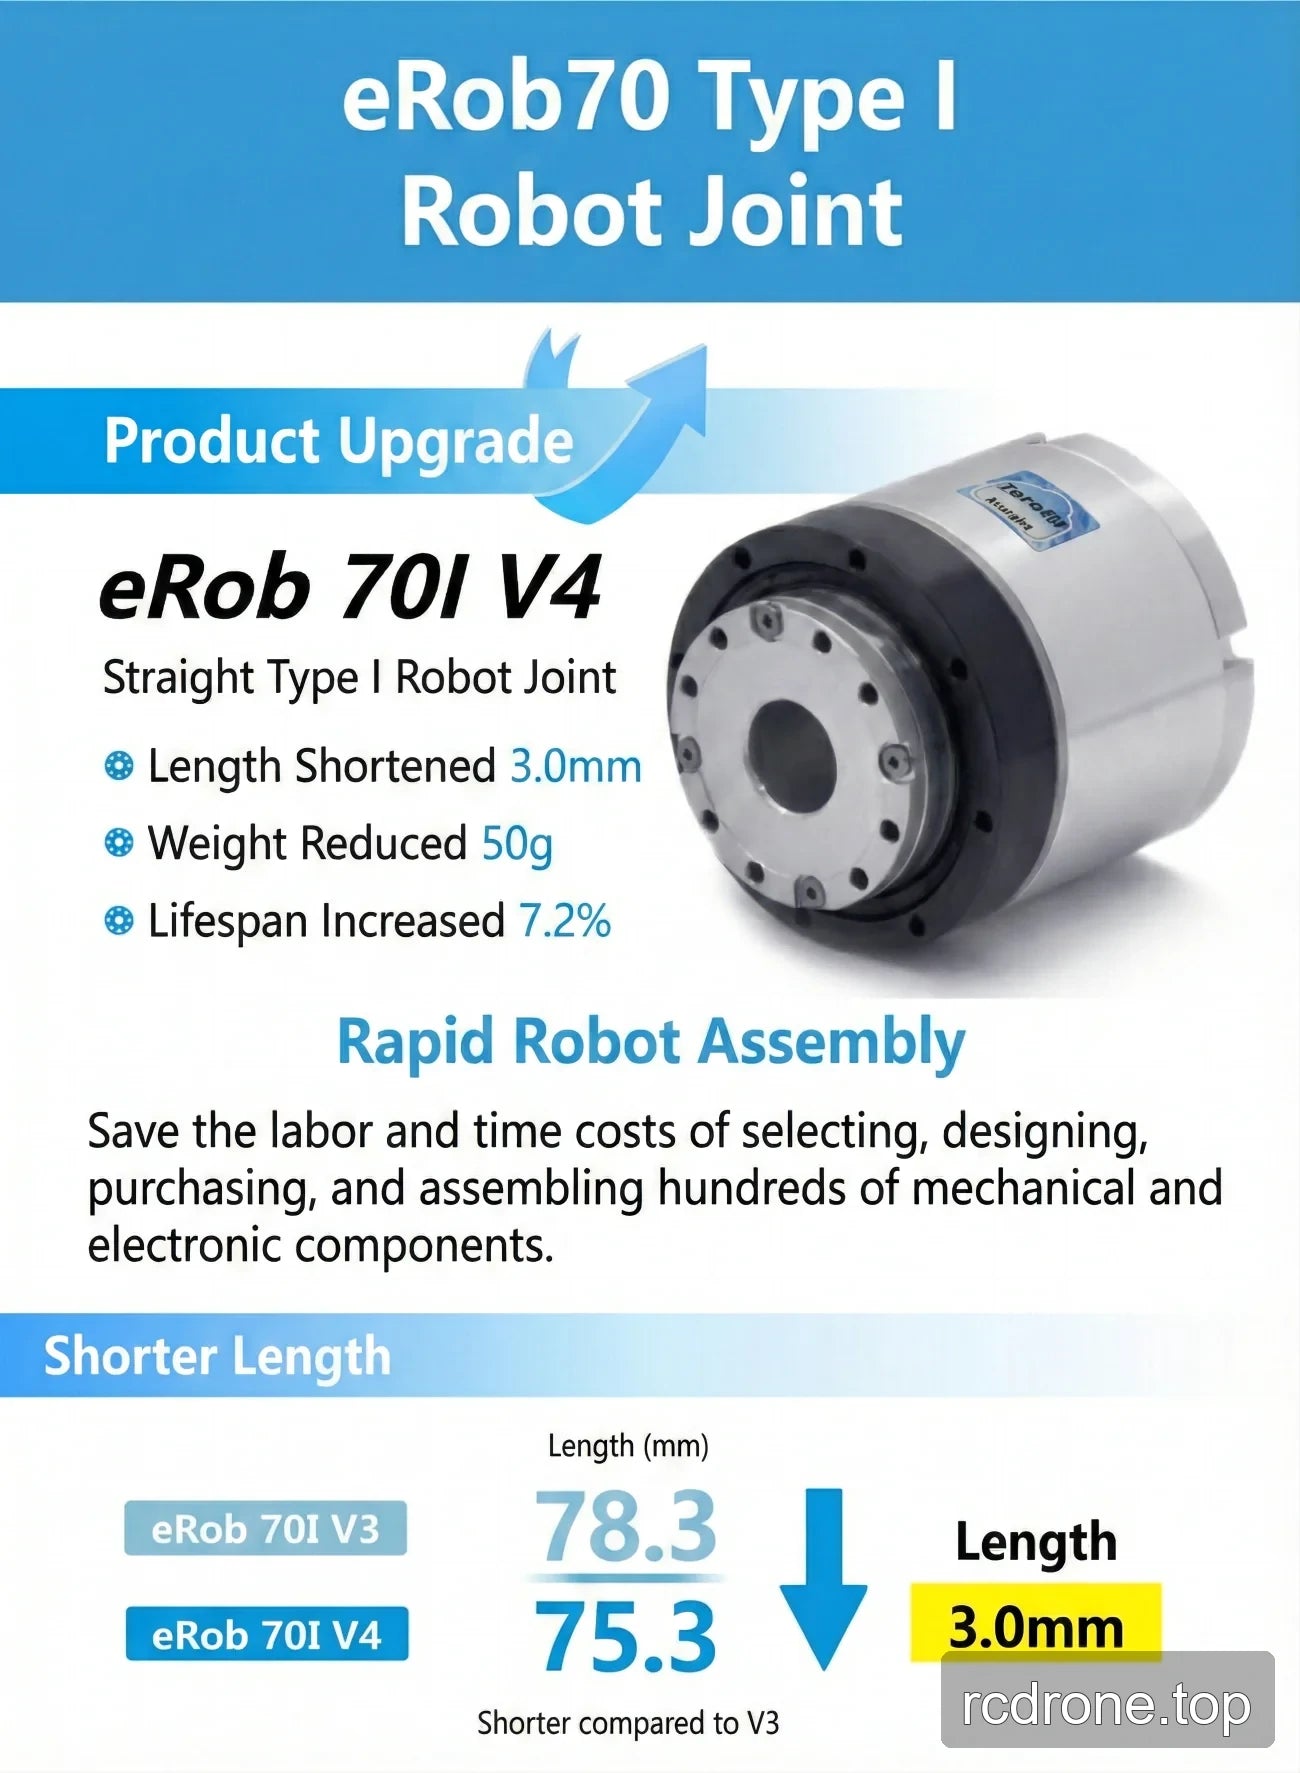
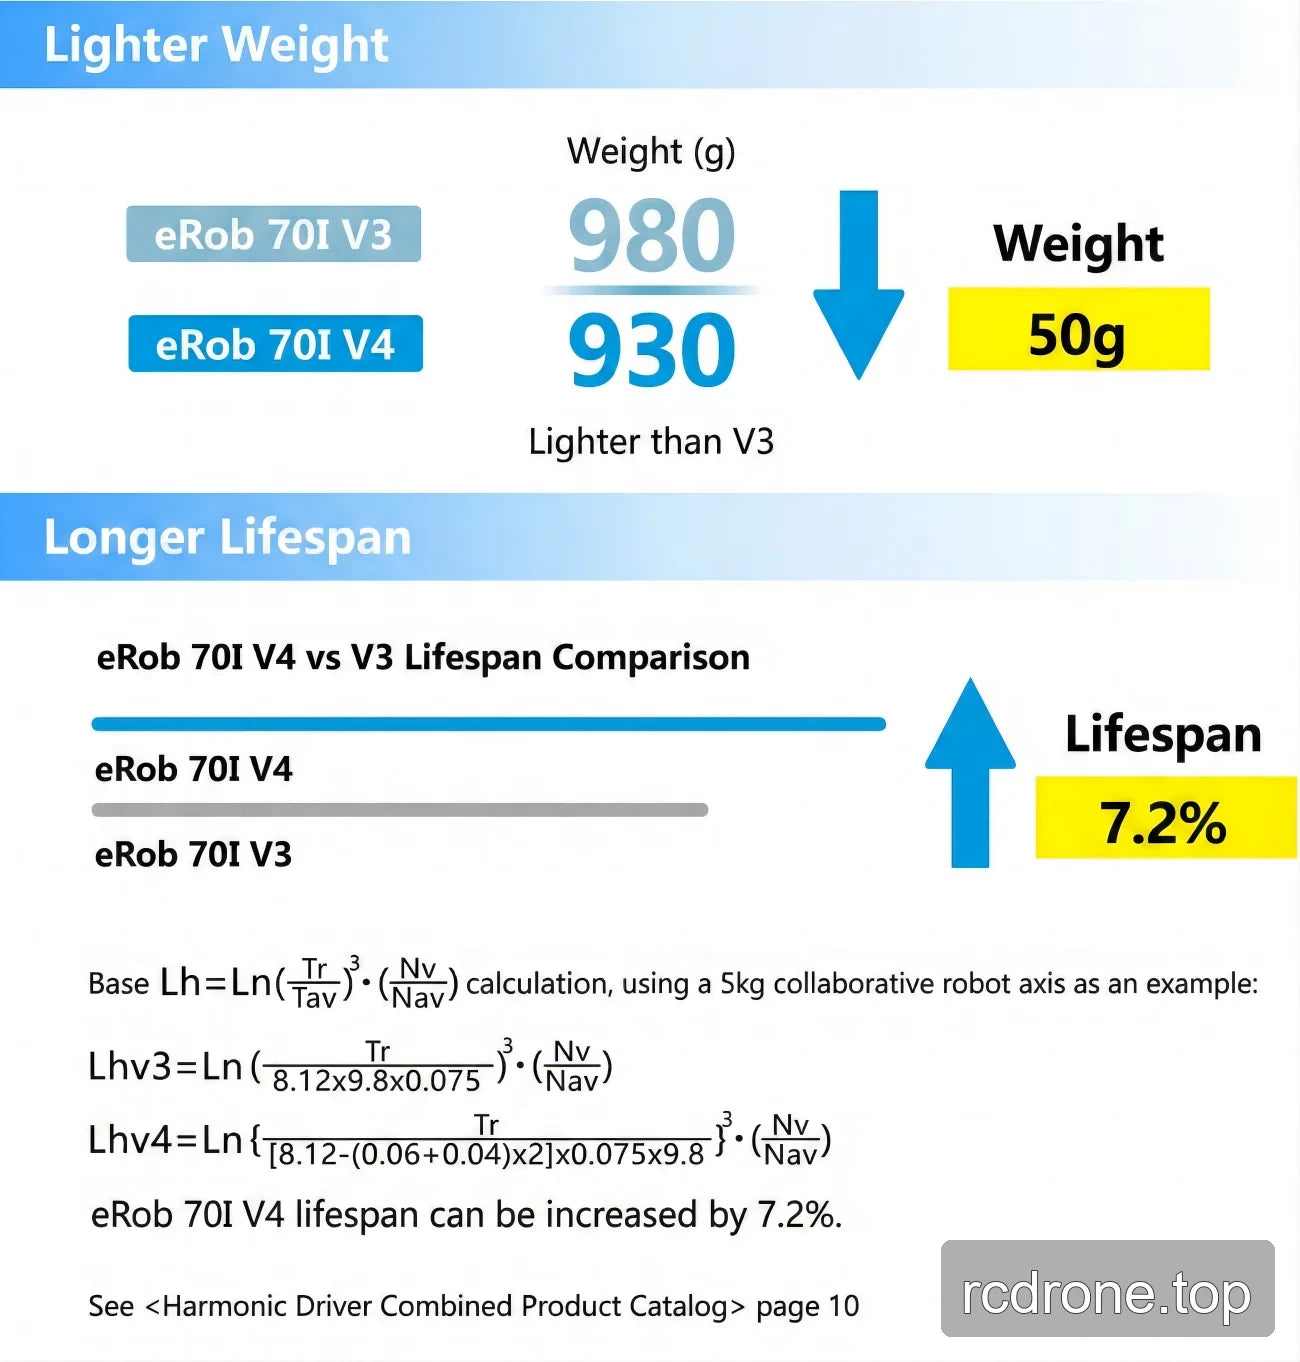
| OD × Länge, ohne Bremse (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Gesamtmasse, ohne Bremse (kg) | 0.87 | 0.82 |
| SWG Eingangsseitige Trägheit, mit Bremse (g·mm²) | 50996 | 26128 |
| SWG Eingangsseitige Masse, mit Bremse (kg) | 0.19 | 0.1 |
| OD × Länge, mit Bremse (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Gesamtmasse, mit Bremse (kg) | 0.93 | 0.88 |
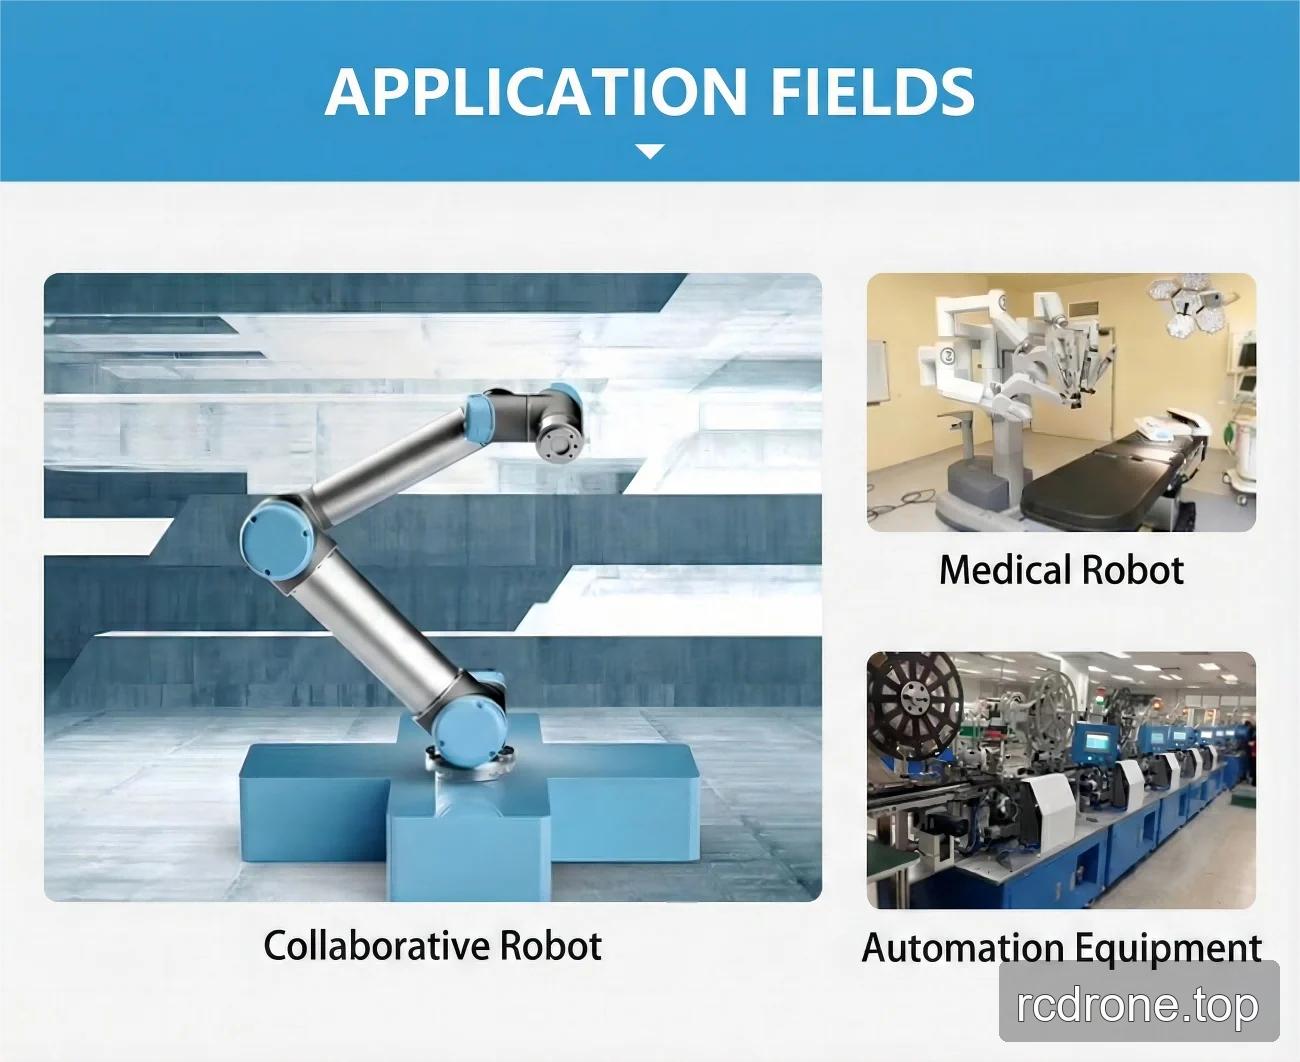
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
- Kollaborative Roboter
- Medizinische Roboter
- Automatisierungsgeräte
Downloads
EROB70F I Serie CANopen — Installationszeichnung (PDF)
EROB70I I Serie EtherCAT — 3D-Modell (ZIP)
EROB70F I Serie CANopen — 3D-Modell (PDF)
EROB70I I Serie CANopen — 3D-Modell — STEP-Datei (ZIP)
EROB70I I Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
EROB70I I Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Optionen und Modellvergleich
Abmessungen und Konstruktion
Merkmale und Design
Schnittstellen und Verbindungen
Anwendungsbeispiele