ZeroErr eRob 70 T Roboter-Gelenkaktuator, EtherCAT/CANopen, 50/80/100 Übersetzungsverhältnisse
ZeroErr eRob 70 T Roboter-Gelenkaktuator, EtherCAT/CANopen, 50/80/100 Übersetzungsverhältnisse
ZeroErr
Regulärer Preis
$1,955.00 USD
Regulärer Preis
Verkaufspreis
$1,955.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der ZeroErr eRob 70 T Roboter-Gelenkantrieb wird in EtherCAT- und CANopen-Versionen angeboten, mit oder ohne Drehmomentsensor, wählbaren Reduktionsverhältnissen von 50, 80 oder 100 und mit oder ohne Mehrschleifen-Speicher.
Eigenschaften
- 100 W Motor Leistung und 48 V Stromversorgungsanforderung (±10%).
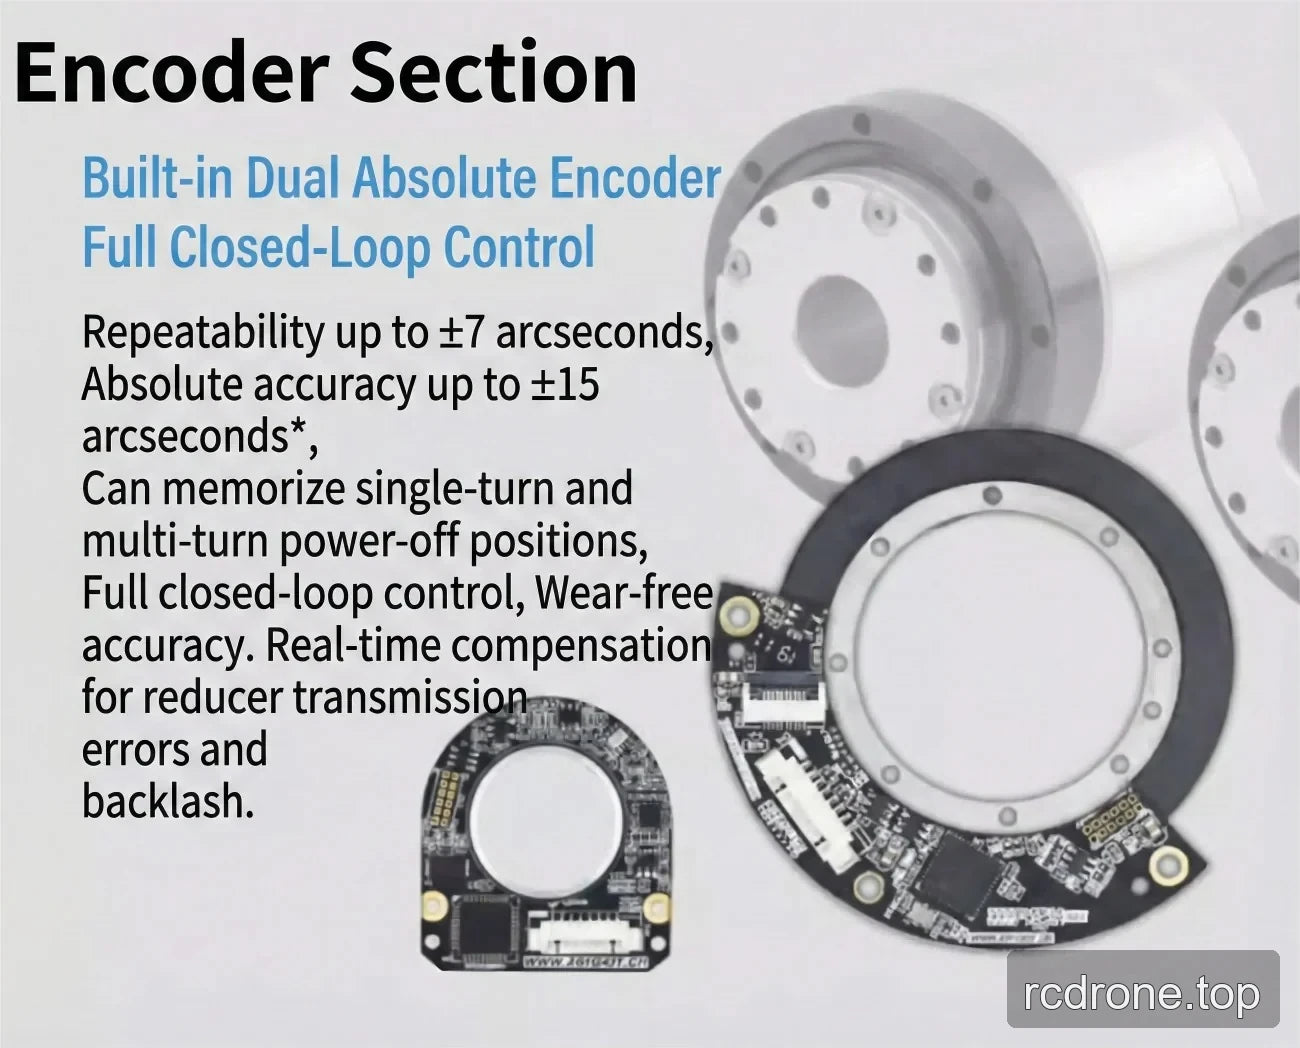
- 19-Bit-Ausgangsencoderauflösung.
- Konfigurierbare Wiederholgenauigkeit / absolute Genauigkeit: ±7 / ±15 Bogensekunden oder ±10 / ±25 Bogensekunden.
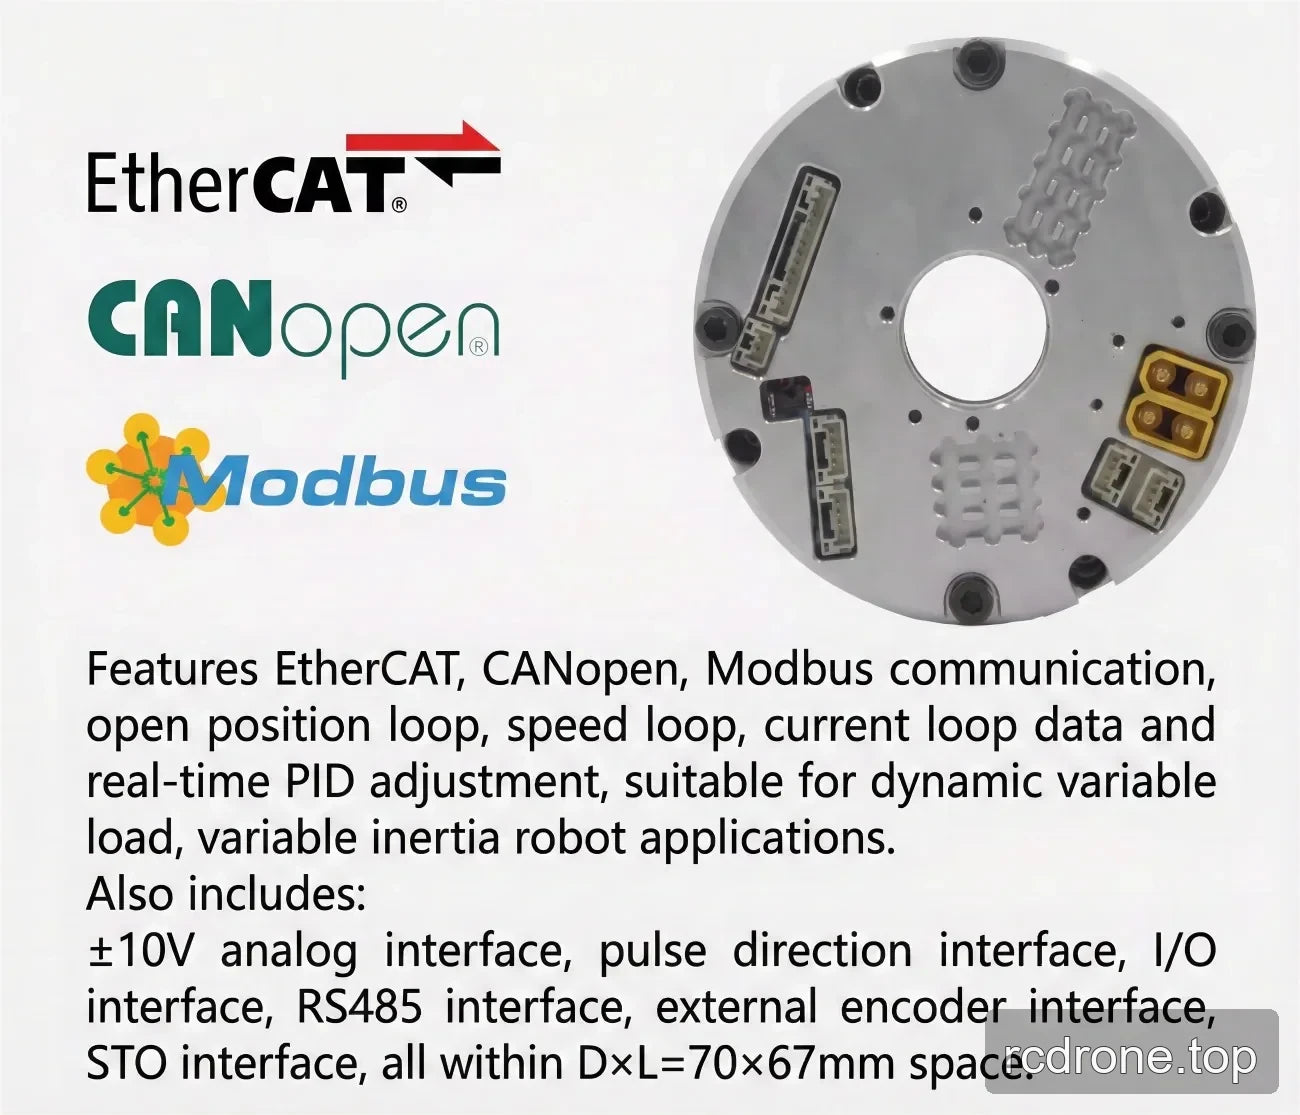
- Vollständig differentielle Schnittstelle mit angegebenem Störschutzdesign und doppelten Anti-Locker-Steckverbindern; Steckverbinder können in Reihe oder parallel angeschlossen werden.
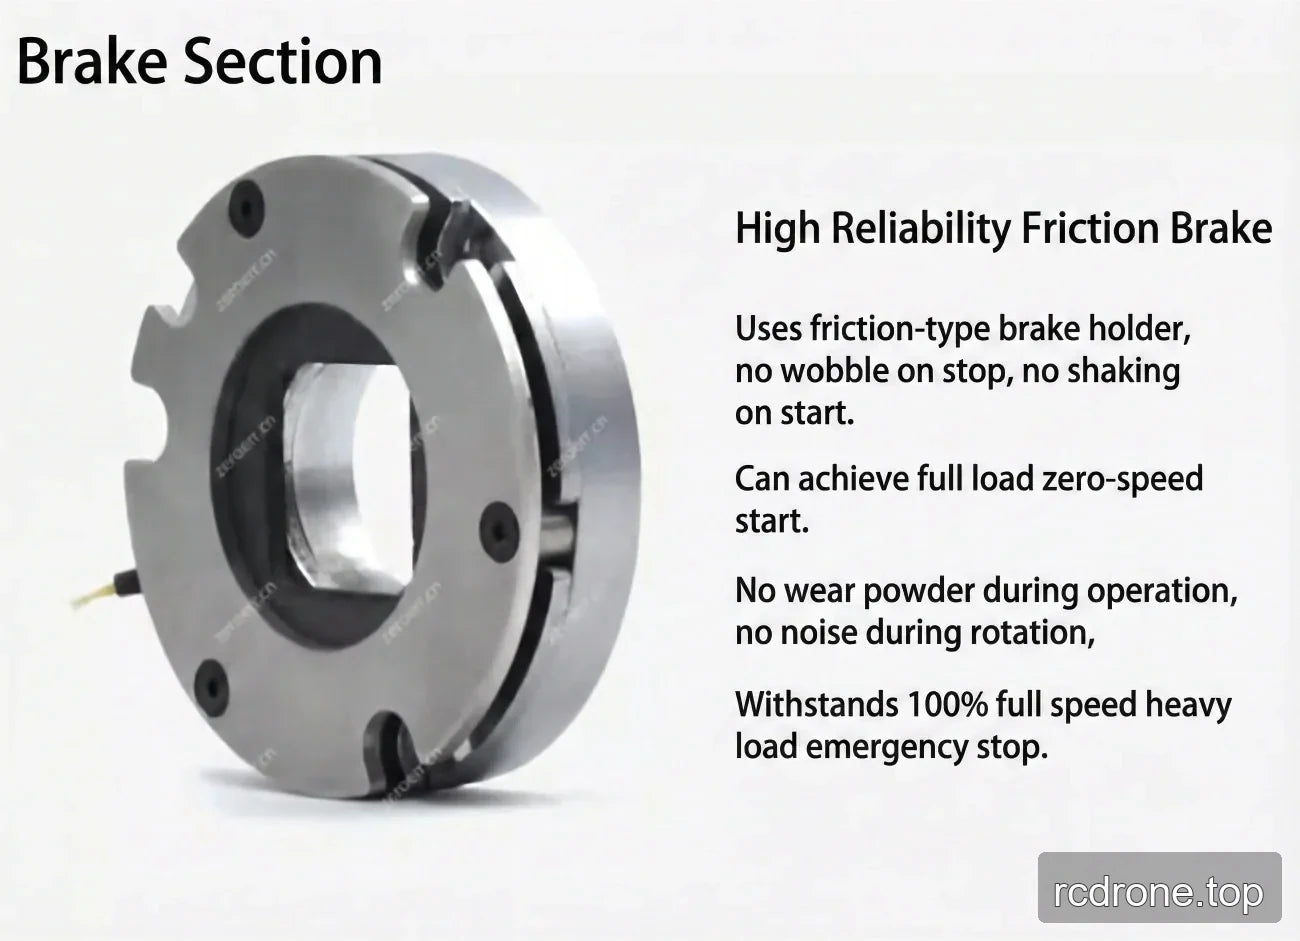
- Reibungsdämpfende Bremse und IP65-Bewertung.
- Kommunikationsbus-Optionen: EtherCAT oder CANopen.
Technische Daten
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Modell / Gelenkserie | eRob70HXXT | |||
| Verzahnung Übersetzungsverhältnis | 14-50 | 14-80 | 14-100 | 14-120 |
| Spitzenmoment für Start/Stopp (Nm) | 23 | 30 | 36 | 36 |
| Erlaubtes max. durchschnittliches Lastmoment (Nm) | 9 | 14 | 14 | 14 |
| Nennmoment (Nm) | 7 | 10 | 10 | 10 |
| Erlaubtes max.momentanes Drehmoment (Nm) | 46 | 61 | 70 | 70 |
| Max. Ausgangsdrehzahl (RPM) | 60 | 37,5 | 30 | 25 |
| Motorleistung (W) | 100 | |||
| Versorgungsspannung (V) | 48 V (±10%) | |||
| Hinweis zur Stromversorgung | Bitte sorgfältig lesen: „Warum kann ein gewöhnliches Schaltnetzteil nicht als Stromversorgung für das Modul verwendet werden?“ und „Gemeinsames Modulhandbuch Kapitel 3 eRob Eingangsleistungsanweisungen“. | |||
| Ausgangsencoder-Auflösung | 19 Bit | |||
| Wiederholgenauigkeit / absolute Genauigkeit (Bogenminuten) | ±7 / ±15 oder ±10 / ±25 (konfigurierbar) | |||
| Kommunikationsbus | EtherCAT / CANopen | |||
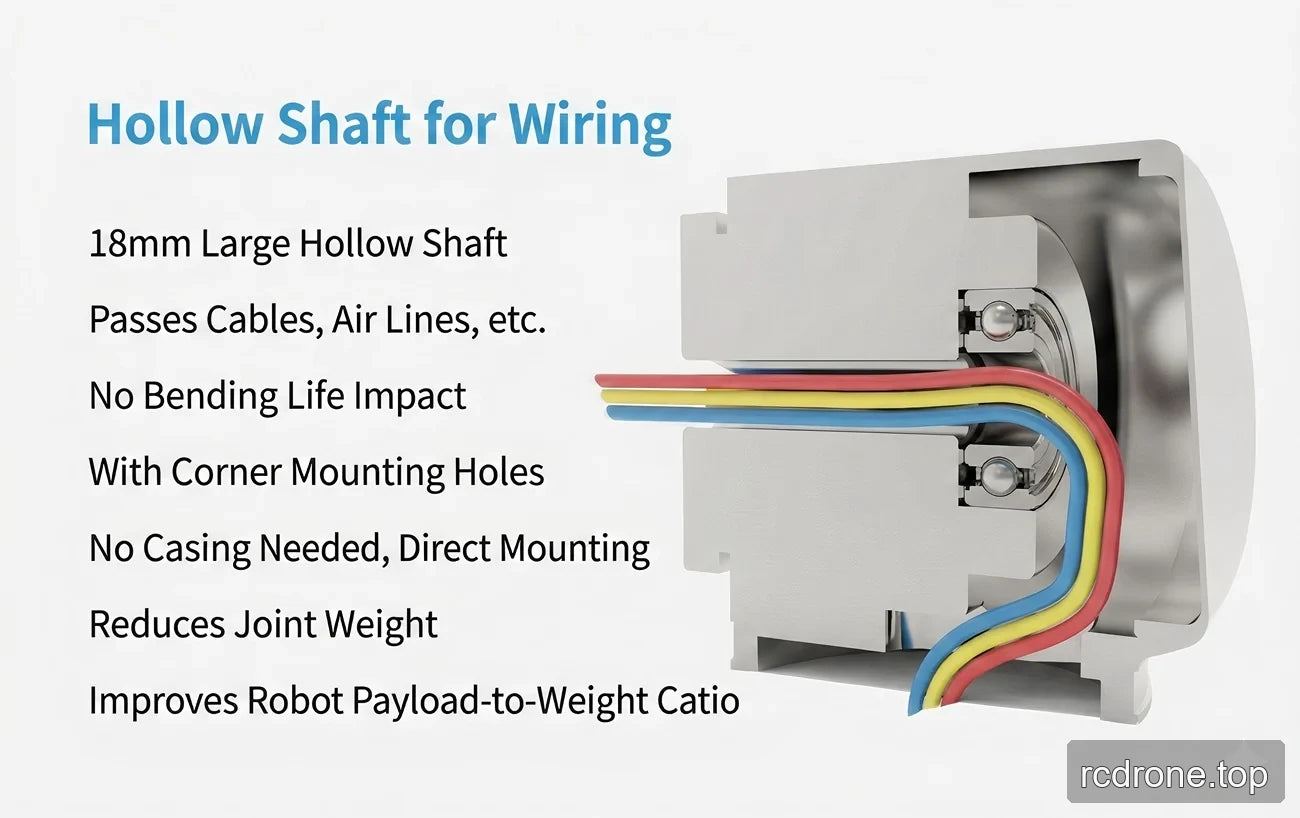
| Äußerer Durchmesser × Länge × Durchgangsloch (mm) | 73 × 99 × 18 | |||
| Gewicht (kg) | 1.24 | |||
| Schnittstellendesign | Vollständig differentielle Schnittstelle, starke Störsicherheit; doppelte Anti-Lockerungsstecker, können in Reihe/parallel verbunden werden. | |||
| Bremse | Reibungsdämpfungsbremse | |||
| IP-Bewertung | IP65 | |||
| Optionale Schnittstellen (EtherCAT-Version) | RS485, Puls/DIR, I/O, ±10 V Analog, STO | |||
| Optionale Schnittstellen (CANopen-Version) | RS485, Puls/DIR, I/O, ±20 V Analog, STO | |||
Anwendungen
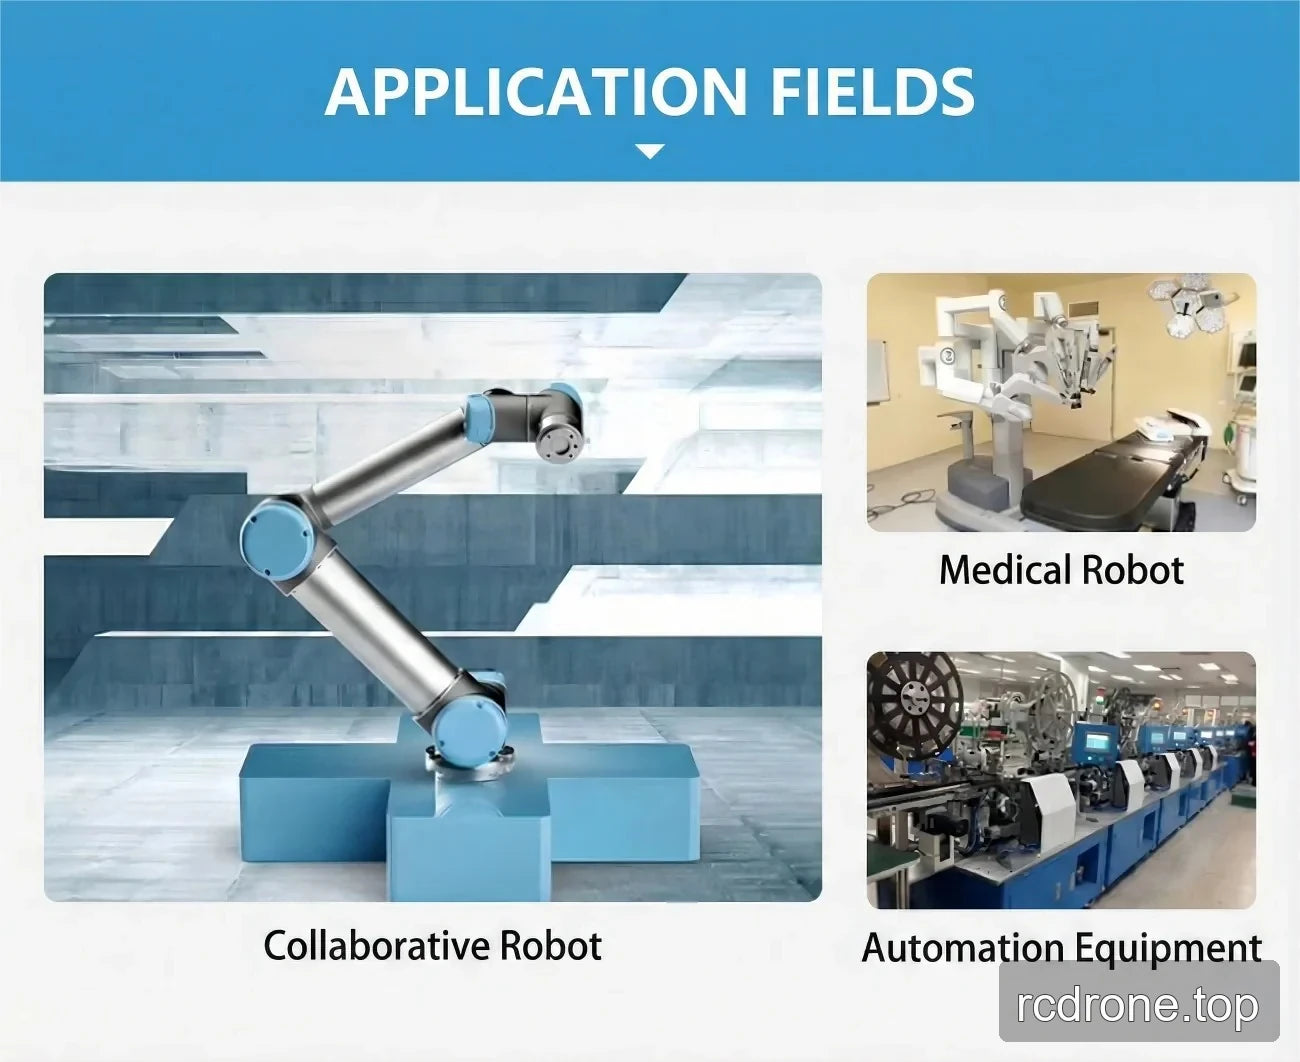
Präsentiert für humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge, ARU-Roboter, kollaborative Roboter, medizinische Roboter und Automatisierungsgeräte.
Downloads
- EROB170I I Serie EtherCAT eRob70T — 3D Modell (ZIP)
- EROB170I I Serie EtherCAT — 3D Modell (ZIP)
- EROB70 T Serie EtherCAT — 3D Modell — STEP-Datei (ZIP)
- EROB70 T Serie CANopen — 3D Modell — STEP-Datei (ZIP)
- EROB70 T Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
- EROB70 T Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Produktansichten
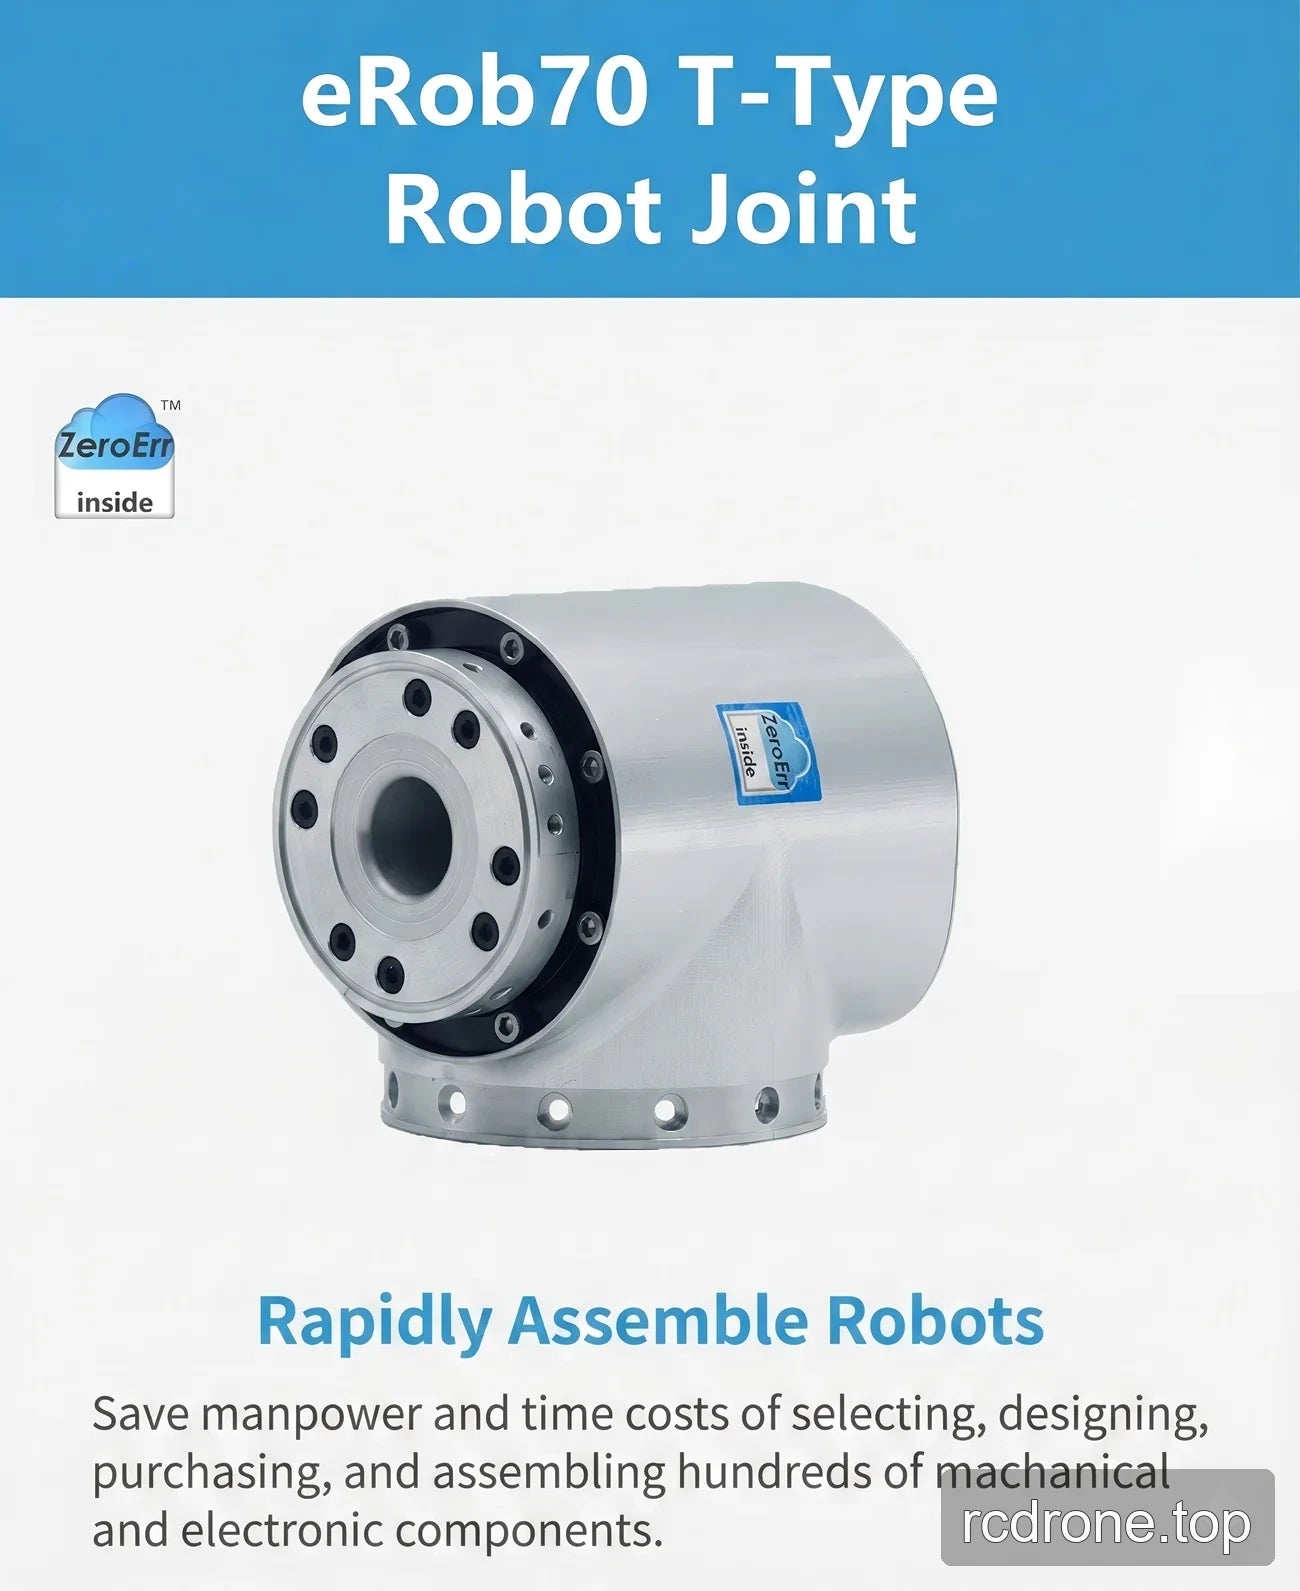
Merkmale und Design
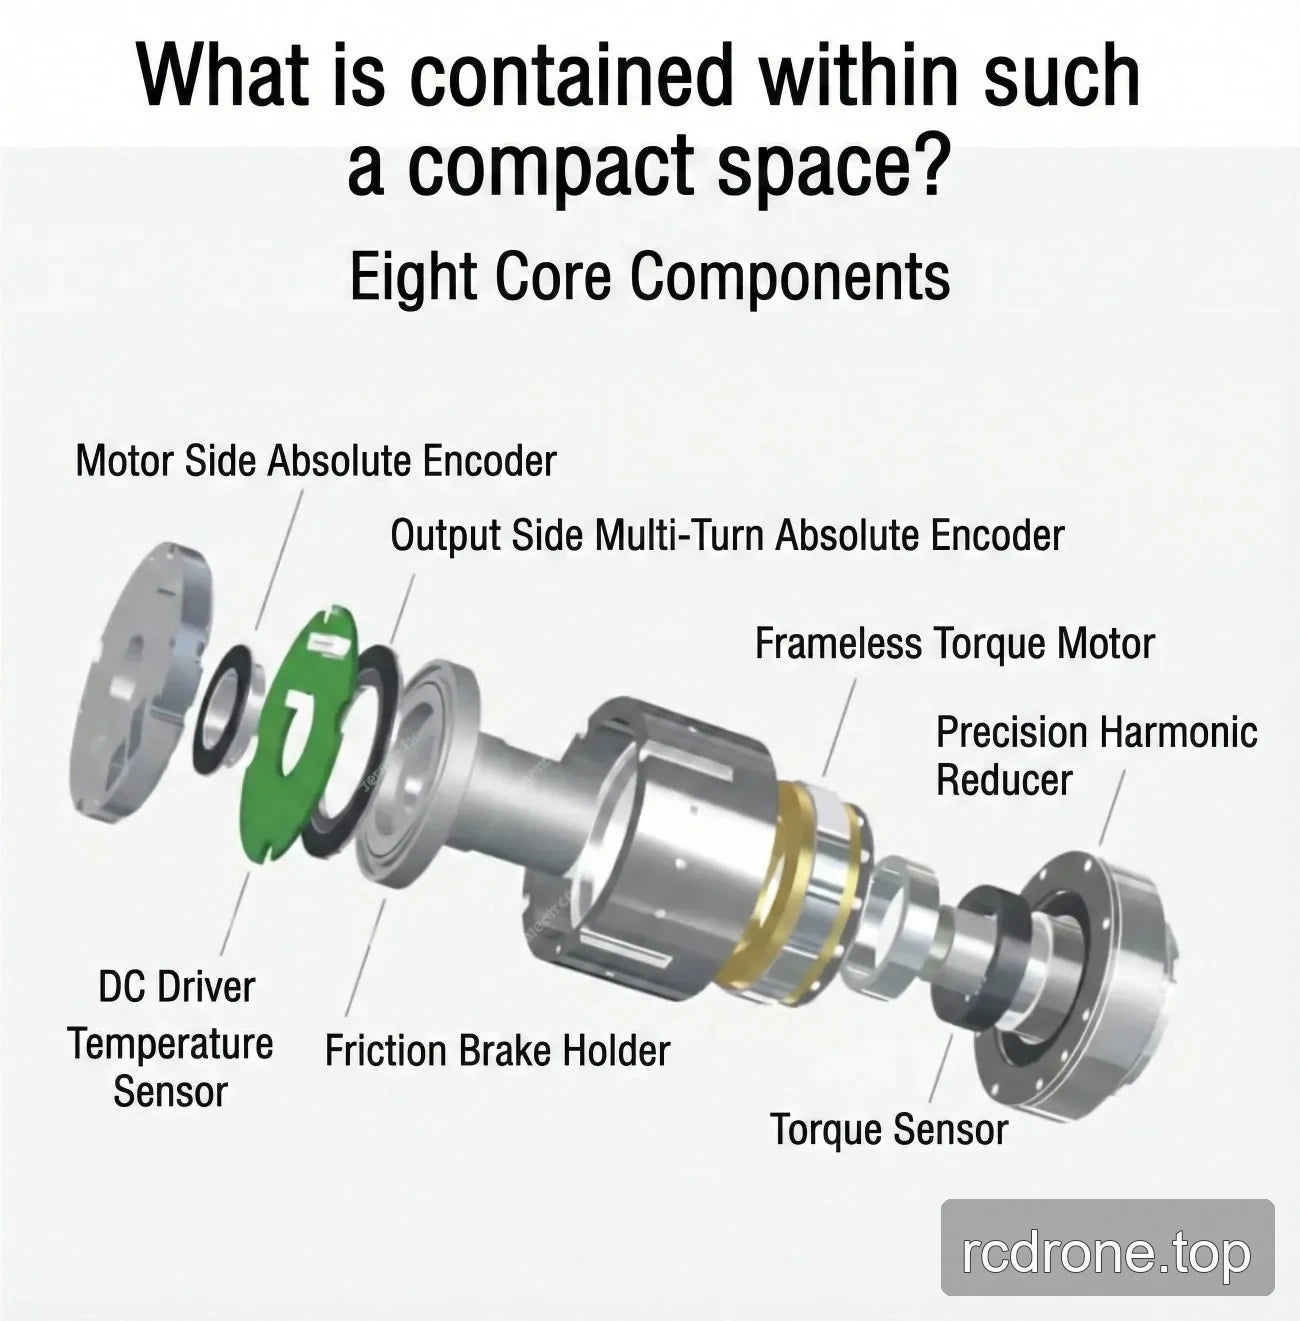
Schnittstellen und Verbindungen
Technische Daten und Leistung
Anwendungsbeispiele