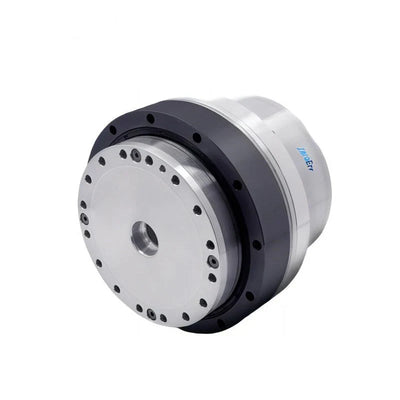
ZeroErr eRob 70F Gerade-Zylinder-Gelenkmodul mit CANopen/EtherCAT-Optionen
ZeroErr eRob 70F Gerade-Zylinder-Gelenkmodul mit CANopen/EtherCAT-Optionen
ZeroErr
Regulärer Preis
$1,667.00 USD
Regulärer Preis
Verkaufspreis
$1,667.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
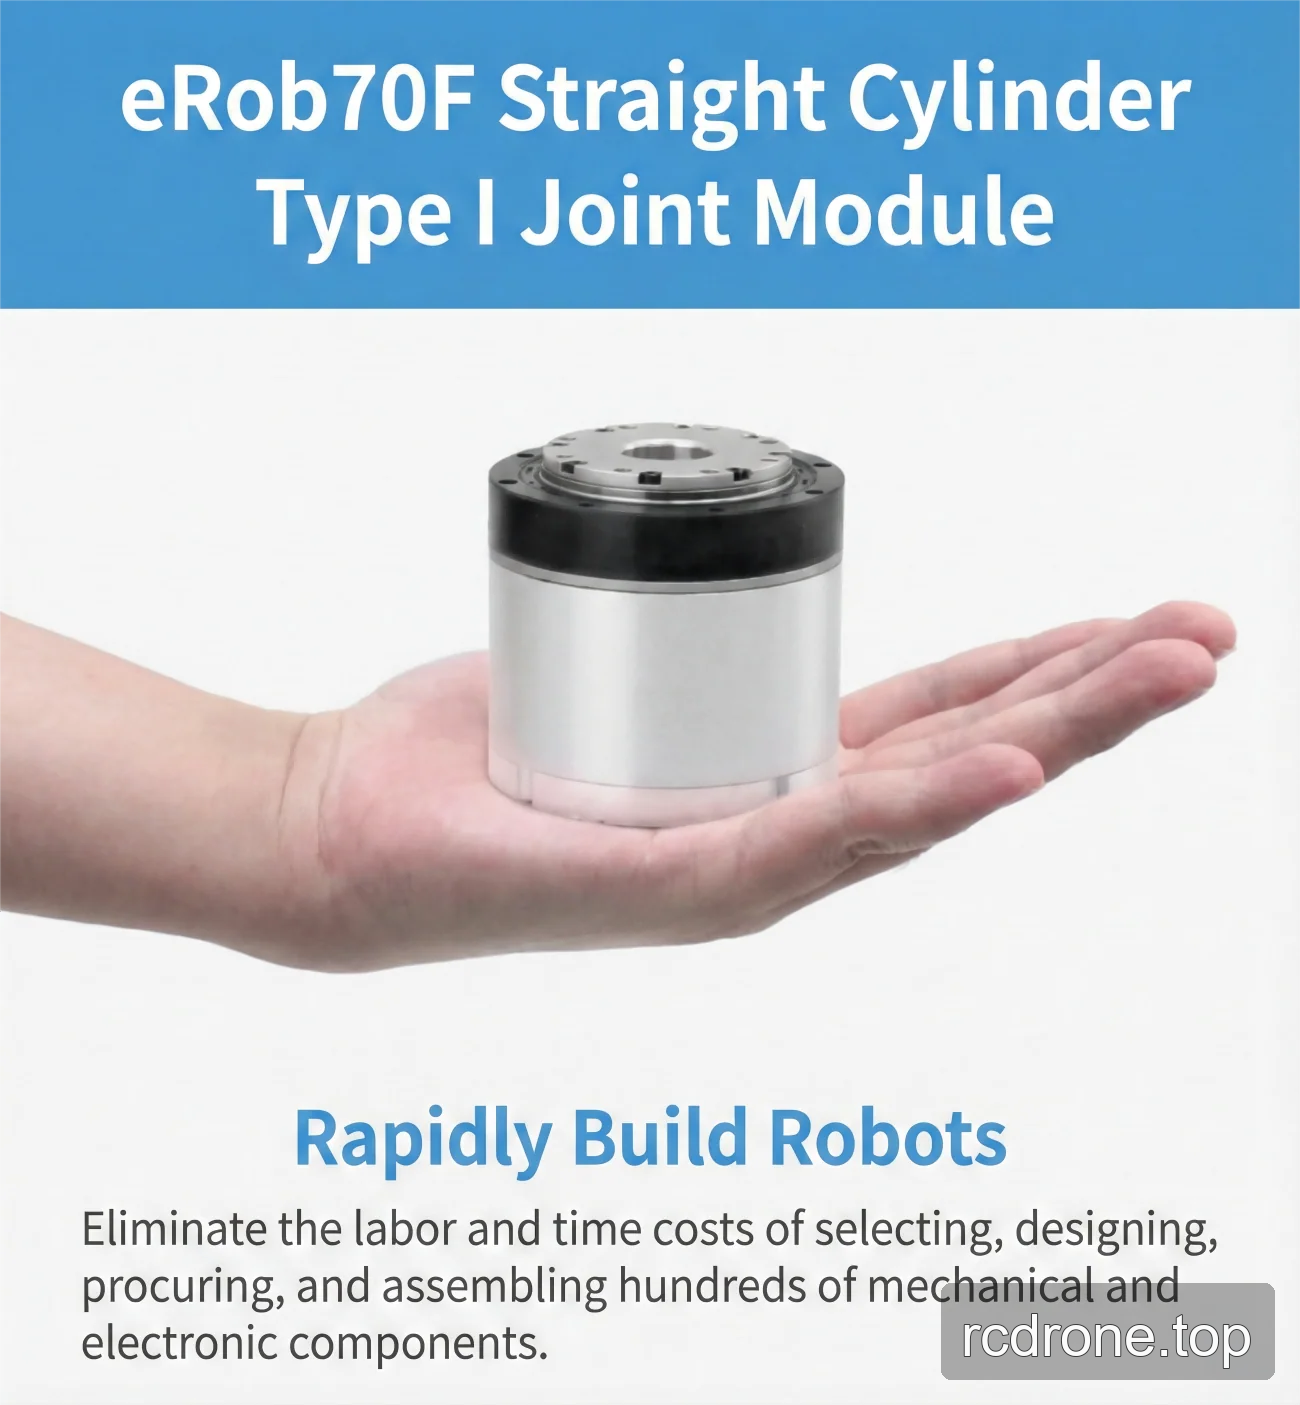
Das ZeroErr eRob 70F ist ein gerades Zylinder Typ I Gelenkmodul, das in CANopen- oder EtherCAT-Versionen, mit oder ohne Bremskonfigurationen, Auswahl der Übersetzungsverhältnisse und Multi-Turn/Drehmoment-Auswahlen angeboten wird.
Eigenschaften
- Versionsauswahlen: eRob 70F (CANopen mit Bremse), eRob 70F (CANopen ohne Bremse), eRob 70F (EtherCAT mit Bremse) und eRob 70F (EtherCAT ohne Bremse).
- Auswahlen des Übersetzungsverhältnisses: 50, 80 oder 100.
- Multi-Turn und Drehmoment-Auswahlen: Ohne Multi-Turn und ohne Drehmoment; ohne Multi-Turn und mit Drehmoment; mit Multi-Turn und ohne Drehmoment; oder mit Multi-Turn und mit Drehmoment.
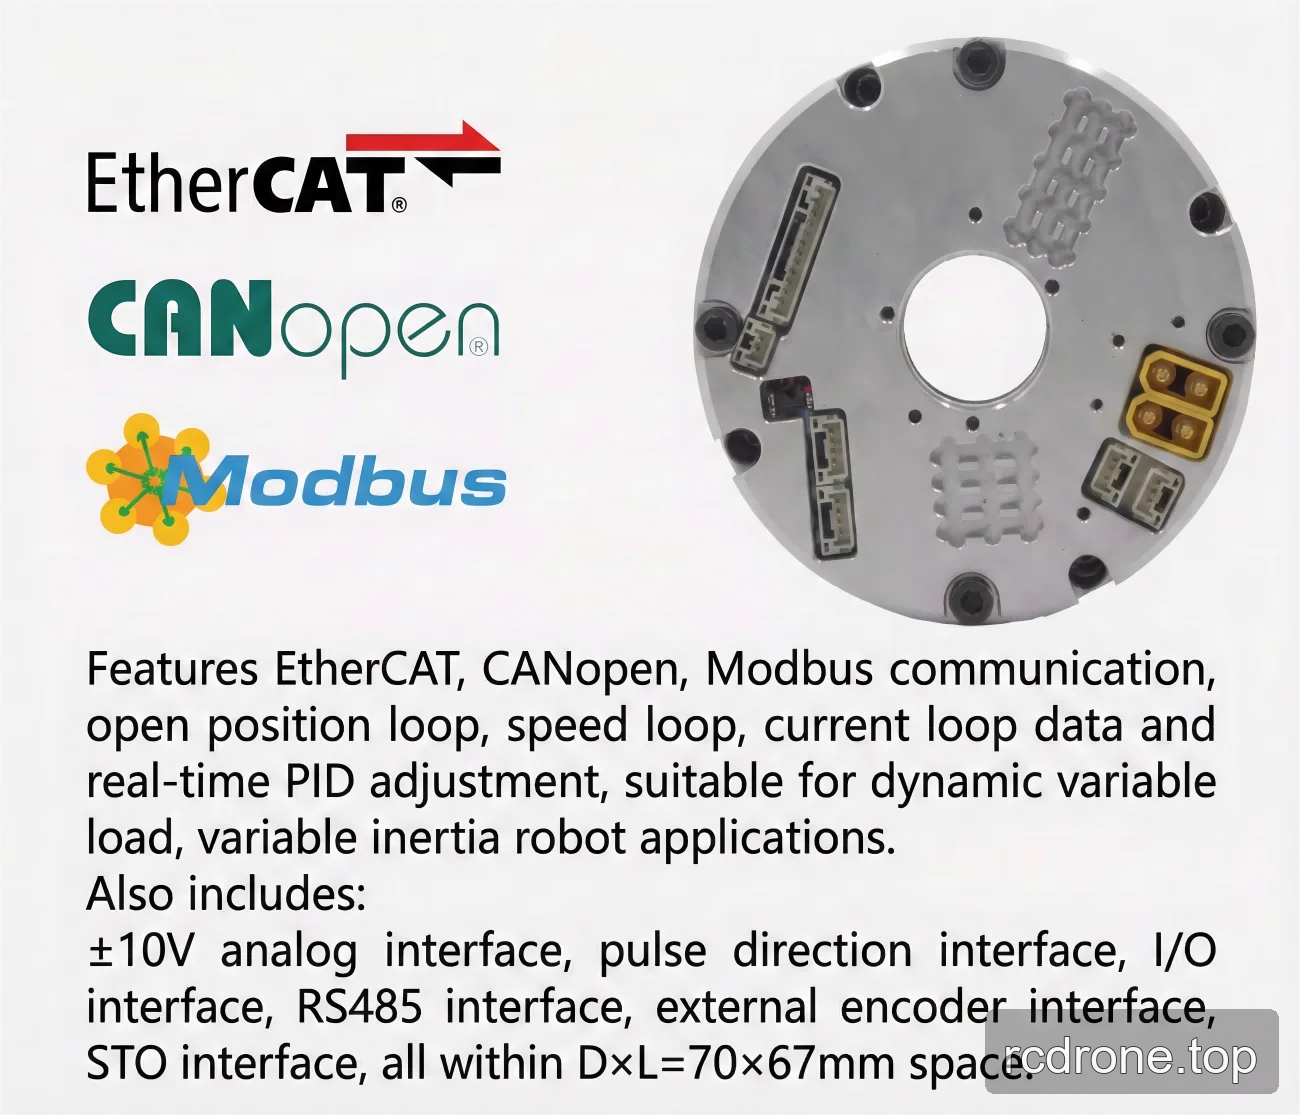
- Kommunikationstyp aufgeführt als EtherCAT / CANopen / Modbus.
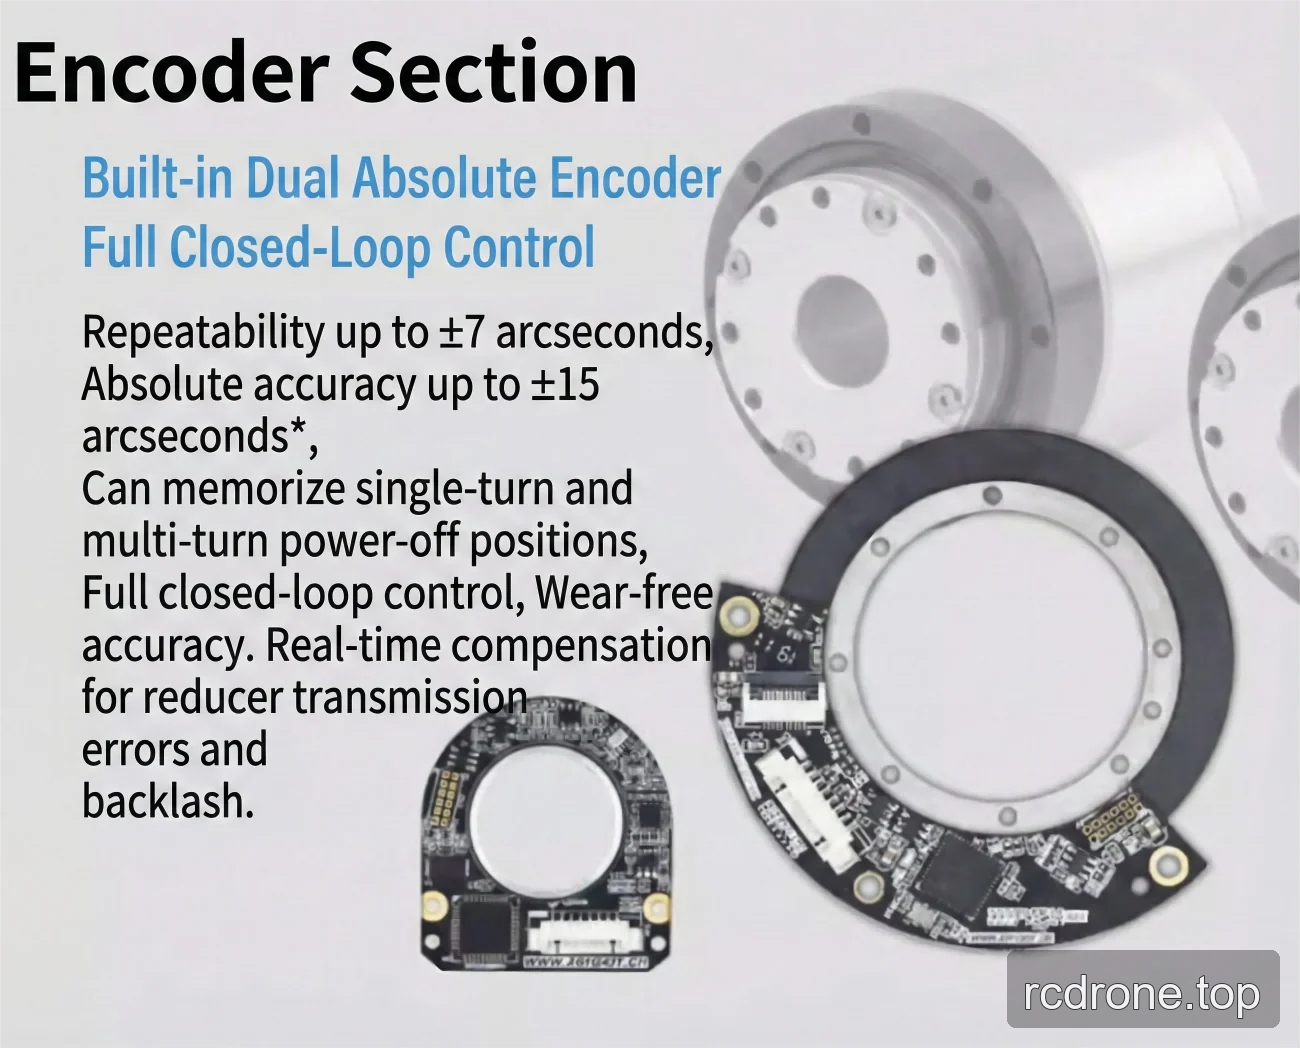
- Ausgangs-Encoder-Auflösung: 19 Bit.
- Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden.
- Optionale Schnittstellen für EtherCAT und CANopen Drehaktuatoren Versionen: RS485, Pulse/DIR, I/O, ±10 V Analog und STO.
Technische Daten
| Strain Wave Übersetzungsverhältnis | 14-50 Ultra-Flach | 14-80 Ultra-Flach | 14-100 Ultra-Flach |
|---|---|---|---|
| Spitzenmoment für Start und Stopp (Nm) | 12 | 16 | 19 |
| Erlaubter Maximalwert bei durchschnittlichem Lastmoment (Nm) | 4.8 | 7.7 | 7.7 |
| Nennmoment (Nm) | 3.7 | 5.4 | 5.4 |
| Erlaubtes maximales Momentanmoment (Nm) | 23 | 35 | 35 |
| Max.Ausgangsdrehzahl (RPM) | 60 | 37.5 | 30 |
| Motor Leistung (W) | 75 | 75 | 75 |
| Eingangsspannung (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Ausgangsträgheit des Wellengetriebes (g-mm²) | 54030 | 54030 | 54030 |
| Ausgangsmasse des Wellengetriebes (kg) | 0.13 | 0.13 | 0.13 |
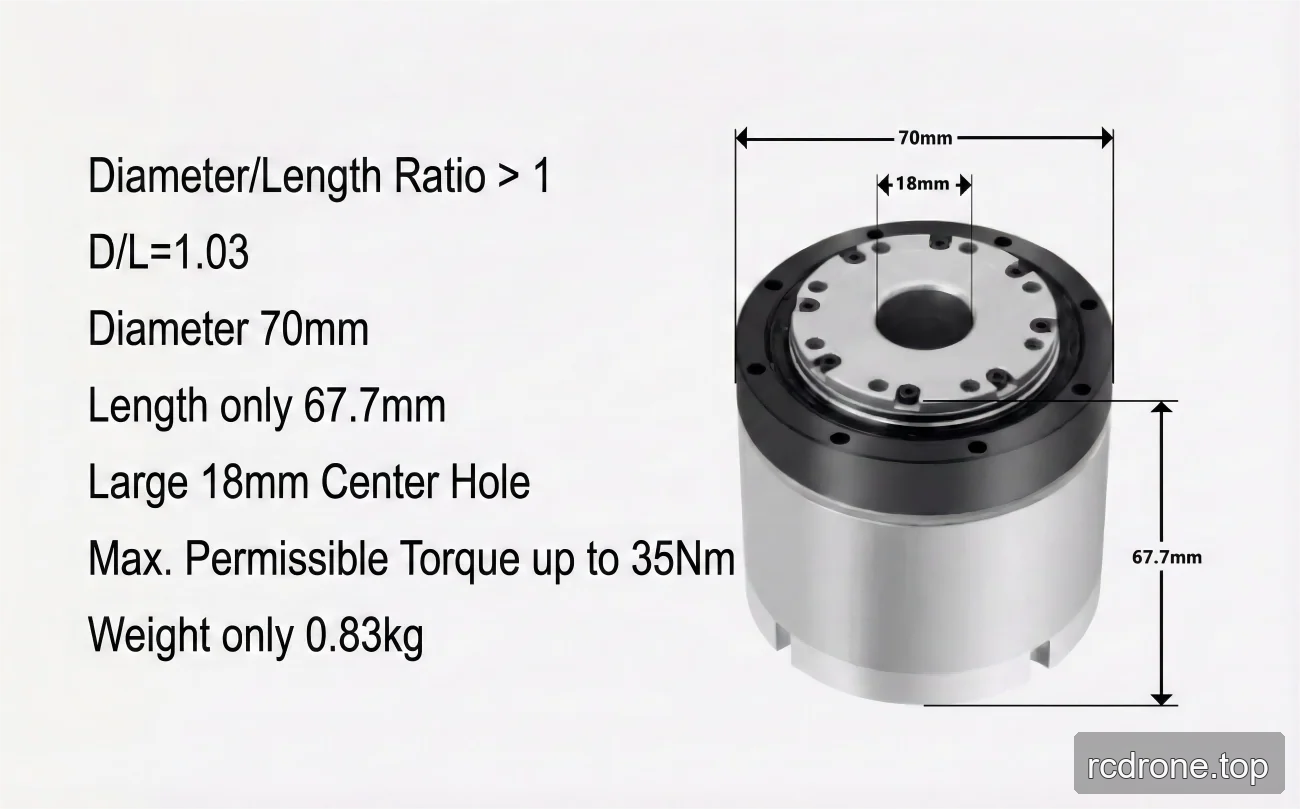
| Äußerdurchmesser × Länge | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Trägheitsmoment des Strain-Wave-Getriebes (g-mm²) | 43656 | 43656 | 43656 |
| Masse des Strain-Wave-Getriebes (kg) | 0.15 | 0.15 | 0.15 |
| Gewicht (kg) | 0.77 | 0.77 | 0.77 |
| Allgemeine Parameter | ID: 18 mm, IP-Schutzart: IP54*, Bremsmodell: Reibungsbremse | ID: 18 mm, IP-Schutzart: IP54*, Bremsmodell: Reibungsbremse | ID: 18 mm, IP-Schutzart: IP54*, Bremsmodell: Reibungsbremse |
| Optionale Geräte | Kommunikationstyp: EtherCAT / CANopen / Modbus; Ausgangs-Encoder-Auflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. | Kommunikationstyp: EtherCAT / CANopen / Modbus; Ausgangsencoderauflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. | Kommunikationstyp: EtherCAT / CANopen / Modbus; Ausgangsencoderauflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. |
| EtherCAT-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. |
| CANopen-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Downloads
- EROB70F I Serie CANopen — Installationszeichnung (PDF)
- EROB70F I Serie EtherCAT — 3D-Modell (STEP)
- EROB70F I Serie CANopen — 3D-Modell (PDF)
- EROB70F I Serie CANopeng CANopen — 3D-Modell (STEP)
- EROB70F I Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
- EROB70F I Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Produktansichten
Abmessungen und Konstruktion
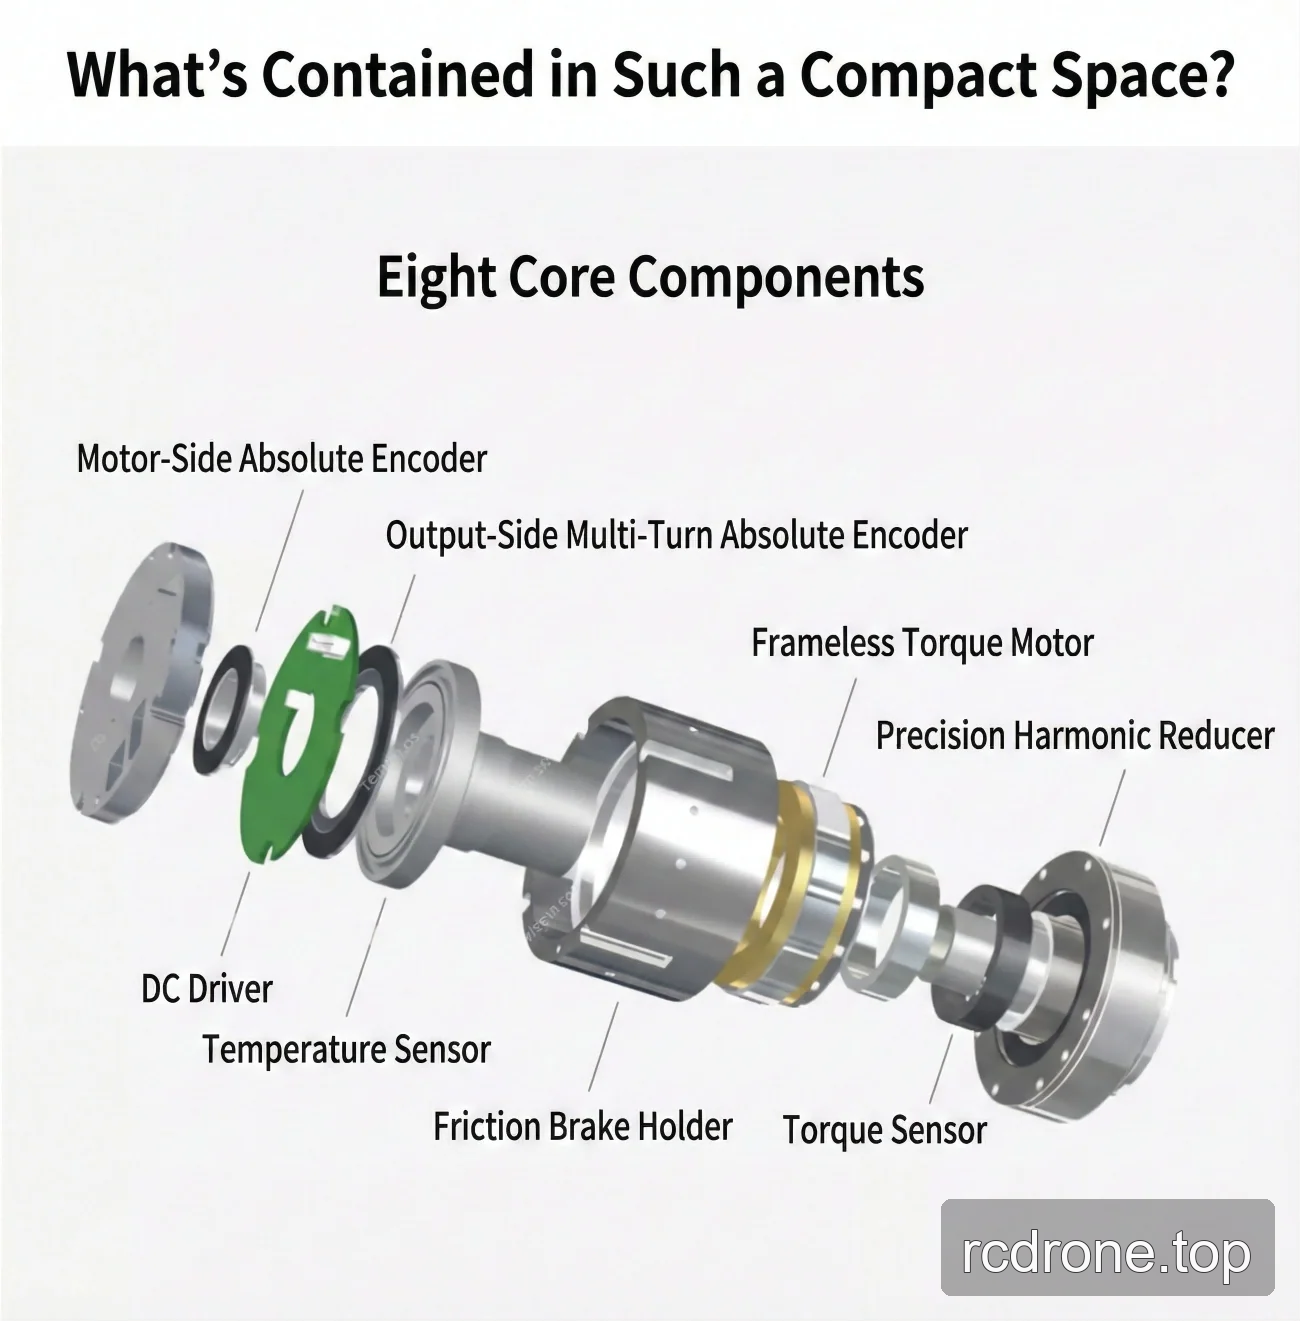
Merkmale und Design
Schnittstellen und Verbindungen