


ZeroErr eRob 80 I Roboter-Gelenkaktuator, CANopen/EtherCAT, 50–120 Übersetzungsverhältnisse
ZeroErr eRob 80 I Roboter-Gelenkaktuator, CANopen/EtherCAT, 50–120 Übersetzungsverhältnisse
ZeroErr
Regulärer Preis
$1,771.00 USD
Regulärer Preis
Verkaufspreis
$1,771.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der ZeroErr eRob 80 I ist ein Roboter-Gelenkantrieb Motor , der in CANopen- und EtherCAT-Versionen erhältlich ist, mit wählbarem Brems-, Übersetzungsverhältnis und Multi-Turn/Drehmoment-Konfigurationen.
Eigenschaften
- Auswahlmöglichkeiten für CANopen- und EtherCAT-Versionen.
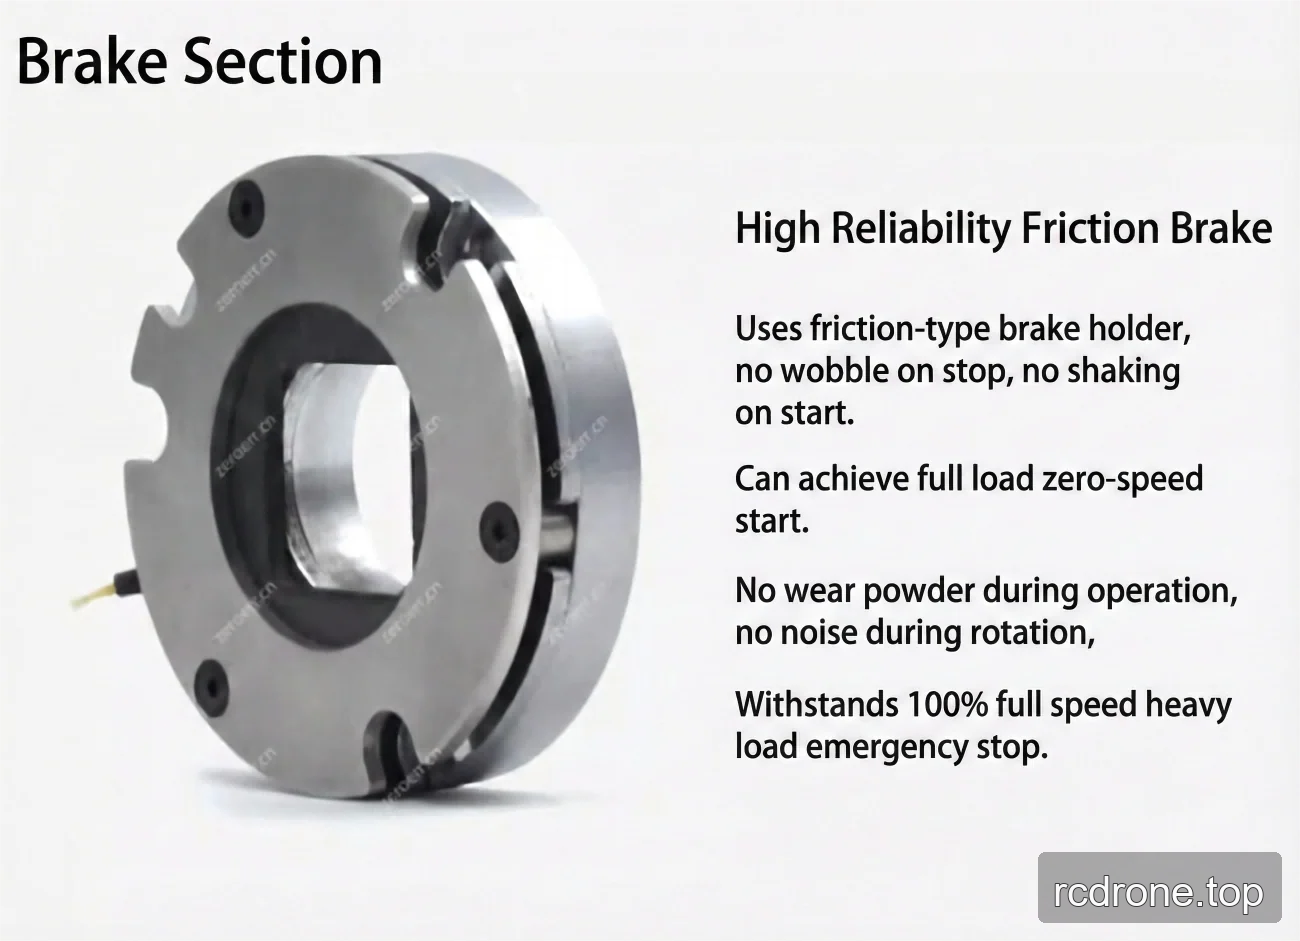
- Auswahlmöglichkeiten für Versionen mit und ohne Bremse; das aufgeführte Bremsmodell ist eine Reibungsbremse.
- Wählbare Übersetzungsverhältnisse von 50, 80, 100 und 120.
- Wählbare Multi-Turn- und Drehmoment-Konfigurationen.
- Optionale Kommunikationsarten für Geräte, die als EtherCAT, CANopen und Modbus aufgeführt sind.
- Ausgangs-Encoder-Auflösung: 19 Bit.
- Für sowohl EtherCAT- als auch CANopen-Rotations-aktuator -Versionen sind optionale Schnittstellen RS485, Pulse/DIR, I/O, ±10 V analog und STO verfügbar.
Technische Daten
Konfigurationsoptionen
| Auswahl | Verfügbare Werte |
|---|---|
| Version | eRob 80 I (CANopen mit Bremsen); eRob 80 I (CANopen ohne Bremsen); eRob 80 I (EtherCAT mit Bremsen); eRob 80 I (EtherCAT ohne Bremsen) |
| Übersetzungsverhältnis | 50; 80; 100; 120 |
| Multi-Turn und Drehmoment | Ohne Multi-Turn und ohne Drehmoment; Ohne Multi-Turn und mit Drehmoment; Mit Multi-Turn und ohne Drehmoment; Mit Multi-Turn und mit Drehmoment |
Strain Wave Getriebe-Verhältnis Leistung
| Parameter | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Spitzenmoment für Start und Stopp (Nm) | 44 | 56 | 70 | 70 |
| Erlaubtes max.Wert bei durchschnittlichem Lastmoment (Nm) | 34 | 35 | 51 | 51 |
| Nennmoment (Nm) | 21 | 29 | 31 | 31 |
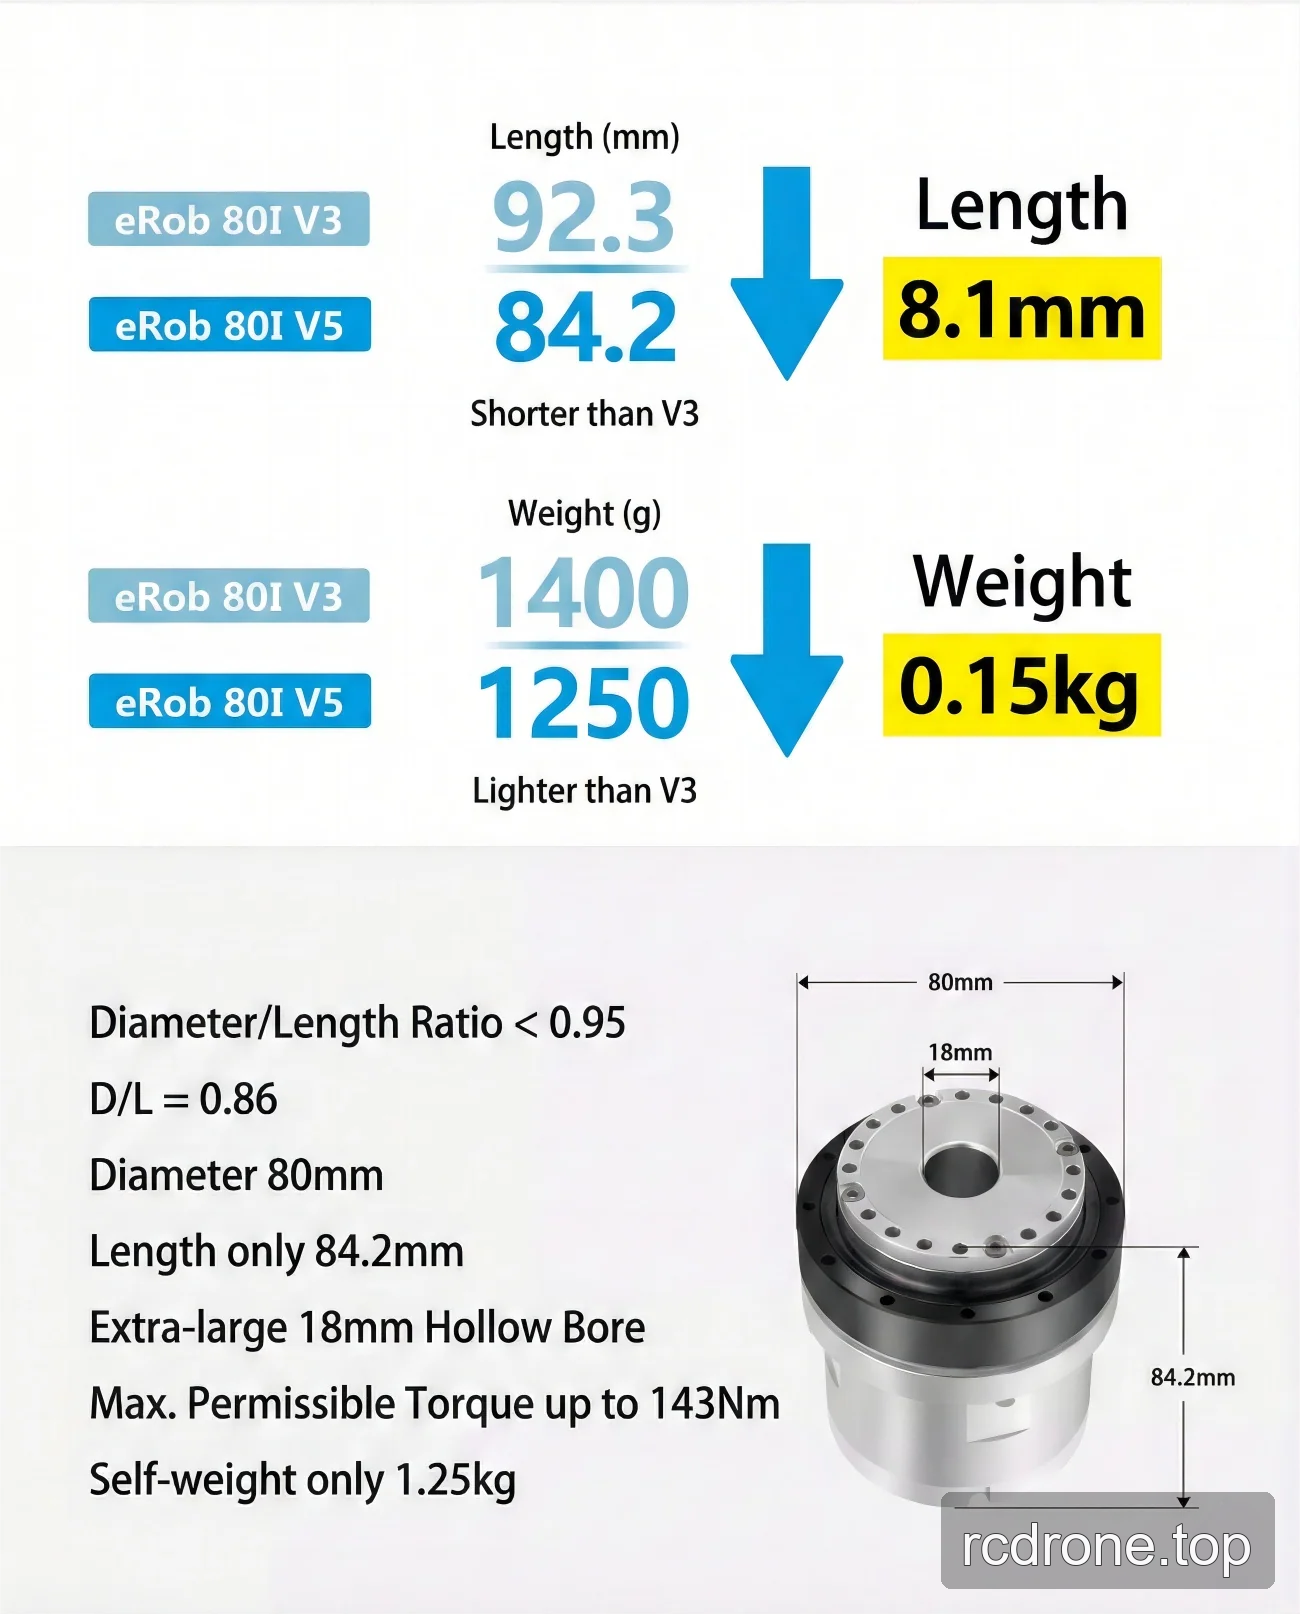
| Erlaubtes maximales Momentanmoment (Nm) | 91 | 113 | 143 | 112 |
| Max. Ausgangsdrehzahl (U/min) | 60 | 37.5 | 30 | 25 |
| Motorleistung (W) | 126 | |||
| Eingangsspannung (V) | 48 V (±10%) | |||
| Ausgangsträgheit des Wellengetriebes (g·mm²) | 143080 | |||
| Ausgangsmasse des Wellengetriebes (kg) | 0.227 | |||
| Äußerdurchmesser × Länge | 80 × 64,2 mm | |||
| Trägheitsmoment des Strain-Wave-Getriebes (g·mm²) | 41815 | |||
| Masse des Strain-Wave-Getriebes (kg) | 0,148 | |||
| Gewicht (kg) | 1,03 | |||
| Allgemeine Parameter | ID: 18 mm; IP-Raster: IP54*; Bremsmodell: Reibungsbremse | |||
| Optionale Geräte | Kommunikationstyp: EtherCAT / CANopen / Modbus; Ausgangs-Encoder-Auflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. | |||
| EtherCAT-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO. | |||
| CANopen-Version Drehaktuator | Optionale Schnittstelle: RS485, Puls/Richtung, I/O, ±10 V Analog und STO. | |||
Downloads
- EROB70F I Serie CANopen EROB80I — Installationszeichnung (PDF)
- EROB80I I Serie EtherCAT — 3D Modell (ZIP)
- EROB70F I Serie CANopen — 3D Modell (PDF)
- EROB80I I Serie CANopen — 3D Modell — STEP-Datei (ZIP)
- EROB80I I Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
- EROB80I I Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
Visuelle Details
Produktvideo
Produktansichten

Abmessungen und Konstruktion
Optionen und Modellvergleich

Merkmale und Design

Schnittstellen und Verbindungen

Technische Daten und Leistung

Anwendungsbeispiele



