ZeroErr eRob 80 T Roboter-Gelenkaktuator, EtherCAT/CANopen, Drehmomentsensor-Optionen
ZeroErr eRob 80 T Roboter-Gelenkaktuator, EtherCAT/CANopen, Drehmomentsensor-Optionen
ZeroErr
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
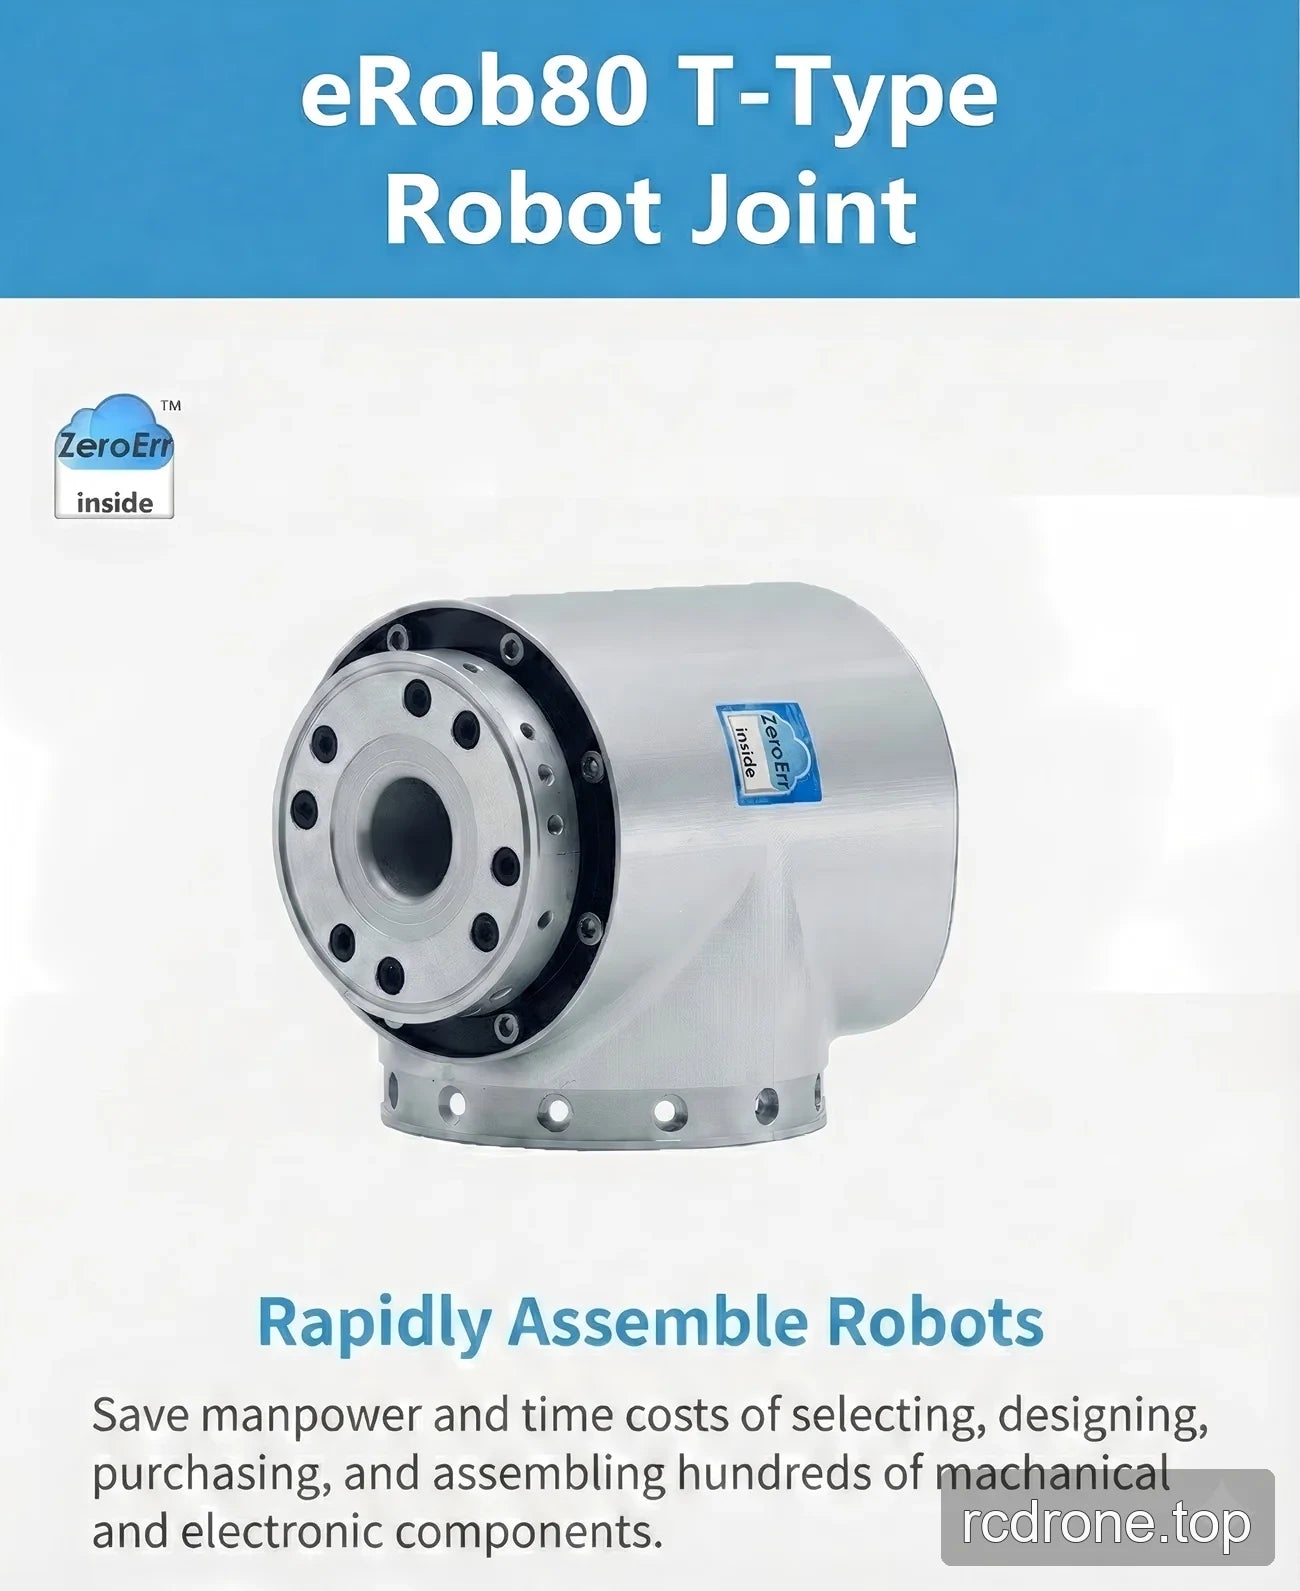
Der ZeroErr eRob 80 T ist eine Roboter-Gelenkantrieb Familie mit EtherCAT- oder CANopen-Versionen, optionaler Drehmomentüberwachung, Auswahl des Übersetzungsverhältnisses und Auswahl der Mehrschleifen-Speicher.
Eigenschaften
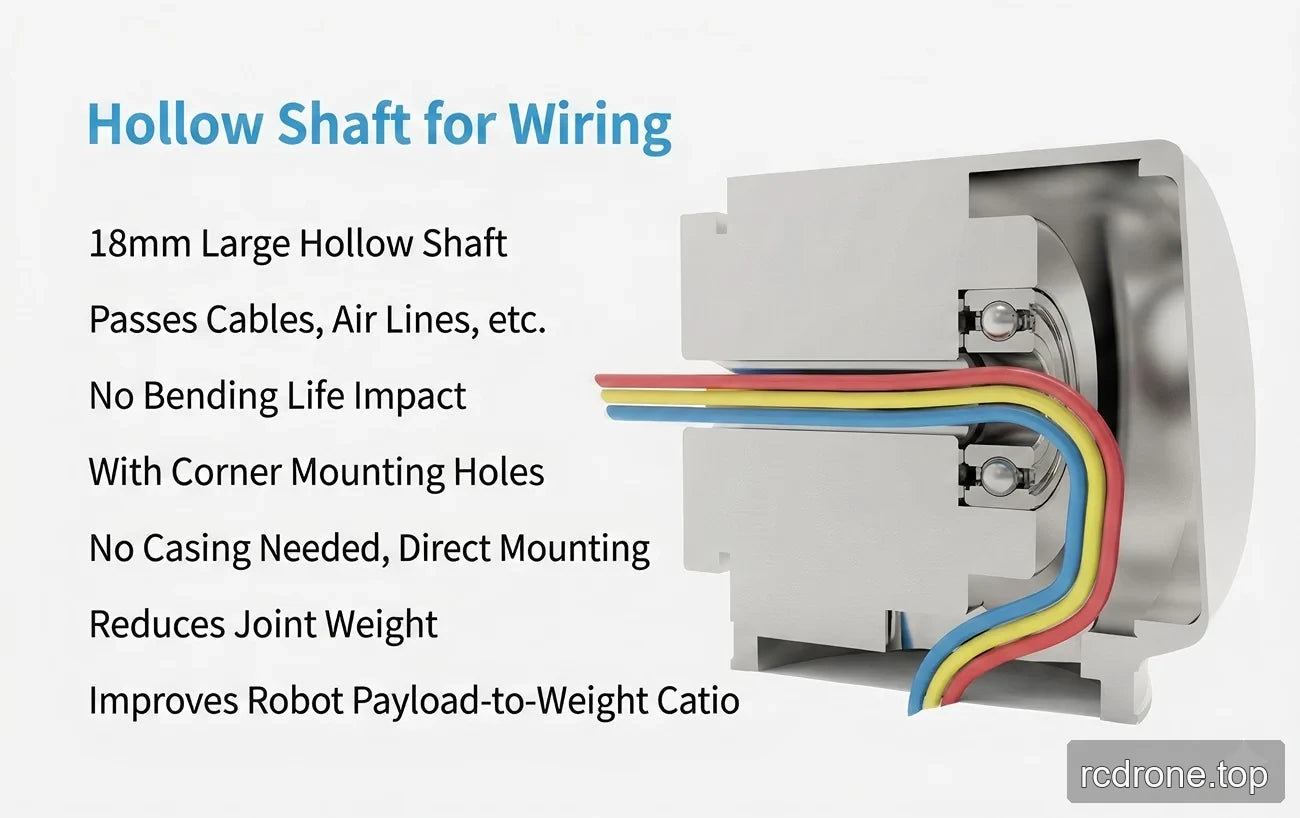
- 18 mm Hohlwelle für die Verlegung von Kabeln und Luftleitungen; die Verlegung soll die Biegelebensdauer nicht beeinträchtigen.
- Eckmontagelöcher und Direktmontagedesign.
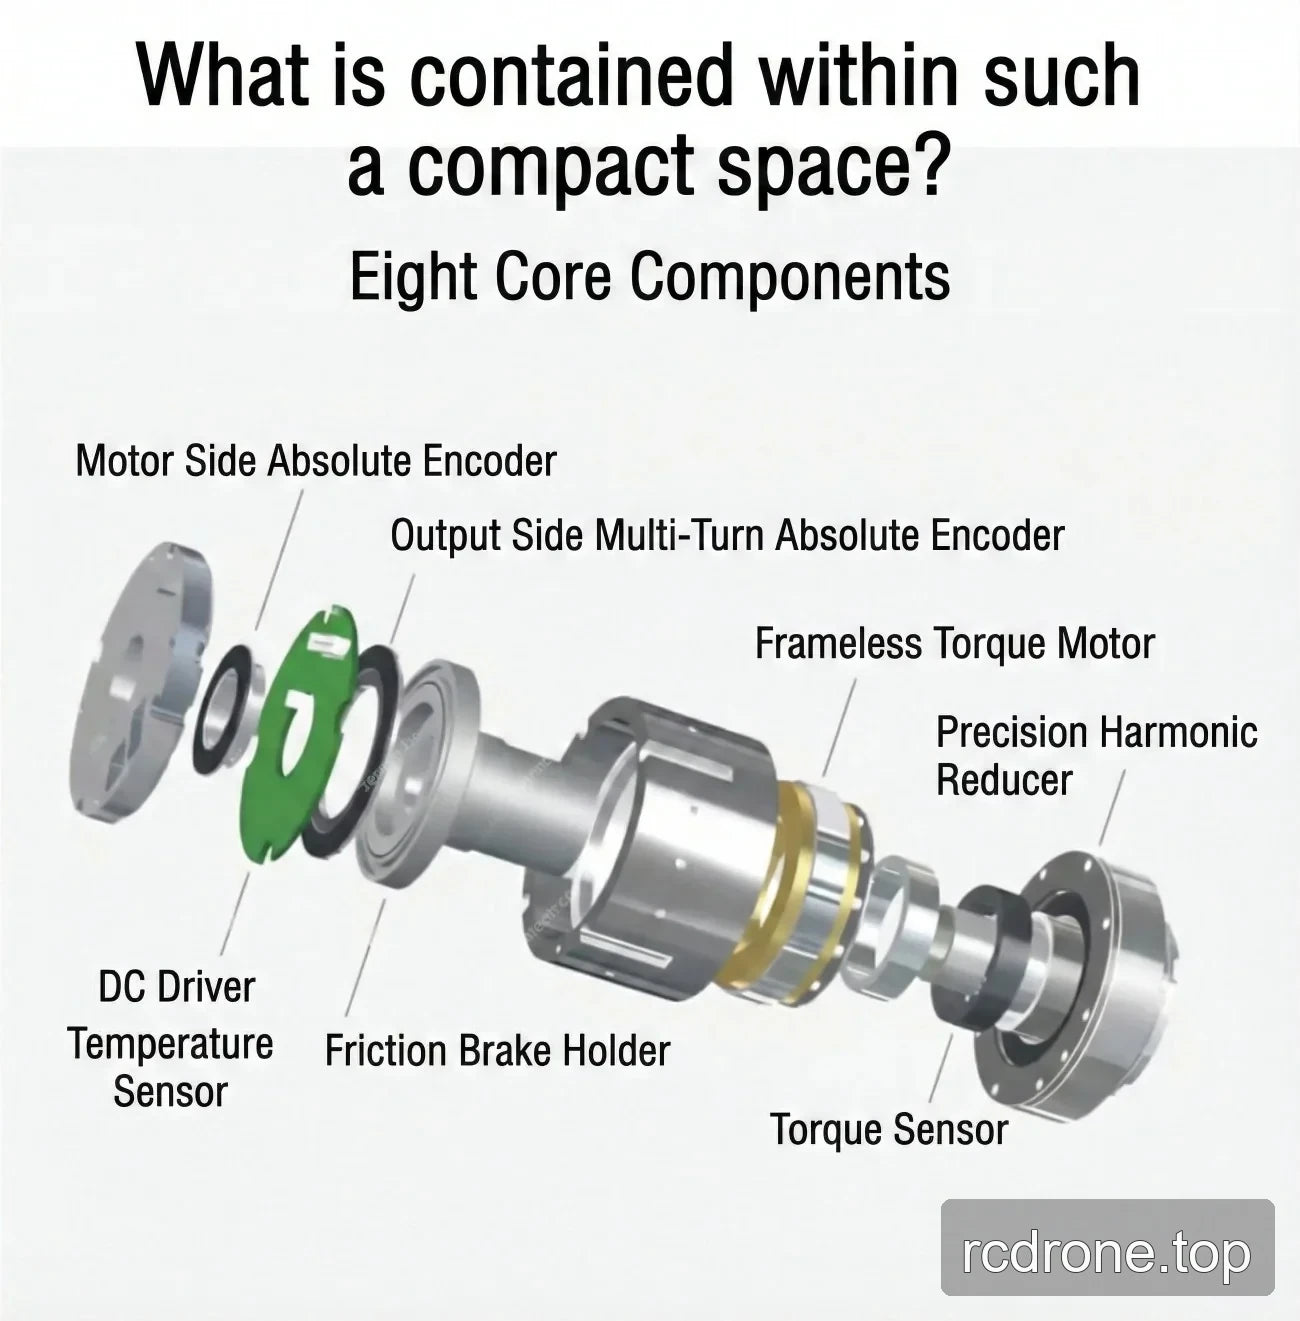
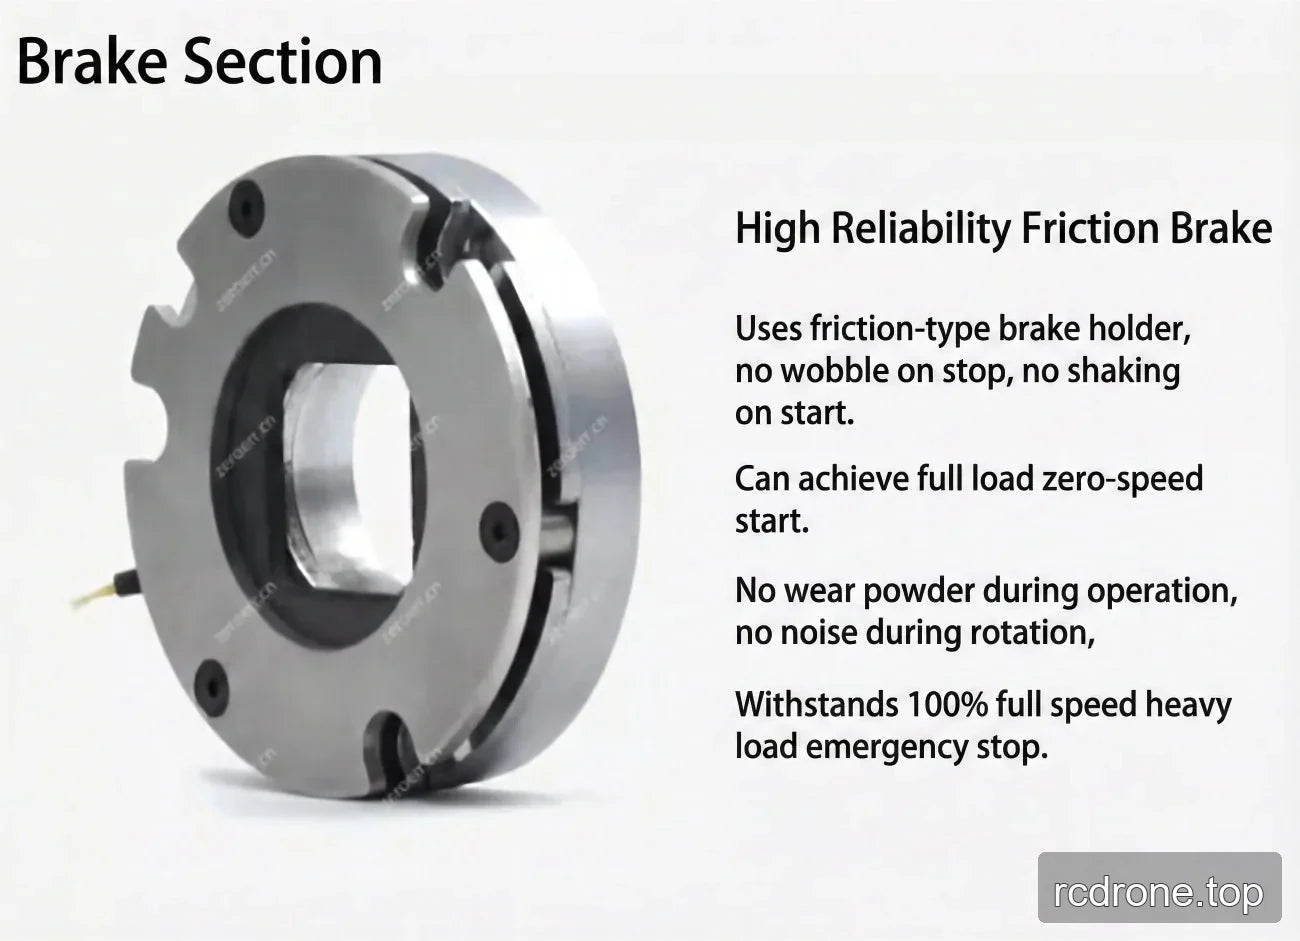
- Reibungsbremse.
Konfigurationsoptionen
| Auswahl | Verfügbare Bezeichnungen |
|---|---|
| Version | eRob 80 T (CANopen mit Drehmomentsensor); eRob 80 T (CANopen ohne Drehmomentsensor); eRob 80 T (EtherCAT mit Drehmomentsensor); eRob 80 T (EtherCAT ohne Drehmomentsensor) |
| Übersetzungsverhältnis | 50; 80; 100 |
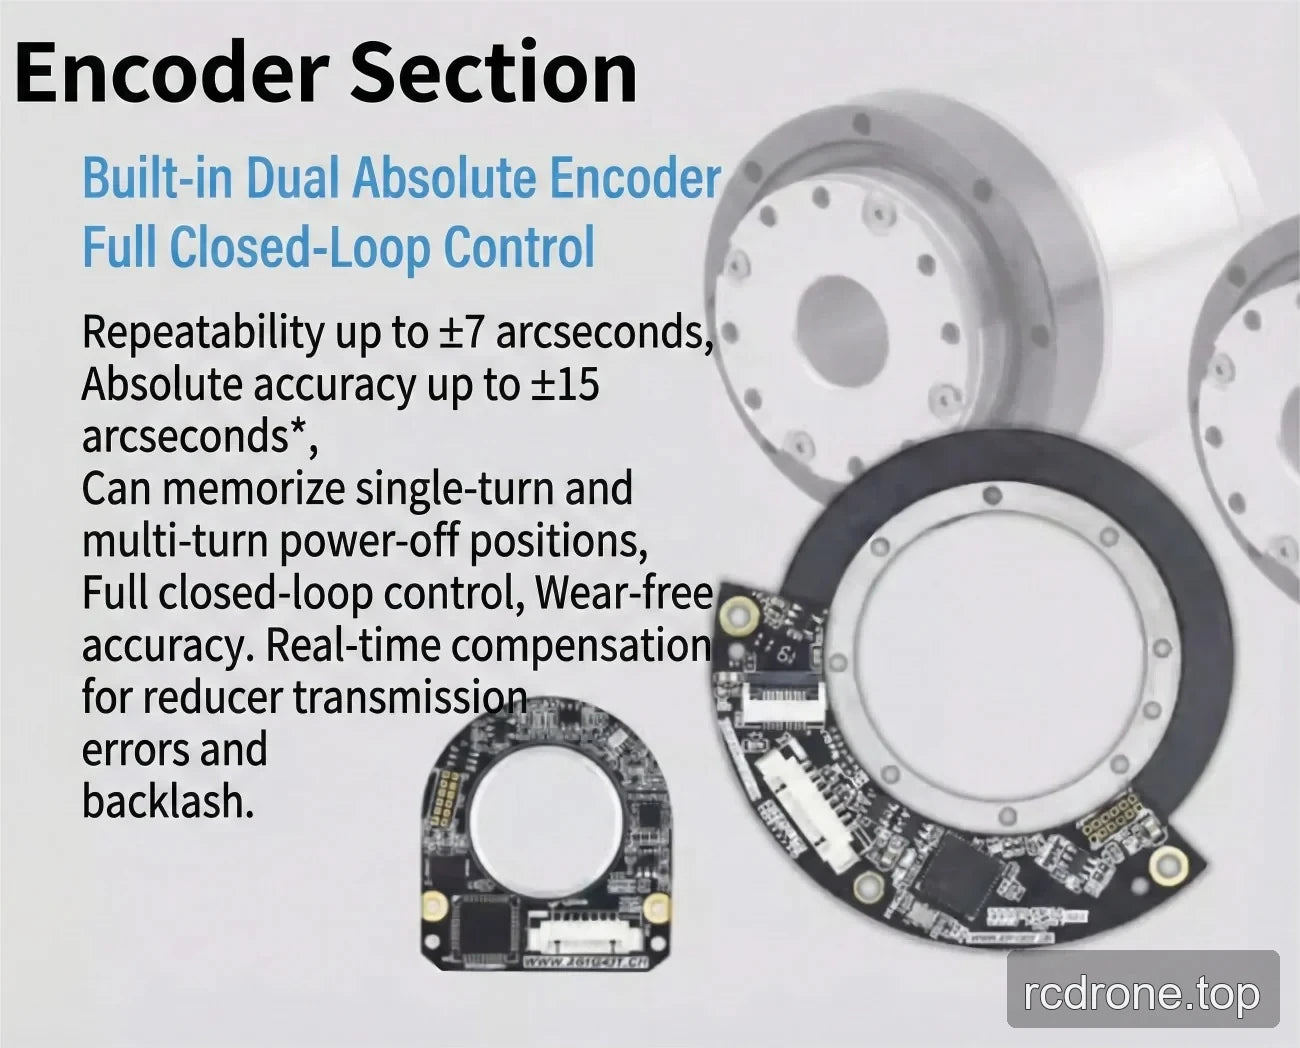
| Multi-Loop-Speicher | Ohne Multi-Loop-Speicher; Mit Multi-Loop-Speicher |
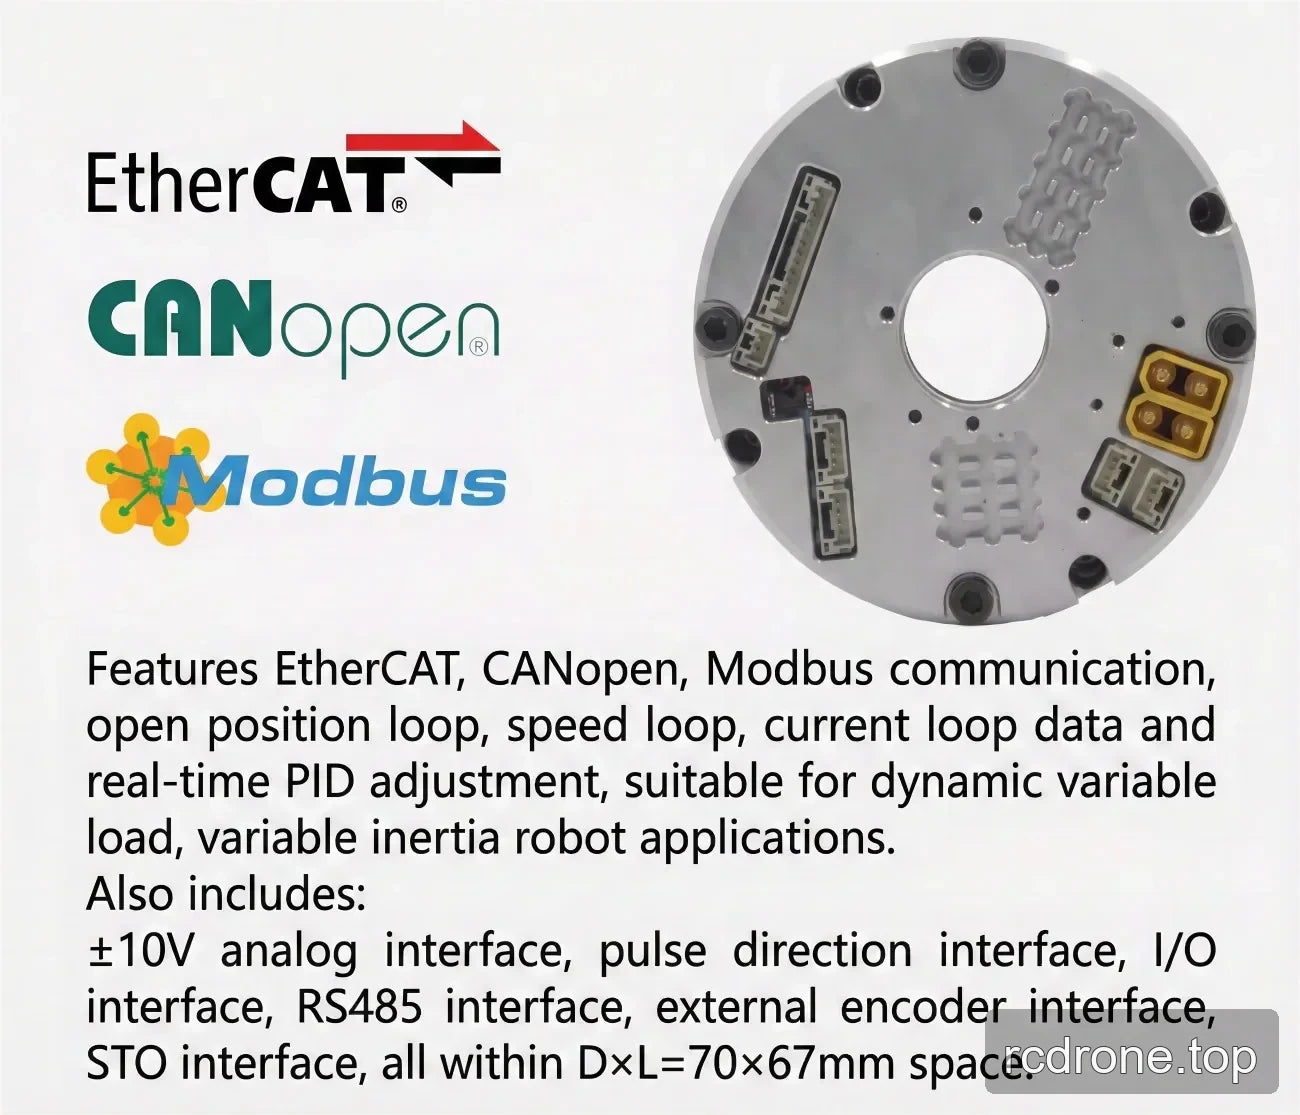
Die EtherCAT-Versionen verwenden die EtherCAT-Kommunikationsoption, und die CANopen-Versionen verwenden die CANopen-Kommunikationsoption. Die Auswahl Mit Multi-Loop-Speicher ist angegeben, um die Positionen bei Stromausfall für Einzelumdrehungen und Mehrumdrehungen zu speichern.
Technische Daten
| Parameter | Wert |
|---|---|
| Produktart | eRob 80 T Roboter-Gelenk Aktuator |
| Durchmesser des Hohlwellen | 18 mm |
| Kommunikationsauswahl | EtherCAT oder CANopen, je nach gewählter Version |
| Bremsentyp | Reibungsbremse |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadrupedale Roboter
- AGV-Fahrzeuge
- ARU-Roboter
- Kollaborative Roboter
- Medizinische Roboter
- Automatisierungsgeräte
Dokumente
EROB170I I Serie EtherCAT eRob80T — 3D Modell (ZIP)
EROB170I I Serie EtherCAT — 3D Modell (ZIP)
EROB80 T Serie EtherCAT — 3D Modell — STEP-Datei (ZIP)
EROB80 T Serie CANopen — 3D Modell — STEP-Datei (ZIP)
EROB80 T Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
EROB80 T Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Produktansichten
Eigenschaften und Design
Schnittstellen und Verbindungen
Technische Daten und Leistung
Anwendungsbeispiele