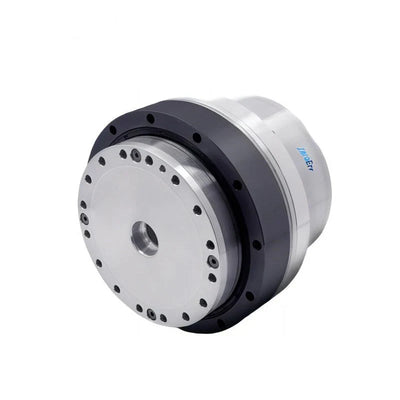
ZeroErr eRob 90 I Roboter-Gelenkmotor, EtherCAT/CANopen, 50–120 Übersetzungsverhältnis
ZeroErr eRob 90 I Roboter-Gelenkmotor, EtherCAT/CANopen, 50–120 Übersetzungsverhältnis
ZeroErr
Regulärer Preis
$2,025.00 USD
Regulärer Preis
Verkaufspreis
$2,025.00 USD
Stückpreis
pro
Steuern inklusive.
Versand Wird an der Kasse berechnet.
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
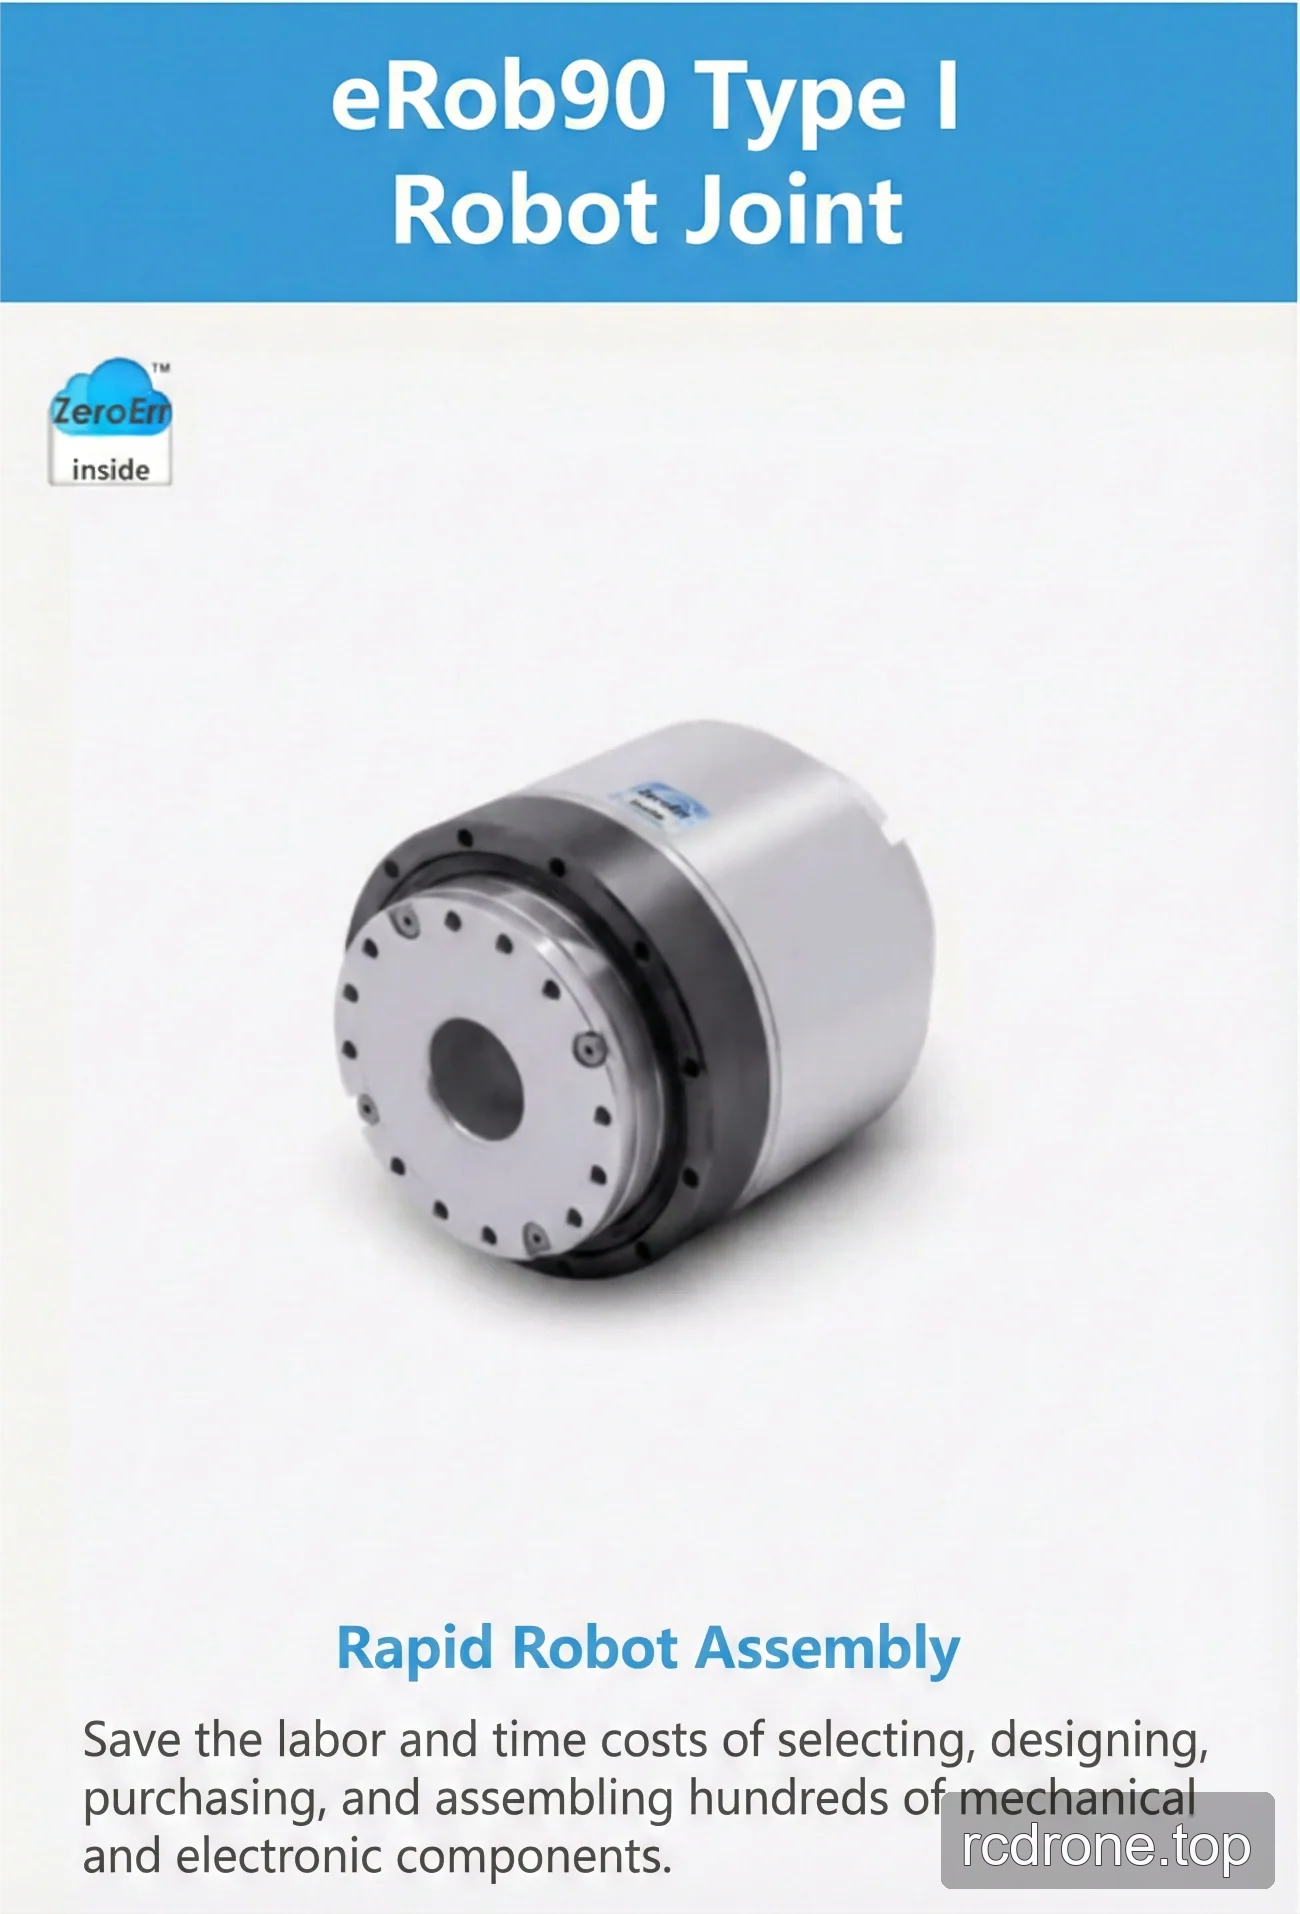
Der ZeroErr eRob 90 I Roboter-Gelenk Motor wird in CANopen- und EtherCAT-Versionen, mit oder ohne Bremse, für Roboter-Gelenkkonfigurationen und schnelle Roboter-Montage angeboten.
Eigenschaften und Konfiguration
- Kommunikationsversionen: CANopen oder EtherCAT.
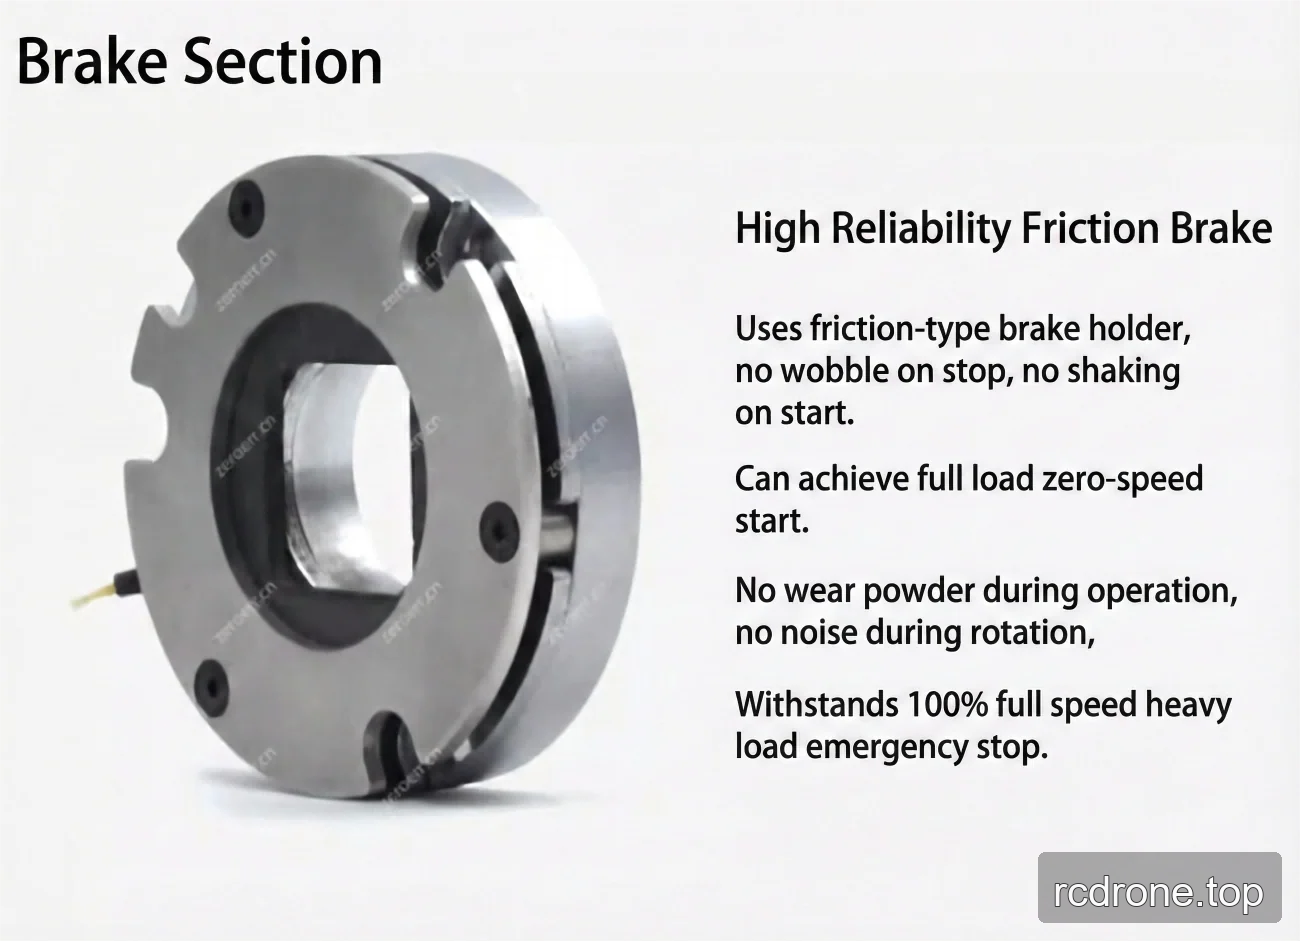
- Bremseinstellungen: mit Bremse oder ohne Bremse. Das aufgeführte Bremsmodell ist eine Reibungsbremse.
- Reduktionsverhältnis-Auswahlen: 50, 80, 100 und 120.
- Multi-Turn- und Drehmoment-Auswahlen: Ohne Multi-Turn und Ohne Drehmoment; Ohne Multi-Turn und Mit Drehmoment; Mit Multi-Turn und Ohne Drehmoment; Mit Multi-Turn und Mit Drehmoment.
- Vorgesehene Eingangsleistungsspannung: 48 V (±10%).
- Vorgesehener Hohlbohrungsdurchmesser: 18 mm.
- Vorgesehene Installationsmethoden: Gleich, Kompatibel.
Technische Daten
Verhältnis der Verformungswelle
| Verhältnis der Verformungswelle | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Spitzenmoment für Start und Stopp (Nm) | 73 | 96 | 107 | 113 |
| Erlaubter Maximalwert bei durchschnittlichem Lastmoment (Nm) | 44 | 61 | 64 | 64 |
| Nennmoment (Nm) | 33 | 44 | 52 | 52 |
| Erlaubtes maximales Momentanmoment (Nm) | 127 | 165 | 191 | 191 |
| Max. Ausgangsdrehzahl (U/min) | 60 | 37.5 | 30 | 25 |
| Eingangsspannung (V) | 48 V (±10%) | |||
| Durchmesser des Hohlbohrers | 18 mm | |||
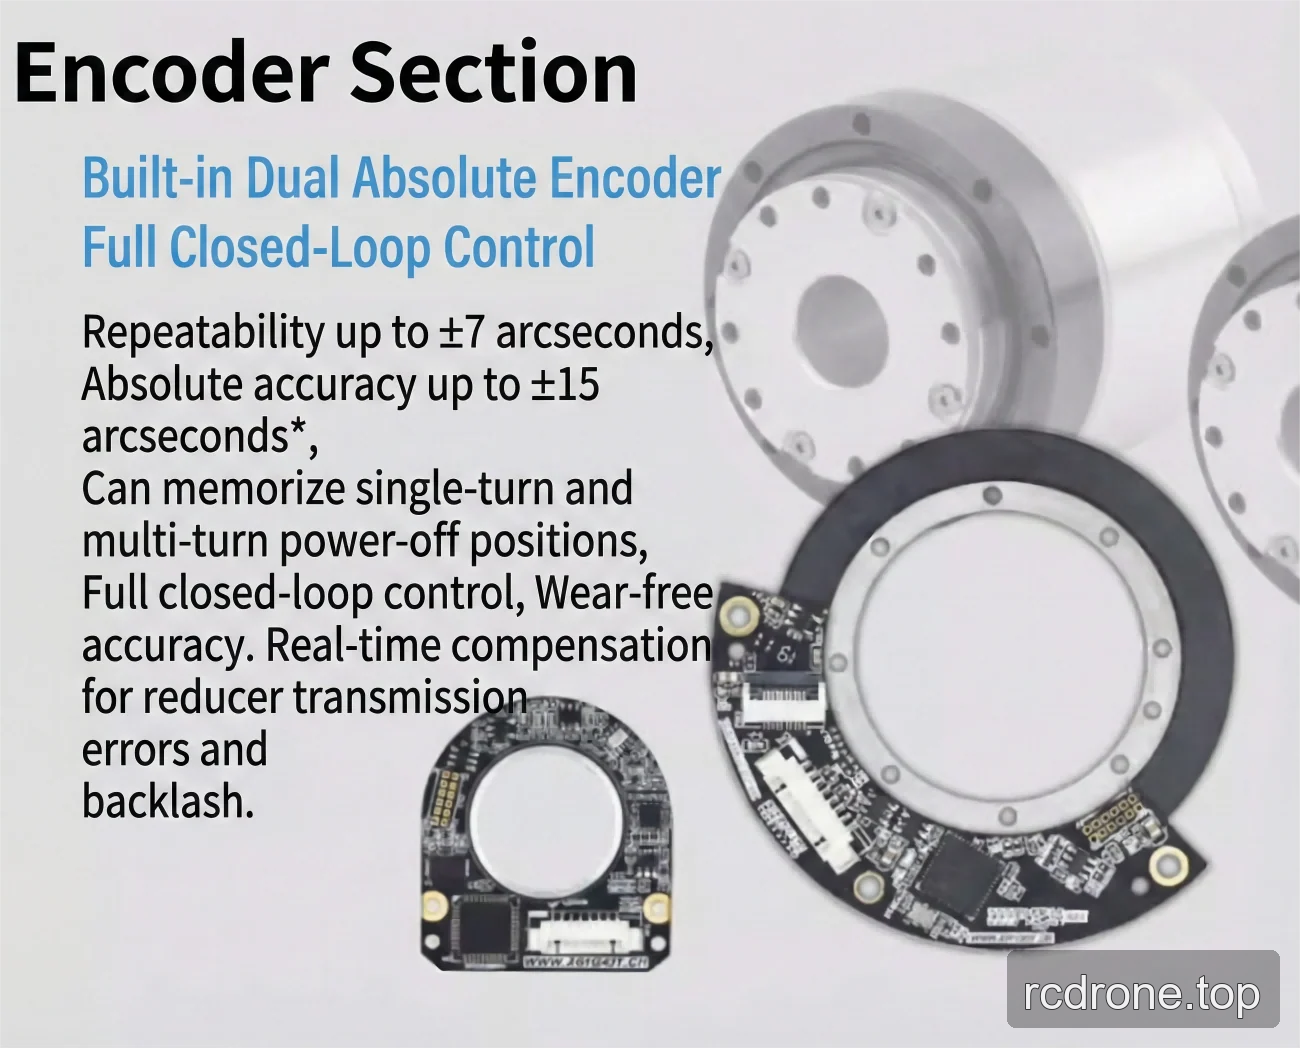
| Präzision | Wiederholgenauigkeit/Absolute Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden* | |||
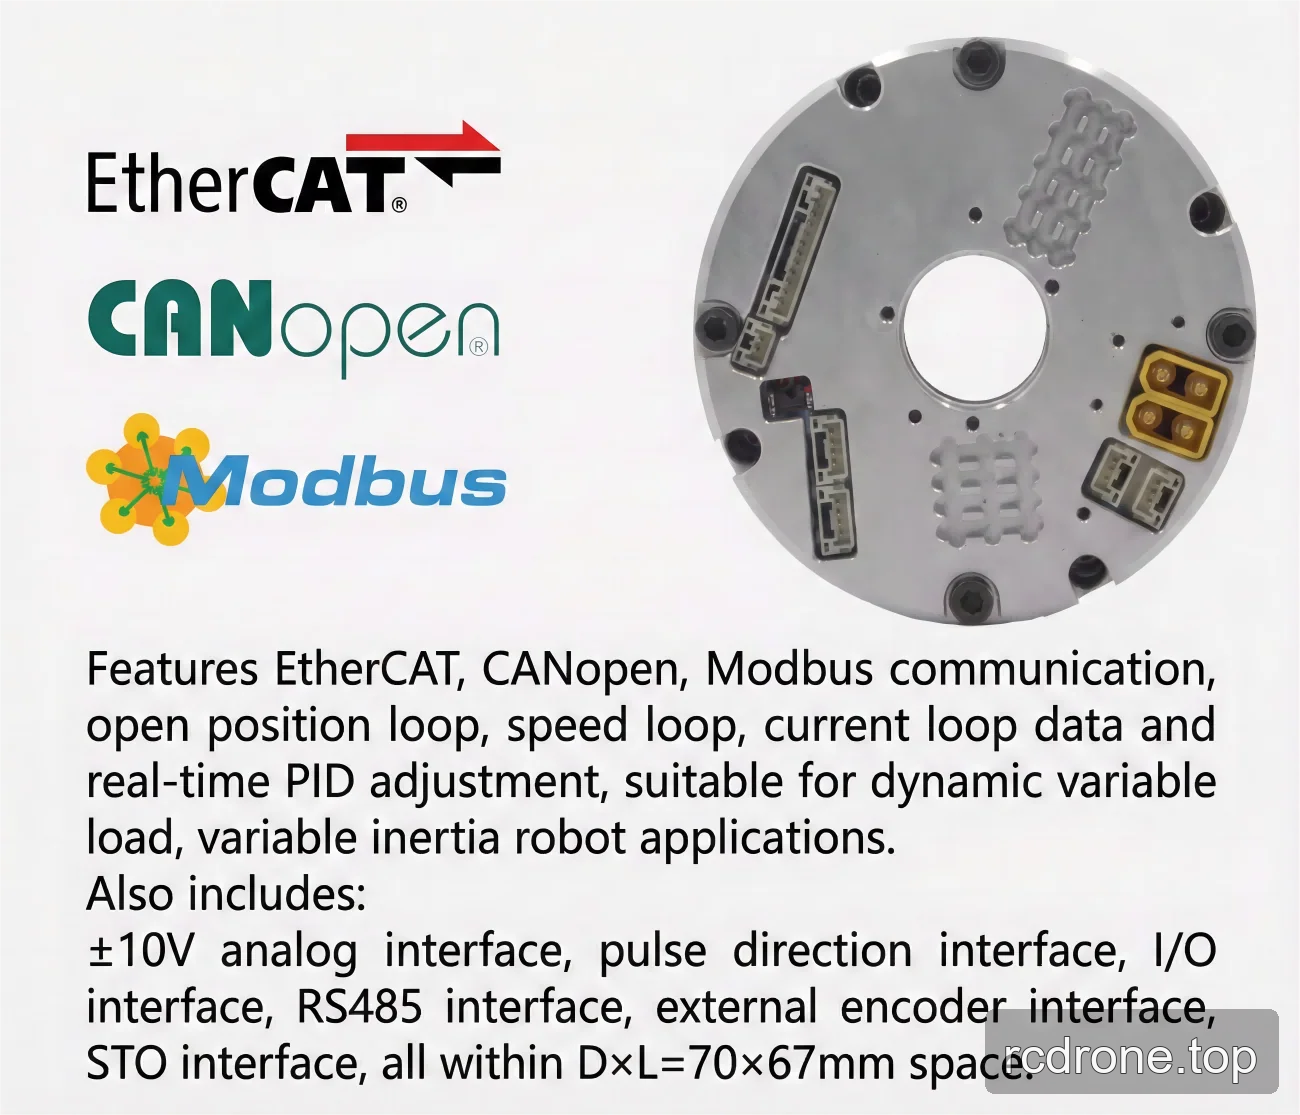
| Elektrische Schnittstelle | Kommunikationsprotokoll: EtherCAT/CANopen/Modbus; Auflösung des Ausgangsencoders: 19/20 Bit | |||
| Installationsmethoden | Gleich, Kompatibel | |||
V3/V6 Vergleich
| Version | V3 | V6 |
|---|---|---|
| Motorleistung (W) | 300 | 314 |
| SWG Trägheit auf der Ausgangsseite (g-mm2) | 297466 | 273391 |
| SWG Masse auf der Ausgangsseite (kg) | 0.36 | 0.321 |
| SWG Eingangsseitige Trägheit (g·mm²), ohne Bremse | 139067 | 95791 |
| SWG Eingangsseitige Masse (kg), ohne Bremse | 0.41 | 0.257 |
| OD × Länge (mm), ohne Bremse | Φ90 × 98.9 | Φ90 × 75.9 |
| Gesamtmasse (kg), ohne Bremse | 1.75 | 1.506 |
| SWG Eingangsseitige Trägheit (g·mm²), mit Bremse | 147025 | 110213 |
| SWG Eingangsseitige Masse (kg), mit Bremse | 0.43 | 0.292 |
| OD × Länge (mm), mit Bremse | Φ90 × 98.9 | Φ90 × 75.9 |
| Gesamtmasse (kg), mit Bremse | 1.87 | 1.639 |
| Durchmesser-zu-Längen-Verhältnis | D/L = 0.91 (weniger als 1) | — |
| Allgemeine Parameter | ID: 18 mm; IP-Bewertung: IP54*; Bremsmodell: Reibungsbremse | |
| Optionale Geräte | Kommunikationstyp: EtherCAT/CANopen/Modbus; Ausgangs-Encoder-Auflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden. | |
Anwendungen
- Humanoide Roboter
- Roboterarme
- Exoskelette
- Quadruped-Roboter
- AGV-Fahrzeuge
- ARU-Roboter
- Kollaborative Roboter
- Medizinische Roboter
- Automatisierungsgeräte
Downloads
Downloads & Ressourcen
- EROB70F I Serie CANopen EROB90I — Installationszeichnung (PDF)
- EROB90I I Serie EtherCAT — 3D-Modell (STEP)
- EROB90I I Serie CANopen — 3D-Modell (STEP)
- EROB90I I Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
- EROB90I I Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Visuelle Details
Produktvideo
Produktansichten
Abmessungen und Konstruktion

Merkmale und Design

Schnittstellen und Verbindungen
Anwendungsbeispiele