ZeroErr eRob 90 T Roboter-Gelenkmotor, 48 V EtherCAT/CANopen, 50/80/100 Übersetzungen
ZeroErr eRob 90 T Roboter-Gelenkmotor, 48 V EtherCAT/CANopen, 50/80/100 Übersetzungen
ZeroErr
Abholverfügbarkeit konnte nicht geladen werden


Übersicht
Der ZeroErr eRob 90 T Roboter-Gelenkmotor wird in CANopen- oder EtherCAT-Versionen angeboten, jeweils wählbar mit oder ohne Drehmomentsensor. Wählen Sie ein Übersetzungsverhältnis von 50, 80 oder 100 und eine Version mit oder ohne Mehrschleifen-Speicher.
Eigenschaften
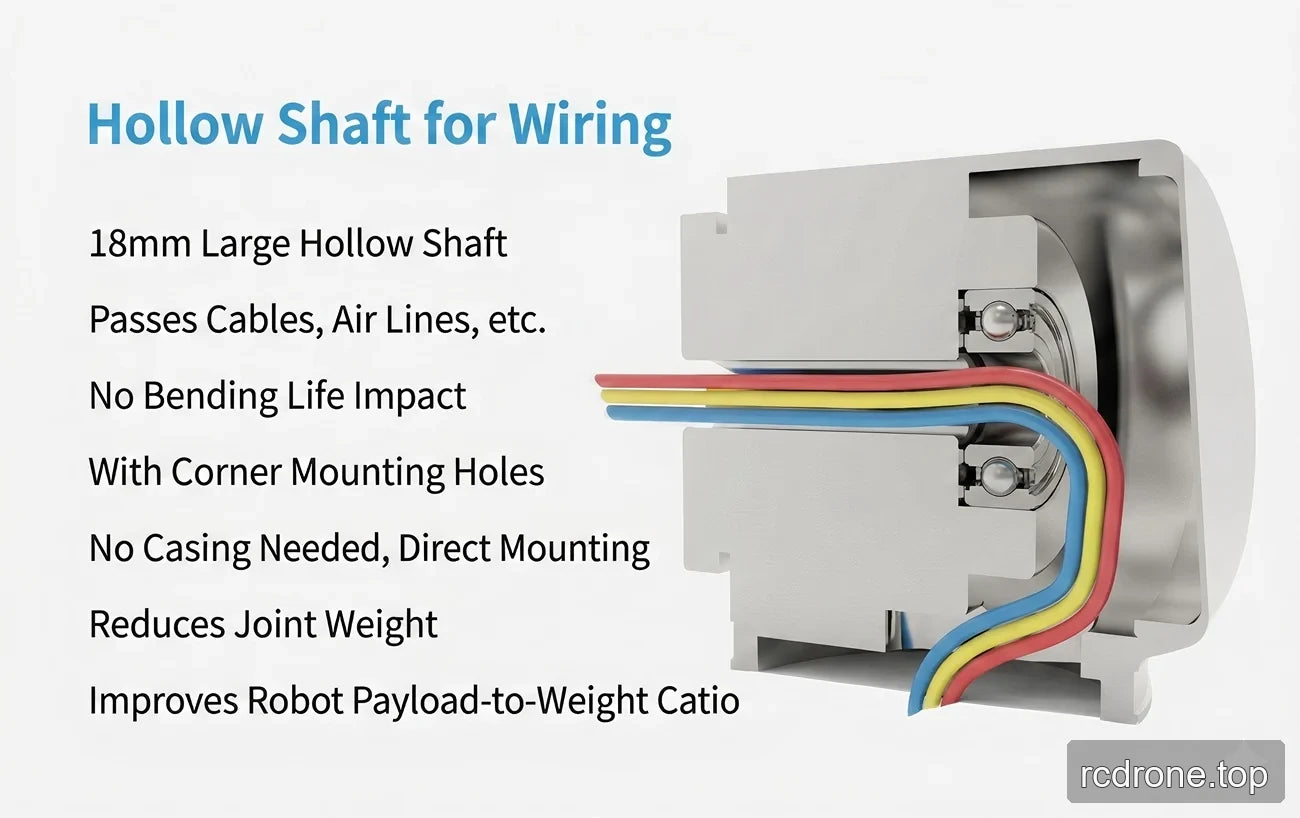
- 18 mm Hohlwelle / Durchgangsloch für Kabel- und Luftleitungsführung.
- Eckmontagelöcher und Direktmontagedesign; es wird angegeben, dass kein Gehäuse erforderlich ist.
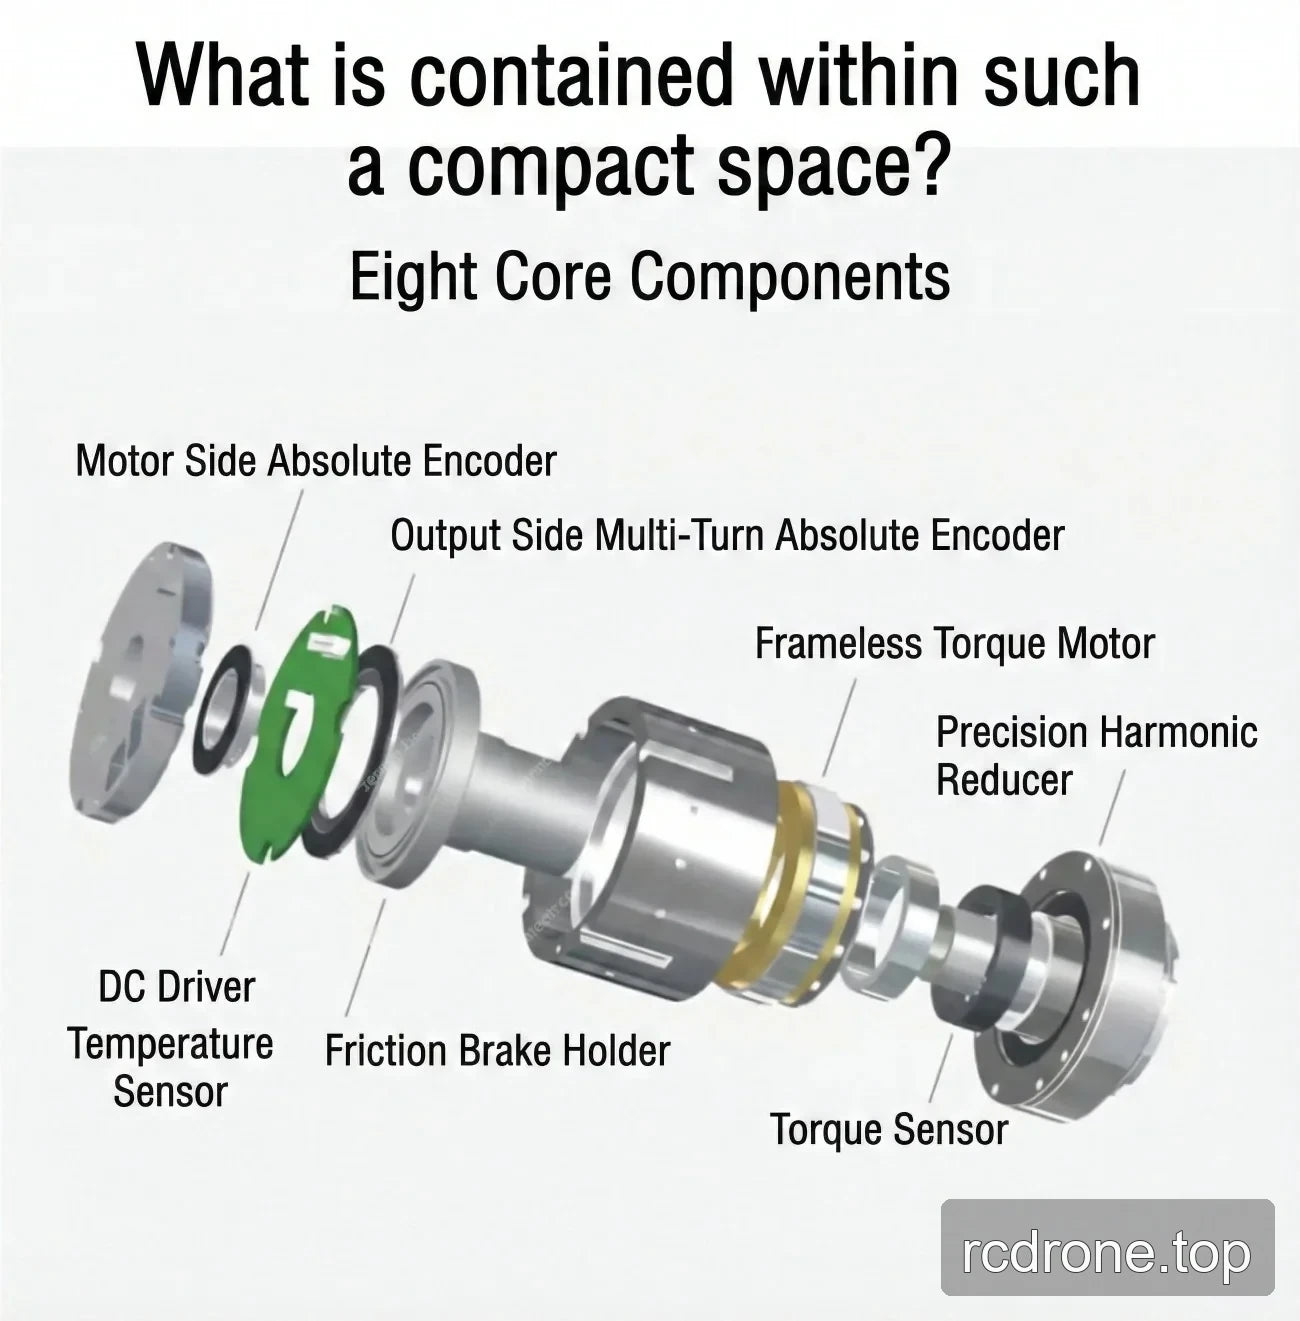
- Reibungsdämpfungsbremse; der gemeinsame Parameter-Eintrag listet ebenfalls eine Reibungsbremse auf.
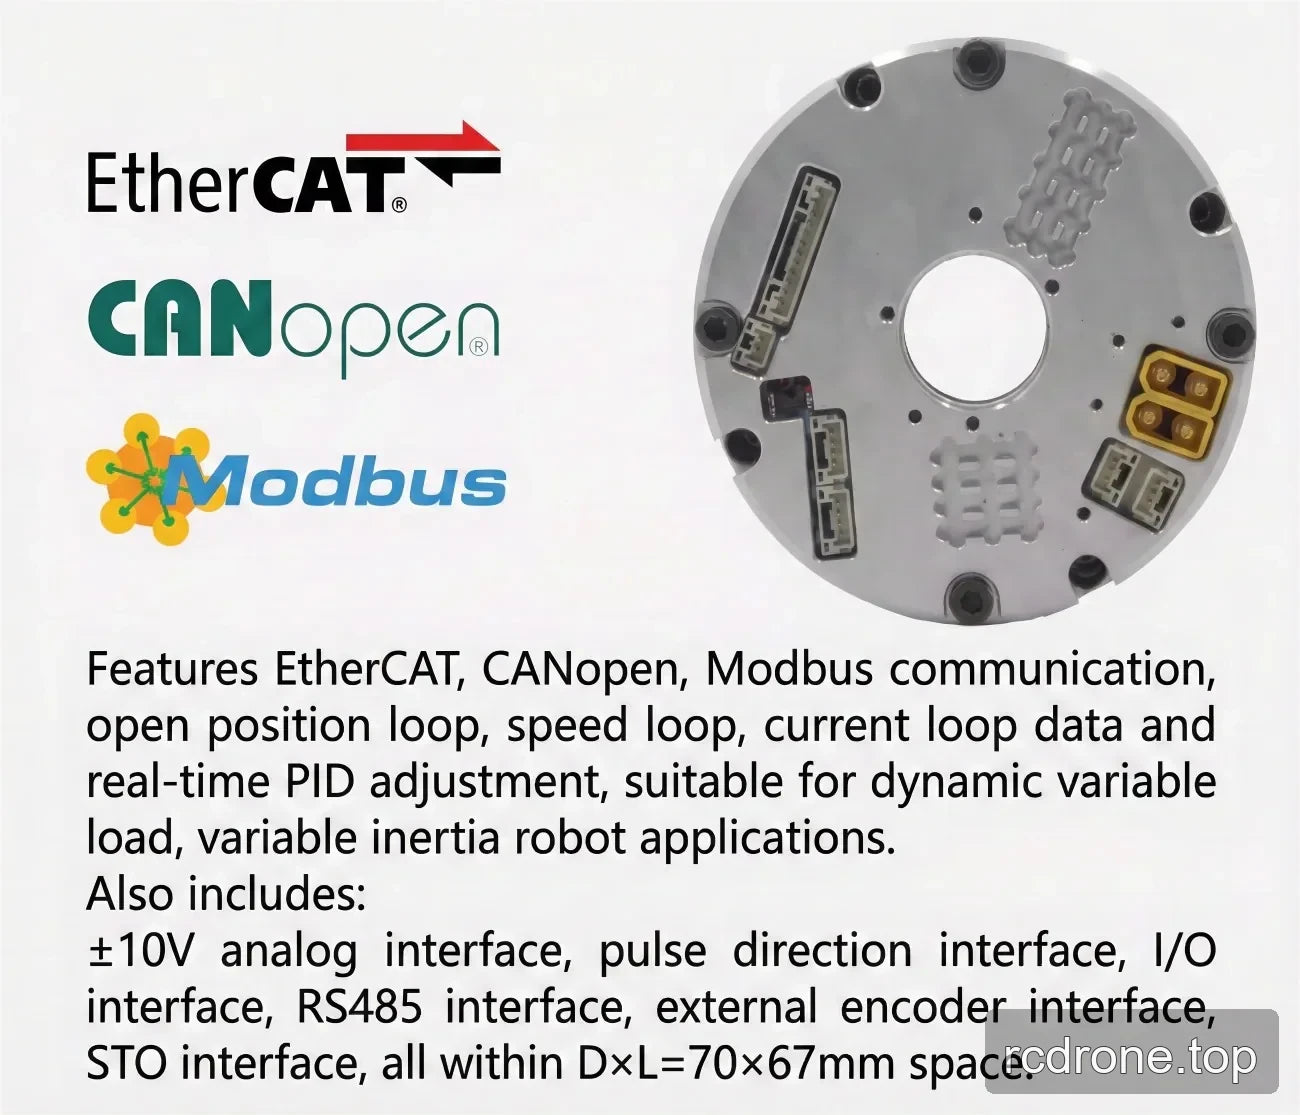
- Vollständig differenzielle Schnittstelle mit starker Störsicherheit und doppelten Anti-Lockerungsanschlüssen für Serien- oder Parallelverbindung.
- IP65-Bewertung; der gemeinsame Parameter-Eintrag listet IP65* auf.
- Die Hohlwellenführung hat keinen Einfluss auf die Biegelebensdauer und hilft, das Gelenkgewicht zu reduzieren und das Verhältnis von Nutzlast zu Gewicht zu verbessern.
Technische Daten
Wählbare Konfigurationen
| Auswahl | Verfügbare Optionen |
|---|---|
| Version | eRob 90 T (CANopen mit Drehmoment-Sensor); eRob 90 T (CANopen ohne Drehmoment-Sensor); eRob 90 T (EtherCAT mit Drehmoment-Sensor); eRob 90 T (EtherCAT ohne Drehmoment-Sensor) |
| Übersetzungsverhältnis | 50; 80; 100 |
| Multi-Loop-Speicher | Ohne Multi-Loop-Speicher; Mit Multi-Loop-Speicher |
Technische Parameter
Die technische Tabelle identifiziert das Modell / die Gelenkserie als eRob90HXXT und verwendet die folgenden Spaltendaten zum Übersetzungsverhältnis der Strain-Wave-Getriebe.
| Parameter | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Modell / Gelenkserie | eRob90HXXT | |||
| Verzerrungswellenübersetzung | 20-50 | 20-80 | 20-100 | 20-120 |
| Spitzenmoment für Start/Stopp (Nm) | 73 | 96 | 107 | 113 |
| Erlaubliches max. durchschnittliches Lastmoment (Nm) | 44 | 61 | 64 | 64 |
| Nennmoment (Nm) | 33 | 44 | 52 | 52 |
| Erlaubliches max.Momentanmoment (Nm) | 127 | 165 | 191 | 191 |
| Max. Ausgangsdrehzahl (RPM) | 60 | 37.5 | 30 | 25 |
| Motorleistung (W) | 300 | |||
| Versorgungsspannung (V) | 48 V (±10%) | |||
| Hinweis zur Stromversorgung | Bitte sorgfältig lesen: „Warum kann ein gewöhnliches Schaltnetzteil nicht als Stromversorgung für das Modul verwendet werden?“ und „Gemeinsames Modulhandbuch Kapitel 3 eRob Eingangsleistungsanweisungen“. | |||
| Ausgangs-Encoder-Auflösung | 19 Bit | |||
| Wiederholgenauigkeit / absolute Genauigkeit (Bogenminuten) | ±10 / ±45 Bogenminuten | |||
| Kommunikationsbus | EtherCAT / CANopen | |||
| Äußerer Durchmesser × Länge × Durchgangsloch (mm) | 96 × 123.8 × 18 | |||
| Gewicht (kg) | 2.6 | |||
| Schnittstellendesign | Vollständig differentielle Schnittstelle, starke Störsicherheit; doppelte Anti-Lockerungs-Steckverbinder, können in Reihe/parallel verbunden werden. | |||
| Bremse | Reibungsdämpfungsbremse | |||
| IP-Bewertung | IP65 | |||
| Verzerrungswellengetriebe Eingangsmasse (g·mm²) | 147025 | |||
| Verzerrungswellengetriebe Eingangsmasse (kg) | 2.6 | |||
| Allgemeine Parameter | ID: 18 mm, IP-Bewertung: IP65*, Bremse: Reibungsbremse | |||
| Optionales Gerät | Kommunikation: EtherCAT / CANopen / Modbus; Ausgangs-Encoder-Auflösung: 19 Bit; Wiederholgenauigkeit/Genauigkeit: ±7/±15 Bogensekunden oder ±10/±25 Bogensekunden | |||
| EtherCAT-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO | |||
| CANopen-Version Drehaktuator | Optionale Schnittstelle: RS485, Pulse/DIR, I/O, ±10 V Analog und STO | |||
Downloads
EROB170I I Serie EtherCAT eRob90T — 3D Modell (ZIP)
EROB170I I Serie EtherCAT — 3D Modell (ZIP)
EROB90 T Serie EtherCAT — 3D Modell — STEP-Datei (ZIP)
EROB90 T Serie CANopen — 3D Modell — STEP-Datei (ZIP)
EROB90 T Serie EtherCAT Installationszeichnung — Installationszeichnung (PDF)
EROB90 T Serie CANopen Installationszeichnung — Installationszeichnung (PDF)
Anwendungen
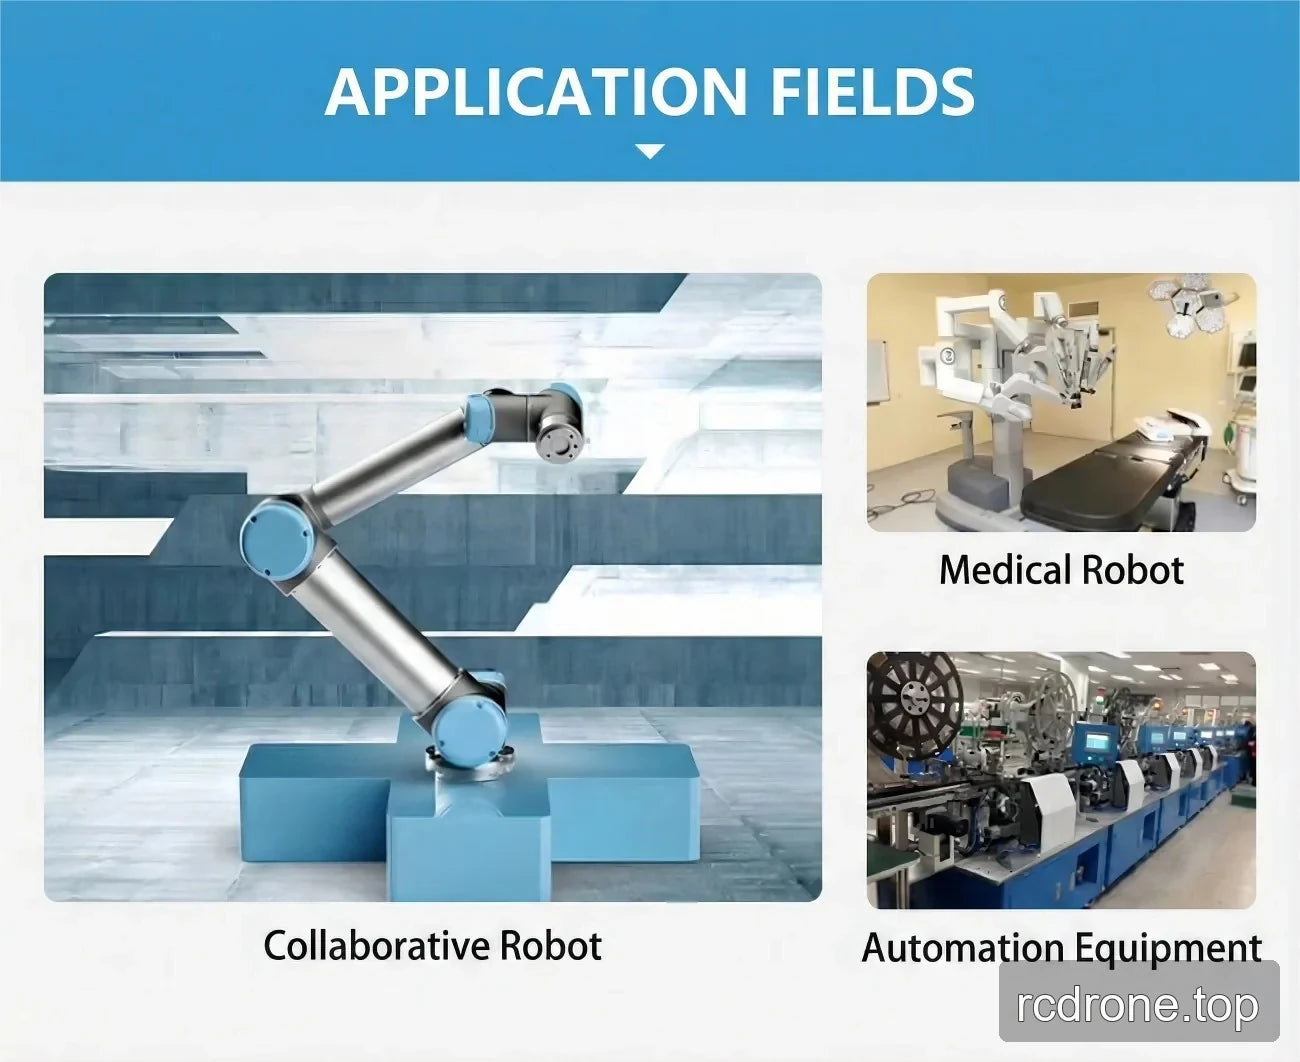
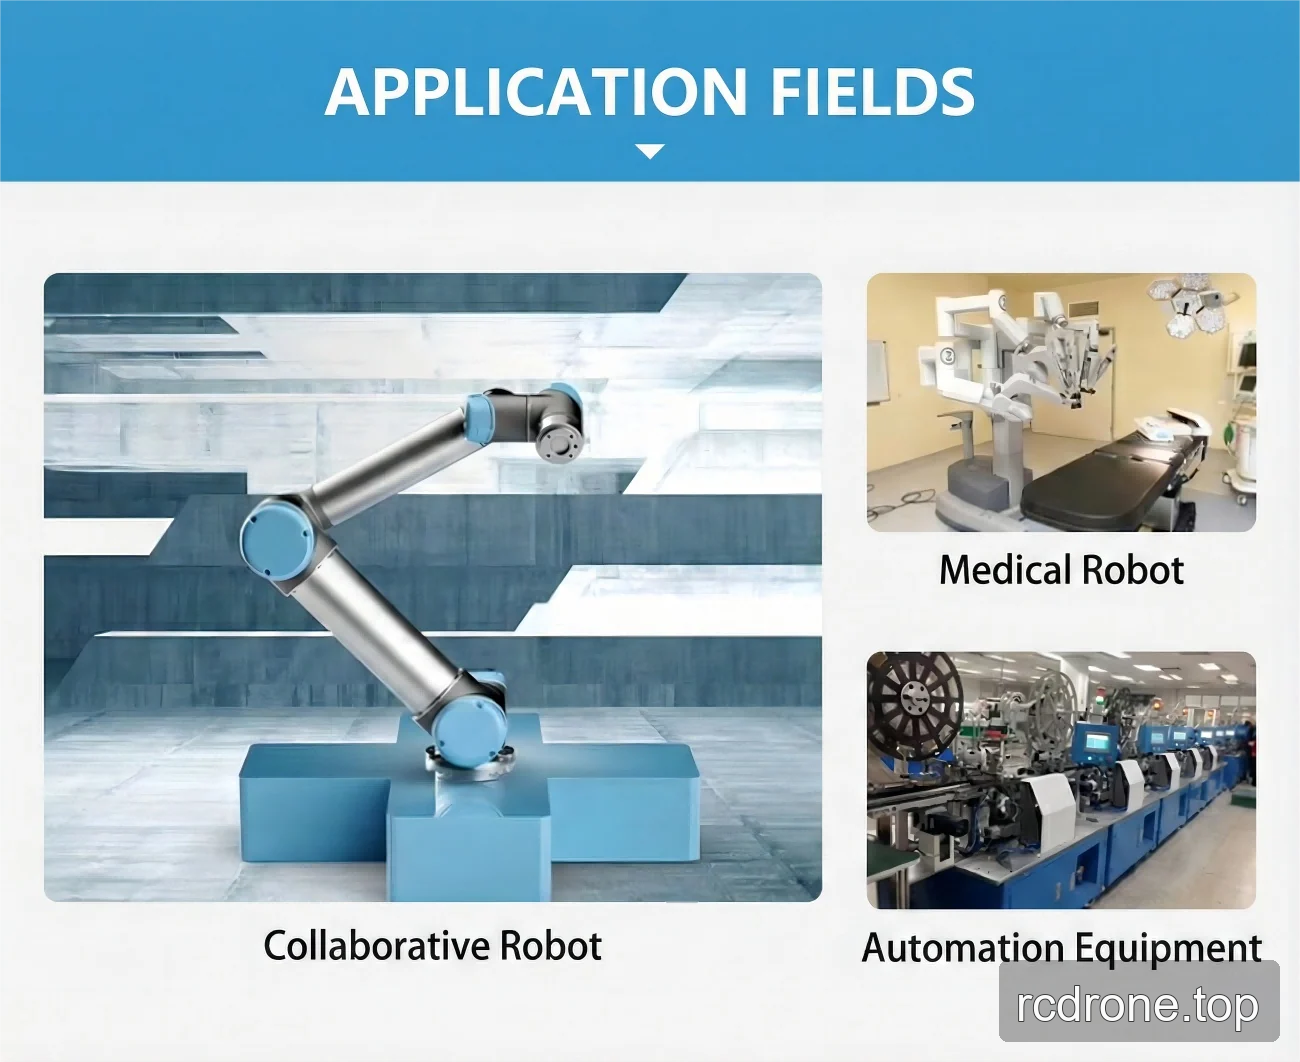
Anwendungsszenarien für dieses Gelenk umfassen humanoide Roboter, Roboterarme, Exoskelette, vierbeinige Roboter, AGV-Fahrzeuge, ARU-Roboter, kollaborative Roboter, medizinische Roboter und Automatisierungsgeräte.
Visuelle Details
Produktvideo
Produktansichten

Eigenschaften und Design
Schnittstellen und Verbindungen
Technische Daten und Leistung

Anwendungsbeispiele