


EYOU PHA17H-101-C Motor de articulación robótica Harmonic Drive, relación de reducción 101, robótica CANopen
EYOU PHA17H-101-C Motor de articulación robótica Harmonic Drive, relación de reducción 101, robótica CANopen
EYOU
Precio habitual
$1,199.00 USD
Precio habitual
Precio de venta
$1,199.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El EYOU PHA17H-101-C es un motor de junta robótica con reductor armónico motor de junta robótica con un controlador integrado, una relación de reducción de 101, comunicación CANopen y una interfaz CANFD de entrada/salida. Funciona con un voltaje de 24–48 VDC y está especificado para aplicaciones robóticas que incluyen robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU. Sus calificaciones de salida, factor de forma Φ80 × 68 mm y diámetro hueco de 10.8 mm soportan la selección a nivel de junta.
Características
- Controlador integrado con interfaces de potencia (DC in/DC out) y CANFD (in/out).
- Encoder absoluto dual: lado del motor 16Bit y lado del reductor 16Bit.
- Protocolo de comunicación CANopen.
- Modos de control: Posición de Perfil (PP), Velocidad de Perfil (PV), Torque de Perfil (PT), Posición Sincrónica Cíclica (CSP), Velocidad Sincrónica Cíclica (CSV), etc.
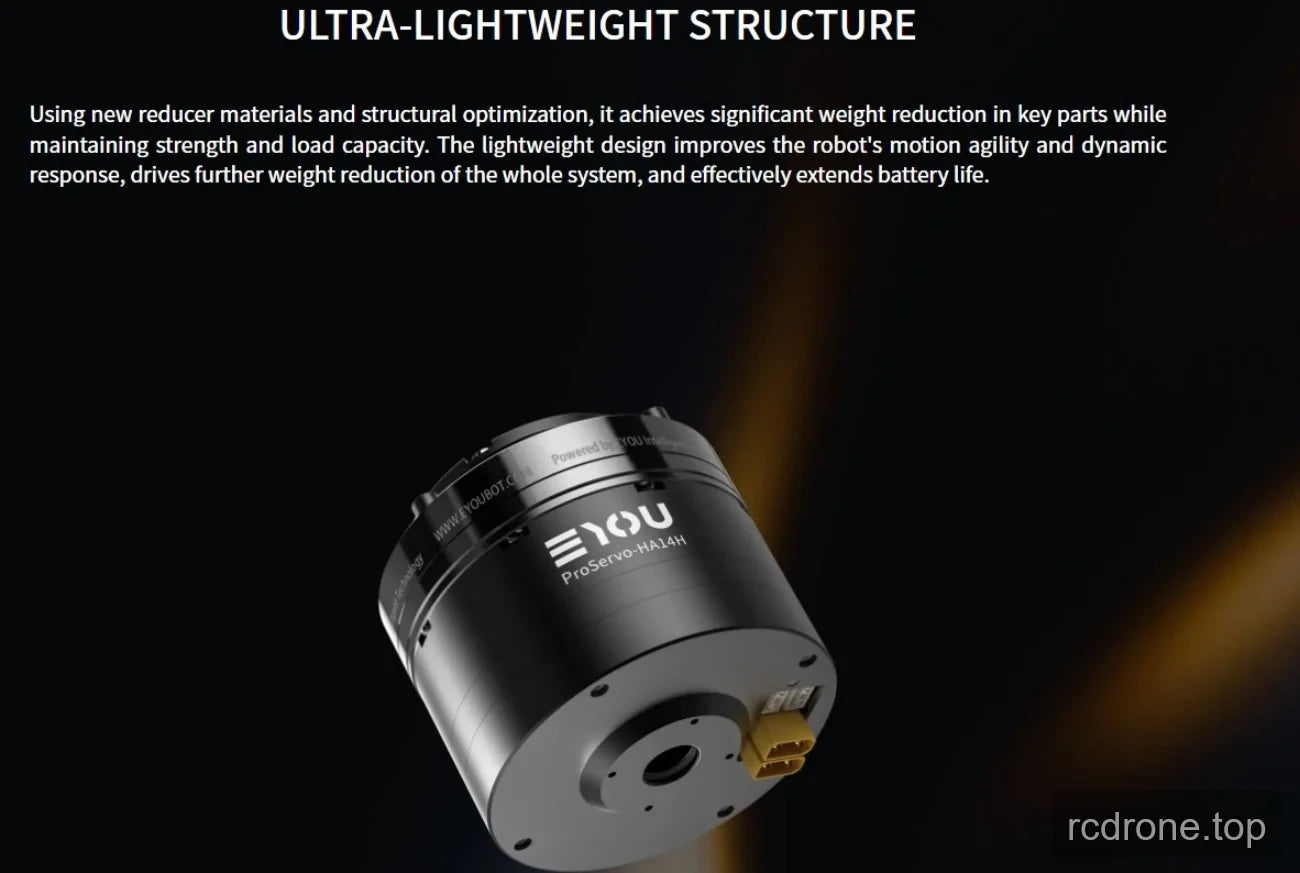
- El extremo del conector incluye dos conectores amarillos y dos puertos blancos más pequeños.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo del Módulo | PHA17 |
| Tipo de Reductor | Armónico |
| Potencia Nominal del Motor | 188 W |
| Par de Motor Nominal | 0.45 N·m |
| Par de Motor Máximo | 1.35 N·m |
| Relación de Reducción | 101 |
| Potencia Nominal de la Junta - Restricción de Vida | 63 W |
| Par Nominal a 2000 rpm de Entrada | 30 N·m |
| Par de Carga Promedio en Salida | 49 N·m |
| Par Máximo en Salida | 66 N·m |
| Par Externo Máximo Permitido en Salida (Instantáneo) | 134 N·m |
| Juego | ≤20 Arcsec |
| Velocidad Nominal en Salida - Restricción de Vida | 20 rpm |
| Velocidad Máxima en Salida | 33 rpm |
| Freno (B/N) | N |
| Dimensiones (Diámetro Exterior × Axial) | Φ80 × 68 mm |
| Peso | 0.9 kg |
| Diámetro Hueco | 10.8 mm |
| Aspecto de la Carcasa (Color del Proceso) | Negro Mate Anodizado |
| Aspecto del Reductor (Color del Proceso) | Anillo Externo Negreado |
| Carga Permitida Radial (dinámica/estática) en Salida | 400 N |
| Carga Permitida Axial (dinámica/estática) en Salida | 400 N |
| Momento de Flexión en Salida | 72 N·m |
| Rigidez Torsional del Reductor | 13000 N·m/rad |
| Inercia de Entrada del Reductor | 49 kg·mm² |
| Inercia de Salida del Junta Equivalente | 502909 kg·mm² |
| Tensión de Funcionamiento Nominal | 48 VDC |
| Rango de Tensión de Funcionamiento | 24–48 VDC |
| Controlador | Integrado |
| Encoder/Bit | Dual Absoluto / Lado del Motor 16Bit & Lado del Reductor 16Bit |
| Interfaz del Controlador (ver descripción del modelo de terminal) | Poder (DC en DC fuera), CANFD (Entrada, Salida) |
| Protocolo de Comunicación (ver descripción de comunicación) | CANopen |
| Modos de Control | Posición de Perfil (PP), Velocidad de Perfil (PV), Par de Perfil (PT), Posición Sincrónica Cíclica (CSP), Velocidad Sincrónica Cíclica (CSV), etc. |
| Temperatura Ambiente de Operación | -20–60 °C |
| Aumento de Temperatura de la Carcasa | ≤60 °C |
| Ruido | ≤60 dB |
| Vida | >10000 h |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Descargas
- EYOU CANable — Manual del Usuario (PDF)
- EYOU PHA17 — Modelo 3D (STP)
- EYOU PHA17H 101 C Dibujo — Dibujo (PDF)
- EYOU Catálogo de Juntas de Robot — Catálogo de Productos de Juntas de Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manual del usuario (PDF)
- Módulo de depuración EYOU UART — Manual del usuario (PDF)
Detalles visuales
Vistas del producto

Características y Diseño



Detalles Adicionales del Producto





